
信号与系统课件第八章(电子)
x1 a11 x1 a12 x2 a1n xn b11 f1 b12 f2 b1 p f p
x 2
a21 x1
a22 x2
a2n xn
b21
f1
b22
f2
b2 p
fp
x n an1 x1 an2 x2 ann xn bn1 f1 bn2 f2 bnp f p
时刻 t0 的值 uC t0 、iL1t0 和 iL2t0 已知,则根据 t t0 时 的给定的激励 uS1t 和 uS2t 就可唯一地确定该微分方程组 在 t t0 时的解 uC t、 iL1t 和 iL2t 。这样系统的输出为:
ut R2iL2t uS2t iC t iL1t iL2t
状态:一个动态系统在某一时刻的状态是表示该 系统所必需的最少的一组数值,已知这组数值及 t t0 时 的激励,就能完全确定 t t0 时系统的全部工作情况。
状态变量:描述系统内部状态所需用的最少的物理量。 通过这些物理量在 t0 时刻的值(状态)以及 t t0 时的激 励,可以计算出系统内部其它物理量在 t t0 时的值。
其它的输出均可由这三个内部变量和激励线性表示。
通过上面的分析可见,三个内部变量的初始值提供了 确定系统全部情况的必不可少的信息。
这里把 uC t0 、iL1t0 和 iL2t0 称为系统在 t t0 时刻 的状态;而把描述该状态随时间变化的物理量 uC t 、iL1t 和 iL2t 称为状态变量。
ann
b11 b12 b1 p
B
b21
b22
b2
p
bn1
bn2bnpFra bibliotek对于LTI系统,它们都是常数矩阵。 A称为系统矩阵(n×n) ,B称为控制矩阵(n×p )。
类似地,如果系统有q个输出,那么,它们中的 每一个都是用状态变量和激励表示的代数方程,其 矩阵形式可写为:
式中
x(t) [ x1(t)
x(t) [ x1(t) f (t) [ f1(t)
x2 (t ) xn (t )]T 状态矢量
x 2 (t ) x n (t )]T 状态矢量的一阶导数 f2(t) f p (t)]T 激励矢量
a11 a12 a1n
A
a21
a22
a2n
an1
an2
步是根据系统的初始状态和
t t0时或的k激励k0求 出状
态变量(求解状态方程);第二步是用这些状态变量
来确定初始时刻以后的系统的输出(求解输出方程)。
通常把状态方程和输出方程总称为动态方程或系 统方程。
下面我们看一下动态方程的一般形式。
状态方程和输出方程的一般形式: 设有一个n阶多输入-多输出系统如图所示。
f1 (t ) f2 (t )
{x(t0)}
y1(t) y2(t)
f p(t)
yq(t)
它有p个输入
f1(t ), f2 (t ),, f p (t )
它有q个输出
y1(t ), y2 (t ),, yq (t )
将系统的n个状态变量记为 x1(t), x2(t),, xn(t)
那么,状态方程的一般形式为:
dt
uC
t
uS1t
0
L2
diL2 t
dt
R2iL2 t
uS2 t
uC
t
0
整理得:
duC t
dt
1 C
iL1t
1 C
iL2 t
diL1t
dt
1 L1
uC
t
R1 L
iL1t
1 L
uS1t
diL2 t
dt
1 L2
uC t
R2 L2
iL2 t
1 L2
uS2 t
x1(t ) a11 a12 a1n x1(t ) b11 b12 b1 p f1(t )
x 2 (t
)
a21
a22
a2n
x2(t
)
b21
b22
b2
p
f2
(t
)
x n
(t
)
an1
an2
ann
xn
(t
)
bn1
bn2
bnp
f
p
(t
)
上式就简记为 x(t ) Ax(t ) Bf (t )
指定 ut 和 iC t 为输出。
思路:对于多输入多输出的系统,如果我们先求出 uC t 、 iL1t 和 iL2t ,那么,任何输出都可用它们和激励来线性 组合来描述。
为此,首先找出这三个内部变量与激励的关系。
根据电路理论可得:
C
duC t
dt
iL2
t
iL1
t
0
R1iL1 t
L1
diL1t
状态方程:描述状态变量变化规律的一组一阶微分方 程组,其中每个等式左端为状态变量的一阶导数,右 边是只包含系统参数、状态变量和激励的一般函数表 达式,其中没有变量的微分和积分运算。
输出方程:描述系统的输出与状态变量及输入之间关 系的代数方程组,其中每个等式左端为输出变量,右 边是只包含系统参数、状态变量和激励的一般函数表 达式,其中没有变量的微分和积分运算。
第八章 系统的状态变量分析
要对一个系统进行分析,首先要用数学模型描述系统。 描述系统的方法有:输入输出法和状态变量法。
输入输出法----适合分析单输入单输出系统; 状态变量法----适合分析多输入多输出系统;
便于研究系统内部情况; 便于计算机求解; 容易推广应用于时变系统或非线性系统。
状态变量法:状态方程和输出方程。
duC t
dt
1 C
iL1 t
1 C
iL2 t
diL1 t
dt
1 L1
uC t
R1 L
iL1 t
1 L
uS1 t
diL2 t
dt
1 L2
uC t
R2 L2
iL2 t
1 L2
uS 2 t
这是描述三个内部变量与激励之间关系的一阶微分 方程组。由微分方程理论可知:如果这三个变量在初始
一阶微分方程组 代数方程组
§8.1 状态变量与状态方程 §8.2 连续系统状态方程的建立 § 8.3 离散系统状态方程的建立
§8.1 状态变量与状态方程
一、状态与状态变量的概念
R1 iL1 L1
a
L2 iL2 R2
uS1
iC
uC
u uS 2
图 8.1-1 三阶电路系统
图示一个三阶系统,电压源 uS1 和 uS2 是系统的激励,
状态变量通常用 x1(t), x2 t ,, xn t 来表示。
需要指出,状态变量的选择并不是唯一的,对 于同一个系统,选择不同的状态变量可得出不同的 状态方程。
以上论述也适用于离散系统。
二、状态方程和输出方程
在给定系统和激励信号并选定状态变量的情况下,
用状态变量法来分析系统时,一般分两步进行:第一
信号与系统ppt课件

方可利用冲激信号的抽样特性与筛选特性。
完整版ppt课件
25
二、奇异信号
3. 斜坡信号
定义:
r(t)
t 0
t 0 t 0
或 r(t)tu(t)
r (t )
1
0
1
t
完整版ppt课件
26
二、奇异信号
x(t)(t t0)x(t0)(t t0)
完整版ppt课件
x(t ) (1)
t t0 x(t) (t t0 )
( x(t0 ) ) t
t0
19
二、奇异信号
2. 冲激信号
(6) 冲激信号的性质
② 抽样特性
x(t)(tt0)dtx(t0)
证明:
x(t)(t t0)dt
利用筛
选特性
x(t0)(t t0)dt x(t0) (t t0)dt x(t0)
(7)e4t (22t) (8)e2tu(t)(t1)
完整版ppt课件
23
解:
(1 ) sit)n ((tπ 4)d t siπ 4 n )(2/2
(2 ) 2 3 e 5 t (t 1 )d t e 5 1 1 /e 5
(3) 4 6e2t (t8)dt0
(4 ) e t(2 2 t)d t e t1 2( t 1 )d t 2 1 e
(2) x ( t) u ( t 1 ) 2 r ( t) 2 r ( t 1 )
完整版ppt课件
28
二、奇异信号
4. 冲激偶信号 定义: '(t) d(t)
dt
通信原理(第八章新型数字带通调制技术)PPT课件
实例分析
QPSK(四相相移键控调制)
在PSK的基础上,将相位划分为四个不同的状态,每个状态表示两个 比特的信息,提高了频谱利用率和传输速率。
16-QAM(十六进制正交幅度调制)
在QAM的基础上,将幅度划分为16个不同的状态,每个状态表示4个 比特的信息,进一步提高了频谱利用率和传输速率。
OFDM(正交频分复用调制)
20世纪70年代,随着数字信号处理技 术的发展,多种新型数字带通调制技 术如QPSK、QAM等开始出现。
02
数字带通调制技术的基本原理
数字信号的调制过程
调制概念
调制是将低频信号(如声音、图像等)转换成高频信号的过程, 以便传输。
数字信号的调制方式
数字信号的调制方式主要有振幅键控(ASK)、频率键控(FSK) 和相位键控(PSK)等。
通信原理(第八章新型数字带 通调制技术)ppt课件
• 引言 • 数字带通调制技术的基本原理 • 新型数字带通调制技术介绍 • 新型数字带通调制技术的应用场景
• 新型数字带通调制技术的优势与挑 战
• 新型数字带通调制技术的实现方法 与实例分析
01
引言
新型数字带通调制技术的定义与重要性
定义
新型数字带通调制技术是指利用数字 信号调制载波的幅度、频率或相位, 以实现信号传输的技术。
光纤通信系统
在光纤通信系统中,新型数字带通调制技术如偏振复用正交频分复用(PD-OFDM) 被用于实现高速、大容量的数据传输,满足不断增长的网络流量需求。
卫星通信系统
广播卫星
在广播卫星中,新型数字带通调制技术如正交频分复用(OFDM)被用于发送多路电视信号和其他多媒 体内容,提供高质量的广播服务。
将高速数据流分割成多个低速数据流,在多个子载波上进行调制,提 高了频谱利用率和抗多径干扰能力。
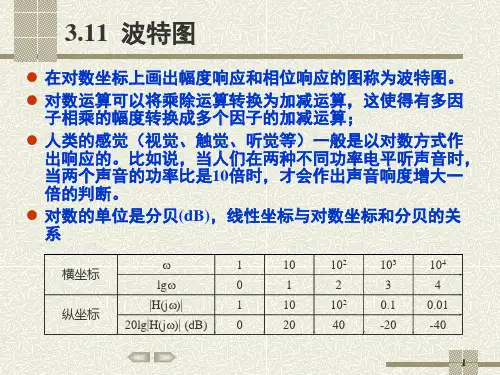
信号与系统3-8波特图课件
G2(dB) 20dB/ dec
20
1()
90
0 0.1
1
10
20
0
(a) 幅度的波特图
(b) 相位的波特图
4
一阶极点因子
一阶极点因子为
H1 (s)
s
a
a
1 1 s/
a
H1 ( j)
1
1
j
/a
G1 20 lg | 1 j / a |
11
二阶极点因子
幅度波特图
= a 称为转折频率,最大误差
G1( a ) 20 lg(b a / a)dB
二阶极点因子的相位
1
()
arc
tan( 1
b
/
2
a /
a
)
在低频段,当<< a 时
1() 0
在高频段,当>> a 时
1() 180
当= a 时
1 () 90
转折频率也称截止频率
G1(dB)
a
0
20
40
10 a
40dB/ dec
1()
0.1 a 0 90 180
a
10 a
90/ dec
12
二阶零点因子
二阶零点因子
H 2 (s)
s2
bs a
a
1
bs /
a
s2
/
a
画法与二阶极点的画法相同,仅仅有一个正负号 的变化。
G2 (dB)
40 20
0
a
40dB/ dec
10 a
郑君里《信号与系统》(第3版)笔记和课后习题(含考研真题)详解-第8章 z变换、离散时间系统的z域分

(7)
X
z
1 2
n
u
n
u
n
10
z
n
9 n0
1 2
n
z
n
9 n0
1 2z
n
1
1 2z
1 1
10
z 0
2z
X(z)的零、极点分布图如图 8-2-1(g)所示。
(8)
8 / 75
圣才电子书
十万种考研考证电子书、题库视频学习平
X
z
n台
1 2
圣才电子书
十万种考研考证电子书、题库视频学习平
台
第 8 章 z 变换、离散时间系统的 z 域分析
8.1 复习笔记
从本章开始陆续讨论 Z 变换的定义、性质以及它与拉氏变换、傅氏变换的联系。在此 基础上研究离散时间系统的 z 域分析,给出离散系统的系统函数与频率响应的概念。通过 本章,读者应掌握对于离散时间信号与系统的研究,是先介绍 z 变换,然后引出序列的傅 里叶变换以及离散傅里叶变换(第九章)。
4 / 75
圣才电子书
十万种考研考证电子书、题库视频学习平
台
于实轴的直线映射到 z 平面是负实轴;
(3)在 s 平面上沿虚轴移动对应于 z 平面上沿单位圆周期性旋转,每平移 ωs,则沿
单位圆转一圈。
2.z 变换与拉氏变换表达式
Z
x nT X z zesT X s Z
n
u
n
1 3
n
u
n
z
n
n
(3)
X
z
n
1 3
n
u
n
z
n
n0
信号与系统(第3版)课件8.5

BX
(
z)
H(z)
整理得
Q(z) (zI A)1 zq[0] (zI A)1 BX (z)
Y
(
z)
C
(
zI
A)1
zq[0]
[C
(
zI
A)1
B
D]X
(
z)
Yzi (z)
Yzs (z)
然后再对Q(z)和Y(z)进行z反变换即可得到q[k]和y[k]。
离散系统的状态方程和输出方程的z域求解
[例] 已知描述某离散系统的状态方程和输出方程为
便于计算机迭代求解
0
1
6
1 5 6
19
1613 36
0 1
1
113
36
667
216
0
A
1
6
1
5
6
B
0
1
q[0]
2 3
x[k] u[k]
离散系统的状态方程和输出方程的时域求解
求解输出方程: y[k] Cq[k] Dx[k]
k=0代入得:
y[0] Cq[0] Dx[0]
x[k] u[k]
离散系统的状态方程和输出方程的时域求解
离散系统的状态方程为:
q[k +1] Aq[k] Bx[k]
在给定系统的初始状态q[k0]后,可直接用迭代法进行求解。
q[k0 1] Aq[k0 ] Bx[k0 ] q[k0 2] Aq[k0 1] Bx[k0 1]
A2q[k0 ] ABx[k0 ] Bx[k0 1]
求解状态方程: q[k +1] Aq[k] Bx[k]
k=0代入得:
q[1] Aq[0] Bx[0]
信号与系统-吴大正PPT课件

§1.2 信号的描述和分类
信号的描述 信号的分类 几种典型确定性信号
■ 第 18 页
一、信号的描述
信号是信息的一种物理体现。它一般是随时间或 位置变化的物理量。
信号按物理属性分:电信号和非电信号。它们 可以相互转换。
电信号容易产生,便于控制,易于处理。本课 程讨论电信号——简称“信号”。
▲
■
第1页
信号与系统
是电子技术、信息工程、通信工程 等专业重要的学科基础课
课程介绍
Signals and Systems
电子技术、 信息工程、 通信工程 等专业的 考研课程
■
第3页
课程位置
先修课
后续课程
《高等数学》 《通信原理》
《线性代数》 《数字信号处理》
《复变函数》 《自动控制原理》
《电路分析基础》 《数字图像处理》
▲
■
第7页
参考书目
(1)郑君里等. 信号与系统(第二版) . 北京:高等教育出 版社, 2000 (2) 管致中等 . 信号与线性系统 (第四版) . 北京:高等 教育出版 社, 2004 (3)A.V.OPPENHEIM. 信号与系统 (第二版) .北京 :电 子工业出版 社, 2002 (4)王松林、张永瑞、郭宝龙、李小平.信号与线性系统 分析 (第4版) 教学指导书. 北京:高等教育出版 社, 2006
▲
■
第8页
信号与系统
第一章 信号与系统
第二章 连续系统的时域分析
第三章 离散系统的时域分析
第四章 傅里叶变换和系统的频域分析
第五章 连续系统的s域分析
第六章 离散系统的z域分析
第七章 系统函数
第八章 系统的状态变量分析
信号与系统教案第8章参考幻灯片
状态方程描述了状态变量的一阶导数与状态变量和 激励之间的关系 。而描述输出与状态变量和激励之 间关系的一组代数方程称为输出方程 。
通常将状态方程和输出方程总称为动态方程或系统方程。
第8-6页
■
©西安电子科技大学电路与系统教研中6 心
信号与系统 电子教案
第八章 系统状态变量分析03.10.2020
8.1 状态变量与状态方程
一、状态变量与状态方程 二、动态方程的一般形式
8.2 状态方程的建立
一、电路状态方程的列写
二、由输入-输出方程建立状态方程
8.3 离散系统状态方程的建立 8.4 连续系统状态方程的解 8.5 离散系统状态方程的解
点击目录
第8-1页
,进入相关章节
■
©西安电子科技大学电路与系统教研中1 心
信号与系统 电子教案
03.10.2020
第八章 系统状态变量分析
前面的分析方法称为外部法,它强调用系统的输 入、输出之间的关系来描述系统的特性。其特点: (1)只适用于单输入单输出系统,对于多输入多输出 系统,将增加复杂性; (2)只研究系统输出与输入的外部特性,而对系统的 内部情况一无所知,也无法控制。
三个内部变量和激励求
u(t)R2iL2(t)uS2(t)
iC(t)iL1(t)iL2(t)
出:
一组代数方程
第8-4页
■
©西安电子科技大学电路与系统教研中4 心
信号与系统 电子教案 状态与状态变量的定义
8.1 状态变量与状态方程 03.10.2020
系统在某一时刻t0的状态是指表示该系统所必需最 少的一组数值,已知这组数值和t≥t0时系统的激励, 就能完全确定t≥t0时系统的全部工作情况。
信号与系统课件8.3
1. 零状态响应与单位冲激响应
①. 已知系统构成求零状态响应
当系统的构成已知,可列出反映系统输入与输出关系 的线性微分积分方程,通过拉氏变换进而求出系统在零状态下的响应。
dx1(t) 8y(t) 2x(t) dt
dy(t) dt 6y(t) 2x1(t)
C
dvo (t) dt
1 R1
vi
(t )
或
vo (t) vo (0 )
式中
t 0
1 R1C
vi
(
)d
t0
vo (0 )
0
1 R1C
vi
(
)d
表示 t 0 电容器的初始储能,取决于 t 0
的历史状态是一个常量。
图8.15(b)
【例8-16】一个电系统由RLC元件串联而成,如图8.16所示,已知输入 x(t) vi (t) 输出 y(t) vc (t),求该系统的数学模型。
8.3 连续系统的时域 分析
目的
通过在时间域对系统的分析从而找出表征连续系统 时间特性的特征量——冲激响应h(t)并以h(t)为核心 进而分析在不同信号作用下系统的响应。 系统分析过程 完全响应 零状态响应 零输入响应 系统函数 瞬态响应 稳态响应 自由响应 强制响应
系统分析过程
建立系统的数学模型,即写出联系系统输入和 输出信号之间的数学表达式;
i1(t) i2 (t) 0
vi (t) R1
vo (t) R2
C
dvo (t) dt
0
C
dvo (t) dt
vo (t) R2
1 R1
vi
(t)
(8.20)
《信号与系统教案》课件
《信号与系统教案》PPT课件第一章:信号与系统概述1.1 信号的概念与分类信号的定义信号的分类:连续信号、离散信号、随机信号等1.2 系统的概念与分类系统的定义系统的分类:线性系统、非线性系统、时不变系统、时变系统等1.3 信号与系统的研究方法解析法数值法图形法第二章:连续信号及其运算2.1 连续信号的基本性质连续信号的定义与图形连续信号的周期性、奇偶性、能量与功率等性质2.2 连续信号的运算叠加运算卷积运算2.3 连续信号的变换傅里叶变换拉普拉斯变换Z变换第三章:离散信号及其运算3.1 离散信号的基本性质离散信号的定义与图形离散信号的周期性、奇偶性、能量与功率等性质3.2 离散信号的运算叠加运算卷积运算3.3 离散信号的变换离散时间傅里叶变换离散时间拉普拉斯变换离散时间Z变换第四章:线性时不变系统的特性4.1 线性时不变系统的定义与性质线性时不变系统的定义线性时不变系统的性质:叠加原理、时不变性等4.2 线性时不变系统的转移函数转移函数的定义与性质转移函数的绘制方法4.3 线性时不变系统的响应输入信号与系统响应的关系系统的稳态响应与瞬态响应第五章:信号与系统的应用5.1 信号处理的应用信号滤波信号采样与恢复5.2 系统控制的应用线性系统的控制原理PID控制器的设计与应用5.3 通信系统的应用模拟通信系统数字通信系统第六章:傅里叶级数6.1 傅里叶级数的概念傅里叶级数的定义傅里叶级数的使用条件6.2 傅里叶级数的展开周期信号的傅里叶级数展开非周期信号的傅里叶级数展开6.3 傅里叶级数的应用周期信号分析信号的频谱分析第七章:傅里叶变换7.1 傅里叶变换的概念傅里叶变换的定义傅里叶变换的性质7.2 傅里叶变换的运算傅里叶变换的计算方法傅里叶变换的逆变换7.3 傅里叶变换的应用信号分析与处理图像处理第八章:拉普拉斯变换8.1 拉普拉斯变换的概念拉普拉斯变换的定义拉普拉斯变换的性质8.2 拉普拉斯变换的运算拉普拉斯变换的计算方法拉普拉斯变换的逆变换8.3 拉普拉斯变换的应用控制系统分析信号的滤波与去噪第九章:Z变换9.1 Z变换的概念Z变换的定义Z变换的性质9.2 Z变换的运算Z变换的计算方法Z变换的逆变换9.3 Z变换的应用数字信号处理通信系统分析第十章:现代信号处理技术10.1 数字信号处理的概念数字信号处理的定义数字信号处理的特点10.2 现代信号处理技术快速傅里叶变换(FFT)数字滤波器设计数字信号处理的应用第十一章:随机信号与噪声11.1 随机信号的概念随机信号的定义随机信号的分类:窄带信号、宽带信号等11.2 随机信号的统计特性均值、方差、相关函数等随机信号的功率谱11.3 噪声的概念与分类噪声的定义噪声的分类:白噪声、带噪声等第十二章:线性系统理论12.1 线性系统的状态空间描述状态空间模型的定义与组成线性系统的性质与方程12.2 线性系统的传递函数传递函数的定义与性质传递函数的绘制方法12.3 线性系统的稳定性分析系统稳定性的定义与条件劳斯-赫尔维茨准则第十三章:非线性系统13.1 非线性系统的基本概念非线性系统的定义与特点非线性系统的分类13.2 非线性系统的数学模型非线性微分方程与差分方程非线性系统的相平面分析13.3 非线性系统的分析方法描述法映射法相平面法第十四章:现代控制系统14.1 现代控制系统的基本概念现代控制系统的定义与特点现代控制系统的设计方法14.2 模糊控制系统模糊控制系统的定义与原理模糊控制系统的结构与设计14.3 神经网络控制系统神经网络控制系统的定义与原理神经网络控制系统的结构与设计第十五章:信号与系统的实验与实践15.1 信号与系统的实验设备与原理信号发生器与接收器信号处理实验装置15.2 信号与系统的实验项目信号的采样与恢复实验信号滤波实验信号分析与处理实验15.3 信号与系统的实践应用通信系统的设计与实现控制系统的设计与实现重点和难点解析信号与系统的基本概念:理解信号与系统的定义、分类及其研究方法。
《信号与系统教案》课件
《信号与系统教案》PPT课件第一章:信号与系统导论1.1 信号的定义与分类定义:信号是自变量为时间(或空间)的函数。
分类:连续信号、离散信号、模拟信号、数字信号等。
1.2 系统的定义与分类定义:系统是一个输入与输出之间的映射关系。
分类:线性系统、非线性系统、时不变系统、时变系统等。
1.3 信号与系统的研究方法数学方法:微分方程、差分方程、矩阵分析等。
图形方法:波形图、频谱图、相位图等。
第二章:连续信号与系统2.1 连续信号的性质连续时间:自变量为连续的实数。
有限能量:能量信号的能量有限。
有限带宽:带宽有限的信号。
2.2 连续系统的特性线性特性:叠加原理、齐次性原理。
时不变特性:输入信号的延迟不会影响输出信号。
2.3 连续信号的运算叠加运算:两个连续信号的叠加仍然是连续信号。
齐次运算:连续信号的常数倍仍然是连续信号。
第三章:离散信号与系统3.1 离散信号的性质离散时间:自变量为离散的整数。
有限能量:能量信号的能量有限。
有限带宽:带宽有限的信号。
3.2 离散系统的特性线性特性:叠加原理、齐次性原理。
时不变特性:输入信号的延迟不会影响输出信号。
3.3 离散信号的运算叠加运算:两个离散信号的叠加仍然是离散信号。
齐次运算:离散信号的常数倍仍然是离散信号。
第四章:模拟信号与系统4.1 模拟信号的定义与特点定义:模拟信号是连续时间、连续幅度、连续频率的信号。
特点:连续性、模拟性、无限可再生性。
4.2 模拟系统的特性线性特性:叠加原理、齐次性原理。
时不变特性:输入信号的延迟不会影响输出信号。
4.3 模拟信号的处理方法模拟滤波器:根据频率特性对模拟信号进行滤波。
模拟调制:将信息信号与载波信号进行合成。
第五章:数字信号与系统5.1 数字信号的定义与特点定义:数字信号是离散时间、离散幅度、离散频率的信号。
特点:离散性、数字化、抗干扰性强。
5.2 数字系统的特性线性特性:叠加原理、齐次性原理。
时不变特性:输入信号的延迟不会影响输出信号。