
第四节:大功率可控整流电路
● 移相范围为: 0 ~ 120
O
t
图2-39 当 a =30 、60 、90 时, 双反星形电路的输出电压波形
五.结 论
1.整流输出电压平均值与三相半波整流电路是相等 Ud=1.17 U2 cos
● 但电压脉动较三相半波小的多
2.双反星形电路与三相桥式电路比较可得出以下结论 (1)三相桥为两组三相半波的串联;
a bc
T
※
※
※
※
※
※
a' b' c'
L
ud
ud1
R ud2
VT1 VT3 VT5 VT4 VT6 VT2
★ 任一时刻 只能有一个晶闸管导电,其余五个晶闸管均阻断, 每管最大导通角为 60 o, 每相平均电流为 Id / 6(见波形图)
2.4.0 六相半波整流电路
ud1,ud2 ub' ua uc' ub ua' uc ub'
★ 为减轻干扰,可采用多重化整流电路; ★ 多采用移相多重联结的方式
● 联结形式 并联多重联结; 串联多重联结;
● 从交流输入电流来讲, 两种形式效果相同;
由2个三相桥并联 组成的并联多重联结
12 脉波整流电路
1
LP
VT
T
c1
2 c2 L
b1 a1
b2 M
a2
2.4.2 多重化整流电路
★ 采用平衡电抗器来平衡 2 组整流器的电流,其原理与双反星形电路 中 LP 的作用是一样;
双反星形为两组三相半波并联,但后者需用平衡电抗器; (2)当U2 相等时,双反星形的 Ud 是三相桥的 1/2;
但每一个整流器件仅承担负载电流的 1/2 ; (3)两种电路中,晶闸管的导通及触发脉冲的分配关系一样,
ud 和 id 的波形形状也相同;
2.4.2 多重化整流电路
★ 随着整流装置功率的进一步加大,装置所产生的谐波、无功功率 等对电网的干扰也随之加大;
图2-41 移相30串联2重联结电路
1
▲
C
*
B▲ c2
a2
iab2
3
ua2b2
Ⅱ
滞后30°
* b2
ud
R Ⅱ
ia1
a)
0
Id 180°
ia2
b)
iab2
2 3
Id
Id
0 ia'b2
1 3
Id
3 3
Id
c)
2 3 3 Id
0
iA
(1+ 2 3 3 )Id
d)
0
3 3
Id
(1+
3 3
)Id
360°t t t
l= n cosj1 = 0.9949 cos
三.整流变压器的二次绕组移相15,可构成串联4重联结电路
★ 串联 四重联结电路为 24 脉波整流电路; ★ 其交流侧输入电流谐波次数为
24k±1,k=1,2,3… ★ 输入位移因数和功率因数分别为
cos j1= cos
l= 0.9971 cos
★ 采用多重联结的方法并不能提高位移因数,但可使输入电流 谐波大幅减小,从而也可以在一定程度上提高功率因数。
u2 i
u2
u2
Ⅰ
L Ⅱ ud
负 载 Ⅲ
ud
O
i Id 2Id
+
b)
c)
a)
图2-43 单相串联3重联结电路及顺序控制时的波形
2.4.2 多重化整流电路
五.3 重晶闸管整流桥顺序控制
★ 需要输出电压达到最高电压的三分之一时, I 组桥的 = 0 ; ★ 需要输出电压为最高电压的三分之一到三分之二时, I 组桥的 角
ub'
t
做输出电压波形: ud = ( ud1+ud2 ) / 2
O ud
90。 uc'
ub
ua'
uc
ub'
t
★ 双反星形电路输出电压波形
与三相半波电路比较:
O
t
● 脉动程度减小,
● 脉动频率加大一倍为300Hz
图2-39 当 a =30 、60 、90 时, 双反星形电路的输出电压波形
四. = 30、 60 、90 时输出电压的波形分析
I m1
43
Id
(单桥时为 2
3
Id )
(2-103)
I mn
1 n
4
3
Id
n 12k 1, k 1,2,3,
(2-104)
即输入电流谐波次数为12k±1,其幅值与次数成反比而降低。
二.移相20构成的串联3重联结电路(18脉波整流电路)
★ 利用变压器二次绕阻接法的不同,互相错开20, 可将三组桥构成串联3重联结;
三.两组三相半波整流电路同时导电的原理分析
ud1 ud2 ub' ua uc' ub u'a uc ub'
1 2
uP
n1 n n2 LP + -+ -
0t1
t
ua
ud1
L
ub' up
60°
VT1
ud
ud2 R
VT6
0
t
360°
★ t1 时 u’b比 ua 电压高,VT6导通,产生 ip 环流流过 LP ,LP 产生感应电 动势 up 阻止 ip 上升;
四.多重联结电路的顺序控制
★ 只对多重整流桥中一个桥的 角进行控制,其余各桥的工作状态 则根据需要的整流输出电压而定,或者使该桥输出直流电压为零, 或者 = 0 而使该桥输出电压最大;
★ 根据所需使总直流输出电压从低到高变化,按顺序依次对各桥进 行控制,这种方法被称为顺序控制;
★ 顺序控制并不能降低输入电流谐波; ★ 因各组桥中只有一组在进行相位控制,其余各组或不工作,或者
二.平衡电抗器的作用
★ 双反星形电路中,两组整流电压平均值相等,但瞬时值不等;
★ 两个星形的中点 n1 和 n2 间的电压等于 ud1 和 ud2 之差。该电压 加在 Lp 上,产生环流电流 ip,它通过两组星形自成回路;
★ 该电流不流过负载,称为: ud1
环流或平衡电流;
ud2 ub' ua uc' ub ua' uc ub'
三.两组三相半波整流电路同时导电的原理分析
★ 根据上图分析:可导出 LP 两端电压、整流输出电压的数学表达式如下:
up ud2 ud1
ud
ud2
1 2
up
ud1
1 2
U
p
1 2
(ud1
ud2
)
(2-97) (2-98)
★ 虽然 ud1 < ud2 ,由于 Lp 的平衡作用,晶闸管 VT6 和 VT1 同时导通; ★ 当达到 u’b 与 ua 的交点时, u’b = ua , up = 0 ; ★ 之后 u’b < ua :则流经 b’ 相的电流减小, Lp 则阻止此电流的减小;其
up o Lp T
+ -+ -
a bc
n1 n2
a'
b'
c'
L
ud R
ud1
ud2
VT1 VT3 VT5 VT4 VT6 VT2
平衡电抗器Lp,用于保证两组 三相半波整流电路能同时导电
图2-35 带平衡电抗器的 双反星形可控整流电路
α= 0 时两组整流电压、电流波形
★ 当两个直流电源并联时,当两电源电压平均值和瞬时值均相等时,才能 使两电源输出的电流均流 ;
2.4 大功率可控整流电路
★ 用途
● 低电压、大电流可调直流电源 ● 主要用在电解、电镀等工业中 ● 输出的电压较低:几伏至几十伏
★ 电路
● 六相半波整流电路(三相双半波整流电路) ● 带平衡电抗器的双反星形可控整流电路 ● 多重化整流电路
2.4.0 六相半波整流电路
(三相双半波整流电路图)
A BC
两组三相半波整流电压瞬时值的平均值
四. = 30、 = 60 和 =90 时输出电压的波形分析
★ 当需要分析不同控制角下的 输出波形时,应先做出两组
ud
30。 ua
uc'
ub
ua'
uc
ub'
三相半波电路的 ud1 和 ud2 波形,后根据(2-98)式
O
ud
60。 uc'
ub
ua'
uc
ub'
0 t1
t
60° u
p
0
t
360°
三.两组三相半波整流电路同时导电的原理分析 ★ 双反星形电路与六相半波电路的区别在于有无平衡电抗器
对平衡电抗器作用的理解是掌握双反星形电路原理的关键
VT 1
u a
iP VT 6
1u 2P
n LP
n-2 + - +n1
u'
L
b
ud2 ud
u d1
R
★ 平衡电抗器 Lp 承担了 n1 、n2 间的电位差,它补偿了u’b 和 ua 之间 的电势差,使得 u’b 和 ua 两相的晶闸管能同时导电
● 六相半波整流电路因晶闸管导电时间短,变压器利用率低,极少采用;
2.4.1 带平衡电抗器的双反星形可控整流电路
一.电路结构
★ 变压器二次侧为两组匝数 相同、极性相反的绕阻, 可消除铁芯的直流磁化; 并分别接成: 两组三相半波电路。
★ 与三相桥式电路相比,在 采用相同晶闸管的条件下 双反星形电路的输出电流 可大一倍
三相桥式全控整流电路
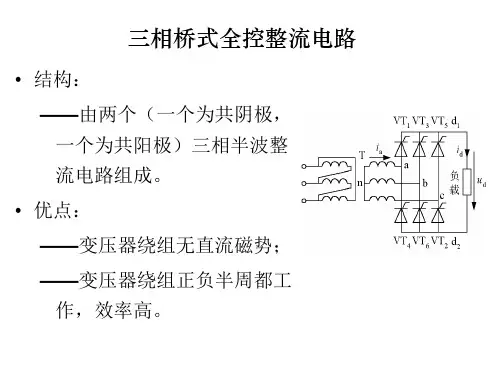
三相桥式全控整流电路的特点(1)
(1)2管同时通形成供电回路,其中 共阴极组和共阳极组各1,且不
能为同一相器件。
(2)对触发脉冲的要求:
按 VT1-VT2-VT3-VT4-VT5-VT6 的 顺 序 , 相 位 依 次 差
60。
共阴极组VT1 、VT3 、VT5 的脉冲依次差120,共阳
ud的波形 更平直
u2 i2 ud
0
t
a)
i2的上升 平缓
b)
2.4.2 电容滤波的三相不可控整流 电路
1. 基本原理
ud u ab u uac d VD1 VD3 VD5 id T ia a b c iC ud + iR C R id ia 3
0
t
VD4 VD6 VD2 a)
2.阻感负载(L很 大)
当 60 时, ud波形连续,电路的工 作情况与带电阻负载时 十分相似,区别在于负 载不同时,同样的整流 输出电压加到负载上, 得到的负载电流id波形 不同。当电感足够大的 时候,负载电流的波形 可近似为一条水平线。
α=0º
α=30º
续
当 时,由 于电感L的作用,电 源电压过零后,晶 闸管仍然导通,直 到下一个晶闸管触 发导通为止。这样, 输出电压波形出现 负的部分。
–使功率因数降低。
常用于小功率单相交流输入的场合,如目前大量普及 的微机、电视机等家电产品的开关电源中。 放电 1. 工作原理及波形分析 充电
id VD1 i2 u1 u2 VD2 VD3 i,ud iC iR C R 0 i ud
2.4电容滤波的不可控整流电路 2.4.1 电容滤波的单相不可控整流电路 (1)
整流与有源逆变(三)_电力电子技术
详细分析(简要讲解得出的结论,关键在于求出 和 ) (2-37) u2 2U 2 sin(t )
ud (0) 2U 2 sin 1 t u ( 0 ) iC d t u 2 d 0 C
(2-38)
式中,ud(0)为VD1、VD4开始导通时刻直流侧电压值。
电容滤波的单相不可控整流电路 电容滤波的三相不可控整流电路
返回
7.2.1 电容滤波的单相不可控整流电路
常用于小功率单相交流输入的场合,如目前大量普及的微 机、电视机等家电产品中 1. 工作原理及波形分析
id VD1 i2 u1 u2 VD2 VD3 iC iR C R 0 i ,u d i ud
有时人为串入进线电抗器以抑制晶闸管的di/dt。
(4) 换相时晶闸管电压出现缺口,产生正的du/dt,可 能使晶闸管误导通,为此必须加吸收电路。
(5) 换相使电网电压出现缺口,成为干扰源。
7.2 电容滤波的不可控整流电路
在交—直—交变频器、不间断电源、开关电源等应用 场合中,大量应用
7.2.1 7.2.2
7.1 变压器漏感对整流电路的影响
换相重叠角 的计算
dik (u b ua ) 2 LB 由上式得: dt 5 6U 2 sin(t ) 6 2 LB
(2-32)
进而得出:
ik
t
5 6
dik 6U 2 5 sin(t ) dt 2X B 6
(2-33)
7.2.1 电容滤波的单相不可控整流电路
将u2代入并求解得:
iC
而负载电流为: 于是
2CU 2 cos( t )
iR u2 R 2U 2 sin(t ) R
电力电子技术课程教学大纲

《电力电子技术》课程教学大纲课程类别:专业基础课程性质:必修英文名称:Power Electronic Technology总学时:64讲授学时:48 实验学时:16学分:3.5先修课程:电路原理、模拟电子技术、数字电子技术适用专业:自动化开课单位:信息工程学院自动化教研室一、课程简介《电力电子技术》是电气工程及其自动化专业、自动化专业本科生的一门专业基础课,是一门理论与应用相结合,实践性很强的课程。
它包括电力电子器件、电力电子变流技术以及以微电子技术和计算机为代表的控制技术三大组成部分。
本课程的目的和任务是使学生熟悉各种电力电子器件的特性和使用方法;掌握各种电力电子电路的结构、工作原理、控制方法、设计计算方法及实验技能;熟悉各种电力电子装置的应用范围及技术经济指标,培养学生的分析问题和解决问题的能力,为《运动控制》等后续课程以及从事与电气工程有关的技术工作和科学研究打下一定的基础。
二、教学内容及基本要求0 绪论(2学时)教学内容:0.1电力电子技术的定义0.2电力电子技术的发展历史(自学)0.3电力电子技术的内涵及其相关工业0.4电力电子技术所研究的基本问题0.5电力电子技术的主要内容0.6本课程的学习方法及考核方法教学要求:1.理解电力电子技术的定义,电力电子技术所研究的基本问题。
2.了解电力电子学科的发展历史、电力电子技术的内涵及其相关工业、电力电子技术的主要内容以本课程的学习方法及考核方法。
授课方式:讲授+自学第一章:电力电子器件(10 学时)教学内容:1.1电力电子器件概述1.2不可控器件——电力二极管1.3半控型器件——晶闸管1.4典型全控型器件1.5其他新型电力电子器件1.6电力电子器件的驱动1.7电力电子器件的保护1.8电力电子器件的串联和并联使用教学要求:1.掌握各种电力电子器件的基本特性、应用场合和使用方法。
2.理解各种全控型器件、半控型器件的工作原理和主要参数选择依据.3.了解典型触发、驱动和缓冲电路的组成、工作原理和特点。
基于西门子PLC及博途自动化软件的整流设备控制系统研究

基于西门子PLC及博途自动化软件的整流设备控制系统研究摘要:本文从西门子S7-1200PLC控制系统、博途TIA-Portal全集成自动化软件、西门子工业网络通信研究出发,以博途(TIA-Portal)全集成自动化软件为基础平台,采用以太网作为通讯网络,构建了某铅锌冶炼企业三套整流设备的监控系统。
关键词:西门子工业网络;博途TIA-Portal全集成自动化软件;S7-1200PLC控制系统概述随着PLC、触摸屏、组态软件和工业通讯网络的大量普及,大功率整流系统已采用自动化系统加全数字控制的方式,提高了设备的运行的稳定性、可视性,解放了生产力,所有监控都在计算机上完成,简化了设备的维护和保养,有利于设备的操作和管理。
1西门子自动化系统及博途软件的优势针对自动化系统产品和编程软件繁多以及兼容性问题,西门子公司整合资源推出了博途(TIA-Portal)全集成自动化软件平台,将PLC、触摸屏、后台组态软件、通讯网络组态集成在一个编程软件平台中,计算机中只需要安装一个编程软件就可以完成对所有产品的编程。
前期推出的博途软件平台存在一些BUG,到了V14和V15版本稳定性和兼容性等都有了很大的提高,2017年推出的V15版本是目前的最新版本。
在博途软件平台中,触摸屏和后台组态软件可以直接调用PLC中的数据,给编写程序带来了极大的方便。
2西门子自动化系统及博途软件的在整流系统的应用以某工厂整流系统为例,整流系统采用西门子自动化系统作为监控。
该整流系统由3套整流机组构成,每套整流机组就近安装一台控制柜,控制柜内安装西门子S7-1200PLC实现对整系统的监控、保护和数据采集,控制柜面板安装西门子触摸屏KTP600作为现场监控人机界面。
控制柜中安装交换机实现数据通讯,实现触摸屏-PLC和PLC-后台计算机的数据通讯,后台计算机系统采用西门子人机界面实现对整流系统的监控。
2.1大功率整流器的自动化监控大功率整流的控制系统需要实现对整流机组的保护、监测和控制,整流机组包括整流变压器、整流柜、水冷装置、直流传感器、大电流直流隔离开关等相关设备。
求一次函数的关系式3--华师大版(201911新)
当x=5时,y=-3×5-2=-17
所以当x=5时,函数y的值是是-17。
提高练习
已知y与x-3成正比例,当 x=4时,y=3. (1) 写出 y与x之间的函数关系式 (2)y与x之间是什么函数关系? (3)求x=2.5时,y的值
复习回顾
• 1、说出一次函数的解析式 • 2、完成同步伴读39页导教导学(一)填
一填
做一做 例:已知弹簧的长度y(cm)在一定的限度 内是所挂重物质量x(千克)的一次函数, 现已测得不挂重物时弹簧的长度是6厘米, 挂4千克质量的重物时,弹簧的长度是7.2 厘米。求这个一次函数的关系式
分解:析设:所求已知函数y与的x关的系函式数是关y=系kx是+b一,根次据函题意数得,则 关的系关式键b4k必是6是求b 出y7=k.k2x、+bb的,根形解据得式题,意求bk列此60出.函3关数于关k系b式 的方程
∴所求函数的关系式是y=0.3x+6
待定系数法:
先设待求的函数关系式(其中含有未知的 系数)再根据条件列出方程或方程组,求 出未知系数,从而得到所求结果的方法, 叫做待定系数法
一用设待、定二系列数、法三解解题、一四般还分原为几步? 1、设一次函数的一般形式y=kx+b(k≠0)
2、根据已知条件列出关于k , b 的二元一次方 程组
3、解这个方程组,求出k , b
4 、将已经求出的 k, b的值代入解析式
;夏资兰官网 夏资兰官网
;
前景,掌握 集成电路数据选择器 四、教学内容及要求 三、实习教学方法与要求 《虚拟仪器技术课程设计》教学大纲 教材:《电子技术基础》(数字部分)(第四版)高等教育出版社 2 3.掌握 熟悉 4.1)课堂教
可控整流电路原理
可控整流电路原理
可控整流电路是一种通过控制开关器件导通时间来实现直流电源对交流信号进行整流的电路。
其原理是利用可控硅等电子器件的特性,在交流信号的正半周和负半周分别导通和截止,从而实现对交流信号的单向导通。
可控整流电路的核心部件是控制器和可控硅,其中控制器负责控制可控硅的导通和截止,而可控硅则负责实际的电流导通。
在正半周,控制器将触发信号发送给可控硅,使其导通,交流信号通过可控硅流入负载。
而在负半周,控制器发送相反的触发信号,使可控硅截止,从而阻断交流信号通过,实现整流。
可控整流电路的优点是可以根据需要控制导通角度,从而控制输出电压的大小。
通过改变触发角,可以实现不同程度的电流整流,从而满足不同应用场景下的需求。
并且可控整流电路采用的开关式控制方式,具有快速响应、高效率等优点。
需要注意的是,在可控整流电路中,控制器需要根据输入的交流信号实时计算控制信号,并将之发送给可控硅。
因此,控制器应具备较高的计算和控制能力,以确保可控整流电路的稳定运行。
总而言之,可控整流电路利用可控硅等器件的特性,通过控制导通时间来实现对交流信号的整流。
通过调整触发角,可以实现不同程度的电流整流。
可控整流电路具有快速响应、高效率等优点,适用于各种对交流信号进行整流的电子设备。
可控硅整流电路
I dVT
1 2
Id
0.45 U 2 R
1 cosa
2
电力电子技术
2-12
2.1.2单相桥式全控整流电路
流过晶闸管的电流有效值:
IVT
1
(
2U2 sin t)2 d(t) U2
2 a R
2R
1 sin 2a a
2
变压器二次测电流有效值I2与输出直流电流I有效值相等:
I I2
1
(
2U2 sin t)2 d (t) U2
1) 带电阻负载的工作情况
电路结构
工作原理及波形分析
VT1和VT4组成一对桥臂,在 u2正半周承受电压u2,得到 触发脉冲即导通,当u2过零 时关断。
VT2和VT3组成另一对桥臂, 在u2正半周承受电压-u2,得 到触发脉冲即导通,当u2过 零时关断。
电力电子技术
图2-5 单相全控桥式 带电阻负载时的电路及波形 2-11
1)带电阻负载的工作情况
变压器T起变换电压和 电气隔离的作用。 电阻负载的特点:电压 与电流成正比,两者波 形相同。
电力电子技术
图2-1 单相半波可控整流电路及波形
2-4
2.1.1单相半波可控整流电路
首先,引入两个重要的基本概念:
触发延迟角:从晶闸管开始承受正向阳极电压
起到施加触发脉冲止的电角度,用a表示,也称触
2-9
2.1.1单相半波可控整流电路
单相半波可控整流电路的特点
VT的a 移相范围为180。
简单,但输出脉动大,变压器二次侧电流中 含直流分量,造成变压器铁芯直流磁化。 实际上很少应用此种电路。 分析该电路的主要目的建立起整流电路的基 本概念。
电力电子技术
第十一讲:大功率可控整流电路
18
3.2.5大功率可控整流电路
需要输出电压为三分之二最高电压以上时,第I、II组 桥的角固定为0,仅对第III组桥的角进行控制
图3.34 单相串联3重联结电路及顺序控制时的波形
19
3.2.5大功率可控整流电路
结论:I的波形半周期内前后四分之一周期 不对称,但其基波分量比电压的滞后少,因而位 移因数高,从而提高了总的功率因数
8
O
t
带平衡电抗器的双反星形 可控整流电路
——总结比较分析
uP T
整流电压平均值与三相半波整 流电路的相等,为: Ud=1.17 U2 cos ,但电压脉动较三相半波小 的多。
a
b
c
LP o + - + n2 n1 a' L R b' c'
VT3
VT5
VT1
VT6
1 1 1 ud ud2 up ud1 U p (ud1 ud2 ) 2 2 2
1 ip u p dt Lp
Id i1 i p 2 Id i2 i p 2
O ud2
O
' ia
t
1I 2 d 1I 6 d
O
t
6
——平衡电抗器的作用:
B:使两组三相半波整流电路同时工作
1 u 2 P n1 n n2 + - + ud1,ud2
' ub
ua
uc'
ub
' ua
——引子(六相半波整流电路\三相双半波整流电路)
ud1,ud2 ub' ua uc' ub ua' uc ub'
O
轨道交通牵引供变电技术第3章第4节 基于两套整流机组四组三相整流桥并联构成的等效24脉波整流电路
牵引供变电电气主设备 原理
第四节 基于两套整流机组四组三相整流 桥并联构成的等效24脉波整流电路
轨道交通牵引供变电技术
第四节 基于两套整流机组四组三相整流桥 并联构成的等效24脉波整流电路
由电工基本知识可知,经整流机组整直电流的 波纹系数愈小,愈接近直流,则其谐波总含量愈小, 功率因数愈高,运营愈经济合理,并有利于提高电 能质量。要达到这一目标,最简单的方法是增大整 流电路每工频周期的导电相数。近年来轨道交通中 广泛采用由两套12脉波整流机组构成的等效24脉波 整流电路,从而可在一个工频周期的时间内形成24 脉波整流的效果。
轨道交通牵引供变电技术
本节前述由轴向双分裂四绕组整流变压器供电 的两组整流桥构成的12脉波整流电路相同,当I d I dg 时,整流变压器每相换相电抗(漏电抗)产生的漏 感电势(反电势)较小,不足以使24脉波整流电路 中的每套两组整流桥(如RCT1,RCT2)以及四组整 流桥并联运行。因而整流电路进入24相推挽工作状 态,即24相输入电压按相序(见图3.34)依次使控 制其供电的整流臂整流管轮流导通,一个工频周期 内各导电两次。
uad1 U 2Lm sin(t 7.5) uay1 U 2Lm sin(t 30 7.5) U 2Lm sin( t 22.5 ) uad 2 U 2Lm sin(t 60 7.5) U 2Lm sin( t 52.5 ) uay2 U 2Lm sin(t 30 7.5) U 2Lm sin(t 22.5 )
轨道交通牵引供变电技术
图3.34 24脉波整流电路阀侧线电压相量图
注: u 反相( 180 )电压
轨道交通牵引供变电技术
由于采用了轴向双分裂结构的整流变压器,归 算到阀侧(二次侧)绕组的每相漏抗和分裂电抗较 大,可取代平衡电抗器的作用,故接线图中不设平 衡电抗器。整流变压器原边绕组采用延边三角形接 线移相方式,已在本章第二节中讲述。
PWM控制原理
龙岩学院物理与机电学院电气教研组
《电力电子技术》校级精品课
第六章 PWM技术
一. 计算法和调制法
5.特定谐波消去法 (Selected Harmonic Elimination PWM— SHEPWM)
这是计算法中一种较有 代表性的方法。 输出电压半周期内,器 件通、断各3次(不包 括0和π),共6个开关 时刻可控。 为减少谐波并简化控制, 要尽量使波形对称。
一. 计算法和调制法
u
O u UN'
U d 2 U d 2 Ud 2 Ud 2 Ud 2
? t
O
?
? t
当urU>uc时,给V1导通信号, 给V4关断信号,uUN’=Ud/2。 当urU<uc时,给V4导通信号, 给V1关断信号,uUN’=-Ud/2。 当给V1(V4)加导通信号时,可 能是V1(V4)导通,也可能是 VD1(VD4)导通。 uUN’、uVN’和uWN’的PWM波形 只有±Ud/2两种电平。 uUV波形可由uUN’-uVN’得出, 当1和6通时,uUV=Ud,当3和4 通时,uUV=-Ud,当1和3或4 和6通时,uUV=0。
PWM (Pulse Width Modulation)控制就是 脉宽调制技术:即通过对一系列脉冲的宽度 进行调制,来等效的获得所需要的波形(含 形状和幅值)。
第三、四章已涉及到PWM控制,第三章直流 斩波电路采用的就PWM技术;第四章的第一 节斩控式调压电路和第四节矩阵式变频电路 都涉及到了。
龙岩学院物理与机电学院电气教研组
2
《电力电子技术》校级精品课
第六章 PWM技术
第六章 PWM控制技术• 引言
PWM控制的思想源于通信技术,全控型器件的发展使得 实现PWM控制变得十分容易。 PWM技术的应用十分广泛,它使电力电子装置的性能大 大提高,因此它在电力电子技术的发展史上占有十分重要 的地位。