
多旋翼无人机的结构和原理
多旋翼无人机的结构和原理
翼型的升力:
升力的来龙去脉这是空气动力学中的知识,研究的内容十分广泛,本文只关注通识理论,阐述对翼型升力和旋翼升力的原理。
根据流体力学的基本原理,流动慢的大气压强较大,而流动快的大气压强较小。
由于机翼一般是不对称的,上表面比较凸,而下表面比较平(翼型),流过机翼上表面的气流就类似于较窄地方的流水,流速较快,而流过机翼下表面的气流正好相反,类似于较宽地方的流水,流速较上表面的气流慢。
大气施加与机翼下表面的压力(方向向上)比施加于机翼上表面的压力(方向向下)大,二者的压力差便形成了升力。
[摘自升力是怎样产生的]。
所以对于通常所说的飞机,都是需要助跑,当飞机的速度达到一定大小时,飞机两翼所产生的升力才能抵消重力,从而实现飞行。
旋翼的升力飞机,直升机和旋翼机三种起飞原理是不同的。
飞机依靠助跑来提供速度以达到足够的升力,而直升机依靠旋翼的控制旋转在不进行助跑的条件下实现垂直升降,直升机的旋转是动力系统提供的,而旋翼旋转会产生向上的升力和空气给旋翼的反作用力矩,在设计中需要提供平衡旋翼反作用扭矩的方法,通常有单旋翼加尾桨式(尾桨通常是垂直安装)、双旋翼纵列式(旋转方向相反以抵消反作用扭矩)等;而旋翼机则介于飞机和直升机之间,旋翼机的旋翼不与动力系统相连,由飞行过程中的前方气流吹动旋翼旋转产生升力(像大风车一样),即旋翼为自转式,传递到机身上的扭矩很小,无需专门抵消。
而待设计的四旋翼飞行器实质上是属于直升机的范畴,需要由动力系统提供四个旋翼的旋转动力,同时旋翼旋转产生的扭矩需要进行抵消,因此本着结构简单控制方便,选择类似双旋翼纵列式加横列式的直升机模型,两个旋翼旋转方向与另外两个旋翼旋转方向必须相反以抵消陀螺效应和空机动力扭矩。
多旋翼无人机的组成

多旋翼无人机的组成
多旋翼无人机是一种通过多个旋翼提供升力和稳定性的飞行器。
它由多个旋翼、机身、电池、控制器和传感器等部件组成。
下面将介绍多旋翼无人机的组成结构及各部件的功能。
1. 旋翼:多旋翼无人机通常由四个以上的旋翼组成,常见的有四旋翼、六旋翼、八旋翼等。
旋翼通过快速旋转产生升力,控制旋翼的转速可以实现飞行高度和方向的调节。
2. 机身:机身是连接各个部件的主体,通常由轻质材料如碳纤维或铝合金制成,具有足够的强度和稳定性以支撑整个无人机的飞行。
3. 电池:电池是提供动力的重要部件,多旋翼无人机通常使用锂电池作为能源,电池的容量和电压会直接影响无人机的续航时间和飞行性能。
4. 控制器:控制器是多旋翼无人机的大脑,负责接收和处理传感器反馈的数据,控制旋翼的转速和姿态,以确保无人机的稳定飞行和精准操控。
5. 传感器:传感器包括陀螺仪、加速度计、罗盘等,通过感知飞行器的姿态、速度和方向等信息,传输给控制器进行实时调节,以保持飞行器的平衡和稳定。
6. 遥控器:遥控器是操作无人机的设备,通过遥控器上的摇杆、按
钮等控制无人机的起飞、降落、飞行方向和高度等动作。
多旋翼无人机的组成包括旋翼、机身、电池、控制器、传感器和遥控器等部件,每个部件都发挥着重要的作用,协同工作才能实现无人机的稳定飞行和精准操控。
随着技术的不断发展,多旋翼无人机在农业、航拍、物流等领域有着广泛的应用前景,相信未来会有更多创新的无人机设计和应用出现。
多旋翼无人机的控制原理

多旋翼无人机的控制原理多旋翼无人机是由多个电动机和旋翼组成的飞行器,它的控制原理包括飞行器姿态控制、定位导航控制和飞行速度控制。
飞行器姿态控制是通过控制每个旋翼的转速来控制飞行器的姿态,以实现稳定的飞行。
在飞行过程中,通过改变旋翼转速可以改变飞行器的姿态,如前后倾斜、左右倾斜、俯仰和偏航等。
通过精确调整不同旋翼的转速,可以达到控制飞行器姿态的目的。
一般情况下,多旋翼无人机使用四个旋翼,即四旋翼结构,其中两个对角旋翼旋转方向相同,另外两个对角旋翼旋转方向相反。
通过不同旋翼的转速组合和调整,可以使飞行器保持平衡姿态。
定位导航控制是为了让飞行器能够按照预定的航线进行自主飞行。
无人机一般通过全球定位系统(GPS)等定位设备获取自身的位置信息,并结合惯性测量单元(IMU)获取飞行器的姿态信息,以实现精确定位和导航。
根据设定的目标点,飞行控制系统会计算飞行器当前位置与目标点之间的距离和角度偏差,然后根据这些偏差调整飞行器的转向和姿态,达到自动飞行的目的。
此外,飞行器还可以通过使用避障传感器等装置来避免与障碍物碰撞,确保安全飞行。
飞行速度控制是为了控制飞行器的速度,使其能够按照要求的速度进行飞行。
控制飞行器的速度可以通过改变旋翼的转速来实现。
增加旋翼的转速可以使飞行器加速,减小转速则可以使飞行器减速。
在控制飞行速度时,需要考虑飞行器的姿态和环境因素(如风速、气流等),以实现精确的速度控制。
多旋翼无人机的控制原理是通过调整旋翼的转速来实现姿态控制、定位导航控制和飞行速度控制。
通过合理设计控制系统和传感器装置,飞行器可以实现自主飞行、稳定飞行和精确控制的能力。
这使得无人机在各种应用领域都有着广泛的应用前景,如农业植保、物流配送、环境监测等。
当然,无人机的控制原理还可以根据具体需求进行改进和优化,以实现更高的飞行性能和控制精度。
无人机多旋翼实训报告

一、实训背景随着科技的不断发展,无人机技术日益成熟,应用领域不断拓展。
为了培养我国无人机领域的人才,提高无人机操作技能,我们开展了多旋翼无人机实训课程。
本次实训旨在让学生了解多旋翼无人机的基本原理、结构、组装、调试以及飞行操作,提高学生的实际操作能力。
二、实训内容1. 多旋翼无人机基本原理和结构(1)基本原理:多旋翼无人机通过多个电机和螺旋桨的组合产生升力,实现空中飞行。
飞行控制系统根据传感器获取的数据,计算出无人机的飞行轨迹和姿态控制指令,通过执行机构控制无人机的飞行。
(2)结构:多旋翼无人机主要由机体、电机、螺旋桨、电池、飞控系统、传感器等组成。
机体提供结构支撑,电机和螺旋桨产生升力,电池为无人机提供动力,飞控系统负责飞行控制,传感器用于获取无人机飞行状态信息。
2. 多旋翼无人机组装与调试(1)组装:根据多旋翼无人机说明书,将机体、电机、螺旋桨、电池、飞控系统、传感器等部件组装在一起。
组装过程中,注意各部件的连接顺序和紧固程度。
(2)调试:完成组装后,对无人机进行调试,包括电机平衡、飞控系统校准、传感器校准等。
调试过程中,注意观察无人机各项参数是否正常。
3. 多旋翼无人机飞行操作(1)起飞:将无人机放置在平稳的地面,打开遥控器,启动无人机,待无人机稳定后,逐渐升高,直至达到所需高度。
(2)悬停:在指定高度悬停,调整无人机的俯仰、滚转和偏航,使无人机保持稳定。
(3)前进、后退、左转、右转:通过遥控器控制无人机的电机转速,实现前进、后退、左转、右转等动作。
(4)上升、下降:通过遥控器控制无人机的电机转速,实现上升、下降等动作。
(5)降落:降低无人机的飞行高度,直至平稳降落。
4. 多旋翼无人机自主飞行(1)航线规划:使用地面站软件,规划无人机的飞行航线。
(2)自主飞行:将无人机设置为自主飞行模式,无人机将按照预设航线飞行。
(3)返航:在飞行过程中,若出现异常情况,无人机将自动返航。
三、实训心得1. 通过本次实训,我对多旋翼无人机的原理、结构、组装、调试以及飞行操作有了更深入的了解。
多旋翼无人机飞行原理
多旋翼无人机飞行原理
首先,马达提供动力,驱动旋翼旋转。
这些马达可以是电动机或燃气发动机,取决于无人机的类型和用途。
旋翼是无人机最关键的组件之一,它由一个或多个旋翼叶片组成。
这些叶片通常呈螺旋状排列,以便可以通过它们的旋转产生升力和推力。
控制系统通过控制每个旋翼的速度和方向来控制无人机的飞行。
这个控制系统可以是机械式的,使用连杆和曲轴来控制旋转,也可以是电子式的,通过电子传感器和电动机控制器来实现。
当无人机起飞时,控制系统会增加旋翼的速度,让它们开始旋转。
旋翼的旋转会产生升力,将无人机推离地面。
当无人机获得足够的升力时,它可以开始在空中飞行。
为了控制无人机的航向和姿态,控制系统会调整每个旋翼的速度和方向。
通过增加或减小每个旋翼的速度,无人机可以向前或向后飞行,向左或向右飞行,或者向上或向下飞行。
通过调整每个旋翼的方向,无人机可以旋转或倾斜。
此外,多旋翼无人机还可以通过调整旋翼的速度和方向来进行悬停和悬停飞行。
当控制系统使每个旋翼的速度和方向相等时,无人机将停止移动并悬停在空中。
总结起来,多旋翼无人机的飞行原理是通过旋翼的旋转产生升力和推力,控制无人机的移动和姿态。
控制系统通过调整每个旋翼的速度和方向来实现这一目标,从而实现无人机的平衡、稳定和操控。
多旋翼无人机系统组成4
4. 螺旋桨
靠桨叶在空气中旋转将发动机转动功率转化为推进力或升力的装置,简称螺旋桨。
它由多个桨叶和中央的桨毂组成,桨叶好像一扭转的细长机翼安装在桨毂上,发动机轴与桨毂相连接并带动它旋转。
直升机旋翼和尾桨也是一种螺旋桨。
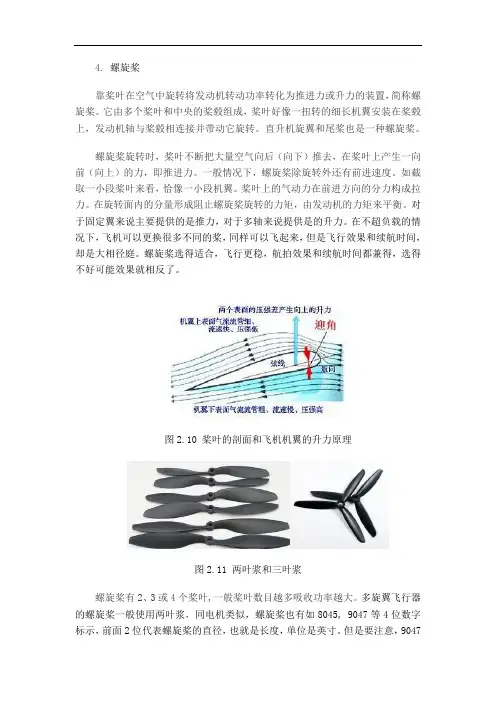
螺旋桨旋转时,桨叶不断把大量空气向后(向下)推去,在桨叶上产生一向前(向上)的力,即推进力。
一般情况下,螺旋桨除旋转外还有前进速度。
如截取一小段桨叶来看,恰像一小段机翼。
桨叶上的气动力在前进方向的分力构成拉力。
在旋转面内的分量形成阻止螺旋桨旋转的力矩,由发动机的力矩来平衡。
对于固定翼来说主要提供的是推力,对于多轴来说提供是的升力。
在不超负载的情况下,飞机可以更换很多不同的桨,同样可以飞起来,但是飞行效果和续航时间,却是大相径庭。
螺旋桨选得适合,飞行更稳,航拍效果和续航时间都兼得,选得不好可能效果就相反了。
图2.10 桨叶的剖面和飞机机翼的升力原理
图2.11 两叶浆和三叶浆
螺旋桨有2、3或4个桨叶,一般桨叶数目越多吸收功率越大。
多旋翼飞行器的螺旋桨一般使用两叶浆,同电机类似,螺旋桨也有如8045, 9047等4位数字标示,前面2位代表螺旋桨的直径,也就是长度,单位是英寸。
但是要注意,9047。
多旋翼无人机系统的组成

池负责供电,机架将所有的零件固定在一起。 下面以大疆筋斗云DJI S1000+为例进行介绍。
1.机身和起落架 图2.3 DJI S1000+飞行器
机身由中心板、机臂(包含电机、电调和螺旋桨)、智能起 落架等组成。
图2.4 DJI S1000+飞行器中心板
• 专业多旋翼航拍飞行器的机身和起落架多 用强度高而重量轻的碳纤维复合材料制作。
• 无刷电机的一个重要参数是KV值,它是指电机 输入电压每提高1伏特,电机空载转速提高的 量。例如大疆的DJI 4114电机的KV值是 400prm/V,即说明电机空载情况下加1伏特电 压转速为每分钟400转,2伏特电压每分钟800 转,依此类推。同型号电机(比如都是4114)低 KV值比高KV值提供的扭力大,类似于汽车一挡 的速度虽然慢,但是爬坡更容易。但是低KV值 需要配大螺旋桨,如果搭配不合适会造成严重 的反扭现象。另外,像电机重量、最大拉力、 最大起飞重量等也是无刷电机重要参数。
• 外转子无刷电机的命名原则,各个厂家有所不同,有以电机定子的直 径和高度来命名,也有以电机的直径和高度来命名。多旋翼无人机所 用的电机大多都是以电机定子的直径与高度来命名。例如大疆的DJI 4114电机,指的是该电机定子直径41MM,定子高度14MM。
图2.7 DJI 4114电机和桨夹
图2.8 无刷电机定子和转子
图2.10 桨叶的剖面和飞机机翼的升 力原理
图2.11 两叶浆和三叶浆
• 螺旋桨有2、3或4个桨叶,一般桨叶数目越多吸收功率越大。多 旋翼飞行器的螺旋桨一般使用两叶浆,同电机类似,螺旋桨也 有如8045, 9047等4位数字标示,前面2位代表螺旋桨的直径,也 就是长度,单位是英寸。但是要注意,9047是直径9英寸螺旋浆, 而1045是直径10英寸螺旋浆。后面两位数是指几何螺距,螺距 原指螺纹上相邻两牙对应点之间的轴向距离,可以理解为螺丝 转动一圈前进的距离。而螺旋桨的螺距是螺旋桨在固体介质内 无摩擦旋转一周所前进的距离。简单来说可以理解为螺旋桨桨 叶的“倾斜度”,螺距标称越大倾斜度越大。螺旋桨长度和螺 距越大,所需要的电机或发动机级别就越大。螺旋桨的长度越 大,某种程度上能够保证飞机俯仰稳定性越高,螺距越大飞行 速度越快。四轴飞行器为了抵消螺旋桨的自旋,相邻的螺旋桨 旋转旋转的叫正桨(CW)、逆时针旋转的是反桨(CCW)。 安装的时候一定记得无论正反桨有字的一面是向上的。
多旋翼无人机机体结构
多旋翼无人机机体结构引言多旋翼无人机是一种由多个旋翼组成的飞行器,它通过调节各个旋翼的转速和倾斜角度来实现飞行、悬停、转向等动作。
机体结构是多旋翼无人机的基础,它承载着各个部件,保证了整个系统的稳定性和安全性。
本文将详细介绍多旋翼无人机的机体结构。
1. 多旋翼无人机的基本构成多旋翼无人机的基本构成包括以下几部分: - 机架:负责承载和连接各个部件的主要框架结构。
- 电池:提供动力源,为电动马达供电。
- 电调:控制电动马达转速和方向。
- 电动马达:提供推力,驱动旋翼运转。
- 螺旋桨:产生升力和推力。
2. 多旋翼无人机的机体结构设计原则多旋翼无人机的机体结构设计应遵循以下原则: - 轻量化:尽量减少材料使用量,降低整体重量,提高飞行效率和续航能力。
- 刚性:保证机体结构的刚性,减小振动和变形,提高飞行稳定性和控制精度。
- 可拆卸:为了方便维护和更换零部件,机体结构应设计成可拆卸的模块化结构。
- 安全性:考虑到无人机在飞行过程中可能发生意外情况,机体结构应具有一定的抗碰撞能力,保护内部电子设备免受损坏。
3. 多旋翼无人机的常见机体结构类型多旋翼无人机的机体结构主要包括以下几种类型: - X型:四个旋翼呈X型布置,适合较小尺寸的无人机。
- H型:四个旋翼呈H型布置,适合中等尺寸的无人机。
- O型:八个旋翼呈圆环形布置,适合较大尺寸的无人机。
- V型:四个旋翼呈V字形布置,适合需要较大载荷能力的无人机。
4. 多旋翼无人机的材料选择多旋翼无人机的机体结构材料选择应考虑以下几个方面: - 强度:材料应具有足够的强度和刚性,能够承受飞行过程中的各种力和振动。
- 轻量化:材料应具有较低的密度,以减少整体重量。
- 耐腐蚀性:由于无人机常常在恶劣环境下飞行,材料应具有良好的耐腐蚀性,以保证长期可靠运行。
常用的多旋翼无人机机体结构材料包括: - 碳纤维复合材料:具有良好的强度和刚性,同时重量轻、耐腐蚀。
多旋翼无人机飞行原理
多旋翼无人机飞行原理
多旋翼无人机是一种通过多个旋翼进行飞行的无人机器,其飞行原理主要是通过旋翼的升力产生来实现飞行。
在多旋翼无人机中,旋翼的设计和工作原理对于飞行性能至关重要。
首先,多旋翼无人机的飞行原理涉及到空气动力学和机械工程的知识。
在飞行过程中,旋翼通过加速气流来产生升力,从而支撑无人机的重量。
旋翼的设计和布局直接影响着无人机的飞行性能,包括稳定性、操控性和飞行效率等方面。
其次,多旋翼无人机的飞行原理还涉及到飞行控制系统。
通过调节旋翼的转速和倾斜角度,飞行控制系统可以实现无人机的升降、前进、后退、转向等各种飞行动作。
飞行控制系统的精密度和稳定性直接影响着无人机的飞行性能和安全性。
另外,多旋翼无人机的飞行原理还涉及到能源系统。
旋翼的旋转需要消耗大量的能量,而无人机需要携带足够的能源来支撑飞行任务的完成。
因此,能源系统的设计和管理对于无人机的续航能力和飞行效率具有重要影响。
此外,多旋翼无人机的飞行原理还涉及到传感器和数据处理系统。
无人机需要通过传感器获取周围环境的信息,并通过数据处理系统实现自主飞行、避障和任务执行等功能。
传感器的精度和数据处理系统的算法对于无人机的智能化和自主性具有重要影响。
总的来说,多旋翼无人机的飞行原理是一个复杂的系统工程,涉及到空气动力学、机械工程、飞行控制、能源系统、传感器和数据处理等多个领域。
只有在这些方面都取得了良好的平衡和协调,无人机才能够实现稳定、高效、安全的飞行。
随着科技的不断进步,多旋翼无人机的飞行原理也在不断完善和创新,为无人机的发展开辟了更加广阔的空间。
多旋翼无人机的原理
多旋翼无人机的原理
多旋翼无人机是一种通过多个旋翼来产生升力和控制飞行的飞行器。
其原理基于飞行器在空气中产生升力,并通过改变旋翼的转速和姿态来控制飞行方向。
多旋翼无人机通常由一个或多个旋翼组成,每个旋翼由一个电动马达驱动,通过螺旋桨产生向上的推力。
这些旋翼安装在飞行器的平衡板上,通过控制各个旋翼的转速和提升力分配来实现飞行。
在飞行过程中,通过调整各个旋翼的转速,可以使飞行器在空中悬停、上升或下降。
通过改变旋翼的倾斜角,可以实现向前、后、左、右等方向的飞行。
旋翼的倾斜角度可以通过改变飞行器的姿态来实现,通常通过控制机身前后倾斜、左右倾斜和偏航来控制。
多旋翼无人机还可以通过配备陀螺仪和加速度计等传感器来实现自稳定和姿态控制。
陀螺仪可以感知飞行器的姿态变化,通过自动调整旋翼的转速来保持平衡。
加速度计可以感知飞行器的速度和加速度变化,通过自动调整旋翼的转速来保持稳定飞行。
此外,多旋翼无人机还可以通过配备GPS导航系统来实现自
动导航和定位。
通过GPS系统,飞行器可以获取自身的位置
信息,并根据预设的航点来自动飞行。
总之,多旋翼无人机通过调整旋翼的转速和姿态来实现升力和
飞行控制。
搭配各种传感器和导航系统,可以实现自稳定、自动导航和定位等功能,广泛应用于航拍、物流、农业等领域。
无人机结构—无人机的基本结构
二、无人机的基本结构
3.多旋翼无人机的基本结构
2.动力装置 1)电池 主要为无人机提供能量,无人机多采用锂聚合物电池。 2)电调 (Electronic Speed Controller,ESC),全称电子调速器。它的主要功能是将飞控 板的控制信号进行功率放大,并向各开关管送去能使其饱和导通和可靠关断的驱动信号,以控制电动 机的转速;将电源电压转换为5V,为飞控板、遥控接收机供电;将直流电源转换为三相电源,为无 刷电机供电。 3)电机 带动浆叶旋转使多旋翼无人机产生升力,通过对各电机转速的控制,可使多旋翼无人 机完成飞行活动。 4)螺旋桨 旋转产生拉力或推力使无人机完成飞行活动。
二、无人机的基本结构
2)机架布局 常见的机架布局有X型、I型、 V型、Y型和IY型等
3.多旋翼无人机的基本结构
二、无人机的基本结构
3)机架轴距 轴距是机架最重要的数据指标,它 是指对角线两个电机或者桨叶中心的距 离,单位为毫米(mm) 四轴250:表示对角线电机中心的 距离为250毫米
3.多旋翼无人机的基本结构 四轴250
1.固定翼无人机的基本结构
4.起落装置 ♦功能:支撑无人机在地面上的活动, 包括起飞和着陆滑跑、滑行、停放。 ♦组成 支柱:起支撑作用并作为机轮的安装 基础。 减震器:吸收着陆和滑跑冲击能量 机轮:与地面接触支持无人机的重量, 减少无人机地面运动的阻力,可以吸收一 部分撞击动能有一定的减震作用 收放机构:用于收放起落架以及固定 支柱,飞行时可减少阻力
1.固定翼无人机的基本结构
1-接头;2-加强肋;3-翼梁;4-前墙; 5-蒙皮;6-后墙;7-翼肋;8-桁条
二、无人机的基本结构
2.机身 ♦功能 装载、安装基础。 ♦组成 蒙皮:与机翼蒙皮作用相似; 桁条:与机翼桁条作用相似; 桁梁:作用与翼梁相似; 隔框:作用与翼肋相似。