
现代控制理论-4.1g 线性连续系统的能控性
能控性的直观讨论(7/12)
由各水槽中所盛水量的平 衡关系和流量与压力(水面 高度)的关系,有
O
QO
QO
1
h1 h2
2
Q1
Q2
A1 A2
dh1
dt dh2
dt
QO Q1 QO Q2
h1 RQ1 h2 RQ2
其中代表平衡工作点附近的变化量。
Ch.4 线性系统的能控性和 能观性
本章简介(1/1)
本章简介
本章讨论线性系统的结构性分析问题。 主要介绍 动态系统的状态空间模型分析的两个基本结构性质 ----状态能控性和能观性,以及 这两个性质在状态空间模型的结构分解和线性变换 中的应用, 并引入能控规范形和能观规范形, 以及实现问题与最小实现的概念。 本章最后介绍基于Matlab的控制系统的结构性分析问 题的程序设计与计算。
能控性的直观讨论(8/12)
选上述方程中变化量h1和h2为状态变量,将状态变量 带入方程中并消去中间变量Q1和Q2消去,则有
x1 x2
1
AR 1
AR
x1 x2
1 A
Qo
1 A
Qo
解上述状态方程,可得
x1 (t )
exp
-t AR
卡尔曼在60年代初首先提出状态能控性和能观性。其 后的发展表明,这两个概念对回答被控系统能否进行控 制与综合等基本性问题,对于控制和状态估计问题的研 究,有着极其重要的意义。
系统能控性指的是控制作用对被控系统的状态和输出 进行控制的可能性。
能控?
r维u(t)
状态 n维x(t)
m维y(t)
能控?
O
QO
QO
1
h1 h2
2
数,记为R。
Q1
Q2
图中h1(t)和h2(t)分别为水槽液面高度,Q1(t)和Q2(t)分 别为流量。
该双水槽系统的状态能控性可分析如下:
对本例的流体力学系统,假设对两个水槽的流入和流出的 水流体已处于平衡。
下面仅考虑流量QO的变化量QO所引起的水槽水位 的变化。
x1
1 A
t 0exp t -τ AR NhomakorabeaQo
(
)d
x2 (t)
exp
-t AR
x2
1 A
t 0
exp
t -τ AR
Qo
(
)d
能控性的直观讨论(9/12)
由上述解可知,当初始状态x1(0)和x2(0)不等时,则x1(t)和 x2(t)的状态轨迹完全不相同,即在有限时间内两条状态 轨线不相交。
目录
概述 4.1 线性连续系统的能控性 4.2 线性连续系统的能观性 4.3 线性定常离散系统的能控性和能观性 4.4 对偶性原理 4.5 线性系统的结构性分解和零极点相消 4.6 能控规范形和能观规范形 4.7 实现问题 4.8 Matlab问题 本章小结
下面通过实例来说明能控性的意义 。
能控性的直观讨论(5/12)
例 某并联双水槽系统如图4-2所示,其截面积均为A,它们通
过阀门O均匀地输入等量液体,即其流量QO相同。
O
QO
QO
1
h1 h2
2
Q1
Q2
图4-2并联双水槽系统
能控性的直观讨论(6/12)
当阀门1和2的开度不变时, 设它们在平衡工作点邻域 阀门阻力相等并可视为常
因此,对该系统,无论如何控制流入的流量QO(t),都不能 使两水槽的液面高度的变化量h1(t)和h2(t)在有限时 间内同时为零,即液面高度不完全能进行任意控制。
上面用实际系统初步说明了能控性的基本含义,能控性在系 统状态空间模型上的反映可由如下两个例子说明。
能控性的直观讨论(10/12)
线性连续系统的能控性(1/2)
4.1 线性连续系统的能控性
本节主要讨论线性定常连续系统的状态能控性和输出能控
性问题。
关键问题:
重点喔!
1. 基本概念: 状态能控性和输出能控性
2. 基本方法: 状态能控性和输出能控性的判别方法
3. 状态能控性的物理意义和在状态空间中的几何意 义
能控性的直观讨论(1/12)
目录(1/1)
概述(1/5)
概述
本章讨论线性定常系统的定性分析--结构性问题和系统综 合问题,主要内容有: 结构性问题--能控性、能观性、对偶原理 结构分解 能控规范形和能观规范形 系统实现 系统综合问题--状态反馈和状态观测器
概述(2/5)
动态系统的能控性和能观性是揭示动态系统不变的本质特 征的两个重要的基本结构特性。
所以,无论是从理论还是实践,经典控制理论和技术一般 不涉及到能否控制和能否观测的问题。
概述(5/5)
现代控制理论中着眼于对表征MIMO系统内部特性和动态 变化的状态进行分析、优化和控制。
状态变量向量的维数一般比输入向量的维数高,这里存 在多维状态能否由少维输入控制的问题。
此外,状态变量是表征系统动态变化的一组内部变量,有 时并不能直接测量或间接测量,故存在能否利用可测量 或观测的输出输出的信息来构造系统状态的问题。
概述(3/5)
能观性反映由能直接测量的输入输出的量测值来确定 反映系统内部动态特性的状态的可能性。
状态
u(t)
x(t)
y(t)
能观测?
为什么经典控制理论没有涉及到这两个结构性问题?
概述(4/5)
这是因为经典控制理论所讨论的是SISO系统输入输出的分 析和综合问题,它的输入输出间的动态关系可以唯一地由传 递函数所确定。
因此,给定输入,则一定会存在唯一的输出与之对应。
反之,对期望输出信号,总可找到相应的输入信号 (即控制量)使系统输出按要求进行控制,不存在能 否控制的问题。
此外,输出一般是可直接测量,不然,则应能间接测量。
否则,就无从对进行反馈控制和考核系统所达到的 性能指标。
因此,在这里不存在输出能否测量(观测)的问题。
4.1.1 能控性的直观讨论
状态能控性反映输入u(t)对状态x(t)的控制能力。 如果状态变量x(t)由任意初始时刻的任意初始状态引起 的运动都能由输入(控制项)来影响,并能在有限时间内 控制到空间原点,那么称系统是能控的, 或者更确切地说,是状态能控的。 否则,就称系统为不完全能控的。
4.1 线性连续系统的能控性

系统能控性指的是控制作用对被控系统的状态和输出 进行控制的可能性。
能控?
r维u(t)
状态 n维x(t)
m维y(t)
能控?
u
+ x1 -
+
C1
R
u R
R x2 +-
C2 R
-
x2
1 RC 2
x2
由上述状态方程可知,状态变量x2(t)的值,即电桥中电容C2 的电压,是自由衰减的,并不受输入u的控制。
因此,该电压的值不能在有限时间内衰减至零,即该状 态变量是不能由输入变量控制到原点。
具有这种特性的系统称为状态不能控的。
本节首先从物理直观性来讨论状态能控的基本含义,然后再 引出状态能控性的定义。 下面将看到,这种从直观到抽象的讨论,对于理解能控性 严格定义的确切含义是有益的。
本节讲授顺序为: 能控性的直观讨论 状态能控性的定义 线性定常连续系统的状态能控性判别 线性定常连续系统的输出能控性 线性时变连续系统的状态能控性
能控性的直观讨论(5/12)
例 某并联双水槽系统如图4-2所示,其截面积均为A,它们通
过阀门O均匀地输入等量液体,即其流量QO相同。
O
QO
QO
1
h1 h2
2
Q1
Q2
图4-2并联双水槽系统
能控性的直观讨论(6/12)
当阀门1和2的开度不变时, 设它们在平衡工作点邻域 阀门阻力相等并可视为常 数,记为R。
现代控制理论:CH4 线性系统的能控性与能观测性

x(t1)=0 ,根据定义可知系统为完全能控。
16
第4章 线性系统的能控性和能观测性
必要性:已知系统完全能控,欲证Wc[0, t1] 非奇异。反
设Wc[0, t1]为奇异,即存在某个非零向量 x0 Rn ,使
x0TWc[0, t1]x0 0
0 x0TWc[0,t1] x0
t1 0
x0T
e
以系统完全能控;但输出y只能反映状态变量x2,不
能反映状态变量x1,所以系统不完全能观测。
4
第4章 线性系统的能控性和能观测性
例4-2: 系统的原理图如图4-2所示
选取x1= iL,x2= uc, y = uc,
iL L R
R
u R uc R
图4-2 桥式电路
原理图表明:控制量u可以控制状态x1,但对状
11
第4章 线性系统的能控性和能观测性
4.状态能达与系统能达
对于线性时变系统
x A(t)x B(t)u x(t0 ) x0 t J
若 存 在 能 将 状 态 x(t0)=0 转 移 到 x(tf)=xf 的 控 制 作用,则称状态xf是t0时刻能达的。
若xf对任意初始时刻t0 J都是能达的,则称状 态xf为一致能达。若系统对于状态空间中的每一个 非零状态都是时刻t0能达的,则称该系统是t0时刻 完全能达的,或简称系统是t0时刻能达的。
证:充分性:已知Wc[0, t1]为非奇异,欲证系统为完 全能控,采用构造法来证明。对任一非零初始状态x0 可构造控制u(t)为:
u(t) BT eATtWc1[0,t1]x0, t 0,t1
则u(t)作用下系统状态x(t)在t1时刻的结果:
x(t1) eAt1 x0
t1 eA(t1t) Bu(t)dt
现代控制理论4-1
变换后的约当标准型每个约当块的最后一行所对应 Bˆ 阵中各行的
J1
xˆ
xˆ
元素不全为0。
Bˆ u
Jn
例:判别系统的可控性
2 1 0
1)x
0
2x2u
可控
x1 x2
2 x1 2 x2
x2 2u
2 1 1
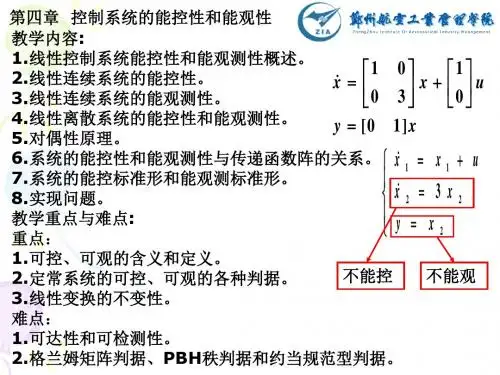
第四章 控制系统的能控性和能观性
教学内容:
1.线性控制系统能控性和能观测性概述。 2.线性连续系统的能控性。 3.线性连续系统的能观测性。 4.线性离散系统的能控性和能观测性。 5.对偶性原理。
1 0 1
x
0
3
x
0
u
y [0 1]x
6.系统的能控性和能观测性与传递函数阵的关系。
0 1
1 0
2 1
2 0
4 1
rankM 3n
能控
26 6 17 0 0 1 0 4 2
M
MT
6
3
2
rank(MMT)3
17 2 21
2、具有约当标准型的系统的能控性判别
1)特征值互异:xAxBu能控的充要条件是经过非奇异变
换后的约当标准型 1
解:
Mb
பைடு நூலகம்1 x
Ab
2
0 1
1 0
x2
x1
u
rankM2
满秩,能控
2 0 1
3)x0 2 x1u
X2
解: Mb
能控性的定义1连续系统的能控性(Controllability)定义

能控性的定义1.连续系统的能控性(Controllability)定义:对于线性(定常、时变)连续系(常)系统,若对状态空间中的任意状态和另一状态存在一个有限的时间)(0t x,存在一个有限的时间和一个分段连续输入,能在)(1t x),(1tt)(tu),(1tt 内使状态转移到,则称此状态是能控的否则称为不能控的)(1t x能控的,否则称为不能控的PnP 0若系统所有状态都是能控的,则称此系态完全能控的简称系系统是状态完全能控的,简称系统是能控的能控的。
2离散系统的能控性2.离散系统的能控性在有限采样间隔[0T]内若存在无约在有限采样间隔[0,nT]内,若存在无约束的阶梯控制序列,能)1(,),0( n u u 使系统从任意初态转移到任意终则称该系统是状态完全能控的)0(x 态,则称该系统是状态完全能控的,简称是能控的。
)(n x不失一般性,可以把终端状态规定为状态空间不失般性,可以把终端状态规定为状态空间中的原点。
也可以把初始状态规定为状态空间常中的原点,第二种情况通常称为系统的能达性。
对于线性定常(连续离散)系统能对于线性定常(连续、离散)系统,能控性和能达性是等价的能控性判别准则线性定常(连续离散)系统{A B}状线性定常(连续、离散)系统{A,B}状态完全能控的充分必要条件是,由A,B构成的满秩。
即21n c rankS rank B AB A B A B n -⎡⎤== ⎣⎦⎥⎤⎢⎡⎥⎤⎢⎡-0221 ux x ⎥⎥⎦⎢⎢⎣+⎥⎥⎦⎢⎢⎣--=10331020⎤⎡-820B A 解:[]⎥⎥⎥⎦⎢⎢⎢⎣-==11310002AB B Sc 23c rankS n =<=所以,系统不(完全)能控。
所,系不()能控⎤⎡⎤⎡0010 u x x ⎥⎥⎥⎢⎢⎢+⎥⎥⎥⎦⎢⎢⎢---=106116100解⎦⎣⎣⎤⎡100解:⎥⎥⎥⎦⎢⎢⎢⎣--=2561610cS ==nrankS c 3所以系统状态完全能控所以,系统状态完全能控。
现代控制理论(12-17讲:第4章知识点)
0 1 1 0 0 1 1 1 0 1 0 1 0 0 x y x 0 1 1 1 1 0 0 1 1 0 0 0 1 1 0 0
MIMO系统,n=5,r=5,独立特征向量为2, C阵对应列 (1、4列),线性无关, 故系统状态完全能观。
4-4 线性定常离散系统的能控性和能观性
故系统是不能观测的。
y 3 2 0 x
18
例2:判定如下系统的能观性。
1 0 3 x x 7 u 0 3
0 0 1 y x 0 u 1 1
故系统是能观测的。
特别要注意特征值互异的条件,否则会影 响判定结论的正确性。
解: n=3、 r=1 有
0 2 8 Q c B AB A 2 B 0 0 0 1 3 11
显然:
rankQc 2( n)
4
故系统是不能控的。
3、能控性判据之二 (1)、系统特征值互异的情况:
若线性定常系统: Ax + Bu , 具有n个互不相同的 x 特征值,则其状态完全能控的充分必要条件是,系统经非 奇异变换后的状态方程式:
C 1 1 rankQo rank 1 n CA 5 5
故系统是不能观测的.(detQo=0)
16
例2:判定如下系统的能观性。
2 1 1 x x 1 u 1 3
1 0 y x 1 0
b1 0
故系统状态不可控。
特别要注意特征值互异的条件,否则会影 响判定结论的正确性。
(2)、系统具有重特征值的情况: 若线性定常系统: Ax + Bu , 具有重特征值,且 x 每一个重特征值只对应一个独立特征向量,则其状态完全能 控的充分必要条件是,系统经非奇异变换后的Jordan规范形:
现代控制理论能控性和能观测性

I A1
B
I A
B f
(3-21)
式中B 为元素埏是I A的伴随矩阵。方程(3-21)两端右 乘 I A得:
BI A f I
(3-22)
由于 B 的元素 I A代数余子式,均为 n 1 次多项式,
故据矩阵加法运算规则,可将其分解为n个矩阵之和:
B
B n1 n1
B n2 n2
Bn1 I
Bn2 Bn1A an1I
Bn3 Bn2A an2I
M
B0 B1A a1I
B0A a0I
Bn1An An
Bn2An1 Bn1An an1An1
Bn3An2 Bn2An1 an2An2 M
0 1 M 1 -2 M 2 3
S2 G2 G2 L 2G2 0 0 M 0 1 0 M 0
0 M 0 0 1 M 1 -2
显见出现全零行,rankS2 2 3 ,故不能控。
多输入系统能控阵 S2,其行数小于列数,在计算列写能控阵时, 若有显时见可通过矩计S阵2算的秩为Sn的2,秩S便T2 是不否必为把n来判矩断S阵2多的输所入有系列统都的写能出控。性。 这只是需因计为算,一当次n阶非行奇列S异式2 时即,可确定能必S控非2 性奇ST2,异但,在而计算 为S方2 S阵T2 ,
系统矩阵 的阶数,或系统特征方程的阶次数。
以上研究假定了终态 x 0 0。若令终态为任意给定状态xn
则方程(3-2)变为:
n 1
nx 0 x n n1igu i
i0
(3-9)
方程两端左乘 n ,有
x 0-nx n 1g 2g L
u0
ng
u 1
M
u n 1
(3-10)
现代控制理论线性控制系统的能控性与能观性基础知识资料PPT课件
u(t)
x(t0 )
x2
x0 x(t f ) 0
所有非零状态
x0 在t0 时刻能控 系统在t0 时刻完全能控
所有时刻
系统一致能控
x1
x(t1)
t0
x(t2 )
t1
线性定常 系统的能 控性与 t0 无关
t
t2
第11页/共45页
x(t0 ) 0 x(t1) 0 x(t0 ) 0 x(t1) 0
第1页/共45页
能控性和能观测性的基本概念:
20世纪60年代初,由卡尔曼提出, 与状态空间描述相对应。
卡尔曼
能控性:反映了控制输入对系统状态的制约能力。 输入能否控制状态(控制问题)
能观测性:反映了输出对系统状态的判断能力。 状态能否由输出反映(估计问题)
第2页/共45页
由于系统需用状态方程和输出方程两个方程来描述输入-输出 关系,状态作为被控量,输出量仅是状态的线性组合,于是有 “能否找到使任意初态转移到任意终态的控制量”的问题,即能 控性问题。并非所有状态都受输入量的控制,或只存在使任意初 态转移到确定终态而不是任意终态的控制。还有“能否由测量到 的输出量来确定出各状态分量”的问题,即能观测性问题。
a2
1 a2 a1 a22
rankM 3 n 故系统的状态完全能控!
此形式的状态方程为能控标准型
第35页/共45页
[例] 判别如下系统的能控性
x1 1 2 2 x1 2
x 2
0
1
1
x2
0
u
x3 1 0 1 x3 1
[解]:
2 4 0
M b Ab A2b 0 1
0 0 2
3
4 1 0
现代控制理论_线性控制系统的能控性与能观性
系统不能观测!
0 7 x x 5 1 2 0 y 3 2 0 x 0 3 1
n 1
标量
x(t0 ) A j b i
j 0
n 1
0 2 n 1 1 b Ab A b A b n 1
若系统是能控的,那么对于任意给定的初始状态 x(t0)都应从上述方程中解出 0, 1,…, n 1来。
3.2.3 线性定常系统的输出能控性 在分析和设计控制系统的许多情况下,被控制量 有时不是系统的状态,而是系统的输出,因此有必要 研究系统的输出是否能控的问题。 定义 对于系统(A,B,C,D),如果存在一个无 约束的控制矢量u(t),在有限时间 [t0,tf]内,能将 任一给定的初始输出 y(t0)转移到任一指定的最终输出 y(tf ),那么就称(A,B,C,D)是输出完全能控的, 或简称输出是能控的。
0 1 A 0 2
1 0 0 1 0 0 0 2
0 0 1 0
0 1 B 0 0
0 0 0 2
[例] m1 1, m2 0.5, k 1 分析制导分离模块的能控性。
1 (t ), x1 (t ), x 2 (t ), x2 (t ), x
[解]:
3 2 5 4 2 1 1 1 2 2 2 4 4 M B AB A B 1 1 2 2 4 4
rank M 2 dim A 3
系统不能控!
[例] m1 1, m2 0.5, k 1 分析制导分离模块的能控性。
A 为元素各异的对角阵, b 阵出现全零行,不能控
华南农业大学现代控制理论课件第四章 能控性和能观测性1讲
4.1 线性定常连续系统的能控性
本节主要内容 能控性定义 能控性判据
状态能控判据 输出能控判据
11
4.1 线性定常连续系统的能控性
• 含义:
能控性:u(t)
x(t) 状态方程
一、能控性定义(可控性)
1、状态能控性 x Ax Bu
对于线性定常系统,如果存在一个分段连续的输 入能在有限时间间隔内,使得系统从任意一个初 始状态转移到任意的终止状态,则称此系统是状 态完全能控的,简称系统是能控的。
4 1 0 0 0 4 0 x x (3) 3 1 2 0 0 3 0 1 0 u 0 1
解:(1) ∵ 2 0 ∴ 系统是能控的。 (2) 系统不能控的。 (3) 系统不能控的。
29
取x1 i L , x 2 uc , y uc
当R1R4≠R2R3,即电桥不平衡时,输入u能控 制x1和x2所有状态变量,称系统是能控的。
9
引言—问题的提出
例4.3 RLC网络
同样 取x1 i L , x 2 uc , y uc 当R1R4=R2R3,即电桥平衡时,电感中的电流 作为电路的一个状态是不能由输出变量来确 定的,称该系统是不能观测的。
例4.4 判别下列状态方程的能控性。
2 (1) x 0
解:(1) n 2
Qc B
1 1 x 0u 1
AB A2 B An1B
1 2 [ B AB] 0 0 rankQ 1 n c
∴ 系统状态不完全能控。
x 0
x Bu n
中,B 阵不存在全零行。
现代控制理论-第四章 能控性能观性
1 x1 (k) 1
2
x
2
(k
)
0
1x3 (k) 0
0
0 1
u1 u2
(k) (k )
只要计算出矩阵[H,GH ]的秩,即可
1 0 1 1
rank H GH rank 0 1 1 2 3
0 0 0 0
第四章 线性系统的能控性与能观性
§4.1 线性定常系统的能控性及其判据
§4.1.1 连续系统的能控性
定义4.1.1 线性定常连续系统的状态方程为
x Ax Bu
给定系统一个初始状态 x(t0 ),如果在 t1 t0 的有限 时间区间 [t0 , t1 ]内,存在容许控制 u(t) ,使 x(t1) 0 ,则 称系统状态在 时t0 刻是能控的;如果系统对任意一个初始
续系统的能观测性和能检测性等价。
3)状态空间中所有有限点都是能观测的,则系统才是 能观测的。
4)系统的输入 u(t) 以及确定性的干扰信号 f (t) 均不改变 系统的能观测性。
第四章 线性系统的能控性与能观性
定理4.2.1 线性定常连续系统为能观测的充分必要条件 是以下格拉姆能观性矩阵满秩,即
应用凯-哈定理,有
n1
eAτ a0 (τ)I a1(τ) A an1(τ) An-1 ai (τ) Ai i0
整理得
x(0)
n1
AiB
tf 0
ai (τ)u(τ) d τ
i0
第四章 线性系统的能控性与能观性
βi1
令
tf 0
ai (τ)u(τ) d
1 1
t 0
e(tτ)u(τ) d