
第4章(1)-线性控制系统的能控性和能观性
第四章 线性控制系统的能控性和能观性
在现代控制理论中,能控性(Controllability)和能观性(Observ-
ability)是两个重要的概念,它是卡尔曼(Kalman)在1960年提出的,是最优控制和最优估计的设计基础。
能观(测)性针对的是系统状态空间模型中的状态的可观测性,它反映系统的内部状态x(t)(通常是不可以直接测量的)被系统的输出量y(t)(通常是可以直接测量的)所反映的能力。
能控性严格上说有两种,一种是系统控制输入u(t)对系统内部状态x(t)的控制能力,另一种是控制输入u(t)对系统输出y(t)的控制能力。
但是一般没有特别指明时,指的都是状态的可控性。
所以,系统的能控性和能观性研究一般都是基于系统的状态空间表达式的。
4-1 线性连续定常系统的能控性
定义 对于单输入n 阶线性定常连续系统
若存在一个分段连续的控制函数u(t),能在有限的时间段 []f t t ,0内把系统从0t 时刻的初始状态()0t x 转移到任意指定的终态()f t x ,那么就称系统在0t 时刻的状态()0t x 是能控的;如果系统每一个状态()0t x 都能控,那么就称系统是状态完全可控的。
反之,只要有一个状态不可控,我们就称系统不可控。
对于线性定常连续系统,为简便计,可以假设00=t ,()0=f t x ,即00=t 时刻的任意初始状态()0x ,在有限时间段转移到零状态()0=f t x (原点)。
4-2线性连续定常系统的能控性判别
4-2-1具有约旦标准型系统的能控性判别 1. 单输入系统 具有约旦标准型系统
⎥⎥⎥⎥⎥
⎥⎦⎤⎢⎢⎢⎢⎢⎢⎣⎡=Λn λλλλ
000
0000
00
0000
3
2
1 n λλλλ≠≠≠≠ 321即为n 个互异根 或bu Jx x += m 个重根1λ
n-m 个互异根n m m λλλ≠≠≠++ 21 例:分析下列系统的能控性
(1)u b x x
⎥⎦
⎤⎢⎣⎡+⎥⎦⎤⎢⎣⎡=221000λλ 解:⇒=111x x
λ 1x 与u 无关,即不受u 控制 ⇒+=u b x x
2222λ 2x 为能控状态 该系统为状态不完全能控,因而为不能控系统。
2
(1) 若令Tz x =,上式可变换为约旦标准型
Bu T z z
1-+Λ= (AT T 1-=Λ) 或 Bu T Jz z
1-+= (AT T J 1-=) (2) 系统的线性变换不改变系统的能控性 3.一般系统的能控性判据
(a)若系统矩阵A 的特征值互异,则系统矩阵可变换为约旦标准型(对角线型),系统能控性的充分必要条件:控制矩阵B T 1-的各行元素没有全为0的。
(b)若系统矩阵A 的特征值有相同的,则系统矩阵可变换为约旦标准型,系统能控性的充分必要条
件:
(1) B T 1-中对应于相同特征值的部分,它与每个约旦块最后一行相对应的一行的元素没有全为0的;
(2) B T 1-中对应于互异根的部分,它的各行元素没有全为0的。
例1:判断下列系统的能控性 例2:有系统如下,判断其是否能控 解:将其变换成约旦型
(1)先求其特征根 特征根为 1,521=-=λλ (2)再求变换矩阵
根据⇒=111p Ap λ⎥⎦
⎤
⎢⎣⎡-=151p , ⇒=222p Ap λ⎥⎦⎤⎢⎣⎡=112p
变换矩阵T 为 : []⎥
⎦
⎤
⎢
⎣⎡
-==111521
p p T
因为B T 1-最后一行元素为0,故系统是不能控的。
4-2-2直接从A 与B 判别系统的能控性 1. 单输入系统
其能控的充要条件为能控判别阵:
的秩等于n (满秩),即()n M rank =;否则,当()n M rank <时,系统为不能控的。
【证】状态方程的解为:
根据上述能控性定义,考虑f t 时刻的状态()0=f t x ,有:
因为 ()i n i i A A e
∑-=-=1
τατ
其中 ()()()τατατα110,,,-n 是线性无关的标量函数。
其中:()()ττταβd u f
t i i ⎰-=0
所以 [
]
⎥⎥⎥⎥⎦
⎤⎢⎢⎢⎢⎣⎡=--1101)0(n n b
A Ab b
x βββ 对于任意给定的初始状态x(0),如果系统可控,那么都应该从上式中求出一组[]T
n 110-βββ 值。
根据线性代数知识,110-n βββ 的系数矩阵 []b A Ab b n 1- 的秩应等于n ,即:
求出一组[]T n 110
-βββ 后,就可以求出一组分段连续的控制u(t)。
例1:判别下列线性系统的可控性。
解:
()n M rank ==3,所以系统可控。
例2:试分析下列系统的可控性。
①u b b x x ⎥⎦⎤⎢⎣⎡+⎥⎦⎤⎢⎣⎡=212100λλ , ②u b b x x ⎥⎦
⎤⎢⎣⎡+⎥⎦⎤
⎢⎣⎡=2101λλ 解:① []⎥⎦
⎤
⎢⎣⎡==222111
λλb b b b
Ab b
M 所以,当0,021≠≠b b ,且21λλ≠时,0≠M ,系统可控。
②[]⎥⎦
⎤
⎢⎣⎡-==λλ22211
b b b b b
Ab b
M 所以当02≠b 时系统可控,否则不可控。
在单输入系统中,根据A 和b 还可以从输入和状态矢量间的传递函数阵确定系统能控性的充分必
要条件
对于系统bu Ax x
+= ,如果输入u(t)对状态x(t)的传递函数(阵)()()b A sI s W ux 1
--=没有零极点对消,那么系统是能控的;否则,被消的极点就是不能控的模式,系统不能控的。
例:已知 u x x ⎥⎦⎤⎢⎣⎡+⎥⎦⎤⎢⎣⎡-=115.15.210 ,分析其能控性。
解:u(t)对X(t)的传递函数为:
因为()s W ux 发生零极点对消,所以是不能控的。
实际上,[]⎥⎦
⎤
⎢⎣⎡==1111Ab b
M 因为 0=M ,所以系统是不能控的。
2. 多输入系统
对于多输入n 阶连续定常系统
其中A —n ×n 阶阵,B —n ×r 阶阵,U —r 维输入。
系统能控的充要条件为能控判别阵 的秩等于n ,即()n M rank = (证明略)
例:试分析下列系统的能控性。
解:[
]
⎥⎥
⎥⎦
⎤
⎢⎢⎢⎣⎡==10431100000004211012B A AB B
M ()n M rank <=2, 系统是不能控的。
4-3 线性连续定常系统的能观性
4-3-1能观性定义 系统方程为:
能观性表示的是输出y(t)反映状态矢量x(t)的能力。
若对任意给定的输入u(t),总能在有
限的时间段[t 0,t f ]内,根据系统观测y(t),能唯一地确定时刻t 0的每一状态x(t 0),那么称系统在t 0 时刻是状态可观测的。
若系统在的每一状态都能观测,则称系统是状态完全能观测的,简称是能观的。
4-3-2线性定常系统能观性的判别 1.转换成约旦标准型的判别方法 (1)A 为对角线矩阵 系统能观的充要条件:
输出矩阵C 中必须没有全为零的列。
若第i 列元素全为0,则与之响应的x i (t)为不能观的。
(2) A 为约旦标准型矩阵
当且仅当输出矩阵C 中第一列元素不全为零时,y(t)中总包含着全部自由分量而为完全能观。
系统能观的充要条件:
输出矩阵C中对应每个约旦块开头的一列的元素不全为零。
举例。
线性系统理论(第四章)线性系统的能控性和能观测性

x(t) (t,t0 )[x0 (t)]
上式表明能观测性即是x(t)可由y(t) 完全估计的能力。可
把输入u 的 等价状态 (t) 等同初始状态看待,从而在状
态方程和输出方程中去掉u 的相关项。因此相应的状态
空间描述为
x A(t)x(t)
t0,t J
y C(t)x(t)
x(t0 ) x0
x0TWC (0, t1)x0
t1 0
x0T
eAt
BBT
eAT t
x0
dt
t1 0
BT
eAT t
x0
2
dt
0,
BT eATt x0 0
x(t1) eAt1 x0
t1 eA(t1t) Bu(t) d t 0
0
x0
et1 -At1
0
Bu(t) d t
x0
2
x0T x0
[
et1 -At1
② 系统能控:如果状态空间中的所有非零状态都是在 t0 时 刻可控的,则称系统在 t0 时刻是完全可控,简称系统在 时刻 t0 可控。如果系统对任意初始时刻 t0 完全可控, 则称系统一致可控。
③系统不完全能控:如果对给定得初始时刻 t0 Tt ,如果状
态空间中存在一个或一些非零状态在 t0 时刻是不可控的,则 称系统在 t0 时刻是不完全可控的,也称系统是不可控的。
三、能观测性定义
线性时变系统的状态方程及输出方程为
x A(t)x(t) B(t)u(t) x C(t)x(t) D(t)u(t)
t0,t J x(t0 ) x0
系统状态方程 解
x(t) (t,t0)x(t0)
t
(t, τ)B(τ)u(τ)d τ
第四章 线性系统的能控性和能观性
1
1 2 1 1 0 ~ 1 B To B 1 2 3 1 1 0 1 0 0 0
1 2 0 ~ C CTo 0 1 2 1 2 3 0 1 0
1
11
(3)能控子系统
0 - 1 ~ 1 ~ 1 x1 x1 (t ) x 2 (t ) u (t ) 1 - 2 2 0 y1 (t ) [1 - 1] x1 (t )
~
. ~
12
2. 系统按能观测性分解 定理3-12 设有n维状态不完全能控线性定常系统 (A,B,C),rankQo=l<n,则必存在一个非奇异矩阵 ~ x ( t ) T (t ) To ,令 o x,能将系统变为 T
1 0 0 Tc 1 1 0 0 1 1
(3)将不能控子系统按能观测性分解,可知它是能观的
20
0 1 1 1 c (t ) xc (t ) x 1 2 2 0u (t ) x Nc (t ) 0 0 1 x Nc (t ) 0 xc (t ) y (t ) 1 1 2 x Nc (t )
现代控制理论(12-17讲:第4章知识点)
0 1 1 0 0 1 1 1 0 1 0 1 0 0 x y x 0 1 1 1 1 0 0 1 1 0 0 0 1 1 0 0
MIMO系统,n=5,r=5,独立特征向量为2, C阵对应列 (1、4列),线性无关, 故系统状态完全能观。
4-4 线性定常离散系统的能控性和能观性
故系统是不能观测的。
y 3 2 0 x
18
例2:判定如下系统的能观性。
1 0 3 x x 7 u 0 3
0 0 1 y x 0 u 1 1
故系统是能观测的。
特别要注意特征值互异的条件,否则会影 响判定结论的正确性。
解: n=3、 r=1 有
0 2 8 Q c B AB A 2 B 0 0 0 1 3 11
显然:
rankQc 2( n)
4
故系统是不能控的。
3、能控性判据之二 (1)、系统特征值互异的情况:
若线性定常系统: Ax + Bu , 具有n个互不相同的 x 特征值,则其状态完全能控的充分必要条件是,系统经非 奇异变换后的状态方程式:
C 1 1 rankQo rank 1 n CA 5 5
故系统是不能观测的.(detQo=0)
16
例2:判定如下系统的能观性。
2 1 1 x x 1 u 1 3
1 0 y x 1 0
b1 0
故系统状态不可控。
特别要注意特征值互异的条件,否则会影 响判定结论的正确性。
(2)、系统具有重特征值的情况: 若线性定常系统: Ax + Bu , 具有重特征值,且 x 每一个重特征值只对应一个独立特征向量,则其状态完全能 控的充分必要条件是,系统经非奇异变换后的Jordan规范形:
第4章 线性系统的能控性和能观性
态X0在t0时刻为能控。
如果存在一个时刻t1∈J, t1>t0, 以及一个无约束的容许控制 u(t),t∈[t0,t1],使系统状态由x(t0)=0转移到x(t1)=xf≠0,则 称非零状态xf在t0时刻为能达。
* 对连续时间线性时不变系统,能控性和能达性等价;对离散时 间线性时不变系统和线性时变系统,若系统矩阵为非奇异,则 能控性和能达性等价;对连续时间线性系统,能控性和能达性 一般为不等价。
u(t )
x1 (0)
1 s
x1
x2 (0)
1 s
x2 y (t )
由于 x (t ) (t t ) x (t )
0 0
(t ) Bu( )d
t t0
1
2
该系统是不完全能观测的
可见系统的状态x(t)的能 观测性与x(t0)的能观测性是等 价的。
4.2 连续时间线性时不变系统的能控性判据
μ=使“rankQk=n”成立的最小正整数k。
结论9:对完全能控单输入连续时间线性时不变系统, 状态维数为n,则系统能控性指数μ=n。 结论10:对完全能控多输入连续时间线性时不变系统, 状态维数为n,输入维数为p,设rankB=r,则能控性指 数满足 n n r 1
p
设 n 为矩阵A的最小多项式次数,则
rank[ B AB An1 B] n
4 线性系统的能控性与能观性
4 线性系统的能控性与能观性内容提要能观性与能控性是现代控制理论中的两个重要问题。
比如在设计最优控制系统时,目的在于通过控制变量的作用,使系统的状态按预期的轨迹运行,如果状态变量不受控制,当然无法实现最优控制。
另外,一个系统的状态变量往往难以测取,需要由输出量来估计状态,不能观测的系统就无法实现此目的。
本章主要介绍线性系统的能控能观方面的基本知识,内容包括:1) 能控性与能观性两个基础性概念,它们的判别准则以及对偶关系;2) 分析系统的内在结构,按能控性与能观性进行的标准分解;3) 系统能控性、能观性和传递函数矩阵间的关系,即系统状态空间描述法与输入输出描述法的关系;4) 能控标准形和能观标准形;5) 系统的实现和传递函数矩阵的最小实现问题。
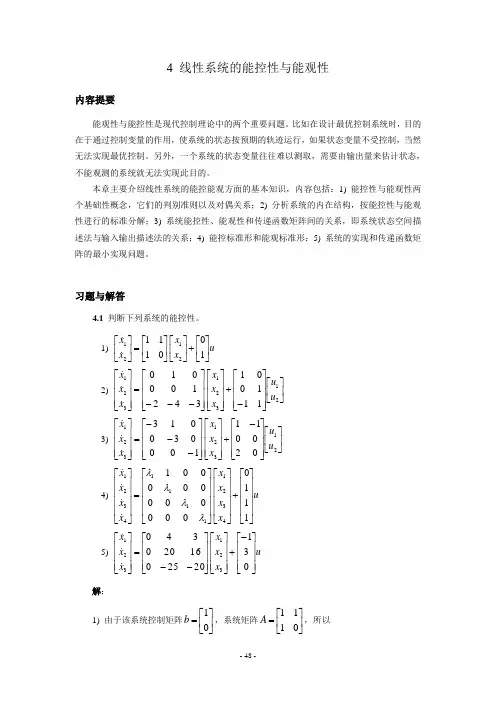
习题与解答4.1 判断下列系统的能控性。
1) u x x x x⎥⎦⎤⎢⎣⎡+⎥⎦⎤⎢⎣⎡⎥⎦⎤⎢⎣⎡=⎥⎦⎤⎢⎣⎡10 01112121 2) ⎥⎦⎤⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡-+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡21321321111001 342100010u u x x x x x x3) ⎥⎦⎤⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡-+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡---=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡21321321020011 100030013u u x x x x x x4) u x x x x x x x x⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡+⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡=⎥⎥⎥⎥⎦⎤⎢⎢⎢⎢⎣⎡1110 000000000001432111114321λλλλ 5) u x x x x x x⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡-+⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡--=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡031 2025016200340321321解:1) 由于该系统控制矩阵⎥⎦⎤⎢⎣⎡=01b ,系统矩阵⎥⎦⎤⎢⎣⎡=0111A ,所以⎥⎦⎤⎢⎣⎡=⎥⎦⎤⎢⎣⎡⎥⎦⎤⎢⎣⎡=1101 0111Ab 从而系统的能控性矩阵为[]⎥⎦⎤⎢⎣⎡==1011Ab bU C 显然有[]n Ab b U C ===2rank rank满足能控性的充要条件,所以该系统能控。
控制系统的能控性和能观性

第4章 控制系统的能控性和能观性第1节 能控性和能观性的定义◆设线性连续时变系统为()()x A t x B t u =+ ()y C t x =如果在[f t t ,0]上,对任意初始状态00)(x t x =,必能找到控制作用()u t ,能使)(t x 由0x 转移到0)(=f t x ,则称系统在0t 时刻是状态完全能控的,简称系统能控。
如果由[f t t ,0]上的)t y (,能惟一地确定0t 时刻的初始状态00)(x t x =,则称系统在0t 时刻是状态完全能观的,简称系统能观。
注意:能控性描述入)(t u 支配状态)(t x 的能力,能观性描述)(t y 反映)(t x 的能力。
能控性和能观性的定义要求初始状态的任意性。
◆线性定常连续系统x Ax Bu =+ y Cx =的能控性和能观性与0t 无关,常取00=t 。
对线性定常系统,能控性实质上是描述)(t u 支配模态(1,2,,)i te i n λ=的能力,若有任一模态不受输入的控制,系统便不能控;能观性实质上是)(t y 反映模态(1,2,,)i te i n λ=的能力,若有任一模态在输出中得不到反映,系统便不能观。
第2节 线性时变系统的能控性能观性判据1、格拉姆矩阵判据n 阶线性时变连续系统((),(),())S A t B t C t 在0t 时刻能控的充要条件是能控性格拉姆(Gramian )矩阵000(,)(,)()()(,)d ft t tC f t W t t t t B t B t t t t =ΦΦ⎰满秩;在0t 时刻能观的充要条件是能观性格拉姆矩阵000(,)(,)()()(,)d ft t tO f t W t t t t C t C t t t t =ΦΦ⎰满秩。
证明:1)能控性判据证明◆充分性证明。
假设),(0f C t t W 满秩,则),(01f ct t W -存在。
用构造法。
对任意的初始状态0()x t ,系统的状态解为00()()(,)(,)(()d tt x t t B u t t x t ττττ=-Φ+Φ⎰)]d )((),()()[,(0000ττττu B t t x t t tt )⎰Φ+Φ-=选择0100((),)(,))ttCf u t B t t t t W t x t -=-Φ()(代入系统状态解式并令f t t =,则有1000000()(,)[()(,)()()(,)(,)()d ]ft t tf f Cf t x t t t x t t t B t B t t t W t t x t t -=-Φ-ΦΦ⎰)()],(),()[,(00100t x t t W t t W I t t f Cf C f --Φ-=0)(])[,(00=-Φ-=t x I I t t f充分性得证。
4-1(1)线性系统的能控性和能观性
2020/1/24
第4章 线性系统的能控性和能观性
– 若系统存在某个初始输出值y(t0)不满足上述条件,则称此 系统是输出不完全能控的,简称为输出不能控。
• 定理4-4 线性定常连续系统(A,B,C,D)输出完全能控的充要 条件为输出能控性矩阵 [CB CAB … CAn-1B D]
2020/1/24
第4章 线性系统的能控性和能观性
2
0x
1
1 u
0 1 3 -1 -1
2020/1/24
第4章 线性系统的能控性和能观性
解 由状态能控性的代数判据有
2 1 3 2 5 4
[B
AB
A2
B]
1
1
2
2
4
4
-1 -1 - 2 - 2 - 4 - 4
将上述矩阵的第3行加到第2行中去,则可得矩阵
2020/1/24
第4章 线性系统的能控性和能观性
• 若图4-1所示的电桥系统是不平衡的, 两电容的电压x1(t)和x2(t) 可以通过输入电压u(t)控制,则系统是能控的。
由电路理论知识可知,若图4-1所示的
电桥系统是平衡的(例Z1=Z2=Z3=Z4), 电容C2的电压x2(t)是不能通过输入 电压u(t)改变的,即状态变量x2(t)是 不能控的,则系统是不完全能控的。
对线性连续系统,我们有如下状态能控性定义。
2020/1/24
第4章 线性系统的能控性和能观性
定义4-1 若线性连续系统
x(t0) x2 x(t0)
第四章 线性系统能控性与能观性
u(0)
[ A1b A2b Anb]
u(1)
u(n 1)
u(1)
u(2)
[A1bA2b Anb]1x(0)
u(n1)
这里x(0)是任意的
要 ra [ 求 A 1 n bA k 2 b A n b ] n
A n为满秩矩阵
raA n n [bA k b A n 1 b ] n 当 S C ra [b A n k b A n 1 b ] n 可求出u(0),u(1), u(n-1)
能达
2. 定理1 设 x& AxBu
状态完全可控的充要条件是能控性矩阵: ScB AB L An1B的秩为n
即:rankSc rankB AB L An1Bn
1 3 2 2 1
例:
.
x
0
2
0x 1
1 u
0 1 3 1 1
.
x
x1
x
2
x 3
.
u
u1
u
2
判断能控性
解: Sc [B AB A2B]
型.
7.
如下:
8.
J1 A
J2 0 0
J
l
nn
B
1
B
B2
B l n p
Ji1
Ji
Ji2 O
J i i
i i
B
i1
Bi
B i2
B i i i p
i 1
i 1
J ik
1
i rik rik
且 ri1ri2Lrii i
由 Bik(k1,2,,i) 的最后一行组
x.. 1 x2
4 0
0 x1 5x2
1 2u
(第七、八周)第四章线性控制系统的能控性与能观性
| Qc
|
b1 b2
b11 b2 b21
b22
0
即:b2 0
推广到n阶系统就有定理3:
18
例3-3 考察如下系统的状态能控性:
(1) x1 1 1 0 x1 0
x2
0
1
0
x2
4
u
完全能控
x3 0 0 2 x3 3
(2)
x1 1
x2
0
x3 0
1 1 0
取 Q AT P PA Q为实对称矩阵
线性定常连续系统渐近稳定判定定理:
线性定常系统x Ax 在平衡点xe 0大范
围渐近稳定的充要条件是对任意给定的正定对 称矩阵Q,存在正定对称矩阵P,满足矩阵方程:
AT P PA Q
x 0 例 3 4
x
0 1
1 1
x
e
解:取 Q I, AT P PA I P是实对称矩阵(P12 P21)
20
输出能控性判据:系统输出能控的充要条件是输出能控 性判别矩阵:
S [ CB CAB CA2B CAn1B D ]
的秩为m。其中m为输出维数。
说明:状态能控性和输出能控性是两个完全不同的 概念,没有必然的联系。某系统状态不完全能 控,输出有可能完全能控。
21
[例]:判断下列系统的状态能控性与输出能控性
4
课前回顾
二、状态转移矩阵 状态转移矩阵的计算方法
▪ 直接求解法:根据定义 ▪ 拉氏变换求解: ▪ 标准型法求解:对角线标准型和约当标准型-非奇异变换
状态转移矩阵的性质
5
课前回顾
三、 非齐次状态方程的求解
强迫运动:
u
x
( A, B)
现代控制理论线性控制系统的能控与能观性
判断线性控制系统稳定性的方法有多 种,如劳斯判据、赫尔维茨判据等。
03
能控性与能观性概念
能控性概念
能控性是指对于一个线性控制系统,如果存在一个控 制输入,使得状态变量从任意初始状态能够被驱动到
任意目标状态,则称该系统是能控的。
能控性的判断依据是系统的能控性矩阵,如果该矩阵 非奇异,则系统是能控的,否则系统不能控。
线性控制系统是控制系统的一种重要 类型,其能控性和能观性是评价系统 性能的重要指标。
研究意义
能控性和能观性是现代控制理论中的基本概念,对线性控制系统的分析和设计具有重要意义。
研究线性控制系统的能控性和能观性有助于深入了解系统的动态行为,为优化控制策略和控制系统的 稳定性提供理论支持。
02
线性控制系统基础
04
线性控制系统的能控性分析
能控性的判断方法
矩阵判据
通过判断线性系统的状态矩阵是否满足能控性矩阵的 条件,从而判断系统的能控性。
传递函数判据
根据线性系统的传递函数,通过分析其极点和零点, 判断系统的能控性。
状态方程判据
通过分析线性系统的状态方程,判断其是否具有能控 性。
能控性的改善方法
增加控制输入
能观性分析
能观性分析在智能交通系统中同样重要,它 有助于确定交通系统的状态是否能被其传感 器完全监测。这涉及到对传感器精度、道路 条件以及传感器布局等因素的考虑。
07
结论与展望
研究结论
1
线性控制系统能控性与能观性是现代控制理论中 的重要概念,对于系统的分析和设计具有重要意 义。
2
通过研究线性控制系统的能控性和能观性,可以 深入了解系统的动态特性和行为,为控制系统设 计和优化提供理论支持。