
ABB机器人程序编辑【必看版】
一、程序储存器(Programmemory)的组成:
应用程序(Program)
系统模块(Systemmodules)
ABB机器人程序储存器中,只允许存在一个主程序;所有例行程序与数据无论存在于哪个模块,全部被系统共享;所有例行程序与数据除特殊定义外,名称必须是**的。
1、应用程序(Program)的组成:
·主模块(Mainmodule)
主程序(Mainroutine)
程序数据(Programdata)
例行程序(Routines)
·程序模块(Programmodules)
程序数据(Programdata)
例行程序(Routines)
2、系统模块(Systemmodules)的组成:
·系统数据(Systemdata)
·例行程序(Routines)
所有ABB机器人都自带两个系统模块,USER模块与base模块,根据机器人应用不同,有些机器人会配备相应应用的系统模块。
建议不要对任何自动生成的系统模块进行修改。
二、示教器菜单选项
1、HOTEDIT:生产调节目标;
2、输入输出:ABB机器人IO信号查看窗口;
3、手动操纵:手动操作界面和机器人实时位置显示;
4、自动生产窗口:机器人自动运行画面;
5、程序编辑器画面;
(1)程序任务:机器人工作任务
(2)程序模块:机器人任务下面的程序模块,可以建立多个程序模块
(3)例行程序:在程序模块下面可以建立多个例行程序,在例行程序中编写指令;
在例行程序中进行指令编写:
6、程序数据:机器人运行时候需要的所有数据都有,根据机器人版本不断更新,功能不断丰富,机器人相应的程序数据就越多,高级指令越多,程序数据类型从几十种到目前一百多种;
7、备份与恢复:机器人调试并能够正常运行以后,可以进行备份与恢复;备份当前系统,包括所有程序、程序数据、IO和系统信息等;当我们想恢复机器人某个正常工作运行状态时候可以选择对应的备份文件进行恢复,让机器人恢复到正常生产状态;
8、校准:给机器人的轴进行校准,每个轴有一个伺服电机,进行零点校准,常用ABB的六轴关节机器人,在线性移动和使用指令之前必须先进行六轴校准操作,里面具体其他选项还要继续深入了解和校准;
9、控制面板:机器人各种选项的进入窗口;
10、事件日志:保存记录机器人正常运行和发生事故等状态的日志;
11、机器人FlexPendant资源管理器,相当于个人电脑PC的资源管理器,可以查看机器人存储等信息;
12、系统信息:以查看机器人硬件和软件信息,查看机器人IP地址,查看机器人存储信息、存储容量等等;
12、重启:机器人重新启动类型;
热启动:修改系统参数及配置后使其生效。
关机:关闭当前系统,同时关闭主机。
B启动:尝试从*近一次无错状态下启动系统。
P启动:重新启动并删除已加载RAPID程序。
I启动:重新启动,恢复至出厂设置。
C启动:重新启动并删除当前系统。
X启动:重新启动,装载系统或选择其他系统,修改IP地
免责申明:⽂章来源于网络综合整理,如⽂意中侵犯您的权益,请及时联系我们删除处理。
ABB机器人程序编辑

ABB程序编辑1. 简介1.1 目的和范围本文档旨在提供关于ABB程序编辑的详细信息,包括操作步骤、注意事项等。
1.2 定义和缩写词汇解释2. 准备工作在进行ABB程序编辑之前,需要完成以下准备工作:2.1 操作环境搭建:确保计算机上已安装适当版本的RobotStudio软件,并连接到目标设备。
3. ABB RobotStudio简介及基础知识回顾此章节将对RobotStudio软件进行简要介绍,并复习一些与ABB编程相关的基础知识。
4.创建新项目创建一个新项目是开始使用Robot Studio 的第一步。
此章节将指导您如何创建并配置一个新项目。
5.添加模型文件添加模型文件可以帮助我们构建虚拟场景以便更好地理解实际应用中所需执行任务。
这里会讲述如何添加各种类型(CAD, SolidWorks)格式化数据来相应物体或者系统组成部分。
6.设置仿真参数设置仿真参数有利于验证你设计出来得方案是否可行性高,在现实生产过程中能否正常运转起来;同时也为后续的仿真分析提供了基础数据。
7.创建程序在RobotStudio中,您可以使用ABB RAPID编程语言来创建程序。
本章节将介绍如何使用RAPID编辑和调试代码。
8. 调试与测试为确保所编写的程序能够正常运行并达到预期效果,在完成后需要进行一系列的调试和测试工作。
此章节会详细讲解相关步骤及注意事项。
9. 导出项目文件完成所有开发、验证以及优化之后,我们还需导出相应得结果报告或者其他格式文档用于保存备份或分享给他们同伴查看等操作;这里主要是指导大家通过简单几个就可实现快速高效地目标文件10. 总结经过以上各种环境配置设置,模型添加,参数设定,Rapid 编辑 ,debugging and testing 这些流程处理完毕之后,你已经掌握了一个全面系统性建立虚拟场景,并且对其进行Rapid 程序设计11.附件:- 示例代码:包含示例ABB程序编辑代码。
12.法律名词及注释:- ABB: 全称安川电气株式会社(Asea Brown Boveri Ltd),总部位于瑞士苏黎世,是一家全球领先的工业自动化和电力技术公司。
ABB机器人的程序编程
ABB[a]-J-6ABB 机器人的程序编程6.1 任务目标✍掌握常用的 PAPID 程序指令。
✍掌握基本 RAPID 程序编写、调试、自动运行和保存模块。
6.2 任务描述✍建立程序模块test12.24,模块test12.24 下建立例行程序main 和Routine1,在main 程序下进行运动指令的基本操作练习。
✍掌握常用的RAPID 指令的使用方法。
✍建立一个可运行的基本 RAPID 程序,内容包括程序编写、调试、自动运行和保存模块。
6.3 知识储备6.3.1 程序模块与例行程序RAPID 程序中包含了一连串控制机器人的指令,执行这些指令可以实现对机器人的控制操作。
应用程序是使用称为RAPID 编程语言的特定词汇和语法编写而成的。
RAPID 是一种英文编程语言,所包含的指令可以移动机器人、设置输出、读取输入,还能实现决策、重复其他指令、构造程序、与系统操作员交流等功能。
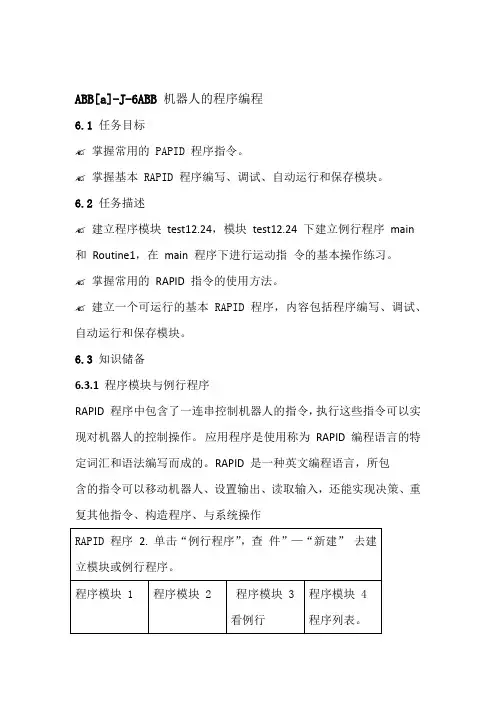
RAPID 程序的基本架构如图所示:RAPID 程序的架构说明:1)RAPID 程序是由程序模块与系统模块组成。
一般地,只通过新建程序模块来构建机器人的程序,而系统模块多用于系统方面的控制。
2)可以根据不同的用途创建多个程序模块,如专门用于主控制的程序模块,用于位置计算的程序模块,用于存放数据的程序模块,这样便于归类管理不同用途的例行程序与数据。
3)每一个程序模块包含了程序数据、例行程序、中断程序和功能四种对象,但不一定在一个模块中都有这四种对象,程序模块之间的数据、例行程序、中断程序和功能是可以互相调用的。
4)在RAPID 程序中,只有一个主程序main,并且存在于任意一个程序模块中,并且是作为整个RAPID 程序执行的起点。
操作步骤:1. 单击“程序编辑器”,查看RAPID 程序。
文6.3.2 在示教器上进行指令编程的基本操作ABB 机器人的RAPID 编程提供了丰富的指令来完成各种简单与复杂的应用。
下面就从最常用的指令开始学习RAPID 编程,领略RAPID 丰富的指令集提供的编程便利性。
ABB机器人程序指令详解

ABB机器人程序指令详解目录一、ABB机器人基础 (3)1.1 ABB机器人简介 (4)1.2 ABB机器人的应用领域 (5)1.3 ABB机器人的技术特点 (6)二、ABB机器人编程基础 (7)2.1 ABB机器人编程语言概述 (9)2.2 ABB机器人编程环境介绍 (9)2.3 ABB机器人编程基本操作 (11)三、ABB机器人指令详解 (13)3.1 基本指令 (14)3.1.1 起始指令 (15)3.1.2 结束指令 (17)3.1.3 运行指令 (18)3.2 控制指令 (20)3.2.1 条件判断指令 (22)3.2.2 循环控制指令 (24)3.2.3 子程序调用指令 (24)3.3 位置控制指令 (25)3.3.1 直线运动指令 (27)3.3.2 圆弧运动指令 (28)3.3.3 速度控制指令 (29)3.4 动作控制指令 (30)3.4.1 转弯指令 (32)3.4.2 速度控制指令 (34)3.4.3 力控制指令 (35)3.5 逻辑运算指令 (37)3.5.1 与运算指令 (38)3.5.3 非运算指令 (39)3.6 高级指令 (41)3.6.1 点位控制指令 (42)3.6.2 路径控制指令 (43)3.6.3 任务控制指令 (44)四、ABB机器人编程实例 (45)4.1 编程实例一 (46)4.2 编程实例二 (48)4.3 编程实例三 (49)五、ABB机器人编程优化 (50)5.1 编程优化策略 (51)5.2 编程优化方法 (52)5.3 编程优化实例 (54)六、ABB机器人编程故障排除 (55)6.1 常见导致故障原因 (56)6.2 故障诊断方法 (57)6.3 故障排除步骤 (58)七、ABB机器人编程发展趋势 (59)7.1 人工智能在机器人编程中的应用 (60)7.2 云计算在机器人编程中的应用 (62)7.3 机器人编程的未来趋势 (63)一、ABB机器人基础ABB机器人是一种广泛应用于工业自动化领域的多关节式机器人。
ABB机器人程序编辑
对RAPID程序进行调试
具体调试步骤:
单击调试打开调试菜单, 单击“PP移至例行程序
…”
选中需要调试例行程序, 然后单击“确定”
程序指针出现
对RAPID程序进行调试
PP移至Main是调试主程序
PP移至光标,可以将 程序指针移至想要执
行的某条指令,只能 将PP在同一个例行程 序跳转。
机器人的自动运行
FOR重复执行判断 指令,适用于一个或 多个指令需要重复执 行数次的情况。
WHILE条件判断指令
WHILE条件判断指令
WHILE条件判断指 令,用于在给定条件 满足的情况下,一直 重复执行对应的指令。
赋值指令
“:=”赋值指令用于对程序数据进行赋值。赋值可以是一个常
量或数学表达式。
常量赋值
• reg1:=5
MoveAbsJ *
v500 z50
tool1\wobj:=wobj1
绝对位置 目标位置 运动速度 转弯区数据 工具坐标数 工件坐标数
运动
据
据
ABB运动指令
参数 目标点位置数据
运动速度数据
转弯区数据
工具坐标数据 工件坐标数据
定义
定义机器人TCP的运动目标,可以在示教器中单击“修 改位置”进行修改。
ABB机器人程序编辑
RAPID程序和指令
RAPID 是一种英文编程语言,所包含的指令可以移动机器人、
设置输出、读取输入,还能实现决策、重复其它指令、构造程序 与系统操作员交流等功能。应用程序就是使用RAPID编程语言的特 定词汇和语法编写而成的。
RAPID程序的基本架构
程序模块1 程序数据 主程序main 例行程序 中断程序 功能
Compact IF紧凑型条件判断指令
ABB机器人的程序编程
ABB[a]-J-6ABB 机器人的程序编程6.1 任务目标掌握常用的PAPID 程序指令。
掌握基本RAPID程序编写、调试、自动运行和保存模块。
6.2 任务描述建立程序模块test12.24,模块test12.24 下建立例行程序main 和Routine1,在main 程序下进行运动指令的基本操作练习。
掌握常用的RAPID 指令的使用方法。
建立一个可运行的基本RAPID程序,内容包括程序编写、调试、自动运行和保存模块。
6.3 知识储备6.3.1 程序模块与例行程序RAPID 程序中包含了一连串控制机器人的指令,执行这些指令可以实现对机器人的控制操作。
应用程序是使用称为R APID 编程语言的特定词汇和语法编写而成的。
RAPID 是一种英文编程语言,所包含的指令可以移动机器人、设置输出、读取输入,还能实现决策、重复其他指令、构造程序、与系统操作员交流等功能。
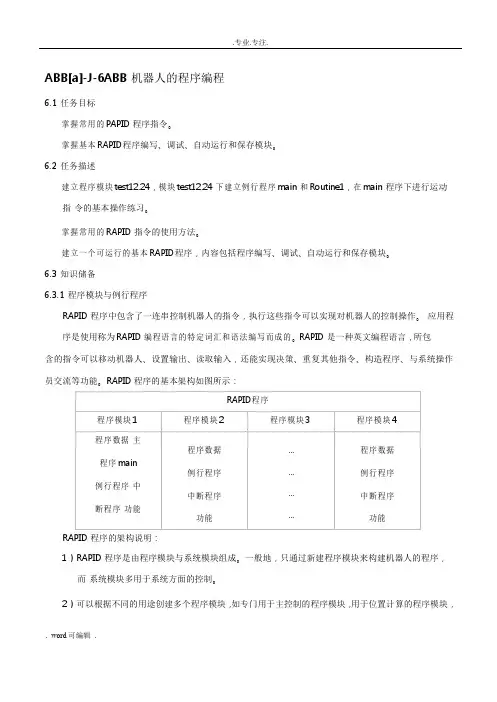
RAPID 程序的基本架构如图所示:RAPID 程序的架构说明:1)R APID 程序是由程序模块与系统模块组成。
一般地,只通过新建程序模块来构建机器人的程序,而系统模块多用于系统方面的控制。
2)可以根据不同的用途创建多个程序模块,如专门用于主控制的程序模块,用于位置计算的程序模块,用于存放数据的程序模块,这样便于归类管理不同用途的例行程序与数据。
3)每一个程序模块包含了程序数据、例行程序、中断程序和功能四种对象,但不一定在一个模块中都有这四种对象,程序模块之间的数据、例行程序、中断程序和功能是可以互相调用的。
4)在RAPID 程序中,只有一个主程序main,并且存在于任意一个程序模块中,并且是作为整个RAPID 程序执行的起点。
操作步骤:6.3.2 在示教器上进行指令编程的基本操作ABB 机器人的RAPID 编程提供了丰富的指令来完成各种简单与复杂的应用。
下面就从最常用的指令开始学习RAPID 编程,领略RAPID 丰富的指令集提供的编程便利性。
(完整版)ABB机器人的程序编程

ABB[a]-J-6ABB 机器人的程序编程6.1 任务目标➢掌握常用的PAPID 程序指令。
➢掌握基本RAPID程序编写、调试、自动运行和保存模块。
6.2 任务描述◆建立程序模块test12.24,模块test12.24 下建立例行程序main 和Routine1,在main 程序下进行运动指令的基本操作练习。
◆掌握常用的RAPID 指令的使用方法。
◆建立一个可运行的基本RAPID程序,内容包括程序编写、调试、自动运行和保存模块。
6.3 知识储备6.3.1 程序模块与例行程序RAPID 程序中包含了一连串控制机器人的指令,执行这些指令可以实现对机器人的控制操作。
应用程序是使用称为RAPID 编程语言的特定词汇和语法编写而成的。
RAPID 是一种英文编程语言,所包含的指令可以移动机器人、设置输出、读取输入,还能实现决策、重复其他指令、构造程序、与系统操作员交流等功能。
RAPID 程序的基本架构如图所示:RAPID 程序的架构说明:1)RAPID 程序是由程序模块与系统模块组成。
一般地,只通过新建程序模块来构建机器人的程序,而系统模块多用于系统方面的控制。
2)可以根据不同的用途创建多个程序模块,如专门用于主控制的程序模块,用于位置计算的程序模块,用于存放数据的程序模块,这样便于归类管理不同用途的例行程序与数据。
3)每一个程序模块包含了程序数据、例行程序、中断程序和功能四种对象,但不一定在一个模块中都有这四种对象,程序模块之间的数据、例行程序、中断程序和功能是可以互相调用的。
4)在RAPID 程序中,只有一个主程序main,并且存在于任意一个程序模块中,并且是作为整个RAPID 程序执行的起点。
操作步骤:6.3.2 在示教器上进行指令编程的基本操作ABB 机器人的RAPID 编程提供了丰富的指令来完成各种简单与复杂的应用。
下面就从最常用的指令开始学习RAPID 编程,领略RAPID 丰富的指令集提供的编程便利性。
ABB机器人的程序编程
ABB[a]-J-6ABB机器人的程序编程6.1任务目标掌握常用的PAPID程序指令。
掌握基本RAPID程序编写、调试、自动运行和保存模块。
6.2任务描述◆建立程序模块test12.24,模块test12.24下建立例行程序main和Routine1,在main程序下进行运动指令的基本操作练习。
◆掌握常用的RAPID指令的使用方法。
◆建立一个可运行的基本RAPID程序,内容包括程序编写、调试、自动运行和保存模块。
6.3知识储备6.3.1程序模块与例行程序RAPID程序中包含了一连串控制机器人的指令,执行这些指令可以实现对机器人的控制操作。
应用程序是使用称为RAPID编程语言的特定词汇和语法编写而成的。
RAPID是一种英文编程语言,所包含的指令可以移动机器人、设置输出、读取输入,还能实现决策、重复其他指令、构造程序、与系统操作员交流等功能。
RAPID程序的基本架构如图所示:RAPID程序的架构说明:1)RAPID程序是由程序模块与系统模块组成。
一般地,只通过新建程序模块来构建机器人的程序,而系统模块多用于系统方面的控制。
2)可以根据不同的用途创建多个程序模块,如专门用于主控制的程序模块,用于位置计算的程序模块,用于存放数据的程序模块,这样便于归类管理不同用途的例行程序与数据。
3)每一个程序模块包含了程序数据、例行程序、中断程序和功能四种对象,但不一定在一个模块中都有这四种对象,程序模块之间的数据、例行程序、中断程序和功能是可以互相调用的。
4)在RAPID程序中,只有一个主程序main,并且存在于任意一个程序模块中,并且是作为整个RAPID程序执行的起点。
操作步骤:6.3.2在示教器上进行指令编程的基本操作ABB机器人的RAPID编程提供了丰富的指令来完成各种简单与复杂的应用。
下面就从最常用的指令开始学习RAPID编程,领略RAPID丰富的指令集提供的编程便利性。
6.4任务实施6.4.1基本RAPID指令练习建立程序模块test12.24,模块test12.24下建立例行程序main和Routine1,在main程序下进行运动指令的基本操作练习。
ABB机器人的程序编程 (2)
ABB[a]-J-6ABB 机器人的程序编程6.1 任务目标➢掌握常用的PAPID 程序指令。
➢掌握基本RAPID程序编写、调试、自动运行和保存模块。
6.2 任务描述◆建立程序模块test12.24,模块test12.24 下建立例行程序main 和Routine1,在main 程序下进行运动指令的基本操作练习。
◆掌握常用的RAPID 指令的使用方法。
◆建立一个可运行的基本RAPID程序,内容包括程序编写、调试、自动运行和保存模块。
6.3 知识储备6.3.1 程序模块与例行程序RAPID 程序中包含了一连串控制机器人的指令,执行这些指令可以实现对机器人的控制操作。
应用程序是使用称为RAPID 编程语言的特定词汇和语法编写而成的。
RAPID 是一种英文编程语言,所包含的指令可以移动机器人、设置输出、读取输入,还能实现决策、重复其他指令、构造程序、与系统操作员交流等功能。
RAPID 程序的基本架构如图所示:RAPID 程序的架构说明:1)RAPID 程序是由程序模块与系统模块组成。
一般地,只通过新建程序模块来构建机器人的程序,而系统模块多用于系统方面的控制。
2)可以根据不同的用途创建多个程序模块,如专门用于主控制的程序模块,用于位置计算的程序模块,用于存放数据的程序模块,这样便于归类管理不同用途的例行程序与数据。
3)每一个程序模块包含了程序数据、例行程序、中断程序和功能四种对象,但不一定在一个模块中都有这四种对象,程序模块之间的数据、例行程序、中断程序和功能是可以互相调用的。
4)在RAPID 程序中,只有一个主程序main,并且存在于任意一个程序模块中,并且是作为整个RAPID 程序执行的起点。
操作步骤:6.3.2 在示教器上进行指令编程的基本操作ABB 机器人的RAPID 编程提供了丰富的指令来完成各种简单与复杂的应用。
下面就从最常用的指令开始学习RAPID 编程,领略RAPID 丰富的指令集提供的编程便利性。
ABB机器人【 配置设定】大全 , 人手一份,建议永久收藏!
ABB机器人【配置设定】大全 , 人手一份,建议永久收藏!功能介绍指南车机器人致力于工业机器人自动化应用服务,专注工业机器人应用工程师(电气设计与调试、机械设计、技术营销、离线仿真、视觉、项目方案、高级编程)等培训,与机友们分享技术干货及行业动态。
本公众号由杭州指南车机器人科技有限公司维护运营!限时下载|ABB、FANUC机器人的全套学习资料1一、如何配置ABB机器人Profinet从站1、机器人需要有888-2或者888-3选项(使用控制器网口),或者840-3选项(使用Anybus网口)2、此处举例888选项3、机器人控制器有如下网口,其中:X2 是服务端口,ip固定192.168.125.1X3连接了示教器X7连接了安全板X9连接了轴计算机 4、Profinet可以连接WAN口或者LAN3口,根据设置连接5、此处举例连接WAN口6、控制面板,配置,主题选择communication7、进入IPSETTING8、点击ProfinetNetwork9、修改ip并选择对应网口 10、重启11、控制面板,配置,主题I/O ,PROFINET InternalDevice12、配置输入输出字节数。
和PLC那边设置一致13、配置界面下,进入Industry Network,PROFINET14、设置station名字,这个名字要和PLC端对机器人的station设置一样15、添加signal,device选择profinetInternal device2二、ABB机器人IO接线与配置1、以DSQC652为例(16进16出)2、上部区域为输出16个点,其中9和10针脚的0v,24v需要从柜门旁边的XT31引过来3、下部区域为16个输入点,9号针脚的0v需要从XT31引过来4、左侧区域短接片为地址位,默认为10,如下图(剪掉的为1,留下的是0,高电平有效)。
如果要修改板卡地址,在这里修改,机器人里也要做对应配置5、6、控制面板,配置,找到devicenetdevice,添加(如果已经显示添加,则不需要再添加)7、模板选择652,地址根据前面短接片设置,默认为108、确定后,暂时不重启,全部配置完再一起重启9、进入Signal,点击添加10、举例,一个输出设置如下设置name,type选择digital output,assigneddevice选择刚配置好的板卡,设置mapping。
ABB机器人的程序编程
—-可编辑修改,可打印——别找了你想要的都有!精品教育资料——全册教案,,试卷,教学课件,教学设计等一站式服务——全力满足教学需求,真实规划教学环节最新全面教学资源,打造完美教学模式ABB[a]-J-6ABB机器人的程序编程6.1任务目标➢掌握常用的PAPID程序指令。
➢掌握基本RAPID程序编写、调试、自动运行和保存模块。
6.2任务描述◆建立程序模块test12.24,模块test12.24下建立例行程序main和Routine1,在main程序下进行运动指令的基本操作练习。
◆掌握常用的RAPID指令的使用方法。
◆建立一个可运行的基本RAPID程序,内容包括程序编写、调试、自动运行和保存模块。
6.3知识储备6.3.1程序模块与例行程序RAPID程序中包含了一连串控制机器人的指令,执行这些指令可以实现对机器人的控制操作。
应用程序是使用称为RAPID编程语言的特定词汇和语法编写而成的。
RAPID是一种英文编程语言,所包含的指令可以移动机器人、设置输出、读取输入,还能实现决策、重复其他指令、构造程序、与系统操作员交流等功能。
RAPID程序的基本架构如图所示:RAPID程序的架构说明:1)RAPID程序是由程序模块与系统模块组成。
一般地,只通过新建程序模块来构建机器人的程序,而系统模块多用于系统方面的控制。
2)可以根据不同的用途创建多个程序模块,如专门用于主控制的程序模块,用于位置计算的程序模块,用于存放数据的程序模块,这样便于归类管理不同用途的例行程序与数据。
3)每一个程序模块包含了程序数据、例行程序、中断程序和功能四种对象,但不一定在一个模块中都有这四种对象,程序模块之间的数据、例行程序、中断程序和功能是可以互相调用的。
4)在RAPID程序中,只有一个主程序main,并且存在于任意一个程序模块中,并且是作为整个RAPID 程序执行的起点。
操作步骤:6.3.2在示教器上进行指令编程的基本操作ABB机器人的RAPID编程提供了丰富的指令来完成各种简单与复杂的应用。