
双闭环可逆直流脉宽调速系统实验详细
双闭环可逆直流脉宽调速系统
一.实验目的
1.掌握双闭环可逆直流脉宽调速系统的组成、原理及各主要单元部件的工作原理。
2.熟悉直流PWM专用集成电路SG3525的组成、功能与工作原理。
3.熟悉H型PWM变换器的各种控制方式的原理与特点。
4.掌握双闭环可逆直流脉宽调速系统的调试步骤、方法及参数的整定。
二.实验内容
1.PWM控制器SG3525性能测试。
2.控制单元调试。
3.系统开环调试。
4.系统闭环调试
5.系统稳态、动态特性测试。
6.H型PWM变换器不同控制方式时的性能测试。
三.实验系统的组成和工作原理
图1—1 双闭环脉宽调速系统的原理图
在中小容量的直流传动系统中,采用自关断器件的脉宽调速系统比相控系统具有更多的优越性,因而日益得到广泛应用。
双闭环脉宽调速系统的原理框图如图6—10所示。
图中可逆PWM变换器主电路系采用IGBT所构成的H型结构形式,UPW为脉宽调制器,DLD为逻辑延时环节, FA为瞬时动作的过流保护。
脉宽调制器UPW采用美国硅通用公司(Silicon General)的第二代产品SG3525,这是一种性能优良,功能全、通用性强的单片集成PWM控制器。
由于它简单、可靠及使用方便
灵活,大大简化了脉宽调制器的设计及调试,故获得广泛使用。
四.实验设备及仪器
1.NMCL系列教学实验台主控制屏。
2.NMCL—18组件
3.NMCL—31A组件
4.NMCL-22挂箱
6.M MEL—13组件。
7.直流电动机M03。
8.双踪示波器。
五.注意事项
1.直流电动机工作前,必须先加上直流激磁。
2.接入ASR构成转速负反馈时,为了防止振荡,可预先把ASR的RP3电位器逆时针旋到底,使调节器放大倍数最小,同时,ASR的“5”、“6”端接入可调电容(预置7μF)。
3.测取静特性时,须注意主电路电流不许超过电机的额定值(1A)。
4.系统开环连接时,不允许突加给定信号U g起动电机。
5.起动电机时,需把MMEL-13的测功机加载旋钮逆时针旋到底,以免带负载起动。
6.改变接线时,必须先按下主控制屏总电源开关的“断开”红色按钮,同时使系统的给定为零。
7.双踪示波器的两个探头地线通过示波器外壳短接,故在使用时,必须使两探头的地线同电位(只用一根地线即可),以免造成短路事故。
8.实验时需要特别注意起动限流电路的继电器有否吸合,如该继电器未吸合,进行过流保护电路调试或进行加负载试验时,就会烧坏起动限流电阻。
9.系统整定要求满足超调量小于5%,调节时间小于3秒。
六.实验方法
1.SG3525及控制电路性能测试
(1)调节UPW单元的RP电位器使输出波形的占空比为二分之一,UPW的2端与DLD 单元的1相连,按下S1开关,检查G1E1,,G2E2,G3E3,G4E2之间的波形是否正常2.开环系统调试
按图5-19接线。
断开主电源,将三相调压器的U、V、W接主电路的相应处,,将主电路的1、3端相连,
6、7端接入直流电动机M03的电枢及700mH的电感,电枢回路要串入NMCL—31A
上的指针式电流表。
电机加上励磁。
22挂箱的地与G(给定)的地相连,G(给定)的输出接到UPW的3端。
(1)系统开环机械特性测定
增大给定值,使电机转速达1400r/min ,调节测功机加载旋钮,在空载至额定负载范围内测取7—8个点,记录相应的转速n 和转矩M (或直流发电机电流i d )
n(r/min) 1400 1383 1311 1277 1257 1191 1083 1060 1028 i d (A) 0.09 0.11 0.21 0.28 0.31 0.49 0.82 0.91 1.01 M(N.m) 0.08
0.12
0.26
0.35
0.41
0.66
1.13
1.24
1.39
n-m图
020040060080010001200140016000
0.5
1
1.5
M
n
系列1
调节给定值,使n=1000/min 和n=500r/min ,作同样的记录,可得到电机在中速和低速时的机械特性。
n(r/min) 1000
994 910 887 852 779 737 701 654 i d (A)
0.08
0.09 0..22 0.29 0.38 0.59 0.71 0.82 1.01 M(N.m) 0.007
0..10
0.28
0.37
0.51
0.82
1.0
1.16
1.44
断开主电源,给定开关拨向“负给定”,然后按照以上方法,测出系统的反向机械特性。
(2)速度反馈系数的调试
转速计输出“+”、“--”分别与NMCL—31A上的FBS的“2”、“1”相连(注意此时速度反馈应接成负反馈),G(给定)打到正给定,调节正给定值使电机转速逐渐升高,并达到1400r /min,调节FBS的反馈电位器,使速度反馈电压为2V。
4.闭环系统调试
将ASR,ACR均接成PI调节器接入系统,形成双闭环不可逆系统。
按图片接线(“接线图实验一”)
(1)速度调节器的调试
(a)反馈电位器RP3逆时针旋到底,使放大倍数最小;
(b)“5”、“6”端接入MEL—11电容器,预置5~7μF;
(c)调节RP1、RP2使输出限幅为±2V。
(2)电流调节器的调试
(a)反馈电位器RP3逆时针旋到底,使放大倍数最小;
(b)“5”、“6”端接入MEL—11电容器,预置5~7μF;
(c)给定开关S2打向“给定”,S1开关扳向上,调节RP1电位器,使ACR输出正饱和,调整ACR的正限幅电位器RP1,用示波器观察UPW单元“2”的脉冲,不可移出范围。
(占空比不能为1)
S2开关打向“给定”,S1开关打向下至“负给定”,调节RP2电位器,使ACR输出负饱和,调整ACR的负限幅电位器RP2,用示波器观察UPW单元“2”的脉冲,不可移出范围。
5.系统动态波形的观察
用二踪慢扫描示波器观察动态波形,并记录动态波形。
在不同的调节器参数下,观察,记录下列动态波形:
(1)突加给定起动时,电动机电枢电流波形和转速波形,读出超调量及调节时间(2)系统稳定运行时突加额定负载和突降负载时,电动机电枢电流波形和转速波形,读出动态速降及恢复时间
注:电动机电枢电流波形的观察可通过ACR的第“1”端
转速波形的观察可通过ASR的第“1”端。
6.系统静特性测试
(1)机械特性n=f(I d)的测定
S2开关打向“给定”,S1开关扳向上,调节RP1电位器,使电机空载转速至1400 r/min,再调节测功机加载旋钮,在空载至额定负载范围内分别记录7~8点,可测出系统正转时的静特性曲线n=f
n(r/min) 1396 1392 1391 1386 1385 1377
I(A) 0.08 0.2 0.3 0.5 0.7 1
S2开关打向“给定”,S1开关打向下至“负给定”,调节RP2电位器,使电机空载转速至1400 r/min ,再调节测功机加载旋钮,在空载至额定负载范围内分别记录7~8点,可测出系统反转时的静特性曲线n=f (Id )
(2)闭环控制特性n=f(Ug)的测定
S2开关打向“给定”,S1开关扳向上,调节RP1电位器,记录U g 和n ,即可测出闭环控制特性
g
七.实验报告
1.列出开环机械特性数据, 画出对应的曲线,并计算出S及开环系统调速范围。
2.根据实验数据,计算出电流反馈系数β与速度反馈系数α。
3.列出闭环机械特性数据,画出对应的曲线,计算出S及闭环系统调速范围,并与开环系统调速范围相比较。
4.列出闭环控制特性n=f(u g)数据,并画出对应的曲线。
5.画出下列动态波形
(1)突加给定时的电动机电枢电流和转速波形,并在图上标出超调量等参数。
(2)突加与突减负载时的电动机电枢电流和转速波形。
八.思考题
1.为了防止上、下桥臂的直通,有人把上、下桥臂驱动信号死区时间调得很大,这样做行不行,为什么?
答:不行,这样有可能使得上、下两个桥臂同时进入死区,使机器无法运行。
进入死区的时间过长,不利于电机的灵活控制。
九.实验总结
通过本实验进一步的掌握了闭环可逆直流脉宽调速系统的组成原理及各主要单元的工作原理。
本实验中的连线比较繁琐,做试验的时候比较麻烦,但只要能静心和耐心就能好好的完成实验。
实验中的特别注意的地方是开启电源的之前R1和R2必须左旋到底,不然会烧坏机器。
实验二三-双闭环调速系统

图3-31
超调量较大的仿真结果
2.转速环的系统仿真
图3-32 转速环的仿真模型
输入量的个 数设置为2
从Signal Routing组 中选用了Mux模块 来把几个输入聚合 成一个向量输出给 Scope
图3-33 聚合模块对话框
ASR调节器传递 函数为
134 .48 11 .7 s
双击阶跃输入 模块把阶跃值 设置为10
图3-34 转速环空载高速起动波形图
把负载电流设置 为136,满载起 动,
图3-35 转速环满载高速起动波形图
•利用转速环仿真模 型同样可以对转速 环抗扰过程进行仿 真,它是在负载电 流IdL(s)的输入端加 上负载电流, •图3-36是在空载运 行过程中受到了额 定电流扰动时的转 速与电流响应曲线。
考虑到反电动势变 化的动态影响
1.1.电流环的仿真
图3-27 电流环的仿真模型
饱和上界 , 改为10。
饱和下界 , 改为-10。
饱和非线性模块(Saturation), 来自于Discontinuities组
图3-28 Saturation模块对话框
PI参数是根据例题3-1 计算的结果设定
KT 0.5
实验三
双闭环直流调速系统MATLAB仿真
一、实验目的 1.掌握双闭环直流调速系统的原理及组成; 2.掌握双闭环直流调速系统的仿真。
二、实验原理
n n
*
Ⅰ
Ⅱ
Ⅲ
0 Id Idm
t
IdL 0 t1 t2 t3 t4 t
转速电流反馈控制直流调速系统的仿真
采用了转速、电流反馈控制直流调速系统, 设计者要选择ASR和ACR两个调节器的PI 参数,有效的方法是使用调节器的工程设 计方法。 工程设计是在一定的近似条件下得到的, 再用MATLAB仿真软件进行仿真,可以根 据仿真结果对设计参数进行必要的修正和 调整。
实验四双闭环可逆直流脉宽调速系统

实验报告题目学院专业班级学号学生姓名指导教师完成日期年月日实验四双闭环可逆直流脉宽调速系统一.实验目的1.掌握双闭环可逆直流脉宽调速系统的组成、原理及各主要单元部件的工作原理. 2.熟悉直流PWM 专用集成电路SG3525 的组成、功能与工作原理。
3.熟悉H 型PWM 变换器的各种控制方式的原理与特点。
4.掌握双闭环可逆直流脉宽调速系统的调试步骤、方法及参数的整定。
二.实验内容1.PWM 控制器SG3525 性能测试。
2.控制单元调试。
3.系统开环调试。
4.系统闭环调试5.系统稳态、动态特性测试。
6.H 型PWM 变换器不同控制方式时的性能测试。
三.实验系统的组成和工作原理在中小容量的直流传动系统中,采用自关断器件的脉宽调速系统比相控系统具有更多的优越性,因而日益得到广泛应用。
双闭环脉宽调速系统的原理框图如图6—10 所示。
图中可逆PWM 变换器主电路系采用MOSFET 所构成的H 型结构形式,UPW 为脉宽调制器,DLD 为逻辑延时环节,GD 为MOS 管的栅极驱动电路,FA 为瞬时动作的过流保护。
脉宽调制器UPW 采用美国硅通用公司(Silicon General)的第二代产品SG3525,这是一种性能优良,功能全、通用性强的单片集成PWM 控制器。
由于它简单、可靠及使用方便灵活,大大简化了脉宽调制器的设计及调试,故获得广泛使用。
四.实验设备及仪器1.教学实验台主控制屏。
2.NMCL—10A 组件。
4.NMEL-03组件。
5.NMEL—18D组件。
6.电机导轨及测功机。
7.直流电动机M03。
8.双踪示波器。
9. 万用表。
五.注意事项1.直流电动机工作前,必须先加上直流激磁。
2.接入ASR 构成转速负反馈时,为了防止振荡,可预先把ASR 的RP3 电位器逆时针旋到底,使调节器放大倍数最小,同时,ASR 的“5”、“6”端接入可调电容(预置7μF)。
3.测取静特性时,须注意主电路电流不许超过电机的额定值(1A)。
双闭环可逆直流脉宽调速系统实验详细

双闭环可逆直流脉宽调速系统一.实验目的1.掌握双闭环可逆直流脉宽调速系统的组成、原理及各主要单元部件的工作原理。
2.熟悉直流PWM专用集成电路SG3525的组成、功能与工作原理。
3.熟悉H型PWM变换器的各种控制方式的原理与特点。
4.掌握双闭环可逆直流脉宽调速系统的调试步骤、方法及参数的整定。
二.实验内容1.PWM控制器SG3525性能测试。
2.控制单元调试。
3.系统开环调试。
4.系统闭环调试5.系统稳态、动态特性测试。
6.H型PWM变换器不同控制方式时的性能测试。
三.实验系统的组成和工作原理IGBT所构成的H型结构形式,UPW四.实验设备及仪器1.NMCL系列教学实验台主控制屏。
2.NMCL—18组件3.NMCL—31A组件4.NMCL-22挂箱6.M MEL—13组件。
7.直流电动机M03。
8.双踪示波器。
五.注意事项1.直流电动机工作前,必须先加上直流激磁。
2.接入ASR构成转速负反馈时,为了防止振荡,可预先把ASR的RP3电位器逆时针旋到底,使调节器放大倍数最小,同时,ASR的“5”、“6”端接入可调电容(预置7μF)。
3.测取静特性时,须注意主电路电流不许超过电机的额定值(1A)。
4.系统开环连接时,不允许突加给定信号U g起动电机。
5.起动电机时,需把MMEL-13的测功机加载旋钮逆时针旋到底,以免带负载起动。
6.改变接线时,必须先按下主控制屏总电源开关的“断开”红色按钮,同时使系统的给定为零。
7.双踪示波器的两个探头地线通过示波器外壳短接,故在使用时,必须使两探头的地线同电位(只用一根地线即可),以免造成短路事故。
8.实验时需要特别注意起动限流电路的继电器有否吸合,如该继电器未吸合,进行过流保护电路调试或进行加负载试验时,就会烧坏起动限流电阻。
9.系统整定要求满足超调量小于5%,调节时间小于3秒。
六.实验方法1.SG3525及控制电路性能测试(1)调节UPW单元的RP电位器使输出波形的占空比为二分之一,UPW的2端与DLD单元的1相连,按下S1开关,检查G1E1,,G2E2,G3E3,G4E2之间的波形是否正常2.开环系统调试按图5-19接线。
实验四 双闭环控制可逆直流脉宽调速系统
实验四双闭环控制可逆直流脉宽调速系统(H 桥)一、实验目的(1)了解转速、电流双闭环可逆直流PWM调速系统的组成、工作原理及各单元的工作原理。
(2)掌握双闭环可逆直流PWM 调速系统的调试步骤、方法及参数的整定。
(3)测定双闭环直流调速系统的静态和动态性能指标。
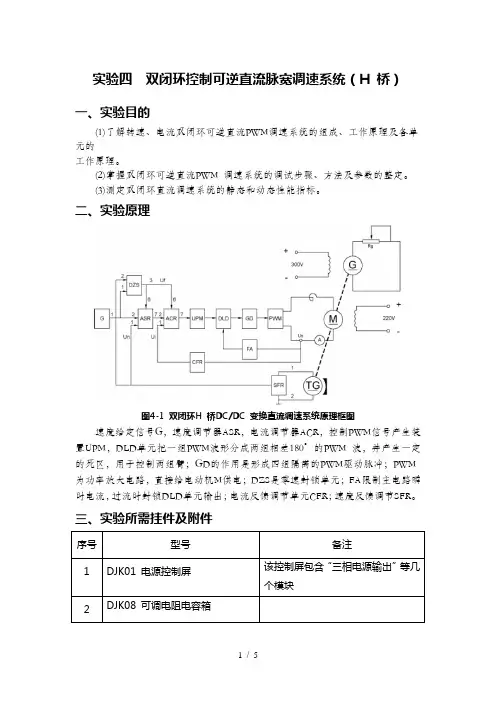
二、实验原理图4-1 双闭环H 桥DC/DC 变换直流调速系统原理框图速度给定信号G,速度调节器ASR,电流调节器ACR,控制PWM信号产生装置UPM,DLD单元把一组PWM波形分成两组相差180°的PWM 波,并产生一定的死区,用于控制两组臂;GD的作用是形成四组隔离的PWM驱动脉冲;PWM 为功率放大电路,直接给电动机M供电;DZS是零速封锁单元;FA限制主电路瞬时电流,过流时封锁DLD单元输出;电流反馈调节单元CFR;速度反馈调节SFR。
三、实验所需挂件及附件四、实验内容与步骤(1)系统单元调试①速度调节器(ASR)和电流调节器(ACR)的调零把调节器的输入端1、2、3 全部接地,4、5 之间接50K电阻,调节电位器RP3,使输出端7绝对值小于1mv。
②速度调节器(ASR)和电流调节器(ACR)的输出限幅值的整定在调节器的3个输入中的其中任一个输入接给定,在4、5之间接50K电阻、1uF 电容,调节给定电位器,使调节器的输入为-1V,调节电位器RP1,使调节器的输出7为+4V(输出正限幅值);同样把给定调节为+1V,调节RP2,把负限幅值调节为-4V。
③零速度封锁器(DZS)观测首先把零速封锁器的输入悬空,开关S1拨至“封锁”状态,输出接速度或者电流调节器的零速封锁端6,无论调节器的输入如何调节,输出7始终为零。
把面板上的给定输出接至零速封锁单元其中一路,另一路悬空,增大给定,测量零速封锁单元输出端3:给定的绝对值大于0.26V左右时,封锁端3输出-15V;减小给定,给定的绝对值小于0.17V左右时,封锁端3输出+15V。
双闭环H桥可逆直流脉宽调速系统设计与分析

W ( s)
s(Ts 1)
W ( s)
s (Ts 1)
2
•
典型Ⅰ型系统在动态跟随性能上可做到超调小,但抗 扰性能差;而典型Ⅱ型系统的超调量相对要大一些,抗扰性 能却比较好。
转速-电流调节器结构的确定
• 在转速、电流双闭环调速系统中,电流环的主要作用是使电枢电流 在动态过程中不超过允许值,即设计电流环的目的是抑制超调,因此电 流环多设计为Ⅰ型系统。对于转速环, 最根本的要求是稳态无静差,所 以将其设计为Ⅱ型系统。在双闭环调速系统中,Ts和Toi一般都比Tl小很 多,所以将其约为一个惯性环节,取T∑i=Ts+Toi。这样,经过这样的近似处 理后,电流环的控制对象是一个双惯性环节,要将其设计成典型Ⅰ型系 统,同理,转速环的被控对象形如上式,应设计成Ⅱ型系统,因此转速调 节器也设计成为PI型调节器,如下式所示:
•
262.7>Wci
满足
• (3)忽略反电动势的改变可能对电流环动态的影响条件 • 262.7<Wci 满足
转速环
1.结构选择 • 按照设计要求,选择PI调节器 2.参数计算 传函为
K n ( n s 1) WASR ( s) ns
两个小惯性环节合并起来,近似成一个时间常数为的惯性环节
导 师: 王立乔 讲说人: 侯培卓 组 数: 第九组
小组成员
• 组长:侯培卓 张超 • 组员:苏晓 陈云 毕兰东 王黎杰 梁家玮 顾海旺
研究思路
1.掌握直流电机传动的工作原理与应用; 2.设计数字控制双闭环 H 桥可逆直流脉宽调速系统。
3.建立数学模型,计算其参数;
4.进行数字仿真,验证其设计;
• •
•
图5-8转速电流双闭环直流调速系统结构
双闭环控制的直流脉宽调速系统(H桥)实验报告(2014)
正转时,闭环控制特性 n = f(Ug)
n(rpm)
1172 1100 1000 902 791 692 594
Ug(V)
4.06 3.78 3.41 3.07 2.69 2.35 2.02
反转时,闭环控制特性 n = f(Ug)
n(rpm)
1168 1096 997
Ug(V)
4.02 3.77 3.43
实验名称:双闭环控制的直流脉宽调速系统(H 桥)
实验目的:
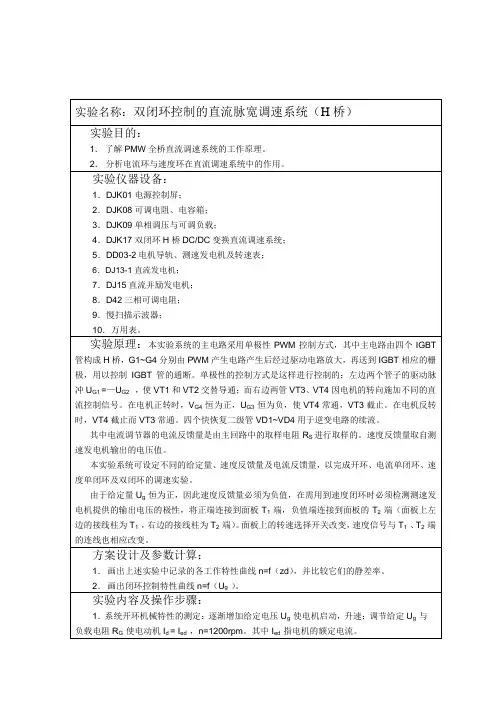
1. 了解 PMW 全桥直流调速系统的工作原理。 2. 分析电流环与速度环在直流调速系统中的作用。
实验仪器设备:
1.DJK01 电源控制屏; 2.DJK08 可调电阻、电容箱; 3.DJK09 单相调压与可调负载; 4.DJK17 双闭环 H 桥 DC/DC 变换直流调速系统; 5.DD03-2 电机导轨、测速发电机及转速表; 6.DJ13-1 直流发电机; 7.DJ15 直流并励发电机; 8.D42 三相可调电阻; 9.慢扫描示波器; 10.万用表。
实验数据及结果:
系统的开环特性 n =f(Id)
n(rpm)
1130
Id(A)
0.9
1160 0.8
1190 0.7
1225 0.58
1265 0.45
1288 0.4
1300 0.37
电动机转速接近 n=l200rpm,闭环机械特性 n =f(Id)
n(rpm)
1168 1146 1116 1101
Ug 不变,改变 RG 使 Id 逐渐下降,测出相应的转速 n 及电流平均值 Id。 2.系统闭环特性的测定:将电流反馈量调节电位器调到最高端。 转向选择开关拨至“正向”,Ug >0,电动机启动后,测量测速发电机输出电压,将高电 位端接入速度反馈的 T1 端,低电位端接入 T2 端,以保证速度反馈为负值。 闭环机械特性的测定: 1) 调节给定 Ug 、转速反馈和电流反馈调节电位器使电机转速 n=1200rpm,这时 Un
实验三 PWM转速,电流双闭环调速系统
实验三 PWM 转速、电流双闭环调速系统一、实验目的1.了解转速、电流双闭环可逆直流PWM 调速系统的组成、原理及各单元的工作原理。
2.掌握双闭环可逆直流PWM 调速系统的调试步骤、方法及参数的整定。
3.测定双闭环直流调速系统的静态和动态性能指标。
二、实验系统组成及工作原理在中小容量的直流传动系统中,采用功率开关器件的脉宽调制(PWM )调速系统比相控系统具有更多的优越性,因而得到日益广泛的应用。
双闭环可逆直流PWM 调速系统的组成如实验图3-1所示。
图中,可逆PWM 变换器主电路采用MOSFET 构成H 型结构,UPW 为脉宽调制器,DLD 为逻辑延迟环节,GD 为MOS 管的栅极驱动电路,FA 为瞬时动作的过流保护,GM 为调制波发生器。
速度给定信号*n U 与速度反馈信号n U 经速度调节器ASR 调节后输出为电流给定信号*i U ,它与电流反馈信号i U 经电流调节器ACR 调节后输出为控制信号c U ,送入UPW 控制PWM波形的产生,最终控制电动机两端的电压。
DLD 的作用是把PWM 波分成二组相差180°的PWM 波,并留有一定死区时间,用于控制两组桥臂VT ;GD 的作用是形成四组隔离的PWM 驱动脉冲;PWM 为功率放大电路,直接给电动机M 供电;FA 可限制主电路瞬时电流;GM 的功能是产生调制三角波;AR 为反相器,构成电流负反馈。
实验图3-1 双闭环可逆直流PWM 调速系统的组成三、实验设备及仪器 1.主控制屏NMCL-322.直流电动机-负载直流发电机-测速发电机组3. NMCL-22 、NMCL -18挂箱及电阻箱4.双踪示波器5.万用表四、实验内容1.各控制单元调试2.测定开环机械特性)(d I f n =:min /1500r n =,min /1000r n =,和min /500r n =。
3.测定闭环静特性)(d I f n =:min /1500r n =,min /1000r n =,和min /500r n =。
双闭环直流调速系统实验
实验一 实验二 实验三 实验四 实验五实验五实验五 双闭环直流调速系统实验双闭环直流调速系统实验一.实验目的一.实验目的⒈ 熟悉双闭环直流调速系统的组成、工作原理、调试方法。
⒉ 了解双闭环直流调速系统的静态和动态特性。
二.实验设备二.实验设备⒈ MCL –⒈ MCL – 31 31 31 低压控制电路及仪表。
低压控制电路及仪表。
低压控制电路及仪表。
⒉ MCL –⒉ MCL – 32 32 32 电源控制屏。
电源控制屏。
电源控制屏。
⒊ MCL –⒊ MCL – 33 33 33 触发电路及晶闸管主回路。
触发电路及晶闸管主回路。
触发电路及晶闸管主回路。
⒋ MEL –⒋ MEL – 0303 03 三相可调电阻器。
三相可调电阻器。
三相可调电阻器。
⒌ MEL –⒌ MEL – 11 11 11 电容箱。
电容箱。
电容箱。
⒍ 直流电动机–发电机–测速机组。
⒍ 直流电动机–发电机–测速机组。
⒎ 万用表。
⒎ 万用表。
⒏ 双踪示波器。
⒏ 双踪示波器。
三.三. 实验原理实验原理在双闭环直流调速系统中设置了两个调节器,转速调节器的输出当作电流调节器的输入,电流调节器的输出控制晶闸管整流器的 触发装置。
触发装置。
电流调节器在里面称作内环,转速调节器在外面称作外环,这样就形成转速、电流双闭环调速系统。
双闭环直流调速系统原理图如下图所示。
速系统原理图如下图所示。
为了获得良好的静、动态性能,转速和电流两个调节器都采用采用 PI PI PI 调节器。
转速调节器是调速系统的主导调节器,它使转速跟随其给定电压变调节器。
转速调节器是调速系统的主导调节器,它使转速跟随其给定电压变化,稳态时实现转速无静差,对负载变化起抗扰作用,其输出限幅值决定电机允许的最大电流。
最大电流。
电流调节器电流调节器 使 电流紧紧跟随其电流紧紧跟随其 给定电压变化,对电网电压的波动起及时抗扰作用,在 转速动态过程中能够获得电动机允许的最大电流,从而加快动态过程, 当电机过载甚至堵转时,限制电枢电流的最大值,起快速的自动保护作用。
双闭环直流调速系统的设计与仿真实验报告
TGn ASR ACR U *n + -U n U i U *i + - U c TAV M + -U d I dUP E L- M T 双闭环直流调速系统的设计与仿真1、实验目的1.熟悉晶闸管直流调速系统的组成及其基本原理。
2.掌握晶闸管直流调速系统参数及反馈环节测定方法。
3.掌握调节器的工程设计及仿真方法。
2、实验内容1.调节器的工程设计 2.仿真模型建立 3.系统仿真分析 3、实验要求用电机参数建立相应仿真模型进行仿真 4、双闭环直流调速系统组成及工作原理晶闸管直流调速系统由三相调压器,晶闸管整流调速装置,平波电抗器,电动机—发电机组等组成。
本实验中,整流装置的主电路为三相桥式电路,控制回路可直接由给定电压U ct 作为触发器的移相控制电压,改变U ct 的大小即可改变控制角,从而获得可调的直流电压和转速,以满足实验要求。
为了实现转速和电流两种负反馈分别起作用,可在系统中设置两个调节器,分别调节转速和电流,即分别引入转速负反馈和电流负反馈,二者之间实行嵌套联接,如图4.1。
把转速调节器的输出当作电流调节器的输入,再用电流的输出去控制电力电子变换器UPE 。
在结构上,电流环作为内环,转速环作为外环,形成了转速、电流双闭环调速系统。
为了获得良好的静、动态特性,转速和电流两个调节器采用PI 调节器。
图4.1 转速、电流双闭环调速系统 5、电机参数及设计要求5.1电机参数 直流电动机:220V ,136A ,1460r/min , =0.192V ? min/r ,允许过载倍数=1.5,晶闸管装置放大系数: =40电枢回路总电阻:R=0.5 时间常数: =0.00167s, =0.075s电流反馈系数: =0.05V/A 转速反馈系数:=0.007 V ? min/r 5.2设计要求要求电流超调量 5%,转速无静差,空载起动到额定转速时的转速超调量 10%。
6、调节器的工程设计 6.1电流调节器ACR 的设计 (1)确定电流环时间常数1)装置滞后时间常数 =0.0017s ; 2)电流滤波时间常数 =0.002s ;3)电流环小时间常数之和 = + =0.0037s ; (2)选择电流调节结构根据设计要求5%,并且保证稳态电流无差,电流环的控制对象是双惯性型的,且=0.03/0.0037=8.11<10,故校正成典型?I?型系统,显然应采用PI型的电流调节器,其传递函数可以写成?式中—?电流调节器的比例系数;?—?电流调节器的超前时间常数。
双闭环可逆直流脉宽PWM调速系统设计
课程设计任务书学生姓名:张珊专业班级:电气1004 指导教师:李向明工作单位:自动化学院题目: 直流双极式可逆PWM调速系统设计初始条件:1.直流电机参数: PN=10 KW,UN=220 V,IN=55 A,nN=1000 r/min ,Ra=0.4Ω,直流它励励磁电压220V,电流1.6A2.进线交流电源:三相380V3. 采用永磁式测速发电机,其参数:23W,110V,0.21A,1900 r/min,要求完成的主要任务:1.ASR及ACR电路设计2.转速反馈和电流反馈电路设计3.集成脉宽调制电路设计4.驱动电路设计5.PWM主电路设计课程设计说明书应严格按统一格式打印,资料齐全,坚决杜绝抄袭,雷同现象。
满足如下要求:1.可逆运行,转速和电流稳态无差,电流超调量小于5%,转速超调量小于10%。
2. 对系统设计方案的先进性、实用性和可行性进行论证,说明系统工作原理。
3. 画出单元电路图,说明工作原理,给出系统参数计算过程。
4. 画出整体电路原理图,图纸、元器件符号及文字符号符合国家标准。
时间安排:2013.5.27-2013.5.28 收集课程设计相关资料2013.5.29-2013.6.03 系统设计2013.6.04-2013.6.05 撰写课程设计及答辩指导教师签名:2013 年 5 月 26 日目录1、总体方案设计 (3)1.1设计分析 (3)1.1.1双闭环调速系统的结构图 (3)1.1.2调速系统起动过程的电流和转速波形 (3)1.1.3 H桥双极式逆变器的工作原理 (4)1.1.4 H桥式可控直流脉宽调速系统主电路设计 (5)2、电路设计 (7)2.1电流调节器和转速调节器的设计 (7)2.1.1 电流调节器 (8)2.1.2 转速调节器 (8)2.2 给定基准电源 (9)2.3 信号产生电路 (9)2.4 驱动电路设计 (10)2.4.1 IGBT基极驱动电路原理 (10)2.4.2 基于EXB841驱动电路设计 (11)2.5 锯齿波信号发生电路 (12)2.6 转速检测电路 (13)2.7 电流检测电路 (13)3、调节器的参数整定 (14)3.1 电路基本数据 (14)3.2设计指标 (14)3.3电流环的设计 (14)3.4 转速环的设计 (16)4、电流环和转速换的仿真 (18)4.1电流环的仿真设计 (18)4.2 转速环的仿真设计 (19)心得体会 (20)参考文献 (20)双闭环可逆直流脉宽PWM调速系统设计1、总体方案设计1.1设计分析1.1.1双闭环调速系统的结构图直流双闭环调速系统的结构图如图1-1所示,转速调节器和电流调节器串极联结,转速调节器的输出作为电流调节器的输入,再用电流调节器的输出去控制PWM装置。