
UG运动仿真分析(精品课件)
❖
10、低头要有勇气,抬头要有低气。08:49:1508:49:1508:4910/4/2020 8:49:15 AM
连杆
运动副
1. 连杆
连杆几何体
连杆几何体用于将屏幕 中的几何体定义为连杆, 同时系统对该杆赋予一个 默认的名称。
❖ 对机构作运动分析,
名
不必赋予质量和惯性矩等参数。
称
2. 运动副
运动副的作用:允许所需的运动和限制不要的运 动。
UG提供了12种运动副共分两大类:普通运动副 8种,它是独特的,于自身有关;特殊运动副4种, 是在两个普通类型的运动副之间定义了特殊关系的 运动副,允许两个不同类型的运动副一起工作完成 特定的功能。
❖ 运动副
以一定的方式把各个构件彼此非刚性(可动)联接, 构件间能产生某些相对运动。
❖ 自由度和约束
任意两个没有构成运动副的构件,两者之间有6个 自由度(在坐标系中3个运动和3个转动)。若将两 者以某种方式联接而构成运动副,则两者的相对运 动便受到一定的约束。
2. Scenario 模型
选择[应用]-[运动]命令,进入运动分析模块。单击 右侧“Scenario 导航器”,弹出下图。
[编辑]-[运动对象]:或点击
2. 标记和智能点
在分析解算前通过在机构模型中设置标记或智 能点,可得到关心点的运动位移、速度等分析结 果。
❖ 标记
比智能点功能强大,创建时与连杆始终相关,且 须定义方向。系统默认名称AS001。
❖ 智能点
没有方向的点,不与连杆相关联,系统默认名称 Me001。
3. 封装 用来收集特定的、用户感 兴趣的对象信息的一组工具。 有三个功能: ➢ 测量 ➢ 跟踪 ➢ 干涉
Scenario For Motion 自动复制主模型的装配文 件,并建立一系列不同的运动分析方案。分析结果 可以指导修改零件的结构设计或者调整零件的材料。 一旦确定优化的设计方案,设计更改可直接反映到 装配的主模型中。
运动分析基本知识
1. 基本概念 ❖ 构件
机器中每一个独立的运动单元,运动单元可以是单 个零件或多个刚性联接在一起。
❖ 测量
测量机构中目标对象的距离或角度,并建立安全区 域。
❖ 跟踪
用来生成每一分析步骤处目标对象的一个复制对象。
❖ 干涉
主要比较在机构运动过程中是否发生重叠现象。
动作:当机构发生干涉时,可以产生高亮显示和创
建实体两种动作。
4. 运动分析
运动分析可以多种方式输出机构分析结果。如基于时间 的动态仿真、基于位移的动态仿真、输出动态仿真的图像文 件、分析结果的数据文件、线图及电子表格等。
❖ 动画
是基于时间的动态仿真。
存储过分析文件
仿真分析的时间段
时间段内机构运动的瞬 态位置数
设计位置 装配位置
以时间为单位 播放
以步数为单位 播放
❖ 球铰
关节运动仿真,通过控制一个或多个原动运动副的位移步 长来进行机构动态仿真。位移为步长大小和步数的乘积。
❖ 生成图表
动画或关节仿真后,可通过图表方式输出机构的分析结果。
Scenario 导航器
3. 机构分析的一般步骤
❖ 打开主模型文件。 ❖ 进入运动分析模块,创建一个Scenario模型
并设置机构分析环境。 ❖ 创建各机构对象(构件、运动副、标记等)。 ❖ 指定分析结果类型,对机构进行求解分析。 ❖ 输出分析结果。
创建运动分析对象
在运动分析中,连杆和运动副是组成 构件的最基本要素,两者都具备是机构 运动的必要条件。
动。
❖ 滑动副 用来连接两个连杆,有一个自由度,连杆之间不许有转动。 可以实现一个部件相对于另一部件的直线运动。
❖ 圆柱副 用来连接两个连杆,有两个自由度,一个移动自由度和一个转动自由度。
❖ 螺旋副 圆柱副和滑动副的结合。
❖ 万向节 连接两个成一定角度的转动连杆,有两个自由度。
❖ 球形副 用来连接两个连杆,有三个自由度。
❖ 平面副 用来创建两个连杆的平面相对运动,有三个自由度:2个移动自由度和1 个旋转自由度。
❖ 固定副 在连杆间创建一个固定连接副,相当于以刚性连接两连杆,连杆间无相 对运动。
特殊运动副:
❖ 齿轮齿条副:滑动副和旋转副的结合 ❖ 齿轮副:两个转动副的结合 ❖ 线缆副:两个滑动副的结合 ❖ 点线接触副:4个自由度 ❖ 线线接触副: 4个自由度 ❖ 点面副:5个自由度
Y-轴:可通过下拉菜单设置Y轴参数。 值:‘幅值’和‘角度幅值’表示参数是各分量的合成量,
T1,T2,T3和输入角度1、2、3分别表示所选参数的沿坐 标轴的三个水平分量或转动分量。
❖ 运行电子表格
动画或关节仿真后,可通过运行电子表格中的数据 来驱动机构,进行仿真分析。
❖
9、 人的价值,在招收诱惑的一瞬间被决定 。20.10.420.10.4Sunday, October 04, 2020
普通运动副
❖ 旋转副
连接两个连杆的经典运 动副,有 一个绕Z轴旋 转的自由度,不允 许两个连杆之间有任何的移动。
运动形式:
➢ 两个连杆绕同一轴作相对的转动 ➢ 一个连杆绕固定在机架上的一根轴
旋转。
捕捉连杆:
பைடு நூலகம்用于限定用户设置的运动副为连个连杆之间的连接。
限制:
控制转动副的相对转动范围。
运动驱动:
➢ 恒定:给运动副添加一个不变的原始驱动力,旋转或线形位移。 ➢ 谐波:给运动副添加一个谐振变化的原始驱动力,如光滑的正弦运动。 ➢ 一般:由用户通过函数编辑器自定义一个表达式,定义运动副的运动。 ➢ 球铰:用于设置基于位移的动态仿真,可设定转动副具有独立时间的运
运动仿真分析
1 运动分析基本知识 2 创建运动分析对象 3 模型准备与运动分析 4 运动分析实例
UG的运动分析模块(Scenario For Motion)是 CAE应用软件,能够对二维和三维机构进行复杂的 运动分析和动力学分析。可以进行机构的干涉分析、 跟踪零件的运动轨迹、分析机构中零件的速度、加 速度、作用力和力矩等。
模型准备与运动分析
创建运动对象后,可以在模型准备中对模 型进行重新编辑和其他操作。包括对模型尺 寸的编辑、运动对象的编辑、标记点和智能 点的创建、封装等操作。
模型准备与运动分析
模型准备
主模型尺寸
封装 智能点 编辑运动对象
动画 球铰 生成图表 生成电子表格
1. 编辑运动对象
可以对已创建的连杆、运动副、标记和约 束进行编辑。
UG运动分析教程(中文版)运动仿真
www.j ix ie cu n.co m运动仿真本章主要内容:z 运动仿真的工作界面 z 运动模型管理 z 连杆特性和运动副 z 机构载荷 z运动分析9.1 运动仿真的工作界面本章主要介绍UG/CAE 模块中运动仿真的功能。
运动仿真是UG/CAE (Computer Aided Engineering )模块中的主要部分,它能对任何二维或三维机构进行复杂的运动学分析、动力分析和设计仿真。
通过UG/Modeling 的功能建立一个三维实体模型,利用UG/Motion 的功能给三维实体模型的各个部件赋予一定的运动学特性,再在各个部件之间设立一定的连接关系既可建立一个运动仿真模型。
UG/Motion 的功能可以对运动机构进行大量的装配分析工作、运动合理性分析工作,诸如干涉检查、轨迹包络等,得到大量运动机构的运动参数。
通过对这个运动仿真模型进行运动学或动力学运动分析就可以验证该运动机构设计的合理性,并且可以利用图形输出各个部件的位移、坐标、加速度、速度和力的变化情况,对运动机构进行优化。
运动仿真功能的实现步骤为: 1.建立一个运动分析场景;2.进行运动模型的构建,包括设置每个零件的连杆特性,设置两个连杆间的运动副和添加机构载荷;3.进行运动参数的设置,提交运动仿真模型数据,同时进行运动仿真动画的输出和运动过程的控制;4.运动分析结果的数据输出和表格、变化曲线输出,人为的进行机构运动特性的分析。
9.1.1 打开运动仿真主界面在进行运动仿真之前,先要打开UG/Motion (运动仿真)的主界面。
在UG 的主界面中选择菜单命令【Application 】→【Motion 】,如图9-1所示。
www.j ix ie cu n.com图9-1 打开UG/Motion 操作界面选择该菜单命令后,系统将会自动打开UG/Motion 的主界面,同时弹出运动仿真的工具栏。
9.1.2 运动仿真工作界面介绍点击Application/Motion 后UG 界面将作一定的变化,系统将会自动的打开UG/Motion 的主界面。
UG运动仿真分析(精品课件)

连杆
运动副
8
1. 连杆
连杆几何体
连杆几何体用于将屏称。
❖ 对机构作运动分析,
名
不必赋予质量和惯性矩等参数。
称
9
2. 运动副
运动副的作用:允许所需的运动和限制不要的运 动。
UG提供了12种运动副共分两大类:普通运动副 8种,它是独特的,于自身有关;特殊运动副4种, 是在两个普通类型的运动副之间定义了特殊关系的 运动副,允许两个不同类型的运动副一起工作完成 特定的功能。
5
Scenario 导航器 6
3. 机构分析的一般步骤
❖ 打开主模型文件。 ❖ 进入运动分析模块,创建一个Scenario模型
并设置机构分析环境。 ❖ 创建各机构对象(构件、运动副、标记等)。 ❖ 指定分析结果类型,对机构进行求解分析。 ❖ 输出分析结果。
7
创建运动分析对象
在运动分析中,连杆和运动副是组成 构件的最基本要素,两者都具备是机构 运动的必要条件。
❖ 固定副 在连杆间创建一个固定连接副,相当于以刚性连接两连杆,连杆间无相 对运动。
13
特殊运动副:
❖ 齿轮齿条副:滑动副和旋转副的结合 ❖ 齿轮副:两个转动副的结合 ❖ 线缆副:两个滑动副的结合 ❖ 点线接触副:4个自由度 ❖ 线线接触副: 4个自由度 ❖ 点面副:5个自由度
14
模型准备与运动分析
18
3. 封装 用来收集特定的、用户感 兴趣的对象信息的一组工具。 有三个功能: ➢ 测量 ➢ 跟踪 ➢ 干涉
19
❖ 测量
测量机构中目标对象的距离或角度,并建立安全区 域。
❖ 跟踪
用来生成每一分析步骤处目标对象的一个复制对象。
❖ 干涉
主要比较在机构运动过程中是否发生重叠现象。
UG运动机构仿真分析经典收藏
二维对象(例如曲线等)和三维对象(例如实体对象等)均可包括在连杆中。
连杆
14
连杆的创建
1. 单击“插入”→“链接“
2. 在运动工具条中单击
按钮
3. 在连杆及运动副工具条上单击
齿轮副
齿轮副模拟一对齿轮,选择现有的两个旋转副创建齿轮副,并定义齿轮的传动比。齿轮副不能添加驱 动和极限。齿轮的啮合点即为齿轮副的原点,比率参数即为齿轮传动比。
小节目录 | 章目录
31
运动副的施加
齿轮和齿条副
齿轮和齿条副模拟齿轮和齿条之间的运动,选择现有旋转副和滑动副创建齿轮和齿条副。其自由度为5, 不能添加驱动和运动极限。原点是齿轮与齿条牙齿的接触点,Z轴平行于齿条的滑动方向。
小节目录 | 章目录
19
运动副的施加
固定副
固定副是为了阻止连杆的运动,单个具有固定副的连杆自由度为零,两个连杆之间的固定副使两个连杆 之间没有运动。
小节目录 | 章目录
20
运动副的施加
滑动副
滑动副连接两个连杆,有一个移动自由度,连杆之间不允许有转动。滑动副可以添加驱动,可以规定运 动极限。
小节目录 | 章目录
35
运动机构仿真
生成动画
NX 运动仿真模块允许用户创建动画文件,并且可以用第三方软件播放。可以用的格式有: mpeg、动画GIF、VRML。
生成动画文件需要下面两个步骤: 1.做完机构仿真,检验机构的正确性并且生成结果文件(.res)。
2.将光标放在导航器节点上,右击选择需要的动画格式。
第 UG编程 程序仿真模拟PPT课件

• 1.播放 • 2.自定义速度播放 • 3.步进播放 • 4.前进到下一个操作 • 5.过切检查
第2页/共12页
13.2.2 3D动态
• 3D动态是模拟刀具对毛坯的切削运动的过程,并可以形成IPW残料。不再是单纯的刀具运动。因此3D动态 方便观察与分析、模拟仿真显得更真实。在3D动态模拟对话框当中,用户可以根据需要设置参数,比如: 刀具的显示、IPW的精度等。使3D动态模拟内容更丰富,满足不同情况下的需要。
第11页/共12页
感谢您的观看!
第12页/共12页
ቤተ መጻሕፍቲ ባይዱ
13.2 前置仿真实例
• 启动NX6.0,打开箱盖零件(光盘\Example\ch13\13.1\xg.prt)。该零件已完成表面的加工,前置仿真 在原有的面铣削区域操作上进行,具体步骤如下:
第1页/共12页
13.2.1 重播
• 重播刀具轨迹是在轨迹已经生成的前提下进行重播刀具轨迹。它还可以利用分析工具可以对轨迹与边界之 间的距离进行分析,如图13.6所示。
第9页/共12页
13.3.5 碰撞检测
• 碰撞检测的功能是:在仿真的过程中如果出现刀具碰撞零件、夹具,系统将会出现警告信息或中断仿真以 提示用户。碰撞检测信息栏,如图13.63所示。
第10页/共12页
13.3 练习题
• 1. 程序仿真模拟的意义? • 2. 2D动态和3D动态相比较的区别? • 3. 简述数控铣机床仿真的步骤?
• 2D动态仿真模拟主要的功能含义如下: • 1.显示与比较 • 2.过剩 • 3.通过颜色表示厚度 • 4.IPW碰撞检查 • 5.抑制动画
UG运动仿真分析精品课件(二)

UG运动仿真分析精品课件(二)- UG运动仿真分析是什么?UG运动仿真分析是一种基于UG软件平台的仿真技术,它可以帮助工程师模拟和分析机械系统的运动行为,包括运动学、动力学、应力分析等多个方面。
- UG运动仿真分析的优势有哪些?UG运动仿真分析具有以下优势:1. 可以提高机械系统的设计效率和优化程度,减少设计错误和试验成本。
2. 可以帮助工程师更好地理解机械系统的运动行为和性能特征,从而更好地进行设计和改进。
3. 可以提供多种仿真分析功能,如运动学仿真、动力学仿真、应力分析等,满足不同需求。
4. 可以与其他软件平台进行集成,实现全面的工程设计和分析。
- UG运动仿真分析精品课件的特点是什么?UG运动仿真分析精品课件具有以下特点:1. 课件内容全面,包括UG软件的基本操作和运动仿真分析的基本知识。
2. 课件配有大量的实例和案例,帮助学生更好地理解和掌握相关知识。
3. 课件形式多样,包括文字、图像、视频等多种形式,满足不同学习需求。
4. 课件设计合理,注重知识点的层次和逻辑性,易于学生理解。
- 如何利用UG运动仿真分析精品课件进行学习和实践?利用UG运动仿真分析精品课件进行学习和实践,可以采取以下步骤:1. 首先,学生应该了解UG软件的基本操作,掌握绘图、建模、装配等基本技能。
2. 其次,学生可以学习运动仿真分析的基本知识,包括运动学、动力学、应力分析等多个方面。
3. 然后,学生可以根据课件提供的实例和案例进行实践操作,深入理解相关知识。
4. 最后,学生可以结合实际工程案例,应用所学知识进行仿真分析,提高工程设计和分析水平。
- UG运动仿真分析精品课件的应用范围是什么?UG运动仿真分析精品课件的应用范围非常广泛,主要包括以下方面:1. 机械工程领域:可以应用于机械系统的设计、分析和优化,如汽车、机床、航空航天等领域。
2. 电子工程领域:可以应用于电子设备的设计、分析和优化,如手机、平板电脑、电视机等领域。
UG运动仿真- 运动分析
运动分析对原来的三维实体模型完成了连杆特性的设置,运动副的建立和外载荷的添加的前置处理后,就完成了运动模型的构建。
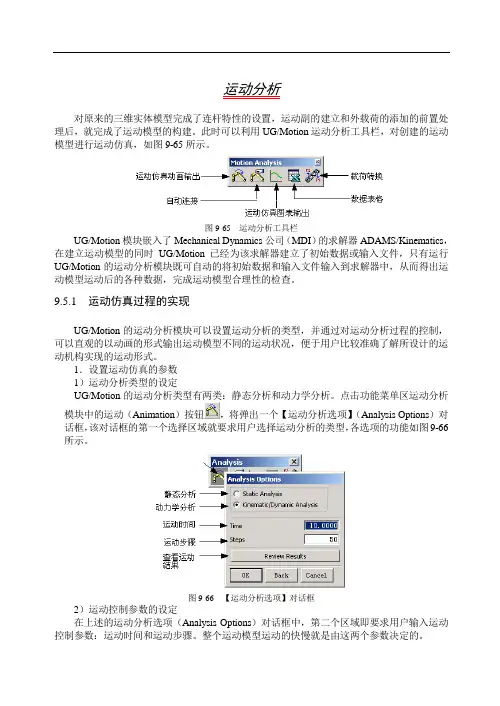
此时可以利用UG/Motion运动分析工具栏,对创建的运动模型进行运动仿真,如图9-65所示。
图9-65 运动分析工具栏UG/Motion模块嵌入了Mechanical Dynamics公司(MDI)的求解器ADAMS/Kinematics,在建立运动模型的同时UG/Motion已经为该求解器建立了初始数据或输入文件,只有运行UG/Motion的运动分析模块既可自动的将初始数据和输入文件输入到求解器中,从而得出运动模型运动后的各种数据,完成运动模型合理性的检查。
9.5.1 运动仿真过程的实现UG/Motion的运动分析模块可以设置运动分析的类型,并通过对运动分析过程的控制,可以直观的以动画的形式输出运动模型不同的运动状况,便于用户比较准确了解所设计的运动机构实现的运动形式。
1.设置运动仿真的参数1)运动分析类型的设定UG/Motion的运动分析类型有两类:静态分析和动力学分析。
点击功能菜单区运动分析模块中的运动(Animation)按钮,将弹出一个【运动分析选项】(Analysis Options)对话框,该对话框的第一个选择区域就要求用户选择运动分析的类型,各选项的功能如图9-66所示。
图9-66 【运动分析选项】对话框2)运动控制参数的设定在上述的运动分析选项(Analysis Options)对话框中,第二个区域即要求用户输入运动控制参数:运动时间和运动步骤。
整个运动模型运动的快慢就是由这两个参数决定的。
2.运动仿真过程的动画输出及控制1)运动仿真过程的控制设置完了运动分析的参数后,若选择的运动分析类型为静态分析点击OK键,将弹出一个【静态平衡】(Static Equilibrium)对话框,如图9-67所示。
图9-67 【静态平衡】对话框若选择的运动分析类型为动力学分析点击OK键,将弹出一个【运动过程】(Animation)对话框,对话框各选项的功能如图9-68所示。
UG运动仿真分析精品课件(一)
UG运动仿真分析精品课件(一)
近年来,随着计算机科技的快速发展,计算机辅助工程技术在工程领域得到了广泛的应用。
其中,UG运动仿真分析是一种重要的计算机辅助工程技术,它可以模拟现实中的运动和力学行为,为工程师提供重要的设计和优化方案。
而UG运动仿真分析精品课件则是一种快速有效的学习工具,可以帮助工程师掌握这一技术。
UG运动仿真分析精品课件主要包括以下几个部分:
1. UG基础知识介绍。
这一部分主要介绍UG软件的基本结构和功能,并详细介绍UG中的运动仿真分析功能。
2. 运动仿真分析的建模过程。
这一部分主要介绍UG中运动仿真分析的建模流程,包括建立装配体、建模运动和约束关系等。
3. 运动仿真分析的参数设置。
这一部分主要介绍如何设置运动仿真分析的各种参数,包括动力学模拟参数、接触参数、碰撞参数等。
4. 运动仿真分析的结果分析。
这一部分主要介绍如何分析运动仿真分析的结果,包括动画模拟、运动状态曲线、接触压力曲线等。
5. 实例分析。
这一部分主要通过实例分析的方式,展示如何运用UG 运动仿真分析解决实际工程问题。
通过UG运动仿真分析精品课件的学习,工程师可以掌握运动仿真分析的基本知识和技能,并能够在实际工程中应用运动仿真分析技术,优化设计方案、提高产品质量、降低生产成本。
总之,UG运动仿真分析精品课件是一种非常有价值的学习工具,它可
以帮助工程师快速掌握运动仿真分析技术,提高工作效率和工作质量,因此被广泛应用于工程领域。
案例3 基于UG的机械动力学分析-运动仿真
2018/1/8
§5
运动分析
对原来的三维实体模型完成了连杆特性的设置,运动副
的建立和外载荷的添加的前置处理后,就完成了运动模 型的构建。此时可以利用UG/Motion运动分析工具栏,对 创建的运动模型进行运动仿真
2018/1/8
UG/Motion的运动分析类型有两类:静态分析和动力学分析 整个运动模型运动快慢就是由运动时间和运动步骤这两个参数决定
2.Selection Steps
该选项给用户提供了建立一个运动副的操作步骤。共包含四个步骤,其中可根 据用户的要求省去几项,通过完成各个步骤,可以引导用户完成运动副参数 的设置。(①第一个连杆 ;②运动副在第一个连杆上的位置和方向;③第二 个连杆 ;④运动副在第二个连杆上的位置和方向) 3.运动副的驱动力
2018/1/8
8.2.3
运动副
在UG/Motion中给用户提供了多种类型 运动副
2018/1/8
创建运动副
1.选择运动付要约束的第一个连杆(action link),并推断 其原点和方位。
2.选择运动付要约束的第二个连杆(base link),并推断 其原点和方位。 3.没有装配好的连杆之间可以“咬合”
2018/1/8
1)旋转副 (Revolute)
可以实现两个相连件绕同一轴作相对的转动
2)滑动副(Slider)
滑块连接是两个相连件互相接触并保持着相对的滑动
3)圆柱副(Cylindrical)
实现了一个部件绕另一个部件(或机架)的相对转动
4)螺纹副(Screw)
实现了一个部件绕另一个部件(/8
对运动过程控制 的功能主要是由 运动控制选项来 实现的
2018/1/8
运动仿真动画文件输出:
ug运动仿真
4.1 NX活动仿真概述之杨若古兰创作本节将简要对UG NX 的活动仿真界面和活动仿真工具进行基本的介绍,通过本节的进修,读者可以初步地认识UG NX 的活动仿真功能.41.1 进入活动仿真模块因为活动仿真须要通过主模块来创建,是以须要先打开主模板,才干进一步进行活动仿真.上面将介绍进入活动仿真模块的步调.打开主模版文件,也能够是包含了拆卸信息的文件.(1)单击利用模块中的“活动”按钮.即可进入活动仿真界面.(2)在资本导航器当选择“活动导航器”,右键单击根目录按钮,在弹出的快捷菜单当选择“新建仿真”命令,将弹出“环境”对话框,设置好参数后,单击“确定按钮,即可进入新的活动仿真建立,如图41所示.图41 “环境”对话框4.1.2 活动仿真界面活动仿真界面与建模界面款式大体上类似,但其工具与命令则有了较大的变更,如图42所示.图42 活动仿真界面菜单栏:包含9个菜单命令,如文件、主页、结果、曲线、分析等.工具栏:由基本环境工具栏、活动工具栏、动画控制工具栏构成,提供操纵所须要的命令的快捷按钮.活动导航器:通过树形结构显示各个数据,可以进行新建、克隆、删除活动仿真等命令.4.1.3 活动仿真工具栏活动仿真工具栏包含了进行活动仿真时所须要的大部分命令,如连杆、活动副、齿轮副等,如图43所示.有时活动工具栏也能够根据须要拆分成几个小的工具栏.图43 “活动仿真”工具栏上面将对几种经常使用命令进行介绍.连杆:通过连杆命令可以将部件定义为连杆,在活动仿真时部件将作为连杆进行分析模拟,如图44所示.活动副:活动副可以将连杆连接起来,并通过定义分歧的活动副的类型使连杆能够进行响应的动作,如图45所示.图44 “连杆”对话框图45 “活动副”对话框传动副:传动副的感化是改变机构扭矩、转速等.其中有齿轮副、齿轮齿条副和线缆副3品种型.束缚:通过束缚命令可以指定两个对象之间的关系,其中点在曲线上、线在线上和点在曲面上3品种型,如图46所示.连接器:连接命令可以对两个对象之间的连接方式进行定义,其中包含弹性连接、阻尼连接等,如图47所示.载荷:定义对物体施加的力,包含标量力、矢量力、标量扭矩,如图48所示.活动分析:对建立的活动仿真进行分析,如动画分析、按钮输出等.4.1.4 动画控制工具栏动画控制工具栏可以进行控制动画的播放、暂停和停止等,如图49所示.播放动画时活动导航器和活动工具栏等都会被锁定,须要单击“完成动画”按钮退出播放动画方能从头激活.在“利用模块”中找到“活动”进入活动仿真模块(图421),在资本板确保选中“运图421 进入活动仿真模块动导航器”标签以打开“活动导航器”窗口(简称活动导航器图422).在活动导航器中显示有“名称”“形态”“环境”“描述”和“Grueber数”参数列,可通过窗口下方的滑块按钮进行浏览.其中“名称”列用于显示主模型和仿真模型等;“形态”列用于目标工作模型的形态(该部分的信息不克不及被编辑).如图423所示,在活动导航器中只显示一个主模型名称节点,没有建立任何仿真方案,此时可通过在活动导航器中右击主模型名称并选择“新建仿真”命令来新建仿真.选择该“新建仿真”命令,弹出一个供用户创建新仿真方案拆卸文件(即设置仿真分析环境)的“环境”对话框.“环境”对话框提供的分析模型(即仿真分析方案)有俩种,即“动力学”和“活动学”.图422活动导航器图423 新建仿真“动力学”提供动态活动与动力仿真功能,考虑力对活动的影响,可进行静力学和动力学分析,特别适用于对自在度大于零的机械机构分析.“动力学”提供的高级结算方案选项有“电动机驱动”“协同仿真”和“柔体动力学”,这些高级结算方案选项可多选.在“环境”对话框的“分析类型”选项组当选择“动力学”后,设置高级解算方案选项和组件选项,并在“仿真名”选项组中的文本框指定仿真名,如图424所示,然后单击“确定”按钮,从而新建一个仿真模型.该仿真模型处于工作形态,其对应的“环境”列单元格将显示为“RecurDyn静力学和动力学”的信息.“活动学”启用“活动学求解”,适用于只分析物体几何活动的情况.在“环境”对话框中的“分类模型”选项组当选择“动力学”单选按钮,并在“组件选项”选项组的文本框中指定仿真名,如图104所示,然后单击“确定”按钮,完成新建一个仿真模型.该处于工作形态的仿真模型对应的“环境”列单元格将显示有“RecurDyn活动学”的信息.新建仿真模型(仿真环境模型)后,接下去就是在该环境中进行各种活动仿真参数的设置了.在该环境中设置的所有活动仿真参数都将存储在该仿真环境中,由这些活动仿真参数所定义的活动模型也将以该活动仿真环境为载体进行活动仿真模拟.须要用户留意的是,可以根据设计须要为一个主题模型建立多个仿真模型,用于在分歧条件下对机构进行分析计算.利用活动导航器可以进行很多操纵,有些操纵等同于在功能区中单击响应按钮.在活动导航器中右击处于工作形态的仿真模型时,将弹出425所示的快捷菜单.上面对该快捷菜单中的一些命令进行介绍.1:“保管”:保管当前的仿真方案. 图424环境对话框2:“重命名”:更改当前所选仿真模型的名称.在新建仿真时,零碎为仿真模型提供默认的仿真名,默认名称为motion#,其中#为发生仿真模型的序号.3:“删除”:将当前所选的活动仿真方案删除.4:“克隆”:将当前所选的仿真模型克隆出一个新的仿真模型,新的仿真模型包含原仿真模型的活动对象和其他任何特征及存在于原仿真方案中的几何体.5:“新建连杆”:定义暗示为机构中刚体中的连杆.“新建活动副”:定义连杆间的受束缚活动,包含“扭转副”“滑动副”“螺旋副”“万向节副”“球面副”“平面副”“固定副”“等速活动副”“共点活动副”“共线活动副”“方向活动副”“平行活动副”和“垂直活动副”.6:“新建传动副”:可以选择“齿轮副”和“齿轮齿条副”“线缆副”或“23传动副”以创建响应的传动副.7:“新建连接器”:可以从其级联菜单当选择“弹簧”“阻尼器”“衬套”“3D接触”或“2D接触”来进行相干操纵.8:“新建束缚”:可以从其级联菜单当选择“点在线上副”“线在线上副”或“点在面上副”命令.其中“点在线上副”用于束缚连杆上的一个点以坚持与曲线的接触,“线在线上副”用于束缚连杆上的一条曲线以坚持与另一条曲线的接触,“点在面上副”用于束缚连杆上的一个一个点以坚持与面接触.9:“新建驱动”:为机构中的活动副创建一个独立的驱动.“新建标识表记标帜”:在构建上响应点地位处创建一个标识表记标帜,以通过标识表记标帜获取构建上标识表记标帜点所在地位的机构分析结果.10:“新建传动器”:从级其联菜单当选择一个选项来创建响应的传感器,包含位移传感器、速度传感器、加速度传感器和力传感器.11:“新建干涉”:检查机构是否与选定的几何体在活动的每一步存在碰撞.12:“新建测量”:计算活动中每一步中俩组几何体的最小距离或最小夹角.13:“新建追踪”:在活动中的每一步创建选定几何体的副本.14:“新建载荷”:在睁开的级联菜单当选择载荷类型命令,包含“标量力”“标量扭矩”“矢量力”和“矢量扭矩”.15:“编辑表达式”:点窜模型中存在的表达式.16:“导出表达式”:将当前仿真模型中编辑过的表达式导出到拆卸主模型中以实现对主模型的点窜.17;“信息”:其级联菜单提供“活动连接”和“已点窜的表达式”俩个选项.选择“活动连接”选项时,零碎将列出当前机构的全体信息,包含机构名称、自在度、活动构建数、各构建名称及介入的活动副名称等.选择“已点窜的表达式”选项,则显示当前仿真模型中已点窜的表达式的相干信息,如表达式名称、当前值和原值等.18:“导出”:其级联菜单当选择可用的一种导出格式,将机构分析结果以选定的格式化输出.19:“导入”:将对象导入到主模型中,导入对象的文件格式为“机构”或“Process Simulate 图425活动仿真快捷菜单活动学”.20:“新建解算方案”:创建一个新解算方案.其中定义了分析类型、解算方案类型和特定于解算方案的载荷和活动驱动.21:“求解器”用于选择求解器类型,如“RecurDyn”或“ADAMS”.在活动导航器中,如果右击的是非工作形态的仿真模型,那么弹出的快捷菜单只提供“设为工作形态”命令、“重命名”命令、“删除”命令和“克隆”命令,如图106所示.“重命名”命令、“删除”命令和“克隆”命令在前面曾经介绍过,在此不再赘述;“设为工作形态”命令用于将当前所选的仿真模型设为工作形态.在当前仿真模型中,可以定义构成目标机构的各个构件、活动副和标识表记标帜等.如果要对进行动力学分析,那么还须要为各构件赋予质量特性,和在机构中添加响应的载荷对象等.使用UG NX建模和拆卸功能建立的机械三维实体模型其实不克不及直接成为活动机构,必必要个部件赋予必定的活动学特性,让其成为可以与此外有着不异特性的部件相连接的连杆构件,机构中每个可以活动的零部件均应被定义为连杆构件.同时,为了构成一个能活动的机构,还必须将俩的相邻部件(包含机架、原动件、从动件)以必定方式连接起来(连接必须是可动连接,而不克不及是无绝对活动的焊接或铆接这些固接),这即是下一节(4.4)要介绍的活动副.所谓的活动副是指使俩个构件接触而又坚持某些绝对活动的可动连接.应当将机构中刚体的对象定义为连杆构件(简称连杆).如果一个构件被定义为一个连杆或某个连杆的构成部分,那么该部件将不克不及再次被选中定义为新连杆或新连杆的构成部分.要定义连杆(如图431),则在功能区“主页”选项卡的“设置”组中单击“连杆”按钮,弹出432所示的“连杆”对话框,上面对该对话框个选项组的功能用处进行介绍.●“连杆对象”选项组:该选项组用于须要创建为连杆的对象.在该选项组中单击“选择对象”按钮,接着使用鼠标在图形窗口当选择一个或多个几何对象以创建连杆.图431 定义连杆●“质量属性选项”选项组:该选项组用于设置构件质量特性的定义方法,如“主动”、“用户定义”或“无”,如图433所示.“主动”选项暗示连杆将采取零碎默认的质量属性设置;“质量和特性”选项组被激活,用户可以在“质量和惯性”选项组中对质量和惯性进行响应的自定义;“无”选项用于不考虑连杆质量属性的情况,在只对机构进行活动学分析时可以选择“无”选项,因为在活动学仿真中,质量属性可以不考虑,而在动力学和静力学仿真时则必须考虑质量属性.●“质量和属性”选项组:该选项组如图434所示. 但432 “连杆”对话框图433设置质量属性选项采取“用户定义”质量属性选项时,用户可以在该选项组中设置连杆的质心、质量和惯性矩参数.●“初始平动速率”选项组和“初始动弹图434“质量和惯性”选项速度”选项组:“初始平动速率”选项组用于对连杆的初始平移速度进行设置.“初始动弹速度”选项组用于对连杆的初始扭转速度进行设置.这俩个选项组的设置内容如图435所示,均属于可选设置,普通可不启动其相干设置.●“设置”选项组:该选项组用于将连杆设置为固定连杆或非固定连杆.当在该选项组中勾选“固定连杆”复选框时,则设置连杆固定不动,连杆将作为机架.●“名称”选项组:该选项组用于指定连杆的名称,零碎默认的连杆名称为“L#”,#为连杆的创建序号(由3个数字暗示),序图435初始平动速率和初始动弹速度号默认从001开始.运仿真的一个次要内容,而传动副和传动副活动仿真是机构活动而传动副则可以看做是特殊的的活动副.两个连杆构件之间的活动传递和绝对活动由活动副定义和控制.在活动仿真利用模块的当前活动仿真环境中为相干部件定义连杆特性,接着即可以用相干活动副功能来为指定的两个连杆定义连接方式,如此操纵直到完成创建全部的活动副,从而完成建立活动机构,读者须要留意的是,创建好连杆后,每个独立的非固定连杆在空间中都有6个自在度,在连杆之间创建活动副就是在各个连杆之间发生响应的束缚,以达到活动和束缚的后果,是这些连杆构建成一个活动机构.4.4.1创建活动副本节先介绍活动副的基本类型,接着介绍创建活动副所使用的对话框,然后再介绍创建活动副的普通方法和步调1,.活动副的基本类型活动副的基本类型包含“扭转副”,“滑块副”,“柱面副”,“螺旋副”,“万向节副”,“球面副”,“平面副”,“固定副”,“等速”,“共点活动副”,“共线活动副”,“共面活动副”,“平行活动副”和“垂直”,共15种基本类型.上面介绍其中经常使用的几品种型.(1)“扭转副”:活动构件绕某根轴做扭转活动,构成扭转副的两个构件之间答应具有一个绕指定轴作绝对扭转的自在度.扭转副的次要有两种方式,其中一种是连杆绕同一轴作绝对动弹,另一种是则是一个连杆绕固定在机架上的一根轴做扭转活动.(2)“滑块副”:即滑动副,用于设定两个彼此连接的构件之间的绝对滑动,构成滑动副的两个构件之间答应存在一个沿指定方向做绝对活动的自在度.滑动副也分成两种次要方式,一种方式是一个构件固定为机架,而另一个构件在固定机架上滑动;另一种方式则是两个构件在某平面上沿着某个方向滑动且两者之间有绝对滑动.(3)“柱面副”:一个构件的圆柱面包抄另一个构件的圆柱面,并绕着轴线作绝对扭转和平移.(4)螺旋副”,一个构件绕着另一个构件作螺旋绝对活动,即构成螺旋副的两个构件沿着活动副坐标系Z轴做绝对挪动的同时绕Z轴作绝对扭转.螺旋副也有两种情形,一种是一个连杆绕固定在机架上的一根轴进行扭转挪动,另一种则是两个连杆绕同一轴作绝对的扭转挪动.(5)“万向节副”:可以定义两个连杆绕彼此正交的轴做绝对活动,该活动副具有两个扭转的自在度.(6)“球面副”:实现两个构件之间作各个自在度的绝对动弹,即构成球面副的两个构件之间答应有3个分别绕X,Y,Z轴作绝对动弹的自在度.留意:对于构成球面副的两个构件,其球面副在各个构件上的坐标系原点必须重合.(7)“平面副”:构成平面副的两个构件之间答应存在3个自在度,其中两个沿两构件接触平面做绝对挪动,另一个绕接触平面法线作绝对动弹.(8)“固定副”:两个构件采取固定连接,通常在箱体、底座和支架之间设立固定副.在功能区“主页”选项卡的“设置”组中单击”活动副”按钮,弹出活动副对话框,第一次打开的该对话框具有“定义”选项卡,“摩擦”选项卡和“驱动”选项卡,如图441所示.“定义”选项卡、用于指定活动副类型并为该活动副指定连杆,和设定极限条件,显示比例和名称等,“摩擦”选项卡用于设置是否启动摩擦,和响应的摩擦参数;“驱动”选项卡则用于为选定的活动副类型指定驱动方式.例如;选择的活动副类型为“扭转副”,那么在驱动选项卡的下拉列表框中可选择“无”“恒定”“简谐”“函数”或“铰链活动”驱动方式.图441“活动副”对话框a) “定义”选项卡b) “摩擦”选项卡c) “驱动”选项卡这里侧重介绍定义选项卡各次要选项组的功能含义.“类型”选项组:从该选项组的下拉列表框当选择活动副类型.“操纵”选项组:用于定义活动副中的第一个连杆构件,和对该活动副在第一个连杆机构中的坐标系原点和方位进行定义,当该选项组的用作连杆按钮处于被选中激活形态时在图形窗口当选择构成活动副的第一个构件的几何对象(如线圆实体边或实体等),ug nx零碎将根据所选的几何对象(如线圆实体边或实体等)主动获得活动副在该构件上的坐标系原点和方位(即提供默认的坐标系原点和方位),如果ug nx零碎提供默认的坐标系原点和方位不是所须要的或者不是准确的,那么须要用户使用该选项组中响应工具和选项来自行拟定.“基本”选项组:用于定义活动副中的第二个连杆机构,和对该活动副在第二个连第一个连杆一样定义其原点和方位.“啮合连杆”复选项次要用于判断由不连接构件构成的活动副(“万向节除外”)在调用机构分析解算器是是否连接在一路.当勾选中“啮合连杆”复选框时,在机构分析中,解算器会根据活动副的束缚条件讲两个构件连接起来,例如球面副按两构件的坐标系原点实现连接;而扭转副则按两构件上坐标原点及Z轴重合来连接,在这类情况下,须要分别对构成活动副的两个构件上的坐标系原点和方位进行设定(包含零碎默认设定和用户手动设定).当未勾选“啮合连杆”复选框但是却选择了第二个连杆构件,则不须要对第二个构件中的活动副原点和方位进行设定.这是因为零碎会默认两构件中的活动副坐标系原点和方位分歧,即第二个构件中的活动副坐标系原点和方位会根据第一个构件的拔取主动获得.另外,为勾选“啮合连杆”复选框而且未指定第二个连杆时,第一个连杆机构将默认与机架连接.“极限”选项组:当选择某些活动副类型(如扭转副和滑块)时才出现此选项组,用于设置当前活动副的限制条件.“设置”选项组:用于设置活动副显示图标的显示比例等.“名称”选项组:用于设定活动副的名称.默认的活动副名称命名方式”J#”,# 为三个数字暗示的序号,默认从001开始,如“J001”.虽然活动副类型较多,分歧的活动副类型所定义内容也会有所分歧,但他们创建的方法是基底细似的,上面总结一下创建活动副的普通方法步调.1)在功能区“主页”选项卡的设置组中单击活动副按钮,弹出活动副对话框.2)在“定义”选项卡的类型下拉列表框当选择一种活动副类型.3)利用“操纵”选项组定义活动副要束缚的第一个连杆.当选择第一个连杆时,零碎会根据选择地位主动判断出要创建的活动副在该连杆上的原点和方向.对于选择地位为圆或者圆弧时,零碎推断活动副的原点地位圆弧或圆心的地位,活动副的Z轴垂直于该圆所在的平面,对于选择地位为直线时,零碎推断出活动副的原点地位位于该直线比来的控制点上,且活动副的Z轴平行于该直线.如果默认的原点和方向不准确,那么由用户从头对他们进行定义.活动副的方位地位是指两个连杆或连杆与机架连接时关节点的所在,连杆将在此的点与机架或另一个连杆连接.对于分歧的活动副,其原点和方位的定义会有响应的请求,这须要用户多加留意和总结.4)如果在“基本”选项组取消勾选“啮合连杆”复选框且没有选择第二连杆,那么活动副中的第一个连杆将与机架连在一路,通常可暗示活动副绝对于地面活动.如果要为活动副定义要束缚的第二连杆,那么须要在基本选项组中单击基本连杆按钮,并选择活动副中要连接束缚的第二连杆,对于选定第二连杆的情形次要分两种情况,一种是勾选啮合连杆复选框的情形,此时通常须要根据活动副的类型准确指定活动副在第二个连杆上的坐标系原点和方位,另一种则是未勾选啮合连杆复选框的情形,此时常不须要对活动副在第二个连杆构件上的原点和方位进行设置.5)在“活动副”对话框的其他选项组进行响应的设置. 6)在“活动副”对话框中单击“利用”按钮或“确定”按钮传动副是特殊的活动副,可以将传动副看做是基于基本活动副之间的传动副,次要包含齿轮副,齿轮齿条副,线缆副和23传动副.1,齿轮副齿轮副用于定义两个活动副之间的绝对扭转活动,可以模拟一对齿轮的啮合传动,如图442所示.在创建齿轮副之间,须要先定义两个扭转副或一个扭转副和一个柱面副(由两个齿轮分别与其他构件构成).在功能区主页选项卡中的传动副组中单击齿轮副按钮,弹出图443所示的齿轮副的对话框;接着分别选定第一个活动副(选择第一个齿轮的扭转副)和第二个活动副(选择第二个齿轮的扭转副或柱面副),并在设置选项组中的比率文本框中输入齿轮的传动比值,即被定义的第一个齿轮和第二个齿轮的节圆半径的比例(显示比例只是设置齿轮副图标在图形窗口中的显示比例);在名称选项组的文明框中设定齿轮副的名称,然后单击利用按钮或确定按钮,即可完成创建一个齿轮副.图442齿轮副示意图443“齿轮副”对话框2.齿轮齿条副齿轮齿条啮合活动如图444所示,齿轮齿条副即是用于模拟齿轮与齿条之间的啮合活动.在创建齿轮齿条副之间,通常须要先定义一个滑动副(由齿条和除齿轮外的另一个构件构成)和一个扭转副(由齿轮和除齿条外的另一个构件构成),在功能区主页选项卡的传动副组中单击齿轮齿条副按钮,弹出图444所示的齿轮齿条副对话框.第一个活动副选择齿条的滑动副,第二个活动副选择齿轮的扭转副,在设置选项组中的比率文本框中设置齿轮的节圆半径(零碎默认的该值为齿轮扭转轴线与齿条滑动轴线之间的距离),设定的该值决定齿轮齿条传动的节点(接触点).当然也能够利用接触点选项组手动定义齿轮齿条传动的节点.另外,“名称”选项组的文本框中设置齿轮齿条的名称,最初单击利用按钮或者确定按钮.图444齿轮齿条啮合传动图445“齿轮齿条副”对话框3.线缆副线缆副用于定义两个滑动副之间的绝对活动,构成线缆副的构件对象可所以金属丝,带轮,皮带和滑轮等.在创建线缆副之前,要先定义两个滑动副.在功能区“主页”选项卡的“传动副”组中单击“线缆副”按钮,弹出图446所示的“线缆副”对话框,接着接着分别选择线缆副的第一滑动副和第二个滑动副,和设置比率和名称,然后单击“利用”按钮或“确定”按钮.4.23传动副。