
真空吸盘的设计及应用
真空吸盘的设计及应用
真空吸盘是一种利用负压原理来吸附物体的装置,其设计与应用非常广泛。
下面我将从真空吸盘的原理、设计要点以及应用领域等方面进行详细介绍。
一、真空吸盘的原理
真空吸盘的工作原理主要是利用负压吸附物体。
当真空泵将容器内的气体排除后,容器内的压力降低,形成负压。
此时将真空吸盘贴于物体表面,通过负压吸附物体,使吸盘与物体之间产生密封,从而使物体被固定在吸盘上。
二、真空吸盘的设计要点
1. 吸盘尺寸:吸盘的尺寸需要根据被吸物体的大小进行合理设计。
如果吸盘太大,对于小型物体会缺乏灵活性,反之如果吸盘太小,对于大型物体可能无法完成吸附。
因此,在设计吸盘尺寸时,需要综合考虑被吸物体的大小和形状。
2. 材质选择:吸盘通常由橡胶、硅胶等柔软材料制成,具有良好的密封性和耐磨性。
在特殊场合,如高温、化学腐蚀等环境下使用,可以选择耐高温或耐酸碱的特殊材质来制作吸盘。
3. 吸盘形状:吸盘的形状可以根据需求进行设计。
常见的吸盘形状有圆形、方形、椭圆形等。
圆形吸盘适用于平整的物体表面,而方形或椭圆形吸盘适用于不规则形状的物体。
4. 吸力调节:真空吸盘的吸力大小通常可以通过调整真空泵的负压大小来实现。
根据被吸物体的重量和吸附要求,可以适当调整吸力大小,以确保吸盘能够牢固地吸附物体。
三、真空吸盘的应用领域
真空吸盘广泛应用于工业生产中的自动化生产线和机器人系统中。
主要应用领域包括:
1. 自动化机械加工:在各种自动化机械加工中,真空吸盘能够稳固地吸附物体,提高生产效率。
例如,吸附金属板材、玻璃、陶瓷等物体,进行剪切、磨削、打磨等加工操作。
2. 包装与搬运:在包装行业,真空吸盘可以用于抓取和搬运各种形状和重量的物体,如纸箱、瓶罐等。
通过吸盘的稳定吸附作用,可以确保被搬运物体的安全性和稳定性。
3. 电子产品制造:在电子产品制造过程中,真空吸盘广泛应用于印刷电路板(PCB)的搬运和组装工作。
通过吸附PCB,可以提高组装的自动化程度和效率,同时避免对PCB的损坏。
4. 物料分类与装载:在物料分类和装载领域,真空吸盘可以用于将物料从一个位置转移至另一个位置。
例如,将塑料瓶从输送带上吸取并放置到包装盒中,或将纸张从一台印刷机上吸取并放置到另一台机器上。
5. 木工与家具加工:在木工和家具制造业中,真空吸盘可以用于吸附木材、板材等物体,以便进行切割、钻孔、刨削等工艺操作。
吸盘的使用可以保证工件在加工过程中的稳定性和精度。
综上所述,真空吸盘设计与应用非常广泛,可以在各个领域提高生产效率和工作精度。
通过合理选择吸盘尺寸、材质和形状,并根据不同工作场景调整吸力大小,可以确保吸盘能够稳固地吸附物体。
真空吸盘的应用涉及工业生产的方方面面,可以满足不同行业的需求。
真空发生器的工作原理
真空发生器就是利用正压气源产生负压的一种新型,高效,清洁,经济,小型的真空元器件,这使得在有压缩空气的地方,或在一个气动系统中同时需要正负压的地方获得负压变得十分容易和方便。
真空发生器广泛应用在工业自动化中机械,电子,包装,印刷,塑料及机器人等领域.真空发生器的传统用途是真空吸盘配合,进行各种物料的吸附,搬运,尤其适合于吸附易碎,柔软,薄的非铁,非金属材料或球型物体.在这类应用中,一个共同特点是所需的抽气量小,真空度要求不高且为间歇工作。
笔者认为对真空发生器的抽吸机理和影响其工作性能因素的分析研究,对正负压气路的设计和选用有着不可忽视的实际意义。
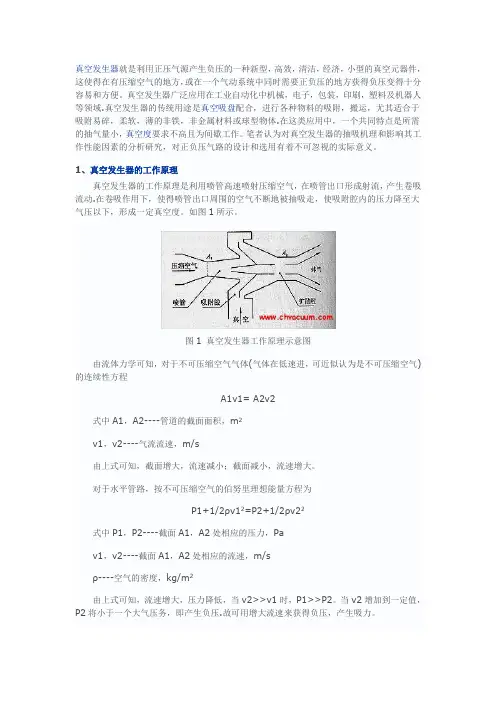
1、真空发生器的工作原理真空发生器的工作原理是利用喷管高速喷射压缩空气,在喷管出口形成射流,产生卷吸流动.在卷吸作用下,使得喷管出口周围的空气不断地被抽吸走,使吸附腔内的压力降至大气压以下,形成一定真空度。
如图1所示。
图1 真空发生器工作原理示意图由流体力学可知,对于不可压缩空气气体(气体在低速进,可近似认为是不可压缩空气)的连续性方程A1v1= A2v2式中A1,A2----管道的截面面积,m2v1,v2----气流流速,m/s由上式可知,截面增大,流速减小;截面减小,流速增大。
对于水平管路,按不可压缩空气的伯努里理想能量方程为P1+1/2ρv12=P2+1/2ρv22式中P1,P2----截面A1,A2处相应的压力,Pav1,v2----截面A1,A2处相应的流速,m/sρ----空气的密度,kg/m2由上式可知,流速增大,压力降低,当v2>>v1时,P1>>P2。
当v2增加到一定值,P2将小于一个大气压务,即产生负压.故可用增大流速来获得负压,产生吸力。
按喷管出口马赫数M1(出口流速与当地声速之比)分类,真空发生器可分为亚声速器管型(M1<1),声速喷管型(M1=1)和超声速喷管型(M1>1).亚声速喷管和声速喷管都是收缩喷管,而超声速喷管型必须是先收缩后扩张形喷管(即Laval喷嘴).为了得到最大吸入流量或最高吸入口处压力,真空发生器都设计成超声速喷管型。
LD48-1993起重机械吊具与索具安全规程1994.02.01

5.1 材料 吊具的金属承载结构材料一般应采用符合 GB700 中的碳素结构钢 Q235—A、Q235—B 或符
合 GB1591 中的低合金结构钢 16Mn、15MnTi 等。在低温-20℃以下工作的吊具主要承载结构件 必须使用镇静钢,并应满足在常温下 180°冷弯试验要求。
铸钢件一般应采用符合 GB7659、GB11352 中规定的铸钢。 5.2 焊接连接 5.2.1 主要受力构件焊缝质量不得低于 GB3323 中Ⅱ级焊缝或 GB11345 中Ⅰ级焊缝的规定。 5.2.2 焊条、焊丝和焊剂应与焊接的材料相适应。 5.2.3 焊条应符合 GB5118 的规定;焊缝应符合 GB985、GB986 和 GB10854 的规定。 5.2.4 焊接工作必须由考试合格的焊工担任。主要受力构件的焊缝附近必须打上焊工代号钢 印。 5.3 高强度螺栓连接 5.3.1 应使用 GB/T1228~1231 中规定的高强度螺栓、螺母、垫圈,并应按设计技术要求用 专用工具拧紧。 5.3.2 当出现裂纹或部分螺纹损坏,达不到规定连接强度时应报废。 5.4 铰接连接 5.4.1 铰接连接应有防止销轴自行脱开的保险装置或功能。 5.4.2 销轴与轴套出现下列情况之一时,应报废:
4 总则 4.1 吊具与索具的设计、制造、使用,应满足下列安全要求:
a.承载结构应力求简单、受力明确、传力直接、减少应力集中的影响; b.设计时应考虑动载、磨损、腐蚀、温度、工作环境等因素对安全性能的影响; c.承载构件应有足够的强度、刚度和稳定性;
d.承载件表面与内部应无足以损害其可用性的缺陷,且应有良好的抗疲劳性及满足实际工 作需要的冲击功;
b.裂纹; c.吊耳、耳轴或耳轴套,磨损减少原尺寸 5%。 6.3 钢丝绳(不含吊索) 钢丝绳的选用及绳端固定连接应符合 GB6067 中的有关规定。 6.4 滑轮和卷筒 6.4.1 滑轮槽与卷筒不得有损伤钢丝绳的缺陷。 6.4.2 卷筒凸缘应比最外层钢丝绳(含单层缠绕)高出 2 倍的钢丝绳直径。 6.4.3 滑轮出现下列情况之一时,应报废: a.裂纹; b.轮槽不均匀磨损达 3mm; c.轮槽壁厚磨损达原壁厚的 20%; d.滑轮槽底磨损,铸造滑轮达钢丝绳原直径的 30%;焊接滑轮达钢丝绳原直径 15%; e.滑轮轴磨损量达原直径的 3%。 6.4.4 卷筒出现下列情况之一时,应报废: a.裂纹; b.筒壁磨损达原壁厚的 20%; c.绳槽磨损量大于钢丝绳直径 1/4,不能修复时。 6.5 铸件 6.5.1 承载的铸钢件,不得有气孔、夹渣等影响安全使用性能的铸造缺陷,且缺陷不得焊补。 6.5.2 铸件出现下列情况之一时,应报废: a.塑性变形; b.危险断面磨损减少原尺寸的 5%; c.沟槽磨损超出允许磨损范围不能修复时; d.冶金加料起重机的挑杆、夹钳臂横向裂纹; e.其它影响安全使用的内部开裂与表面裂纹; 6.6 润滑 6.6.1 需要润滑的吊具,宜设有润滑图,润滑点应有标志。 6.6.2 润滑点的设置应便于润滑,且不易受到碰撞。 6.6.3 在使用中应按设计要求用油和定期润滑。
莲藕采摘机设计方案及流程

莲藕采摘机设计方案及流程
内容:
一、设计目的
莲藕采摘机旨在提高莲藕的采摘效率,减轻农民的劳动强度。
二、设计方案
1. 采用crawler 摇臂式采摘机构,通过履带在田间行走,利用机械臂采摘莲藕。
2. 机械臂末端配置真空吸盘,可以吸住莲藕进行采摘。
真空吸盘采用软质材料,不会损伤莲藕。
3. 配置导航和避障系统,机器人可以根据预设路线自动在田间行走并避开障碍物。
4. 采摘后的莲藕通过传送带进入收集箱,由操作员进行整理分类。
三、设计流程
1. 调研:了解莲藕生长环境和采摘作业流程,确定设计指标。
2. 概念设计:根据指标要求提出多个设计方案,评估各方案优劣,确定最优设计思路。
3. 方案设计:进行机构设计、运动学分析、动力计算等,完善设计方案。
4. 详细设计:确定各关键部件的尺寸、材料、加工工艺等详细参数。
5. 仿真验证:通过三维建模和仿真分析,验证设计方案的可行性。
6. 原型制作与测试:制作原型机进行功能测试,根据测试结果优化设计。
7. 批产与应用:完成批产准备工作,装配调试产品,推广应用。
毕设ppt
3.2 升降液压缸液压回路设计
升降液压缸液压回路 设计如右图所示:
原理分析:
1、该液压回路采用进 油路节流阀调速。 2、该回路采用三位四 通电磁换向阀换向,从 而实现手臂上升或下降 的动作。 3、为防止升降液压缸 因负载过重自由下滑, 该回路设置了单向顺序 阀来平衡。
3.3 旋转(齿条)液压缸液压回路设计
结束语
本次设计主要对搬运机械手的机械结构、 液压系统进行设计,在设计过程中,难免存在 一些问题,希望老师们提出宝贵的意见,给予 指导,谢谢 !
2.4.2 机构仿真
3、搬运机械手液压系统设计
3.1 伸缩液压缸液压回路设计 3.2 升降液压缸液压回路设计 3.3 回转(齿条)液压缸液压回路设计
3.1 伸缩液压缸液压回路设计
伸缩液压缸液压回路 设计如右图所示:
原理分析:
1、该液压回路采用进 油路节流阀调速。 2、该回路采用三位四 通电磁换向阀换向,从 而实现手臂伸长或缩短 的动作。
光盘搬运机械手的结构设计
• • • • •
姓 名: 学 号: 专 业:机械设计制造及其自动化 指导老师: 设计时间:
目 录
1、搬运机械手总体结构设计
2、搬运机械手机械结构设计
3、搬运机械手液压系统设计
1、搬运机械手总体结构设计
(1)该机械手采用圆柱坐标型,具有三个自由度,即 支架的上升下降,手臂的伸长缩短和整体旋转。 (2)采用液压驱动,其具有体积小、质量轻、结构紧 凑、传动平稳、操作简单、安全、经济、易于实 现过载保护且液压元件能够自行润滑等一系列优 点。
齿条液压缸液压回路 设计如右图所示:
原理分析:
1、该液压回路采用进 油路节流阀调速。 2、该回路采用三位四 通电磁换向阀换向,从 而实现手臂手臂顺时针 旋转或逆时针旋转的动 作。
汽车车身焊装夹具设计概述
汽车车身焊装夹具设计概述汽车车身焊装夹具是汽车制造中不可或缺的工具之一。
它在汽车的生产过程中起到了重要的作用,能够确保汽车车身的质量和稳定性。
本文将对汽车车身焊装夹具的设计进行概述,包括其定义、分类、设计原则和注意事项。
一、汽车车身焊装夹具的定义汽车车身焊装夹具是用于夹持汽车车身零部件的工具,它能够将零部件固定在正确的位置上,以便进行焊接和装配操作。
它由夹持机构、定位机构和支撑机构等部分组成,能够确保汽车车身的精确定位和稳定固定。
二、汽车车身焊装夹具的分类1.按照夹持方式分类:夹紧式夹具和真空吸盘式夹具。
夹紧式夹具通过夹紧零部件来固定,适用于结构坚固的零部件;真空吸盘式夹具通过负压将零部件吸附在夹具表面,适用于表面光滑的零部件。
2.按照应用领域分类:车身固定夹具和装配夹具。
车身固定夹具用于固定整个车身,在焊接过程中保持车身的稳定;装配夹具用于夹持和定位车身的零部件,保证零部件的正确装配位置和质量。
三、汽车车身焊装夹具的设计原则1.精确定位:夹具需要能够对零部件进行准确的定位,以保证焊接和装配的精确度。
2.稳定夹持:夹具需要能够稳定地夹持零部件,防止其在焊接过程中发生位移和震动。
3.易于操作:夹具的设计应尽量简单,方便操作人员使用,提高工作效率。
4.刚性要求:夹具需要具有足够的刚性,能够承受焊接过程中的应力和力量,确保零部件的稳定性和焊接质量。
5.安全性要求:夹具应符合安全规范,减少操作过程中的安全隐患,保障操作人员的安全。
四、汽车车身焊装夹具的设计注意事项1.夹具结构要合理:夹具的结构设计应根据零部件的形状和特性进行合理的布局,保证夹具能够夹持零部件的关键点,同时尽量减少夹具的重量。
2.夹具表面要光滑:夹具表面的光滑程度会影响真空吸盘式夹具的吸附效果,因此需要保证夹具表面的光滑度和质量。
4.考虑可拓展性:夹具的设计应该具有可拓展性,能够适应不同型号和规格的汽车车身零部件的夹持和装配需求。
汽车车身焊装夹具设计是汽车制造中不可或缺的一部分。
一种水果采摘机器人末端执行器
一种水果采摘机器人末端执行器一种水果采摘机器人的末端执行器随着科技的不断进步,机器人技术正在越来越广泛地应用于各种领域。
其中,水果采摘领域也不例外。
水果采摘机器人的末端执行器是实现采摘水果的关键部分,它能够通过精确的操作,快速、高效地完成水果采摘任务。
一、末端执行器的设计水果采摘机器人的末端执行器一般采用机械手或机器人手臂的设计。
它通常由多个关节组成,具有高度的灵活性和操作性。
末端执行器可以通过感应器来感知水果的位置和形状,并通过复杂的算法来确定最佳的采摘路径。
二、末端执行器的操作流程1、感应水果:末端执行器使用感应器来探测水果的位置和形状。
这些感应器可以是光学相机、红外相机或深度相机等。
通过对采集到的图像进行处理和分析,可以确定水果的精确位置和大小。
2、路径规划:一旦确定了水果的位置,末端执行器将通过复杂的算法计算出最佳的采摘路径。
这些算法通常考虑多种因素,如机械手的灵活性、水果的位置和形状等。
3、采摘水果:在规划好路径后,末端执行器将开始执行采摘操作。
它可以使用夹持器或剪刀等工具来抓住或切断水果的茎干。
在采摘过程中,末端执行器需要保证水果不受损伤,同时也要保证机械手的操作安全。
4、放置水果:一旦采摘完成,末端执行器将把水果放置到指定的位置。
这个位置可以是篮子、箱子或其他容器。
放置过程中,末端执行器需要保证水果的稳定性和整齐性,以便后续的处理和运输。
三、末端执行器的优势1、高效性:末端执行器可以快速、准确地完成采摘任务,大大提高了采摘效率。
2、准确性:通过感应器和算法的配合,末端执行器可以精确地定位水果的位置和形状,从而保证采摘的准确性。
水果采摘机器人末端执行器的研究进展随着现代农业技术的不断发展,自动化和机器人技术在农业生产中的应用越来越广泛。
其中,水果采摘机器人在提高生产效率、降低劳动成本、提升水果质量等方面具有明显优势。
然而,采摘水果的精度和效率在很大程度上取决于机器人末端执行器的设计和功能。
一种轮椅爬楼梯辅助装置的设计
陕西理工大学学报!自然科学版)Journal of Shaanxi University of TechnoloZy ( Natural Sciencc Edition)2021年4月第37卷第2期Apo.2021VoL37 No. 2引用格式:王燕燕,徐西凡,王长乾,等•一种轮椅爬楼梯辅助装置的设计[J ] •陕西理工大学学报(自然科学版),2021,37(2) & 18-22.一种轮椅爬楼梯辅助装置的设计王燕燕",徐西凡,王长乾,吴 啥,张港港(陕西理工大学机械工程学院,陕西汉中723000)摘要:针对居住在复式及无电梯楼层中行动不便的住户或老年人上下楼的需要,设计了一 种轮椅爬楼梯的辅助装置。
介绍了装置的总体方案与结构设计,采用可程控的伺服电机驱动, 两个推动气缸连接两个工业吸盘,实现轮椅的连续交替爬楼梯。
基于ADAMS 构建出虚拟样 机模型并进行运动仿真,在爬楼过程对其重心运动轨迹和重心合速度曲线分析,装置运行平 稳,爬楼过程呈周期性变化。
仿真结果表明,整套装置运作正常,能够达到预期功能。
关键词:爬楼;结构设计;气动;仿真;ADAMS中图分类号:TH138.9 文献标识码:A 文章编号:2096N998(2021 )02-0018-05当前我国人口的老龄化趋势不断上升,同时也存在部分因疾病和受伤造成的下肢损伤的人群,对于 这些人的出行,轮椅是重要的辅助行动工具id 。
电动轮椅的出现代替了传统的手动轮椅成为行动不便 人群的主要辅助行动工具,这虽然很大程度上解决了轮椅动力的问题,但是传统的轮椅只能实现平地行 驶,遇到较差路况或有台阶时很难使用,同时国内的住宅还存在许多没有电梯的老式、复式楼房,因此这 些人群上下楼成为了一个较为棘手的问题。
国外相对于国内的房屋建筑个性化更为突出,轮椅上下楼梯技术的研究应用更加广泛。
目前国内 市场上已有多种适用于各种楼梯的爬楼轮椅,常见的有3种辅助爬楼轮椅:履带式、星轮式和腿式⑶,但 都存在一定的缺点)履带式爬楼轮椅由于重量大、体积大,在平地上行走对能量消耗较大,所以续航能 力弱;星轮式爬楼轮椅体积小巧、动作灵活,但没有防滑制动装置,存在一定的安全隐患,且工作时振动 较大,无法用于平地行驶;腿式爬楼轮椅上下楼梯和平地运动相对于前两种轮椅都有较大的优势,但难 点在于控制开发难度较高,技术较难掌握,因此价格昂贵,不适用于我国大面积市场[4-c ]。
真空发生器的工作原理
真空发⽣器的⼯作原理真空发⽣器就是利⽤正压⽓源产⽣负压的⼀种新型,⾼效,清洁,经济,⼩型的真空元器件,这使得在有压缩空⽓的地⽅,或在⼀个⽓动系统中同时需要正负压的地⽅获得负压变得⼗分容易和⽅便。
真空发⽣器⼴泛应⽤在⼯业⾃动化中机械,电⼦,包装,印刷,塑料及机器⼈等领域. 真空发⽣器的传统⽤途是真空吸盘配合,进⾏各种物料的吸附,搬运,尤其适合于吸附易碎,柔软,薄的⾮铁,⾮⾦属材料或球型物体. 在这类应⽤中,⼀个共同特点是所需的抽⽓量⼩,真空度要求不⾼且为间歇⼯作。
笔者认为对真空发⽣器的抽吸机理和影响其⼯作性能因素的分析研究,对正负压⽓路的设计和选⽤有着不可忽视的实际意义。
1 、真空发⽣器的⼯作原理真空发⽣器的⼯作原理是利⽤喷管⾼速喷射压缩空⽓,在喷管出⼝形成射流,产⽣卷吸流动.在卷吸作⽤下,使得喷管出⼝周围的空⽓不断地被抽吸⾛,使吸附腔内的压⼒降⾄⼤⽓压以下,形成⼀定真空度。
如图1 所⽰。
由流体⼒学可知,对于不可压缩空⽓⽓体(⽓体在低速进,可近似认为是不可压缩空⽓)的连续性⽅程A1v1= A2v2式中A1 ,A2 管道的截⾯⾯积,m 2v1 ,v2 ⽓流流速,m/s由上式可知,截⾯增⼤,流速减⼩;截⾯减⼩,流速增⼤。
对于⽔平管路,按不可压缩空⽓的伯努⾥理想能量⽅程为P1+1/2 ρv12 =P2+1/2 ρv22式中P1 ,P2 --- 截⾯A1,A2 处相应的压⼒,Pav1 ,v2 截⾯A1,A2 处相应的流速,m/sρ空⽓的密度,kg/m 2由上式可知,流速增⼤,压⼒降低,当v2>>v1 时,P1>>P2 。
当v2 增加到⼀定值,P2 将⼩于⼀个⼤⽓压务,即产⽣负压. 故可⽤增⼤流速来获得负压,产⽣吸⼒。
按喷管出⼝马赫数M1( 出⼝流速与当地声速之⽐) 分类,真空发⽣器可分为亚声速器管型(M1<1) ,声速喷管型(M1=1) 和超声速喷管型(M1>1). 亚声速喷管和声速喷管都是收缩喷管,⽽超声速喷管型必须是先收缩后扩张形喷管(即Laval 喷嘴). 为了得到最⼤吸⼊流量或最⾼吸⼊⼝处压⼒,真空发⽣器都设计成超声速喷管型。
真空发生器的工作原理
真空发⽣器的⼯作原理真空发⽣器就是利⽤正压⽓源产⽣负压的⼀种新型,⾼效,清洁,经济,⼩型的真空元器件,这使得在有压缩空⽓的地⽅,或在⼀个⽓动系统中同时需要正负压的地⽅获得负压变得⼗分容易和⽅便。
真空发⽣器⼴泛应⽤在⼯业⾃动化中机械,电⼦,包装,印刷,塑料及机器⼈等领域.真空发⽣器的传统⽤途是真空吸盘配合,进⾏各种物料的吸附,搬运,尤其适合于吸附易碎,柔软,薄的⾮铁,⾮⾦属材料或球型物体.在这类应⽤中,⼀个共同特点是所需的抽⽓量⼩,真空度要求不⾼且为间歇⼯作。
笔者认为对真空发⽣器的抽吸机理和影响其⼯作性能因素的分析研究,对正负压⽓路的设计和选⽤有着不可忽视的实际意义。
1、真空发⽣器的⼯作原理真空发⽣器的⼯作原理是利⽤喷管⾼速喷射压缩空⽓,在喷管出⼝形成射流,产⽣卷吸流动.在卷吸作⽤下,使得喷管出⼝周围的空⽓不断地被抽吸⾛,使吸附腔内的压⼒降⾄⼤⽓压以下,形成⼀定真空度。
如图1所⽰。
图1 真空发⽣器⼯作原理⽰意图由流体⼒学可知,对于不可压缩空⽓⽓体(⽓体在低速进,可近似认为是不可压缩空⽓)的连续性⽅程A1v1= A2v2式中A1,A2----管道的截⾯⾯积,m2v1,v2----⽓流流速,m/s由上式可知,截⾯增⼤,流速减⼩;截⾯减⼩,流速增⼤。
对于⽔平管路,按不可压缩空⽓的伯努⾥理想能量⽅程为P1+1/2ρv12=P2+1/2ρv22式中P1,P2----截⾯A1,A2处相应的压⼒,Pav1,v2----截⾯A1,A2处相应的流速,m/sρ----空⽓的密度,kg/m2由上式可知,流速增⼤,压⼒降低,当v2>>v1时,P1>>P2。
当v2增加到⼀定值,P2将⼩于⼀个⼤⽓压务,即产⽣负压.故可⽤增⼤流速来获得负压,产⽣吸⼒。
按喷管出⼝马赫数M1(出⼝流速与当地声速之⽐)分类,真空发⽣器可分为亚声速器管型(M1<1),声速喷管型(M1=1)和超声速喷管型(M1>1).亚声速喷管和声速喷管都是收缩喷管,⽽超声速喷管型必须是先收缩后扩张形喷管(即Laval喷嘴).为了得到最⼤吸⼊流量或最⾼吸⼊⼝处压⼒,真空发⽣器都设计成超声速喷管型。
机械手设计毕业论文
摘要本设计为冲床上料机械手设计。
基本参数为:升降行程135mm,手臂回转角度为105°。
此机械手能以34次 /分的频率,传送重0.5公斤重的硒钢片。
该机械手采用气压传动方式驱动,气缸最大压力为0.7MPa,为提高气缸活塞密封的可靠性,活塞采用2个O型环密封。
机械手的的抓取部分为吸附式,采用2个型号为ZP16UN的真空吸盘,吸盘提升力由真空泵提供。
机械手工作时,气缸推动活塞杆作升降运动。
活塞杆的中部装有一个深沟球轴承,当活塞杆上下运动时,轴承沿导向筒上的螺旋槽移动。
活塞轴与手臂相连,当活塞轴作上升运动时,带动装有真空吸盘的吸附式手臂作边上升边回转的复合运动,将被冲压件送到冲床上;当活塞轴作下降运动时,带动装有真空吸盘的吸附式手臂作边下降边回转的复合运动,使机械手回到初始状态,完成一个上料循环。
关键词:冲床机械手气压传动Abstract[单击此处键入英文摘要,内容应当与中文摘要相同]KeyWords:冲床机械手气压传动目录摘要IAbstractII1 工业机械手的发展概况11.1 工业机械手定义11.2 工业机械手发展概况12 工业机械手整体介绍42.1 工业机械手的分类42.2 机械手的特点52.3 工业机械手在工业生产中的应用53 工业机械手设计方案73.1 工业机械手的组成73.2 规格参数83.3 坐标选择与分析83.4 驱动系统选择与分析93.4.1驱动系统的分类93.4.2 驱动系统的选择原则93.4.3 驱动系统的选择103.5 设计路线与方案113.5.1 设计步骤113.3.2 研究方法和措施114 真空吸盘和真空泵的选用134.1 真空吸盘134.1.1 吸盘的材料134.1.2 真空吸盘的作用134.1.3 吸盘的型号表示方法134.1.4 理论吸吊力134.1.5 吸盘的外形尺寸154.1.6 真空吸盘的选用184.2 真空泵194.2.1 真空泵的定义194.2.2 真空泵的分类194.2.3 真空泵的用途204.2.4 真空泵选取的注意事项204.2.5 真空泵的选取215 强度校核235.1 机械悬臂的校核235.2 活塞轴的校核295.3 轴承校核315.4 轴承用螺钉校核356 密封与润滑366.1 气缸的上下端盖的密封366.2 活塞的密封376.3 活塞轴的密封386.4 润滑396.4.1 气缸活塞润滑396.4.2 轴承润滑40结论41参考文献42致谢441 工业机械手的发展概况1.1 工业机械手定义机械手是一种能模拟人的手臂的部分动作,按预定的程序轨迹极其它要求,实现抓取,搬运工件或操做工具的自动化装置。