
图像局部特征点检测算法综述
. 部分内容来源于网络,有侵权请联系删除! 图像局部特征点检测算法综述
研究图像特征检测已经有一段时间了,图像特征检测的方法很多,又加上各种算法的变形,所以难以在短时间内全面的了解,只是对主流的特征检测算法的原理进行了学习。总体来说,图像特征可以包括颜色特征、纹理特等、形状特征以及局部特征点等。其中局部特点具有很好的稳定性,不容易受外界环境的干扰,本篇文章也是对这方面知识的一个总结。
本篇文章现在(2015/1/30)只是以初稿的形式,列出了主体的框架,后面还有许多地方需要增加与修改,例如2013年新出现的基于非线性尺度空间的KAZE特征提取方法以及它的改进AKATE等。在应用方面,后面会增一些具有实际代码的例子,尤其是基于特征点的搜索与运动目标跟踪方面。
1. 局部特征点 图像特征提取是图像分析与图像识别的前提,它是将高维的图像数据进行简化表达最有效的方式,从一幅图像的M×N×3的数据矩阵中,我们看不出任何信息,所以我们必须根据这些数据提取出图像中的关键信息,一些基本元件以及它们的关系。
局部特征点是图像特征的局部表达,它只能反正图像上具有的局部特殊性,所以它只适合于对图像进行匹配,检索等应用。对于图像理解则不太适合。而后者更关心一些全局特征,如颜色分布,纹理特征,主要物体的形状等。全局特征容易受到环境的干扰,光照,旋转,噪声等不利因素都会影响全局特征。相比而言,局部特征点,往往对应着图像中的一些线条交叉,明暗变化的结构中,受到的干扰也少。
而斑点与角点是两类局部特征点。斑点通常是指与周围有着颜色和灰度差别的区域,如草原上的一棵树或一栋房子。它是一个区域,所以它比角点的噪能力要强,稳定性要好。而角点则是图像中一边物体的拐角或者线条之间的交叉部分。
2. 斑点检测原理与举例 2.1 LoG与DoH 斑点检测的方法主要包括利用高斯拉普拉斯算子检测的方法(LOG),以及利用像素点Hessian矩阵(二阶微分)及其行列式值的方法(DOH)。
LoG的方法已经在斑点检测这入篇文章里作了详细的描述。因为二维高斯函数的拉普拉斯核很像一个斑点,所以可以利用卷积来求出图像中的斑点状的结构。
DoH方法就是利用图像点二阶微分Hessian矩阵: . 部分内容来源于网络,有侵权请联系删除! 以及它的行列式的值DoH(Determinant of Hessian): Hessian矩阵行列式的值,同样也反映了图像局部的结构信息。与LoG相比,DoH对图像中的细长结构的斑点有较好的抑制作用。
无论是LoG还是DoH,它们对图像中的斑点进行检测,其步骤都可以分为以下两步: 1)使用不同的σ生成(?2g?x2+?2g?y2)或?2g?x2,?2g?y2,?2g?x?y模板,并对图像进行卷积运算;
2)在图像的位置空间与尺度空间中搜索LoG与DoH响应的峰值。 2.2 SIFT 详细的算法描述参考:SIFT定位算法关键步骤的说明 2004年,Lowe提高了高效的尺度不变特征变换算法(SIFT),利用原始图像与高斯核的卷积来建立尺度空间,并在高斯差分空间金字塔上提取出尺度不变性的特征点。该算法具有一定的仿射不变性,视角不变性,旋转不变性和光照不变性,所以在图像特征提高方面得到了最广泛的应用。
该算法大概可以归纳为三步:1)高斯差分金字塔的构建;2)特征点的搜索;3)特征描述。
在第一步中,它用组与层的结构构建了一个具有线性关系的金字塔结构,让我们可以在连续的高斯核尺度上查找特征点。它比LoG高明的地方在于,它用一阶高斯差分来近似高斯的拉普拉斯核,大大减少了运算量。
在第二步的特征点搜索中,主要的关键步骤是极值点的插值,因为在离散的空间中,局部极值点可能并不是真正意义上的极值点,真正的极植点可以落在了离散点的缝隙中。所以要对这些缝隙位置进行插值,然后再求极值点的坐标位置。
第二步中另一关键环节是删除边缘效应的点,因为只忽略那些DoG响应不够的点是不够的,DoG的值会受到边缘的影响,那些边缘上的点,虽然不是斑点,但是它的DoG响应也很强。所以我们要把这部分点删除。我们利用横跨边缘的地方,在沿边缘方向与垂直边缘方向表现出极大与极小的主曲率这一特性。所以通过计算特征点处主曲率的比值即可. 部分内容来源于网络,有侵权请联系删除! 以区分其是否在边缘上。这一点在理解上可以参见Harris角点的求法。 最后一步,即为特征点的特征描述。特征点的方向的求法是需要对特征点邻域内的点的梯度方向进行直方图统计,选取直方图中比重最大的方向为特征点的主方向,还可以选择一个辅方向。在计算特征矢量时,需要对局部图像进行沿主方向旋转,然后再进邻域内的梯度直方图统计(4x4x8)。
2.3 SURF 详细的算法描述参考:1. SURF算法与源码分析、上? 2. SURF算法与源码分析、下 2006年,Bay和Ess等人基于SIFT算法的思路,提出了加速鲁棒特征(SURF),该算法主要针对于SIFT算法速度太慢,计算量大的缺点,使用了近似Harr小波方法来提取特征点,这种方法就是基于Hessian行列式(DoH)的斑点特征检测方法。通过在不同的尺度上利用积分图像可以有效地计算出近似Harr小波值,简化了二阶微分模板的构建,搞高了尺度空间的特征检测的效率。
SURF算法在积分图像上使用了盒子滤波器对二阶微分模板进行了简化,从而构建了Hessian矩阵元素值,进而缩短了特征提取的时间,提高了效率。其中SURF算法在每个尺度上对每个像素点进行检测,其近似构建的Hessian矩阵及其行列式的值分另为:
其中Dxx,Dxy和Dyy为利用盒子滤波器获得的近似卷积值。如果c(x,y,σ)大于设置的门限值,则判定该像素点为关键字。然后与SIFT算法近似,在以关键点为中心的3×3×3像素邻域内进行非极大值抑制,最后通过对斑点特征进行插值运算,完成了SURF特征点的精确定位。
而SURF特征点的描述,则也是充分利用了积分图,用两个方向上的Harr小波模板来计算梯度,然后用一个扇形对邻域内点的梯度方向进行统计,求得特征点的主方向。
3. 角点检测的原理与举例 角点检测的方法也是极多的,其中具有代表性的算法是Harris算法与FAST算法。 这两个算法我都有专门写过博文来描述其算法原理。Harris角点和FAST特征点检测。 3.1 Harris角点特征提取 . 部分内容来源于网络,有侵权请联系删除! Harris角点检测是一种基于图像灰度的一阶导数矩阵检测方法。检测器的主要思想是局部自相似性/自相关性,即在某个局部窗口内图像块与在各个方向微小移动后的窗口内图像块的相似性。
在像素点的邻域内,导数矩阵描述了数据信号的变化情况。假设在像素点邻域内任意方向上移动块区域,若强度发生了剧烈变化,则变化处的像素点为角点。定义2×2的Harris矩阵为:
其中,Cx和Cy分别为点x=(x,y)在x和y方向上的强度信息的一阶导数,ω(x,y)为对应位置的权重。通过计算Harris矩阵的角点响应值D来判断是否为角点。其计算公式为:
其中,det和trace为行列式和迹的操作符,$m$是取值为0.04~0.06的常数。当角点响应值大于设置的门限,且为该点邻域内的局部最大值时,则把该点当作角点。
3.2 FAST角点特征提取 基于加速分割测试的FAST算法可以快速地提取出角点特征。该算法判断一个候选点p是否为角点,依据的是在一个像素点p为圆心,半径为3个像素的离散化Bresenllam圆周上,在给定阈值t的条件下,如果在圆周上有n个连续的像素灰度值大于I(p)+t或小于I(p)?t。
针对于上面的定义,我们可以用快速的方法来完成检测,而不用把圆周上的所有点都比较一遍。首先比较上下左右四个点的像素值关系,至少要有3个点的像素灰度值大于I(p)+t或小于I(p)?t,则p为候选点,然后再进一步进行完整的判断。
为了加快算法的检测速度,可以使用机器学习ID3贪心算法来构建决策树。这里需要说明的是,在2010年Elmar和Gregory等人提出了自适应通用加速分割检测(AGAST)算法,通过把FAST算法中ID3决策树改造为二叉树,并能够根据当前处理的图像信息动态且高效地分配决策树,提高了算法的运算速度。
4. 二进制字符串特征描述子 可以注意到在两种角点检测算法里,我们并没有像SIFT或SURF那样提到特征点的描述问题。事实上,特征点一旦检测出来,无论是斑点还是角点描述方法都是一样的,可. 部分内容来源于网络,有侵权请联系删除! 以选用你认为最有效的特征描述子。 特征描述是实现图像匹配与图像搜索必不可少的步骤。到目前为止,人们研究了各种各样的特征描述子,比较有代表性的就是浮点型特征描述子和二进帽字符串特征描述子。
像SIFT与SURF算法里的,用梯度统计直方图来描述的描述子都属于浮点型特征描述子。但它们计算起来,算法复杂,效率较低,所以后来就出现了许多新型的特征描述算法,如BRIEF。后来很多二进制串描述子ORB,BRISK,FREAK等都是在它上面的基础上的改进。
4.1 BRIEF算法 BRJEF算法的主要思想是:在特征点周围邻域内选取若干个像素点对,通过对这些点对的灰度值比较,将比较的结果组合成一个二进制串字符串用来描述特征点。最后,使用汉明距离来计算在特征描述子是否匹配。
BRIEF算法的详细描述可以参考:BRIEF特征描述子 4.2 BRISK算法 BRISK算法在特征点检测部分没有选用FAST特征点检测,而是选用了稳定性更强的AGAST算法。在特征描述子的构建中,BRISK算法通过利用简单的像素灰度值比较,进而得到一个级联的二进制比特串来描述每个特征点,这一点上原理与BRIEF是一致的。BRISK算法里采用了邻域采样模式,即以特征点为圆心,构建多个不同半径的离散化Bresenham同心圆,然后再每一个同心圆上获得具有相同间距的N个采样点。
由于这种邻域采样模式在采样时会产生图像灰度混叠的影响,所以BRISK算法首先对图像进行了高斯平滑图像。并且使用的高斯函数标准差σi与各自同心圆上点间距成正
特征检测和特征描述符综述_概述及解释说明
特征检测和特征描述符综述概述及解释说明1. 引言1.1 概述特征检测和特征描述符是计算机视觉领域中非常重要的技术。
它们在图像识别、物体跟踪、三维重建等应用中起着关键性的作用。
特征检测是指从图像或视频中找到显著的局部结构,如角点、边缘等。
而特征描述符则是将这些特征点转化为数值描述,以便于后续的匹配和识别。
1.2 文章结构本文将对特征检测和特征描述符进行全面综述,主要包括以下几个方面内容:引言、特征检测、特征描述符以及它们之间的关系。
具体来说,我们将首先介绍引言部分,然后详细讨论特征检测和特征描述符的定义、作用以及常见方法。
接着,我们会探讨它们在计算机视觉领域中的应用,并深入研究它们之间的相互依赖关系。
最后,我们将总结文章内容,并展望未来发展趋势。
1.3 目的本文旨在全面了解和掌握特征检测和特征描述符这两个重要技术的概念、原理和应用。
通过对现有算法和方法的综述,我们希望读者能够深入理解特征检测和特征描述符之间的关系,并能够根据具体应用选择合适的方法。
同时,我们也希望通过分析现有技术问题和未来发展方向,为进一步研究提供参考和启示。
2. 特征检测:特征检测是计算机视觉领域的一个重要研究方向,它主要通过分析图像或视频中的局部区域来找到具有显著性或独特性的图像特征。
这些特征通常是物体边缘、角点、斑点等在不同图像之间有稳定性和可区分性的区域。
2.1 特征检测的定义与作用:特征检测旨在识别出具有唯一性和可描述性的局部结构,并对其进行定量描述。
其定义包括两个关键概念:唯一性和可描述性。
唯一性是指每个特征点都应该具有其他任何点所没有的某种属性,使其能够在各个图像帧或场景中被准确地匹配。
可描述性则要求我们能对每个特征进行准确而有效地量化描述,以便于后续的处理和识别任务。
特征检测在计算机视觉中起着至关重要的作用。
首先,它可以用于实现目标识别、跟踪和姿态估计等高级视觉任务。
其次,对于基于内容的图像搜索、相册管理和三维重建等应用,特征检测也是不可或缺的。
特征点检测与特征描述子
特征点检测与特征描述子SIFT特征:SIFT特征(Scale invariant feature transform)是一种局部特征检测的方法。
算法可以搜索出图像中的特征点,并且对特征点计算出一个128维的特征描述子以进行图像特征点匹配。
他具有尺度不变性,旋转不变性等优良性质,并且在一定程度上不受光照的影响。
原理介绍:在介绍SIFT之前,先引入LoG (Laplacian of Gaussian)算子的概念。
LoG算子实际就是在高斯滤波的基础上再求一个二阶导(拉普拉斯算子)。
图像经过与LoG的卷积,得到的新矩阵,我们通过寻找过0点就可以得到边缘角点等像素点。
并且使用归一化的LoG算子可以得到尺度不变性(无论图像的尺度大小,其极值点永远存在)。
之前曾经有人证明过,如果想要算子能够产生稳定的图像特征,可以使用尺度归一化的LoG算子。
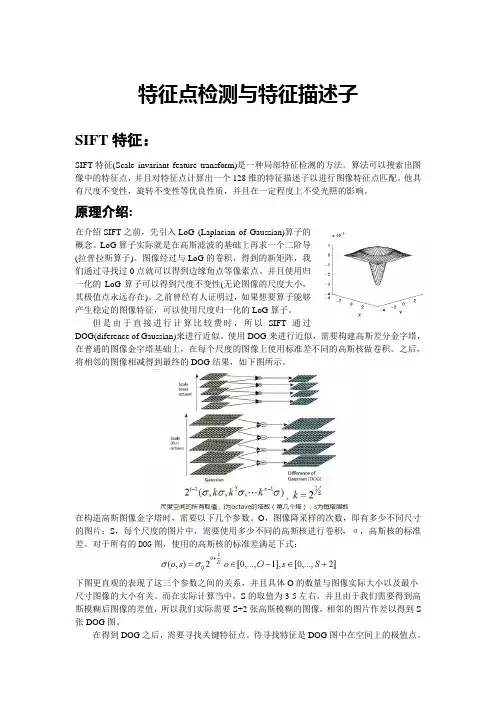
但是由于直接进行计算比较费时,所以SIFT通过DOG(diference of Gaussian)来进行近似。
使用DOG来进行近似,需要构建高斯差分金字塔,在普通的图像金字塔基础上,在每个尺度的图像上使用标准差不同的高斯核做卷积。
之后,将相邻的图像相减得到最终的DOG结果,如下图所示。
在构造高斯图像金字塔时,需要以下几个参数。
O,图像降采样的次数,即有多少不同尺寸的图片;S,每个尺度的图片中,需要使用多少不同的高斯核进行卷积,σ,高斯核的标准差。
对于所有的DOG图,使用的高斯核的标准差满足下式:下图更直观的表现了这三个参数之间的关系,并且具体O的数量与图像实际大小以及最小尺寸图像的大小有关。
而在实际计算当中,S的取值为3-5左右,并且由于我们需要得到高斯模糊后图像的差值,所以我们实际需要S+2张高斯模糊的图像,相邻的图片作差以得到S 张DOG图。
在得到DOG之后,需要寻找关键特征点。
待寻找特征是DOG图中在空间上的极值点。
这样对于每个像素,在他周围有8个像素点,并且和他同图片大小但是高斯核标准差不同的两个相邻的图片间,他们在空间上也有相邻关系。
识别图例的算法
识别图例的算法图像特征包括颜色特征、纹理特征、形状特征以及局部特征点等。
局部特点具有很好的稳定性,不容易受外界环境的干扰。
1. 局部特征点图像特征提取是图像分析与图像识别的前提,它是将高维的图像数据进行简化表达最有效的方式,从一幅图像的的数据矩阵中,我们看不出任何信息,所以我们必须根据这些数据提取出图像中的关键信息,一些基本元件以及它们的关系。
局部特征点是图像特征的局部表达,它只能反正图像上具有的局部特殊性,所以它只适合于对图像进行匹配,检索等应用。
对于图像理解则不太适合。
而后者更关心一些全局特征,如颜色分布,纹理特征,主要物体的形状等。
全局特征容易受到环境的干扰,光照,旋转,噪声等不利因素都会影响全局特征。
相比而言,局部特征点,往往对应着图像中的一些线条交叉,明暗变化的结构中,受到的干扰也少。
而斑点与角点是两类局部特征点。
斑点通常是指与周围有着颜色和灰度差别的区域,如草原上的一棵树或一栋房子。
它是一个区域,所以它比角点的噪能力要强,稳定性要好。
而角点则是图像中一边物体的拐角或者线条之间的交叉部分。
2. 斑点检测原理与举例2.1 LoG与DoH斑点检测的方法主要包括利用高斯拉普拉斯算子检测的方法(LOG),以及利用像素点Hessian矩阵(二阶微分)及其行列式值的方法(DOH)。
LoG的方法已经在斑点检测这入篇文章里作了详细的描述。
因为二维高斯函数的拉普拉斯核很像一个斑点,所以可以利用卷积来求出图像中的斑点状的结构。
DoH方法就是利用图像点二阶微分Hessian矩阵:以及它的行列式的值DoH(Determinant of Hessian):Hessian矩阵行列式的值,同样也反映了图像局部的结构信息。
与LoG相比,DoH对图像中的细长结构的斑点有较好的抑制作用。
无论是LoG还是DoH,它们对图像中的斑点进行检测,其步骤都可以分为以下两步:1)使用不同的生成或模板,并对图像进行卷积运算;2)在图像的位置空间与尺度空间中搜索LoG与DoH响应的峰值。
SIFT算法详解

SIFT算法详解Scale Invariant Feature Transform(SIFT)Just For Funzdd zddmail@对于初学者,从David G.Lowe的论文到实现,有许多鸿沟,本文帮你跨越。
1、SIFT综述尺度不变特征转换(Scale-invariant feature transform或SIFT)是一种电脑视觉的算法用来侦测与描述影像中的局部性特征,它在空间尺度中寻找极值点,并提取出其位置、尺度、旋转不变量,此算法由David Lowe在1999年所发表,2004年完善总结。
其应用范围包含物体辨识、机器人地图感知与导航、影像缝合、3D模型建立、手势辨识、影像追踪和动作比对。
此算法有其专利,专利拥有者为英属哥伦比亚大学。
局部影像特征的描述与侦测可以帮助辨识物体,SIFT 特征是基于物体上的一些局部外观的兴趣点而与影像的大小和旋转无关。
对于光线、噪声、些微视角改变的容忍度也相当高。
基于这些特性,它们是高度显著而且相对容易撷取,在母数庞大的特征数据库中,很容易辨识物体而且鲜有误认。
使用SIFT特征描述对于部分物体遮蔽的侦测率也相当高,甚至只需要3个以上的SIFT物体特征就足以计算出位置与方位。
在现今的电脑硬件速度下和小型的特征数据库条件下,辨识速度可接近即时运算。
SIFT特征的信息量大,适合在海量数据库中快速准确匹配。
SIFT算法的特点有:1. SIFT特征是图像的局部特征,其对旋转、尺度缩放、亮度变化保持不变性,对视角变化、仿射变换、噪声也保持一定程度的稳定性;2. 独特性(Distinctiveness)好,信息量丰富,适用于在海量特征数据库中进行快速、准确的匹配;3. 多量性,即使少数的几个物体也可以产生大量的SIFT特征向量;4. 高速性,经优化的SIFT匹配算法甚至可以达到实时的要求;5. 可扩展性,可以很方便的与其他形式的特征向量进行联合。
SIFT算法可以解决的问题:目标的自身状态、场景所处的环境和成像器材的成像特性等因素影响图像配准/目标识别跟踪的性能。
obr特征点提取

obr特征点提取obr特征点提取是一种在计算机视觉领域中常用的技术,用于在图像中寻找并描述图像中的特征点。
它具有很多应用领域,包括图像匹配、目标检测、图像识别等。
obr特征点提取的原理是通过检测图像中的局部特征点,并计算出这些特征点的描述子,从而实现对图像的特征提取和描述。
在obr特征点提取中,常用的算法有SIFT、SURF、ORB等。
这些算法的核心思想是通过对图像进行局部特征点的检测和描述,来实现对图像的特征提取。
其中,SIFT算法是一种基于尺度空间的特征点检测算法,它通过在不同尺度下检测图像中的极值点来寻找特征点。
SURF算法是一种基于图像的局部结构的特征点检测算法,它通过计算图像中的Hessian矩阵来寻找特征点。
ORB算法是一种基于FAST关键点检测和BRIEF描述子的特征点检测算法,它具有快速和鲁棒性的特点。
obr特征点提取的过程可以分为特征点检测和特征描述两个步骤。
在特征点检测阶段,算法会对图像进行预处理,然后通过某种策略来检测图像中的特征点。
在特征描述阶段,算法会计算每个特征点的描述子,用以描述特征点的局部特征信息。
这些描述子可以用于后续的图像匹配、目标检测等任务。
obr特征点提取在计算机视觉中有着广泛的应用。
在图像匹配中,通过比较不同图像中的特征点,可以实现图像的配准和匹配。
在目标检测中,通过提取图像中的特征点,并与已知目标的特征点进行匹配,可以实现对目标的检测和识别。
此外,obr特征点提取还可以用于图像的拼接、图像的重建等应用。
然而,obr特征点提取也存在一些挑战和限制。
首先,obr特征点提取的性能受到图像质量、光照条件等因素的影响,对于一些低质量图像或者光照不均匀的图像,可能无法准确提取特征点。
其次,obr特征点提取的计算量较大,对于大规模图像数据的处理可能会带来较高的计算成本。
此外,obr特征点提取还存在一定的局限性,对于某些特殊的图像结构或者纹理,可能无法准确提取特征点。
基于图像局部特征的红外小目标检测与跟踪算法

po et o malojc o nr e ma e c mp t g mii ln r lcr a r ih i ue ste rp r fs l bet fif rd i g , o ui nma oma uv t ewhc s sd a h y a n u trsodt o t nc n iaeojc r malag tB s gterlt nhpo be t b t e ndf rn heh l ba a dd t bet f lt e. yui e i s i f jcs ew e i ee t o i so s r n h ao o f i g sburdo jcs r l rdb l nftrFn l ,h fc vn s fhs loi m eie . mae , lr bet ae t e yKa e fe i ma l . ial tee e t e es i ag r h iv r d ie y f i ot t s f i
成 兰 ,王 志 杰 ,姬 绣 荔
( 阳 工 学 院 科 研 处 ,河 南 安 阳 4 5 0 ) 安 5 0 0
基于SIFT特征的图像检索技术研究
然而,现有的基于SIFT特征的图像检索方法还存在一些挑战和问题,如特征 选择的不准确性和跨域性问题等。未来的研究可以针对这些问题展开深入探讨, 进一步提高图像检索的准确性和效率。此外,随着深度学习技术的快速发展,研 究者可以尝试将深度学习与基于SIFT特征的图像检索技术相结合,探索更有效的 图像特征表达和匹配方法。
1、图像特征提取
图像特征提取是图像检索的核心,它通过一定的算法从图像中提取出能够代 表图像内容的关键信息,如颜色、纹理、形状等。这些特征可以有效地描述图像 的内容和特征,为后续的图像比较和分析提供基础。常用的特征提取方法包括 SIFT、SURF、ORB等。
2、相似度比较
在提取出图像的特征之后,我们需要对这些特征进行比较,以确定两幅图像 的相似度。常用的相似度比较方法包括欧氏距离、余弦相似度、交叉相关等。这 些方法通过计算特征向量之间的距离或者相关系数,来评估两幅图像的相似程度。
3、检索算法
基于特征的图像检索技术中常用的检索算法包括基于内容的检索、基于神经 网络的检索和基于深度学习的检索等。其中,基于内容的检索通过比较查询图像 和库中图像的特征,找出最相似的图像;基于神经网络的检索通过训练神经网络 来学习图像特征和标签之间的关系,从而对新的图像进行分类和检索;基于深度 学习的检索通过构建深度神经网络模型,对图像进行深度特征提取和分类,从而 实现高精度的图像检索。
SIFT特征最早由David Lowe在1999年提出,具有尺度不变性、旋转不变性、 亮度不变性等优点。自提出以来,SIFT特征在计算机视觉领域得到了广泛应用, 包括目标识别、图像配准、图像检索等。在图像检索领域,SIFT特征可以有效地 表达图像的内容和特征,提高检索准确率。然而,现有的基于SIFT特征的图像检 索方法还存在一些问题,如特征选择不准确、匹配效率低等。
几种斑点检测算法及其性能比较
在 Sift 处 理 图 像 步 骤 的 特 征 检 测 阶 段 ,Lowe 将 LoG 进 行 斑 点 检 测 的 方 法 进 行 了 优 化 , 提 出 了 LoG 的 近 似 算 法 DoG (Difference of Gaussians)。 从而避免了 x 方向和 y 方向的二阶导数的计算,减小了计 算量,高斯差分算法的处理流程如图 2 所示。
图 5 Sift 描述符中主方向计算示意图
2.2 Sift 描述符 在检测到特征点的位置以后,为了实现图像的旋转不变性,需要
根据检测到的特征点的局部图像结构求得一个方向基准。使用图像梯 度的方法求取该局部结构的稳定方向, 对于已经检测到的特征点,知
571
2012 年 第 35 期
SCIENCE & TECHNOLOGY INFORMATION
首先,对高斯卷积模对图像进行平滑,平滑后的相邻图像进行组 合计算高斯差分图像,即形成 DoG 尺度空间。 然后,在此寻找空间 和 尺度上的极值点,进行非极大值抑制和二次方程迭代对检测的特征位 置进行筛选和精确定位。 最后,由于 Laplacian 对边缘有很强响应,利 用 Hessian 矩阵特征值的相对强弱滤 除 边 缘 点 ,高 斯 差 分 算 法 计 算 速 度快,对相似变换具有不变性。
SIFT、SURF、ORB
几种局部图像特征的提取算法的研究摘要:局部图像特征描述是计算机视觉的一个基本研究问题,在寻找图像中的对应点以及物体特征描述中有着重要的作用。
本文主要研究了三种当前比较流行的具有不变性的局部图像特征提取算法,分析了SIFT、SURF和ORB特征点提取与定位方法,讨论这三种特征的特征描述子对特征点描述方法的异同。
总结了三种特征描述方法各自的优缺点。
关键字:局部图像特征;SIFT;SURF;ORBAnalysis of several feature-extract algorithms Abstract:Local image features is a basic issue of computer vision. It is important in the pratise to find corresponding point and to describe the feature of object. In the paper, we study three popular local image features which are imvariant descriptors. We analyse the way to localize the key point of the SIFT, SURF and ORB algorithm. We also discuss the different of this methoeds on extracting the feature vector of the key point. Finally ,we point the advantage and disadvantage of this methoeds.Keyword:local image feature;SIFT;SURF;ORB一、概述局部图像特征描述的核心问题是不变性(鲁棒性)和可区分性。
3d-harris提取特征点
3d-harris提取特征点
3D-Harris特征点是一种在三维图像中提取特征的算法,它可以用于目标检测、定位和跟踪等应用。
与传统的Harris角点检测算法相比,3D-Harris特征点可以在三维空间中对物体的表面进行描述和匹配。
3D-Harris特征点提取算法基于图像的局部特征,通过计算每个像素点的Harris响应函数来判断其是否为特征点。
具体来说,它通过计算像素点在三个方向上的梯度,然后利用这些梯度信息来计算Harris矩阵,再通过计算矩阵的特征值来判断该点是否为特征点。
在计算Harris矩阵时,3D-Harris特征点算法考虑了像素点在三个方向上的梯度变化,这使得它在三维空间中能够更好地描述物体的表面特征。
通过计算Harris矩阵的特征值,我们可以得到每个像素点的响应值,从而判断其是否为特征点。
与传统的Harris角点检测算法相比,3D-Harris特征点算法具有以下优点:
1. 在三维空间中提取特征点,可以更好地描述物体的表面特征,从而提高目标检测和跟踪的准确性。
2. 通过考虑像素点在三个方向上的梯度变化,3D-Harris特征点算法可以更好地适应不同物体的形状和表面特征。
3. 由于3D-Harris特征点算法可以在三维空间中提取特征点,因此它可以应用于三维重建和三维模型匹配等领域。
3D-Harris特征点是一种在三维空间中提取特征的算法,它通过计算像素点的Harris响应函数来判断其是否为特征点。
与传统的Harris 角点检测算法相比,3D-Harris特征点算法具有更好的描述能力和适应性。
它可以应用于目标检测、定位和跟踪等领域,为三维图像处理提供了一种有效的方法。