
直流电机PWM调速电路驱动与保护部分
前言上个世纪50年代,美国通用电气公司发明的硅晶闸管的问世,标志着电力电子技术的开端。
此后,晶闸管(SCR)的派生器件越来越多,到了70年代,已经派生了快速晶闸管、逆导晶闸管、双向晶闸管、不对称晶闸管等半控型器件,功率越来越大,性能日益完善。
但是由于晶闸管本身工作频率较低(一般低于400Hz),大大限制了它的应用。
此外,关断这些器件,需要强迫换相电路,使得整体重量和体积增大、效率和可靠性降低。
目前,国内生产的电力电子器件仍以晶闸管为主。
随着关键技术的突破以及需求的发展,早期的小功率、低频、半控型器件发展到了现在的超大功率、高频、全控型器件。
由于全控型器件可以控制开通和关断,大大提高了开关控制的灵活性。
自70年代后期以来,可关断晶闸管(GTO)、电力晶体管(GTR或BJT)及其模块相继实用化。
此后各种高频全控型器件不断问世,并得到迅速发展。
这些器件主要有电力场控晶体管(即功率MOSFET)、绝缘栅极双极晶体管(IGT或IGBT)、静电感应晶体管(SIT)和静电感应晶闸管(SITH)等。
与此同时,脉冲宽度调制(PWM)技术与开关功率电路成为功率应用中的主流技术;长期以来,直流电机以其良好的线性特性,优异的控制性能、低成本等特点成为大多是变速运动控制系统和闭环位置伺服系统的最佳选择。
因此,基于PWM(Pulse Width Modulation)的直流电机调速技术在现代电气传动系统中被广泛运用。
电机调速系统采用微机实现数字化控制,是电气传动发展的主要方向。
而驱动电路则是调速电路的重要组成部分,其处在主电路和控制电路之间,将控制电路的信号进行放大。
保护电路以及检测电路是对电机速度精确控制的前提,本次课程设计是对直流电机调速驱动电路进行设计,下面是驱动电路设计的具体过程。
一、设计目的:1、培养理论联系实际的正确设计思想,训练综合运用已经学过的理论和生产实际知识去分析和解决工程实际问题的能力。
2、学习较复杂的电子系统设计的一般方法,了解和掌握模拟、数字电路等知识解决电子信息方面常见实际问题的能力,由学生自行设计、自行制作和自行调试。
3、进行基本技术技能训练,如基本仪器仪表的使用,常用元器件的识别、测量、熟练运用的能力,掌握设计资料、手册、标准和规范以及使用仿真软件、实验设备进行调试和数据处理等。
4、培养学生的创新能力。
二、设计要求:1、设计电机驱动主回路,实现直流电机的正反向驱动。
2、设计PWM驱动信号发生电路。
3、设计电机转速显示电路。
4、设计点击转速调节电路,可以按键或电位器调节电机转速。
5、安装调试。
三、总体设计:脉宽调制的全称为:Pulse Width Modulator、简称PWM。
由于它的特殊性能、常被用于直流负载回路中、灯具调光或直流电动机调速、HW-1020型调速器、就是利用脉宽调制(PWM)原理制作的马达调速器、PWM调速器已经在:工业直流电机调速、工业传送带调速、灯光照明调解、计算机电源散热、直流电扇等、得到广泛应用。
3.1、直流电机基本工作原理我们已经知道通电导体在磁场中会受到电磁力的作用--电磁力定律。
电动机就是应用这个定律工作的。
图3.1.1是直流电动机的原理图。
图3.1.1 直流电机原理图电枢绕组通过电刷接到直流电源上,绕组的旋转轴与机械负载相联。
电流从电刷 A流入电枢绕组,从电刷B流出。
电枢电流Ia与磁场相互作用产生电磁力F,其方向可用左手定则判定。
这一对电磁力所形成的电磁转矩T,使电动机电枢逆时针方向旋转。
如上图a所示。
当电枢转到上图b所示位置时,由于换向器的作用,电源电流Ia仍由电刷A流入绕组,由电刷B流出。
电磁力和电磁转矩的方向仍然使电动机电枢逆时针方向旋转。
电枢转动时,割切磁力线而产生感应电动势,这个电动势(用右手定则判定)的方向与电枢电流Ia和外加电压U的方向总是相反的,称为反电动势Ea。
它与发电机的电动势 E的作用不同。
发电机的电动势是电源电动势,在外电路产生电流。
而Ea是反电动势,电源只有克服这个反电动势才能向电动机输入电流。
可见,电动机向负载输出机械功率的同时,电源却向电动机输入电功率,电动机起着将电能转换为机械能的作用。
发电机和电动机两者的电磁转矩T的作用是不同的。
发电机的电磁转矩是阻转矩,它与原动机的驱动转矩T1的方向是相反的。
电动机的电磁转矩是驱动转矩,它使电枢转动。
电动机的电磁转矩T必须与机械负载转矩T2及空载损耗转矩T0相平衡,即T=T2十T0。
当电动机轴上的机械负载发生变化时,则电动机的转速、反电动势、电流及电磁转矩将自动进行调整,以适应负载的变化,保持新的平衡。
可见,直流电机作发电机运行和作电动机运行时,虽然都产生电动势和电磁转矩,但两者作用截然相反。
3.2、脉冲宽度调制上述电路中,运算放大器U1A和U1B两级产生三角波,U1C为跟随器,起隔离作用。
U1B输出的三角波与从电位器RP得到的直流电压相加后输入到U1D的反相端,U1D作为脉冲宽度调制电路,其输出一定占空比的矩形脉冲,其占空比与反相端输入信号的瞬时采样值成比例,然后控制三极管Q1的导通时间,使其输出电流随输入电压的平均值大小而变化,进而控制电机的旋转速度。
调节电位器可调节占空比的大小,即可调节电机的转速。
3.3、电机转动霍尔传感器原理:霍尔传感器是一种磁传感器。
用它可以检测磁场及其变化,可在各种与磁场有关的场合中使用。
霍尔传感器以霍尔效应为其工作基础,是由霍尔元件和它的附属电路组成的集成传感器。
霍尔传感器在工业生产、交通运输和日常生活中有着非常广泛的应用。
图3.3。
1霍尔传感器也称为霍尔集成电路,其外形较小,如图3.3.1所示,是其中一种型号的外形图。
3.4、显示器十进制可逆计数器74LS192引脚图管脚:74LS192是同步十进制可逆计数器,它具有双时钟输入,并具有清除和置数等功能,其引脚排列及逻辑符号如下所示:图3.4.1 74LS192的引脚排列及逻辑符号(a)引脚排列 (b) 逻辑符号图中:为置数端,为加计数端,为减计数端,为非同步进位输出端,为非同步借位输出端,P0、P1、P2、P3为计数器输入端,为清除端,Q0、Q1、Q2、Q3为数据输出端。
四、单元电路设计:器材列表:9013三极管6个,二极管IN4007 6个,10K电阻4个,20K电阻2个,电路板一块,导线若干。
驱动电路图如下:4.1、 PWM 控制调速原理直流电机PWM 调速的基本原理图如图4.1.1。
可控开关S 以固定的周期重复地接通和断开,当开关S 接通时,直流供电电源U 通过开关S 施加到直流电机两端,电机在电源作用下转动,同时电机电枢电感储存能量;当开关S 断开时,供电电源停止向电动机提供能量,但此时电枢电感所储存的能量将通过续流二极管VD 使电机电枢电流继续维持,电枢电流仍然产生电磁转矩使得电机继续旋转。
开关S 重复动作时,在电机电枢两端就形成了一系列的电压脉冲波形,如图4.1.2所示。
电枢电压平均值Uav 的理论计算式为: U T tonU Uav α== (1)其中α为占空比,即导通时间与脉冲周期之比。
由式(1)可知,平均电压由占空比及电源电压决定,保持开关频率恒定,改变占空比能够相应地改变平均电压,从而实现了直流电动机的调压调速。
图4.1.1 简单直流PWM控制电路图4.1.2 电压及电流波形注:PWM直流电机调速的关键是调整占空比来调节平均电压从而达到调节转速的目的。
4.2、H桥驱动电路H型全桥式驱动电路的4只开关管都工作在斩波状态。
S1、S2为一组,S3、S4为一组,这两组状态互补,当一组导通时,另一组必须关断。
当S1、S2导通时,S3、S4关断,电机两端加正向电压实现电机的正转或正转制动;当S3、S4导通时,S1、S2关断,电机两端为反向电压,电机反转或反转制动。
实际控制中,需要不断地使电机在四个象限之间切换,即在正转和反转之间切换,也就是在S1、S2导通且S3、S4关断到S1、S2关断且S3、S4导通这两种状态间转换。
这种情况理论上要求两组控制信号完全互补,为了避免直通短路且保证各个开关管动作的协同性和同步性,两组控制信号理论上要求互为倒相,因此我们在实际操作中采取的是运用反相器来实现它们的倒相。
图2中4只开关管为续流二极管,可为线圈绕组提供续流回路。
当电机正常运行时,驱动电流通过主开关管流过电机。
当电机处于制动状态时,电机工作在发电状态,转子电流必须通过续流二极管流通,否则电机就会发热,严重时甚至烧毁。
电路得名于“H桥驱动电路”是因为它的形状酷似字母H。
4个三极管组成H 的4条垂直腿,而电机就是H中的横杠(注意:图4.2.3和图4.2.4的图都只是示意图,而不是完整的电路图)。
如图4.2.3所示,H桥式电机驱动电路包括4个三极管和一个电机。
要使电机运转,必须导通对角线上的一对三极管。
根据不同三极管对的导通情况,电流可能会从左至右或从右至左流过电机,从而控制电机的转向图4.2.3 H桥驱动电路要使电机运转,必须使对角线上的一对三极管导通。
例如,如图4所示,当Q1管和Q4管导通时,电流就从电源正极经Q1从左至右穿过电机,然后再经 Q4回到电源负极。
按图中电流箭头所示,该流向的电流将驱动电机顺时针转动。
当三极管Q1和Q4导通时,电流将从左至右流过电机,从而驱动电机按特定方向转动(电机周围的箭头指示为顺时针方向)。
图4.2.4 H桥电路驱动电机顺时针转动图4.2.5所示为另一对三极管Q2和Q3导通的情况,电流将从右至左流过电机。
当三极管Q2和Q3导通时,电流将从右至左流过电机,从而驱动电机沿另一方向转动(电机周围的箭头表示为逆时针方向)。
图4.2.5 H桥驱动电机逆时针转动4.3、H桥驱动使能控制及方向逻辑驱动电机时,保证H桥上两个同侧的三极管不会同时导通非常重要。
如果三极管Q1和Q2同时导通,那么电流就会从正极穿过两个三极管直接回到负极。
此时,电路中除了三极管外没有其他任何负载,因此电路上的电流就可能达到最大值(该电流仅受电源性能限制),甚至烧坏三极管。
基于上述原因,在实际驱动电路中通常要用硬件电路方便地控制三极管的开关。
注:三极管和电阻、二极管组成的电路驱动,实现对直流电机可调速正反转驱动。
四个二极管起保护三极管的作用,防止感性元件(电机)产生的负感应电动势对三极管的冲击。
4.4、性能指标对于PWM调速的直流电机驱动电路,主要考虑以下性能指标:1、输出电流和电压范围。
它决定着电路能驱动多大功率的电机;2、效率。
高的效率不仅意味着节省电源,也会减少驱动电路的发热。
要提高电路的效率,可以从保证功率器件的开关工作状态和防止共态导通(H桥电路可能出现的一个问题,即两个功率器件同时导通使电源短路)入手;3、对控制输入端的影响。
功率电路对其输入端应有良好的信号隔离,防止有高电压大电流进入主控电路,这可以用高的输入阻抗或者光电耦合器实现隔离;4、对电源的影响。
基于STM32的直流电机PWM调速控制

(《嵌入式系统及接口技术》课程大作业)课程名称:嵌入式系统及接口技术班级专业:姓名学号:指导老师:电动摩托车控制器中的电机PWM调速摘要:随着“低碳”社会理念的深入,新型的电动摩托车发展迅速,逐渐成为人们主要的代步工具之一,由于直流无刷电机的种种优点,在电动摩托车中也得到了广泛应用,因此,本文控制部分主要介绍一种基于STM32F103芯片的新型直流无刷电机调速控制系统,这里主要通过PWM技术来进行电机的调速控制,且运行稳定,安全可靠,成本低,具有深远的意义。
1.总体设计概述1.1 直流无刷电机及工作原理直流无刷电机(简称BLDCM),由于利用电子换向取代了传统的机械电刷和换向器,使得其电磁性能可靠,结构简单,易于维护,既保持了直流电机的优点又避免了直流电机因电刷而引起的缺陷,因此,被广泛应用。
另外,由于直流无刷电机专用控制芯片价格昂贵,本文介绍了一种基于STM32的新型直流无刷电机控制系统,既可降低直流无刷电机的应用成本,又弥补了专用处理器功能单一的缺点,具有重要的现实意义和发展前景。
工作原理:直流无刷电机是同步电机的一种,其转子为永磁体,而定子则为三个按照星形连接方式连接起来的线圈,根据同步电机的原理,如果电子线圈产生一个旋转的磁场,则永磁体的转子也会随着这个磁场转动因此,驱动直流无刷电机的根本是产生旋转的磁场,而这个旋转的磁场可以通过调整A、B、C三相的电流来实现,其需要的电流如图1所示随着我国经济和文化事业的发展,在很多场合,都要求有直流电机PWM调速系统来进行调速,诸如汽车行业中的各种风扇、刮水器、喷水泵、熄火器、反视镜、宾馆中的自动门、自动门锁、自动窗帘、自动给水系统、柔巾机、导弹、火炮、人造卫星、宇宙飞船、舰艇、飞机、坦克、火箭、雷达、战车等场合。
1.2 总体设计方案总体设计方案的硬件部分详细框图如图1所示。
图1 总体方案系统框图该方案主要运行状况如下:通过摩托车车把的转动来改变其机械位置,然后这个变量通过ADC 转换后,传送其调速信号给STM32F103,另外,霍尔传感器将其对电机速度的检测信号也传送给STM32,在STM32中,首先根据ADC 的值改变PWM 波形,并且与霍尔传感器的检测信号进行叠加,最终输出叠加后的PWM 波形给功率驱动电路,从而驱动电机并对其进行速度的控制和调节。
基于PWM控制的直流电机驱动器原理分析

图2-4 电动机主回路部分原理图 根据直流电机的机械特性方程式:
(2-5) 可知,改变占空比ρ(0≤ρ≤1),即可改变直流电动机电枢平 均电压Ud,从而实现直流电动机的调压调速。 2.3 PWM调制电路与保护电路 图2-5为驱动器的PWM调制电路与保护电路。 图2-5中,IC2、R17、R23、R4构成迟滞比较器,三极管Q1、 Q6接成互补推挽输出电路,对比较器的输出进行电流放大,以增 大其带负载能力,稳压管D15把方波Ug的最大电压限制为+12V, 以保护后级开关管Q2。由于比较器中的运放处于正反馈状态,因 此只有在运放输出电压Vo 发生跳变瞬间,运放两个输入端之间的 电压才可认为近似等于零(Vp-Vn=0),即Vp=Vn是运放输出电 压Vo转换的临界条件,当Uf>Vp时(Uf=Vn),Vo为低电平VOL; 反之,Vo为高电平VOH。显然,这里的Vp值实际上就是门限电压 Vth。利用叠加原理有:
驱动器的电源电路的原理图如图2-1和图2-2所示。图2-1是+11.4V 和+30V电源电路,图2-2是-9V电源电路和三角波发生电路。其中Us (+30V)是电动机的供电电源,V+(+11.4V)与V-(-9V)为电路板 工作电源,Uf是20kHz的三角波,为PWM调制电路的载波。
图1-1 直流电机驱动器控制原理结构框图 α—电枢电压(转速)反馈系数;β—电流反馈系数;λ— 电流补偿反馈系数;Un*—转速给定电压;Un—转速反馈电压; Un’—电流补偿反馈电压;Ui*—电流给定电压;Ui—电流反馈电 压;ρ— PWM方波占空比;Ud—电枢电压;Id—电枢电流;E— 反电动势;ASR—电枢电压(转速)调节器;ACR—电流调节器 在启、制动过程中电流闭环起主导作用,保持电流恒定,缩小 系统的过渡过程时间。一旦到达给定转速,转速闭环起主导作用, 而电流内环则起跟随作用,使实际电流快速跟随给定值(转速调节 器的输出),以保持转速恒定。为获得良好的静、动态性能,ASR 和ACR均采用PI调节器,因为PI调节器能兼顾快速响应和消除静差 两方面的要求。 转速调节器是调速系统的主导调节器,它使转速n快速的跟随 给定电压Un*变化,其输出限幅值决定电动机允许的最大电流。电 流调节器作为内环调节器,在转速外环的调节过程中,它的作用是 使电流仅仅跟随其给定电压Ui*(即转速调节器的输出量)变化, 当电动机过载甚至堵转时,限制电枢电流的最大值,其快速的自动 拍给你保护作用。一旦故障消失,系统即立即恢复正常。
51单片机控制直流电机PWM调速
51单片机控制直流电机PWM调速
实验目的
1.掌握脉宽调制(PWM) 的方法。
2.用程序实现脉宽调制,并对直流电机进行调速控制。
实验设备
PC 机一台,单片机最小系统,驱动板、直流电机,连接导线等
实验原理
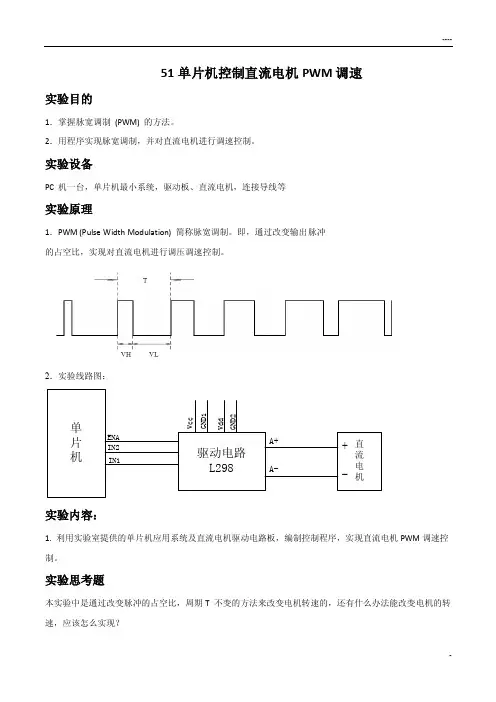
1.PWM (Pulse Width Modulation) 简称脉宽调制。
即,通过改变输出脉冲
的占空比,实现对直流电机进行调压调速控制。
2.实验线路图:
实验内容:
1. 利用实验室提供的单片机应用系统及直流电机驱动电路板,编制控制程序,实现直流电机PWM调速控制。
实验思考题
本实验中是通过改变脉冲的占空比,周期T 不变的方法来改变电机转速的,还有什么办法能改变电机的转速,应该怎么实现?
附件:
L298简介:
L298N 为SGS-THOMSON Microelectronics 所出产的双全桥步进电机专用驱动芯片( Dual Full-Bridge Driver ) ,内部包含4信道逻辑驱动电路,是一种二相和四相步进电机的专用驱动器,可同时驱动2个二相或1个四相步进电机,内含二个H-Bridge 的高电压、大电流双全桥式驱动器,接收标准TTL逻辑准位信号,可驱动46V、2A以下的步进电机,且可以直接透过电源来调节输出电压;此芯片可直接由单片机的IO端口来提供模拟时序信号。
直流电机pwm调速原理

直流电机pwm调速原理直流电机PWM调速原理是通过改变电源给电机的电压和电流,从而控制电机转速的一种方法。
PWM,即脉冲宽度调制,是一种用来调节电平电路中电平的技术,利用脉冲信号的占空比(高电平与周期时间之比)来控制电平的平均值。
在直流电机PWM调速中,首先需要了解电机的电刷子与换向器的工作原理。
电刷子负责切换电极的极性,而换向器则根据电刷子的位置将电流传送到正确的电极上。
当电流在电机的绕组中流动时,会形成磁场,这个磁场会与永磁体产生相互作用,从而产生电机的转动力。
为了控制电机的转速,可以通过改变供电电压的幅值和频率来实现。
在PWM调速中,电源输出的电压信号被分解为一系列的脉冲信号。
脉冲信号的占空比根据所需的电机转速来确定,占空比越大,电机转速越快。
在每个脉冲周期中,脉冲信号的高电平部分代表电源给电机供电的时间,而低电平部分则代表停止供电的时间。
通过改变脉冲信号的占空比,可以控制电机的平均电压和平均电流。
当占空比增大时,电机平均得到更多的能量供应,转速也会相应增加。
反之,当占空比减小时,电机平均得到更少的能量供应,转速会减慢。
这样,通过不断调整脉冲信号的占空比,就可以实现对直流电机的精准调速。
需要注意的是,在PWM调速中,电机的换向也需要考虑进去。
换向器需要根据电机的转向来控制电刷子的位置,使电流能够按正确的路径流动。
这样能够保证电机的正常运转,并提供足够的转矩和稳定性。
综上所述,直流电机PWM调速是通过改变电源给电机的电压和电流的脉冲信号的占空比来实现的。
通过调节脉冲信号的占空比,可以控制电机的平均电压和电流,从而实现对电机转速的精确控制。
同时,需考虑电机的换向,以保证电机能够正常运转。
单片机 直流电机的驱动电路

单片机直流电机的驱动电路
直流电机是常用的电机类型之一,其驱动电路的设计对于电机的正常运行和控制至关重要。
对于单片机的直流电机驱动电路,一般可以采用H桥电路或PWM控制电路。
首先,简要介绍一下H桥电路。
H桥电路的形状类似于字母“H”,它由四个开关器件(如晶体管或MOSFET)组成。
通过控制开关器件的通断状态,可以改变电机两端的电压极性,从而实现电机的正转和反转。
在H桥电路中,可以采用单片机控制开关器件的通断状态,实现电机的启动、停止、正转和反转等操作。
另外,PWM控制也是一种常见的直流电机控制方法。
PWM控制通过调节电机两端的平均电压值来改变电机的转速,从而达到调速的目的。
在PWM控制电路中,可以采用单片机内部的PWM模块或者利用数字GPIO口进行PWM信号的输出。
通过调节PWM信号的占空比,可以控制电机两端的平均电压值,从而改变电机的转速。
综上所述,单片机在直流电机驱动电路中扮演着重要的角色,通过H桥电路或PWM控制电路可以实现电机的灵活控制。
在实际应用中,可以根据具体需求选择合适的驱动电路和控制方法。
1-3 直流电动机的脉宽调制(PWM)调速

若VT1关断时间长,在t=t2时,电枢电流ia衰减 到零,那么在电动机内电势Ea的作用下,VT2导通, 电枢电流ia 将沿着相反的方向从B点流入A点,电机 进入能耗制动。通过控制VT2的时间间隔可以控制电 机的制动转矩 注意:在VT1重新导通之间,必须先关闭VT2, 让电枢电流经过VD1续流,电机短时进入再生制动状 态,否则在VT2还没有完全关断之前就让VT1导通, 电源经过VT2、VT1直接短路,损坏开关元件。
1、单极性脉宽调制方式 系统输出电压UA的极性是通过一个控制电压Uc 来改变的。 Uc为正,VT1与VT2交替导通,VT4一直导通, VT3关断,此时,B点总是为正,A点总是为负 Uc为负,VT3与VT4交替导通,VT2一直导通, VT1关断,此时,B点总是为负,A点总是为正
工作原理: Uc为正时 0<t<t1时,VT1导通,VT2关断,若Us>Ea, 电枢电流经VT1、VT4从B流到A,电机处在电动 机状态。 在t1<t<T时,VT1关闭,VD2与VT4续流,电枢 电流方向不变,电机仍处在电动机状态。 若在t1<t<T期间的某一时刻t2电枢电流衰减到 零,那么在t2<t<T期间,Ea使VT2导通,电枢电 流反向,经VT2、VD4从A流到B,电机进入能耗 制动状态 若Ea>Us,在VT2关断期间,电枢电流经VD1 和VD4输回电网,电机作再生制动 Uc为负时,原理与此类似,电机反向
如果电流连续,则电机始终处于电动状态 若在t1<t<T期间的某一时刻t2电枢电流衰减到 零,那么在t2<t<T期间,Us和Ea共同作用,使 VT2、VT3导通,电枢电流反向,经VT2、VT3从A 流到B,电机进入反接制动状态 在VT1、VT4再次导通之前,必须关断VT2、 VT3,电枢电流VD1、VD4续流,电机进入再生制 动
NE555简易直流电机PWM驱动电路的实现
应用NE5532实现话筒信号的高保真频率、幅值可调正弦波、方波、三角波电路设计报告:董浪、杰、马世力日期: 2015年4月25日设计要求:应用NE555集成电路设计和制作简易的直流电机PWM驱动电路,通过调节555的输出方波占空比来调节直流电机转速NE555相关参数:设计思路、电路原理图如图:通过改变可调电阻的组织来改变占空比、频率,电容器充放电的反复进行,经过NE555后输出最大幅值为VCC(5伏)、频率可调的脉冲。
振荡频率:f=1/(t pH+t pL)≈1.43/(R A+R B)C经计算可调频率为2.58KHz-26.68KHz电路仿真:应用NE5532实现话筒信号的高保真设计要求:用NE5532设计一个话筒放大电路,输入信号为驻极体话筒产生的信号,然后对信号进行放大,输出信号幅度可以调节NE5532相关参数设计思路、原理图NE5532是高性能低噪声双运算放大器(双运放)集成电路。
与很多标准运放相似,但它具有更好的噪声性能,优良的输出驱动能力及相当高的小信号带宽,电源电压围大等特点。
因此很适合应用在高品质和专业音响设备、仪器、控制电路及通道放大器。
利用双差分式放大电路,放大差模信号、抑制共模信号,有效的放大驻极体话筒产生的信号。
频率、幅值可调正弦波、方波、三角波电路设计要求:设计和制作正弦波、方波、三角波产生电路,具体指标不限,但要求输出幅值可调、频率可调相关参数该部分所需芯片的参数和部结构在上述部分已经罗列设计思路、电路原理图利用RC谐振回路生成回路需满足电路的自激振荡,在正反馈的作用下满足幅值平衡,再设置合理地参数满足相位平衡即可产生正弦波。
结合第一部分使用NE555集成电路芯片产生脉冲的方法,来达到产生三种波形的目的。
电路仿真:。
简述pwm直流调速原理
PWM(Pulse Width Modulation,脉宽调制)直流调速是一种常用的电调速方法,通过调整电源电压的占空比来控制直流电机的转速。
其基本原理如下:
脉宽调制:PWM调速通过调整电源电压的占空比来控制电机的平均电压。
占空比是指高电平脉冲信号的持续时间与一个完整周期的时间比例。
当占空比较高时,电机接收到较高的平均电压,转速相应增加;当占空比较低时,电机接收到较低的平均电压,转速相应减小。
控制电路:PWM调速系统通常由控制电路和功率电路两部分组成。
控制电路根据所需转速通过逻辑电路或微控制器生成PWM信号,控制电源电压的占空比。
控制电路中的反馈系统可以测量电机的转速或其他参数,以便对PWM信号进行实时调整和闭环控制。
功率电路:功率电路用于将PWM信号转换为对电机的实际控制。
典型的功率电路是使用电子开关器件(如MOSFET或IGBT)组成的半桥或全桥电路,它们能够根据PWM信号的状态开关电源电压的连接与断开,从而调整电机接收到的电压。
转速调节:通过改变PWM信号的占空比,可以调节电机的转速。
增加占空比会增加电机的平均电压,从而提高转速;减小占空比则会减小平均电压,使转速降低。
通过不断调整占空比,可以实现直流电机的精确调速。
PWM直流调速具有调速范围广、响应快、效率高等优点,被广泛应用于各种需要电机调速的领域,如工业生产、机械设备、电动车辆等。
NE555构成的直流电机PWM调速器原理分析!
NE555构成的直流电机PWM调速器原理分析!网络转载导语:直流电机调速大多使用PWM〔脉冲宽度调制〕方式实现。
NE555可以简便的构成直流电机PWM调速器。
直流电机调速大多使用PWM〔脉冲宽度调制〕方式实现。
PWM调速实际就是改变通断电的时间比例,即:占空比〔脉冲宽度〕可调的脉冲,从时间上积分以后实现控制电流的大小改变电机的转速。
NE555可以简便的构成直流电机PWM调速器。
下面将向您介绍它的实现原理。
NE555简介NE555是8脚时基IC,大约在1971年由SigneticsCorporation 发布,是当时唯一非常快速且贸易化的时基IC,之后的40年间被非常普遍地使用,并且被群众延伸出很多的应用电路。
NE555性能特点:仅需简单的电阻、电容便可完成特定的振荡延时功能。
延时范围很广从几微秒到几小时都可以实现。
它的工作电源范围很大,能方便的与TTL,CMOS等逻辑电路配合,即:它的输入输出电平均能与这些逻辑电路的上下电平匹配。
它的输出电流较大,可直接驱动多种自动控制的负载。
它的计时准确度高、温度稳定性好,而且价格廉价。
NE555内部逻辑功能框图下面将向您介绍NE555构成的直流电机PWM调速器实现原理。
步骤1:间接反应型无稳态震荡器NE555构成的间接反应型无稳态震荡器震荡经过:CC经过RA和RB给C充电,C电压上升到触发电平后触发翻转。
触发翻转后7脚放电端对地导通,C通过RB对地放电,C电压下降到复位电平后触发翻转。
触发翻转后7脚放电端对地阻断,C通过RA和RB再次充电,回到第1步的动作,周而复始。
电容C充放电时间和频率计算:T1〔充电时间〕=0.693*(RARB)*CT2〔放电时间〕=0.693*RB*CF〔震荡频率〕=1.443/(RA2RB)*C震荡器用处:脉冲输出、音响报警、家电控制、电子玩具、检测仪器、电源变换、定时器等。
步骤2:占空比可调的脉冲震荡器NE555构成的占空比可调的脉冲震荡器震荡经过:CC经过R1和RA'和D1给C充电,C电压上升到触发电平后触发翻转。
PWM直流调速系统设计
PWM直流调速系统设计1.引言直流调速系统是工业领域中常见的控制系统之一、PWM(脉宽调制)技术被广泛应用于直流调速系统中,通过控制开关管的导通时间与关闭时间的比例来调节电压的大小,从而实现对直流电机的调速控制。
本文将详细介绍PWM直流调速系统的设计。
2.PWM控制原理PWM控制技术是一种将模拟信号转换成数字信号进行控制的方法。
PWM信号由方波信号与模拟输入信号相乘得到,当模拟输入信号大于方波信号时,开关管导通时间较长,输出电压较大;当模拟输入信号小于方波信号时,开关管导通时间较短,输出电压较小。
3.系统硬件设计3.1电源电路电源电路主要提供系统所需的稳定直流电源。
一般使用整流电路将市电转换为直流电源,并通过滤波电路提供稳定的电源电压。
3.2PWM发生电路PWM发生电路的作用是产生方波信号,用于与模拟输入信号进行乘法运算。
常见的PWM发生电路有555定时器、单片机等。
3.3比较器电路比较器电路用于比较PWM信号与模拟输入信号的大小,产生PWM信号的高低电平。
常见的比较器电路有运算放大器、比较器芯片等。
3.4功率放大电路功率放大电路是将PWM信号放大到适合直流电机使用的电压和电流。
一般采用功率晶体管、MOS管等器件来实现。
4.系统软件设计系统软件设计主要包括PWM信号的调节、比较器电路的控制以及保护功能的设计。
4.1PWM信号调节PWM信号的调节是通过改变方波信号与模拟输入信号的乘法运算比例来调节输出电压的大小。
可以通过改变方波信号的占空比来实现。
4.2比较器电路控制比较器电路的控制是根据PWM信号与模拟输入信号的大小关系来决定PWM信号的高低电平。
一般采用开关电路来实现。
4.3保护功能设计保护功能设计主要包括过载保护、过压保护和过流保护等。
通过在系统中添加相应的保护电路,可以保证系统在异常情况下的安全运行。
5.系统性能分析对PWM直流调速系统的性能进行分析是设计的重要环节。
通过分析系统的调速精度、输出波形的失真度、系统的响应速度等指标,评估系统的性能优劣。