
FANUC伺服调整教材
部分型号列表
额定输出 (kW) 堵转转矩 (Nm) 最高转速 (1/min) 驱动放大器 (Ap) 脉冲编码器
βis2/ βis4/ βis8/ βis12/ βis12/ βis22/ βis22/ βis30/ βis40/
4000 4000 3000 2000
3000
2000
3000
2000
2000
❖结构紧凑 ❖高性价比 ❖节省能源
电源再生制动
iSVSP放大器 主轴伺服一体型
iSV放大器 双轴/单轴
iSV放大器 单轴
10
实用文档
第一章 伺服电机规格及初始化
❖外形紧凑适用于小型机械 ❖电机平滑旋转实现高精度切削 ❖高可靠性、高性价比 ❖小型·高分辨率的βi脉冲编码器(131,072 / rev) ❖ID信息、温度信息输出到CNC
/3000 /3000
HV
HV
8
实用文档
第一章 伺服电机规格及初始化
总连接示意图
αi SERVO AMP.
FSSB
αi 伺服放大器
分离型检测器接口单元
其它公司的直线编码器
9
实用文档
第一章 伺服电机规格及初始化
2、βi系列
HV
HV
HV
HV
HV
HV
HV
200V aiF 1 aiF 2
iF
/5000 /5000
400V
aiF 4 aiF 8
/4000 /3000
aiF 4 aiF 8
/4000 /3000 HV HV
aiF12 aiF22 aiF30 aiF40
/3000 /3000 /3000 /3000
aiF12 aiF22
第一章 伺服电机规格及初始化
5
实用文档
第一章 伺服电机规格及初始化
一、FANUC伺服机构的组成及配置
系统型号
机床
0i-D
0iMD
加工中心,铣床
0iTD
车床
0i Mate-D 0i Mate-MD 加工中心,铣床
放大器 电机
ai
ai系列
βi
βi系列
ai
ai系列
βi
实用文档
第一章 伺服电机规格及初始化
总连接示意图
i SVSP放大器
iI 主轴电机
FSSB
机床操作盘
分散I/O 模 块
is 伺服电机
is 伺服电机
i I/O Link 伺服放大
器
12
实用文档
第一章 伺服电机规格及初始化
追加分离型检测单元后可以使用全闭环
iSVSP放大器
SDU
FSSB
FANUC 系列 0i -D
30i /31i /32i
ai 系列
SV: 伺服模块 SP: 主轴模块 PS: 电源模块
7
AC 伺服电机
aiS 系列
AC 主轴电机
i
❖ 高速、高输出、高可靠性 ❖ 最适合工作机械 ❖ 注塑成型机、电动冲压机
第二章:伺服功能介绍及手动调整 一、伺服概要 二、伺服调整画面及手动调整
第三章:高速高精度设定 一、高速高精度功能介绍 二、 AIAPC/AICC I 功能及参数设定 三、使用一键设定改善伺服精度
3
实用文档
目录
四、自动增益调整
五、加工条件选择功能 第四章:SERVO GUIDE软件的使用及调试方法
一、Servo Guide软件介绍 二、Servo Guide连接 三、 Servo Guide调整步骤 第五章:伺服调整实例分析 一、工件表面光洁度调整案例 二、加工工艺对工件的影响案例 三、机械问题对工件的影响案例
4
实用文档
电机规格 手动调整 高速高精度 Servo guide 案例分析
部分型号列表
转矩 Nm
1 2 4 4 8 12 12 22 30 40 50 100 200 300 500 1000 2000 3000
法兰尺寸
90mm
130mm
174mm
265mm
380mm 500mm
200V
iS
400V
aiS 2 aiS 4
/5000, /6000
/5000
aiS 2 aiS 4
BEIJING-FANUC
伺服调整教材
1
单元
一. 伺服规格及初始化 二. 伺服功能介绍及手动调整 三. 高速高精度调整 四. SERVO GUIDE软件使用及调试方法 五. 伺服调整实例分析
2
实用文档
目录
第一章:伺服规格及初始化 一、FANUC伺服系统的组成及配置 二、放大器及电机种类和特性 三、FSSB连接及设定 四、伺服参数初始化
/5000HV, /5000 /6000HV HV
aiS 8 aiS12
/4000, /6000
/4000
aiS 8 aiS12
/4000HV, /4000 /6000HV HV
aiS22 aiS30 aiS40 aiS50 aiS100 aiS200 aiS300 aiS500
/4000 /4000 /4000 /3000 /2500 /2500 /2000 /2000
0.5 0.75 1.2
1.4
1.8
2.5
2
3.5
7
11
11
20
4000 4000 3000 2000
3000
2000
20
20
20
20
40
40
ABS 131,072 / rev
3.0 20 3000 80
3.0 27 2000 80
3.0 36 2000 80
11
aiS22 aiS30 aiS40 aiS50 aiS100 aiS200 aiS300 aiS500 aiS1000 aiS2000 aiS3000
/4000 /4000 /4000 /3000 /2500 /2500 /2000 /2000 /2000 /2000 /2000
HV HV HV HV
βi系列
βi
βi,系列
0i Mate-TD 车床
βi
βi,系列
31i-A 30i-A
由参数983设 定机床类型
由参数983 设定机床类型
复合型机床 复合型机床
ai
αi系列
ai
αi系列
6
实用文档
第一章 伺服电机规格及初始化
二、各类伺服放大器规格和电机的特性
1、ai系列 ❖ 最高驱动性能、高可靠性的伺服、主轴系统 ❖ 适用于所有的工作机械 输出功率范围宽、转速范围大
FANUC数控系统伺服调整
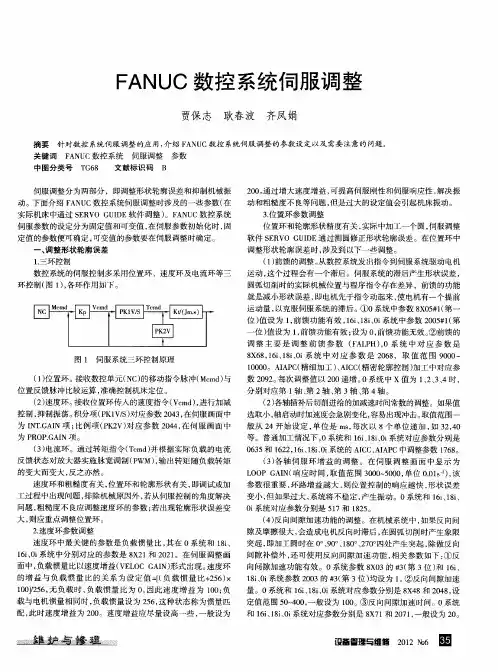
() 2 速度环。 接收位置环传人 的速度指令 ( c d , V m )进行加减
控制 , 抑制振荡。 积分项( K1 /) P V S 对应参数 24 , 0 3 在伺服画面中 为 I TG I N .A N项 ; 比例项 ( K V) P 2 对应参数 2 4 , 0 4 在伺服 画面 中
一
位) 值设为 1前馈功能有效 ; , 设为 0 前馈功能无效 。 , ②前馈的
调 整 主 要 是 调 整 前 馈 参 数 (A P , F L H)0系 统 中对 应 参 数 是 图 1 伺服系统三环控制原理 8 6 ,6、8、i X 8 1i1 i 系统 中对 应 参 数 是 2 6 ,取值 范 围 9 0 ~ 0 08 00 10 0 I P ( 0 0 。A A C 精细加工 )A C ( 、 IC 精密轮廓控制 ) 加工 中对应参
() 1位置环。接收数控单元 ( C 的移动指令脉冲 ( md 与 N) Mc )
位置反馈脉 冲比较运算 , 准确控制机床定位 。
数 29 。 0 2 每次调整值 以 2 0 0 递增 。 0系统中 X值为 12 34时 , 、、、
分别对应第 1 、 2轴 、 3轴 、 4轴 。 轴 第 第 第
2 0 通过增大速度增益 , 0。 可提高伺 服刚性和伺服响应性 , 解决振
动 和粗糙度不 良等问题 , 但是过大的设定值会引起机床振动 。
3位置环参数调整 . 位置环和轮廓形状精度有关 , 实际中加工一个圆 , 伺服调整
伺服参数的设定分为 固定值和可变值 , 在伺服参 数初始化 时, 固 定值的参数便可确定 , 可变值 的参数要在伺服调整时确定 。
为 P O .A N项 。 R PG I
FANUC B-65264CM-01伺服调整步骤(基础篇)

9.3.1 9.3.2 9.3.3
调整结束的判断........................................................................................................................................37 增益调整的效果........................................................................................................................................38 倍率调整功能 ...........................................................................................................................................39
4 加/减速的调整.................................................................................................... 12
4.1 快速移动时间常数的调整...................................................................................................... 13 4.2 位置增益的检查...................................................................................................................... 14
Fanuc伺服优化调试手册

安装 SERVO GUIDE Version 7.30 软件(以下简称软件),打开软件安装包,运行 SETUP.EXE 文件进行向
导自动安装。软件安装后,会在桌面和开始菜单中生成快捷方式。
2.2
启动 SERVO GUIDE 软件
版本号/Version:A.0
FANUC 伺服调整作业指导书 FANUC Servo Turning OMS
编制: 日期: 审核: 日期: 批准: 日期:
版本/Rev A.0
变更描述/Change Description 原版/original edition
更改人/Author Zhou xinqiang
4.3 增益调整 ........................................................ 35
5 圆弧调整 .............................................................45
5.1 图形参数设定。 .................................................. 45
5.2 程序设定 ........................................................ 50
5.3 程序运行 ........................................................ 51
5.4 参数修改 ........................................................ 53
4 优化 .................................................................15
发那科伺服调整系列教程典型实例分析

发那科伺服调整系列教程典型实例分析01导致加工问题的可能原因1. 常见原因①加工程序②加工刀具③冷却系统④机械精度⑤数控系统参数等2. 分析问题的总体思路1、优先确认最有把握的方面,再去进行其它因素的排查。
2、将复杂的问题简单化,分解每个验证环节。
3、综合考虑影响因素的各个方面,一个试验一个试验的排除。
02案例分析--伺服参数的调整1. 表面光洁度和加工效率的关系表面光洁度受刀纹的均匀度,清晰度,细腻度,平面的平整度,平滑度等影响。
刀纹要均匀、清晰、表面要平滑必须保证机床运行平稳。
要想运行平稳,钳制增益、进给量、进给速度和加速度很关键。
当加减速时间常数给的越大时,加速度越小;当切削进给量给的越小时,电机受力或者出力也越小;以上这些都可以使得机床运行变得平稳。
但时间常数加大,切削进给量减小,进给速度放慢,会造成加工效率降低。
反之,可以提高加工效率,但机床的运行可能会不平稳。
综上,表面光洁度和加工效率是此消彼长,相互矛盾的一种的关系。
要提高表面光洁度就需要牺牲一定的加工效率;要提高加工效率,就需要牺牲一定的表面光洁度。
2. 机械方面需要有良好的机械性能和装配工艺,从而使得机床整体的机械特性和机械刚性达到最佳。
这样保证机械方面的因素。
3. 工艺方面首先,需要对加工的工件进行分析,选取好的工件材料。
材质的好坏,结构,软硬程度都对刀具的切削造成很大的影响。
其次,是刀具的选择。
刀具的韧性、硬度、几何的参数,表面的涂层技术都影响了刀具的的切削效果。
在选好了材料和刀具后,根据各种因素生成合理的加工程序,选择合理的刀路,以及各种程序技术参数,包括主轴的转速,进给的速度,程序的步距等。
4、消除共振点,提高环路增益以下重点介绍系统方面的调整。
主要是消除振动,钳制加速度,在保证机床没有振动的情况下尽量提高环路增益。
如果机床没有消除共振点,存在振动,那么运行必定不平稳,会造成切削纹路的不均匀,切削粗糙深度的深浅不一。
增益如果没有合理设置,同样造成以上问题。
伺服设定及调试步骤

FANUC伺服系统一般调整BEIJING-FANUC FANUC伺服系统一般调整BEIJING-FANUC停止中的振动抑制BEIJING-FANUC 停止中的振动抑制BEIJING-FANUC停止中的振动抑制停止中的振动抑制停止中的振动抑制停止中的振动抑制积压进给(爬行)的抑制BEIJING-FANUC 积压进给(爬行)的抑制BEIJING-FANUCSERVO GUIDE 测量图形过冲的抑制BEIJING-FANUC 过冲的抑制BEIJING-FANUC高速高精度伺服调整BEIJING-FANUC 高速高精度伺服调整BEIJING-FANUC高速高精度调整概述BEIJING-FANUC 高速高精度调整概述BEIJING-FANUC高速高精度调整概述BEIJING-FANUC 高速高精度调整概述BEIJING-FANUCHRV控制设定BEIJING-FANUC HRV控制设定BEIJING-FANUC滤波器调整BEIJING-FANUC 滤波器调整BEIJING-FANUC速度增益调整BEIJING-FANUC 速度增益调整BEIJING-FANUC位置增益调整BEIJING-FANUC 位置增益调整BEIJING-FANUC前馈调整BEIJING-FANUC 前馈调整BEIJING-FANUC前馈0%前馈100%前馈调整BEIJING-FANUC 前馈调整BEIJING-FANUC前馈调整BEIJING-FANUC 前馈调整BEIJING-FANUCY轴需加VFFY500大了前馈调整BEIJING-FANUC 前馈调整BEIJING-FANUCY:好结果圆弧半径减速BEIJING-FANUC 圆弧半径减速BEIJING-FANUC10μm/div 拐角钳制速度F2000/R5拐角减速BEIJING-FANUC 拐角减速BEIJING-FANUCA B C速度差减速功能速度差减速功能BEIJING-FANUC速度差减速功能小结小结小结小结小结•双位置反馈功能(选择功能)•只要半闭环不出现震动,全闭环就可以消除震动。
FANUC伺服调整教材

目录
四、自动增益调整
五、加工条件选择功能 第四章:SERVO GUIDE软件的使用及调试方法
一、Servo Guide软件介绍 二、Servo Guide连接 三、 Servo Guide调整步骤 第五章:伺服调整实例分析 一、工件表面光洁度调整案例 二、加工工艺对工件的影响案例 三、机械问题对工件的影响案例
5、由电动机每转的移动量和“进给变比”的设定,确定机床的检测单 位。
进给变比N = 电机每转的反馈脉冲数 = 电机每转移动量/检测单位
进给变比M
100万
100万
❖ 不论使用何种脉冲编码器,计算公式相同。 ❖ M、N均为32767以下的值,分式约为真分数。
例:电机每转的移动量:12mm/rev (当减速比1:1时为丝杠螺距)
/3000 /3000 HV HV
第一章 伺服电机规格及初始化
总连接示意图
αi SERVO AMP.
FSSB
αi 伺服放大器
分离型检测器接口单元
其它公司的直线编码器
第一章 伺服电机规格及初始化
2、βi系列
❖结构紧凑 ❖高性价比 ❖节省能源 电源再生制动
iSVSP放大器 主轴伺服一体型
iSV放大器 双轴/单轴
ai
ai系列
βi
βi系列
βi
βi,系列
0i Mate-TD 车床
βi
βi,系列
31i-A 30i-A
由参数983设 定机床类型
由参数983 设定机床类型
复合型机床 复合型机床
ai
αi系列
fanuc伺服调试步骤
SERVO GUIDE -1伺服调试的步骤伺服调试的步骤连接设定连接设定1.打开伺服调整软件后,出现以下菜单画面:图1 :主菜单2.点击图1 的“通信设定”,出现以下菜单。
连接设定连接设定图2:通讯设定连接设定连接设定NC 的IP 地址检查如下:图3:CNC的IP地址设定连接设定连接设定电脑的IP 地址检查:图4:PC 的IP 地址设定连接设定连接设定如果以上设定正确,在测试后还没有显示OK,请检查网线连接是否正确。
图5:NC-PC 正确连接连接设定连接设定注意:对于现在的新笔记本电脑,内置网卡可能自动识别网络信号,如果是这样的,则耦合器和交叉网线不需要,直接连接就可以了。
下拉参数页面下拉参数页面1,点击主菜单(图)上面的“参数”,如下:图6:参数初始画面下拉参数页面下拉参数页面点击“在线”,如果正确(NC 出于MDI 方式,POS 画面),则出现下述参数画面。
注意:CNC 型号选择,必须和你正在调试的系统一致,否则所显示的参数号可能和实际的有差别。
下拉参数页面下拉参数页面2,参数初始画面及系统设定图7:参数系统设定画面下拉参数页面下拉参数页面参数画面打开后进入“系统设定”画面,该画面的内容不能改动,可以检查该系统的高速高精度功能和加减速功能都有哪些,后面的调整可以针对这些功能修改。
频率响应测定频率响应测定通过频率响应测量各轴的共振点,并用滤波器参数来抑制共振。
在满足波形要求,保证共振点被抑制的情况下,提高速度环路增益。
图8:频率响应频率响应测定频率响应测定在图形画面,按“工具”-〉“频率响应”,然后按“测量”,选择需要测量的轴(X,Y,Z 等),然后按“开始”就可以自动侧量了。
通过观察上述图形,可以看到共振点的中心频率等,在参数画面上设定。
如下:图9:滤波器设定频率响应测定频率响应测定注意:设定参数时一定要选择相应的轴。
设定完后一定要再测一遍。
图10 加滤波器后的频率响应曲线如果有两个或以上共振点,可以使用多个滤波器来抑制(每个轴有四个滤波器)。
伺服调试步骤(课程200910)讲义
述以外的情况时使用 #0=1: 在全闭环上,使用位置反馈脉冲
数超过”32767”的检测器
设定#0=1时, 用1/10的值进行设定
2020/7/24
BJFANUC LZW
21
初始设定位
43 Model α12/3000i
47 Model α22/3000i
53 Model α30/3000i
57 Model α40/3000i
2020/7/24
BJFANUC LZW
24
i系列伺服电机代码表
BEIJING-FANUC
电机型号 β4/4000is β8/3000is β12/3000is β22/2000is αc4/3000i 电机代码 156(256) 158(258) 172(272) 174(274) 171(271) 电机型号 αc8/2000i αc12/2000i αc22/2000i αc30/1500i α2/5000i 电机代码 176(276) 191(291) 196(296) 201(301) 155(255) 电机型号 α4/4000i α8/3000i α12/3000i α22/3000i α30/3000i 电机代码 173(273) 177(277) 193(293) 197(297) 203(303) 电机型号 α40/3000i α4/5000is α8/4000is α12/4000is α22/4000is 电机代码 207(307) 165(265) 185(285) 188(288) 215(315) 电机型号 α30/4000is α40/4000is α50/3000is α50/3000is α100/2500is 电机代码 218(318) 222(322) 224(324) 225(325)FAN 235(335)
发那科伺服调整系列教程
发那科伺服调整系列教程|伺服功能手动调整01按键操作及界面显示我们可以借助伺服调整画面对位置环、速度环增益进行调整,观察监视画面可帮助我们了解电机的工作状态。
注意:手动调整前一般先,进行一键设定,具体方法关注我们加工中心维修:sz-sdifu,下期将有详细讲解。
02 计算速度增益例:伺服电机ais8/4000的惯量:0.0012Kgm2负载惯量: 0.0020Kgm2设定值是假定电机与机床处于刚性联结(完全连接)的状态。
实际机床因刚性、摩擦、间隙等因素影响,往往与计算值有出入。
电机不带负载时设定100。
手动调整速度增益先设定速度增益为100(参数2021=0),每次增加100(或50),具体要根据电机大小和负载决定。
直到电机出现振动。
此时停止增大增益。
一般情况下,设定值为此时设定值的70%。
03调整位置环增益调整位置环增益以一定的速度驱动机床移动,观察伺服调整画面右侧的“位置环增益”,确认位置环增益显示数值是否正确。
确认画面显示的位置环增益,一般情况下应该和参数1825设定值一致。
进行插补的各个伺服轴位置环增益必须设定一致,只做定位控制的伺服轴位置环增益可以不同。
位置环增益手动调整对于位置环增益,直接影响工件的精度,半闭环建议设定为5000,全闭环推荐值3000。
如果机床不振动可参照次数值设定,如有振动可适当减小。
04测定电机的负载电流测定电机的负载电流伺服电机的实际电流,显示在伺服调整画面的右下方,可用来测定电机在轴移动和停止时的电流值。
●以一定速度驱动轴移动,测定实际电流。
λ●在以一定速度移动或停止时,负载电流一般不超过100%,当负载电流超过100%时,必须按照伺服电机规格说明书中规定的过载断续运行时间运行。
λ●停止时电流显示是实际电流的1~0.86倍。
λ●显示值是额定电流的百分比。
05速度环的调整快速运行,主要考虑冲击,时间常数设定的过小,则冲击太大;时间常数设定的过大,加速太慢,效率又过低。
FANUC伺服参数调整
伺服参数调整(详情参阅伺服参数手册)在系统连接并通电运行后,首先要进行伺服参数的调整,包括基本伺服参数的设定以及按机床的机械特性和加工要求进行的优化调整,如果是全闭环,要先按半闭环情况设定(参数1815#1,伺服参数画面的N/M,位置反馈脉冲数,参考计数器容量),调整正常后再设定全闭环参数,重新进行调整。
一.参数设定(FSSB)1.参数1023设定为1;2;3等。
对应光缆接口X,Y,Z等。
2.参数1902.0#,1#=0,伺服FSSB参数自动设定。
3.通过SYSTEM功能键进入FSSB画面。
4.先按【AMP】(放大器),再按【OPRT】,输入1,选择【SETTING】。
如果正常设定,会出现000报警,关机再开机。
5.按【AXIS】,再按【SETTING】,6.FSSB设定完成。
二.伺服参数初始化设定1.把3111.0(SVS)设定为1显现伺服设定和调整画面。
翻到伺服参数设定画面,设定各项(如果是全闭环,先按半闭环设定)。
注:1)第一项(初始化位)设定为0,第二项为电机代码,第三项不需要设定,第四项CMR=2,(车床的X轴为1).2)柔性齿轮比N/M按以下公式计算:电机每转动1圈所需的位置脉冲数(微米)100万三.方向:标准设111,如果需要设定相反的方向,设-111。
速度反馈脉冲数为8192,位置反馈脉冲数12500,参考计数器容量:按电机反馈回来的位置脉冲数,即参考计数器=电机每转动1圈所需的位置脉冲数或其分之一(如果设定不合适,回零将不准)。
以上参数设定完成后,关断系统电源,重新开机,则伺服初始化设定。
四.伺服调整画面:设定时,首先将功能位(2003)的位3(PI)设定1(冲床为0),回路增益(1825)设定为3000(在机床不产生振动的情况下,可以设定为5000),比例,积分增益不要改,速度增益从200增加,每增加100后,用JOG方式分别以慢速和最快速移动坐标,看是否振动。
调整原则是:尽量提高设定值,但是调整的最终结果,都要保证在手动快速,手动慢速,进给等各种情况都不能有振动。