
测频系统测量误差分析及其应用
性(δ N s= 0 ,即 N s= N se);而待测信号的计数存 在误差,│Δ N x │ = 1 ,如图一所示。
由式⑸得:δ fx=-
δ Ns=-(1+ δ Ns)-
2 δ Ns =- δ Ns+2 δ Ns2-3 δ Ns3+… ∵│δ N s │《1
Wang Lian-fu (Tangshan Professional Technology college,Hebei Tangshan 064002)
摘 要:在电子测量中,频率是一个基本参量,因此,科学技术对频率测量的精度要求越来越高。现代电子技术使得对频率进行高速、高精度测量成 为可能。本文通过定量分析以单片机为核心测频系统的测量误差,提出:在设计高速、高精度测频系统外围电路时,应合理利用 CPLD、FPGA 两种可编程 ASIC 器 件;并预测了未来测频系统的发展方向。 关键词:相对误差;高精度;高速;CPLD/FPGA Abstract: The frequency is a basic parameter in the electronic measurement, therefore, science and technology require the precision of measuring frequency higher and higher. Modern electronic technology makes it possible to carry on high-speed , high-accuracy measuring frequency. For the frequency measurement system centered on single chip computer,this paper suggests While designing interface electric circuits for a high-speed, high-accuracy one, we should utilize rationally CPLD/FPGA - two kinds of programmable ASIC devices through quantitatively analyzing measurement error. Furthermore,the paper forecasts the future developing direction of frequency measurement system. Key words:relative error; high precision; high velocity; CPLD/FPGA
前 言
在电子测量技术中,测频是最基本的测量之 一。随着 EDA 和 IC 技术的发展,单片机在测频领 域得到了广泛应用,目前尚需配置外围数字电路。本 文提出配置原则,并预测了未来测频系统的发展方 向。
1 ,测频误差分析
1.1 测频误差通用公式 我们知道,利用单片机测频,一般都使用了两 个计数器,在实际闸门时间内,分别对标准频率源 及待测信号的脉冲计数,然后算出待测信号的频率。 本文就测量误差推导如下: 设在一次实际闸门时间T中,计数器对标准信 号的计数值为 Ns,对被测信号的计数值为 Nx,标 准信号的频率为 fs,被测信号的频率 fx;4 个量的 准确值分别为 N s e 、N x e 、f s e 、f x e 。
3 ,结束语
本文从三个层面提出园区网的优化策略,从目 前华南理工大学网络优化的实施情况看,效果比较 明显。网络优化涉及面很多,还有很多问题未涉及 到,还需进一步完善,希望能对园区网优化有一定 的参考价值。
参考文献 [1] 邝剑萍.电信级IP网络优化策略及建议.世界电信 网络电子周刊.2003 [2] Mark McGregor. Companion Guide Advanced Routing. Cisco Press.2001
(上接第 9 8 页) 此外,当膜表面附有某些盐类沉淀或受水污染
而附着一些杂质时,会引起和加剧膜的极化。由 极化引起膜堆电阻急剧上升,电耗增加,设备内 部结垢甚至堵塞,从而引起产品下降,甚至会造 成电渗析无法运行。因此研究膜污染和膜清洗对保 证产品质量、降低电耗、维持电渗析器的正常运 行、延长使用寿命都具有很重要的意义。 参考文献: [1]廖尚志,莫剑雄,水处理技术.1995,21(6):311~318 [2]徐铜文等,水处理技术.1998,24(1):20~25 [3]徐铜文等,膜科学与技术.2000,20(1):53~59 [4]Bauer B,Gerner F J Strathmann H,Desalination.1988,68: 279~292 [5]Liu K J,Lee H L,US patent 4584246.1986-4-22 [6]Francesco P,Rosignano S L,US patent 5849167.1998- 12-15 [7]Simons R G,Bay R,US patent 5227040.1993-7-13 [8]Liu K J,Lee H L,US patent 4584246.1986-04-22 [9]Mafes, Manzanares J A, Ramirez P, Phys, Rev A,1990, 42:62456 [10]Ramirez P, Manzanares J A, MafeS, Ber Bunsenges Phys Chem.1991,95:499 [11]Narebska A, WarszawskiA, J. Memer. Sci., 1994,88: 16710 [12]Onsager L, J. Chem. Phys., 1934,2:599 [13]Simons R, Nature, 1979,280:82413 [14]Timashev S F,Kirganova E V,Elektrokhimiya.1981,17: 440 [15]Simons R, Khanarian G,J. Membr. Biol., 1978,38:1
表二 测量精度为 1 0 - 6 时标准频率与闸门
时间的关系
计算 fx:fx= fs (2)
将⑵式的 4 个量的绝对误差分别设为ΔNs、Δ N x、Δ f s、Δ f x,依全微分的概念
Δ fx ≈ dfx= dNx+ dfs+ dNs
即Δ fx= Δ Nx+ Δ fs - fs Δ Ns ⑶
参考文献: [1]何振,周伟.电子政务信息资源共建共享的信息 安全问题分析.档案时空.2005,4 [2]孙洪林,王显义.建设高效安全的电子政务系 统.办公自动化.2005,3 [3]宋扬,李国辉.关于电子政务建设的几点反思. 商业研究.2005,7 [4]管强,张申生.基于Web服务的电子政务应用集 成研究.计算机工程.2005,6
∴δ fx ≈ - δ Ns= ± = ± ⑺
由此式可知,测频相对误差δfx与被测信号频 率 fxe 的大小无关,即实现了整个测试频段的等精 度测量。闸门时间 T 越长,标准频率源频率 fxe 越 高,测频相对误差δ f x 越小。
比较(6)、(7)两式,在相同的测量精度下,等 精度测频法可通过提高标准信号源频率fxe 以缩短 闸门时间 T,即提高测试速度,如表二所示,所以, 等精度测频较直接测频可实现高速测量。
3 、空气调节设备 在电子政务系统中,运作的服务器和网络设备 都对温度很敏感。而且大部分设备在运转期间都是 高发热,高噪音的。所以采用空调装置对温度进行 调节是必不可少的。如果是较大的电子政务系统,最 好能够设立专门的机房,提供硬件设备一个恒温恒 湿的环境。并设置专人对机房进行维护看管。 以上这些设施的具体配置情况,设备的型号、大 小、数量的选择,可根据电子政务系统的大小而定。
则 T = = ⑴
表 1 晶体振荡器频率的稳定 晶体振荡器类型 精度 普通 PXO 10-4 室温 RTXO 2.5 × 10⁻⁶ 温度补偿 TCXO 5 × 10⁻⁷ 恒温 OCXO 10-8 其次讨论δ N x 与δ N s: 无论采取何种补偿措 施,都无法同时消除两个计数器对被测信号和标准 信号的计数(N s 和 N x )误差。 下面就常见测频方法的测量误差进行分析。 1.2 直接测频法 直接测频法测量频率,实际闸门时间由标准频
(下转第 1 0 1 页)
-94-
科 技 论 坛
中国科技信息 2005 年第 18 期 CHINA SCIENCE AND TECHNOLOGY INFORMATION Sep.2005
(上接第 1 0 0 页)
间断电源),它伴随着计算机的诞生而出现,是 计算机常用的外围设备之一。实际上,U P S 是一 种含有储能装置,能够解决电压浪涌、电压尖峰、 电压瞬变、电压跌落、持续过压或欠压甚至电压 中断等电网质量问题。根据储电性能,U P S 能够 在断电的情况下维持一定时限的稳定电压输出,为 电子政务系统不间断运转提供能源保障。
设 4 个量的相对误差分别为δ Ns、δ Nx、δ fs、δ fx, 联立⑴、⑶两式[对⑶式两边分别除以
fxe,且 fxe= fse]
δ fx=
δ Nx+
δ fs
-
δ Ns ⑷
首先讨论δfs,δfs产生的原因是由于标准频 率源的不稳定造成的。单片机的标准频率源通常是
由晶体振荡器产生的频率信号分频后获得的,而晶
(上接第 9 1 页)
络设备的配置除一般网络连通性配置外还应考虑: 安全性配置:增加网络设备本身的访问控制以
提高安全性。关闭不必要的服务端口。 管理性配置:增加针对网络设备本身的远程管
理配置包括 W E B 、T E L N E T 、S N M P 。 监控性配置:增加针对网络内部流量的监控配
置包括 M I R R O R 、S F L O W / N E T F L O W 等。
体振荡器稳定性较好,如表一所示。显然,依测量
数字采集系统-误差分析与数据处理
当N有限时,特别是当N<10时,采用莱特准则作为判据就不可靠了。
以N=10为例,由贝塞尔公式:
n
pi2
i1
n 1
3 3p 1 2 1 p 0 2 2 1p 1 2 0p 1 2 p 2 2 p 1 2 0 p i
即当n<10时,即是在测量数据中含有疏失误差,也无法判定剔除。
3)装置误差:装置误差是检测系统本身固有的各种因素影响而产生的误差 。传感器、元器件与材料性能、制造与装配的技术水平等都直接影响检测系统 的准确性和稳定性。
4)处理误差:数据处理误差是检测系统对测量信号进行运算处理时产生的 误差,包括数字化误差、计算误差等。
8.1 误差分析及其处理
二、去误差处理
1.系统误差的消除
x
1 n
n i1
xi
测量的目的是获得物理量的真实值,但真实值是无法得到的。而测量次数
足够多时,它们的算术平均值是稳定的,所以可以用它来近似表示被测量
的真实值。
8.1
二、去误差处理
2.随机误差的处理
处理流程:
误差分析及其处理
(3)求出每个测量数据的剩余误差 pi xi x 。
注意:真正的随机误差是无法计算出来的,只能用剩余误差来表示。
使测量通道的输入与输出之间成为线性关系,这称为非线性补偿。
设计合适的线性化环节是实现非线性补偿的关键。线性化环节设 计应从已知的环节求出所需要的输入—输出关系。 (1) 开环非线性补偿----计算法
设传感器环节输入—输出关系为:
U0=f1 (x)
(1)
则放大环节输入—输出关系为:
U1=a+KU0
测量误差分析与数据处理(1)

2.1.2 测量误差的表示方法(续)
• 二、相对误差
• 1 、实际相对误差——绝对误差与实际值之比。
A
x A
100%
x
A 100% A
– 只具有大小、正负,但无量纲
– 接上例可得:
A1
1 100
100%
1%;
A2
1 5
100%
20%
– 相对误差可以表征测量的准确程度。
x x A0
• 重点:
– 误差的表示和分类 – 三种误差的特征及其处理方法 – 数据的处理 – 误差的合成
• 难点:
– 三种误差的特征及其处理方法
2.1 测量误差的基本原理
• 2.1.1 误差的定义 • 2.1.2 测量误差的表示方法 • 2.1.3 电子测量仪器误差的表示方法 • 2.1.4 一次直接测量时最大误差的估计
例1:
• 一个被测电压,真值U0=100V,用一只电压 表测量,指示值U为101V,则绝对误差:
U U U0 101100 1V
• 表明: 测得值比真值大1V,为正误差。
2.1.2 测量误差的表示方法(续)
• 2 、修正值(校正值)
C x A x
– 给出:通过校准由上一级标准以表格或曲线的形 式给出受检仪器的修正值。
– 等级度越低,仪器越准确。0.1、0.2是精密仪器 。
2.1.3 电子测量仪器的表示方法(续)
• (2)附加误差
– 是指仪器在超过规定的正常条件下所增加的误差, 与影响误差相似。例如:环境温度、电源电压等
– 例:MF-20型晶体管万用表。
• 基本误差: – 直流电压、电流为±2.5%
• 附加误差:
– 根据误差的性质,测量误差可分为系统误差、 随机误差、疏失(粗大)误差三类。
GPS多频观测量的误差分析及组合选择方法
式 中 , A 为载 波 波 长 ( =1 2 5 ; 为 整 周 模 糊 度 i 、 、 ) N ( 1 2 5 ; 为 L 频 率上 的 电离层 延 迟 ;(2 、 、), 1 q1) 1 ,=J
2
7 7
.
结 合 式 ( ) ( 1 推 导 出 组 合 后 观 测 量 的 波 7 、 1)
长为 :
() 1
() 2 () 3
,
A =
频 率为 f=/ + + f l
嚣
() 1 2 ’
(3 1)
I [ ] + 5 一 25)I J , =P A 91 5n (
,
为 便 于研 究 整周 模 糊 度特 性 , 观测 方程 化为 将 以周为 单位 的形式 , 可得 组合 观测 量
的精 度和可 靠性 , 并减 少需要 的观测 时 间。 同时 , 讨 论 G S三频 观测 量之 间线 性组 合 的特性 , 于 未来 P 对 多 系统多频 率观 测量 的联合 使用 具有 一定 的意义 。
2 三频 相位 组合 的形式
AⅣ 一( +q ,+ g ,) () 5 ,O / ̄2 y 5 5 5 t3 1 ) 1 )
第3 0卷 第 4期
2 0年 7月 01
海
洋
测
绘
Vol3 No. _ 0. 4 J1 2 0 u ., 01
H YDR0G RAPHI S RV EYI C U NG AN D CHARTI NG
GP 多 频 观 测 量 的 误 差 分 析 及 组 合 选 择 方 法 S
申丝茗 , 杨 力 , 张成 军
中图 分 类 号 : 2 84 P 2 . 文献标识码 : A 文 章 编 号 :17 -04 2 1 )4 00 —4 6 1 4 (0 0 0 —0 80 3
GNSS测量误差分析与修正方法
GNSS测量误差分析与修正方法GNSS(Global Navigation Satellite System)全球导航卫星系统是一种基于卫星定位技术的导航与定位系统。
在现代社会中,GNSS已经成为许多行业的重要工具,例如航空航天、交通运输、地质勘探以及城市规划等。
然而,在GNSS测量过程中,由于多种因素的影响,测量结果可能会受到一定的误差。
本文将对GNSS测量误差的产生原因进行分析,并探讨常见的修正方法。
首先,我们来了解一下GNSS测量误差的来源。
在GNSS测量过程中,有以下几个主要的误差源:1. 天线相位中心偏差:天线在接收信号时,由于设计和制造的原因可能存在相位中心偏差,导致测量结果产生误差。
2. 大气层延迟:卫星信号在穿过大气层时会发生折射,导致信号传播时间延长,从而引起位置定位误差。
3. 多径效应:卫星信号在传播过程中会受到地面和建筑物的反射,导致多个路径的信号同时到达接收器,使得接收到的信号出现多径效应,从而产生测量误差。
4. 时钟误差:测量过程中使用的时钟可能存在一定的偏差,导致定位结果出现误差。
5. 数据处理误差:在GNSS数据处理过程中,由于算法的近似和假设,可能会引入一定的误差。
针对以上误差源,研究人员提出了一系列的修正方法来减小测量误差。
下面将分别介绍这些方法。
1. 相位中心偏差的修正:可以通过对天线相位中心的测量和建模,对接收到的信号进行相应的修正。
这种方法可以在数据处理过程中对测量结果进行修正,减小位置定位误差。
2. 大气层延迟的修正:测量中常常使用双频观测来估计大气层延迟,并进行相应的修正。
此外,还可以通过使用大气层模型,根据卫星信号的传播路径对延迟进行估计,从而减小误差。
3. 多径效应的修正:可以使用多普勒滤波器或者抗多径接收算法来减小多径效应带来的误差。
这些方法可以通过抑制多径信号的影响,提高接收到的信号质量。
4. 时钟误差的修正:可以通过使用更精确的时钟来减小时钟误差带来的影响。
电子测量实验-频率测量及其误差分析
实验三频率测量及其误差分析一、实验目的1 掌握数字式频率计的工作原理;2 熟悉并掌握各种频率测量方法;3 理解频率测量误差的成因和减小测量误差的方法。
二、实验内容1用示波器测量信号频率,分析测量误差;2用虚拟频率计测量频率。
三、实验仪器及器材1信号发生器 1台2 虚拟频率计 1台3 示波器 1台4 UT39E型数字万用表 1块四、实验要求1 查阅有关频率测量的方法及其原理;2 理解示波器测量频率的方法,了解示波器各旋钮的作用;3 了解虚拟频率计测量的原理;4 比较示波器测频和虚拟频率计测频的区别。
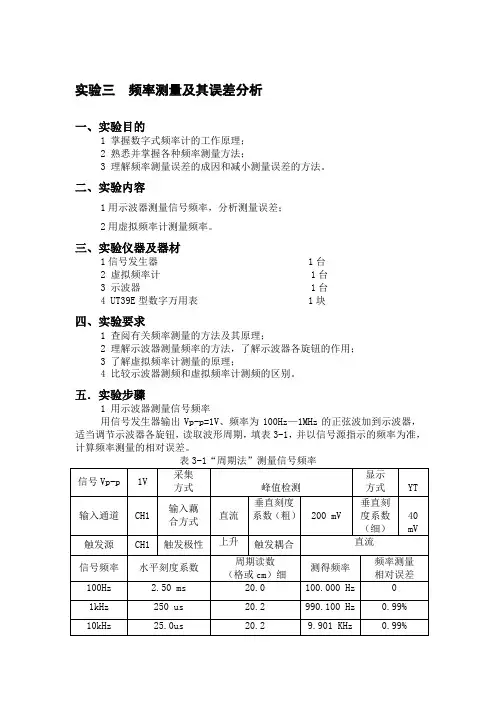
五.实验步骤1 用示波器测量信号频率用信号发生器输出Vp-p=1V、频率为100Hz—1MHz的正弦波加到示波器,适当调节示波器各旋钮,读取波形周期,填表3-1,并以信号源指示的频率为准,计算频率测量的相对误差。
表3-1“周期法”测量信号频率信号Vp-p 1V 采集方式峰值检测显示方式YT输入通道CH1 输入藕合方式直流垂直刻度系数(粗)200 mV垂直刻度系数(细)40mV触发源CH1 触发极性上升触发耦合直流信号频率水平刻度系数周期读数(格或cm)细测得频率频率测量相对误差100Hz 2.50 ms 20.0 100.000 Hz 01kHz 250 us 20.2 990.100 Hz 0.99% 10kHz 25.0us 20.2 9.901 KHz 0.99%100kHz 2.50 us 20.2 99.010 KHz 0.99% 1MHz 250 ns 20.0 1.000 MHz 0 5MHz 50.0 ns 20.2 4.950 MHz 1.00%2 用虚拟频率计测量频率用标准信号发生器输出正弦信号作为被测信号,送到DSO2902的CH-A1通道,按表3-2进行实验。
并以信号发生器指示的频率为准,计算测频误差。
表3-2虚拟计数器测频实验序号被测信号频率(Vp-p=1V)读数测得值相对误差单位(细) 数值(格)1 100Hz 0.2ms/div 50.1 99.800Hz 0.2%2 1000Hz 25us/div 40.0 1000.000Hz 03 10kHz 2us/div 50.3 9.940KHz 0.6%4 100kHz 0.25us/div 40.0 100.000KHz 05 1MHz 50ns/div 20.0 1.000MHz 06 5MHz 10ns/div 19.8 4.975MHz 0.5%3 用UT39E型数字万用表测量频率用标准信号发生器输出正弦信号作为被测信号,用UT39E型数字万用表测量频率,按表3-3进行实验。
系统频率测试实验报告(3篇)

第1篇一、实验目的1. 了解系统频率特性的基本概念和测试方法。
2. 掌握使用示波器、频谱分析仪等设备进行系统频率测试的操作技巧。
3. 分析测试结果,确定系统的主要频率成分和频率响应特性。
二、实验原理系统频率特性是指系统对正弦输入信号的响应,通常用幅频特性(A(f))和相频特性(φ(f))来描述。
幅频特性表示系统输出信号幅度与输入信号幅度之比,相频特性表示系统输出信号相位与输入信号相位之差。
频率测试实验通常包括以下步骤:1. 使用正弦信号发生器产生正弦输入信号;2. 将输入信号输入被测系统,并测量输出信号;3. 使用示波器或频谱分析仪观察和分析输出信号的频率特性。
三、实验设备1. 正弦信号发生器2. 示波器3. 频谱分析仪4. 被测系统(如放大器、滤波器等)5. 连接线四、实验步骤1. 准备实验设备,将正弦信号发生器输出端与被测系统输入端相连;2. 打开正弦信号发生器,设置合适的频率和幅度;3. 使用示波器观察输入信号和输出信号的波形,确保信号正常传输;4. 使用频谱分析仪分析输出信号的频率特性,记录幅频特性和相频特性;5. 改变输入信号的频率,重复步骤4,得到一系列频率特性曲线;6. 分析频率特性曲线,确定系统的主要频率成分和频率响应特性。
五、实验结果与分析1. 幅频特性曲线:观察幅频特性曲线,可以发现系统存在一定频率范围内的增益峰值和谷值。
这些峰值和谷值可能对应系统中的谐振频率或截止频率。
通过分析峰值和谷值的位置,可以了解系统的带宽和选择性。
2. 相频特性曲线:观察相频特性曲线,可以发现系统在不同频率下存在相位滞后或超前。
相位滞后表示系统对输入信号的相位延迟,相位超前表示系统对输入信号的相位提前。
通过分析相位特性,可以了解系统的相位稳定性。
六、实验总结1. 通过本次实验,我们掌握了系统频率特性的基本概念和测试方法。
2. 使用示波器和频谱分析仪等设备,我们成功地分析了被测系统的频率特性。
3. 通过分析频率特性曲线,我们了解了系统的主要频率成分和频率响应特性。
电力系统频率测量误差成因分析
电力系统频率测量误差成因分析内容预览电力系统频率测量误差成因分析肖遥,孟·让·柯洛德(1.湖北省电力试验研究院,湖北省430077;2.布鲁塞尔自由大学)摘要:系统频率是大家普遍关注的电能质量指标之一。
大量应用新技术对频率测量精度的要求也越来越高。
近年来用于精确测量频率的新方法也常见于报道,但这些方法几乎都在波形畸变上做文章。
文中通过理论分析和试验,揭示了引起频率测量偏差的主要原因是系统中的发电机出力、负荷和系统结构发生变化,导致被测电压信号初相角发生突变所致。
关键词:系统频率;频率测量;电能质量1引言电力系统频率是重要的电能质量指标之一。
对于系统频率监测和控制来讲,其测量误差达到10mHz应该说是基本满足要求的。
但是一些新技术在电力系统的应用中要求有精确的频率测量结果作为参考值。
测量系统频率的通常手段是通过检测电压波形的过零点,利用1个或几个周期过零点的时间间隔来推算出此段波形的频率。
然而,研究表明,在有信号干扰的情况下,用此方法测量的频率不很精确。
人们还发现,即便是在同一电网的不同位置,在同一时刻的频率测量结果也不一致。
经研究,发现波形畸变、暂态过程中的非周期分量、噪声干扰等是造成频率测量精度不高的原因,有人试图利用现代数学理论来提高频率测量精度[1~9]。
关于频率测量的诸多方法的介绍可以参考文献[10],本文不多述评。
这些频率测量算法的共同点是在波形上做文章,有的甚至将电压初相角恒定作为假设条件。
然而其最终结果却不尽如人意。
笔者通过实验和理论分析认为:导致系统频率测量精度差的主要原因是系统中的发电机出力、负荷波动以及系统结构发生变化,使电压信号的相位发生突变所致。
2系统频率的定义设有如式(1)的电压信号式中ω(t)/2π为系统频率f s。
当信号的基波相角和谐波相角稳定时,式(2)的频率就是系统的频率。
从式(2)还可以看出,该频率与信号的幅值没有任何联系,这从试验中也得到证明。
机动车测速雷达的误差分析与角度修正
机动车测速雷达的误差分析与角度修正摘要:目前,雷达测速仪的测试精度仍然不够高,作用距离也有限,因此对于测速雷达的误差分析和角度修正有着现实的意义。
关键词:机动车;测速雷达;误差;修正Abstract: At present, radar speed measuring device still isn’t precise enough, and its operating distance is limited, so an error analysis and angular correction of speed measuring radar is of practical significance.Key words: motor vehicle; speed measuring radar; error; correction1.1 机动车测速雷达误差分析与改进交通雷达测速仪目前广泛应用于道路交通巡逻、车流速度检测等方面,特别是在交通管制方面起着重要的作用。
但是交通雷达测速仪普遍存在的测试精度不高,准确性较差,测量功能单一等不足,限制了其进一步的推广应用。
采取一些有效措施改善其性能,提高其测量精度并增加其测量功能具有重要的现实意义。
1.1.1 交通雷达测速仪误差构成目前应用的交通雷达测速仪普遍为连续波多谱勒体制,且工作于3厘米波段,其微波发射频率在GHz左右,采用圆极化形式发射,发射功率在几十毫瓦左右。
根据多谱勒效应,当发射波的波速遇到运动物体返回时,其回波有下面的关系成立:(1-1)式中:——反射信号的频率——微波源产生的发射频率——运动物体的径向速度分量从(1-1)式中可以看出,接收到的反射信号频率是由两项组成的。
第一项是由微波源产生的发射频率,第二项是由物体运动引起反射信号的多谱勒频移。
当运动物体驶近微波源时, 为正,当运动物体远离微波源时, 为负,C为电磁波在空间的传播速度,可将(1-1)式表示成如下形式:(1-2)将称为多谱勒频移又叫多谱勒频率,由(1-2)可求得:(1-3)由于C和是已知量,显然运动物体的径向速度与成正比,即测得就可求得目标运动物体的径向速度[1]。
驻波法测量频率的误差分析
音叉 的标称频率仍 然是f= 0 .H , o1 31 z 测量频率结果 的相
对误差是
一 f
o
表 1 出了改变砝码质量 m,保 持弦线长度 L不变 , 给 得 到不同个数 的驻 波的实验数据 。
表 1 p 39 O 1 ’ g m L I 2 m g 98 0 4 s = . 。 O4 ・ = . 8 = . 6 m‘. 7 × k 6 0 2
( 3 ’
砝码 , 弦线 的长度为 L 移 动 B可改变 L的长短 。电振音 又作 ,
振幅恒定 的简谐振 动 , 当弦线 的密 度 p 弦线上 的张力 T 弦 、 、
收稿 日期 :0 7 0 — 2 2 0 — 6 1
竽 +× 睾
维普资讯
医学信息 20 年 9 07 月第 2 卷第 9 M d a I o a o . e . 0 7 V 1 2 . o O 期 e i ln r t n Sp 2 0 . o 0 N . c fm i . 9
摘 要: 阐述 测 量 及 误 差 , 理 论 计 算 和 实际 测 量 两 方 面对 驻 波 法 测量 频 率产 生 的误 差 进 行 分 析 讨 论 。 从
关 键 词 : 量 ; 差 ; 波 测 误 驻
An lsso eM e s r m e tEr o fFr q e c n S a d n a eM e o ay i ft a u e n r ro e u n y i t n ig W v t d h h
W ANG i l n Gu - i a
(fc f h s sD i dcl n e i , a a 10 3 C ia Of eo yi , a a Me i i rt D l n16 2 , h ) i P c l n a U v sy i n
声速测量技术的使用方法与误差分析
声速测量技术的使用方法与误差分析声速是声波在介质中传播的速度,是声学研究中的重要参数之一。
准确测量声速对于很多领域都具有重要意义,如声纳、地震勘探、材料科学等。
本文将介绍一些常见的声速测量技术的使用方法以及可能存在的误差分析。
一、常见的声速测量技术1. 声速仪器测量法声速仪器测量法是一种直接测量声速的方法,常见的仪器有声音,超声波测速仪等。
该方法通过发射声波,测量声波在介质中传播的时间来计算声速。
2. 声射线测量法声射线测量法是一种间接测量声速的方法,常用于室外测量等场合。
该方法通过发射声波,测量声波的传播路径和时间来计算声速。
3. 频率法频率法是一种间接测量声速的方法,常用于室内实验等准确测量的场合。
该方法通过在介质中发射不同频率的声波,测量声波的传播时间来计算声速。
二、声速测量误差分析1. 温度误差声速与温度呈正相关关系,当测量介质的温度发生变化时,对声速的测量结果会产生一定的影响。
因此,在进行声速测量时,需要对介质的温度进行精确控制,并进行相应的温度补偿。
2. 湿度误差湿度对声波在某些介质中的传播速度也有一定的影响。
当测量介质中的湿度发生变化时,也会对声速的测量结果产生一定的影响。
因此,在进行声速测量时,需要控制好介质的湿度,并进行湿度补偿。
3. 压力误差声速与压力呈正相关关系,当测量介质的压力发生变化时,对声速的测量结果也会产生一定的影响。
因此,在进行声速测量时,需要控制好介质的压力,并进行压力补偿。
4. 测量误差测量仪器的精度和准确度会对声速测量结果产生影响。
测量过程中,仪器的误差、噪音、漂移等因素都会对结果产生一定的干扰。
因此,在进行声速测量时,需要选择合适的仪器,并进行仪器的校准和校正。
5. 技术误差声速测量方法的选择和操作技巧都会对测量结果产生一定影响。
不同的测量方法具有不同的优缺点,需要根据具体的测量要求选择合适的方法和技术,以减小误差。
三、声速测量技术的改进与应用随着科学技术的发展,声速测量技术也在不断改进和应用。