
16农大自动控制原理_在线作业5
一、单选题
1.
(5分)
•
A. •
B. •
C. •
D.
得分: 5
知识点: 2.3 传递函数动态结构图(方框图)
展开解析
答案 C
解析
2.
(5分)
• A. 调整时间3T 、上升时间4T 、过调量1/T •
B. 调整时间3T 、上升时间∞、无过调现象 •
C. 调整时间3T 、上升时间1T 、无过调现象 •
D. 调整时间4T 、上升时间不到3T 、无过调现象
得分: 5
知识点: 3.2 一阶系统分析
展开解析
答案 D
解析
3.
(5分)
• A. 剪切频率增大 • B. 谐振峰值增大
系统方框图如图所示,其传递函数为( )。
一阶系统暂态响应的特征是( )。
当系统中引入相位滞后校正环节后,系统( )。
•
C. 上升时间减少 •
D. 静态品质得到改善
得分: 5
知识点: 6.2 无源校正网络
展开解析
答案 D
解析
4.
(5分)
•
A. •
B. •
C. •
D.
得分: 5
知识点: 3.5 稳定性及代数判据
展开解析
答案 D
解析
5.
(5分)
•
A. 增大 变好 •
B. 减小 变好 •
C. 增大 变坏 •
D. 减小 变坏
得分: 5
知识点: 4.3 用根轨迹法分析系统性能
展开解析
答案 C
高阶( )系统可以近似为二阶系统。
开环传递函数的极点向右移动,相当于某些惯性或振荡环节的时间常数( ),使系统稳定性( )
解析
6.
(5分)
系统的暂态响应的主要特征取决于系统()在 s 复平面上的位置。
• A. 偶极子
• B. 闭环极点和开环极点
• C. 闭环主导极点
得分: 5
知识点: 3.4 高阶系统的动态响应
展开解析
答案 C
解析
7.
(5分)
自动控制系统按变量的时间分布规律可分为()。
• A. 自动跟踪系统和恒值调节
系统
• B. 自动镇定系统和人工操作系统
• C. 开环控制系统和闭环控制系统
• D. 连续控制系统和离散控制系统
得分: 5
知识点: 1.2 自动控制系统的分类
展开解析
答案 D
解析
8.
(5分)
某单位反馈控制系统,,以下说确的是()。
• A. 根轨迹交点为 -6
• B. ω=1时的对数幅值为20分贝
• C. Nyquist图包围(-1,j0)点
得分: 5
知识点: 5.3 频率特性G (jω)的对数坐标图(Bode图)
展开解析
答案 B
解析
9.
(5分)
在设计系统时,应使系统幅频特性
L (ω)穿越 0dB 线的斜率为()。
• A. -40dB/dec
• B. -80dB/dec
• C. -20dB/dec
• D. -60dB/dec
得分: 5
知识点: 5.4 利用频率特性分析系统的稳定性
展开解析
答案 C
解析
10.
(5分)
系统方框图如图所示,R(s)= 1/s,N(s) =1/s,,,系统的稳态误差是()。
• A.
• B.
• C.
• D. 0
得分: 5
知识点: 3.6 稳态精度分析
展开解析
答案 B
解析
11.
(5分)
• A. S =Z +1
• B. S =Z2-1
• C. S =Z2+1
• D. S= Z -1
得分: 5
知识点: 3.5 稳定性及代数判据
展开解析
答案 D
解析
12.
(5分)
•
A. 奇数 •
B. 偶数
• C. 任意数
• D. 虚数
得分: 5
知识点: 4.2 根轨迹的绘制规则
展开解析
答案 A
解析
13.
(5分)
• A.
已知系统闭环特征方程为 S 3+9S 2+18S +18K= 0 若需使所有闭环特征根的实部均小于 -1,则可设( ),然后重排劳斯表 即可求出 K 的取值围。
实轴上根轨迹右边的开环实极点与实零点的个数和为( )。
已知单位负反馈系统的开环传函为,其根轨迹图为
• B.
• C.
• D.
得分: 5
知识点: 4.2 根轨迹的绘制规则
展开解析
答案 A
解析
14.
(5分)
已知某负反馈最小相位系统的开环对数幅频特性如图所示,系统的相角裕度γ为( )。
• A. 146°左右
• B. -34°左右
• C. 214°左右
• D. 34°左右
得分: 5
知识点: 5.3 频率特性G (jω)的对数坐标图(Bode图)
展开解析
答案 B
解析
15.
(5分)
已知最小相位系统的渐近幅频特性如图所示,系统的开环传递函数为( )。
• A.
• B.
• C.
• D.
得分: 5
知识点: 5.3 频率特性G (j ω)的对数坐标图(Bode 图)
展开解析
答案 A
解析
16.
(5分)
•
A. •
B. •
C. •
D.
得分: 5
知识点: 3.3 二阶系统分析
展开解析
答案 A
解析
17.
(5分)
• A. -143.4° •
B. -26.2° •
C. -116.6° •
D. -100°
得分: 5
知识点: 4.2 根轨迹的绘制规则
展开解析
答案 C
解析
18.
(5分)
单位反馈二阶系统,已知其开环传递函数为,从实验方法求得其零初始状态下的阶跃响应的超调量,上升时间。
则传递函数中的参量为( )。
开环传递函数为的系统的根轨迹上,出射角为( )。
• A. 系统的L (ω) 平移 •
B. 系统的ϕ (ω)改变形状 •
C. 系统的 L (ω)改变形状 •
D. 系统的ϕ (ω)平移
得分: 5
知识点: 5.3 频率特性G (j ω)的对数坐标图(Bode 图)
展开解析
答案 A
解析
19.
(5分)
动态结构图(方框图)是系统原理图与数学方程的结合,是( )的图解表示。
•
A. 线性代数方程组 •
B. 微分方程组 •
C. 复变函数
得分: 5
知识点: 2.3 传递函数动态结构图(方框图)
展开解析
答案 A
解析
20.
(5分)
• A. 响应函数曲线 •
B. 根轨迹图 •
C. Nyquist 图 •
D. Bode 图
得分: 5
知识点: 5.1 频率特性
当系统增设比例环节后 下列说确的是( )。
对传递函数取对数后绘制的幅频相频曲线称为( )。
自动控制原理大作业

自动控制原理大作业集团标准化工作小组 #Q8QGGQT-GX8G08Q8-GNQGJ8-MHHGN#恒温箱自动控制系统的分析与实现(北京通大学机械与电子控制工程学院,北京 100044)摘要:本文的主要内容是对恒温箱自动控制系统结构图进行分析,画出结构框图,算出传递函数。
在对恒温箱自动控制系统仿真的基础上,在控制器选择,执行机构选型,对象的建模与时域和频域分析等方面进行全面、综合的分析,并对其进行频域校正,针对系统存在的问题找到合适的解决办法,构建校正网络电路,从而使得系统能够满足要求的性能指标。
关键词:增益系统传递函数频域分析频域校正Constant temperature box automatic control system analysisand ImplementationZhang Xinjie,Jia Chengcheng,Xian Zhuo,Zhou Jing,Shi Zhen (School of Mechanical, Electronic and Control engineering, Beijing Jiaotong University, Beijing 100044,China)Abstract:The system is mainly to solve the problem of constant temperature box automatic control system structure diagram analysis, draw the structure diagram, calculate the transfer function. In the constant temperature box automatic control system based on the simulation, in the controller, actuator selection, object modeling and analysis of time domain and frequency domain and other aspects of a comprehensive, integrated analysis, and carries on the frequency domain correction system, aiming at the existing problems to find a suitable solution, constructing a calibration network circuit, thereby enabling the system to to meet the requirements of performance index.Key words: gain transfer function of the system frequency domain analysis frequency domain correction1 工作原理及性能要求恒温箱自动控制系统的工作原理图如图1所示。
自动控制原理大作业
自动控制(automatic control)是指在没有人直接参与的情况下,利用外加的设备或装置,使机器、设备或生产过程的某个工作状态或参数自动地按照预定的规律运行。
自动控制是相对人工控制概念而言的。
自动控制原理:自动控制是指在没有人直接参与的情况下,利用外加的设备或装置,使机器、设备或生产过程的某个工作状态或参数自动地按照预定的规律运行。
相关简介:自动控制理论是研究自动控制共同规律的技术科学。
它的发展初期,是以反馈理论为基础的自动调节原理,主要用于工业控制。
二战期间为了设计和制造飞机及船用自动驾驶仪、火炮定位系统、雷达跟踪系统以及其他基于反馈原理的军用设备,进一步促进并完善了自动控制理论的发展。
应时而生:20世纪60年代初期,随着现代应用数学新成果的推出和电子计算机的应用,为适应宇航技术的发展,自动控制理论跨入了一个新的阶段——现代控制理论。
它主要研究具有高性能、高精度的多变量变参数的最优控制问题,主要采用的方法是以状态为基础的状态空间法。
目前,自动控制理论还在继续发展,正向以控制论、信息论、仿生学、人工智能为基础的智能控制理论深入。
自动控制系统为了实现各种复杂的控制任务,首先要将被控制对象和控制装置按照一定的方式连接起来,组成一个有机的整体,这就是自动控制系统。
在自动控制系统中,被控对象的输出量即被控量是要求严格加以控制的物理量,它可以要求保持为某一恒定值,例如温度、压力或飞行轨迹等;而控制装置则是对被控对象施加控制作用的相关机构的总体,它可以采用不同的原理和方式对被控对象进行控制,但最基本的一种是基于反馈控制原理的反馈控制系统。
反馈控制系统在反馈控制系统中,控制装置对被控装置施加的控制作用,是取自被控量的反馈信息,用来不断修正被控量和控制量之间的偏差从而实现对被控量进行控制的任务,这就是反馈控制的原理。
下面是一个标准的反馈模型:开方:公式:X(n+1)=Xn+(A/Xn^2-Xn)1/3设A=5,开3次方5介于1^3至2^3之间(1的3次方=1,2的3次方=8)X_0可以取1.1,1.2,1.3,1.4,1.5,1.6,1.7,1.8,1.9,2.0都可以。
大工16春《自动控制原理》在线作业1满分答案

大工16春《自动控制原理》在线作业1满分答案大工16春《自动控制原理》在线作业1一、单选题(共 10 道试题,共 50 分。
)1. 对系统的瞬态响应进行分析,可以考查系统的()。
A. 稳定性B. 动态性能C. 稳定性和动态性能D. 稳定性和稳态误差正确答案:C2. 当阻尼比等于1时,系统处于()情况。
A. 无阻尼B. 过阻尼C. 负阻尼D. 临界阻尼正确答案:D3. PI调节器又被称为()。
A. 比例-积分调节器B. 比例-微分调节器C. 积分调节器D. 微分调节器正确答案:A4. 对于线性系统的动态性能指标来说,输出响应()。
A. 不变B. 越快越好C. 越慢越好D. 不能确定正确答案:B5. 下列参数里, ()反映的是系统响应的快速性。
A. 峰值时间B. 调节时间C. 延滞时间D. 上升时间正确答案:B6. 一个系统中如果有(),对系统的稳定性不利。
A. 惯性环节B. 积分环节C. 振荡环节D. 延滞环节正确答案:D7. 在实际情况中,微分环节由理想微分环节和()组成。
A. 比例环节B. 惯性环节C. 积分环节D. 振荡环节正确答案:B8. 对()来说,其职能是产生控制量,直接推动被控对象的被控量发生变化。
A. 测量装置B. 比较装置C. 计算装置D. 执行装置正确答案:D9. 两个或两个以上的方框具有同一个输入,而以各方框输出的代数和作为总输出,这种结构称为()。
A. 串联连接B. 并联连接C. 前馈连接D. 反馈连接正确答案:B10. 如果系统输入大部分是随时间逐渐增加的信号时,则通常选用()作为实验信号。
A. 阶跃函数B. 斜坡函数C. 抛物线函数D. 脉冲函数正确答案:B大工16春《自动控制原理》在线作业1二、判断题(共 10 道试题,共 50 分。
)1. 传递函数不仅能表示输入与输出的函数关系,而且能反映中间变量。
A. 错误B. 正确正确答案:A2. 如果劳斯阵列表中第一列系数均为正数,则该系统一定是不稳定的。
(完整版)自动控制原理课后习题及答案
第一章绪论1-1 试比较开环控制系统和闭环控制系统的优弊端.解答: 1 开环系统(1)长处 :构造简单,成本低,工作稳固。
用于系统输入信号及扰动作用能早先知道时,可获得满意的成效。
(2)弊端:不可以自动调理被控量的偏差。
所以系统元器件参数变化,外来未知扰动存在时,控制精度差。
2闭环系统⑴长处:不论因为扰乱或因为系统自己构造参数变化所惹起的被控量偏离给定值,都会产生控制作用去消除此偏差,所以控制精度较高。
它是一种按偏差调理的控制系统。
在实质中应用宽泛。
⑵弊端:主要弊端是被控量可能出现颠簸,严重时系统没法工作。
1-2什么叫反应?为何闭环控制系统常采纳负反应?试举例说明之。
解答:将系统输出信号引回输入端并对系统产生控制作用的控制方式叫反应。
闭环控制系统常采纳负反应。
由1-1 中的描绘的闭环系统的长处所证明。
比如,一个温度控制系统经过热电阻(或热电偶)检测出目前炉子的温度,再与温度值对比较,去控制加热系统,以达到设定值。
1-3试判断以下微分方程所描绘的系统属于何种种类(线性,非线性,定常,时变)?2 d 2 y(t)3 dy(t ) 4y(t ) 5 du (t ) 6u(t )(1)dt 2 dt dt(2) y(t ) 2 u(t)(3)t dy(t) 2 y(t) 4 du(t) u(t ) dt dtdy (t )u(t )sin t2 y(t )(4)dtd 2 y(t)y(t )dy (t ) (5)dt 2 2 y(t ) 3u(t )dt(6)dy (t ) y 2 (t) 2u(t ) dty(t ) 2u(t ) 3du (t )5 u(t) dt(7)dt解答: (1)线性定常(2)非线性定常 (3)线性时变(4)线性时变(5)非线性定常(6)非线性定常(7)线性定常1-4 如图 1-4 是水位自动控制系统的表示图, 图中 Q1,Q2 分别为进水流量和出水流量。
控制的目的是保持水位为必定的高度。
《自动控制原理》作业

题1-6 图p1-1所示为一直流发电机电压自动控制系统。
图中,1为发电机;2为减速器,3为执行机构,4为比例放大器,5为可调电位器。
(1)该系统由哪些环节组成?各起什么作用?(2)绘制出系统的框图,说明当负载电流变化时,系统如何保持发电机的电压恒定?1 2-13(a)试求下图中电路的传递函数2 2-14(a)试求下图中有源网络的传递函数w(s)=Uc(s)/Ur(s)12-24:已知一个系统由如下方程组组成,试绘制系统的方框图,并求出闭环传递函数2 2-28 求图中系统的闭环传递函数答案:设第一和第二运算放大器的的输出端电压分别为U1和U2,根据运算放大器的“虚地”概念可以列出如下方程组消除中间变量U1和U2,整理的闭环传递函数为13-10(10.0分)正确答案:答案解析:闭环传递函数对2分,特征方程1分,劳斯表列对5分,结论2分23-11(10.0分)正确答案:答案解析:阻尼比和频率占5分,剩余部分5分33-19:有闭环系统的特征方程如下,试用劳斯判据判断系统的稳定性,并说明特征根在复平面的分布。
(10.0分)正确答案:答案解析:表头列对5分,计算和结论5分43-19:有闭环系统的特征方程如下,试用劳斯判据判断系统的稳定性,并说明特征根在复平面的分布。
(10.0分)正确答案:答案解析:表头列对5分,计算和结论5分53-19:有闭环系统的特征方程如下,试用劳斯判据判断系统的稳定性,并说明特征根在复平面的分布。
(10.0分)正确答案:解:根据系数中出现了负值,不用列劳斯表就可以判断系统是不稳定的,但是要知道根的分布情况还是要用劳斯表的。
答案解析:表头5分,计算和结论5分63-19:有闭环系统的特征方程如下,试用劳斯判据判断系统的稳定性,并说明特征根在复平面的分布。
(10.0分)正确答案:答案解析:表头5分,计算和结论5分73-21:已知系统的结构图如图所示,试用劳斯判据确定使系统稳定的K f的取值范围(10.0分)正确答案:答案解析:得出方程3分,表头3分,计算和结论各占2分83-23:设单位反馈系统的开环传递函数是(10.0分)正确答案:答案解析:写出特征方程2分,代入Z平面得到方程2分,劳斯表列写和计算4分,结论2分93-24: 设有一单位反馈系统,如果其开环传递函数为:(10.0分)正确答案:答案解析:变成标准形式2分,每问计算各占4分103-24: 设有一单位反馈系统,如果其开环传递函数为:(10.0分)正确答案:答案解析:变成标准形式2分,每问计算各占4分113-26:(10.0分)正确答案:答案解析:每一问各占5分。
自动控制原理第五章课后习题答案(免费)[1]
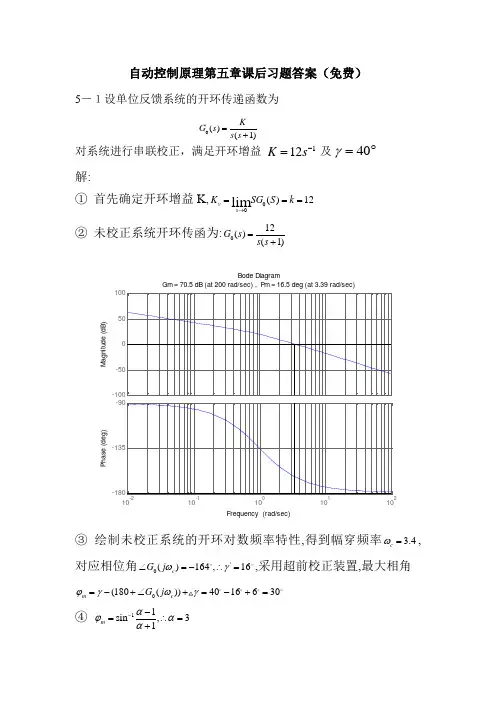
自动控制原理第五章课后习题答案(免费)5-1设单位反馈系统的开环传递函数为对系统进行串联校正,满足开环增益 及 解:① 首先确定开环增益K,00()12lim v s K SG S k →===② 未校正系统开环传函为:012()(1)G s s s =+M a g n i t u d e (d B )1010101010P h a s e (d e g )Bode DiagramGm = 70.5 dB (at 200 rad/sec) , P m = 16.5 deg (at 3.39 rad/sec)Frequency (rad/sec)③ 绘制未校正系统的开环对数频率特性,得到幅穿频率 3.4c ω=,对应相位角'0()164,16c G j ωγ∠=-∴=,采用超前校正装置,最大相角 0(180())4016630m c G j ϕγωγ=-+∠+=-+=④ 11sin ,31m αϕαα--=∴=+ 0()(1)KG s s s =+40γ=︒112K s -=⑤ 在已绘图上找出10lg 10lg3 4.77α-=-=-的频率 4.4m ω=弧度/秒 令c m ωω=⑥0.128/,0.385/m T s T s ωα=⇒==∴=校正装置的传函为:110.385()110.128Ts s G s Ts s α++==++校正后的开环传函为:012(10.39)()()()(1)(10.13)c s G s G s G s s s s +==++ 校正后1801374340γ=-=>,满足指标要求.-100-50050100M a g n i t u d e (d B )101010101010P h a s e (d e g )Bode DiagramGm = 99.2 dB (at 1.82e+003 rad/sec) , P m = 42.4 deg (at 4.53 rad/sec)Frequency (rad/sec)5-2设单位反馈系统的开环传递函数为要求 设计串联迟后校正装置。
16农大自动控制原理_在线作业5总结
一、单选题1.(5分)∙A.∙B.∙C.∙D.得分: 5知识点: 2.3 传递函数动态结构图(方框图)展开解析答案 C解析2.(5分)系统方框图如图所示,其传递函数为( )。
∙ A. 调整时间3T 、上升时间4T 、过调量1/T∙B. 调整时间3T 、上升时间∞、无过调现象 ∙C. 调整时间3T 、上升时间1T 、无过调现象 ∙D. 调整时间4T 、上升时间不到3T 、无过调现象得分: 5知识点: 3.2 一阶系统分析展开解析答案 D解析3.(5分)∙ A. 剪切频率增大 ∙ B. 谐振峰值增大∙ C. 上升时间减少∙ D. 静态品质得到改善得分: 5知识点: 6.2 无源校正网络展开解析答案 D解析 一阶系统暂态响应的特征是( )。
当系统中引入相位滞后校正环节后,系统( )。
4.(5分)∙A.∙B.∙C.∙D.得分: 5知识点: 3.5 稳定性及代数判据展开解析答案 D解析5.(5分)∙A. 增大 变好 ∙B. 减小 变好 ∙C. 增大 变坏 ∙D. 减小 变坏高阶( )系统可以近似为二阶系统。
开环传递函数的极点向右移动,相当于某些惯性或振荡环节的时间常数( ),使系统稳定性( )得分:5知识点:4.3 用根轨迹法分析系统性能展开解析答案C解析6.(5分)系统的暂态响应的主要特征取决于系统()在s 复平面上的位置。
∙ A. 偶极子∙ B. 闭环极点和开环极点∙ C. 闭环主导极点得分:5知识点:3.4 高阶系统的动态响应展开解析答案C解析7.(5分)自动控制系统按变量的时间分布规律可分为()。
∙ A. 自动跟踪系统和恒值调节系统∙ B. 自动镇定系统和人工操作系统∙ C. 开环控制系统和闭环控制系统∙ D. 连续控制系统和离散控制系统得分:5知识点:1.2 自动控制系统的分类展开解析答案D解析8.(5分)某单位反馈控制系统,,以下说法正确的是()。
∙ A. 根轨迹交点为-6∙ B. ω=1时的对数幅值为20分贝∙ C. Nyquist图包围(-1,j0)点得分:5知识点:5.3 频率特性G (jω)的对数坐标图(Bode图)展开解析答案B解析9.(5分)在设计系统时,应使系统幅频特性L (ω)穿越0dB 线的斜率为()。
《自动控制原理》第5章习题答案
G0 ( s ) =
1 s (0.1s + 1)
特征方程为, D( s ) = 0.1s 2 + s + 1 = 0 ,即,s + 10 s + 10 = 0 ,
2
ω n = 10 = 3.162 , ζ =
10 = 1.58 ,原系统为过阻尼系统, 2ω n
2
σ % = 0 , ts >
4
ζω n
解: G ( jω ) =
ω=0 时, G (0) = 0.4 ,在低频段, L(ω ) = 20 lg 0.4 = −8dB ; ω → ∞ 时, G ( j∞) = 1 ,
在高频段, L(ω ) = 20 lg1 = 0dB 。转折频率 ω1 = 2 ,ω 2 = 5 。串联校正装置是超前校正装 置。
-j 3.46
②计算期望主导极点位置。 系统期望闭环主导极点具有阻尼系数 ζ =
2 ,自然振荡频率 ω n = 4 2 , 2
θ = arccosζ = arccos
2 = 450 , 则 一 个 具 有 期 望 极 点 的 2 阶 系 统 特 征 方 程 为 , 2
s 2 + 8s + 32 = 0
jω
期望极点
期望极点
− p3
j
600
j0.58
− p2
-1
− p1
0 -j
-3
-2
σ
-2
19.150 -1
40.880 0.33 0
119.640
校核相角条件: 根据在图中主导极点位置的近似值-0.33 ± j 0.58 和开环极点的位置, 作由各开环极点到期望主导极点的向量,
Φ = -119.640 -40.880 -19.150 = -179.670≈-1800
自动控制原理作业及答案.
j (1
15 j 2)(1
j
6)
A constant gain K=15 20lg K 23.5dB A pole at origin slope: -20dB/dec A pole at ω=2 slope: -20dB/dec A pole at ω=6 slope: -20dB/dec
③ A pole at ω= 2
slope: -20dB/dec
④ A zero at ω= 3
slope: 20dB/dec
⑤ A pole at ω= 4
slope: -20dB/dec
⑥ A zero at ω= 5
《自动控制原理》
slope: 20dB/dec
第五章 控制系统的频域分析
(1) Logarithm magnitude frequency characteristic Asymptote
101
/ rad / sec
第五章 控制系统的频域分析
2. A control system has an open-loop transfer function G(s)H (s) (s 3)(s 5) s(s 2)(s 4)
Sketch Bode diagram of the system.
6)
15
《自动控制原理》
K1 15 Select K1 15
第五章 控制系统的频域分析
(2) Draw the Bode plot of K1GH0( j) , and evaluate c0 , pm0 and GM0 .
K1GH0( j)
K1G0( j)
180 j( j 2)( j 6)
自动控制原理大作业
恒温箱自动控制系统的分析与实现(北京通大学机械与电子控制工程学院,北京 100044)摘要:本文的主要内容是对恒温箱自动控制系统结构图进行分析,画出结构框图,算出传递函数。
在对恒温箱自动控制系统仿真的基础上,在控制器选择,执行机构选型,对象的建模与时域和频域分析等方面进行全面、综合的分析,并对其进行频域校正,针对系统存在的问题找到合适的解决办法,构建校正网络电路,从而使得系统能够满足要求的性能指标。
关键词:增益系统传递函数频域分析频域校正Constant temperature box automatic control system analysisand ImplementationZhang Xinjie,Jia Chengcheng,Xian Zhuo,Zhou Jing,Shi Zhen(School of Mechanical, Electronic and Control engineering, Beijing Jiaotong University, Beijing 100044,China)Abstract:The system is mainly to solve the problem of constant temperature box automatic control system structure diagram analysis, draw the structure diagram, calculate the transfer function. In the constant temperature box automatic control system based on the simulation, in the controller, actuator selection, object modeling and analysis of time domain and frequency domain and other aspects of a comprehensive, integrated analysis, and carries on the frequency domain correction system, aiming at the existing problems to find a suitable solution, constructing a calibration network circuit, thereby enabling the system to to meet the requirements of performance index.Key words: gain transfer function of the system frequency domain analysis frequency domain correction1 工作原理及性能要求恒温箱自动控制系统的工作原理图如图1所示。