
单元机组协调控制系统(二)
什么是BI/BD?
►当机组风、煤、水附属系统异常,不能按运 行人员或ADS负荷要求调整出力时, BI/BD 回路使负荷指令处理回路不接受运行人员或 ADS负荷指令增/减信号,只允许负荷单方向 变化。
引起BI/BD的原因
►第一类原因:运行中可能存在一类导致机组 实际负荷加减受到限制,但又暂时不能直接 识别的故障。如:燃烧器喷嘴堵,风机挡板 卡等。
基本工作原理
工作方式: 正常;BI/BD;RD/RUP,保持
负荷变化率限制回路
►将负荷指令运算回路来的阶跃指令加工为斜 坡信号。
►依据: Min{机组允许的最大负荷变化率,运行人员设定
的最大负荷变化率}
最大/最小负荷限制回路
►正常工况,根据机组允许的负荷上限和运行 人员设定的负荷上、下限,对负荷斜坡信号 进行限幅加工。
实现BI/BD的方案
BD
T1
>
BI
T2
<
RUP/RD回路
►什么是RUP/RD ? ►引起RUP/RD的原因 ►RUP/RD的动作判断逻辑 ►实现RUP/RD的方案 ►RD/RUP的工作过程 ►RUP/RD和BI/BD的比较
什么是RD/RUP?
►当机组附属系统出现故障,不能满足机组负 荷要求时, RD/RUP回路使负荷指令自动减/ 增,与机组附属系统的出力能力一致。
A ALR指令
0% A
T
f(x)
Δf
Δf
一)负荷指令运算回路
构成: ►负荷指令选择回路; ►调频回路 作用: ►选择目标负荷的形成方式; ►对机组的调频范围及调频幅度作出规定。
基本工作原理
► 工作方式:手动、自动、跟踪;调频,不调频。 ► 手动:ALR,运行人员就地给出负荷目标值; ► 自动:AGC,由ADS提供负荷目标值; ► 跟踪:无输出,回路跟踪修正出力指令(负荷给定
第二节 负荷管理控制中心
概述 ►LMCC (load management control system),
又称负荷主控站 \UM\LDC。 ►选择调度负荷指令或运行人员手动负荷指令
(阶跃),根据机组主机及附属设备、系统 的工作状况,结合调频要求,进行限幅、限 速加工,生成修正出力指令(斜坡),作为 负荷给定值提供给主控制器。
BI/BD指令的生成
或
BI指令的生成
与 与
实际送风量低于送风量 给定值超过允许偏差
RD指令的生成
燃料量指令到低限 燃料调节自动
BI/BD指令的生成
或
BD指令的生成
与 与
实际燃料量高于燃料量 给定值超过允许偏差
RUP指令的生成
BI/BD的工作过程
►BI/BD动作 ►有的电网,AGC跳,切换至ALR。 ►有的电网, AGC不跳,但ADS指令和功率给
BI/BD;RD/RUP;RB的分工
►BI/BD:负荷变化速度太快,辅机动作速率不 同步;
►RD/RUP :风、煤、水的一次设备或执行结 构不能按调节器要求调整出力;
►RB :风、煤、水辅机跳闸。
BI/BD回路
►什么是BI/BD? ►引起BI/BD的原因 ►BI/BD特征分析 ►BI/BD逻辑指令的生成 ►BI/BD的工作过程 ►设置BI/BD的意义 ►实现BI/BD的方案
►异常工况(BI/BD),根据BI/BD回路提供的 负荷上下限,对负荷斜坡信号进行限幅加工。
BI/BD;RD/RUP;RB的概述
►设置BI/BD;RD/RUP;RB的原因:锅炉风、 煤、水的比例要求。
►锅炉风、煤、水的比例被破坏以后的后果。 ►导致锅炉风、煤、水的比例破坏的几种基本
情况:负荷变化速度太快,辅机动作速率不 同步;风、煤、水的一次设备或执行结构不 能按调节器要求调整出力;风、煤、水辅机 跳闸。
定值偏差大于一定值后,切换至ALR。 ►如果设备、执行机构无故障,延时, BI/BD
逻辑复位,正常。 ►如果设备、执行机构有故障,延时, BI/BD
逻辑不复位,发展:RD/RUP动作。
设置BI/BD的意义
►当风、煤、水及燃烧系统出现异常或故障时, 设置BI/BD,限制负荷的进一步变化(恶劣方 向),等待一段时间,使系统中的能量平衡 和物料平衡得到恢复,至少不进一步恶化。
►第二类原因:负荷变化速度过快,各辅机动 作速率不一致。
BI/BD特征分析
机组负荷给定值
功率调节器 机组负荷实测值
送风量指令 送风调节器
送风量实测
风机
BI/BD特征
1)风(煤、水、热)流量的实测值与给定 值偏差超过允许值。或 2)风(煤、水、热)流量的给定值达到高 限或低限。
送风量指令到高限 送风机自动
值)或实发功率 ► 调频:调频回路投入,输出目标负荷调整量(调频
引起) ► 不调频:无调频调整量输出
BI逻辑指令
负
BD逻辑 指令
荷
指
令
限
制
RD/RUP 逻辑指
回
令
路
Pmax
<
T
T
A
BI回路 保持
>
T
T
A
Pmin
BD回路
V不大于
A dN/dt
T
RD/RUP回路来
T
RB回路来
二)负荷指令限制回路
1)构成: ►负荷变化率限制回路 ►最大/最小负荷限制回路 ►BI/BD回路 ►RUP/RD回路 ►保持/进行回路
指令
调频 回路
T
负荷指
令选择
回路
Σ
T 0%
A
BI/BD
回路
T
Pmax
A
Pmin
RD/RUP
回
负荷变
最大/最小
路
化率限
负荷限制
制回路
回路
内容简介
一)负荷指令运算回路 二)负荷指令限制回路 三)负荷指令管理逻辑回路
负荷指令运算回路
ADS指令
切换到手动 逻辑指令
跟踪驱动 逻辑指令
A/M T
跟踪
Σ
投入调频回 路逻辑指令
引起RUP/RD的原因
►RD/RUP之前一般都发生BI/BD。 ►经过一段时间负荷闭锁等待后,情况进一步
恶化,说明可以排除第二类原因,必须主动 调整负荷。 ►原因:燃料、风、水、燃烧系统中,管、阀、 挡板的确实存在故障。
RD/RUP指令的生成
燃料量指令到高限
燃料调节自动
或
BI指令的生成
与 与
燃料调节器偏 差超过允许值
RD指令的ห้องสมุดไป่ตู้成
实现RUP/RD的方案
RD/RUP的工作过程
负荷管理控制中心的构成
LMCC
负荷指令形成回路
负荷指令管理 逻辑回路
负荷指令运算回路 负荷指令限制回路
负荷 指令 选择 回路
调 频 负荷变 回 化率限 路 制回路
最大/ 最小负 荷限制
回路
BI/BD 回路
RB/RD 保持/ /RUP 进行 回路 回路
负荷管理控制中心两部分的相互关系
修正
出力
负荷指令管理逻辑回路
机炉协调控制
有所简化,而且利用汽包压力微分起到使控制过程更加平稳的作 用。汽机能量需求信号直接作为锅炉指令,与热量反馈信号构成 燃料控制信号,可以更为直接、快速地实现机、炉之间的动静态 能量平衡。
单元机组协调控制
DEB协调控制系统具有以下特点:
N
机炉控制对象
F(t) 为比例为分环节,有利于改善锅炉对功率的响应特性。 F(x) 为死区的环节,有利于提高协调控制系统的稳定性。
单元机组协调控制
以炉跟机为基础的双向补偿协调控制系统(三)
压力 定值 + -
Ps
机组 指令
ULD
+ -
F(t) PI
总燃料量TFF
+ ++BD
PI B
K(s)
+
PI TD +
PD 锅炉控制器
P0
+ _
汽机控制器
锅炉
P0-PT PT
_+ μT
μB (b)
汽机
+ _
N0
NE
单元机组协调控制
压力
定值
-
+
Ps
机组 指令 +
ULD -
F(t) PI
总燃料量TFF 或热量
+ ++ BD
B PI
F(x)
+
TD
+
T
PI
+
fs +
F(x)
-
f
GPB
PT
机前 压力
GPT
GNB
GNT
机组 功率
单元机组协调控制系统

进 汽 量
制 系 统
单
元 机
锅炉
汽轮机、发电机
组
图单1元3-机1 单组元协机调组控协制调系控制统系统的组成
三、机组负荷控制系统被控对象动态特性
单元机组
TD
汽轮机控制系统 μT
GNT(s)
+ PE
+
GPT(s)
BD
μB
锅炉控制系统
GNB(s) GPB(s)
+
pT +
图13-2 负荷被控对象方框图 GNT(s)——汽轮机调门开度μT对机组输出电功率PE的传递函数 GPT(s) ——汽轮机调门开度μT对主蒸汽压力pT 的传递函数 GNB(s) ——燃烧率μB对机组输出电功率PE的传递函数 GPB(s) ——燃烧率μB对主蒸汽压力pT的传递函数
单元机组协调控制系统
(1)最大可能出力值的计算 当锅炉和汽轮发电机组运行正常时,机组的最
大可能出力值与主要辅机的切投状况直接有关, 主要辅机跳闸或切除,最大可能出力值就会减小。 因此机组的最大可能出力由投入运行的主要辅机 的台数确定。应随时计算最大可能出力值,并将 它作为机组实际负荷指令的上限。
机组的主要辅机设备有风机(送、引风机)、 给水泵(电动、汽动给水泵)、锅炉循环水泵, 空气预热器以及汽轮机或电气侧设备等。因此, 负荷返回RB的主要类型包括送风机RB、引风机 RB、一次风机RB、给水泵RB、磨煤机RB等。
单元机组协调控制系统
二、 单元机组协调控制系统基本组成
ADS指令
电网频率
值班员指令
外部负荷指令
协
调
控
制 级
主蒸汽压力给定值po
主蒸汽压力pT
负荷指令处理回路
单元机组协调控制系统
单元机组协调控制系统作者:曹雪伟周爱强来源:《消费导刊·理论版》2009年第03期[摘要]单元机组协调控制系统把锅炉、汽轮发电机组作为一个整体进行控制,采用了递阶控制系统结构,把自动调节、逻辑控制、连锁保护等功能有机地结合在一起,构成一种具有多功能控制功能,满足不同运行方式和不同工况下控制要求的综合控制系统。
[关键词]协调控制系统一、单元机组协调控制系统的概述(一)协调控制系统的概念单元机组协调控制系统把锅炉、汽轮发电机组作为一个整体进行控制,采用了递阶控制系统结构,把自动调节、逻辑控制、连锁保护等功能有机地结合在一起,构成一种具有多功能控制功能,满足不同运行方式和不同工况下控制要求的综合控制系统。
1.协调控制系统的组成单元机组协调控制系统,它是建立在汽机控制子系统和锅炉控制子系统基础上的主控系统和机、炉子控制系统组成的二级递阶控制系统。
处于调节级的主控系统是协调控制系统的核心,它对负荷指令进行运算处理形成控制决策,给出汽机负荷指令和锅炉负荷指令。
处于局部控制级的各子系统在机炉主指令下分工协调动作,完成给定的控制任务。
随着电网运行自动化水平的提高,以单元机组协调控制系统为基础,构成电网级协调控制与管理已成为电力生产过程自动化的发展趋势。
对单元机组协调控制系统功能上的基本要求有以下几个方面:(1)当外界负荷需求改变时,机炉协调动作使单元机组的输出功率尽快地满足外界负荷需求;与此同时保证机组主要运行参数在允许范围内变化。
(2)当部分主要辅机故障或其他原因造成机组处理不足时,应能自动按规定的速率将机组承担的负荷降低到适当水平继续运行。
在任意主要辅机工作到极限状态或主要运行参数的偏差超过允许范围时,应对负荷指令进行方向闭锁或迫降,以防止事故发生。
(3)具备多种运行方式可供选择,以适应机组的不同工况需要。
(4)系统要方便于运行人员的干预,如进行运行方式的切换,进行手动操作等。
以上要求由单元机组主控系统的功能来实现。
火电厂单元机组的协调控制系统

单元机组和控制系统的关系
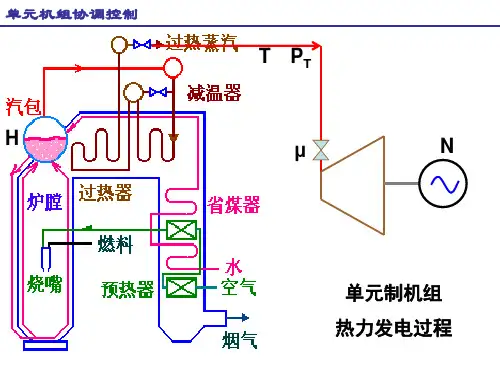
在单元机组的运行过程中,引起被调量 (如主蒸汽压力、温度)变化的原因是各 种扰动,而控制系统的任务则是要克服扰 动对被调量的影响,使被调量始终保持在 生产过程允许或希望的范围内。 最主要的扰动——外界电负荷的变化。
单元机组协调控制系统的发展
机炉协调的负荷控制方式
把之前两种方式结合起来,取长补短 所引起的压力变化比主汽压力下降后在增大锅炉功率(BF 方式)所引起的压力变化小得多。由于功率调节信号是同 时作用于汽轮机和和锅炉的,所以它比TF方式有更快的功 率响应。 这种锅炉蓄热的合理利用与及时补偿的协调方式,使得单 元机组实际输出功率既能迅速响应给定功率的变化又能保 持主汽压力的相对稳定。
汽轮机跟随的负荷控制方式
由汽轮机控制主汽压力,由锅炉控制机组负荷。 该方式的主汽压力变化较小,对锅炉的稳定有利,但是由于锅炉燃料 量输送及传热过程有较大滞后,使得机组输出功率响应有较大滞后, 调频能力差。 适用情况: a.承担基本负荷的单元机组。 b.当新机组刚刚投入运行,经验还不足时,采用这种方式可使机组 运行比较稳定。 c.当单元机组中汽轮机运行正常,机组输出功率受到锅炉限制时。
机组负荷管理控制中心(LMCC)
又称 机组负荷指令处理装置 负荷控制中心是用来协调机组内、外矛盾,也就是协 调供与求的矛盾
机炉主控制器
机炉主控器协调的是机和炉的内部矛盾
机炉子控制系统
直接与控制对象相联系,执行协调级的指令,使燃烧量、 送风量、给水量、蒸汽流量等与负荷控制指令相适应,实现 负荷控制的任务
。
• 机发 机组
全 依 变 锅
• 发 主 的 蒸 两 率 对 象 功 制 出 控 组 输 组 机 元 机
单元机组协调控制系统(讲稿)

单元机组协调控制系统概述定义:锅炉和汽机相互配合接受外部负荷指令,共同适应电网对负荷的需求,并保 证机组本身安全运行的控制系统。
协调控制系统(CCS 是整个单元机组自动化系统的一个重要组成部分,CCS 与 FSSSDEH 等的联系如图所示:其组成如下。
手设 动 定ADS行政管理中心逋 监视保护 系统汽包水位 汽水取样 连续分析I 示记录仪表音 亍响灯光报警锅炉 及给水 控制操 作 中 心汽轮发电机控制CCSPASS SSS TISDEH MEHMARC「级管理计算机火焰BTGCRT控制室机房组成:主控制系统锅炉的燃料控制系统风量控制系统给水控制系统和汽温控制系统汽机侧的数字功频电液控制正常运行时,锅炉和汽机控制系统接受来自主控制系统的负荷指令。
主控制系统是协调控制系统的核心部分,有时把主控制系统直接称为协调控制系统。
协调控制系统的方框图如下:主控系统图1单元机组协调控制系统方框图一、主控系统的组成1、任务:(1)产生负荷控制指令(2 )选择机组负荷控制方式2、组成:负荷(功率)指令处理装置机炉主控制器二、负荷指令处理装置(一)负荷指令运算回路输入信号:机组值班员手动给定的负荷指令ADS△ f输出信号:机组负荷指令NN负荷指令处理回路实例图工作过程:运行人员输入T负荷率限止T上下限限止T机组负荷出力。
增减(出力变化率限止)图2负荷指令处理回路实例(二) 机组最大可能出力运算回路定义:考虑各种辅机的运行状况而计算出的机组出力。
机组最大可能出力运算回路原理图(三) 机组的允许最大负荷运算回路定义:考虑锅炉燃烧器等不可测故障时,使锅炉的实际出力达不到机组功率指令 N o的要求,而设置的机组负荷运算回路,简称返航回路。
返航回路的工作过程:(1) 正常运行:N 允许=N 最大,4接通6(2) 大于5%勺燃烧率,积分器 2的输出为机组允许最大负荷信号。
运算过程示意图如下:运行人 员要求 负荷指 令减增I I-PR-I100% 24 n0% G21给水泵100%50%O 燃烧率偏差信号19 2364士A士A -1%-4%f回转式空气预热器100%13燃烧器221450%100%锅炉循环泵47%CU-33%Q25 凝结水泵0%310G100%dd50%■ <t -1LJ卓9—118G30%12机组最大可能出力1 "30 31AT允许最大负荷U、U3、U4、U6分别为积分器2、反向器3、偏置器4和6的输出信号T 0出现6%然烧率偏差T 1监控器31动作时间,切换器5将燃烧率偏差信号直接送入偏置器4T 2燃烧率偏差信号=1%机组允许最大负荷信号停止下降,机组稳定T 3、故障排除,燃烧率偏差信号V 1%积分器输入为正值,直至允许最大出力等于最大可能出力。
2机炉负荷协调控制系统

第二章机炉负荷协调控制系统2.1任务机组负荷协调控制系统的任务是使机组尽可能快地响应电网对该机组的负荷要求,同时,应能保证主汽压力尽量稳定,以保证机组的安全稳定运行。
22单元机组对象的动态特性:2.2.1当其它输入不变时,改变汽机调门开度,例如,将调门开大,主蒸汽流量将迅速增加,这表明汽轮机能迅速响应负荷要求变化,但由于燃烧未能相应加强,主汽压开始下跌,蒸汽流量也渐渐下跌,最后又回到了原来的值,没有能满足电网的长期需要,而压力则降到了一个相对较低的值如图 13- 1 (a)。
2.2.2若其它输入不变,增加燃烧率(锅炉指令BD),主汽压力将逐渐升高,主蒸汽流量也逐渐增加,负荷逐渐增加,说明锅炉改变燃料量后,负荷响应比较缓慢,如图13 - 1 (c)。
2.2.3当外界要求增加负荷时,由于一个负荷特性快(汽轮机),一个特性慢(锅炉),就难以满足既快速,又稳定的要求,如果仅满足快速的要求,可通过不断开大汽机调门开度来实现,虽可保证负荷需求(也不可能长久),但压力将一路下跌,如图13- 1 (b),会影响机组安全。
所以机炉两者之间应协调控制调门开度指令和锅炉指令。
BD仏切;t迪滝机调门膽跃藏动(h)汽机■调门姜藝升大图13- 1 单元机组对象动态特性2.3运行方式单元机组负荷协调控制系统一般有下列几种运行方式:2.3.1手动方式:汽机指令和锅炉指令都是手动发出,此时,运行人员兼顾汽压和负荷,手动调节汽机指令(调门开度指令)及锅炉指令,使压力基本稳定,并使机组负荷按照电网需要变化。
2.3.2机跟炉方式(汽机跟随锅炉)此时,锅炉侧根据电网需求来调节锅炉指令(增/减燃烧率),而汽机则根据主汽压力的变化,自动调节汽机调门开度。
可以看出,这种方式下,当外界需要机组增加负荷时,锅炉开始加强燃烧,压力渐渐升高汽机则根据压力升高情况,自动地调整汽机指令,渐渐开大调门开度,负荷随之增加,由于锅炉响应较慢,所以使负荷增加得较慢,但是由于汽机调门变化对压力的影响较快,所以压力显得十分稳定。
第二章 单元机组协调控制系统
采取的办法是不使汽轮机调节汽门处于全开的位臵, 而是留出一定的调节余地。当外界负荷需求变更时,首先 通过调整汽轮机调节汽门的开度,改变进汽量,利用锅炉 内部的蓄热能量,较快地适应外界负荷的需求。与此同时, 调整进入锅炉的输入量,使燃烧率改变,与外界负荷需求 达到新的平衡。调节汽门的调节余地也为机组参与电网一 次调频创造了条件。
North China Electric Power University
第二章 单元机组协调控制系统
§2-1
概
述
2
North China Electric Power sity
第二章 单元机组协调控制系统
一、协调控制的基本概念
从大系统理论出发,协调控制是一种解决大系 统控制问题的基本策略。 所谓大系统可理解为由若干相互关联子系统组 成的复杂系统。应用大系统理论处理这类庞大而复 杂系统控制问题的基本方法就是分解——协调的方 法。所谓分解就是把大系统化为若干子系统,以便 进行分块的处理与控制,求得各子系统的局部最优 解;而协调则是从系统的全局出发,合理地调整各 子系统之间的关系,求得各子系统之间的和谐与统 一,进而得到整个大系统的最优解。
6
North China Electric Power University
第二章 单元机组协调控制系统
单元机组协调控制系统框图
7
North China Electric Power University
第二章 单元机组协调控制系统
单元机组协调控制系统可认为是一种二级递阶 控制系统。处于上位级的机炉协调级,也叫作单元 机组主控系统,是整个系统的核心部分。处于局部 控制级的子系统包括锅炉燃料控制系统,风量控制 系统,汽轮机功率/ 频率调节系统,以及直流锅炉 的给水控制系统。单元机组主控系统产生指挥机炉 控制器动作的锅炉指令和汽机指令。局部控制级的 控制器执行主控系统发出的指令,完成指定的控制 任务。
(完整)09第三章 单元机组协调控制系统
协调控制:通过控制回路协调汽轮机和锅炉的工作状 态,同时给锅炉和汽轮机自动控制系统发出指令,以 达到快速响应负荷变化的目的,尽最大可能发挥机组 调频、调峰能力,稳定运行参数。 特别是600MW以上的机组都设置了协调控制系统。 协调控制系统(CCS)(按原电力部自动化协会推荐应 称为:MCS),但习惯原因多数仍使用CCS表示协调控 制系统。 二、协调系统的运行方式 (插图) 协调控制系统在协调机炉运行时共有四种运行方式, 各运行方式都有优缺点,根据实际情况酌情选择使用。 (原则:负荷变动不能使主汽压力变化过大) 1)炉跟机:需要机组进行负荷变化时,首先改变汽机 的负荷,然后在协调系统控制下让炉来稳定主汽压力。 优点:负荷变化快;缺点:机组参数变化大
4)采用前馈信号使跟随方及时动作以避免参数波动。 应该说这一点是协调系统和原来常规仪表的主要区别。 常规仪表就是由于没有这种功能才会在大机组负荷变 动面前“束手无策”。 下面以图3-1为例,了解以下内容: 1)如何看自动控制图(了解各种符号的含义) 2)如何分析自动控制图(自动控制原理) 3)分析协调控制原理
一、符号识别 最好能将符号记录 下来,以便日后查看
补充自动控制图形符号说明:
LAG(英文含义:落后、迟延)--惯性 LIM(limit:限制、限定)--幅值限定 RAMPC—速率限定
汽轮机负荷调节
锅炉负荷指令运
系统:(机主控
算系统:经过此
电路)输入量为
运算单元输出到
发电机+ 功率T和
锅炉调节系统以
自上动边信调菱高两数小出负低入R加入个法为高定被被过限输切备切用的/为号节U形手值个值负的荷值中法的信运手的N比信器值数限限限定出换,换两一自发可中动选信。荷最指选选为减器两号算动模B较号的限值定定定数为:可设个个动生以例时过大上指但某切A择号其,小令A择择输负:个进。信拟器之输表C幅(输的数值限一以备输。,器产如快,面令应时换器中右是数必数函(测线偿器最出荷将或行号信K: 差 出示器 右 入 输 值 时 定般 控 以 入右, 生: 汽 , 会 传 不 力 间开:选侧要值须值数X量性运是:小。指输 多 加。号自根两作。模:侧。入,,数切制决信)边手不在机否损送大计段关在择输求,大转信矫算自在的右令动据个为拟一)在输当该值换这定号:的动同启温则坏下于算内,输最入机运于换号正等动两信侧。调输输比侧,运入输限设个使中对动度热汽来高会不入小为组行这器进或操快个号节入入较输一行不入定被汽不应机的限限大的的最输中个F行补作速输作器信入侧时能超单轮增力设负数制于。:号限为,超过元机长过备荷值在某,, 个数值(偏差信号) 决定输出调节 信号的大小。
机组协调控制系统(CCS) ppt课件
目前,各种不同单元机组协调控制系统的设计,都是从处理快速负荷响应和主要 参数运行稳定这一矛盾出发的,一般协调控制系统可按反馈或前馈回路的不同进行分 类。
(一)、按反馈回路分类 按反馈回路分类可以将协调控制系统分为以汽机跟随(锅炉基本)为基础的协调
控制系统和以锅炉跟随(汽机基本)为基础的协调控制系统。
员改变负荷的指令、电网频率自动调整的指令。根据机组运行状态和电网对机
组的要求,选择其中一种指令或两种以上指令。
(2)限制负荷指令的变化率和起始变化p幅pt课度件。
9
(3)限制机组最高和最低负荷。 (4)甩负荷保护。 (5)根据机组的辅机运行状态,选择不同的运行工况。
2、机炉主控制回路的作用 (1)接受经过处理的负荷指令P0,对锅炉调节系统和汽机调节系统发出协调的指挥
调度所可以直接改变机组负荷,机组运行人员也可以改变机组输出功率,机炉自动调 节系统都投入运行。
(2)方式II--汽机根随锅炉而汽机输出功率可调方式 这种调节方式时,锅炉、汽机自动系统都投入,但机组不参加电网调频,调度所
也不直接改变机组的负荷。只有机组运行人员可以改变机组的给定功率,机组输出功 率能自动保持等于给定功率。
汽机跟随(锅炉基本)为基础的协调控制系统,可以在汽机调节器前,加入功率
偏差的前馈信号,其原理是利用锅炉的蓄能,同时允许汽压在一定范围内波动。如图 11-2所示,功率偏差信号(P0-PE)可以看作是暂时改变的汽机调节器的给定值,当 (P0-PE)0时,汽压给定值降低,汽机调节器发出开大调节阀的指令,增加输出 功率,反之亦然,当F(x)=0时,前馈作用不存在。 2、以锅炉跟随(汽机基本)为基础的协调控制系统:
能量平衡信号与功率给定信号性质不同。后者仅表示电网对机组的负荷要求,前
单元机组协调控制系统(CCS)
§7.1 CCS的基本概念(6)
➢ 以锅炉跟随为基础的协调控制方式:
§7.1 CCS的基本概念(7)
➢ 以汽轮机跟随为基础的协调控制方式
§7.1 CCS的基本概念(8)
➢ 综合型协调控制方式
§7.1 CCS的基本概念(9)
CCS 的基 本组 成
➢ CCS
➢ p1/pT信号的微分项整定不受汽轮机控制回路的影响,只需按 机炉对负荷要求响应速度的差异确定参数就可以了。与负荷 指令间接平衡的协调系统相比,锅炉控制回路的前馈信号无 论是动态的还是静态的精度都比较高,整定也比较方便。
§7.3 机炉主控制器(17)
系统分析(2)
➢ 从锅炉内扰来看,当燃烧率自发增加时,pT及p1均升高,因 为p1对燃烧率变化比实发电功率PE灵敏,在汽轮机控制回路 中功率积分项尚未改变时,汽轮机调节器就使汽轮机调节阀 关小,促使p1恢复到与功率给定值相适应的水平。与此同时, 锅炉控制回路接受两个减小PB指令的信号,一个是由于p1恢 复而使p1/pT减小的信号,另一个是负的压力偏差信号(p0pT),所以锅炉侧消除内扰的能力较强。
§7.1 CCS的基本概念(1)
CCS释义: 在单元机组的调节方式中,无论扰动发生在
锅炉侧还是汽轮机侧,都能保证机炉之间能很好 地相互跟随协调运行,同时兼顾负荷和汽压两者 的关系,能在确保机组安全运行的前提下最大限 度地适应负荷需要的调节方式或控制系统。
§7.1 CCS的基本概念(2)
单元机组负荷控制的特点:
协调锅炉、汽轮发电机的运行,在负荷变化较大时,能维持两 者之间的能量平衡,保证主蒸汽压力稳定。
协调机组内部各子控制系统(燃料、送风、炉膛压力、给水、 汽温等控制系统)的控制作用,在负荷变化过程中使机组的主 要运行参数在允许的工作范围内,以确保机组有较高的效率和 可靠的安全性。