
自动控制原理04高阶系统,稳态误差20161009
3.6.2 稳态误差的定义
ess lim e(t ) lim sE(s)
t s 0
E ( s ) R( s ) C ( s ) H ( s ) 1 R( s ) 1 G( s) H ( s)
ess lim sE ( s )
s 0
1 lim s R( s) s 0 1 G (s) H (s)
C (s) 10 例如: R( s) ( s 1)(s 10)
系统的极点为-1,-10
1 10 1 1 1 10 1 当 R ( s ) 时, C ( s) s s( s 1)(s 10) s 9 s 1 9 s 10
3.5 高阶系统的时域分析
1 t 10 10t c(t ) 1 e e 9 9
2 k
Ck
k 1 k2
sin k 1 k2 t ]
3.5 高阶系统的时域分析
结论: (1)系统响应由一阶系统、二阶系统的响应分量组成,特征根 分布在复平面的左侧,系统暂态分量是收敛的(实数根是
单调收敛,复数根是震荡收敛),系统稳定。
(2)当特征根距离虚轴越远,对应的响应衰减越快,产生的影 响越小。
阶系统。
3.6 线性系统稳态误差的计算
3.6.1 误差的定义 在输出端定义:
期望值
e(t ) c (t ) c(t )
r (t )
e(t )
b(t )
G( s)
H (s)
c(t )
在输入端定义:e(t ) r (t ) b(t ) 当系统为单位反馈时
实际值
e(t ) r (t ) c(t )
3.5 高阶系统的时域分析
3.5.1 数学模型
dn d n1 d a n n c(t ) a n 1 n 1 c(t ) ... a1 c(t ) a0 c(t ) dt dt dt
dm d m1 d bm m r (t ) bm1 m1 r (t ) ... b1 r (t ) b0 r (t ) dt dt dt
ess r 1(t )
0 1 2
1 1 K
t
1 2 t 2
结论:(1)系统的稳态误差与
系统的型别和开环增益有关。 (2)系统的稳态误差与外作用 量的类型和幅值有关。
1 K
0 0
1 K
0
3.6 线性系统稳态误差的计算
例3-7 已知某系统的结构图如图所示,求系统在 r (t ) 1 t 的作用下的稳态误差。 解:先判定系统的稳定性
s 1 s 1 1 ess lim R( s) lim 2 s 0 s K s 0 s K s
静态速度 K K lim sG ( s ) H ( s ) lim 误差系数: v s 0 s 0 s 1
{
1 K
0
1
2
3.6 线性系统稳态误差的计算
0
0型系统
1 I型系统
2 II型系统
s 1 R( s ) ess lim lim s 0 s 0 K s K 1 G0 ( s ) H 0 ( s ) s s R( s)
3.6 线性系统稳态误差的计算
3.6.3 单位阶跃输入信号下的稳态误差
3.6 线性系统稳态误差的计算
结论:系统的稳态误差不仅和系统的结构、参数有关,而且 和外作用量有关。
设系统的开环传递函数为
2 2 s 2 2 s 1) ( i s 1) K K ( 1 s 1)( 2 G( s) H ( s) G0 ( s) H 0 ( s) 2 2 s (T1 s 1)(T2 s 2T2 s 1) (T j s 1) s
1 ess lim R( s) lim s 0 s K s 0 s K s
静态位置 K K lim G ( s ) H ( s ) lim 误差系数: P s 0 s 0 s
s
1
s
1
{
1 1 K
0 0
0
1 2
0
3.6.4 单位斜坡输入信号下的稳态误差
r
3.5 高阶系统的时域分析
3.5.2 单位阶跃响应
K C ( s)
q m
(s z )
i i 1
2 2 ( s p ) ( s 2 s j k k k ) j 1 k 1
r
1 s
A0 lim sC ( s) b0 / a0
Aj , Bk , Ck 为待定系数
s 0
q r Aj A0 Bk s Ck 2 2 s ( s p ) ( s 2 s j 1 k 1 j k k k )
c(t ) A0 A j e
j 1
q
p jt
e
k 1
r
k k t
[ Bk cosk 1 t
3.6.5 单位加速度输入信号下的稳态误差
s 1 s 1 1 ess lim R( s) lim 3 s 0 s K s 0 s K s
{
1 K
0
1
2
静态加速度 K 2 s G ( s ) H ( s ) lim 2 误差系数: K a lim s 0 s 0 s
C (s) bm s m bm1 s m1 ... b1 s b0 G( s ) R(s) an s n an1 s n1 ... a1 s a0
K
q
(s z )
i i 1
m
2 2 ( s p ) ( s 2 s j k k k ) j 1 k 1
当 t 1 时,
1 10 c(t ) 1 0.368 0.000045 9 9
(3)偶极子:距离很近的一对零、极点,其在响应中产生的效 果可以抵消。 (4)主导极点:靠近虚轴,而附近又没有零点时,系统的响应 主要由该极点决定。 (5)高阶系统通过主导极点的确定,将其近似处理为一阶或二
计算机控制系统的稳态误差
计算机控制系统报告--计算机控制系统的稳态误差在计算机控制系统中存在稳态误差。
怎样计算稳态误差呢?在连续系统中,稳态误差的计算可以通过两种方法计算:一是建立在拉氏变换中值定理基础上的计算方法,可以求出系统的终值误差;另一种是从系统误差传递函数出发的动态误差系数法,可以求出系统动态误差的稳态分量。
在离散系统中,根据连续系统稳态误差的两种计算方法,在一定的条件下可以推广到离散系统。
又由于离散系统没有唯一的典型结构形式,离散系统的稳态误差需要针对不同形式的离散系统来求取。
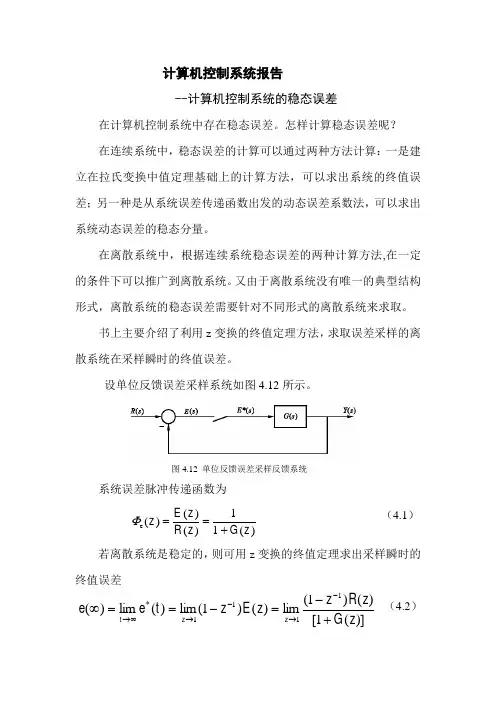
书上主要介绍了利用z 变换的终值定理方法,求取误差采样的离散系统在采样瞬时的终值误差。
设单位反馈误差采样系统如图4.12所示。
图4.12 单位反馈误差采样反馈系统系统误差脉冲传递函数为(4.1)若离散系统是稳定的,则可用z 变换的终值定理求出采样瞬时的终值误差(4.2)Φ==+e ()1()()1()E z z R z G z )](1[)()1(lim )()1(lim )(lim )(1111*z G z R z z E z t e e z z t +-=-==∞-→-→∞→(4.2)式表明,线性定常离散系统的稳态误差,不但与系统本身的结构和参数有关,而且与输入序列的形式及幅值有关。
除此之外,离散系统的稳态误差与采样系统的周期的选取也有关。
上式只是计算单位反馈误差采样离散系统的基本公式,当开环脉冲传递函数G(z)比较复杂时,计算e(∞)仍然有一定的计算量,因此希望把线性定常连续系统中系统型别及静态误差系数的概念推广到线性定常离散系统,以简化稳态误差的计算过程。
在离散系统中,把开环脉冲传递函数G(z)具有z=1的极点数v 作为划分离散系统型别的标准,与连续系统类似地把G(z)中v=0,1,2,…的系统,称为0型,Ⅰ型和Ⅱ型离散系统等。
下面讨论不同类别的离散系统在三种典型输入信号作用下的稳态误差,并建立离散系统静态误差系数的概念。
1.单位阶跃输入时的稳态误差对于单位阶跃输入r(t)=1(t),其z 变换函数为(4.3)得单位阶跃输入响应的稳态误差 (4.4)上式代表离散系统在采样瞬时的终值位置误差。
自动控制原理-第4章新 稳态误差与准确性分析
第4章 稳态误差与准确性分析控制系统的动态响应表征了系统的动态性能,它是控制系统的重要特性之一。
控制系统的稳态误差则是系统控制精度的一种度量,是系统的准确性能指标。
由于系统自身的结构参数、输入作用的类型(控制量或扰动量)以及输入函数的形式(阶跃、斜坡或加速度等)不同,控制系统的稳态输出不可能在任意情况下都与输入量(希望的输出)一致或相当,也不可能在任何形式的扰动下都能准确地恢复到原来的平衡位置,因而会产生原理性稳态误差。
通常把在阶跃输入作用下没有原理性稳态误差的系统称为无差系统;而把有原理性稳态误差的系统称为有差系统。
此外,系统中存在的不灵敏区、间隙、零漂等非线性因素也会造成附加的稳态误差。
可以说,控制系统的误差是不可避免的。
但是这些不是本章所要研究的内容。
本章讨论的是系统在没有随机干扰作用,元件也是理想的线性元件的情况下,系统仍然可能存在的误差。
控制系统设计的其中一个指标,就是尽量减小系统的稳态误差,或者使误差小于某容许值,以提高系统的准确性。
而系统的稳态误差,应该是在系统稳定的前提下研究才有意义;对于不稳定的系统而言,根本不存在研究稳态误差的可能性。
本章主要讨论线性控制系统由于系统结构、输入作用形式和系统类型所产生的稳态误差,即原理性稳态误差的计算方法,其中包括系统类型与稳态误差的关系,同时介绍定量描述系统误差的系数,静态误差系数和动态误差系数。
4.1 误差与稳态误差对于实际系统来说,输出量常常不能绝对精确地达到所期望的数值,期望的数值与实际输出的差就是所谓的误差。
4.1.1误差与偏差系统的误差e (t )是以系统输出端为基准来定义的,设x or (t )是控制系统所希望的输出,x o (t )是其实际的输出,则误差e (t )定义为)()()(o o t x t x t e r -=误差e (t )的Laplace 变换为E 1(s),则)()()(o o 1s X s X s E r -= (4-1) 系统的偏差差ε(t )是以系统输入端为基准来定义的。
自动控制原理时域指标

自动控制原理时域指标自动控制原理是一门研究在给定的输入条件下,使系统按照预定要求自动运行的学科。
在自动控制系统中,时域指标是用来描述系统动态响应的性能指标,它们与时间的关系比较直观,可以反映出系统的稳定性、快速性、精确性和抗干扰性等特性。
本文将分别介绍自动控制原理中的三个重要时域指标:稳态误差、动态响应和稳定性。
1.稳态误差稳态误差是描述系统响应与期望输入之间差距的指标,它反映了系统在稳定运行状态下的准确性。
对于系统的静态误差,可以通过稳态增益来衡量,其定义为系统输出与期望输入间的比值。
具体来说,当输入信号为阶跃函数时,稳态误差可以分为四种类型:零误差、有限稳态误差、无限稳态误差和不稳态。
其中,零误差表示系统的输出完全和期望输入一致,有限稳态误差表示系统在稳定状态下存在一定的误差,无限稳态误差表示系统永远无法消除误差,而不稳态则意味着系统无法达到稳定状态。
2.动态响应动态响应是指系统在外部输入变化时的响应情况。
通过分析动态响应,可以揭示系统的快速性、稳定性和阻尼特性等。
常见的动态指标包括:超调量、峰时间、上升时间、调整时间和稳定时间等。
其中,超调量描述了系统过渡过程中最大偏差与期望输入之间的差距,峰时间表示系统过渡至稳态所需的时间,上升时间是指系统从初值到达稳态之间的时间,调整时间则是指系统达到稳态所需的时间。
3.稳定性稳定性是自动控制系统最基本的性质,它决定了系统对干扰和噪声的抵抗能力。
在时域中,稳定性可以通过系统的极点位置来判断。
当系统的所有极点的实部都小于零时,系统是稳定的;当一些极点的实部大于零时,系统则是不稳定的。
此外,稳定性还可以通过系统的阶数来判断,一般而言,阶数越高的系统越不稳定。
在自动控制原理中,时域指标能够直观地描述系统的动态特性,为系统设计和性能评估提供了重要的依据。
通过深入了解稳态误差、动态响应和稳定性等时域指标,可以更好地理解和分析自动控制系统的运行特性,从而进行优化和改进。
自动控制原理稳态误差
自动控制原理稳态误差稳态误差是自动控制系统中一个非常重要的概念,它直接关系到系统的稳定性和准确性。
在控制系统中,我们经常会遇到一些误差,这些误差可能会影响系统的性能和稳定性。
因此,了解稳态误差的概念和计算方法对于控制系统的设计和分析都非常重要。
首先,我们来看一下稳态误差的定义。
稳态误差是指系统在稳定工作状态下,输出信号与期望值之间的差异。
换句话说,当输入信号保持不变时,系统输出与期望输出之间的偏差就是稳态误差。
稳态误差通常用于衡量系统的准确性和稳定性,它是评价控制系统性能的重要指标之一。
接下来,我们来看一下稳态误差的分类。
在自动控制系统中,稳态误差可以分为四种类型,静态误差、动态误差、稳态误差和瞬态误差。
静态误差是指系统在稳定工作状态下,输出信号与期望值之间的偏差;动态误差是指系统在工作过程中,输出信号与期望值之间的波动;稳态误差是指系统在长时间工作后,输出信号与期望值之间的偏差;瞬态误差是指系统在瞬时工作过程中,输出信号与期望值之间的偏差。
这四种误差类型各有特点,对于控制系统的设计和分析都有着重要的意义。
然后,我们来看一下稳态误差的计算方法。
在实际工程中,我们通常会用一些指标来衡量系统的稳态误差,比如静态误差增益、动态误差增益、稳态误差增益和瞬态误差增益等。
这些增益值可以帮助我们更好地了解系统的稳定性和准确性,从而指导控制系统的设计和分析工作。
最后,我们来看一下如何通过调节控制系统的参数来减小稳态误差。
在实际工程中,我们通常会通过调节控制系统的参数来改善系统的稳定性和准确性。
比如,可以通过增加控制器增益、改变控制器结构、优化控制器参数等方法来减小系统的稳态误差。
通过这些方法,我们可以更好地提高控制系统的性能和稳定性,从而更好地满足工程实际应用的需求。
总之,稳态误差是自动控制系统中一个非常重要的概念,它直接关系到系统的稳定性和准确性。
了解稳态误差的概念和计算方法对于控制系统的设计和分析都非常重要。
《自动控制原理(第4版)》第3章

(2)单调上升的指数曲线; (3)当t=T时,y=0.632;
(4)曲线的初始斜率为1/T。
性能:
(1)超调量 不存在(0) 。
(2)ts=3T 或4T。
11
2、单位斜坡响应
t
y(t) (t T ) Te T t 0
y(t)的特点: (1)由动态分量和稳态分量两部分组成。 (2)输入与输出之间存在跟踪误差,且误差 值等于系统时
r
B eknkt k
cos
k 1
1 2nkt
r k 1
Ck knk Bk 1 2nkt
e knkt
sin
1 2nkt
37
y(t)分析: 1.闭环极点在s的左半平面上,则对应的动态分量,当时间趋于
无穷时都趋于0,系统输出等于稳态分量值。----系统是稳定的。 2.动态分量哀减的快慢,取决于闭环极点的大小,
间常数“T”。
12
3、单位抛物线响应
y(t)的特点:
y(t)
1
t
2
Tt
T
2
(1
t
eT
)
t0
2
输入与输出之间存在误差为无穷大,这意味着一阶系
统是不能跟踪单位抛物线输入信号的。
4、单位脉冲响应
t
y(t) Te T t 0
当 t 时, y() 0
13
对一阶系统典型输入响应的两点说明: 1、输入信号为单位抛物线信号时,输出无法跟踪输入 2、三种响应之间的关系:
n2
ss
n2
p1 s
p2
y t
1 2
1
2
e
1
2 1 nt
2 1
e
2 1 nt
自动控制原理稳态误差知识点总结
自动控制原理稳态误差知识点总结自动控制系统是现代工程领域广泛应用的一种技术手段,稳态误差是自动控制系统中常见的问题之一。
本文将对自动控制原理中稳态误差的知识点进行总结,并以简明扼要的方式进行介绍。
1. 稳态误差的定义稳态误差是指系统在稳定状态下输出与期望输出之间的差值。
也就是说,当输入信号经过一段时间后,系统输出的值与期望输出值之间可能存在一定的偏差。
2. 稳态误差的分类稳态误差可以分为零稳态误差和非零稳态误差两种类型。
2.1 零稳态误差当输入信号为恒定值时,系统输出达到稳定状态后仍存在一定的误差,这种误差称为零稳态误差。
零稳态误差可以进一步分为四种类型:常数型、比例型、积分型和比例积分型。
2.1.1 常数型误差常数型误差是指系统输出与期望输出之间存在一个常数的差值。
通常情况下,常数型误差发生在开环控制系统中,无法通过反馈调节来消除。
2.1.2 比例型误差比例型误差是指系统输出与期望输出的差值与系统输出的值成比例关系。
比例型误差通常发生在比例控制系统中,可以通过调节比例增益来减小误差。
2.1.3 积分型误差积分型误差是指系统输出与期望输出的差值与时间的积分关系。
积分型误差通常发生在积分控制系统中,可以通过增加积分时间常数来减小误差。
2.1.4 比例积分型误差比例积分型误差是指系统输出与期望输出的差值与时间的积分关系,并且与系统输出的值成比例关系。
比例积分型误差通常发生在比例积分控制系统中,可以通过调节比例增益和积分时间常数来减小误差。
2.2 非零稳态误差非零稳态误差是指系统输出与期望输出之间的差值在稳定状态下不为零。
非零稳态误差通常出现在闭环控制系统中,主要原因是系统的特性引起的。
3. 稳态误差的影响因素稳态误差的大小和减小程度受多个因素的影响,包括输入信号的特性、系统的传递函数、控制器的参数等。
3.1 输入信号的特性输入信号的特性对稳态误差有直接影响。
例如,当输入信号是阶跃信号时,可能会引起常数型误差;当输入信号是斜坡信号时,可能会引起比例型误差。
自动控制原理稳态误差
自动控制原理稳态误差相关的基本原理引言自动控制原理是研究如何通过对被控对象进行测量和调节,使其输出达到期望值的一门学科。
在实际应用中,我们往往希望被控对象能够快速、准确地达到期望值,并且能够稳定在该期望值附近。
然而,由于各种因素的影响,被控对象在实际操作中往往会存在一定的误差。
稳态误差就是描述系统输出与期望值之间的偏差。
稳态误差的定义稳态误差是指系统在长时间运行后,输出与期望值之间的持续偏差。
通常使用误差函数来描述稳态误差,常见的有积分误差、百分比偏差等。
稳态误差分类根据系统输入信号和输出响应之间的关系,稳态误差可以分为以下几种类型:阶跃输入信号下的稳态误差当输入信号为阶跃函数时,系统响应过程中存在一个阶段性变化。
根据输出与期望值之间的偏差大小和持续时间的不同,可以将阶跃输入信号下的稳态误差分为零稳态误差、常数稳态误差和无限稳态误差三种情况。
零稳态误差当系统输出在长时间运行后与期望值完全一致时,称系统具有零稳态误差。
这意味着系统能够快速、准确地响应输入信号,并最终达到期望值。
常数稳态误差当系统输出在长时间运行后与期望值存在一个固定的偏差时,称系统具有常数稳态误差。
虽然系统能够达到期望值附近,但始终存在一个固定的偏差。
无限稳态误差当系统输出在长时间运行后与期望值之间的偏差持续增大,并且无法消除时,称系统具有无限稳态误差。
这种情况下,系统无法达到期望值。
正弦输入信号下的稳态误差当输入信号为正弦函数时,系统响应过程中存在周期性变化。
对于正弦输入信号下的稳态误差,我们通常关注其幅频特性和相频特性。
幅频特性描述了输出信号的幅值与输入信号频率之间的关系。
对于稳定系统,幅频特性通常是一个函数,它可以用来衡量系统对不同频率的正弦输入信号的响应能力。
当幅频特性在某个频率处衰减到0时,称该频率为系统的截止频率。
相频特性相频特性描述了输出信号与输入信号相位之间的关系。
对于稳定系统,相频特性通常是一个函数,它可以用来衡量系统对不同相位的正弦输入信号的响应能力。
自动控制原理稳态误差
自动控制原理稳态误差
在自动控制原理中,稳态误差是指系统在达到稳态时,输出值与期望值之间的差异。
稳态误差的大小和系统的控制算法有关,常用的控制算法包括比例控制、积分控制和微分控制。
比例控制是最简单的控制算法,通过调整比例增益来控制系统的输出。
然而,比例控制往往会产生稳态误差。
当比例增益增大时,稳态误差会减小,但系统的稳定性可能会受到影响。
当比例增益调整得过大时,系统可能会变得不稳定。
为了降低稳态误差,可以采用积分控制。
积分控制通过对误差进行积分来调整系统的输出。
积分控制可以消除稳态误差,但会引入超调现象,导致系统的动态响应变差。
为了解决超调问题,可以采用微分控制。
微分控制通过对误差进行微分来调整系统的输出。
微分控制可以提高系统的响应速度,但可能导致系统的稳态误差增加。
为了综合利用比例控制、积分控制和微分控制的优势,可以采用PID控制。
PID控制是一种常用的自动控制算法,通过对误差进行比例、积分和微分操作来调整系统的输出。
PID控制可
以同时减小稳态误差和超调现象,提高系统的稳定性和响应速度。
综上所述,稳态误差是自动控制系统中常见的问题,可以通过调整控制算法的参数来减小稳态误差。
但需要根据具体的系统要求和性能指标来选择合适的控制算法和参数。
自动控制原理第三章4_稳态误差
但该系统对于扰动输入为单位阶跃函数时的稳态误差 essn 并不等于零。稳态误差与G 中的增益和积分环节的个数有关。 1 此时因G1无积分环节,所以
1 K2 1 essn lim s NE lim s 0 s s0 s K1K 2 K1
ess essr essn 1
系统型别 2 例题 1 误差定义
误差分析 1 k ∏(τ s+1) G H 0 0 i e =limsE (s)=
m
=
.
ss ssr ssn H(s) 3 ˊ ˊ R(s) ν=2 R(s) E(s) C(s) 0.5s(s+1)(0.2s+1) 1 1 称为Ⅱ型系统 En(s)=C -C实= –Cn(s) 希1 . G(s) 1 H(s) 5 = H(s) 2 ∴ess= 8 + 2 = s(s+1)(0.2s+1)+4 s
1 k2 当 d 时,速度误差为零,实现了完全补偿。 k2
求值。
1 当 d k 时,速度误差为负,过度补偿。表示输出量大于要 2
小结
系统误差、稳态误差的定义 给定输入值作用下系统的误差分析
—系统的型 —位置误差系数,速度误差系数,加速度误差系数
扰动输入作用下系统的误差分析
给定输入和扰动作用同时存在系统的误差分析
K1
扰动误差与积分环节的关系
若想使稳态误差为零,则要 N (s) 求G1中有积分环节,令 R( s ) E ( s ) K 2 C (s) K1 + G G1 2 s K1 s G1 s 1 K2s 此时 essn lim s NE lim 2 0 s 0 s s0 s K1K 2 但此时系统的稳定性遭到破坏,成为结构不稳定系统 。若要使 系统稳定,还必须在原G1中 N (s) 引入比例+微分环节 R( s) E ( s ) K1 (s 1) K2 C (s) + s K1 (s 1) s G1 s K1K 2 (s 1) 当K1>0,K2>0,τ>0 2 0 s K1K 2s K1K 2 时系统稳定
自动控制原理高阶系统分析
m 1
(s z )
i
m
(s s ) (s
j j 1 k 1
q
i 1 r
2
2 2 k nk s nk )
闭环特征方程 特征方程的根
Ts 1 0
s -1/T
2 s 2 2 n s n 0
2 ( s s0 )( s 2 2n s n ) 0
k
k
[
N ( s) ( s sk )]s sk S D(s)
1.稳定性分析
lim c暂 (t ) 0 ;
t
② 闭环特征方程的根全部位于 s 平面的左半平面;③ (从时域响应曲线上判别) :当 t 定性分析 高阶(一对共轭主导极点) 解析法 近似计算 高阶(一个实主导极点) 图解法(计算机仿真分析)
t s 0
时,响应(输出)曲线趋于给定值;④
求性能指标 求性能指标
劳斯稳定判据。
三 、 系 统 分 析
稳:求最大超调量 % 2 . 性 能 分 析 动态性能 快:求 t r 、 t d 、 t p 、 t s
二阶 一阶
准:求稳态误差终值 essr () 或 essn () ;① 终值定理: ess () 稳态性能 ③先求偏差 E(s)的拉普拉斯反变换 L
j 1
q
s jt
Dk e k nk t sin(nk 1 k2 t k )
k 1
r
1 2 d n 1 2 , tg 1
Aj [
N ( s) ( s s j )]s s j Dk 2 [ N ( s) ( s sk )]s s S D( s ) S D(s)