
基于四元数解算和模糊PID控制的四轴旋翼机
感 器造成 的常值 漂移误 差进行校 正 , 采用模糊 P I D控制 算法 来调 整 系统运动姿 态 , 运 用 Ma t l a b S i m u l i n k对 F u z z y P I D控 制算 法进行仿真 。实验结果表 明, 四轴旋翼机控制 系统的超调 量为 6 . 0 %< 2 0 %, 稳 态误 差为 0 . 0 l 。 具 有较好 的抗 干扰
基 于 四元 数 解 算 和 模 糊 P l D控 制 的 四轴 旋 翼 机
夏纪冬 , 刘子龙 , 张文文
( 上海理工大学 光电信息与计算机工程学 院 , 上海 2 0 0 0 9 3 )
摘 要 针对 四轴旋翼机在运动过程 中不能较好地保持 稳定 飞行姿 态的 问题 , 系统采 用四元数 算法对测 量磁 力传
Fo ur El e me n t s Ca l c u l a t i o n & Fu z z y PI D f o r Co nt r o l l i ng Fo ur Ax i s Ai r c r a f t
X I A J i d o n g , L I U Z i l o n g , Z HAN G We n we n
f u z z y P I D c o n t r o l m e t h o d t o a d j u s t t h e a t t i t u d e o f t h e s y s t e m m o v e m e n t . U s i n g M A T L A B S i m u l i n k t o t e s t t h e e f e c t o f
性 。在 实际飞行测试 中, 地面站接收的数据显示模糊 P I D控制具有较好 的控 制性 能。 关键词 S T M3 2 F 4 0 7 ; 四元数 ; 模糊 P I D控制 ; 四轴旋翼机
中图分类号
T P 3 9 1 . 9 ; V 2 4 9
文献标识码
A
文章编号
1 0 0 7— 7 8 2 0 ( 2 0 1 7 ) O 1 — 0 7 2~ 0 4
Ab s t r a c t Fo r f o u r a x i s a i r c r a f t ma c h i n e c a n ' t b e b e t t e r t o ma i n t a i n s t a b l e li f g h t a t t i t u d e i n mo t i o n p r o c e s s .T h i s s y s t e m u s e s q u a t e mi o n a l g o i r t h m t o c o r r e c t t h e e r r o r r e l a t e d t o t h e me a s u r e me n t o f t h e ma g n e t i c s e n s o r ,u s i n g t h e
( S c h o o l o f Op t i c a l - E l e c t i r c a l a n d C o m p u t e r E n g i n e e i r n g , Un i v e r s i t y o f S h ng a h a i f o r S c i e n c e a n d T e c h n o l o g y ,S h a n g h a i 2 0 0 0 9 3,C h i n a )
畏a 叶哉2 0 1 7 年 第 3 0 卷 第1 期
E l e c t r o n i c S c i . &T e c h . / J a n . 1 5. 2 0 1 7
协 议
・算 法 及 仿 真
d o i : 1 0 . 1 6 1 8 0 / j . c n k i . i s s n l 0 0 7— 7 8 2 0 . 2 0 1 7 . 0 1 . 0 有 对 称 结 构 的多 旋 翼 直 升
基于四元数自补偿四旋翼飞行器姿态解算
圈
2 四元数 自补偿算法研究
收稿 日期 :2 0 1 3 - 0 8 -1 5 作者简介:马敏 ( 1 9 7 1 一),女 ,天津人 ,教授 ,博士 ,主要从事无 损检测和导航 制导 方面的研 究工作 。 【 1 8 】 第3 5 卷 第1 2 期 2 0 1 3 — 1 2 ( 上)
然动 态性 能 良 好 ,但 存 在 累计 漂 移 误 差 ,加 速 度
- -
…
~
~
y 一
‘
计 和 电 子 罗 盘 有 着较 好 的静 态 特性 ,没 有漂 移 问
题 , 但 容 易 受 机 体 振 动 和 外 部 磁 场 等 因 素 的 干
扰 ,使其 动 态可 信 度降 低口 ;为有 效抑 制惯 性 器件
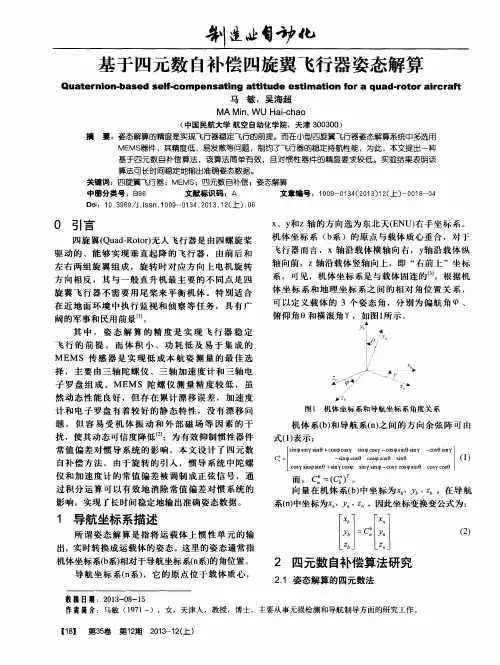
复数 。 在 计 算 运 载 体 姿 态 时 , 当 只关 心 机 体 坐 标 系 相 对 于 导 航 坐 标 系 的 角位 置 时 ,可 以认 为机 体 坐 标 系( b 系) 是 由导 航 坐标 系( n 系) 经过 一 次 性 等效 旋 转形 成 的 , 四元素 Q包含 了这 种 等效 旋转 的全部 信 息 。其 姿 态变换 公 式 如式 ( 4 )所示 :
l
訇 化
基于 四元数 自补 偿 四旋翼 飞行器姿态解算
Quat er ni on- bas ed s el f - com pens m at i on f or a quad- r ot or ai r cr af t
。
飞 行 的 前 提 。 而 体 积 小 、 功 耗 低 及 易 于 集 成 的 ME M S 传 感 器 是 实 现 低 成 本 航 姿 测 量 的 最 佳 选 择 ,主 要 由三 轴 陀螺 仪 、三 轴 加 速 度 计 和 三 轴 电 子 罗 盘 组 成 。MEMS 陀 螺仪 测 量 精 度 较 低 , 虽
基于改进模糊PID的农用四旋翼飞行器姿态角控制

第43卷湖北师范大学学报(自然科学版)Vol.43第1期Journal of Hubei Normal University(Natural Science)No.1,2023基于改进模糊PID的农用四旋翼飞行器姿态角控制叶海平(漳州职业技术学院机械工程学院,福建漳州 363000)摘要:在农业植保的喷洒农药作业过程中,四旋翼飞行器的飞行姿态角不稳定,工作效率不高。
为更好地解决四旋翼飞行器的姿态控制问题,运用遗传算法对模糊控制器中的比例量化因子和隶属度函数进行优化,将改进模糊控制应用到农用四旋翼飞行器的姿态控制,提高姿态控制能力。
MATLAB软件的Simulink 进行模型创建与虚拟仿真,然后对四旋翼飞行器进行测试。
仿真实验结果表明,与模糊PID控制器相比,改进模糊PID控制器上升时间缩短了0.3s,超调量减小了4%,调整时间缩短了约2.5s.改进后四旋翼飞行器的响应速度快,控制效果好,鲁棒性较强,姿态控制性能提升,有效地提高工作效率。
关键词:四旋翼飞行器;PID控制;改进模糊控制;姿态角中图分类号:TP273 文献标志码:A 文章编号:2096-3149(2023)01-0026-07doi:10.3969/j.issn.2096-3149.2023.01.0040 引言农业植保种植之处,地形复杂,条件恶劣,面对病虫害的侵袭,使用人工喷洒农药难度系数太大,工作效率低下,迫切需要四旋翼飞行器代替人工,完成喷洒作业。
与其他四旋翼飞行器相比,用于喷洒农药的四旋翼飞行器具有一定的特殊性。
主要有以下几个方面:喷洒农药的四旋翼飞行器需要携带农药水箱,在喷洒过程中,飞行器的负载会逐渐减小,负载的波动会增加姿态角的控制难度;农业植保种植基地一般地势不平,喷洒农药四旋翼飞行器需要进行贴近地面飞行,与植保保持一定距离,才能有较好喷洒效果。
目前的喷洒农药四轴飞行器在工作过程中,存在飞行姿态角不稳定,喷洒工作效率不高的问题。
四元数 四旋翼飞行器姿态解算
四元数四旋翼飞行器姿态解算四元数是用来描述空间旋转的数学工具,在飞行器姿态解算中具有重要的应用。
四旋翼飞行器是一种采用四个电动马达驱动的多旋翼飞行器,通过调节四个马达的转速实现飞行器的姿态控制。
在四旋翼飞行器的飞行过程中,需要实时获取飞行器的姿态信息,以便进行飞行控制。
四元数作为一种有效的姿态描述方法,被广泛应用于四旋翼飞行器的姿态解算中。
四元数是一种具有四个元素的数学结构,通常表示为q = w + xi + yj + zk,其中w、x、y、z分别表示四元数的实部和三个虚部。
四元数可以表示为一个旋转矩阵,通过四元数乘法运算可以实现空间旋转的复合。
在四旋翼飞行器的姿态解算中,通常使用四元数来描述飞行器的姿态状态。
四旋翼飞行器的姿态解算涉及到四元数的插值、积分和旋转等计算。
在飞行器的姿态控制过程中,需要将传感器获取的姿态信息进行融合处理,得到飞行器的姿态状态。
四元数插值可以实现飞行器姿态信息的平滑过渡,提高飞行的稳定性和平顺性。
四元数积分可以实现对飞行器姿态状态的更新,保持飞行器的正确姿态。
四元数旋转可以实现飞行器的姿态控制,使飞行器按照指定的姿态进行飞行。
在四旋翼飞行器的姿态解算中,需要考虑传感器误差、系统延迟和控制精度等因素。
传感器误差会影响到飞行器的姿态感知精度,需要通过滤波算法和校准方法来降低误差影响。
系统延迟会导致飞行器姿态状态的延迟更新,需要通过合理的控制策略来补偿延迟效应。
控制精度是指飞行器姿态控制的准确性,需要通过优化控制算法来提高飞行器的稳定性和精确性。
总的来说,四元数是一种有效的姿态描述方法,被广泛应用于四旋翼飞行器的姿态解算中。
通过四元数插值、积分和旋转等计算,可以实现对飞行器姿态状态的准确解算和控制。
在实际的飞行应用中,需要综合考虑传感器误差、系统延迟和控制精度等因素,全面提高飞行器的姿态解算精度和控制性能。
四旋翼飞行器的姿态解算是飞行控制领域的重要课题,将带来对未来飞行器飞行性能的提升和发展。
毕业设计论文——基于模糊PID算法的小型四旋翼无人飞行器控制系统设计
摘要四旋翼飞行器是一种四螺旋桨驱动的、可垂直起降的飞行器,这种结构被广泛用于微小型无人飞行器的设计,可以应用到航拍、考古、边境巡逻、反恐侦查等多个领域,具有重要的军用和民用价值。
四旋翼飞行器同时也具有欠驱动、多变量、强耦合、非线性和不确定等复杂特性,对其建模和控制是当今控制领域的难点和热点话题。
本次设计对小型四旋翼无人直升机的研究现状进行了细致、广泛的调研,综述了其主要分类、研究领域、关键技术和应用前景,然后针对圆点博士的四旋翼飞行器实际对象,对其建模方法和控制方案进行了初步的研究。
首先,针对四旋翼飞行器的动力学特性,根据欧拉定理以及牛顿定律建立四旋翼无人直升机的动力学模型,并且考虑了空气阻力、转动力矩对于桨叶的影响,建立了四旋翼飞行器的物理模型;根据实验数据和反复推算,建立系统的仿真状态方程;在Matlab环境下搭建了四旋翼飞行器的非线性模型。
选取四旋翼飞行器的姿态角作为控制对象,借助Matlab模糊工具箱设计了模糊PID控制器并依据专家经验编辑了相应的模糊规则;通过仿真和实时控制验证了控制方案的有效性,并在此控制方案下采集到了输入输出数据;利用单片机编写模糊PID算法控制程序,实现对圆点博士四旋翼飞行器实物的姿态控制。
本设计同时进行了Matlab仿真和实物控制设计,利用模糊PID算法,稳定有效的对四旋翼飞行器的姿态进行了控制。
关键词:四旋翼飞行器;模糊PID;姿态控制ⅠAbstractQuadrotor UA V is a four propeller driven, vertical take-off and landing aircraft, this structure is widely used in micro mini unmanned aerial vehicle design and can be applied to multiple areas of aerial, archaeology, border patrol, anti-terrorism investigation, has important military and civil value.Quadrotor UA V is a complicated characteristic of the complicated characteristics such as the less drive, the multi variable, the strong coupling, the nonlinear and the uncertainty, and the difficulty and the hot topic in the control field.Research status of the design of small quadrotor UA V were detailed and extensive research, summarized the main classification, research areas, key technology and application prospect of and according to Dr. dot quadrotor actual object, the modeling method and control scheme were preliminary study.First, for the dynamic characteristics of quadrotor UA V, dynamic model of quadrotor UA V is established according to the theorem of Euler and Newton's laws, and consider the air resistance and rotation torque for the effects of blade, the establishment of the physical model of the quadrotor UA V; root according to experimental data and repeated calculation, the establishment of system simulation equation of state; under the MATLAB environment built the nonlinear model of the quadrotor UA V Select the attitude of the quadrotor angle as the control object, with the help of matlab fuzzy toolbox to design the fuzzy PID controller and according to experience of experts to edit the corresponding fuzzy rules; through the simulation and real-time control verify the effectiveness of the control scheme, and this control scheme under the collection to the data input and output; written by SCM fuzzy PID control algorithm, dots, Quad rotor UA V real attitude control. The design of the Matlab simulation and the physical control design, the use of fuzzy PID algorithm, the stability of the four rotor aircraft attitude control.Keywords:Quadrotor UA V;F uzzy PID;Attitude controlⅡ目录摘要(中文) (Ⅰ)摘要(英文) (Ⅱ)第一章概述 (1)1.1 课题背景及意义 (1)1.2 四旋翼飞行器的研究现状 (2)1.3 四旋翼飞行器的关键技术 (5)1.3.1 数学模型 (6)1.3.2 控制算法 (6)1.3.3 电子技术 (6)1.3.4 动力与能源问题 (6)1.4 本文主要内容 (6)1.5本章小结 (7)第二章四旋翼飞行器的运动原理及数学模型 (7)2.1四旋翼飞行器简介 (7)2.2 四旋翼飞行器的运动原理 (8)2.2.1 四旋翼飞行器高度控制 (8)2.2.2 四旋翼飞行器俯仰角控制 (9)2.2.3 四旋翼飞行器横滚角控制 (9)2.2.4 四旋翼飞行器偏航角控制 (10)2.3四旋翼飞行器的数学模型 (11)2.3.1坐标系建立 (11)2.3.2基于牛顿-欧拉公式的四旋翼飞行器动力学模型 (12)2.4 本章小结 (15)第三章四旋翼飞行器姿态控制算法研究 (15)3.1模糊PID控制原理 (15)3.2 姿态稳定回路的模糊PID控制器设计 (16)3.2.1 构建模糊PID控制器步骤 (17)3.2.2 基于Matlab的姿态角控制算法的仿真 (22)3.3 本章小结 (25)第四章四旋翼飞行器飞行控制系统软件设计 (25)4.1 模糊PID控制算法流程图 (25)4.2 系统实验及结果分析 (26)4.3 本章小结 (27)第五章总结与展望 (28)5.1 总结 (28)5.2 展望 (28)参考文献 (28)第一章概述有史以来,人类一直有一个梦想,那就是可以像蓝天上自由翱翔的鸟儿一样。
基于PID算法的四旋翼飞行器定点跟踪控制
计 算 机 测 量 与 控 制 .2016. 24(7) Computer Measurement & Control
文章编号:1671 - 4598(2016)07 - 0109 -04 D O I:10.16526/j .cnki.11—4762/tp.2016. 07.029 中图分类号:TP 301.6
ding a basis for furture study on the quadrotor.
Keywords:quadrotor;dynamic model;double close —loop;PID control;set— point tracking
0 引言 随 着 计 算 机 技 术 和 自 动 化 技 术 的 不 断 发 展 ,旋翼式飞行器
技术在越来越多的领域有广阔的应用前景,四旋翼飞行器是一 种结构紧凑、飞 行 方 式 独 特 的 垂 直 起 降 式 飞 行 器 ,具有欠驱 动 、强耦合的特点,通过调节对称分布的四个旋翼转速,实现 对 飞 行 姿 态 的 控 制 。 由 于 它 具 有 普 通 无 人 机 没 有 的 优 势 ,如垂 直起降、协调转弯、空 中悬停、侧 飞 、前 飞 等 多 种 飞 行 模 态 , 这决定了它在军用方面可以应用于进行侦查、攻击、通 信 、监 视等工作,在 民 用 方 面 可 以 应 用 于 航 拍 、交 通 监 控 、大气检
the set —value of the attitude results form the inverse solution of outer ring? s o u tpu t,that the error between the set—value and actual a tti
基于PID算法的四旋翼姿态控制系统与研究
Instructor : Han xiao bing
The Four-rotor UAV is a complex controlled object with a stable, non-linear, strong coupling characteristics, its flight control methods involve Mechanics principle, sensor theory of communication technology, computer technology and other disciplines. Thesis focuses on the analysis of the sensor debug, the establishment of dynamic model and simulation ,the establishment of WIFI data channel and the design of the attitude of the control system based on PID algorithm. It is declared that through the study of four rotor aircraft structure characteristics, the attitude calculation method and flight control theory, then design the main control system based on S3C2440 chip as the platform of hardware, software development in Linux environment. The hardware platform integrates MPU-6000 and KS103 for the inertial measurement unit of the flight attitude control system. The design of software to Linux file system as the operation platform, then build the cross compile environment and write application layer and control layer on PC platform. In the data channel, using RS232 and IIC protocol to realize data analysis from the sensor and establish a data channel between the host computer and the target board based on the socket TCP communication protocol. Through the method of weighted fusion to deal with the measurement data from gyroscope and the current sensor , to estimate the current motion trends. Then make the attitude angle and stability of attitude Angle difference, treat the difference as a fuzzy PID controller input, through the calculation of PID control algorithm, obtain rapid convergence to the target angle corresponding to the anterior horn motor to adjust volume, so as to change the rotor speed to make aircraft to steady attitude adjustment. It is stated that this paper focus on the design of four rotor aircraft autonomous flight control system and build the software and hardware platform, then put emphasis on the debugging of the sensor and the design of the algorithm. Respectively introduced the pitching Angle proportion, integral and differential three kinds of convergence algorithm, and then
基于四元数自补偿四旋翼飞行器姿态解算_马敏
b
b wx 0 wzb b wy
T11 T12 T13 n C 记 b T21 T22 T23 ,故当已知姿态变换矩阵 T31 T32 T33
时,根据式(1)、式(5)可以求出当前姿态的四元数 以及欧拉角,其中四元数求解方程如下:
w w w 0
b z b y b x
b wx
( 1 0 )
( 6 )
其中的 wx 、 wy 和 wz 分别为姿态解算单元陀螺 仪测得的机体坐标系下x、y和z轴的角速度[5]。 设T为采样周期,那么四元数微分方程的一阶 龙格-库塔法计算式为: ( 1 1 ) 每个采样周期读取陀螺仪、加速度计和电子 罗盘的数据,对上式进行迭代运算,即可实现四 元数随时间的更新,进而求得3个姿态角。而在实 际中常值偏差是变化的,即在一次启动后随着陀 螺仪、加速度计和电子罗盘运转的时间的增长, 惯性测量器件的常值偏差也缓慢的变化到导航系 统精度无法允许的程度。 2.2 四元数自补偿算法研究 在传统的惯性导航系统中,惯性测量元件与 运载体固连,它们之间没有相对运动。四元数自 动补偿方法是将安装有陀螺仪、加速度计和电 子罗盘的惯导系统相对机体坐标系旋转,使惯性 器件常值偏差沿着机体系敏感轴方向呈周期性变 化。可有效抑制零位误差对系统的影响。 由于自补偿算法在三个轴方向具有相同的应
2 2 2 q0 q12 q3 q2 2(q1q2 q0 q3 ) 2(q1q3 q0 q2 ) b 2 2 2 Cn 2(q1q2 q0 q3 ) q0 q2 q3 q12 2(q2 q3 q0 q1 ) (5) 2 2 2 2(q1q3 q0 q2 ) 2(q2 q3 q0 q1 ) q0 q12 q3 q2
基于PID控制的四轴飞行器姿态控制研究
IT 大视野数码世界 P .57基于PID 控制的四轴飞行器姿态控制研究原思杰 北方民族大学 宁夏银川市 750001摘要:随着无人机技术的发展,四轴飞行器已经广泛应用于军事与民用等领域。
军事方面,四轴飞行器凭借着体积小、飞行灵活等优势可以用于侦察。
民用方面,可以用来航拍以及植保等。
为了能使四轴飞行器在各种复杂的环境中能很好地完成飞行任务,需要提高四轴飞行器的飞行稳定性,而四轴飞行器飞行的稳定程度主要取决于飞行器姿态控制系统的优良程度。
本设计以意法半导体公司的ARM V7内核微控制处理器为核心,设计了四轴飞行器的飞行姿态控制系统。
关键字:四轴飞行器 姿态控制 ARM V7 中图分类号:TN929.12; 文献标识码: A1 飞行姿态控制系统的总体结构四轴飞行器姿态控制系统主要由主控制部分、动力部分以及航姿测量三个部分组成。
主控部分的核心是主控制器;动力部分主要由给飞行器提供动力的电机以及调速器构成;航姿测量部分主要由高度测量模块与姿态测量模块组成,高低测量模块包含气压温度计,姿态测量模块包含加速度计、陀螺仪以及磁力计等。
飞行器姿态控制系统的总体结构如下图1所示。
图1 四轴飞行器姿态控制系统的总体结构图2 飞行器坐标系建立四轴飞行器的飞行姿态可以用多种方式进行描述,例如可以用欧拉角、方向余弦等进行描述。
欧拉角主要用偏航角、俯仰角和滚转角来描述四轴飞行器的飞行姿态。
其中,偏航角为绕四轴飞行器的Z b 轴旋转得到,以机头右偏为正;俯仰角为绕四轴飞行器的Y b 轴得到,以飞行器的抬头为正;滚转角为绕四轴飞行器的X b 轴旋转得到,以飞行器的右滚为正。
假设初始时刻的两个坐标系重合,绕O e X e 得到旋转角φ;绕O e Y e 得到旋转角θ;绕O e Z e 得到旋转角Ψ,再转换到机体坐标系O b X b Y b Z b 。
它们的坐标系旋转关系如下图2所示。
图2 坐标系旋转关系示意图3 基于PID 的飞行姿态控制系统的设计本设计中飞行器飞行姿态控制回路中三维角速度的大小由加速度计与陀螺仪测量积分融合得到,通过加速度计测量的加速度数据不断补偿陀螺仪测得的角速度数据,以达到提高对四轴飞行姿态控制的准确性。
基于四旋翼无人机模糊PID控制系统研究
0 引言四旋翼无人机能够适应比较复杂的飞行环境,可以在狭小的空间内进行倒退、原地转弯、垂直起降、悬停等一系列动作,结构简单、操作灵活,在救灾抢险、航拍测绘、军用侦查等多个领用均有广阔的应用前景。
为了让四旋翼无人机能够平稳飞行,必须在精准的数学模型下来对控制器进行设计。
四旋翼无人机不仅可以遥控器设置,而且可以自主导航智能飞行,在对四旋翼无人机进行总体设计时,既要保证速度与功耗要在条件允许的范围内,还要根据实际需求来选择无人机材料与配件,遵守无人机体积小、质量轻、功耗小、成本低的基本原则。
1 四旋翼无人机国内外发展现状四旋翼无人机目前大致可以分为三类:遥控四旋翼飞行器、微小型四旋翼飞行器和微型四旋翼飞行器。
国外对于微小型四旋翼无人机的研究主要集中在对自主飞行控制系统的设计上由宾夕法尼亚大学Vijay Kumar教授团队所研制的HMX4四旋翼飞行器配有室内红外飞行器运动捕捉系统,该系统能够将四旋翼飞行器进行准确定位,实现飞行器的自主稳定飞行、反转、避障、目标识别等任务,具有很强的控制稳定性。
国内对四旋翼飞行器的研究工作起步相对较晚,有一定成果的是哈尔滨工业大学、南京航空航天大学等高校。
哈尔滨工业大学田聪玲同学对四旋翼飞行器的位置姿态控制上运用了反步法,并且获得了较好的仿真性能。
国防科技大学在2007年确定了对四旋翼飞行器的研究计划,通过模块化设计思想完成了原型机的设计制作以及动力学模型分析、控制算法的建立与仿真,实现了四旋翼无人机的定点悬停、航迹跟踪等基本功能。
2 四旋翼无人机基本概述与飞行控制分析四旋翼飞行器与传统的单翼飞行器相比,不仅结构紧凑,而且机体拥有四个电机能够产生较大的升力,前后和左右反向的旋翼转动方向能够抵消反扭力矩,不需要再增加额外的装置来平衡机体的反力矩。
四旋翼无人机虽然存在大量优点,但是飞行控制相对困难,不容易建立有效的数学模型,无人机在飞行的过程中不但会受到自身重力、空气动力、陀螺效应等因素的影像,还会受到温度、湿度、气流等外部因素的干扰,所以系统的参数很难获得。
四旋翼飞行控制系统的模糊pid控制策略研究
四旋翼飞行控制系统的模糊pid控制策略研究
近年来,随着四旋翼飞机在军民用方面的应用大火,如何更好地控制四旋翼飞机飞行姿态受到广泛关注和研究,PID控制方法是四旋翼飞机飞行控制的主要方法之一。
然而由于传统PID控制方法存在很多问题,比如难以获得最优的控制参数,控制系统收敛的速度慢,响应延迟等现象,因此,无法有效满足四旋翼飞机的飞行需求,针对此种情况,模糊PID控制策略应运而生,以采用模糊技术也即模糊逻辑来改善传统PID算法的运行效果,弥补其缺陷。
模糊PID控制策略是将模糊PID控制算法用于控制四旋翼飞机,结合速度环和角度环的模糊调节和传统PID调节相结合,实现四旋翼飞机的飞行控制。
根据飞机的飞行特性及其需求,采用变结构参数控制方法实现控制系统的灵活调节,从而改善四旋翼飞机的操作性能。
模糊PID控制策略还可以减少PID控制微分项代替增量偏差轴,对参数决策设置更广泛范围,进而减少控制参数的非线性性,控制目标使参数实时得到最优化,使系统性能更好。
模糊PID控制策略极大地提升了四旋翼飞机的飞行控制性能,比传统PID控制性能优越,为解决目前四旋翼飞行控制中的抗干扰,快速运动特性,响应速度慢等问题提供了一种更具有灵活性和计算优势的控制器,可以更好地满足飞行飞行的实际需求,是未来飞行控制系统研究的重要方向。