
无人机操控技术课件第5-6章
1.3 大气湿度—相对湿度、露点
相对湿度是空气中的实际水汽压与同温度下的 饱和水汽压的比值。相对湿度直接反映空气距离饱 和的程度。当其接近 100%时,表明当时空气接近 于饱和。当水汽压不变时,气温升高,饱和水汽压 增大,相对湿度会减小。
在空气中水汽含量、气压一定时,使空气冷却 达到饱和时的温度,称露点温度,简称露点(Td)。 水汽含量愈多,露点愈高,所以露点也是反映空气 中水汽含量多少的物理量。在实际大气中,空气经 常处于未饱和状态,露点温度常比气温低( Td< T)。因此,根据T和Td 的差值,可以大致判断空 气中水汽距离饱和的程度。
➢ 气温对飞机机体的影响:影响飞机机体腐蚀的大气因 素是空气的相对温度、空气的温差。
1.1 气温
气温对无人机的影响:
气温的高低不同、竖向的温差变化,都对无人机产生影 响。即是在无人机测绘工作的200-400m空间,会有1.2~2.4℃ 的温差。
1)无人机使用的锂聚合物电池最佳工作温度是20-30℃。 电池对温度很敏感,温度越低电池容量损失非常快,甚至会 导致电池损坏;
2.3 风向和风速
风向是指风的来向,最多风向是指在规定时间段内出现 频数最多的风向。在气象观测中,风的方向分为较细的十六 方位,海上多用36个方位表示;在高空则用角度表示。用角 度 表 示 风 向 , 是 把 圆 周 分 成 360 ° , 北 风 ( N ) 是 0 ° ( 即 360°),东风(E)是90°,南风(S)是180°,西风(W) 是270°。
2)高温影响电机的散热。小微型无人机多使用风冷却 (而不是水冷却)控制温度,风冷对主板和电池的温度调节 能力有限。当气温高于35℃时,应该注意适当减少作业时间, 避免主板和电池过热;
3)无人机的部分塑料部件,在高温的烘烤下容易老化, 甚至变软、变形。
1.2 气压
气压即大气压强,是指与大气相 接触的面上,空气分子作用在每单位 面积上的力。
3.2.1 冷锋天气
锋面可以分为冷锋、暖风和静止锋。 冷锋:冷气团主动向暖气团一侧移动的锋面。云和降水 主要出现在地面锋线后且较窄,多大雨;锋线一过云消雨散, 天空通常很快放晴;风速增加,出现大风。
3.2.1 暖锋天气
暖锋:暖气团主动向冷气团一侧移动的锋面。暖锋过境 时,温暖湿润,气温上升,气压下降,天气多转云雨天气。 暖锋比冷锋移动速度慢,可能出现连续性的降水和雾(能见 度差)。
2.2 对流冲击力
使原来静止的空气产生垂直运动的作用力,称 为对流冲击力。按形成原因对流冲击力可分为:热 力对流冲击力和动力对流冲击力。
热力对流冲击力:白天在太阳的辐射作用下, 山岩地、沙地、城市地区比水面、草地、农村升温 快,其上空受热后温度高于周围空气,因而体积膨 胀,密度减小,使浮力大于重力而产生上升运动。 夜晚正好相反。
2.4 风与无人机的关系
飞行器相对于其周边空气介质的速度,称为对空速度, 简称“空速”。举个例子,在空中松开气球之后,气球越飘 越远,它是被风,即空气介质团的整体裹挟而去的,相对于 周围空气几乎没有移动,因此空速为0。而相对于地面气球 离开的速度简称“地速”。无人机在诸如室内等平静无风的 环境里,空速等于地速。而在有风的室外环境,我们静止在 地面的人看到的无人机移动速度,还需要考虑它在空气中的 相对运动。这时候飞机的地速还应加上风速(顺风飞行)或 减去风速(迎/逆风飞行)。即使用同样的动力,顺风飞行, 无人机对地速度更快,但空速相对较低,反之也是同样道理。 如果空速与风速相同、且方向与风向相反时,会出现什么情 况呢?这时,无人机相对于地面悬停在了空中,多用来拍摄 固定目标。
2.4 风与无人机的关系
风速和无人机的相对速度决定了升力的大小。空速需要 得到实时精确的测量,反映给飞控芯片计算机。空速管是飞 机上极为重要的测量仪器。空速管也叫皮托管、总压管。它 安装在飞机外面气流受到飞机影响较少的区域,一般在机头 正前方、垂尾或翼尖前方。为了保险起见,有的飞机安装2 套以上空速管。有的飞机在机身两侧有2根小的空速管。美 国隐身飞机F-117在机头最前方安装了4根全向大气数据探管, 因此该机不但可以测大气动压、静压,而且还可以测量飞机 的侧滑角和迎角。
2.4 风与无人机的关系
风对飞行的影响主要表现在高空/低空、顺风/逆风/侧 风等情况,可以应用升力公式对各种情况进行分析,具体结 果为:
高空顺风:会增大地速、缩短飞行时间、减少燃油消耗、 增加航程。
高空逆风:会减小地速、增加飞行时间、缩短航程。 高空侧风:会产生偏流,需进行适当修正以保持正确航 向。 低空逆风:会增大空速、减小接地速度、缩短着陆距离, 故逆风起飞和着陆。 低空顺风:会减小空速、增大接地速度、增加着陆距离。 低空侧风:会产生偏流,对着陆起飞产生不利影响。
目录
01 大气性质要素
P04
02 空气运动状况要素
P1 5
03 大气稳定度
P25
04 大气现象要素
P28
3 大气稳定度
大气稳定度指整层空气的稳定程度,有时也称 大气垂直稳定度。以大气的气温垂直加速度运动来 判定。
大气中某一高度的一团空气,如受到某种外力 的作用后,产生向上或向下的运动时,可以出现三种 情况:
气象要素对飞行及安全影响重大,是限制飞行 的主要因素之一。已经有不少飞友因大风而炸机、 因低温无功而返、因穿云而失联。无人机作业前应 了解天气状况,较可靠的是通过气象站发布的天气 预报,亦可以使用简易的地面测量仪器,或参考当 地原住民的丰富经验。
1 大气性质要素
大气是一种物体,它有质量也有重量,海拔越 高空气越稀薄,18000ft高度的大气质量仅仅为海 平面上的一半。
气温对飞行的影响: ➢ 气温对升限的影响:气温升高,所有飞机的升限都要
减小。 ➢ 气温对滑跑距离的影响:气温升高,空气密度小,飞机
增速慢,飞机的离地速度增大,起飞滑跑距离增长。
➢ 气温对最大平飞速度的影响:气温低时,空气密度大, 飞机发动机的推力增大,最大平飞速度的增加。
➢ 气温对飞机载重的影响:当气温高于标准大气温度时, 飞机的载重量是减少。
3.2.2 暖锋天气
静止锋:冷暖气团势均力敌,锋面很少移动。常常冷气 团稍强向南移一些,忽而暖气团强时向北推一些,使锋面呈 现南北摆动的状况,也称准静止锋。春季、初夏和秋天的连 阴雨天气和梅雨天气就是受静止锋影响造成的。
目录
01 大气性质要素
P04
02 空气运动状况要素
P1 5
03 大气稳定度
P25
一般来说,冷气团移到暖的地区变性快,而暖的气团移 到冷的地区变性慢。
3.2 锋及锋面天气
冷、暖气团之间的交界面称为锋面。锋面与地面的交线 称为锋线,锋面与锋线统称为锋。因为不同气团之间的温度 和湿度有相当大的差别,而且这种差别可以向上扩展到对流 层顶层,如果性质不同的两个气团相遇时,他们之间就形成 了锋。由于锋两侧的气团在性质上差别很大,所以会出现强 烈的热量和水汽的交换,这种交换最常见的天气现象就是降 雨和风。
目录
01 大气性质要素
P04
02 空气运动状况要素
P1 5
03 大气稳定度
P25
04 大气现象要素
P28
2.1 风的形成
由于地表冷热不均,受热空气膨胀上升,遇冷 则收缩下沉,进而产生了大气的升降运动。温度越 高,大气对流运动越明显,因此赤道地区对流效果 最明显。
由于地球自传,大ቤተ መጻሕፍቲ ባይዱ还受地转偏向力的影响, 北半球向东偏,南半球向西偏,于是会形成三圈环 流,因此在北纬30°到赤道之间形成了东北信风。
气压单位:百帕(hPa)毫米汞柱 (mmHg)。
气压总是随高度增加而降低的。
气压对飞行性能的影响:海拔升 高,气压降低,伴随着降低的大气压 力起飞和着陆距离会增加,爬升率会 减小。
1.2 气压
气压式高度表:主要的航行仪表。根据气压随 高度变化原理可以表示飞机绝对高度的高低。
若飞机按气压式高度表指示高度定高飞行,在 飞向低压区时,飞机的实际高度将逐渐降低。
1.3 大气湿度
大气湿度是表示大气中水汽含量多少的物理量,与云、 雾、降水等密切相关。大气湿度常用下述物理量表示。各 种表示湿度的物理量:水汽压、饱和水汽压、相对湿度、 露点。
1.3 大气湿度—水汽压、饱和水汽压
大气压力是大气中各种气体压力的总和。水汽 和其它气体一样,也有压力。大气中的水汽所产生 的那部分压力称水汽压。它的单位和气压一样,也 用 hPa 表示。在温度一定情况下,单位体积空气 中的水汽量有一定限度,如果水汽含量达到此限度, 空气就呈饱和状态,这时的空气,称饱和空气。饱 和空气的水汽压(E)称饱和水汽压,也叫最大水 汽压,因为超过这个限度,水汽就要开始凝结。实 验和理论都可证明,饱和水汽压随温度的升高而增 大。在不同的温度条件下,饱和水汽压的数值是不 同的。
2.2 对流冲击力
案例:海陆风
原理:陆地吸收和散发热量比水面快。
白天:风从海上刮来, 因此叫海风
夜晚:风从陆上刮来, 因此叫陆风
2.2 对流冲击力
动力对流冲击力:
是由于空气运动是受到机械抬升作用而引起的。如:山 地迎风坡面对空气的抬升等。
2.2 对流冲击力
对流冲击力对飞行的影响: (1)机在较低高度飞行,受上升气流或下沉气 流影响导致颠簸。 1)上升气流很可能发生在路面或荒地上空。 2)下降气流经常发生在水体或稠密植被的区 域之上。 (2)接近地面的对流气流会影响飞行员控制飞 机的能力,如:来自全无植被的地形的上升气流会 产生漂浮效应,导致飞行员飞过预期的着陆点;相 反在一大片水或稠密植被的地区之上会产生下沉效 应,导致飞行员着陆在不到预期的着陆点。
04 大气现象要素
P33
4.1 降水
根据风对地面物体或海面的影响程度,1806年英国人弗 朗西斯·蒲福对风力的大小,从弱到强将风力划分为0到12, 共13个等级。即目前世界气象组织所建议的分级。后来人们 发现自然界的风力实际可以大大的超过12级,于是就把风力 划分扩展到17级,即总共18个等级。目前,一般工业级无人 机最高能抗6-7级大风。
合集下载
多旋翼无人机技术基础课件第六章

输入(激励) 输出(响应)
结构动力系统
多旋翼无人机结构动力学目的
多旋翼无人机结构动力学的目的就是研究关于多旋翼无 人机结构动力系统振动固有特性,它在外激励作用下产生动 响应的基本理论和分析方法,以使多旋翼无人机结构具有优 良的动力学特性。根据多旋翼无人机结构动力系统输入、输 出与系统特性三者之间的关系,可归纳为三类问题。
多旋翼无人机结构动力分析模型
由于多旋翼无人机结构十分复杂,其结构动力学同其他学科一样,不 可能将原始结构拿来分析计算,必须根据分析的目的、要求的计算精度、 结构的受力、传力特点、现有的计算条件来分析结构各部分在振动中的作 用,综合简化成正确反映结构动态特性的力学(物理)模型即分析模型。 一般说来,力学模型可分为连续系统模型与离散系统或称集中参数系 统模型,实际模型有时还可能是它们的复合模型。同一实际结构,根据分 析的目的、内容、精度要求,可以简化成不同的模型。除了外激励外,构 成结构动力学模型还必须包含质量、弹性、阻尼三大要素。对于集中质量 系统,这些要素可以具体化为质量件、弹性件与阻尼件。 (1)质量件是离散系统中产生惯性力、储存动能的功能件,通常假 定它是刚体,它具有惯性。 (2)弹性件是系统中产生弹性恢复力、提供结构刚度、储存势能的 功能件,一般假定它的质量略去不计。 (3)阻尼件是系统中产生阻尼力,使能量从动力系统中耗散出去的 功能件。
后存在的振动。
(2)自激振动:没有周期外力作用下,由系统内部激发及反馈的相互
作用而产生的稳定周期振动。自由振动和自激振动 的区别在于,自由振动的激励来自外界,只在初始受 激励;而自激振动的激励来自自身,并一直存在。
(3)强迫振动:结构系统在外激励作用下被迫产生的振动。 (4)参数振动:结构系统自身参数变化激发的振动。 (5)共振:结构系统所受激励的频率与该系统某阶固有频率相接近时,
结构动力系统
多旋翼无人机结构动力学目的
多旋翼无人机结构动力学的目的就是研究关于多旋翼无 人机结构动力系统振动固有特性,它在外激励作用下产生动 响应的基本理论和分析方法,以使多旋翼无人机结构具有优 良的动力学特性。根据多旋翼无人机结构动力系统输入、输 出与系统特性三者之间的关系,可归纳为三类问题。
多旋翼无人机结构动力分析模型
由于多旋翼无人机结构十分复杂,其结构动力学同其他学科一样,不 可能将原始结构拿来分析计算,必须根据分析的目的、要求的计算精度、 结构的受力、传力特点、现有的计算条件来分析结构各部分在振动中的作 用,综合简化成正确反映结构动态特性的力学(物理)模型即分析模型。 一般说来,力学模型可分为连续系统模型与离散系统或称集中参数系 统模型,实际模型有时还可能是它们的复合模型。同一实际结构,根据分 析的目的、内容、精度要求,可以简化成不同的模型。除了外激励外,构 成结构动力学模型还必须包含质量、弹性、阻尼三大要素。对于集中质量 系统,这些要素可以具体化为质量件、弹性件与阻尼件。 (1)质量件是离散系统中产生惯性力、储存动能的功能件,通常假 定它是刚体,它具有惯性。 (2)弹性件是系统中产生弹性恢复力、提供结构刚度、储存势能的 功能件,一般假定它的质量略去不计。 (3)阻尼件是系统中产生阻尼力,使能量从动力系统中耗散出去的 功能件。
后存在的振动。
(2)自激振动:没有周期外力作用下,由系统内部激发及反馈的相互
作用而产生的稳定周期振动。自由振动和自激振动 的区别在于,自由振动的激励来自外界,只在初始受 激励;而自激振动的激励来自自身,并一直存在。
(3)强迫振动:结构系统在外激励作用下被迫产生的振动。 (4)参数振动:结构系统自身参数变化激发的振动。 (5)共振:结构系统所受激励的频率与该系统某阶固有频率相接近时,
无人机操控技术课件第6章飞行部分
习目标
将飞机沿1-2-3-4-5-6-7-8-1轨迹连续运动,速度越慢 越好,高度2m。如图所示。
1.2.5 水平8字航点练习
学习目标
操作飞机在1-2-3-4-1-5-6-7-1各点分别保持各自的姿 态停留5S,高度2m。如图所示。
1.2.6 水平8字航点练习
学习目标
将飞机沿1-2-3-4-1-5-6-7-1轨迹运动,每个点处做一 次自旋360°。如图所示。
学习安排:
四个舵面的含义,对于我们此次安排练习的多旋 翼模型为例:
1)副翼控制飞行器的左右平移,机头不偏转,飞 行器绕自身纵轴旋转。
2)升降控制飞行器的前后平移,飞行器绕自身横 轴旋转。
3)油门控制飞行器的上下移动,飞行器沿立轴移 动。
4)方向控制飞行器的偏航旋转,飞行器绕自身立 轴旋转。
1.1.1 认识两根摇杆作用
3.3 航线飞行训练
训练内容 1.速度控制练习;
2.航点的练习; 3.圆周航线练习; 4.外场实操科目考核。
1.1.2 八位悬停的含义
学习目标
1. 熟悉八位悬停的基本含义。 2. 理解同一姿态在不同位置的视图。 3. 飞机飞行八字航线的过程中,飞机姿态在各个点的变化
过程。
1.1.2 八位悬停的含义
学习安排
1.用模型飞机分别演示对尾,对头,左右侧位悬停的 状态。
2.用模型飞机分别演示45°悬停的四种状态,每个姿 态均是以机头朝向的位置来判断的。
2.以副翼通道为例:将飞机能够很稳定的停留在1 2 3 4 5五点上。
3.在升降通道上也可以将飞机能够很稳定的停留在如 图所示的1 2 3 4 5五点上。
1.1.3 模拟器单通道练习
学习安排
进入模拟器悬停训练的单通道模式,如果选择直升机, 请把模拟速度改为70%,多旋翼保持默认值100%。
将飞机沿1-2-3-4-5-6-7-8-1轨迹连续运动,速度越慢 越好,高度2m。如图所示。
1.2.5 水平8字航点练习
学习目标
操作飞机在1-2-3-4-1-5-6-7-1各点分别保持各自的姿 态停留5S,高度2m。如图所示。
1.2.6 水平8字航点练习
学习目标
将飞机沿1-2-3-4-1-5-6-7-1轨迹运动,每个点处做一 次自旋360°。如图所示。
学习安排:
四个舵面的含义,对于我们此次安排练习的多旋 翼模型为例:
1)副翼控制飞行器的左右平移,机头不偏转,飞 行器绕自身纵轴旋转。
2)升降控制飞行器的前后平移,飞行器绕自身横 轴旋转。
3)油门控制飞行器的上下移动,飞行器沿立轴移 动。
4)方向控制飞行器的偏航旋转,飞行器绕自身立 轴旋转。
1.1.1 认识两根摇杆作用
3.3 航线飞行训练
训练内容 1.速度控制练习;
2.航点的练习; 3.圆周航线练习; 4.外场实操科目考核。
1.1.2 八位悬停的含义
学习目标
1. 熟悉八位悬停的基本含义。 2. 理解同一姿态在不同位置的视图。 3. 飞机飞行八字航线的过程中,飞机姿态在各个点的变化
过程。
1.1.2 八位悬停的含义
学习安排
1.用模型飞机分别演示对尾,对头,左右侧位悬停的 状态。
2.用模型飞机分别演示45°悬停的四种状态,每个姿 态均是以机头朝向的位置来判断的。
2.以副翼通道为例:将飞机能够很稳定的停留在1 2 3 4 5五点上。
3.在升降通道上也可以将飞机能够很稳定的停留在如 图所示的1 2 3 4 5五点上。
1.1.3 模拟器单通道练习
学习安排
进入模拟器悬停训练的单通道模式,如果选择直升机, 请把模拟速度改为70%,多旋翼保持默认值100%。
无人机兴趣班课件:第6节 遥控器操纵

无人机操作体验
要求:4X4范围内
持续悬停
高
度
胸
口
你
以 下
注:遥杆动作温柔,行程量要尽量小,如遇见撞墙或机器翻滚迅速收油门
无人机操作体验
无人机遥控器体验
第六课
遥控器操纵
CONTENT 目录
Part One
多旋翼无人机飞行器 链路分系统
Part Two
遥控器操纵
Part One多旋翼无人机 飞 Nhomakorabea器链路分系统
多旋翼无人机飞行器
链路分系统
无人机链路系统简介 1、定位系统 2、地面站系统 3、中继系统 4、指挥系统
多旋翼无人机飞行器 链路分系统
数传图传链路 1、数传模块 2、图传模块
链路天线
1、天线类型 2、天线方向 3、天线距离
多旋翼无人机飞行器 链路分系统
Part Two
遥控器操纵
遥控器操纵
1:开关:四节五号电池保,正负极不能反。右下角的开关向上推。 2:校准磁罗盘:保证飞机航向不出问题。 3:停车开关:左上角向下拨为立刻停车状态,螺旋桨任何状态下停转。 4:模式切换:GPS模式和姿态保持。 5:对码:飞机与遥控器匹配。 6:动手操作试一试
无人机技术基础与技能训练课件:无人机飞行训练
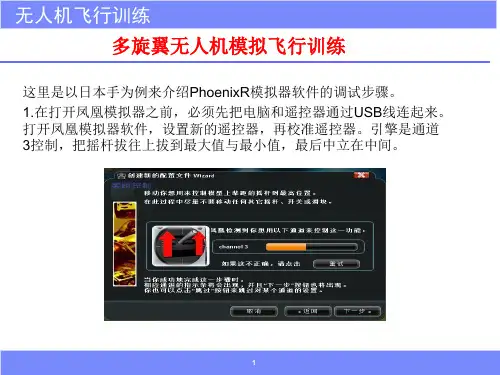
5.通道1是控制副翼舵的,把摇杆推动最大值到最小值最后放在中间 值不动。
5
无人机飞行训练 多旋翼无人机模拟飞行训练
6.不要动遥控器的摇杆,继续点击Skip。 7. 点击完成,如图。这一步完成后,遥控器的校准已经完成。
6
无人机飞行训练 多旋翼无人机模拟飞行训练
多旋翼无人机模拟软件使用 (1)选多旋翼模型 (2)设设置风速风向等值 (3)设置各通道的控制功能 (4)设置好后,开始飞行
固定翼无人机模拟软件使用 (1)选择固定翼模型 (2)设置风速 (3)设置通道 (4)模拟飞行 设置好后,开始飞行。
17
无人机飞行训练
固定翼无人机模拟飞行训练
固定翼无人机模拟飞行基本动作 (1)起飞 要求:选择适当的位置,配合速度使用升降舵沿45度方向向上爬升; 起飞角度不宜过大,也不宜过小。 (2)降落 要求:操控者转动头部来看着飞机从而操控飞机降落;降落滑行的接 触地面应在操控者的前方,再从这一点进入滑行状态; (3)矩形航线 要求:进入矩形航线的第一边直线要与跑道中心线平行;转弯角度为 90度且要平和转弯;矩形航线四边等高,飞行方向不变化。 (4)水平8字 要求:确定8字航线起始航点;从起始航点开始直线飞行至8字航线一 端转弯点开始飞行。
18
无人机飞行训练 固定翼无人机场外飞行训练
起飞/降落 方法:起飞时无人机逆风从起飞线开始柔和地加速直线滑跑,柔和离 地,小角度爬升至一定安全高度后再进行后续的巡航动作飞行。 要求:起飞前一定要确认风向,应正向逆风起飞;降落时也要正向逆 风降落。
19
无人机飞行训练 固定翼无人机场外飞行训练
矩形航线 方法:逆风飞行进入跑道上空,等高矩形航线第一边,然后分别在相 应位置作90度转弯,完成1个封闭的水平矩形航线。 要求:第一边直线要与跑道轴线平行;90度转弯时要保持柔和;矩形 航线4边同等高度,每边飞行要保持直线。
5
无人机飞行训练 多旋翼无人机模拟飞行训练
6.不要动遥控器的摇杆,继续点击Skip。 7. 点击完成,如图。这一步完成后,遥控器的校准已经完成。
6
无人机飞行训练 多旋翼无人机模拟飞行训练
多旋翼无人机模拟软件使用 (1)选多旋翼模型 (2)设设置风速风向等值 (3)设置各通道的控制功能 (4)设置好后,开始飞行
固定翼无人机模拟软件使用 (1)选择固定翼模型 (2)设置风速 (3)设置通道 (4)模拟飞行 设置好后,开始飞行。
17
无人机飞行训练
固定翼无人机模拟飞行训练
固定翼无人机模拟飞行基本动作 (1)起飞 要求:选择适当的位置,配合速度使用升降舵沿45度方向向上爬升; 起飞角度不宜过大,也不宜过小。 (2)降落 要求:操控者转动头部来看着飞机从而操控飞机降落;降落滑行的接 触地面应在操控者的前方,再从这一点进入滑行状态; (3)矩形航线 要求:进入矩形航线的第一边直线要与跑道中心线平行;转弯角度为 90度且要平和转弯;矩形航线四边等高,飞行方向不变化。 (4)水平8字 要求:确定8字航线起始航点;从起始航点开始直线飞行至8字航线一 端转弯点开始飞行。
18
无人机飞行训练 固定翼无人机场外飞行训练
起飞/降落 方法:起飞时无人机逆风从起飞线开始柔和地加速直线滑跑,柔和离 地,小角度爬升至一定安全高度后再进行后续的巡航动作飞行。 要求:起飞前一定要确认风向,应正向逆风起飞;降落时也要正向逆 风降落。
19
无人机飞行训练 固定翼无人机场外飞行训练
矩形航线 方法:逆风飞行进入跑道上空,等高矩形航线第一边,然后分别在相 应位置作90度转弯,完成1个封闭的水平矩形航线。 要求:第一边直线要与跑道轴线平行;90度转弯时要保持柔和;矩形 航线4边同等高度,每边飞行要保持直线。
无人机培训资料PPT课件
“嘀”“嘀”“嘀”······(根据电调品牌不同,嘀声不同,有的是长响一声“嘀”,有的是“嘀”6声,跟 电池片数相同,根据电调和电机) • 7、慢慢推动油门,观察电机转速是否一致(油门太低的情况下不一致为正常情况) • 先断动力电,再断飞控电(对于飞控和动力部分并联的,可以同时断电)
第14页/共43页
飞 (2)转动检查:手动转动电机,感觉电机转动是否有阻 力,若阻力很大禁止起飞。
前 (3)过热检查:检查电机以及电调是否过热(上次飞行 完毕后是否烫手)。
检 (4)遥控器检查:打开遥控器,打开地面站;检查模型 名称和飞机是否对应,检查遥控器是否锁定,检查遥控
查 器电压是否低于或者接近报警电压,对于T8FG遥控器, 若为锂电池供电,报警电压为7.4V,若为镍氢电池供电,
所 示 , 教 练 机 在 姿 态 模 式 下
四 方 位 悬 停 训 练 示 意 图 如 图
。
第32页/共43页
可顺、逆时针画圆飞行
.
第33页/共43页
第34页/共43页
第三节
植保机训练
第35页/共43页
起
(1)松动检查:检查飞机外观是否有破损,机臂及机翼
是否有松动,电池及药桶是否固定牢固。
头)。 (6)动力电池最佳的充电电流1C~2C之间(对于支持5C充电的电池,
建议每周至少两次以上小电流1C充电)
第27页/共43页
第五章
第一节
模拟训练
第28页/共43页
模拟器的安装和操作
• (1)安装模拟器软件,并使用模拟器配置遥控器控制通道。 • (2)要训练的模拟器科目有对头悬停,对尾悬停(中间有升降舵,副翼,与升降舵+副翼),标准对头与对尾悬停
KV值为350的电机,理论上,输入电压为24V时,其空转转速为 350*24=8400转/分钟。
第14页/共43页
飞 (2)转动检查:手动转动电机,感觉电机转动是否有阻 力,若阻力很大禁止起飞。
前 (3)过热检查:检查电机以及电调是否过热(上次飞行 完毕后是否烫手)。
检 (4)遥控器检查:打开遥控器,打开地面站;检查模型 名称和飞机是否对应,检查遥控器是否锁定,检查遥控
查 器电压是否低于或者接近报警电压,对于T8FG遥控器, 若为锂电池供电,报警电压为7.4V,若为镍氢电池供电,
所 示 , 教 练 机 在 姿 态 模 式 下
四 方 位 悬 停 训 练 示 意 图 如 图
。
第32页/共43页
可顺、逆时针画圆飞行
.
第33页/共43页
第34页/共43页
第三节
植保机训练
第35页/共43页
起
(1)松动检查:检查飞机外观是否有破损,机臂及机翼
是否有松动,电池及药桶是否固定牢固。
头)。 (6)动力电池最佳的充电电流1C~2C之间(对于支持5C充电的电池,
建议每周至少两次以上小电流1C充电)
第27页/共43页
第五章
第一节
模拟训练
第28页/共43页
模拟器的安装和操作
• (1)安装模拟器软件,并使用模拟器配置遥控器控制通道。 • (2)要训练的模拟器科目有对头悬停,对尾悬停(中间有升降舵,副翼,与升降舵+副翼),标准对头与对尾悬停
KV值为350的电机,理论上,输入电压为24V时,其空转转速为 350*24=8400转/分钟。
西门子人机界面触摸屏组态与应用技术课件第5-6章

5.1.2 组态报警 1.组态离散量报警 在PLC的默认变量表中创建Word变量“事故信息”(MW10)。在HMI的
默认变量表中设置其采集模式为“循环连续”,采集周期为100ms。 可以在HMI的变量表中组态报警,也可以在HMI报警编辑器中组态报警。
可以直接在表格中组态报警参数。选中某条报警,也可以用巡视窗口组态报 警参数。
5.1.4 组态报警窗口与报警指示器 1.报警窗口 报警窗口与报警指示器在“全局画面”编辑器中组态,报警窗口的显示和组
态与报警视图类似。组态的报警类别的报警被激活时,报警窗口自动打开。 2.报警指示器 指定报警类别的报警被激活时,报警指示器出现在屏幕上。它有两种状态: 1)闪烁:至少有一条需要确认的未决(未消失的)报警。 2)静态:报警已被确认,但是至少有一条报警消息尚未消失。报警指示器
选中项目树中的“PLC_1”,单击工具栏上的“开始仿真”按钮,将程序下 载到仿真PLC,将CPU切换到RUN-P模式。在S7-PLCSIM中生成变量“转速” (MW4)、“温度”(MW12)和“事故信息”MW10的低位字节MB11的视 图对象,设置温度为正常值740,转速值为500。选中项目树中的“HMI_1”, 单击工具栏的“开始仿真”按钮 ,编译成功后,出现仿真面板,显示根画面。 用S7-PLCSIM设置温度值为880,按回车键后确认。报警窗口在当前被打开的 根画面中出现,报警窗口中的错误信息为“到达 温度过高”,同时出现闪动的 报警指示器。可以将报警指示器拖动到任意的位置。
组态完第一个报警后,单击第二行,自动生成第二个报警,报警的ID号和 “触发位”自动加1,本例只需要输入报警文本就可以了。
勾选表格右边的“报表”复选框,将启用该报警的记录功能。 选中某条报警,再选中巡视窗口的“信息文本”,将与报警有关的信息写 入右边窗口的文本框。系统运行时选中报警视图中的该报警消息后,单击 “工具提示”按钮 ,信息文本将在弹出的窗口中显示。 2.在报警文本中插入变量的值 双击项目树中的“HMI报警”,打开报警编辑器,两次单击选中1号离散量 报警的报警文本“机组速”,再用右键单击它,执行快捷菜单中的命令 “插入变量域”。指定要显示的过程变量为“转速”MW4,输出域的长度为 5个字符,显示格式为十进制。操作结束后报警文本列显示“<变量 : 5,转速 >机组过速”。 仿真时在S7-PLCSIM中生成变量“转速”MW4的视图对象。设置MW4的 值为500,将“事故信息”中的M11.0的值设为1,在报警窗口和报警视图 中,出现报警文本“到达500机组过速”,其中的“500”是报警文本中插入 的变量“转速”的值。
无人机植保技术课件-第6章 植保无人机的维护和保养
6.1.2电力系统
3. 电池日常使用注意事项 A. 电池不满电保存。用户应在无人机使用前充电。若农用无人机充电后未起飞, 充满后3天内应将电池放电到存储电量。如三个月内未使用电池,应将电池充放电 一次后继续保存,这样可延长电池寿命。 B. 电池安全放置轻拿轻放。 造我成国了农较药大、C的化.威肥低胁有温,效这利气一用候问率在题较引低起起,飞了近前国占家世要的界给高7%电度的重池耕视做地。上保保使证温用粮处了食全理安球全,3是5将%中电的国农的池药基保和本存化国肥策在,,温农同暖药时化农的肥业环使要境用继频续中繁实,对现比环增境产以增及收生的态发 展目如标,说保房证屋十三内亿、多车人口内的、吃保饭问温题箱,内当务等之,急要是尽起快飞从时主要快追速求安产量装和电依池赖资,源并消进耗的行粗飞放行经营。转变到数量质量效益并
我国农药、化肥有效利用率较低,近占世界7%的耕地上使用了全球35%的农药和化肥,农药化肥使用频繁对环境以及生态 造成了较大的威胁,这一问题引起了国家的高度重视。保证粮食安全是中国的基本国策,同时农业要继续实现增产增收的发 展目标,保证十三亿多人口的吃饭问题,当务之急是尽快从主要追求产量和依赖资源消耗的粗放经营转变到数量质量效益并
第六章 植保无人机的维护和保养
6.1.2电力系统
季节方面冬夏两季要特别注意 夏季:从户外高温放电后或高温下取回电池最好不要立即进行充电,待电池表面 温度下降后在对其进行充电,这样大大可以提高电池的寿命周期。夏季气温比较高, 电池禁止暴晒在阳光下。 冬季:在北方或高海拔地区常会有低温天气出现,此时电池如长时间在外放置, 我国它农的药放、化电肥性有能效利会用大率大较低降,低近,占世如界果7%还的要耕以地上常使温用状了全态球时35的%飞的农行药时和间化肥去,飞农,药化那肥一使定用频会繁出对问环境题以。及生态
3. 电池日常使用注意事项 A. 电池不满电保存。用户应在无人机使用前充电。若农用无人机充电后未起飞, 充满后3天内应将电池放电到存储电量。如三个月内未使用电池,应将电池充放电 一次后继续保存,这样可延长电池寿命。 B. 电池安全放置轻拿轻放。 造我成国了农较药大、C的化.威肥低胁有温,效这利气一用候问率在题较引低起起,飞了近前国占家世要的界给高7%电度的重池耕视做地。上保保使证温用粮处了食全理安球全,3是5将%中电的国农的池药基保和本存化国肥策在,,温农同暖药时化农的肥业环使要境用继频续中繁实,对现比环增境产以增及收生的态发 展目如标,说保房证屋十三内亿、多车人口内的、吃保饭问温题箱,内当务等之,急要是尽起快飞从时主要快追速求安产量装和电依池赖资,源并消进耗的行粗飞放行经营。转变到数量质量效益并
我国农药、化肥有效利用率较低,近占世界7%的耕地上使用了全球35%的农药和化肥,农药化肥使用频繁对环境以及生态 造成了较大的威胁,这一问题引起了国家的高度重视。保证粮食安全是中国的基本国策,同时农业要继续实现增产增收的发 展目标,保证十三亿多人口的吃饭问题,当务之急是尽快从主要追求产量和依赖资源消耗的粗放经营转变到数量质量效益并
第六章 植保无人机的维护和保养
6.1.2电力系统
季节方面冬夏两季要特别注意 夏季:从户外高温放电后或高温下取回电池最好不要立即进行充电,待电池表面 温度下降后在对其进行充电,这样大大可以提高电池的寿命周期。夏季气温比较高, 电池禁止暴晒在阳光下。 冬季:在北方或高海拔地区常会有低温天气出现,此时电池如长时间在外放置, 我国它农的药放、化电肥性有能效利会用大率大较低降,低近,占世如界果7%还的要耕以地上常使温用状了全态球时35的%飞的农行药时和间化肥去,飞农,药化那肥一使定用频会繁出对问环境题以。及生态
无人机培训课件PPT模板飞机大疆多旋翼入门安全操作实践指南教程 (6)
确保飞行场所处于飞行限制区域之外,且飞行场所适合进行飞行。 恶劣天气下切勿飞行,如大风(四级以上)、下雨、雷击、下雪、下雾。
确保在开阔空旷处操控飞行器,保持与障碍物、人群、水面等至少米以上 的安全距离。
确保操作者自己不在醉酒、药物影响下操控飞行器。 熟悉了解每种飞行模式。熟悉失控返航模式下飞行器的行为。
Jan 2016 12
操作指南 • 起飞 • 接近第一个航点时,设置飞行器为录像模式,启动录像功能。 • 当飞行器到达最后一个航点时,停止录像功能。
Jan 2016 13
操作指南 • 起飞 • 观察移动端中飞行器返回得图像,观察地图中飞行器与返航点、各个航点之间得位置; • 根据情况执行下一个航点飞行巡查任务或者返航。
Jan 2016 25
数据备份与恢复 • 备份 • 在完成所有得航点设置时,航点飞行任务数据资料已经备份完成。当调整航点任务时,需再次作一份
备份。 • 打开Itunes,连接Ipad。
Jan 2016 26
数据备份与恢复 • 备份 • 打开Itools,点击“应用程序”; • 找到DJI GO后,点击“浏览”。
全得行为和迹象等情况发生。
Jan 2016 22
巡查影像数据处理 • 保存 • 按照指定得规则重新命名影像数据,以便于查阅和区分。规则:“管道名称”+“空格”+“管段名称
”+“空格”+“检查年月”,如“古202 #109-#121 20160529.MOV”。 • 第一次飞行巡查得影像数据资料需长期保存作为参照视频。最近三次得作临时保存。如需要长期保存
Jan 2016 16
飞行注意事项 • 航点飞行任务选择错误 • 当在任务收藏夹中选择并执行了错误得航点飞行任务时,如果该任务航点距返航点之间距离大于5000
确保在开阔空旷处操控飞行器,保持与障碍物、人群、水面等至少米以上 的安全距离。
确保操作者自己不在醉酒、药物影响下操控飞行器。 熟悉了解每种飞行模式。熟悉失控返航模式下飞行器的行为。
Jan 2016 12
操作指南 • 起飞 • 接近第一个航点时,设置飞行器为录像模式,启动录像功能。 • 当飞行器到达最后一个航点时,停止录像功能。
Jan 2016 13
操作指南 • 起飞 • 观察移动端中飞行器返回得图像,观察地图中飞行器与返航点、各个航点之间得位置; • 根据情况执行下一个航点飞行巡查任务或者返航。
Jan 2016 25
数据备份与恢复 • 备份 • 在完成所有得航点设置时,航点飞行任务数据资料已经备份完成。当调整航点任务时,需再次作一份
备份。 • 打开Itunes,连接Ipad。
Jan 2016 26
数据备份与恢复 • 备份 • 打开Itools,点击“应用程序”; • 找到DJI GO后,点击“浏览”。
全得行为和迹象等情况发生。
Jan 2016 22
巡查影像数据处理 • 保存 • 按照指定得规则重新命名影像数据,以便于查阅和区分。规则:“管道名称”+“空格”+“管段名称
”+“空格”+“检查年月”,如“古202 #109-#121 20160529.MOV”。 • 第一次飞行巡查得影像数据资料需长期保存作为参照视频。最近三次得作临时保存。如需要长期保存
Jan 2016 16
飞行注意事项 • 航点飞行任务选择错误 • 当在任务收藏夹中选择并执行了错误得航点飞行任务时,如果该任务航点距返航点之间距离大于5000
无人机飞行操作培训ppt课件
• 飞机起飞前一定要把目标航点设为1点。
“雪亮工程"是以区(县)、乡(镇) 、村( 社区) 三级综 治中心 为指挥 平台、 以综治 信息化 为支撑 、以网 格化管 理为基 础、以 公共安 全视频 监控联 网应用 为重点 的“群 众性治 安防控 工程” 。
2.3 出航 • 在遥控模式下飞机起飞后,要观察飞机的飞行高度是否与地面站
“雪亮工程"是以区(县)、乡(镇) 、村( 社区) 三级综 治中心 为指挥 平台、 以综治 信息化 为支撑 、以网 格化管 理为基 础、以 公共安 全视频 监控联 网应用 为重点 的“群 众性治 安防控 工程” 。
1.2 飞控手操作流程—飞机迎风弹射起飞后
调试飞机、 与地面站沟 通,捕捉中 立位
告知地面站 人员开始爬 高,操控飞 机开始爬高 至300米左
右
将机头朝向1 点方向切自驾, 如有异常,及 时切回手动进 行处理,操控 为可控制范围
地面站人员下 达关闭发射器 命令后,关闭 遥控器,观察 飞机出航状态
飞机准备返航, 走到降落点位置, 检查遥控器所有 开关、开启遥控 器,在安全高度 切手动模式,进
行伞降或滑降
“雪亮工程"是以区(县)、乡(镇) 、村( 社区) 三级综 治中心 为指挥 平台、 以综治 信息化 为支撑 、以网 格化管 理为基 础、以 公共安 全视频 监控联 网应用 为重点 的“群 众性治 安防控 工程” 。
时刻对飞机进行监控。
“雪亮工程"是以区(县)、乡(镇) 、村( 社区) 三级综 治中心 为指挥 平台、 以综治 信息化 为支撑 、以网 格化管 理为基 础、以 公共安 全视频 监控联 网应用 为重点 的“群 众性治 安防控 工程” 。
(二)地面站
“雪亮工程"是以区(县)、乡(镇) 、村( 社区) 三级综 治中心 为指挥 平台、 以综治 信息化 为支撑 、以网 格化管 理为基 础、以 公共安 全视频 监控联 网应用 为重点 的“群 众性治 安防控 工程” 。
“雪亮工程"是以区(县)、乡(镇) 、村( 社区) 三级综 治中心 为指挥 平台、 以综治 信息化 为支撑 、以网 格化管 理为基 础、以 公共安 全视频 监控联 网应用 为重点 的“群 众性治 安防控 工程” 。
2.3 出航 • 在遥控模式下飞机起飞后,要观察飞机的飞行高度是否与地面站
“雪亮工程"是以区(县)、乡(镇) 、村( 社区) 三级综 治中心 为指挥 平台、 以综治 信息化 为支撑 、以网 格化管 理为基 础、以 公共安 全视频 监控联 网应用 为重点 的“群 众性治 安防控 工程” 。
1.2 飞控手操作流程—飞机迎风弹射起飞后
调试飞机、 与地面站沟 通,捕捉中 立位
告知地面站 人员开始爬 高,操控飞 机开始爬高 至300米左
右
将机头朝向1 点方向切自驾, 如有异常,及 时切回手动进 行处理,操控 为可控制范围
地面站人员下 达关闭发射器 命令后,关闭 遥控器,观察 飞机出航状态
飞机准备返航, 走到降落点位置, 检查遥控器所有 开关、开启遥控 器,在安全高度 切手动模式,进
行伞降或滑降
“雪亮工程"是以区(县)、乡(镇) 、村( 社区) 三级综 治中心 为指挥 平台、 以综治 信息化 为支撑 、以网 格化管 理为基 础、以 公共安 全视频 监控联 网应用 为重点 的“群 众性治 安防控 工程” 。
时刻对飞机进行监控。
“雪亮工程"是以区(县)、乡(镇) 、村( 社区) 三级综 治中心 为指挥 平台、 以综治 信息化 为支撑 、以网 格化管 理为基 础、以 公共安 全视频 监控联 网应用 为重点 的“群 众性治 安防控 工程” 。
(二)地面站
“雪亮工程"是以区(县)、乡(镇) 、村( 社区) 三级综 治中心 为指挥 平台、 以综治 信息化 为支撑 、以网 格化管 理为基 础、以 公共安 全视频 监控联 网应用 为重点 的“群 众性治 安防控 工程” 。
无人机操控技术课件第5章航空气象
目录
01 大气性质要素
P04
02 空气运动状况要素
P1 5
03 大气稳定度
P25
04 大气现象要素
P28
2.1 风的形成
由于地表冷热不均,受热空气膨胀上升,遇冷 则收缩下沉,进而产生了大气的升降运动。温度越 高,大气对流运动越明显,因此赤道地区对流效果 最明显。
由于地球自传,大气还受地转偏向力的影响, 北半球向东偏,南半球向西偏,于是会形成三圈环 流,因此在北纬30°到赤道之间形成了东北信风。
气压单位:百帕(hPa)毫米汞柱 (mmHg)。
气压总是随高度增加而降低的。
气压对飞行性能的影响:海拔升 高,气压降低,伴随着降低的大气压 力起飞和着陆距离会增加,爬升率会 减小。
1.2 气压
气压式高度表:主要的航行仪表。根据气压随 高度变化原理可以表示飞机绝对高度的高低。
若飞机按气压式高度表指示高度定高飞行,在 飞向低压区时,飞机的实际高度将逐渐降低。
➢ 气温对飞机机体的影响:影响飞机机体腐蚀的大气因 素是空气的相对温度、空气的温差。
1.1 气温
气温对无人机的影响:
气温的高低不同、竖向的温差变化,都对无人机产生影 响。即是在无人机测绘工作的200-400m空间,会有1.2~2.4℃ 的温差。
1)无人机使用的锂聚合物电池最佳工作温度是20-30℃。 电池对温度很敏感,温度越低电池容量损失非常快,甚至会 导致电池损坏;
分类:
① 按气团的热力性质不同: 冷气团和暖气团
② 按气团的湿度特征差异: 干气团和湿气团
③ 按气团的发源地: 北冰洋气团、极地气团、热带气团、赤道气团
3.1 气团
气团的变性:
当气团在源地形成后,气团中的部分空气会离开源地移 到与源地性质不同的地面,气团中的空气与新地表产生了热 量与水分的交换,这样气团的物理属性就会逐渐发生变化, 这种变化称为气团的变性。