
乐高机器人初级课程图文稿
乐高机器人初级课程集团文件版本号:(M928-T898-M248-WU2669-I2896-DQ586-M1988)
乐高机器人初级课程编号:295 发布时间:2011-08-18 截止日期:地区:
适合2-3个学生为一组搭建和编程设计机器人方案。
共431个组件的套装中包括一个NXT可编程的微型电脑,一块可充电的锂电池,三个伺服电机,二个触动传感器,一个光电传感器,一个超声波传感器,一个声音传感器,三个灯以及足够课堂教学所需的乐高积木。
另外还有3
根连接RCX传感器或马达的转换线,1根USB导线,以及分类盒和搭建手册等。
关健学习价值:
1.介绍机器人以及机械工程的概念。
2.收集、翻译数据,进行科学调查研究。
3.学习如何在团队工作中解决问题。
9797教育版和8527玩具版的分别:
9797 多了以下超级好用又超值的东西:
1. 多了玩具版没有的,一颗锂电池
2. 比玩具版多一个触觉传感器,所以有二个!!
3. 多了玩具版没有的,三个灯炮
乐高机器人中级课程
乐高机器人高级课程。
《乐高机器人介绍》PPT课件

机0 0 1 器1 0 人0 1 的0 1 动0 1 作0 1 。1 0 旋1 0 转0 0 传1 0 感1 0 器0 1 可0 1 以1 控制角度或者完全旋转(可以
加/减一度)。如果你让它旋转180度,那结果就是它转了半个
圈。 你会通过控制内置在马达中的旋转传感器来让每个马达以不
1 同的速度来旋转(通过在软件中设置不同的功率参数来实现)
USB接口,蓝牙
用以下载上传程序,和蓝牙设备进行无线通信
扬声器
NXT按钮 橙色按钮:开/确定/运行 浅灰色箭头:控制左右
深灰色按键:清除/返回
1 技术指标
•32位 ARM7 微处理器
2 •256 Kbytes FLASH, 64 Kbytes 内存
•8位 AVR 微控制器 •4 Kbytes FLASH, 512 Byte RAM •蓝牙无线传输 (Bluetooth Class II V2.0
1乐高机器人介绍机器人课程简介1机器人课程简介2机器人课程授课对象3机器人课程涉及到的学科4初中机器人课程特点5主要机器人器材产品介绍我校初中机器人教学1开设校本课程2参加各类竞赛3培训与选拔2005年2个江苏省三等奖2006年1个省一等奖1个省二等奖3个省三等奖2007年1个省一等奖2个省二等奖2个省三等奖国际机器人奥林匹克大赛中国香港赛区2个一等奖4各类机器人器材介绍和选择乐高国内机器人产品
乐高
41 2 国内机器人产品:中鸣、紫光、广茂达等
精选ppt
4
乐高机器人的组成
机器人的身体:机器人身体-上万种丰富多彩的乐高积木, 如板、块、梁、轴、齿轮、连接件、轮子等。
0 0 1 1 0 0 1 0 1 0 1 0 1 1 0 1 0 0 0 1 0 1 0 0 1 0 1 1
2024版乐高机器人介绍PPT课件

2024/1/26
8
传感器类型及其作用
触觉传感器
检测机器人的接触和碰 撞,用于避障、抓取物
体等。
2024/1/26
光电传感器
检测光线强度和颜色, 用于环境感知和导航。
声音传感器
红外传感器
检测声音强度和频率, 用于语音识别和声音定
位。
9
检测红外线的反射和透 射,用于距离测量和物
体识别。
编程软件与语言支持
提供调试工具,如单步执行、断 点设置、变量监视等,方便用户
进行程序调试和优化。
10
2024/1/26
03
搭建与编程实践
11
搭建步骤及注意事项
搭建步骤
确定机器人功能和设计
选择合适的乐高组件
2024/1/26
12
搭建步骤及注意事项
按照设计图逐步搭建
连接电源和电机
进行初步测试
2024/1/26
13
搭建步骤及注意事项
乐高机器人编程软件
提供图形化编程界面,支持多种 编程语言,如Scratch、Python
等。
2024/1/26
编程语言
支持多种编程语言,如C、C、 Java等,方便用户根据自己的需 求进行编程。
软件功能
提供丰富的软件功能,如变量定 义、条件判断、循环控制、函数 调用等,方便用户编写复杂的程 序。
调试工具
2024/1/26
创意搭建大赛
鼓励学生发挥想象力,利 用乐高机器人搭建出具有 创意的作品。
编程马拉松
举办编程马拉松活动,让 学生在规定时间内完成编 程任务,锻炼学生的编程 能力和解决问题的能力。
28
家长参与和亲子互动形式
乐高Ev3机器人入门教学ppt课件

ppt课件.
7
Ev3主要部件介绍:
颜色传感器:它可以测量光的反射值 (就像NXT光电传感器那样)也可以检 测颜色。可检测八种颜色比之前的颜色 传感器多检测了一个棕色。
技术规格: 采样率:1KHz 可识别颜色数量:八种 触动传感器:和之前的触感没什么太大 变化。
ppt课件.
8
Ev3主要部件介绍:
红外导引头传感器:该数字EV3的红外寻 求传感器检测到邻近的机器人和读取的 EV3红外信标发出的信号。学生可以创建 远程控制的机器人,导航障碍训练场, 并学习如何使用电视的遥控器,监*控系 统,甚至在目标采集设备红外技术。 技术规格: 距离测量高达约50 - 70厘米 工作距离信标高达两米 支持四个信号通道 接收红外远程命令
ppt课件.
9
此课件下载可自行编辑修改,供参考! 感谢您的支持,我们努力做得更好!
流电池供电。
ppt课件.
4
Ev3简介:
技术规格: 处理器:ARM 9处理器 300MHz 基于Linux操作系统。
固件:v1.06H(家庭版)/v1.06H(教育版)
输入端口:4个输入端口,1000/s的采样率。 输出端口:4个 存储:内置16MB的ROM和64MB的RAM。支持最
高32GB Micro SD卡拓展 按键:可发出三种颜色的六个按钮。并且通过颜
色表明活动状态。 屏幕:分辨率178*128像素,能更好的查看详细图
形和传感器数据。
拓展:通过EV3左侧的标准USB(EV3有两个USB一个 mini USB是用于程序下载,一个标准USB用于拓展)可 连接外部Wi-Fi、蓝牙适配器等外置设备。
ppt课件.
5
Ev3主要部件介绍:
微型伺服电机:比正常的伺服电机扭力 小,速度高,更快反应时间和更小的体 积;可控角度精确到10。
2024年度乐高EV3初级课程课件(1)

•课程介绍与目标•乐高EV3基础知识•机器人搭建与拆卸技巧•编程基础与实例分析•进阶编程技巧探讨•项目实践:创意机器人设计挑战•课程总结与展望未来目录01课程介绍与目标乐高EV3简介课程目标与期望成果课程目标期望成果适用人群及学习建议适用人群本课程适合对机器人和编程感兴趣的学生,年龄范围广泛,可根据学生的实际情况进行适当调整。
学习建议学生在学习本课程前,最好具备一定的数学和英语基础,以便更好地理解和应用相关知识。
同时,学生需要保持积极的学习态度和耐心,认真完成每一项任务和挑战,不断积累经验和提升自己的能力。
02乐高EV3基础知识EV3控制器功能操作界面控制器连接030201EV3控制器功能及操作界面电机与传感器类型及使用电机类型传感器类型电机与传感器使用编程环境与软件安装软件安装编程环境从乐高官网下载按照提示进行安装。
编程界面介绍03机器人搭建与拆卸技巧阅读搭建指南认真阅读乐高EV3的搭建指南,了解机器人的结构设计和搭建步骤。
了解EV3组件熟悉乐高EV3套装中的各种组件,包括电机、传感器、连接件、装饰件等。
准备工具准备好所需的工具,如螺丝刀、扳手等,以便在搭建过程中使用。
搭建前的准备工作机器人结构设计与实现设计机器人结构根据搭建指南和自己的创意,设计机器人的结构,包括底盘、电机、传感器等部分的布局和连接方式。
搭建机器人按照设计好的结构,逐步搭建机器人,注意连接件的紧固和电机的安装。
测试机器人完成搭建后,对机器人进行测试,确保各部分功能正常,如电机转动、传感器响应等。
1 2 3拆卸顺序注意安全保管好组件拆卸方法及注意事项04编程基础与实例分析编程概念引入:顺序、循环和条件判断顺序结构01循环结构02条件判断03图形化编程界面介绍及操作演示界面布局介绍EV3软件界面各部分功能及布局。
编程步骤演示创建新项目、添加程序块、连接程序块等基本操作。
程序下载与运行讲解如何将编写好的程序下载到EV3机器人上,并控制机器人运行。
乐高ev3机器人初级教程(图文版)
乐高ev3机器人初级教程:编程模块基础用法指南乐高ev3机器人基于图形化编程,所见即所得,它最大的特点是无需使用计算机就可以编程。
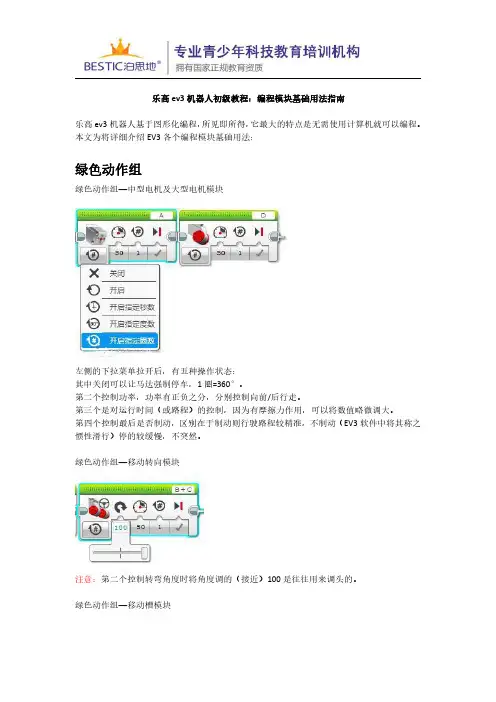
本文为将详细介绍EV3各个编程模块基础用法:绿色动作组绿色动作组—中型电机及大型电机模块左侧的下拉菜单拉开后,有五种操作状态:其中关闭可以让马达强制停车,1圈=360°。
第二个控制功率,功率有正负之分,分别控制向前/后行走。
第三个是对运行时间(或路程)的控制,因为有摩擦力作用,可以将数值略微调大。
第四个控制最后是否制动,区别在于制动则行驶路程较精准,不制动(EV3软件中将其称之惯性滑行)停的较缓慢,不突然。
绿色动作组—移动转向模块注意:第二个控制转弯角度时将角度调的(接近)100是往往用来调头的。
绿色动作组—移动槽模块相当于把两个大型电机模块拼在一块。
绿色动作组—显示模块第二个擦除屏幕的意思是显示新的内容前,擦去旧的,系统默认擦除屏幕。
大写的X和Y组合形成一个点,X,Y分别代表屏幕上的坐标系中的横坐标和纵坐标,X=0,Y=0时则说明此时图像将显示在坐标(即屏幕)中心上。
绿色动作组—声音模块注意:这里最右侧下拉框的等待完成是可以阻塞程序的。
绿色动作组—程序块状态灯模块控制灯亮不亮,亮的话是什么颜色,闪不闪烁。
橙色流程控制组橙色流程控制组—开始模块在将EV3主机与电脑连接后,单击绿三角可以使主机自动运行程序。
橙色流程控制组—等待模块等待模块有两类用法:第一个是等某个时间再进行第二个就是结合传感器数值做出逻辑判断,最右侧多数输出的是逻辑的真或伪,不是具体数值,这里必须注意。
注意:31313配的那个测距离的传感器叫红外传感器别搞错了。
特别注意:后面的黄色传感器组也有比较真实测量值与设定值输出逻辑关系的功能,差别大体上在是否阻碍程序。
橙色流程控制组—循环模块循环模块内部的模块会按照设定重复执行。
时间和计数退出就是到了就自动退出。
逻辑退出:假如事先设定逻辑判定为真时退出,连线接入判定口(最右侧的那个)后如果输出真,则退出;反之亦然。
乐高EV3初级课程课件 - 基础知识
谢谢观看
授课:雨衡老师
在反射光强度模式中,颜色传感器测量从 红灯(即发光灯)反射回来的光强度。该传 感器测量范围为0(极暗)到100(极亮)。
EV3传感器 - 陀螺仪传感器
陀螺仪传感器是一种数字传感器,可以检 测单轴旋转运动。如果您朝着箭头指示的 方向旋转陀螺仪传感器,传感器可检测出 旋转速率(度/秒)。(传感器可以测量出的 最大旋转速率为440度/秒。)您可以利用 旋转速率进行检测,例如,当机器人的一 部分在转动时,或当机器人摔倒时。
中型电机每分钟转速为240-250转,旋转 扭矩为 8Ncm,失速扭矩为12Ncm(更 快但弱一些)。
EV3传感器 - 颜色传感器
颜色传感器是一种数字传感器,它可以检 测到进入传感器表面小窗口的颜色或光强 度。该传感器可用于三种模式:颜色模式 、反射光强度模式和环境光强度模式。
在颜色模式中,颜色传感器可识别七种颜 色-黑色、蓝色、绿色、黄色、白色和棕 色,加上无颜色。
什么是机器人
什么是机器人
什么是机器人
什么是机器人
机器人是一种能够自主运行的机械装置。
火星探索者
机器人三大基本特征
有特定的机械结构 有自身的大脑 能够完成一定的动作
人、机器、机器人
机器人的动作机构具有类似于人或其他生物体的某些器官(肢 体、感官等)的功能;
机器人具有通用性,工作种类多样,动作程序灵活多变; 机器人具有不同程度的智能性,如记忆、感知、推理、决策、
SD卡端口
SD卡端口可插入SD卡 扩展EV3程序块可用内 存
扬声器
乐高创意机器人教程(初级上册6-12岁)一起钓鱼
杠杆原理也称为杠杆平衡条件。要使杠杆平衡, 作用在杠杆上的两个力矩(力与力臂的乘积)大小 必须相等。即 :
动力 × 动力臂 = 阻力 × 阻力臂
卡宾枪也是利用杠 杆原理制造出来的,它的 枪管比普通步枪短,子弹 初 速 略 低, 是 射 程 略 近、 较轻便的步枪。
第 25 页
阅读与思考
小启发
你想不想有一只可 爱的机械狗陪你玩耍?
思考与进步
我们已经完成了钓鱼竿的制作,使用一下,看一看能否钓上鱼来?
钓鱼竿用到了什么原理?怎样改造能够防止钩子掉落? 钓鱼竿实际上就是一种杠杆,同样运用了杠杆原理,属于费力杠杆。
要防止钩子掉落,可以在摇柄处安装棘轮、棘爪系统。
第 29 页
Hale Waihona Puke 后作业1. 仔细观察下面的图,哪幅图片中运用了杠杆原理?哪幅图没有 运用杠杆原理?
图1
图2
图3
运用 : 未运用 :
2. 写出杠杆的平衡条件。
第 30 页
你钓过鱼吗?想一想鱼竿是由哪几部分组成的? 使用乐高零件,我们来制作一支钓鱼竿,首先看一下需要使用哪些零件?
RCX的功能接口 RCX有3个输入端口,3个输出端口。3个
输出端口可以连接马达、灯泡等;3个输入端 口可以连接角度传感器、光电传感器、温度传 感器、触感器、遥控器等。
第 27 页
拼装步骤
第 28 页
古希腊科学家阿基米德有这样一句流传千古 的名言 :“假如给我一个支点,我就能撬动地球!” 让我们以想象力为支点、以时间为杠杆,把努力作 为动力,一起来撬动这个世界吧。
这只机械狗就是用 乐高零件制作的,它不仅 会 走、 会 跑, 你 不 理 它, 它还会坐在地板上睡觉。
想一想,为什么阿基米德能说出这样的话?你 觉得他真能撬起地球吗?
乐高创意机器人教程(初级上册6-12岁)奇妙的结构
我们通常所说的结构是指各种房屋及其附带的 构筑物。
人体全身的肌肉共 约 639 块,约由 60 亿条 肌纤维组成,其中最长的 肌纤维达 60 厘米,最短 的仅有 1 毫米左右。
肌肉内毛细血管的 总 长 度 可 达 10 万 千 米, 可绕地球两圈半。
第 7 页
基本零件
如果想搭建一座房子,需要用到很多材料和工 具,例如砖块、水泥等。如果想搭建一个迷你建筑, 需要用到什么呢?
三角形结构与四边形结构能不能组合起来呢? 复杂的结构是由简单的结构组合而成的。组合能使结构变得更加牢固,
更加稳定。制作的时候,多进行尝试,就能找到最佳方案。 第 11 页
课后作业
1. 将下图的建筑与相应的名称连起来。
东方明珠
伦敦塔桥
2. 砖和梁各有什么用处?
砖: 梁:
悉尼歌剧院
第 12 页
另 外, 还 有 漫 游 模 式和迷宫模式,车身上装 有传感器,可以自动绕开 障碍物,平时可以放在桌 面让它自己遛弯。
运用这些零件,可以创造出各种各样的形状结 构,只有想不到,没有做不到!
第 8 页
做一做
我们已经认识了砖、板、梁和销,接下来继续学习零件的使用。 下面是几种用于联接的乐高零件,可以用它们做些什么呢?
连杆 连杆能起到连接和支撑的作用,与梁的作
用类似。与梁相比,连杆的重量较轻。
联接器 联接器用于轴与轴、轴与销之间的联接,
分为垂直联接、直线联接和斜联接器。
轴 轴是断面为十字的细长杆,根据长度分
类,可用于联接运动件。
轴套 内孔为十字形的短圆柱,与十字形的轴类
形成配合,主要用于轴上零件位置的固定。
第 9 页
认识结构
平行四边形结构
乐高ev3机器人初级教程(图文版)
乐高ev3机器人初级教程:编程模块基础用法指南乐高ev3机器人基于图形化编程,所见即所得,它最大的特点是无需使用计算机就可以编程。
本文为将详细介绍EV3各个编程模块基础用法:绿色动作组绿色动作组—中型电机及大型电机模块左侧的下拉菜单拉开后,有五种操作状态:其中关闭可以让马达强制停车,1圈=360°。
第二个控制功率,功率有正负之分,分别控制向前/后行走。
第三个是对运行时间(或路程)的控制,因为有摩擦力作用,可以将数值略微调大。
第四个控制最后是否制动,区别在于制动则行驶路程较精准,不制动(EV3软件中将其称之惯性滑行)停的较缓慢,不突然。
绿色动作组—移动转向模块注意:第二个控制转弯角度时将角度调的(接近)100是往往用来调头的。
绿色动作组—移动槽模块相当于把两个大型电机模块拼在一块。
绿色动作组—显示模块第二个擦除屏幕的意思是显示新的内容前,擦去旧的,系统默认擦除屏幕。
大写的X和Y组合形成一个点,X,Y分别代表屏幕上的坐标系中的横坐标和纵坐标,X=0,Y=0时则说明此时图像将显示在坐标(即屏幕)中心上。
绿色动作组—声音模块注意:这里最右侧下拉框的等待完成是可以阻塞程序的。
绿色动作组—程序块状态灯模块控制灯亮不亮,亮的话是什么颜色,闪不闪烁。
橙色流程控制组橙色流程控制组—开始模块在将EV3主机与电脑连接后,单击绿三角可以使主机自动运行程序。
橙色流程控制组—等待模块等待模块有两类用法:第一个是等某个时间再进行第二个就是结合传感器数值做出逻辑判断,最右侧多数输出的是逻辑的真或伪,不是具体数值,这里必须注意。
注意:31313配的那个测距离的传感器叫红外传感器别搞错了。
特别注意:后面的黄色传感器组也有比较真实测量值与设定值输出逻辑关系的功能,差别大体上在是否阻碍程序。
橙色流程控制组—循环模块循环模块内部的模块会按照设定重复执行。
时间和计数退出就是到了就自动退出。
逻辑退出:假如事先设定逻辑判定为真时退出,连线接入判定口(最右侧的那个)后如果输出真,则退出;反之亦然。
乐高机器人课件
第二课认识乐高蓝牙机器人系统____NXT授课时间参加教师活动目的:1、认识NXT主要配件,并将其与RCX核心配件作比拟,学习和掌握新型乐高机器人;2、搭建蓝牙机器人;3、知道NXT控制器各按钮的作用,初步学会在NXT是编写简单程序,理解传感器的功能活动过程:一、乐高机器人——MINDSTORMS NXT与RCX的比拟1、处理器由8位升到32位丹麦乐高〔LEGO〕将于2006年9月上旬推出乐高公司和美国麻省理工学院共同开发的机器人组件新款“教育用LEGO Mindstorms NXT〞。
Mindstorms是将配备微处理器的LEGO公司的塑料积木组装起来,通过个人电脑制作的程序来控制的机器人。
此前的RCX的微处理器为8位,而N XT配备32位处理器等,提高了性能。
表格1列出RCX和NXT的比拟。
图1:安装4个传感器和3个伺服马达的LEGO NXT图4:LEGO NXT系统目前提供的4种传感器全家福5、改良了编程软件NXT程序用软件“R OBOLAB ver.2.9〞,跟ROBOLAB原来的版本一样,是基于NI LabVI EW开发的。
该软件不仅可以制作NXT用的程序,也可以完成RCX用的程序。
此前要操作接近4 00个图标进行编程,这次减少为约40个,从而使得编程更为简单。
OS为“Windows2000〞以上和“Mac OS X〞。
图5:乐高网站给出的ROBOLAB 2.9的样图,跟以前版本相比,变化较大二、快速认识NXT1、按钮NXT正面有四个按钮,它们分别是开关、运行;导航和返回。
2、NXT显示器上各图标的意义最上一行,相当于状态栏,从左到右依次表示了:蓝牙、USB、NXT控制器名、运行状态、电池电量以及声音音量的情况。
状态栏的下面是六个主控操作面板,相当于主菜单,它们依次是:“My Files我的文件〞、“Try me测试〞、“Settings设置〞、“Bluetooth蓝牙〞、“View查看〞、“NXT Progra m NXT程序〞。