
离散时间系统的z域分析
第7章 离散时间系统的z 域分析
1.z 变换是如何提出的?它的作用是什么?
z 变换是为分析离散时间系统而提出的一种工程分析方法,它在离散时间系统分析中的地位和作用等价于连续时间系统分析中的拉氏变换。
它可以看作为拉氏变换的推广。
z 变换定义为:()[]n
n X z x n z
∞
-=-∞
=
∑ ---- 双边z 变换 (1)
()[]n n X z x n z ∞
-==∑---- 单边z 变换 (2)
其中z 是复变量,Re Im j z z j z re Ω=+=。
而对于取样信号的拉氏变换为
()()()() ()() ()st
st s s n st n snT
n X s x t e dt x nT t nT e dt
x nT e t nT dt x nT e
δδ∞∞
∞
---∞-∞
=-∞∞
∞
--∞=-∞
∞
-=-∞
⎡⎤
==-⎢⎥⎣⎦
⎡⎤=-⎢⎥⎣⎦=
∑⎰⎰∑⎰∑ (3)
如果 [](),x n x nT =令sT z e =,可以发现式(1)和式(3)相同。
2.双边z 变换和单边z 变换时如何定义的?它们的定义域是如何确定的?收敛域的意义是什么?
z 变换定义为:()[]n
n X z x n z
∞
-=-∞
=
∑ ---- 双边z 变换 (1)
()[]n n X z x n z ∞-==∑---- 单边z 变换 (2)
z 变换收敛域就是使上述级数收敛的所有z 的取值的集合。
根据级数收敛理论,一般我们用根值判别法或比值判别法来确定z 变换收敛域, 其作用是建立序列和z 变换之间的一一对应关系。
根据序列的不同性质,序列z 变换的收敛域各不相同,具体参阅教材Page 297-298 表7-1。
3.z 变换和拉氏变换之间有什么样的关系?
具体分析见问题1中的式(1)和(3),根据两式,可以建立分析连续时间系统的拉氏变换的变量s 和分析离散时间系统的z 变换的变量z 之间的映射关系:
sT z e =
令, j z re s j σωΩ==+, 则有
, T r e T σω=Ω=, 具体见教材Page 300 表7-2 。
4.z 逆变换的求解方法有几种?在应用部分分式求解z 逆变换时,应注意什么问题?
z 逆变换的求解方法主要有三种:围线积分法(复变函数理论),幂级数展开法和部分分式展开法。
其中幂级数展开法只适用于单纯的左边序列或右边序列,而且不易得到序列的解析式,因而实际中使用不多;而围线积分法(复变函数理论)和部分分式展开法因其方法的逻辑性较强,适用于各种序列,而且便于得到序列的解析式,所以,最为我们所采纳。
在求解z 逆变换时,特别要注意极点相对于收敛域的位置,因为这关系到序列的性质,是序列的左边部分还是右边部分。
5.说明如何应用z 变换的移位性质求解差分方程。
z 变换是求解差分方程的一种有效手段和便捷的方法。
考虑到实际的系统大多是因果系统,且满足差分方程
[][]N
M
m
r m r a
y n m b x n r ==-=-∑∑
输入信号为因果信号, 即[]0,0x n n =<,
边界条件:[],y N - [1],...,[1]y N y -+-,求输出信号[]y n 。
从给定的条件可以看出,输出信号在n N <-时,输入信号为零,方程为齐次差分方程,此时的解就为齐次解(其系数由边界条件[],y N - [1],...,[1]y N y -+-)确定或者可以通过迭代法求解。
当0n ≥时,一般用单边z 变换求解差分方程。
此时,对方程两边取单边z 变换,
1
{()[]}()N
M
m
l
r m
r m l m
r a
z Y z y l z
b z X z ----==-=+
=∑∑∑
从而: 1
000
[]()()N
M
m l r
m r
m l m r N
N
m
m
m
m
m m a z y l z b z
Y z X z a
z
a
z ----==-=--==⎡⎤⎛⎫⎢⎥ ⎪⎝⎭⎣⎦
=
-
∑∑∑∑∑ 对上式求解逆z 变换,即得到方程的解[]y n (0n ≥)。
6.线性时不变离散时间系统的系统函数是如何定义的?说明它在分析和求解离散时间系统响应中的作用是什么?
线性时不变离散时间系统的系统函数()H z 的定义类似于连续时间系统的
()H s 的定义。
()
()()
Y z H z X z =
其中:(),()Y z X z 分别是系统零状态响应和输入信号的z 变换,因而()H z 在离散时间系统中的地位和作用也类似于()H s 。
(1)系统函数与差分方程的关系:
[][]N
M
m r m r a y n m b x n r ==-=-∑∑⇔ 00
()
()()
M
r
r
r N
m
m
m b z
Y z H z X z a
z -=-==
=∑∑
(2)系统函数与单位样值响应的关系:
() []H z h n ↔ (z 变换对)
极点决定[]h n 的波形性质,零点影响[]h n 的幅度和相位。
(3)系统函数与系统特性的关系:
()H z 收敛域包含单位圆 ⇔ 系统稳定 ()H z 收敛域为||, (0)z r r >≥ ⇔ 因果系统
7.离散时间信号的频谱如何定义?它具有什么特点?
离散时间信号的频谱定义为离散时间信号的傅里叶变换:
()[]j j n
n X e x n e
∞
Ω
-Ω=-∞
=
∑
其意义在于建立了离散时间信号和傅里叶变换之间的关系,从而建立了信号的时间域和频率域之间的映射关系,统一了离散时间信号与系统和连续时间信号与系统的分析方法。
离散时间信号的频谱具有周期性和连续性的特点,这是与连续时间信号频谱
的主要区别。
8.离散时间系统的频率响应是如何定义的?它的意义是什么? 如何得到离散时间系统的幅频特性和相频特性曲线?
离散时间系统的频率响应反映了离散时间系统在正弦序列激励下的稳态响应随离散信号频率的变化关系。
它定义为单位样值响应序列[]h n 的傅里叶变换,即
()()[]|()|j j n
j j n H e h n e
H e e ϕ∞
Ω
-ΩΩΩ=-∞
=
=∑
根据系统函数与单位样值响应的关系:()[] n
n H z h n z
∞
-=-∞
=∑
有
()()|j j z e H e H z ΩΩ==,
因而可以根据系统函数的零极点分布利用矢量作图的方法粗略地获得系统的幅频响应和相频响应曲线。
9.数字滤波器具有什么特点?它有什么优点?在实现时,有几种结构?各有什么特点?
在数字滤波器中,输入和输出都是离散时间序列。
数字滤波器的作用是对离散时间信号进行处理和变换,这里我们是指选频滤波器,即滤除信号中的多余频率成分的滤波器。
其优点主要有:精度高,稳定性好,灵活性大,体积小,易于集成等。
实现时,主要有三种结构:
(1)直接型:稳定性受系数影响较大,零点和极点受系数的影响很大; (2)级联型:实现的结构简单,零点和极点受系数的影响较小;
(3)并联型:实现的结构也较简单,极点受系数影响较小,但零点受系数影响较大。
离散系统的Z域分析法

D z-1
X(k-1)
z-1X(z)
X
注意:z域框图只能求系统零状态响应 注意 域框图只能求系统零状态响应
第
例题
1.求如图系统的单位响应 求如图系统的单位响应h(k)和单位阶跃响应 和单位阶跃响应g(k) 求如图系统的单位响应 和单位阶跃响应
8 页
2. 知 阶 散 统 初 条 为 zi (0) = 2, yzi (1) =1 已 二 离 系 的 始 件 y , 当 入 (k) = ε (k)时 输 f , 1 5 k k 输 全 应 (k) =[ + 4⋅ 2 − ⋅ 3 ]ε (k), 出 响 y 2 2 求 差 方 ., 画 系 框 。 此 分 程 并 出 统 图
求解线性时不变离散系统的差分方程有两种方法: 求解线性时不变离散系统的差分方程有两种方法: •时域方法: y(k) =y zi (k) + yzs (k) yzs (k) = h(k) ∗ x(k) 时域方法: 时域方法 •z变换方法: 变换方法: 变换方法 Yzs (z) = H(z) ⋅ X(z)
X
第
二.系统框图的z域分析法
基本思路: 基本思路 时域框图 z域框图 域框图 z域代数方程 域代数方程 Yzs(z)
7 页
yzs(k)
x(k) ⇒ X (z) yzs (k) ⇒ Yzs (z) 延迟单元 x(k)
x(k)ε (k) ↔ X(z) x(k −1)ε (k) ↔ z−1X(z) + x(−1)
y(k)
X
第 5 页
优点: 优点:
•差分方程经 变换→代数方程; 差分方程经z变换 代数方程; 差分方程经 变换→ •将时域卷积→z域乘积; 将时域卷积→ 域乘积; 将时域卷积 域乘积 •部分分式展开后求解z逆变换较容易; 部分分式展开后求解z 部分分式展开后求解 逆变换较容易; •z变换过程自动引入了系统初始状态(相当于0变换过程自动引入了系统初始状态(相当于0 变换过程自动引入了系统初始状态 的条件) 可同时求出零输入和零状态响应。 的条件),可同时求出零输入和零状态响应。 , 注意:z域求解系统只需 -状态[y(-1),y(-2), …,] 注意: 域求解系统只需0 状态 域求解系统只需 时域求解系统要递推出0 状态确定待定系数。 时域求解系统要递推出 +状态确定待定系数。
青岛大学信号与系统第八章离散时间系统的z域分析

则
Z [an x(n)] X ( z ) a
z , Rx1 a Rx2
特别地 Z [(1)n x(n)] X (z) , Rx1 z Rx2
例:Z
[cos(0n)u(n)]
z(z cos0 ) z2 2z cos0 1
, z 1
Z
[ n cos(0n)u(n)]
z
(z
cos0 )
2
2
nu(n)
z
d dz
z
z 1
(z
z 1)2
n2u(n)
z
d dz
(z
z 1)2
z(z 1) (z 1)3
X (z) 1 [ z z(z 1)] z2 2 (z 1)2 (z 1)3 (z 1)3
, z 1
(四)序列指数加权( z 域尺度变换)
若 Z [x(n)] X (z) , Rx1 z Rx2
X (z) Z [x(nT )] x(nT )zn n
2T 0 T 3T
t
L [xs (t)] z esT Z [x(nT )]
z
esT
r eT
T 2
s
z re j s j
T—— 抽样间隔,
s
2
T
——
抽样角频率
z平面和 s平面的映射关系:
1. s平面原点 ( 0, 0) j
x(1) (n)
0
n
x(n 1)u(n) x(n 1)u(n 1)
x(0) (n 1)
0
n
x(n 1)u(n) x(n 1)u(n 1) x(1) (n) x(n 1)u(n) x(n 1)u(n 1) x(0) (n 1) x(n 2)u(n) x(n 2)u(n 2) x(2) (n) x(1) (n 1) x(n 2)u(n) x(n 2)u(n 2) x(0) (n 2) x(1) (n 1)
第七章离散时间信号与系统的Z域分析总结
1 z X ( z) = 此时, = 1 − az −1 z − a
z > a 收敛域:
0
j Im[ z ]
a
*收敛域一定在模最大的极点 所在的圆外。
Re[ z ]
信号与系统
第7章 离散时间信号与系统的z域分析
13 /82
3.左边指数序列 x(n) = −b nu (−n − 1)
的形式 ,其中x2+Ax+B是实数范围内的不可约 多项式,而且k是正整数。这时称各分式为原 分式的“部分分式”。
信号与系统
第7章 离散时间信号与系统的z域分析
19 /82
M X ( z ) 通常, 可表成有理分式形式: b z −i ∑ i B( z ) = i =0N X ( z) = A( z ) 1 + ∑ ai z −i
z −n < ∞
n1 ≤ n ≤ n2 ;
信号与系统
第7章 离散时间信号与系统的z域分析
7 /82
因此,当时,只要,则 n= z − n 1/ z n , ≥0 同样,当时,只要,则 n <= 0 z z ,
n −n
z≠0 z≠∞ z
z −n < ∞
−n
<∞
所以收敛域至少包含,也就是除 0< z <∞ “有限平面” z= (0, ∞) z 。 ∞外的开域,即所谓
9 /82
(3)左边序列
x(n), n ≤ n2 x ( n) = n > n2 0,
X ( z)
n = −∞
= x ( n) z ∑ ∑ x ( n) z
−n n = −∞
n2
信号与系统_第八章 z变换、离散时间系统的z域分析
Re(z)
C是包围X(z)zn-1所有极点之逆时针闭合积分路线,通常选 择z平面收敛域内以原点为中心的圆。
➢ 求X(z)的反z变换的三种方法 ✓留数法 ✓幂级数展开和长除法 ✓部分分式展开法
中国民航大学 CAUC
8.3 逆z变换
二、部分分式展开法求逆z变换(1)
✓ 步骤 (1)将X(z)除以z,得到X(z)/z=X1(z); (2)将X1(z)按其极点展成部分分式(其方法与拉氏变换 的部分分式展开完全一致);
3.x(n)为左边序列
x(n)是无始有终的序列,即当n n2 时, x(n)=0 。
X (z)
n2
x(n)
z
n
x(n)z n
jIm(z)
n
n n2
✓若n20,0z RX2
0
RX2 Re(z)
✓若n20,0z RX2
中国民航大学 CAUC
8.2 z变换的收敛域
4.x(n)为双边序列
x(n)是从n =延伸到n = 的序列 。
(3)X(z)=zX1(z),得到X(z)的部分分式展开式;
(4)对X(z)的每一个部分分式进行反z变换,就得到X(z) 对应的序列x(n)。
[例]求 X (z)
z2
( z 1) 的逆z变换。
(z 1)( z 0.5)
中国民航大学 CAUC
8.3 逆z变换
二、部分分式展开法求逆z变换(2)
[例]求收敛域分别为z1和 z1 两种情况下, X (z) 1 2z 1
➢X(z)收敛域的确定必须同时依赖于 ✓ 序列的性质(有限长,右边,左边,双边) ✓ 是对x(n)进行单边还是双边z变换 ✓ X(z)的极点
中国民航大学 CAUC
信号与系统第8章 离散时间系统的z域分析
零状态响应为
Yf
(z)
(1 z 1 z 2 ) 2 3z 1 z 2
1 1 z 1
1/ 6 0.5 5 / 6 1 z1 1 z1 1 0.5z1
yf [k] Z 1{Yf (z)}{1/ 6 0.5(1)k (5/ 6)(0.5)k}u[k]
y[k] yx[k] yf [k] {1/ 6 3.5(1)k (4 / 3)(0.5)k}u[k]
离散时间信号与系统的Z域分析
• 离散时间信号的Z域分析 • 离散时间系统的Z域分析 • 离散时间系统函数与系统特
性
离散时间信号的Z域分析
• 理想取样信号的拉普拉斯变换 • 单边Z变换定义 • 单边Z变换的收敛域 • 常用序列的Z变换 • 单边Z变换的性质 • Z反变换
理想取样信号的拉普拉斯变换
fs (t) f (t) (t kT) f (kT) (t kT)
Re(z)
三、常用序列的Z变换
1) Z{ (k)} 1, z 0
2) 3)
Z{u(k)} 1 1 z
Z{aku(k)}
1 , 1
1 a
z
z
1
1 z
a
4)
Z{e
j0k
u(k
)}
1
e
1
j0
z
1
z z e j0
5)
Z{e-
j0k u (k
)}
1
1 e- j0
z
1
z z e- j0
z e j0 z e j0
解代数方程
二阶系统响应的z域求解
y[k] a1 y[k 1] a2 y[k 2] b0 f [k] b1 f [k 1] k 0
初始状态为y[1], y[2] 对差分方程两边做Z变换,利用
7.离散时间信号与系统的z域分析
第七章离散时间系统的Z域分析7.1 学习要求1.熟练掌握信号的Z域分析方法:Z变换的定义、收敛区及基本性质,能够应用长除法和部分分式分解法求Z反变换。
2.掌握序列的傅里叶变换的定义和基本性质,并了解Z变换与拉普拉斯变换、傅里叶变换的关系。
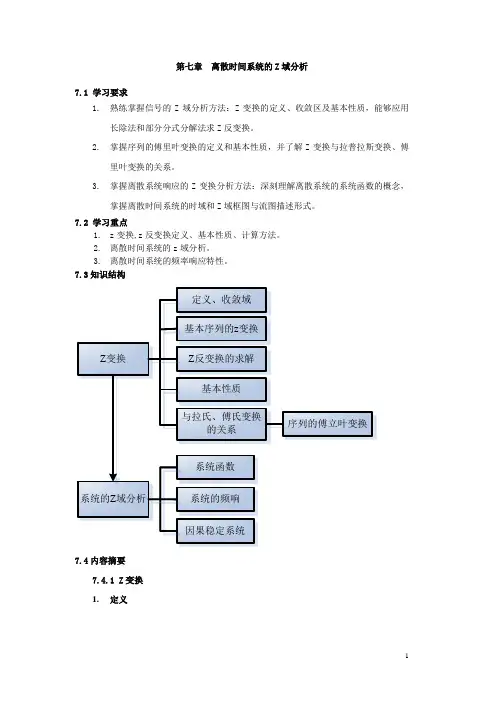
3.掌握离散系统响应的Z变换分析方法:深刻理解离散系统的系统函数的概念,掌握离散时间系统的时域和Z域框图与流图描述形式。
7.2 学习重点1.z变换,z反变换定义、基本性质、计算方法。
2.离散时间系统的z域分析。
3.离散时间系统的频率响应特性。
7.3知识结构7.4内容摘要7.4.1 Z变换1.定义∑∞-∞=-=n nz n x z X )()( 表示为:)()]([z X n x Z =。
2. 收敛域 (1) 有限长序列12(),()0,x n n n n x n n ≤≤⎧=⎨⎩其他当0,021>>n n 时,收敛条件为0>z ;当0,021<<n n 时,收敛条件为∞<z ;当0,021><n n 时,收敛条件为∞<<z 0。
(2) 右边序列11(),()0,x n n n x n n n ≥⎧=⎨<⎩当01>n 时,收敛域为1x R z >,1x R 为最小收敛半径;当01<n 时,收敛域为∞<<z R x 1。
(3) 左边序列2(),()0,x n n n x n n ≤⎧=⎨⎩其他 当02<n ,收敛域为2x R z <,2x R 为最大收敛半径; 当02>n ,收敛域为20x R z <<。
(4) 双边序列双边序列指n 为任意值时,)(n x 皆有值的序列,即左边序列和右边序列之和。
其z 变换:∑∑∑∞=--∞=--∞-∞=-+==1)()()()(n n nnn nzn x zn x zn x z X双边序列的收敛域为一环形区域21x x R z R <<。
第6章 离散时间系统的z域分析
1 | z | 1 2 | z | 2
例 求序列f (k ) cosh (2k ) (k )的z变换。
1 2k 由于 cosh ( k ) (e e 2 k ) 2 2 在单边指数序列a k ( k )的z变换中令a e 2 , 可得 z e (k ) , | z || e 2 | z e2 根据z变换的线性性质可得
f (k )
3
f ( k ) ( k ) 3
2
2
1
1 o 1 2
f ( k 1) 3 2
k
1 o 1 2
f ( k 1) ( k ) 3 2
1
k
1
1 o 1 2
f ( k 1)
k
1 o 1 2
f ( k 1) ( k )
3
k
3
2 1
1 o 1 2
k
1 o 1 2
k
(1)双边Z变换的移位 若 f (k ) F ( z )
k 0
该式称为单边Z变换。
将f ( k )的Z变换简记为Z [ f ( k )] ,象函数F ( z )的逆z变换 简记为Z
1
[ F ( z )] f ( k )与F ( z )两者间的关系简记为 ,
f (k ) F ( z )
在拉普拉斯变换分析中重点讨论了单边拉普拉斯 变换,这是由于在连续时间系统中,非因果信号 的应用较少。 对于离散系统,非因果信号也有一定的应用范围, 因此对单、双边z变换都进行讨论。
a
b
O
Re(z )
6.1.3 常见序列的Z变换
(k )
1
O
k
(k ) 1
第八章_离散时间系统的z域分析4_北京交通真题库_大学915916通信系统及原
z0
七阶极点
j Im[z]
z
1 3
一阶极点
Re[z]
z 0
27
§8.4 逆z变换
X (z) ZT[x(n)] x(n)zn n
x(n) ZT 1[ X (z)] 1 X (z)zn1dz
2 j C
C是包围X(z)zn-1所有极点的逆时针闭合积分路线,一
般取z平面收敛域内以原点为中心的圆。
n0
n
an zn 1 bn zn
n0
n0
z a, z b
X (z) z 1 b za zb zz
za zb
25
jIm(z)
a
0
Re(z)
jIm(z)
a
0 b
Re(z)
图8.1序列单边Z变换的收敛域
图8.2序列双边Z变换的收敛域
当 z a时,X (z) z 当a z b时,X (z) z z
d s j
j
)
!
d
zs
j
(z
zi )s
X (z)
z
zzi
32
或X (z)
A0
M m1
1
Am zm
z
1
s j 1
Cj (1 zi z1) j
A0
M m1
Am z z zm
C1z z zi
C2 z2 (z zi )2
Cs (z
zs zi )s
Cs
1 zi z1
s
X
(
z
)
z
6
§8.2 z变换的定义、典型序列的z变换
➢ 借助于抽样信号的拉氏变换引出。 ➢ 连续因果信号x(t)经均匀冲激抽样,则抽样信号xs(t)
离散时间信号与系统的Z域分析
《信号与系统》课程实验报告变换。
zz z z z z F 2112)(232+++-=一、实验原理的验证 1、离散系统零极点图实验原理如下:离散系统可以用差分方程描述:∑∑==-=-Mm m Ni i m k f b i k y a 0)()(Z 变换后可得系统函数:NN MM z a z a a z b z b b z F z Y z H ----++++++==......)()()(110110 可以用root 函数可分别求零点和极点。
例7-4 求系统函数零极点图131)(45+-+=z z z z H实验结果如下:2、离散系统的频率特性实验原理如下:离散系统的频率特性可由系统函数求出,既令ωj e z =,函数freqz 可计算频率特性,调用格式是:[H ,W]=freqz(b,a,n),b 和a 是系统函数分子分母系数,n 是π-0范围内n 个等份点,默认值为512,H 是频率响应函数值,W 是相应频率点; 例7-5 系统函数z z z H 5.0)(-=10个频率点的计算结果为幅频特性曲线相频特性曲线freqz语句直接画图例7-7已知系统函数114/11)1(4/5)(----=z z z H ,画频率响应和零极点图。
零极点图幅频特性曲线相频特性曲线二、已知离散系统的系统函数如下所示:1422)(232+-++=z z z z z H试用MATLAB 实现下列分析过程: (1)求出系统的零极点位置;(2)绘出系统的零极点图,根据零极点图判断系统的稳定性; (3)绘出系统单位响应的时域波形,并分析系统稳定性与系统单位响应时域特性的关系。
(1)由计算结果可知:系统的极点为p0=-3.3028、p1=1、p2=0.3028。
由计算结果可知:系统的零点为z0=1.4142i 、z1=-1.4142i 。
(2)系统的零极点图如下:程序清单如下: a=[1 2 -4 1]; b=[1 0 2]; ljdt(a,b)p=roots(a)q=roots(b)pa=abs(p)由图可知:第一个极点(p0)在单位圆外部,第二个极点(p1)在单位圆上,第三个极点(p2)在单位圆内部,因为有一个极点在单位圆外部,故该系统是不稳定的系统(稳定系统要求极点全部在单位圆内)。
信号与系统第八章_离散时间系统的z域分析2(青大)
z =1
∫
X (e jω )e jnω d ω
1 π x(n) = IDTFT[ X (e )] = X (e jω )e jnωdω 2π ∫−π
X (e jω ) = X (e jω ) e jϕ(ω)
X (e jω ) ——序列 x(n)的幅度频谱 序列
以 2π为周期 的周期函数
ϕ(ω) ——序列 x(n)的相位频谱 序列
⇒ h(n) 等幅,系统临界稳定; 等幅,系统临界稳定;
(3)有极点在单位圆外,或单位圆上有二阶或二阶以上极点 有极点在单位圆外,
⇒ h(n) 增长,系统不稳定。 增长,系统不稳定。
例:判断系统的因果性和稳定性。 系统的因果性和稳定性。
z , z > 0.5 (1) H ( z ) = z − 0.5
例1:求 x(n) = u (n) − u (n − 5) 的DTFT,并画出幅度频谱。 ,并画出幅度频谱。 解:X (e ) = DTFT[x(n)] = ∑e
jω n=0 4 − jnω
− j 5ω
1− e = e− j 2ω = ω 1− e− jω sin( )
5
sin(
5ω ) 2 2
5ω sin( ) jω 2 X (e ) = ω sin( ) 2
ω
1 ( ) 4
xs (t)
T =1
0
x(n)
4
−4
t
1
F [ xs (t )] = DTFT[x(n)]
1 4
⋯
4
−2π
−π − ω c
ωc
π
2π
⋯ω
−4
0
n
(三)DTFT的基本性质 的基本性质
(1)线性 (2)时移 (3)频移