
工程测量方位角
作业与练习
课本20页第3题
14
谢谢!
β2-右角
β3-左角
4
11
1.2.3方位角的推算
α23
α12
2 竖直
4
β3 α34 β2 1
α前=α后+180°+β左 α前=α后+180°-β右
3 α23=α12+180°-β2
若计算出的方位角大于360°减去360°,出现负值加360°
12
Байду номын сангаас
1.2.3方位角的推算
前进方向要找准 身后位角是基础 左加右减勿搞混 多负加减三百六 角值范围保正常
建筑工程测量
1.2数学知识及直线方位角
工程测量进阶之路
1 平面直角坐标系 2 直线方位角 3 直线方位角推算 4 练习与作业
1.2.1坐标系的简单介绍
y
二
一
x
三
四
数学平面直角坐标
x
四
一
y
三
二
测量平面直角坐标
1.2.2直线方位角
水平 竖直
4
斜线?
文字
动画
?
图像
135°?
45°?
5
方位角的定义
水平
由标准方向的北端起,顺时针方向量到 某直线的夹角,称为该直线的方位角。
竖直
6
x
N
A
坐标方位角
B y
C 放学!
B 下课 A
x
N
C
A
直线AB和直线AC的方位角
B y
x
N
A
B y
直线AB和直线BA的方位角
AB
BA
指针旋转中心不同
1.2.3方位角的推算
2 竖直 β3
β2 1
3 前进方向1-2-3-4
实地测绘中的方位角与坐标计算
实地测绘中的方位角与坐标计算引言:实地测绘作为一门应用广泛的工程学科,在现代技术的支持下正变得越来越精准和高效。
其中,方位角与坐标计算是实地测绘的重要组成部分,它们决定了测绘结果的准确性和可靠性。
本文将从理论到实践,深入探讨实地测绘中方位角与坐标计算的方法和应用。
一、方位角的概念和计算方法方位角是指测量线与正北方向之间的夹角,通常用度数表示。
在实地测绘中,我们常常使用全站仪、经纬仪等仪器来测量方位角。
具体计算方法是通过观测望远镜上的方位圈上的读数,再结合磁偏角、磁倾角等参数进行修正。
通过多次观测和计算,可以得到相对准确的方位角数据。
二、坐标计算的基本原理坐标计算是指根据已知的测量数据,通过特定的计算方法得出目标点的坐标值。
在实地测绘中,常用的坐标计算方法有三角测量法、导线测量法等。
在三角测量法中,通过测量目标点与已知基准点之间的距离和方位角,利用三角形的几何关系计算目标点的坐标值。
在导线测量法中,通过测量每一个线段的长度和方位角,再根据已知起点的坐标,通过累加和计算得出目标点的坐标值。
三、实地测绘中的方位角与坐标计算的应用方位角与坐标计算作为实地测绘的基本工具,广泛应用于土地测量、建筑工程、道路设计等领域。
例如,在土地测量中,方位角与坐标计算可以用于绘制土地界址线图、确定土地纠纷的范围等。
在建筑工程中,方位角与坐标计算可以用于测量建筑物的位置和大小,保证建筑物的合理布局。
在道路设计中,方位角与坐标计算可以用于确定道路的走向和布局,保证道路的安全性和通行性。
四、实地测绘中方位角与坐标计算的挑战与进展实地测绘中的方位角与坐标计算面临着一些挑战,如地形复杂、测量误差、环境干扰等。
为应对这些挑战,近年来,越来越多的新技术被引入到实地测绘中。
比如,全球卫星导航系统(GNSS)可以提供高精度的全球定位信息,激光扫描技术可以获取更准确的地形数据。
这些新技术的应用,不仅提高了方位角与坐标计算的准确性,还提高了测绘工作的效率和可靠性。
全站仪使用及工程测量导线常用计算公式
工程测量人员使用手册全站仪测量及导线计算常用公式全集二〇一二年三月十五日目录一、方位角的计算公式二、平曲线转角点偏角计算公式三、平曲线直缓、缓直点的坐标计算公式四、平曲线上任意点的坐标计算公式五、竖曲线上点的高程计算公式六、超高计算公式七、地基承载力计算公式八、标准差计算公式九、坐标中线测量与计算十、全站仪的使用方法和坐标测量步骤一、 方位角的计算公式1. 字母所代表的意义:x 1:QD 的X 坐标 y 1:QD 的Y 坐标 x 2:ZD 的X 坐标 y 2:ZD 的Y 坐标 S :QD ~ZD 的距离 α:QD ~ZD 的方位角2. 计算公式:()()212212y y x x S -+-=1)当y 2- y 1>0,x 2- x 1>0时:1212x x y y arctg--=α 2)当y 2- y 1<0,x 2- x 1>0时:1212360x x y y arctg --+︒=α 3)当x 2- x 1<0时:1212180x x y y arctg--+︒=α 二、 平曲线转角点偏角计算公式1. 字母所代表的意义:α1:QD ~JD 的方位角 α2:JD ~ZD 的方位角 β:JD 处的偏角2. 计算公式:β=α2-α1(负值为左偏、正值为右偏)三、 平曲线直缓、缓直点的坐标计算公式1. 字母所代表的意义:U :JD 的X 坐标 V :JD 的Y 坐标 A :方位角(ZH ~JD )T :曲线的切线长,2322402224R L L D tg R L R T ss s -+⎪⎪⎭⎫ ⎝⎛+=D :JD 偏角,左偏为-、右偏为+2. 计算公式:直缓(直圆)点的国家坐标:X ′=U+Tcos(A+180°)Y ′=V+Tsin(A+180°)缓直(圆直)点的国家坐标:X ″=U+Tcos(A+D)Y ″=V+Tsin(A+D)四、 平曲线上任意点的坐标计算公式1. 字母所代表的意义:P :所求点的桩号B :所求边桩~中桩距离,左-、右+M :左偏-1,右偏+1 C :JD 桩号 D :JD 偏角 L s :缓和曲线长 A :方位角(ZH ~JD ) U :JD 的X 坐标 V :JD 的Y 坐标T :曲线的切线长,2322402224R L L D tg R L R T ss s -+⎪⎪⎭⎫ ⎝⎛+=I=C -T :直缓桩号 J=I+L :缓圆桩号s L DRJ H -+=180π:圆缓桩号K=H+L :缓直桩号2. 计算公式: 1)当P<I 时中桩坐标:X m =U+(C -P)cos(A+180°) Y m =V+(C -P)sin(A+180°) 边桩坐标:X b =X m +Bcos(A+90°) Y b =Y m +Bsin(A+90°)2)当I<P<J 时()s230RL I P MA O π-︒+=()()2390R I P I P G ---=中桩坐标:X m =U+Tcos(A+180°)+GcosO Y m =V+Tsin(A+180°)+GsinO()s290RL I P W π-︒=边桩坐标:X b =X m +Bcos(A+MW+90°) Y b =Y m +Bsin(A+MW+90°)3)当J<P<H 时()()R J P L M A R J P R L M A O s s πππ-+︒+=⎪⎭⎫⎝⎛-︒+︒+=909090 ()RJ P R G π-︒=90sin2中桩坐标:()O G R L M A R L L A T U X s ss m cos 30cos 90180cos 23+⎪⎭⎫ ⎝⎛︒+⎪⎪⎭⎫ ⎝⎛-+︒++=π ()O G R L M A R L L A T V Y s ss m sin 30sin 90180sin 23+⎪⎭⎫ ⎝⎛︒+⎪⎪⎭⎫ ⎝⎛-+︒++=π ()RJ P W π-︒=90边桩坐标:X b =X m +Bcos(O+MW+90°) Y b =Y m +Bsin(O+MW+90°)4)当H<P<K 时()sRL K P MMD A O π230180-︒-︒++= ()2390R P K P K G ---=中桩坐标:X m =U+Tcos(A+MD)+GcosO Y m =V+Tsin(A+MD)+GsinO()s290RL K P W π-︒=边桩坐标:X b =X m +Bcos(A+MD -MW+90°) Y b =Y m +Bsin(A+MD -MW+90°)5)当P>K 时中桩坐标:X m =U+(T+P -K)cos(A+MD) Y m =V+(T+P-K)sin(A+MD) 边桩坐标:X b =X m +Bcos(A+MD+90°) Y b =Y m +Bsin(A+MD+90°)注:计算公式中距离、长度、桩号单位:“米”;角度测量单位:“度”;若要以“弧度”为角度测量单位,请将公式中带°的数字换算为弧度。
工程测量计算
h1
hAB h a b
水准测量手簿
日期 天气 仪器 地点 观测 记录
测站 Ⅰ Ⅱ Ⅲ
测点
BMA TP1 TP1
BMA
TP1 TP1 TP2 TP2 TP2 TP2 BB
水准尺读数 后视(a) 前视(b) 1467 1.467 1124 1.124 1385 1.385 1021 1.021 1869 1.869 0943 0.943
四、水准测量的实施
如下图所示,当欲测的高程点B距水准点A较远或高差较大时,安置一次仪器不 能测出A、B两点间的高差,就要分段和连续地进行测量工作。
1、踏勘选点建立标志; 2、拟定水准路线; 3、观测记录
a3 b2 b1
TP2
b3 B
Ⅲ
a2 a1
TP1
h3
hAB
Ⅱ
h2
Ⅰ
A
h1 a1 b1 h2 a 2 b2 h3 a 3 b3
往
593.391
返
593.400
往
491.360
返
497.301
•••
••• ••• ••• ••• ••• ••• ••• •••
11o3249
118.780 1.440 1.502 0.022 +118.740
11o3306
-118.829 1.491 1.400 0.022 -118.716
O D
(2)下半测回
倒镜成盘右,逆时针依次观测A,D,C,B,A。
同理各测回间按1800/N的差值,来配置水平度盘。
B C
零方向 A O D
3.计算、记录
(1)半测回归零差: J2 ≤ 12 " ;J6 ≤ 18 " 。 (2)2C值(两倍照准误差): 2C=盘左读数-(盘右读数±180°)。 一测回内2C互差:J2≤18 " ;J6不作要求。
《工程测量方位角》课件
采取有效的误差补偿措施
误差识别
通过数据分析识别出主要的误差源,为补偿措施提供依 据。
误差补偿算法
开发或采用成熟的误差补偿算法,对测量数据进行处理 ,减小误差影响。
06
工程测量方位角的发展趋 势与展望
智能化测量技术
自动化和智能化是工程测量发展的必 然趋势,智能化测量技术将进一步提 高测量精度和效率,减少人为误差和 劳动强度。
陀螺仪法
总结词
利用陀螺仪的特性,通过测量角度变化计算方位角。
详细描述
陀螺仪法是一种利用陀螺仪的特性来计算方位角的方法。陀螺仪可以感知方向的变化,通过连续测量方向的变化 ,可以计算出物体的方位角。这种方法在航空、航海、车辆导航等领域应用较多,尤其是在需要高精度定位和导 航的场合。
03
方位角在工程测量中的应 用
智能化测量技术将结合机器视觉、人 工智能等技术,实现测量数据的自动 处理、分析和挖掘,为工程建设提供 更加全面和准确的数据支持。
遥感技术应用
遥感技术以其大面积同步观测、信息丰富、成像快速等优点在工程测量中得到广 泛应用。
遥感技术将进一步提高分辨率和精度,实现动态监测和实时反馈,为工程测量提 供更加实时和准确的数据源。
读数误差
由于人眼分辨能力有限,在读取测量数据时可能存在一定的 误差。
环境因素导致的误差
温度变化
工程测量中,环境温度的变化可能导 致测量仪器的性能发生变化,从而影 响测量结果。
风力影响
在户外进行工程测量时,风力可能导 致测量仪器的稳定性变差,从而影响 测量结果。
05
提高方位角测量精度的措 施
选择合适的测量仪器
通过已知点的坐标和方位角,计算出其他点的坐标。
详细描述
工程测量最全考点难点
工程测量题目21. 什么是绝对高程?什么是相对高程?答:地面点沿其铅垂线方向至大地水准面的距离称为绝对高程。
地面点沿其铅垂线方向至任意假定的水准面的距离称为相对高称。
2. 什么叫水准面?答:将海洋处于静止平衡状态时的海水面或与其平行的水面,称为水准面。
3. 由于标准方向的不同,方位角可以分为哪几类?答:可以分为真方位角、磁方位角、坐标方位角。
真方位角是以过直线起点和地球南、北极的真子午线指北端为标准方向的方位角。
磁方位角是以过直线起点和地球磁场南、北极的磁子午线指北端为标准方向的方位角。
坐标方位角是以过直线起点的平面坐标纵轴平行线指北端为标准方向的方位角。
4. 测量工作应遵循哪些基本原则?为什么要遵循这些原则?答:在程序上“由整体到局部”;在工作步骤上“先控制后碎部”,即先进行控制测量,然后进行碎部测量;在精度上“有高级到低级”。
遵循上述基本原则可以减少测量误差的传递和积累;同时,由于建立了统一的控制网,可以分区平行作业,从而加快测量工作的进展速度。
5. 测量工作有哪些基本工作?答:距离测量、水平角测量、高程测量是测量的三项基本工作。
6. 简述水准测量的原理。
答:水准测量原理是利用水准仪所提供的水平视线,并借助水准尺,来测定地面两点间的高差,然后根据其中一点的已知高程推算出另一点的高程。
7. 在一个测站上,高差的正、负号说明什么问题?答:在一个测站上,高差等于后视读数减去前视读数。
高差为正,说明后视读数大于前视读数;高差为负,说明后视读数小于前视读数。
8. DS3型微倾式水准仪上的圆水准器和管水准器各有什么作用?答:圆水准器是用来指示竖轴是否竖直的装置。
管水准器是用来指示视准轴是否水平的装置。
9. 何谓视差? 产生视差的原因是什么?怎样消除视差?答:眼睛在目镜端上、下微动,若看到十字丝与标尺的影像有相对移动时,这种现象称为视差。
由于视差的存在,当眼睛与目镜的相对位置不同时,会得到不同的读数,从而增大了读数的误差。
建筑工程测量:坐标方位角推算
建筑工程测量坐标方位角推算为了计算导线点的坐标,首先应推算出导线各边的坐标方位角(以下简称方位角)。
如果导线和国家控制点或测区的高级点进行了连接,则导线各边的方位角是由已知边的方位角来推算;如果测区附近没有高级控制点可以连接,称为独立测区,则须测量起始边的方位角,再以此观测方位角来推算导线各边的方位角。
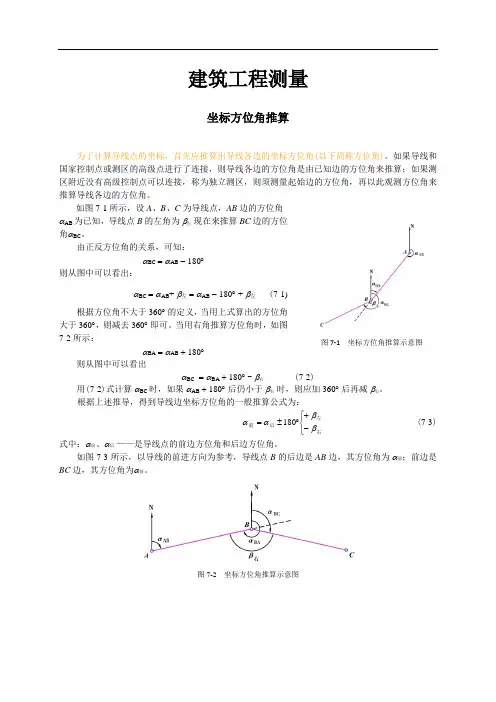
如图7-1所示,设A 、B 、C 为导线点,AB 边的方位角αAB 为已知,导线点B 的左角为 β左 现在来推算BC 边的方位角αBC 。
由正反方位角的关系,可知:αBC = αAB - 180︒则从图中可以看出:αBC = αAB + β左 = αAB - 180︒ + β左 (7-1)根据方位角不大于360︒ 的定义,当用上式算出的方位角大于360︒,则减去360︒ 即可。
当用右角推算方位角时,如图7-2所示: αBA = αAB + 180︒则从图中可以看出αBC = αBA + 180︒ - β右 (7-2)用(7-2)式计算 αBC 时,如果 αAB + 180︒ 后仍小于 β右 时,则应加360︒ 后再减 β右。
根据上述推导,得到导线边坐标方位角的一般推算公式为:⎩⎨⎧-+︒±=右左后前ββαα180 (7-3) 式中:α前、α后 ——是导线点的前边方位角和后边方位角。
如图7-3所示,以导线的前进方向为参考,导线点B 的后边是AB 边,其方位角为 α前;前边是BC 边,其方位角为α前。
图7-2 坐标方位角推算示意图图7-1 坐标方位角推算示意图图7-3坐标方位角推算标准图180︒ 前的正负号取用,是当α后<180︒ 时,用“+”号;当α后>180︒ 时,用“-”号。
导线的转折角是左角(β左)就加上;右角(β右)就减去。
工程测量常用计算公式
工程测量常用计算公式一、 方位角的计算公式二、 平曲线转角点偏角计算公式三、 平曲线直缓、缓直点的坐标计算公式 四、 平曲线上任意点的坐标计算公式 五、 竖曲线上点的高程计算公式 六、 超高计算公式七、 地基承载力计算公式 八、 标准差计算公式一、 方位角的计算公式1. 字母所代表的意义:x 1:QD 的X 坐标 y 1:QD 的Y 坐标 x 2:ZD 的X 坐标 y 2:ZD 的Y 坐标 S:QD~ZD 的距离 α:QD~ZD 的方位角 2. 计算公式:212212y y x x S1)当y 2- y 1>0,x 2- x 1>0时:1212x x y y arctg2)当y 2- y 1<0,x 2- x 1>0时:1212360x x y y arctg3)当x 2- x 1<0时:1212180x x y y arctg二、 平曲线转角点偏角计算公式 1. 字母所代表的意义:α1:QD~JD 的方位角 α2:JD~ZD 的方位角 β:JD 处的偏角β=α2-α1(负值为左偏、正值为右偏)三、 平曲线直缓、缓直点的坐标计算公式1. 字母所代表的意义:U:JD 的X 坐标 V:JD 的Y 坐标A:方位角(ZH~JD)T:曲线的切线长,2322402224R L L D tg R L R T s s sD:JD 偏角,左偏为-、右偏为+ 2. 计算公式:直缓(直圆)点的国家坐标:X′=U+Tcos(A+180°)Y′=V+Tsin(A+180°)缓直(圆直)点的国家坐标:X″=U+Tcos(A+D)Y″=V+Tsin(A+D)四、 平曲线上任意点的坐标计算公式1. 字母所代表的意义:P:所求点的桩号B:所求边桩~中桩距离,左-、右+ M:左偏-1,右偏+1 C:JD 桩号 D:JD 偏角 L s :缓和曲线长A:方位角(ZH~JD) U:JD 的X 坐标 V:JD 的Y 坐标T:曲线的切线长,2322402224R L L D tg R L R T s s sI=C-T:直缓桩号J=I+L:缓圆桩号s L DRJ H 180:圆缓桩号K=H+L:缓直桩号1)当P<I 时中桩坐标:X m =U+(C-P)cos(A+180°) Y m =V+(C-P)sin(A+180°) 边桩坐标:X b =X m +Bcos(A+90°) Y b =Y m +Bsin(A+90°)2)当I<P<J 时s230RL I P MA O 2390R I P I P G中桩坐标:X m =U+Tcos(A+180°)+GcosOY m =V+Tsin(A+180°)+GsinOs290RL I P W边桩坐标:X b =X m +Bcos(A+MW+90°) Y b =Y m +Bsin(A+MW+90°)3)当J<P<H 时R J P L M A R J P R L M A O s s909090 RJ P R G 90sin2 中桩坐标: O G R L M A R L L A T U X s ss m cos 30cos 90180cos 23O G R L M A R L L A T V Y s ss m sin 30sin 90180sin 23RJ P W90边桩坐标:X b =X m +Bcos(O+MW+90°) Y b =Y m +Bsin(O+MW+90°)4)当H<P<K 时sRL K P MMD A O 230180 2390R P K P K G中桩坐标:X m =U+Tcos(A+MD)+GcosOY m =V+Tsin(A+MD)+GsinOs290RL K P W边桩坐标:X b =X m +Bcos(A+MD-MW+90°) Y b =Y m +Bsin(A+MD-MW+90°)5)当P>K 时中桩坐标:X m =U+(T+P-K)cos(A+MD) Y m =V+(T+P-K)sin(A+MD) 边桩坐标:X b =X m +Bcos(A+MD+90°) Y b =Y m +Bsin(A+MD+90°)注:计算公式中距离、长度、桩号单位:“米”;角度测量单位:“度”;若要以“弧度”为角度测量单位,请将公式中带°的数字换算为弧度。
工程测量计算之-1坐标正反算详解
工程测量计算之-----(一)坐标正反算详解一、方位角、坐标方位角测量工作中、常用方位角来表示直线的方向。
方位角是由标准方向的北端起,顺时针方向度量到某直线的夹角,取值范围为0°-360°,如下图所示。
若标准方向为真子午线方向,则其方位角称为真方位角,用A表示真方位角;若标准方向为磁子午线方向,则其方位角称为磁方位角,用Am表示磁方位角。
若标准方向为坐标纵轴,则称其为坐标方位角,用α表示。
(在高斯直角坐标系中,由坐标纵轴方向的北端起,顺时针度量到直线间的夹角,称为该直线的坐标方位角,常简称方位角,用α表示。
)所以,我们测量中常说的方位角其实是坐标方位角,也就是X轴顺时针旋转至所在直线的角度。
二、象限角以基本方向北端或南端起算,顺时针或逆时针方向量至直线的水平角,称为象限角,用R表示。
象限角不但要表示角度大小,而且还要注明该直线所在的象限。
从坐标纵轴的北端或南端顺时针或逆时针起算至直线的锐角称为坐标象限角。
其角值变化从0°~90°,为了表示直线的方向,应分别注明北偏东、北偏西或南偏东、南偏西。
如北东85°,南西47°等。
显然,如果知道了直线的方位角,就可以换算出它的象限角,反之,知道了象限也就可以推算出方位角。
三、坐标正反算公式详解坐标正算根据直线的坐标方位角、边长和一个已知端点的坐标计算直线上另一端点坐标的过程。
或若两点间的平面位置关系由极坐标化为直角坐标,称为坐标正算。
1、坐标计算条件①起算点(定位点)的平面坐标(X0,Y0),②起算点至待求点的坐标方位角α,③起算点至待求点的平面距离D。
2、坐标计算过程坐标反算根据两已知点的平面坐标,计算该直线的方位角及两点间平面距离的过程。
或若两点间的平面位置关系由直角坐标化为极坐标,称为坐标反算。
α=arctan(△y / △x)D=√(△x*△x + △y*△y)其中,用计算器计算出的α称为象限角,之后还要根据△x、△y的正负号转换为坐标方位角。
工程测量坐标方位角计算例题
工程测量坐标方位角计算例题
工程测量中,坐标方位角是指某一点相对于参考方向的角度,通常以正北方向作为参考方向。
计算坐标方位角的方法可以根据具体情况采用不同的方式,下面我将给出一个计算坐标方位角的例题并进行详细解答。
假设有一点A的坐标为(100, 200),现在需要计算点A相对于正北方向的方位角。
首先,我们需要确定参考方向,通常正北方向被定义为0度或360度,顺时针方向为角度递增的方向。
接下来,我们需要确定点A相对于参考方向的角度。
我们可以使用反正切函数来计算这个角度。
假设点A相对于参考方向的角度为α,则有:
α = arctan(Δy/Δx)。
其中,Δx为点A的x坐标,Δy为点A的y坐标。
代入点A的坐标(100, 200),我们可以得到:
α = arctan(200/100) = arctan(2) ≈ 63.43度。
因此,点A相对于正北方向的方位角为约63.43度。
需要注意的是,这里的角度是以顺时针方向为正,如果需要转换为以逆时针方向为正的角度,可以使用360度减去上述计算得到的角度。
除了使用反正切函数计算方位角外,还可以使用其他方法,比如利用三角函数或者坐标变换等方式来计算坐标方位角。
不同的方法适用于不同的情况,需要根据具体的测量问题来选择合适的计算方法。
综上所述,计算坐标方位角的方法可以根据具体情况采用不同的方式,而在工程测量中,通常可以使用反正切函数来计算点相对于参考方向的角度。
希望这个例题的解答能够帮助你更好地理解工程测量中坐标方位角的计算方法。
测量坐标计算公式大全图表
测量坐标计算公式大全图表在工程测量和地理测量领域,测量坐标计算公式是非常重要的工具。
通过这些公式,测量人员可以准确地计算出各个测点的坐标,从而为工程建设和地理研究提供基础数据。
本文将介绍一些常用的测量坐标计算公式,帮助读者更好地理解和应用这些公式。
1. 坐标系的选择在进行测量坐标计算之前,首先需要选择适当的坐标系。
常用的坐标系有直角坐标系、极坐标系和空间直角坐标系。
直角坐标系是最常用的坐标系,它使用x、y、z三个坐标轴来描述一个点的位置。
极坐标系则使用极径和极角来描述点的位置,适用于圆形或圆柱形区域的测量。
空间直角坐标系适用于三维空间的测量,使用x、y、z三个坐标轴来描述一个点的位置。
2. 距离的计算在测量中,常常需要计算两个点之间的距离。
根据勾股定理,可以得到如下的直角坐标系下的距离计算公式:水平距离:d = √((x2 - x1)^2 + (y2 - y1)^2)斜距离:d = √((x2 - x1)^2 + (y2 - y1)^2 + (z2 - z1)^2)其中,(x1, y1, z1)和(x2, y2, z2)是两个点的坐标。
3. 方位角的计算方位角是指从一个点指向另一个点时,与正北方向的夹角。
在直角坐标系中,可以使用以下公式计算方位角:方位角:α = atan2((y2 - y1), (x2 - x1))其中,(x1, y1)和(x2, y2)是两个点的坐标。
4. 坐标旋转的计算当出现坐标系变换时,需要对坐标进行旋转。
旋转后的坐标可以通过以下公式计算得到:旋转后的x坐标:x’ = x * cos(θ) - y * sin(θ)旋转后的y坐标:y’ = x * sin(θ) + y * cos(θ)其中,(x, y)是原始坐标,(x’, y’)是旋转后的坐标,θ是旋转的角度。
5. 坐标平移的计算坐标平移是指将坐标系沿着x或y轴方向移动一定的距离,计算平移后的坐标可以使用以下公式:平移后的x坐标:x’ = x + Δx平移后的y坐标:y’ = y + Δy其中,(x, y)是原始坐标,(x’, y’)是平移后的坐标,Δx和Δy是在x和y方向上的平移距离。