
CX20106A1
基于51单片机超声波测距器设计
来源:数控机床网 作者:数控车床 栏目:行业动态
摘要超声波测距器,可以应用于汽车倒车、建筑施工工地以及一些工业现场的位置监控,也可用于如液位、井深、管道长度的测量等场合。
要求测量范围在0.10-5.00m,测量精度1cm,测量时与被测物体无直接接触,能够清晰稳定地显示测量结果。
由于超声波指向性强,能量消耗缓慢,在介质中传播的距离较远,因而超声波经常用于距离的测量,如测距仪和物位测量仪等都可以通过超声波来实现。
利用超声波检测往往比较迅速、方便、计算简单、易于做到实时控制,并且在测量精度方面能达到工业实用的要求,因此在移动机器人的研制上也得到了广泛的应用。
关键词 单片机AT82S51超声波传感器测量距离
一、设计要求
设计一个超声波测距器,可以应用于汽车倒车、建筑施工工地以及一些工业现场的位置监控,也可用于如液位、井深、管道长度的测量等场合。
要求测量范围在0.10-3.00m,测量精度1cm,测量时与被测物体无直接接触,能够清晰稳定地显示测量结果。
二、设计思路
超声波传感器及其测距原理
超声波是指频率高于20KHz的机械波。
为了以超声波作为检测手段,必须产生超生波和接收超声波。
完成这种功能的装置就是超声波传感器,习惯上称为超声波换能器或超声波探头。
超声波传感器有发送器和接收器,但一个超声波传感器也可具有发送和接收声波的双重作用。
超声波传感器是利用压电效应的原理将电能和超声波相互转化,即在发射超声波的时候,将电能转换,发射超声波;而在收到回波的时候,则将超声振动转换成电信号。
超声波测距的原理一般采用渡越时间法TOF(timeofflight)。
首先测出超声波从发射到遇到障碍物返回所经历的时间,再乘以超声波的速度就得到二倍的声源与障碍物之间的距离
测量距离的方法有很多种,短距离的可以用尺,远距离的有激光测距等,超声波测距适用于高精度的中长距离测量。
因为超声波在标准空气中的传播速度为331.45米/秒,由单片机负责计时,单片机使用12.0M晶振,所以此系统的测量精度理论上可以达到毫米级。
由于超声波指向性强,能量消耗缓慢,在介质中传播距离远,因而超声波可以用于距离的测量。
利用超声波检测距离,设计比较方便,计算处理也较简单,并且在测量精度方面也能达到要求。
超声波发生器可以分为两类:一类是用电气方式产生超声波,一类是用机械方式产生超声波。
本课题属于近距离测量,可以采用常用的压电式超声波换能器来实现。
根据设计要求并综合各方面因素,可以采用AT89S51单片机作为主控制器,用动态扫描法实现LED数字显示,超声波驱动信号用单片机的定时器完成,超声波测距器的系统框图如下图所示:
超声波测距器系统设计框图
三、系统组成
硬件部分
主要由单片机系统及显示电路、超声波发射电路和超声波检测接收电路三部分组成。
采用AT89S51来实现对CX20106A红外接收芯片和T CT40-10系列超声波转换模块的控制。
单片机通过P1.0引脚经反相器来控制超声波的发送,然后单片机不停的检测INT0引脚,当INT0引脚的电平由高电平变为低电平时就认为超声波已经返回。
计数器所计的数据就是超声波所经历的时间,通过换算就可以得到传感器与障碍物之间的距离。
软件部分
主要由主程序、超声波发生子程序、超声波接收中断程序及显示子程序等部分。
四、系统硬件电路设计
1.单片机系统及显示电路
单片机采用89S51或其兼容系列。
采用12MHz高精度的晶振,以获得较稳定的时钟频率,减小测量误差。
单片机用P1.0端口输出超声波转化器所需的40KHz方波信号,利用外中断0口检测超声波接受电路输出的返回信号。
显示电路采用简单实用的4位共阳LED数码管,段码用74LS244驱动,位码用 三极管驱动。
单片机系统及显示电路如下图所示
单片机及显示电路原理图
2.超声波发射电路原理图参考期刊如图所示:
超声波发射电路原理图
压电超声波转换器的功能:利用压电晶体谐振工作。
内部结构上图所示,它有两个压电晶片和一个共振板。
当它的两极外加脉冲信号,其频率等于压电晶片的固有振荡频率时,压电晶片将会发生共振,并带动共振板振动产生超声波,这时它就是一超声波发生器;如没加电压,当共振板接受到超声波时,将压迫压电振荡器作振动,将机械能转换为电信号,这时它就成为超声波接受转换器。
超声波发射转换器与接受转换器其结构稍有不同。
3.超声波检测接受电路
参考红外转化接收期刊的电路采用集成电路CX20106A,这是一款红外线检波接收的专用芯片,常用于电视机红外遥控接收器。
考虑到红外遥控常用的载波频率38KHz与测距超声波频率40KHz较为接近,可以利用它作为超声波检测电路。
实验证明其具有很高的灵敏度和较强的抗干扰能力。
适当改变C4的大小,可改变接受电路的灵敏度和抗干扰能力。
超声波接收电路图
[1] [2] 下一页
网页查看:基于51单片机超声波测距器设计 发表评论
相关资讯:
基于
1 基于运动控制器的开放式激光焦点位置控制系统
2 基于二维小波变换及模式识别的焊缝坡口识别
3 基于AutoCAD的线切割加工CAD/CAM技术
4 基于隔离和网络技术的新型高精温湿度测量仪表
5 基于Pro/MECHANICA的机床拖板有限元模态分析
单片机
1 基于单片机的等精度数字测频
2 基于89C51/52单片机的数控机床面板智能处理单元
3 单片机在机床刀具中的应用
超声波
1 ANSYS参数优化和概率设计在超声波焊接工装上的应用
2 超声波金属焊接基础知识
3 一种超声波振动钻床主轴设计
设计
1 微机远程测控技术在集中供热系统的设计与应用
2 Inventor在电子测量仪器结构设计中的应用
3 ANSYS在本科毕业设计教学中的应用
4 SolidWorks新款学生版软件重在培养设计与分析能力
5 Solid Edge V20改进了整条价值链的设计协同
数控机床网提供机床产品列表:数控机床|苏州宝玛|数控车床|线切割机床|数控切割机|电火花数控快走丝线切割机床|电火花数控慢走丝线切割机床|电火花机|电火花成型机|电火花高速小孔加工机|数控铣床|加工中心,欢迎咨询订购!。
CX20106A应用原理图和说明
该脚与地之间连接检波电容,电容量大为平均值检波,瞬间相应灵敏度低;若容量小,则为峰值检波,瞬间相应灵敏度高,但检波输出的脉冲宽度变动大,易造成误动作,推荐参数为3.3μf。
4
接地端。
5
该脚与电源间接入一个电阻,用以设置带通滤波器的中心频率f0,阻值越大,中心频率越低。例如,取R=200kΩ时,f0≈42kHz,若取R=220kΩ,则中心频率f0≈38kHz。
6
该脚与地之间接一个积分电容,标准值为330pF,如果该电容取得太大,会使探测距离变短。
7
遥控命令输出端,它是集电极开路输出方式,因此该引脚必须接上一个上拉电阻到电源端,推荐阻值为22kΩ,没有接受信号是该端输出为高电平,有信号时则产生下降。
8
电源正极,4.5~5.5V。
CX2010技术文章]
CXA20106A,红外线接收专用芯片,可以用于超声波的接收.。
应用原理图如下:
引脚号
说明
1
超声信号输入端,该脚的输入阻抗约为40kΩ。
2
该脚与地之间连接RC串联网络,它们是负反馈串联网络的一个组成部分,改变它们的数值能改变前置放大器的增益和频率特性。增大电阻R1或减小C1,将使负反馈量增大,放大倍数下降,反之则放大倍数增大。但C1的改变会影响到频率特性,一般在实际使用中不必改动,推荐选用参数为R1=4.7Ω,C1=1μF。
倒车雷达分析

倒车雷达分析1 倒车雷达的意义和要求随着汽车的迅速增加,停车难已经是不争的事实,狭小的停车场地常常令有车一族无所适从,稍不慎,则闯祸,烦事又烦人。
虽然每辆车都有后视镜,但不可避免的都存在一个后视盲区。
倒车雷达是汽车泊车或者倒车时的安全辅助装置,能以声音或者更为直观的显示告知驾驶员驾驶车辆周围障碍物的情况,解除了驾驶员泊车、倒车和起动车辆时前后左右探视所引起的困扰,并帮助驾驶员扫除了使用死角和视线模糊的缺陷,提高驾驶的安全性。
倒车雷达的发明是迫在眉睫的,是必不可少的设备。
2 总体方案该设计的应用背景是基于AT89C51的超声信号检测的。
因此初步计划实在室内小范围的测试,限定在2.5米左右。
单片机(AT89C51)发出短暂的40KHz信号,反射后的超声波经超声波接收器作为系统的输入,锁相环对此型号进行技术判断后,把相应的计算结果送到LED显示电路显示,并进行声光报警[1]。
其发射电路通常分为调谐式和非调谐式。
在调谐式电路中有调谐线圈(有时装在探头内),谐振频率有调谐电路的电感、电容决定,发射的超声脉冲频带较窄。
在非调谐式电路中没有调谐元件,发射出的超声频率主要由压电晶片的固定参数决定,频带较宽。
将一定频率、隔度的交流电压加到发射传感器的固有频率40KHz,使其工作在谐振频率,达到最优的特性。
发射电压从理论上说是越高越好,因为对同一支发射传感器而言,电压越高,发射的超声功率就越大,这样能够在接受传感器上接受的回波功率就比较大,对于接受电路的设计就相对简单一些。
但是每一支实际的发生传感器有其工作电压的极限值,同时发射电路中的阻尼电阻决定了电路的阻尼情况。
通常采用改变阻尼电阻的方法来改变发射强度。
发射部件的点脉冲电压很高,但是由于障碍物回波引起的压电晶片产生的射频电压不过几十毫伏,要对这样小的信号进行处理就必须放大到一定的幅度。
接收部分就是有两级放大电路,检波电路及锁相环构成,其中包括杂波抑制电路。
最终达到对回波进行放大检测,产生一个单片机(AT89C51)能够识别的中断信号作为回波到达的标志。
基于CX20106A的超声波测距设计

A 8 c 2mi o o ue e e t l rc s r ( U c nrl o ria o fh v rld s f e a a s i n n t9 5 c c mp tr s h nr o e s r a t c ap o MC ) o t odn t no e ea e i o t t n m t ga d oc i t o l g n h t d a r i t
# ac n = rt ( a
)
() 2
将式 ( ) 人 式 ( ) 得 : 2代 1可
H= cs rtnM/ 】 L o[ c ( H) aa
在整个传播过程 中。 声波所走的距离为 : 超
2 =t L v
() 3
( 4)
式 中 : 超 声 波 的 传 播 速 度 ; 为 传 播 时 间 , 为 超 声 波 V为 £ 即
距 的 要 求 , 工 程 实 践 带 来 更 多 的 简便 易 行 的 方 案翻 给 。
可得 :
H= c s L oO () 1
图 1 超 声 波 测 距 示 意 图
Fi .1 S h ma i i g a o lrs n c r n i g g c e tc d a r m fu ta o i a g n
一 6超 声 波发 生 和接 受模 块 产 生 和 接 收超 声 波 。 1
以 此 两 者 之 间 的 时 间 差 来 判 断 距 离 的 大 小 , 后 有 单 片机 程 序 计 算 出 障 碍 物 与 发 射 探 头 的 距 离。同时 , 用 D 1B 0 然 使 S8 2 做 为 单 片机 的 温 度 补偿 来 提 高 单 片 机 测 距 中 的精 确 度 。 后 使 得 这 个设 计 更加 精 确 、 靠 、 便 的 实现 现 实 生 活 中 的 最 可 简
数字音量控制电路图

高品质音调电路的制作功放系统中无论是低档还是高档机,除了音量控制外都有音调控制电路,在一些低档机厂家为节省成本,其音调部分仅采用阻容式,当音调调节时往往使得高低音相互干扰,而且缺乏力度和清晰感,听起来非常浑浊杂乱,听久了令人烦燥不安,这些机子弃之又觉浪费,但用之又不满意,如果有动手能力的话,很有必要花几十元对其动动手术(摩机)–––––制作一款高品质的音调板来替换原机音调部分。
下面就向广大发烧友介绍几款品质极佳的音调电路供爱好者选择。
其中以 LM4610N、LM1036N最佳,LM4610N是在LM1036N的基础上增加了3D音场效果处理功能的新一代发烧精品,笔者建议首选LM4610N。
图1是由2块NE5532N组成的高中低音音调及音量控制电路(图中仅画一声道,另一声道完全一样),原理为:信号经IC1(作缓冲放大及隔离作用,避免负载与信号源之间的影响)进入由电阻电容组成的三个频率均衡网络,即高音、中音、低音的频率,当调节RP1–––RP3相应的低中高频就会相应地进入由IC2及其反馈电路组成的反相放大器电路,调节 RP1–––RP3就是提升或衰减了高中低音,从而实现了音频调节作用。
需要说明一点是所采用的NE5532N必须是正宗品,如美国大S的、飞利浦的,这样才使行本电路的信噪比、动态范围、瞬态响应和控制效果均达到相当高水准。
(欲获更高的水准NE5532N可换为NE5535N、OP275、AD827JN等精品运放,当然价格就高一点了)。
图2是采用二阶RC有源二分频电路,该电路由2块NE5532N构成(图中仅画一声道,另一声道相同),图中IC1A与IC1B分别组成低通与高通滤波器,完成音频信号的分割,再分别送到高低音音量控制电位器再分别进入高低音功放电路去推动高音喇叭和低音喇叭。
利用该电路的缺点是要多增加一对功板电路及增多一组接线柱。
相对来说需要多花点钱,但采用前级分频的优点却是非常明显的:①改善了低音音质;②兼顾了高低音扬声器的发声效率;③解决了以住电路中高低音扬声器联接时存在的阻抗不匹配问题;④音调调节的动态范围明显变大。
使用CX20106A作为超声波接收处理的典型电路

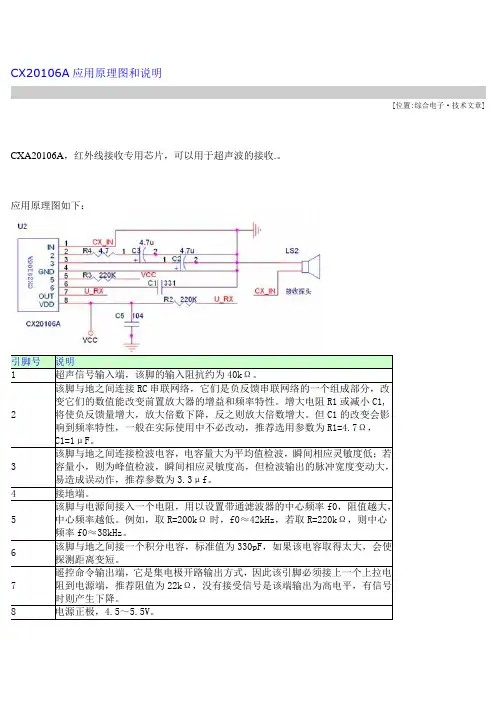
使用CX20106A 作为超声波接收处理的典型电路。
(当CX20106A 接收到40KHz的信号时,会在第7脚产生一个低电平下降脉冲,这个信号可以接到单片机的外部中断引脚作为中断信号输入)使用CX 20106A集成电路对接收探头受到的信号进行放大、滤波。
其总放大增益80db。
以下是CX20106A的引脚注释。
1脚:超声信号输入端,该脚的输入阻抗约为40kΩ。
2脚:该脚与地之间连接RC串联网络,它们是负反馈串联网络的一个组成部分,改变它们的数值能改变前置放大器的增益和频率特性。
增大电阻R1或减小C1,将使负反馈量增大,放大倍数下降,反之则放大倍数增大。
但C1的改变会影响到频率特性,一般在实际使用中不必改动,推荐选用参数为R1=4.7Ω,C1=1μF。
3脚:该脚与地之间连接检波电容,电容量大为平均值检波,瞬间相应灵敏度低;若容量小,则为峰值检波,瞬间相应灵敏度高,但检波输出的脉冲宽度变动大,易造成误动作,推荐参数为3.3μf。
4脚:接地端。
5脚:该脚与电源间接入一个电阻,用以设置带通滤波器的中心频率f0,阻值越大,中心频率越低。
例如,取R=200kΩ时,f0≈42kHz,若取R=220kΩ,则中心频率f0≈38kHz。
6脚:该脚与地之间接一个积分电容,标准值为330pF,如果该电容取得太大,会使探测距离变短。
7脚:遥控命令输出端,它是集电极开路输出方式,因此该引脚必须接上一个上拉电阻到电源端,推荐阻值为22kΩ,没有接受信号是该端输出为高电平,有信号时则产生下降。
8脚:电源正极,4.5~5V。
超声波传感器接收部分电路采用集成电路CX20106A。
这是一款红外线检波接收的专用芯片,常用于电视机红外遥控接收器。
考虑到红外遥控常用的载波频率38kHz 与测距超声波频率40kHz 较为接近,可以利用它作为超声波检测电路。
实验证明,其具有很高的灵敏度和较强的抗干扰能力。
适当改变C1 的大小,可改变接收电路的灵敏度和抗干扰能力。
超声波盲人探路仪的设计

超声波盲人探路仪的设计摘要本文设计一种由74LS04反相器和CX20106搭接电路实现了超声波的发射与接收。
采用超声波发射与接受等技术,设计出盲人外出行走所需要提醒绕过前方障碍物的一种超声波探测器。
只需将超声波盲人探路器安装在盲人的拐杖上,当盲人在走路时前面有障碍物,拐杖上的盲人探路器就会发出报警声,因此起到提示的作用小心绕行。
并能语音播报离障碍物的距离,让盲人能够了解障碍物离自己的距离。
这种超声波盲人探路器使用方便可靠且价格低廉,适合盲人和老人夜间走路,能有效防止事故的发生, 盲人在外出时都会带一根拐杖来探路,以躲避障碍。
由于拐杖不可能太长,探测范围十分有限,利用超声波探测原理组成一个微型探测器并组装在拐杖手柄内,不仅可以提高探测效果和探测距离,而且使用十分方便。
【关键词】89C52 ;单片机;74LS04反相器CX20106电路;超声波的发射与接收;NY3P065AP8;语音芯片THE DESIGN OF THE ULTRASONIC BLIND LIGHTING APPARATUSAbstractIn this paper, the design of a 74LS04 inverter and CX20106 lap circuit achieves ultrasonic transmitter and receiver. Emitting and receiving ultrasonic technology, designed to remind the blind need to walk out in front of obstacles to bypass an ultrasonic detector. Just ultrasonic blind Pathfinder mounted on the blind cane, when there is an obstacle in front of the blind in walking, the blind Pathfinder crutches will sound an alarm on, and therefore play a role in prompting caution bypass. And can voice broadcast from the obstacle distance from obstacles so that blind people can understand their distance. This ultrasonic blind Pathfinder is reliable and easy to use and inexpensive, for the blind and the elderly to walk at night, can effectively prevent the occurrence of the accident, when the blind will go to Pathfinder with a crutch to avoid obstacles. Since crutches not be too long, the detection range is very limited, using ultrasonic detection principle to form a micro-probe and assembled in the cane handle, not only can improve the detection performance and detection range, and easy to use.【Keywords】89C52; SCM; 74LS04 CX20106 inverter circuit; ultrasonic transmitter and receiver; NY3P065AP8; voice chip目录摘要 (I)Abstract.......................................................................................................................................................... I I 目录 ............................................................................................................................................................ - 0 -第1章前言 .................................................................................................................................... - 1 -1.1系统开发背景..................................................................................................................... - 1 -1.2系统开发意义..................................................................................................................... - 1 -1.3设计目的............................................................................................................................. - 1 -第2章系统硬件电路的设计......................................................................................................... - 2 -2.1 主控芯片电路设计.................................................................................................................... - 2 -2.2 超声波测距电路设计................................................................................................................ - 3 -2.2.1 超声波发射电路设计............................................................................................................... - 4 -2.3 语音播报电路的设计.................................................................................................................. - 5 -2.4 蜂鸣器提醒电路的设计............................................................................................................ - 6 -第3章系统软件程序设计............................................................................................................. - 7 -3.1 超声波程序设计.......................................................................................................................... - 8 -3.2 语音播报程序设计...................................................................................................................... - 9 -3.3 蜂鸣器程序设计........................................................................................................................ - 10 -总结 ........................................................................................................................................................ - 11 -参考文献 .................................................................................................................................................. - 12 -附录 A ........................................................................................................................................................ - 0 -附录 B ........................................................................................................................................................ - 0 -致谢 ........................................................................................................................................................ - 5 -第1章前言1.1 系统开发背景蝙蝠能在完全黑暗中,以极快的速度精确地飞翔,从不会同前方的物体相撞,蝙蝠在飞行时,喉内产生并能从通过口腔发出人耳听不到的超声波,当遇到食物或障碍物时,超声波会反射回来,蝙蝠用两耳接受物体的反射波,并据此确定该物体的位置,并可从两耳分别接受到回波间的差别,来辨别物体的远近、形状及性质,蝙蝠在空中能利用超声波来“导航”,就能迅速准确捕捉飞虫。
6.10超声波传感器发送与接收电路设计
安康学院学年论文﹙设计﹚题目超声波传感器发送与接收电路设计学生姓名王洋学号2010222304所在院(系)电子与信息工程系专业班级电子信息工程1班指导教师张兴辉2012 年 6月 13日超声波传感器发送与接收电路设计王洋(安康学院电子与信息工程系电子信息工程10级,陕西安康725000)指导教师:张兴辉【摘要】随着科学技术的快速发展,超声波在科学技术中的应用越来越广,本设计主要对超声波传感器的发送与接收电路进行了理论分析设计。
由于超声波具有频率高、波长短、绕射现象小,特别是方向性好、能够成为射线而定向传播等特点,因而它可以广泛应用于工业生产、医学检查、日常生活、无人驾驶汽车、自动作业现场的自动引导小车及机器人等。
【关键字】超声波、传感器、电路设计Ultrasonic Sensor to Send and Receive Circuit DesignAuthor: Wang Yang(Grade 10,Class 1,Major Electronic and Information Engineering,Electronic and Information Engineering Dept.,Ankang University,Ankang 725000,Shaanxi)Directed by Zhang XinghuiAbstract:With the rapid development of science and technology, ultrasonic applications in science and technology are more and more wide, the main design of the ultrasonic sensors for sending and receiving circuit are analyzed design. Because ultrasound with high frequency, short wavelength and the diffraction are small, especially the good direction, can be a ray and directional propagation characteristics, so it can be widely used in industrial production, medical examination, daily life, unmanned aerial vehicles, automatic work scene of automatic guided vehicle and robot.Key words:Ultrasonic, transducer, circuit design1 超声波传感器的概述以超声波作为检测手段,必须产生超声波和接收超声波。
集成电路介绍
集成电路介绍一、IC1CX20106A引脚如图所示:二、IC2A T89S52引脚如图所示:引脚功能说明:(1)输入/输出引脚(I/O口线):P0.0~P0.7:P0口8位双向I/O口,占39~32脚;P1.0~P1.7:P1口8位准双向I/O口,占1~8脚;P2.0~P2.7:P2口8位准双向I/O口,占21~28脚;P3.0~P3.7:P3口8位准双向I/O口,占10~17脚;(2)控制口线:PSEN(29脚):外部程序存储器读选通信号。
ALE/P(30脚):地址锁存允许/编程信号。
EA/VP(31脚):外部程序存储器地址允许/固化编程电压输入端。
RST/VPD(9脚):RST是复位信号输入端,VPD是备用电源输入端。
(3)电源及其它:Vcc(40脚):电源端+5V。
GND(20脚):接地端。
Xl、X2(19~18脚):时钟电路引脚。
当使用内部时钟时,这两个引脚端外接石英晶体和微调电容。
当使用外部时钟时,用于外接外部时钟源。
三、IC374LS04引脚如图所示:功能说明:六反相器,AYVCC(14脚):电源端+5V。
GND(7脚):接地端。
四、IC4和IC5P521引脚如图所示:功能说明:1,2脚为输入端。
3,4脚为输出端。
五、IC6GK152引脚如图所示功能说明:1,2脚为输入端。
3,4脚为输出端。
六、IC7NE555引脚如图所示:引脚功能说明:1脚:GND公共地端为负极;2脚:低触发端TRIG,低于1/3电源电压时即导通;3脚:输出端V O,电流可达2000 mA;4脚:强制复位端R,不用时可与电源正极相连或悬空;5脚:用来调节比较器的基准电压,简称控制端CV,不用时可悬空,或通过0.01μF电容器接地;6脚:高触发端THR,也称阈值端,高于2/3电源电压时即截止;7脚:放电端DIS;8脚:电源正极V CC。
七、IC87805引脚如图所示:引脚功能说明:1脚:V i输入端。
2脚:地端。
3脚:V o输出端。
简易超声波测距仪的制作
与被测物体无直接接触,能够清晰稳定地显示测量结果。
2. 测量原理
超声波为直线传播方式,频率高,反射能力强;在空气中传
播速度为 340m/s,容易控制;受环境影响小,因此采用超生波传
感器作为距离探测的" 眼睛"。用于测距领域的超声波频率为
20kHz~400kHz 的频段,空气介质中常用为 40kHz。
=484 4. 三种算法的比较
由上述三种方法所构造的哈夫曼树可以看出,三叉哈夫曼
树的深度以及带权路经长度明显优于二叉哈夫曼树,而本文算
法所构造的三叉哈夫曼树的深度与原有方法相同,但带权路经
长度要小,这样本文算法的查找效率是最高的,并且可以证明本
文方法符合贪心选择的性质[2],生成的三叉哈夫曼树是最优的。
接收返回的超声波信号。由于采用的是 12MHz 的晶振,计数器 每计一个数就是 1us,当主程序检测到接收成功的标志位后,将 计数器 T0 中的数(即超声波来回所用的时间)按式 I 计算,即可 得被测物体与测距器之间的距离。测出距离后结果将以十进制 BCD 码方式送往 LED 显示约 0.5s,然后再发超声波脉冲重复测 量过程。
根据文中电路的参数和程序,测距器可测量范围为 0.07 ̄5. 50m, 实验中对测量范围 0.07 ̄2.50m 内的平面物体做了多次测 试,测距器的最大误差不超过 1cm, 重复一致性很好。目前此设 计可提交于应用于一些动机器人、安全线提示,银行及取款机的 一米线提示等场合。
图 5 超声波检测接收电路图 4. 系统的程序设计(如右图) 4.1 发送超声波子程序
见表 2.1,因此在要求精度较高的场合中,要进行温度补偿,补偿
方法有二种,其中一种用近似表示为式(II)所示:
c = 331 . 5 + 0 . 607t (m/ s )
课程设计--超声波倒车雷达测距
课程设计设计题目超声波倒车雷达测距目录摘要 (4)第一章绪论 (4)1.1 背景 (4)1.2 目前研究现状分析 (4)1.3 拟解决的关键问题 (4)第二章课程设计目的 (4)第三章课程设计正文 (4)3.1 系统分析 (4)3.2 总体设计 (5)3.3 原理图设计 (9)3.4 软件程序设计 (11)第四章调试方案 (10)第五章项目小组分工 (12)第六章课程设计总结 (12)参考文献 (13)附件1:项目原理图附件2:源程序摘要目前,单片机已经渗透到了我们生活的方方面面。
本系统基于AT89S52单片机,利用超声波模块进行距离的探测,将所测得信号交给单片机进行处理,由1602液晶显示模块进行显示,同时将感应出是否有人体接近。
在危险距离之内还有报警音提示,使模型小车避开障碍物。
关键词:单片机、超声波测距、报警、壁障1绪论:题目:超声波倒车雷达测距1.1背景:倒车雷达的快速发展始于20世纪末21世纪初,经过几年的时间,随着技术发展和用户需求的变化,倒车雷达在几年的时间里大致经过了六代的演变。
第一代:倒车时通过喇叭提醒。
“倒车请注意”!这就是倒车雷达的第一代产品,只要司机挂上倒档,它就会响起。
第二代:采用蜂鸣器不同声音提示驾驶员。
倒车雷达系统的真正开始。
倒车时,如果车后1.8m~1.5m处有障碍物,蜂鸣器就会开始工作。
担对驾驶员帮助不大。
后来又有:数码波段显示具体距离或者距离范围、液晶屏动态显示等。
担这些倒车系统在使用的过程中都有一定的缺陷,汽车尾部与后车轮之间的空间都普遍成了探测的盲区,致使汽车在倒车时都会受到不同程度的刮伤、碰撞等,这是广大爱车族们所不愿意看到的。
1.2目前研究现状分析目前国内做倒车雷达的厂家很多,但是性能都不是很理想,普遍存在倒车雷达探测声波波束较窄,当障碍物偏离探头的正对角度时,存在较大的探测盲区。
对管锥状障碍物探测存在较多的死角。
另外,探测低矮的障碍物也比较困难,高度在50cm以下的障碍物就探测不到了,在很大程度上不能满足广大车主的需求。