
各种输出形式的旋转编码器与后续设备
各种输出形式的旋转编码器与后续设备(PLC、计数器等)接线分别怎么接?
⑴与PLC连接,以CPM1A为例
①NPN集电极开路输出
方法1:如下图所示
这种接线方式应用于当传感器的工作电压与PLC的输入电压不同时,取编码器晶体管部分,另外串入电源,以无电压形式接入PLC。
但是需要注意的是,外接电源的电压必须在DC30V以下,开关容量每相35mA 以下,超过这个工作电压,则编码器内部可能会发生损坏。
具体接线方式如下:编码器的褐线接编码器工作电压正极,蓝线接编码器工作电压负极,输出线依次接入PLC的输入点,蓝线接外接电源负极,外接电源正极接入PLC的输入com端。
方法2:编码器的褐线接电源正极,输出线依次接入PLC的输入点,蓝线接电源负极,再从电源正极端拉根线接入PLC输入com端。
②电压输出
接线方式如图所示:
具体接线方式如下:编码器的褐线接电源正极,输出线依次接入PLC
的输入点,蓝线接电源负极,再从电源正极端拉根线接入PLC输入com端。
不过需要注意的是,不能以下图方式接线。
③PNP集电极开路输出
接线方式如下图所示:
具体接线方式如下:编码器的褐线接工作电压正极,蓝线接工作电压负极,输出线依次接入PLC的输入com 端,再从电源负极端拉根线接入PLC的输入com端。
④线性驱动输出
具体接线如下:输出线依次接入后续设备相应的输入点,褐线接工作电压的正极,蓝线接工作电压的负极。
⑵与计数器连接,以H7CX(OMRON制)为例
H7CX输入信号分为无电压输入和电压输入。
①无电压输入:
以无电压方式输入时,只接受NPN输出信号。
NPN集电极开路输出的接线方式如下:
具体接线方式如下:褐线接电源正极,蓝线接电源负极,再从电源负极端拉根线接6号端子,黑线和白线接入8和9号端子,如果需要自动复位,则橙线接入7号端子。
NPN电压输出的接线方式如下:
接线方式与NPN集电极开路输出方式一样。
②电压输入
NPN集电极开路输出的接线方式如下图所示:
具体接线方式如下:褐线接电源正极,蓝线接电源负极,再从电源负极端拉根线接6号端子,黑线和白线接入8和9号端子,如果需要自动复位,则橙线接入7号端子。
PNP集电极开路输出的接线方式如下图所示:
旋转编码器的集电极开路输出、电压输出、互补输出和线性驱动输出之间的区别是什么?
集电极开路输出是以输出电路的晶体管发射极作为公共端,并且集电极悬空的输出电路。
一般分为NPN集电极开路输出(见图1)和PNP集电极开路输出(见图2)。
电压输出是在集电极开路输出的电路基础上,在电源间和集电极之间接了一个上拉电阻,使得集电极和电源之间能有一个稳定的电压状态,见图3。
互补输出是输出上具备NPN和PNP两种输出晶体管的输出电路。
根据输出信号的[H]、[L],2个输出晶体管交互进行[ON]、[OFF]动作,比集电极开路输出的电路传输距离能稍远,也可与集电极开路输入机器(NPN、PNP)连接。
输出电路见图4。
线性驱动输出是采用RS-422标准,用AM26LS31芯片应用于高速、长距离数据传输的输出模式。
信号以差分形式输出,因此抗干扰能力更强。
输出信号需专门能接收线性驱动输出的设备才能接收。
输出电路见图5。
旋转编码器种类及信号输出形式

旋转编码器种类及信号输出形式
旋转编码器是一种计数器,其功能是使用旋转轴旋转来检测和记录物体的旋转角度或位移距离。
它的编码方式有多种不同的类型,每种类型的输出信号形式也不同。
本文将介绍常见的四种旋转编码器类型,即定子磁极编码器、绝对式编码器、相位型编码器和编码器阵列。
定子磁极编码器是最常见的旋转编码器之一,它是在旋转轴上安装了一组磁极,当旋转轴旋转时,它们会产生电磁强度变化并由传感器检测,从而测量出旋转角度。
它的输出信号一般是四相编码信号,也称为ABZ信号,即A相、B相和Z相的模拟信号,这三个相位的变化是交互的,当旋转轴逆时针旋转时,A相和B相信号会按照特定规律交替变化而不会同时变化,而Z相信号由高电平变成低电平时则表示旋转轴的一个周期循环完成,同时也可以通过A相和B相的变化比例来检测旋转轴的角度变化。
绝对式编码器是一种新型编码器,与定子磁极编码器不同,绝对式编码器使用磁性存储介质来记录旋转角度,它具有比定子磁极编码器更高的精度和更长的工作寿命。
连接编码器_三菱PLC与旋转编码器的接线图
连接编码器_三菱PLC与旋转编码器的接线图
旋转编码器是⼀种光电式旋转测量装置,它将被测的⾓位移直接转换成数字信号(⾼速脉冲信号)。
因此可将旋转编码器的输出脉冲信号直接输⼊给PLC,利⽤PLC的⾼速计数器对其脉冲信号进⾏计数,欧姆龙触摸屏,以获得测量结果。
不同型号的旋转编码器,其输出脉冲的相数也不同,有的旋转编码器输出A、B、Z三相脉冲,有的只有A、B相两相,最简单的只有A相。
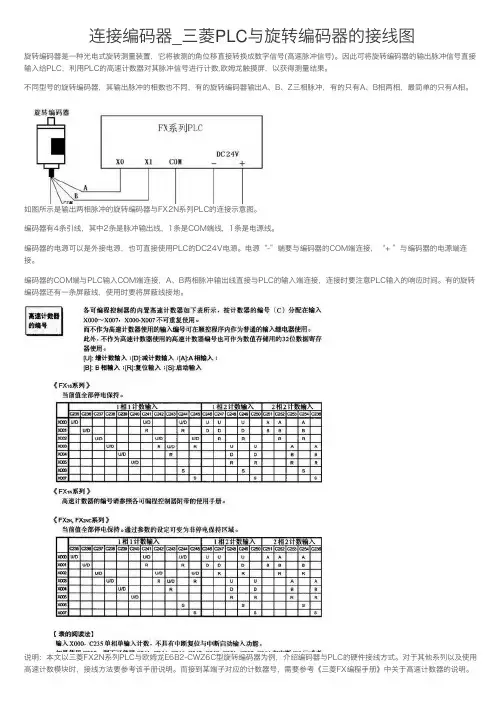
如图所⽰是输出两相脉冲的旋转编码器与FX2N系列PLC的连接⽰意图。
编码器有4条引线,其中2条是脉冲输出线,1条是COM端线,1条是电源线。
编码器的电源可以是外接电源,也可直接使⽤PLC的DC24V电源。
电源“-”端要与编码器的COM端连接,“+ ”与编码器的电源端连接。
编码器的COM端与PLC输⼊COM端连接,A、B两相脉冲输出线直接与PLC的输⼊端连接,连接时要注意PLC输⼊的响应时间。
有的旋转编码器还有⼀条屏蔽线,使⽤时要将屏蔽线接地。
说明:本⽂以三菱FX2N系列PLC与欧姆龙E6B2-CWZ6C型旋转编码器为例,介绍编码器与PLC的硬件接线⽅式。
对于其他系列以及使⽤⾼速计数模块时,接线⽅法要参考该⼿册说明。
⽽接到某端⼦对应的计数器号,需要参考《三菱FX编程⼿册》中关于⾼速计数器的说明。
旋转编码器(音量旋钮)原理、ad接键原理

目的和意义
01
了解旋转编码器(音量旋钮)和AD 接键的工作原理有助于更好地理 解电子设备的工作机制,提高设 备的使用和维护效率。
02
掌握这些原理还有助于进行电子 设备的维修和改造,提高设备的 可靠性和稳定性。
02 旋转编码器(音量旋钮)原 理
旋转编码器概述
旋转编码器是一种光电转换装置,通过测量光束在旋转编码器圆盘上的透射和遮 挡,从而检测旋转角度或位置。
旋转编码器由光源、光敏元件、旋转编码盘、光电检测装置等组成,其中旋转编 码盘是关键部分,通常由玻璃、金属或塑料制成,上面刻有黑白相间的条纹。
旋转编码器的工作原理
当旋转编码器随着轴一起转动时,光束通过旋转编码盘上的 黑白条纹,产生交替的透射和遮挡,光敏元件接收到的光线 强度随之变化,从而输出相应的电信号。
我们详细分析了AD接键的工作机制,发现它是通过模拟信号和数字信号之间的转换来实现的。我们深 入研究了其电路设计、信号处理和性能优化等方面,并对其在实际应用中的表现进行了评估。
对未来研究的建议
进一步优化旋转编码器的性能 ,提高其稳定性和可靠性,以 满足更广泛的应用需求。
探索新型的编码器和接键技 术,以适应不断发展的电子 设备和智能化系统的需求。
视频处理
用于将模拟视频信号转换为数字视频 信号,以便进行数字视频处理、编辑 和录制。
04 旋转编码器与AD接键的 比较
工作原理的比较
旋转编码器
旋转编码器是一种旋转式位置传感器, 通过测量旋转角度来输出相应的电信号 。它通常由一个转轴和一个编码器组成 ,转轴与被测物体相连,编码器则将转 轴的旋转角度转换为电信号。
ABCD
对AD接键的电路设计进行改 进,以提高其信号质量和传输 速度,同时降低功耗和成本。
编码器输出形式
1 编码器基础1.1光电编码器编码器是传感器的一种,主要用来检测机械运动的速度、位置、角度、距离和计数等,许多马达控制均需配备编码器以供马达控制器作为换相、速度及位置的检出等,应用范围相当广泛。
按照不同的分类方法,编码器可以分为以下几种类型:➢根据检测原理,可分为光学式、磁电式、感应式和电容式。
➢根据输出信号形式,可以分为模拟量编码器、数字量编码器。
➢根据编码器方式,分为增量式编码器、绝对式编码器和混合式编码器。
光电编码器是集光、机、电技术于一体的数字化传感器,主要利用光栅衍射的原理来实现位移——数字变换,通过光电转换将输出轴上的机械几何位移量转换成脉冲或数字量的传感器。
典型的光电编码器由码盘、检测光栅、光电转换电路(包括光源、光敏器件、信号转换电路)、机械部件等组成。
光电编码器具有结构简单、精度高、寿命长等优点,广泛应用于精密定位、速度、长度、加速度、振动等方面。
这里我们主要介绍SIMATIC S7系列高速计数产品普遍支持的增量式编码器和绝对式编码器。
1.2增量式编码器增量式编码器提供了一种对连续位移量离散化、增量化以及位移变化(速度)的传感方法。
增量式编码器的特点是每产生一个输出脉冲信号就对应于一个增量位移,它能够产生与位移增量等值的脉冲信号。
增量式编码器测量的是相对于某个基准点的相对位置增量,而不能够直接检测出绝对位置信息。
如图1-1所示,增量式编码器主要由光源、码盘、检测光栅、光电检测器件和转换电路组成。
在码盘上刻有节距相等的辐射状透光缝隙,相邻两个透光缝隙之间代表一个增量周期。
检测光栅上刻有A、B两组与码盘相对应的透光缝隙,用以通过或阻挡光源和光电检测器件之间的光线,它们的节距和码盘上的节距相等,并且两组透光缝隙错开1/4节距,使得光电检测器件输出的信号在相位上相差90°。
当码盘随着被测转轴转动时,检测光栅不动,光线透过码盘和检测光栅上的透过缝隙照射到光电检测器件上,光电检测器件就输出两组相位相差90°的近似于正弦波的电信号,电信号经过转换电路的信号处理,就可以得到被测轴的转角或速度信息。
绝对值编码器信号及与后续设备的连接

绝对值编码器信号及与后续设备的连接绝对值编码器内部由于是多码道读数,数值是以2的0次方到2的n-1次方的编码,故它的输出不同于增量的脉冲输出,以物理器件分类来看,可分为并行输出、串行同步输出、串行异步总线式输出、转换模拟量输出等。
一.并行输出:多少位(码道)绝对值编码器就有多少根信号电缆,每根电缆代表一位数据,以电缆输出电平的高低代表1或0,物理器件与增量值编码器相似,有集电极开路NPN、PNP、差分驱动、推挽HTL等等,分高电平有效或低电平有效来针对PNP或NPN的物理器件格式。
推挽式输出信号电压较高,电压范围宽,器件不易损坏,与PNP和NPN都兼容,并行输出的应尽量选用这种输出。
并行输出一般以格雷码的数学形式输出,所以在过去就直接被称为格雷码编码器了。
对于位数不高的绝对值编码器,一般就直接以此形式输出数码,可直接进入后续设备如PLC或上位机的I/O接口,有多少位就要连接多少个点,直接读取电平的高低,输出即时,连接简单。
但是并行输出有如下问题:1。
必须是格雷码,因为如是纯二进制码,在数据刷新时可能有多位变化,读数会在短时间里造成错码。
2。
占用多点接口,所有接口和电缆必须确保连接好,因为如有个别连接不良点,该点电位始终是0,造成错码而无法判断。
3。
传输距离不能远,对于不同物理器件传输的距离不同,一般在10米内使用,对于复杂环境,最好有隔离。
4。
对于位数较多,要许多芯电缆,并要确保连接优良,由此带来工程难度及可靠性隐患,同样,对于编码器,要同时有许多节点输出,尤其是高位或多圈编码器,器件集中在编码器内部,增加编码器器件的故障损坏率。
推荐的并行绝对值编码器型号:GAS60 R13 E10 PB ----13位单圈并行推挽式输出GAS60 R16 E10 PB ----16位单圈并行推挽式输出GMS60 R12 E10 PB ----12位单圈并行推挽式输出多圈绝对值编码器不推荐用此输出形式。
二。
同步串行界面(SSI)输出:串行输出就是数据集中在一组电缆上传输,通过约定,在时间上有先后时序的数据输出,这种约定称为通讯规约。
旋转编码器工作方式图解
旋转编码器旋转编码器是由光栅盘(又叫分度码盘)和光电检测装置(又叫接收器)组成。
光栅盘是在一定直径的圆板上等分地开通若干个长方形孔。
由于光栅盘与电机同轴,电机旋转时,光栅盘与电机同速旋转,发光二极管垂直照射光栅盘,把光栅盘图像投射到由光敏元件构成的光电检测装置(接收器)上,光栅盘转动所产生的光变化经转换后以相应的脉冲信号的变化输出。
编码器码盘的材料有玻璃、金属、塑料等。
玻璃码盘是在玻璃上沉积很薄的刻线,其热稳定性好,精度高。
金属码盘直接以通和不通刻线,不易碎,但由于金属有一定的厚度,精度就有限制,其热稳定性也比玻璃的差一个数量级。
塑料码盘成本低廉,但精度、热稳定性、寿命均要差一些。
编码器以信号原理来分,有增量式编码器(SPC)和绝对式编码器(APC),顾名思义,绝对式编码器可以记录编码器在一个绝对坐标系上的位置,而增量式编码器可以输出编码器从预定义的起始位置发生的增量变化。
增量式编码器需要使用额外的电子设备(通常是PLC、计数器或变频器)以进行脉冲计数,并将脉冲数据转换为速度或运动数据,而绝对式编码器可产生能够识别绝对位置的数字信号。
综上所述,增量式编码器通常更适用于低性能的简单应用,而绝对式编码器则是更为复杂的关键应用的最佳选择--这些应用具有更高的速度和位置控制要求。
输出类型取决于具体应用。
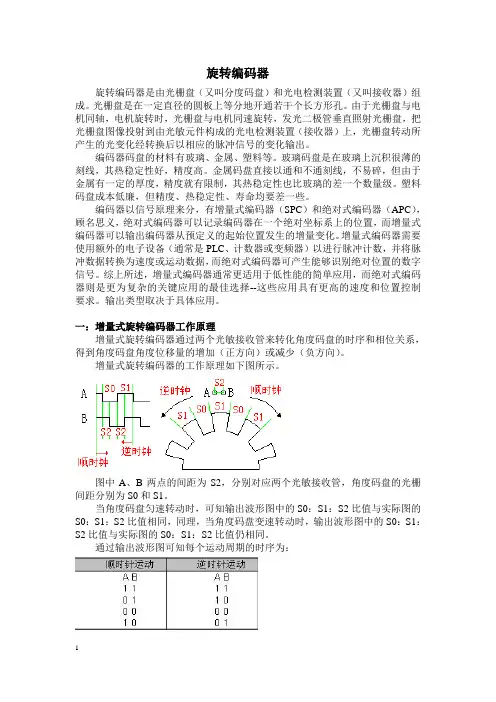
一:增量式旋转编码器工作原理增量式旋转编码器通过两个光敏接收管来转化角度码盘的时序和相位关系,得到角度码盘角度位移量的增加(正方向)或减少(负方向)。
增量式旋转编码器的工作原理如下图所示。
图中A、B两点的间距为S2,分别对应两个光敏接收管,角度码盘的光栅间距分别为S0和S1。
当角度码盘匀速转动时,可知输出波形图中的S0:S1:S2比值与实际图的S0:S1:S2比值相同,同理,当角度码盘变速转动时,输出波形图中的S0:S1:S2比值与实际图的S0:S1:S2比值仍相同。
通过输出波形图可知每个运动周期的时序为:我们把当前的A、B输出值保存起来,与下一个到来的A、B输出值做比较,就可以得出角度码盘转动的方向,如果光栅格S0等于S1时,也就是S0和S1弧度夹角相同,且S2等于S0的1/2,那么可得到此次角度码盘运动位移角度为S0弧度夹角的1/2,再除以所用的时间,就得到此次角度码盘运动的角速度。
旋转编码器工作原理 __编码器
旋转编码器工作原理 __编码器旋转编码器工作原理引言概述旋转编码器是一种用于测量旋转运动的装置,它能够将旋转运动转换成电信号输出。
在工业自动化领域,旋转编码器被广泛应用于机器人、数控机床、印刷设备等设备中。
本文将详细介绍旋转编码器的工作原理。
一、编码器的基本原理1.1 光电传感器旋转编码器中常用的光电传感器是一种能够将光信号转换成电信号的传感器。
在旋转编码器中,光电传感器通常由发光二极管和光敏电阻组成。
发光二极管发出光束,光束照射到旋转编码器的标尺上,光敏电阻接收到光束,根据光的强弱产生电信号。
1.2 标尺旋转编码器的标尺是一个具有等距离刻度的圆盘,圆盘上有黑白相间的条纹。
当旋转编码器旋转时,光电传感器会检测到黑白相间的条纹,根据条纹的变化来确定旋转的角度。
1.3 信号处理旋转编码器通过信号处理电路将光电传感器接收到的电信号进行处理,转换成数字信号输出。
信号处理电路通常包括滤波、放大、数字化等步骤,确保输出的信号稳定可靠。
二、编码器的工作原理2.1 绝对编码器绝对编码器能够直接输出旋转角度的绝对值,不需要进行初始化。
绝对编码器通常采用灰码或二进制编码方式,将每个角度对应一个唯一的编码,确保角度的准确性。
2.2 增量编码器增量编码器是通过检测旋转编码器旋转时的位置变化来输出脉冲信号。
增量编码器通常包括A相、B相和Z相信号,分别对应旋转角度的正向、反向和零点位置。
2.3 差分编码器差分编码器是一种能够输出角速度和角加速度信息的编码器。
差分编码器通过比较相邻位置的编码值来计算旋转角速度和角加速度,能够实时监测旋转运动的变化。
三、编码器的应用领域3.1 工业自动化在工业自动化领域,旋转编码器被广泛应用于机器人、数控机床、输送带等设备中。
旋转编码器能够实时监测设备的运动状态,确保设备的精准定位和控制。
3.2 医疗设备在医疗设备中,旋转编码器常用于X光机、CT机等设备中。
旋转编码器能够精确测量设备的旋转角度,确保医疗影像的准确性和清晰度。
旋转编码器与PLC连接的方法
旋转编码器与PLC连接的方法
连接旋转编码器与PLC可以通过多种方法实现,以下是一些常见的连
接方法及步骤:
1.确定输入/输出:首先,确定旋转编码器的输入和PLC的输出,或
者旋转编码器的输出和PLC的输入。
通常,旋转编码器的输出是脉冲信号,而PLC的输入是数字信号。
2.检查电气特性:确保旋转编码器的电气特性与PLC的电气特性兼容。
包括电压、电流、信号类型等。
3.选择电缆:选择适合的电缆,以连接旋转编码器和PLC。
一般要求
电缆具有良好的抗干扰性能和耐磨性能。
4.连接电缆:将选定的电缆与旋转编码器和PLC的输入/输出端口连
接起来。
确保连接稳固可靠,并正确连接导线。
5.配置PLC输入/输出参数:在PLC编程软件中,配置旋转编码器输
入/输出的参数。
这包括设置脉冲信号的频率、方向等。
6.测试连接:对连接的旋转编码器和PLC进行测试,以确保旋转编码
器的信号能够正确地传递到PLC,并能够被PLC识别。
7.编程:根据实际需求,在PLC中编写相应的程序,以实现对旋转编
码器的控制和监测。
这可能涉及到计数、方向控制、速度控制等功能。
8.调试和优化:在实际运行中,通过调试和优化PLC程序,使旋转编
码器与PLC的连接和控制实现更好的性能和精度。
总之,连接旋转编码器与PLC需要考虑电气特性兼容性、选择适合的电缆、正确连接电缆、配置PLC参数、编程和调试等步骤。
这样能够实现对旋转编码器的监测和控制,实现更加精确和可靠的工业自动化控制。
旋转编码器工作原理 __编码器
旋转编码器工作原理 __编码器旋转编码器工作原理一、概述旋转编码器是一种用于测量旋转角度和位置的设备。
它通常由光学或磁性传感器和旋转部件组成,可以将旋转角度转换为数字信号输出。
本文将详细介绍旋转编码器的工作原理。
二、工作原理旋转编码器的工作原理基于光学或磁性传感器的原理。
以下分别介绍两种类型的旋转编码器工作原理。
1. 光学旋转编码器光学旋转编码器使用光学传感器来测量旋转角度。
它包括一个光源和一个光电传感器,光源发出光线,经过旋转部件上的光栅或编码盘后,被光电传感器接收。
光栅或编码盘上的光栅模式或编码模式会随着旋转而改变,光电传感器可以通过检测这些模式的变化来测量旋转角度。
光学旋转编码器的工作原理可以分为增量式和绝对式两种。
增量式光学旋转编码器通过检测光栅或编码盘上的光栅模式或编码模式的变化来测量旋转角度。
它通常有两个输出信号:A相和B相。
A相和B相的脉冲信号相位差90度,可以通过检测脉冲信号的相位差和脉冲数量来确定旋转角度和方向。
绝对式光学旋转编码器可以直接测量旋转角度和位置,不需要依赖于脉冲数量和相位差。
它通常有多个输出信号,每个信号代表一个特定的角度或位置。
通过检测这些输出信号的状态,可以准确确定旋转角度和位置。
2. 磁性旋转编码器磁性旋转编码器使用磁性传感器来测量旋转角度。
它包括一个磁性传感器和一个磁性编码盘。
磁性编码盘上有一组磁性标记,磁性传感器可以通过检测这些标记的磁场变化来测量旋转角度。
磁性旋转编码器的工作原理也可以分为增量式和绝对式两种。
增量式磁性旋转编码器通过检测磁性编码盘上的磁场变化来测量旋转角度。
它通常有两个输出信号:A相和B相。
A相和B相的脉冲信号相位差90度,可以通过检测脉冲信号的相位差和脉冲数量来确定旋转角度和方向。
绝对式磁性旋转编码器可以直接测量旋转角度和位置,不需要依赖于脉冲数量和相位差。
它通常有多个输出信号,每个信号代表一个特定的角度或位置。
通过检测这些输出信号的状态,可以准确确定旋转角度和位置。
旋转编码器的集电极开路输出、电压输出、互补输出和线性驱动输出之间的区别是什么
/ProductQuestion/faq92.html(第 1/4 页)2010-11-25 12:58:56
旋转编码器的集电极开路输出、电压输出、互补输出和线性驱动输出之间的区别是什么?_欧姆龙(OMRON)
继电器 开关 控制元器件
电压输出是在集电极开路输出的电路基础上,在电源间和集电极之间接了一个上拉电阻,使得集电极和电源之间能 有一个稳定的电压状态,见图3。
么?
常见问题分类
传感器 光电传感器 接近传感器 压力传感器 旋转编码器 位移|测长传感器 视觉传感器 微型光电传感器 PLC
旋转编码器的集电极开路输出、电压输出、互补输出和线性驱动输出之间的区 别是什么?
集电极开路输出是以输出电路的晶体管发射极作为公共端,并且集电极悬空的输出电 路。一般分为NPN集电极开路输出(见图1)和PNP集电极开路输出(见图2)。
旋转编码器的集电极开路输出、电压输出、互补输出和线性驱动输出之间的区别是什么?_欧姆龙(OMRON)
线性驱动输出是采用RS-422标准,用AM26LS31芯片应用于高速、长距离数据传输的输出模式。信号以差分形式输 出,因此抗干扰能力更强。输出信号需专门能接收线性驱动输出的设备才能接收。输出电路见图5。
上一条:增量型编码器输出A相、B相、Z相分别代表什么含义? 下一条:旋转编码器有延长导线型号吗?如果要延长,导线规格有什么要求? 相关问题 > 各种输出形式的旋转编码器与后续设备(PLC、计数器等)接线分别怎么接? > 增量型编码器输出A相、B相、Z相分别代表什么含义? > 绝对型编码器选型:PNP输出,外径是直径50mm,电源电压DC12V~DC24V,分辨率是256 > 旋转编码器有延长导线型号吗?如果要延长,导线规格有什么要求? > 增量型编码器和绝对型编码器有什么区别? > 马达r7m-a40030-s1和驱动r7d-ap04h之间的编码器电缆(CN2)没有标配的吗? > 绝对值编码器的接线,使用问题 > 旋转编码器问题