
锂电池在多旋翼无人机应用中的特性
锂电池在多旋翼无人机应用中的特性
作者:庄淡盛
来源:《电子技术与软件工程》2018年第15期
摘要
当前锂电池的研发水平与制造工艺水平正在快速发展,行业内对锂电池的放电特性有较多的研究。
近年来无人机技术也发展迅猛,锂电池成为电动无人机动力来源的重要选择之一。
电动无人机在飞行过程中随着飞行条件的变化,对锂电池的能量输出需求也随之变化,也因此需要对无人机与锂电池的适配进行深入分析。
本文通过对飞行试验数据进行分析,得到锂电池在电动无人机飞行过程中的放电曲线并与之对应航时指标,以此为根据得到无人机与之匹配的锂电池选择方法,并通过实验方式验证了电动无人机在实际飞行时锂电池的选择。
【关键词】锂电池充放电特性无人机测试
1 引言
无人机应用大多追求大载重,长航时,高可靠性,因此对无人机电源的主要要求是既要能量密度高,又要功率密度大。
锂电池拥有优良的放电特性,这使其成为电动无人机领域最主要的动力存储单元。
目前在商用无人机领域,锂聚合物电池成为高性价比的无人机最理想的二次电源。
随着无人机应用市场高速发展,对无人机动力系统的各项指标要求也越来越高,特别是航时指标。
电动无人机在整个飞行包线中,各阶段都可能出现大的动力需求,特别是在任务末段。
而随着锂电池放电过程的进行,锂电池放电能力趋于减弱,这对无人机飞行任务来说非常不利。
因此在对电动无人机配置合适容量的电池时,需要经过细致考虑,让各个飞行阶段对动力的需求都在锂电池的输出能力范围内。
而在某些特殊使用条件下,无人机飞行时需要电源持续提供大功率输出,如果只采用简单的限压报警装置,则很可能会存在锂电池出现过放电现象。
2 锉聚合物电池的一般放电特性
锂聚合物电池具有额定的最大放电电流以及最小放电电压,超出额定值时会对电池造成不可逆的损伤。
在锂聚合物电池的使用过程中,多数情况下是不经意间出现过放电现象,多次累积之后便出现严重的性能损耗。
如图2所示。
2.1 放电C数与电池容量
锂聚合物电池放电状态有大C数放电和小C数放电两种,其中放电C数表示电池放电电流倍率。
设当前电池剩余容量为Q1,具有放电倍率为N的电池最大放电电流为1,则有:
I=Q1*N(1)
对于设计容量为Q0的电池,放电时间t,瞬时电流I(t),己消耗的电量Q2有:
由等式(1)和(2),对于特定的电池,其放电能力与放电C数有关,也与电池剩余电量相关,放电C数越大,大电流放电能力越强,而同一块电池剩余电量越多,大电流放电能力也越强。
2.2 锂聚合物电池放电曲线
为了解锂聚合物电池的一般放电特性,使用功率测试仪对试飞用的锂聚合物电池(容量为2.2Ah)进行放电测试(恒定1C、10C放电倍率持续放电,重复多次),锂聚合物电池前期放电压降较为平缓,当放电过程接近末尾时,电压出现陡降。
如图3所示。
3 锂电池在多旋翼无人机应用中的放电特性
3.1 电动无人机应用用对锂电池容量的需求
无人机按飞行方式可分为固定翼无人机以及旋翼类无人机,两类无人机对动力供电系统的要求都是:大爆发功率,持续不断的电能输出。
多旋翼无人机在整个飞行阶段,都需要动力系统提供不小于整机重量的升力,动力输出大小取决于整机重量以及飞行过载。
电动无人机在飞行时要不停地对飞行状态进行调整,为了让电池的功率输出能快速响应飞行器的飞行状态变化,其应该有足够大的放电C数。
而大C数电池意味着电极厚度更薄,导电涂层面积变大,其重量也相应加大。
在对无人机动力系统进行设计时,根据等式(1),电动无人机飞行末段电池电量己被消耗一部分,此时若要保证飞行需要的动力输出,电池设计容量应为:
其中:
I(t)≤Q1*N(4)
等式(3)中的积分部分表示不同的飞行任务段消耗电量之和,即电池总耗电量。
结合等式(3)和等式(4),就可以得到电动无人机所需要的最小电池容量Q0。
3.2 多旋冀飞行试验
为了充分了解锂电池在多旋翼无人机应用中的特性,为此进行了10次飞行试验,采集航时数据与实时电池放电曲线,并对两者进行分析。
试验采用深圳市爱科普电子有限公司生产的3串2.2Ah锂聚合物电池,飞行平台为深圳大疆创新F450机架,动力系统使用南昌三瑞模型有限公司2213动力套装,飞行控制系统使用PixHawk开源飞控系统。
使用这套系统进行多旋翼无人机飞行过程对电池供电需求情况的研究。
飞行试验在田径场进行,任务规划设置了8个航路点(图5),航路点数据如表1。
试验用电池在一个航程结束后剩余约40%电量,试验过程无过放电。
3.3 试验结果分析
试验结果如图6所示。
试验飞行包括起飞,爬升,平飞,悬停以及降落几个阶段。
图7中各个标号代表各个航路点,绿线表示电池的输出电流值,红线代表飞行高度数据。
从图中可以看出,多旋翼无人机在整个飞行过程中,有多处出现电流值的波动,如起飞爬升段和各个航线转弯处。
分析飞行数据有如下六个特点:
(1)起飞阶段由于爬升需要,电池输出功率较大;
(2)拐弯处因姿态及飞行速度改变,电池输出功率比平飞阶段大;
(3)降高结束处要停止降高,相比平飞状态电池输出功率会增加;
(4)前飞并缓慢降高时电池输出功率与平飞阶段相当;
(5)无人机悬停与匀速平飞相比,电池输出功率更大;
(6)飞行末段由于电池压降的原因,为保持输出功率,电池输出电流值整体上有所提局。
如图8所示,5号航路点是一个延时悬停点,平均电流值大于匀速平飞状态的平均电流值,这是由于在平飞状态下螺旋桨受来流作用,桨盘产生一定的额外升力所致。
多旋翼无人机的组成

多旋翼无人机的组成
多旋翼无人机是一种通过多个旋翼提供升力和稳定性的飞行器。
它由多个旋翼、机身、电池、控制器和传感器等部件组成。
下面将介绍多旋翼无人机的组成结构及各部件的功能。
1. 旋翼:多旋翼无人机通常由四个以上的旋翼组成,常见的有四旋翼、六旋翼、八旋翼等。
旋翼通过快速旋转产生升力,控制旋翼的转速可以实现飞行高度和方向的调节。
2. 机身:机身是连接各个部件的主体,通常由轻质材料如碳纤维或铝合金制成,具有足够的强度和稳定性以支撑整个无人机的飞行。
3. 电池:电池是提供动力的重要部件,多旋翼无人机通常使用锂电池作为能源,电池的容量和电压会直接影响无人机的续航时间和飞行性能。
4. 控制器:控制器是多旋翼无人机的大脑,负责接收和处理传感器反馈的数据,控制旋翼的转速和姿态,以确保无人机的稳定飞行和精准操控。
5. 传感器:传感器包括陀螺仪、加速度计、罗盘等,通过感知飞行器的姿态、速度和方向等信息,传输给控制器进行实时调节,以保持飞行器的平衡和稳定。
6. 遥控器:遥控器是操作无人机的设备,通过遥控器上的摇杆、按
钮等控制无人机的起飞、降落、飞行方向和高度等动作。
多旋翼无人机的组成包括旋翼、机身、电池、控制器、传感器和遥控器等部件,每个部件都发挥着重要的作用,协同工作才能实现无人机的稳定飞行和精准操控。
随着技术的不断发展,多旋翼无人机在农业、航拍、物流等领域有着广泛的应用前景,相信未来会有更多创新的无人机设计和应用出现。
多旋翼无人机的特点及应用

FRONTIER DISCUSSION | 前沿探讨多旋翼无人机的特点及应用陈友鹏 李雷 赖刘生 陈进稳 蒋超广州南洋理工职业学院 广东省广州市 510925摘 要: 本文根据无人机特性介绍了不同类型的无人机并将其优缺点进行了对比。
讲述了多旋翼无人机的结构组成要素并且详细地介绍了它在不同场景中的用途。
最后,根据多旋翼无人机整体的对本文作出了相应的总结。
关键词:多旋翼无人机 无人机应用 无人驾驶技术1 引言飞行曾经是鸟类独有的一种生存能力之一。
然而,自从人类发明了飞行器以来,这种“曾经”被打破了,飞行不再为鸟类生物所独有了,人类也可以借助外物展示飞行技巧。
最近20多年来,随着无人驾驶技术在飞机领域中不断地发展,人类又迎来了飞行史上的一个巨大突破——即无人机技术[1]。
无人机技术是一种以无线电遥控或由自身程序控制为主的不载人飞机技术。
根据飞行平台的不同,无人机可分为多旋翼无人机,固定翼无人机,直升无人机,和其他无人机。
为了更好地认识和理解这种新的技术,本文将根据多旋翼无人机特性,浅谈一下对多旋翼无人机的认识。
2 多旋翼无人机的优缺点及其特性无人机根据飞行平台的不同可分为多旋翼无人机,固定翼无人机,直升无人机,和其他类型无人机[2]。
固定翼无人机类似于普通民航的客机,其特点是载重量大,续航时间长,而且制作成本低,技术要求少。
然而固定翼无人机受场地的局限性很大,无法有效的悬停,因此很难应用于民用无人机领域。
直升无人机类似于直升机,受场地影响较少,可以有效悬停,并且载荷和航程也比较好,然而直升无人机具有结构性的缺陷,故障频发,而无人机又无法像载人直升机一样有专业人员进行有效控制,导致它十分脆弱,难以操纵。
而多旋翼无人机不仅可以自由悬停,而且成本也不高,可以实现有效控制。
然而,最大的缺点是其载荷小,续航时间多,使用普通的锂电池通常一次充满电耗费一小时时间仅能满足半小时的飞行任务,这是最大的短板。
即便如此,综合以上多方面的因素考虑,多旋翼无人机仍然是目前民用无人机的首选。
多旋翼性能估算浅析-预估多旋翼的悬停时间,载重能力,飞行速度

多旋翼性能估算浅析---北航可靠飞行控制研究组(微信公众号:buaarfly) 1.简介近年来,多旋翼飞行器发展迅速。
不仅仅在航拍领域,多旋翼还在农业植保、电力巡线、地质勘探、交通管理、快递运输等方面同样具有非常可观的发展前景。
然而,就在多旋翼迅速发展的同时,其相应的零部件供应日益多样。
因为多旋翼的载重根据需求各不相同,所以对应的“最优”零部件组合包括多旋翼构型(四旋翼、六旋翼还是八旋翼)也各不相同。
最优的零部件组合和多旋翼构型可以最大程度地提升多旋翼的续航时间。
这也是目前最简单直接的解决方法。
因此,如何合理选择相应零部件和飞行器构型来制作一架满足需求的多旋翼逐渐成为大家关注的问题。
然而,这对于普通飞行爱好者甚至中小型飞行器公司飞行器设计者来说,零部件种类繁多,会给大家造成选择性障碍。
一般大家采用的方法是依靠已有的机型的经验或者通过反复实验的方法。
这不仅限制了机型,而且会浪费大量的人力物力,特别是大型或载人的多旋翼。
因此,很有必要解决如下两个问题:(1)根据给定的配置计估算一架多旋翼飞行器的悬停时间、最大负载重量和飞行距离等飞行性能。
(2)根据给定一架多旋翼飞行器的悬停时间、最大负载重量和飞行距离等飞行性能给出最佳的配置。
目前,在北航可靠飞行控制研究组(/)的努力下,我们初步解决了第一个问题,建立了多旋翼性能评估网站。
与此同时,我们也在朝解决第二个问题的方向迈进。
下面,我们将简单分享下根据给定的配置,如何估算一架多旋翼的悬停时间的,即第一个问题的解决思路。
2.动力系统介绍飞行性能主要由多旋翼的动力系统决定。
多旋翼的动力系统由航模电池、电子调速器、直流无刷电机、螺旋桨四个部分组成,各部分器件均具有一定的规格和相应的性能,所以该四部分具有相应的最佳匹配组合。
工程经验上的“高KV值电机配小桨,低KV值配大桨”隐含的就是这个道理。
对于螺旋桨,主要考虑其尺寸规格对其升阻性能的影响。
对于电机,主要考虑其不同型号KV值的不同对电机转速的影响,同时电机的性能是否优越还要取决于其标称空载电流和空载电压以及电枢内阻。
多旋翼无人机系统组成6
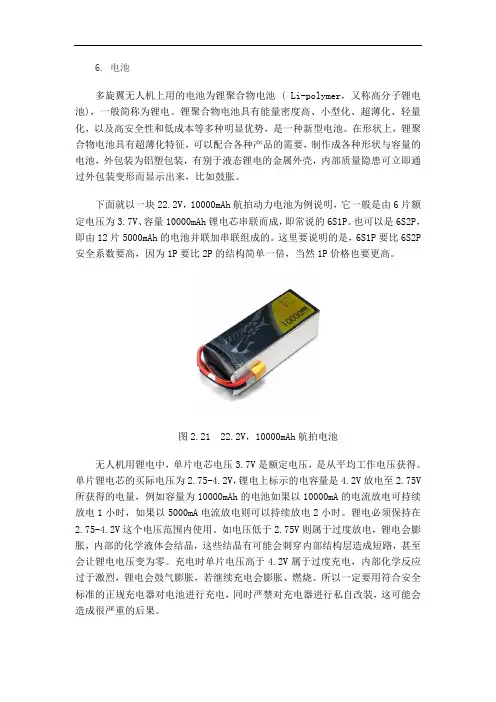
6. 电池多旋翼无人机上用的电池为锂聚合物电池 ( Li-polymer,又称高分子锂电池),一般简称为锂电。
锂聚合物电池具有能量密度高、小型化、超薄化、轻量化,以及高安全性和低成本等多种明显优势,是一种新型电池。
在形状上,锂聚合物电池具有超薄化特征,可以配合各种产品的需要,制作成各种形状与容量的电池,外包装为铝塑包装,有别于液态锂电的金属外壳,内部质量隐患可立即通过外包装变形而显示出来,比如鼓胀。
下面就以一块22.2V,10000mAh航拍动力电池为例说明,它一般是由6片额定电压为3.7V、容量10000mAh锂电芯串联而成,即常说的6S1P。
也可以是6S2P,即由12片5000mAh的电池并联加串联组成的。
这里要说明的是,6S1P要比6S2P 安全系数要高,因为1P要比2P的结构简单一倍,当然1P价格也要更高。
图2.21 22.2V,10000mAh航拍电池无人机用锂电中,单片电芯电压3.7V是额定电压,是从平均工作电压获得。
单片锂电芯的买际电压为2.75-4.2V,锂电上标示的电容量是4.2V放电至2.75V 所获得的电量,例如容量为10000mAh的电池如果以10000mA的电流放电可持续放电1小时,如果以5000mA电流放电则可以持续放电2小时。
锂电必须保持在2.75-4.2V这个电压范围内使用。
如电压低于2.75V则属于过度放电,锂电会膨胀,内部的化学液体会结晶,这些结晶有可能会刺穿内部结构层造成短路,甚至会让锂电电压变为零。
充电时单片电压高于4.2V属于过度充电,内部化学反应过于激烈,锂电会鼓气膨胀,若继续充电会膨胀、燃烧。
所以一定要用符合安全标准的正规充电器对电池进行充电,同时严禁对充电器进行私自改装,这可能会造成很严重的后果。
多旋翼民用无人驾驶航空器电池能量的单位

多旋翼民用无人驾驶航空器电池能量的单位在我们这个科技飞速发展的时代,多旋翼无人机成了我们生活中的常客。
从拍照、送货到救援,它们无处不在。
那么,你有没有想过,这些飞行器背后的“心脏”是什么?没错,就是电池!电池的能量单位就像你给无人机注入的“燃料”,决定了它能飞多远、飞多久。
那么,咱们今天就来聊聊这些电池的能量单位是什么,以及它们在实际应用中的重要性。
1. 电池能量的基本概念电池的能量单位是什么呢?简单来说,我们常用的电池能量单位是“瓦特小时”,简称Wh。
听起来是不是有点晦涩?其实,这就像你家里的电表,电池的瓦特小时数就表示它能储存多少电量。
举个例子,如果一个电池标注了10Wh,意思就是它能提供10瓦特的电力持续一小时。
你可以把它想象成一瓶水,瓶子的容量越大,它能装的水就越多,也就能“续航”更久。
1.1 电池能量的重要性好的电池能量单位能直接影响到无人机的飞行性能。
如果电池的“水桶”大,无人机就能飞得更远;如果电池的“水桶”小,无人机飞得就快没电了。
这就像是你跑步时,如果你带的水瓶很小,跑不了多远就得停下来喝水。
无人机也是一样,它需要稳定的电源供应才能完成各种任务。
1.2 电池能量与飞行时间的关系有些朋友可能会问,电池的瓦特小时和飞行时间到底有什么关系呢?简单来说,就是电池的容量越大,飞行时间就越长。
不过,也要考虑到无人机的重量、风速和飞行模式等因素。
就像你开车时,车的油箱越大,你能跑得越远,但这还得看你开车的速度和路况。
2. 实际应用中的电池能量你可能好奇,现实中的无人机都用的是什么电池呢?现在市面上常见的多旋翼无人机一般使用锂电池,因为锂电池相对于其他类型的电池有更高的能量密度。
这就像是相同体积的水瓶里,装水的量更多,锂电池能在相对较小的体积下提供更多的电力支持。
2.1 如何选择合适的电池如果你打算购买无人机或是替换电池,记得查看电池的瓦特小时数。
瓦特小时越高,电池的续航能力就越强。
比如说,你的无人机需要长时间拍摄航拍视频或者进行长距离飞行,那么大容量的电池就非常关键了。
多旋翼无人机动力系统各器件的功能

多旋翼无人机动力系统各器件的功能多旋翼无人机动力系统是无人机的核心部分,由多个器件组成,各具不同功能。
下面将分别介绍多旋翼无人机动力系统中各个器件的功能。
1. 电机(Motor)电机是多旋翼无人机动力系统的关键组件之一,主要负责提供动力。
电机通过转动螺旋桨产生的推力,使无人机能够在空中飞行。
根据无人机的大小和载重要求,电机的功率和转速可以有所不同。
2. 螺旋桨(Propeller)螺旋桨是将电机的动力转化为推力的装置。
它通过旋转产生气流,从而推动无人机向前飞行或保持平衡。
螺旋桨的形状和材料也会影响无人机的性能和稳定性。
3. 电调(Electronic Speed Controller,ESC)电调是无人机动力系统中的控制装置,用于调节电机的转速和功率。
通过接收飞控系统发送的指令,电调可以控制电机的转速,从而控制无人机的飞行姿态和速度。
4. 电池(Battery)电池是无人机动力系统的能量来源,提供给电机和其他电子设备所需的电能。
电池的容量和电压决定了无人机的续航能力和飞行时间。
不同类型的电池(如锂电池、聚合物电池等)具有不同的特性和适用场景。
5. 电源管理系统(Power Distribution Board,PDB)电源管理系统用于管理和分配电能,将电池的电能供给给各个部件。
它通常包括电源输入接口、分配电路和电源输出接口等。
通过电源管理系统,可以确保各个部件能够正常工作,并提供电流和电压保护功能。
6. 电源滤波器(Power Filter)电源滤波器用于过滤电源中的干扰和噪音,保证无人机系统能够正常运行。
它可以减少电源波动对其他电子设备的影响,并提高系统的稳定性和可靠性。
7. 传感器(Sensors)传感器在无人机动力系统中起到感知和监测的作用。
常见的传感器包括加速度计、陀螺仪、罗盘等。
它们可以测量无人机的姿态、速度、方向等参数,并将这些信息传输给飞控系统,从而实现无人机的自动控制和稳定飞行。
多旋翼无人机的发展及应用免费范文
多旋翼无人机的发展及应用在2010年之前,固定翼模型飞机和模型直升机是航拍和航模运动领域的主力军。
但在近几年,因优良的操控性能,多旋翼飞行器异军突起,迅速成为航拍和航模运动领域的新星,并得到越来越多相关行业的关注。
当前,围绕多旋翼飞行器相关创意、技术、产品、应用和投资的新闻层出不穷,而随着产品的火爆,多旋翼技术的发展更是迅猛,已成为微小型无人机的主流。
多旋翼为何在沉寂数十年之后迅速走红,在未来又有哪些新的发展趋势?本文将针对这些问题进行论述。
早期的多旋翼飞行器人类总是在不断探索中进步。
18世纪后期蒙哥费尔热气球的成功升空,开创了人类飞行的新时代。
1903年世界上第一架重于空气、有动力、可控飞机的诞生,则拉开了人类近代航空发展史的序幕。
1907年,法国Breguet兄弟制造了最早的四旋翼直升机,不过它只飞了几英尺高,且飞行稳定性很差、无法控制。
1922年,美国人Dr.George de Bothezat试验了名叫Flying Octopus的四旋翼飞行器,其最大飞行高度有5米,留空时间2分45秒。
但是该飞行器的稳定性依然不好,未能满足美国军方的要求。
1956年,柯蒂斯-怀特公司为美国陆军设计了VZ-7四旋翼飞行器,并交付给军方两架原型机。
虽然这款飞机的飞行相对稳定,却依然没有达到军方对飞行高度和速度的要求,故该计划没有进一步推进。
此后50年过去了,尽管通过世界各国科学家的不断探索,四旋翼直升机在技术上有了一些进步,但还是不能满足军事方面的要求。
从20世纪初到20世纪中期,直升机的发展进入探索期,包括多旋翼在内的各种试验性机型相继问世。
最终,单旋翼带尾桨式直升机成为至今最流行的形式。
到20世纪后期,传统构型的直升机技术问题基本解决,进入了航空实用期。
其应用领域不断扩展,数量迅速增加。
而多旋翼构型则被慢慢冷落。
此后十几年,有关多旋翼直升机的技术都没有什么进展。
究其原因,主要有3个问题:首先是系统本身不稳定,导致飞行员的负担太重;其次是发动机技术不能满足要求,油门反应速度慢;第三是其运动主要依赖于螺旋桨速度的及时改变,而这种方式不宜推广到大尺寸机型上。
多旋翼民用无人驾驶航空器电池能量单位
多旋翼民用无人驾驶航空器电池能量单位1. 引言1.1 概述随着无人驾驶技术的快速发展,多旋翼民用无人驾驶航空器(简称无人机)在各种应用领域得到了广泛的应用。
然而,无人机在执行各种任务时需要大量的电能支持,因此电池成为了其核心部件之一。
本文主要探讨多旋翼无人机使用的电池能量单位,并对不同类型电池进行特性分析,同时对其能量密度趋势进行预测和应用前景展望。
1.2 研究背景过去几年来,随着科技水平的提高和重型锂离子电池等新型电池技术的发展,在提供更多动力的同时也使得无人机具备了更长时间的飞行续航能力。
然而,在不同任务下,无人机所需的能源消耗是有很大差异的,因此需要进行深入分析与研究。
1.3 研究意义准确评估和选择合适的电池能量单位对于多旋翼民用无人驾驶航空器至关重要。
通过对不同类型电池及其特性进行研究分析,可以更好地满足无人机在不同任务中的能源需求。
此外,预测和分析电池能量密度的发展趋势,可以为未来无人机设计与技术发展提供重要参考。
本文旨在全面了解多旋翼无人驶航空器电池能量单位,为该领域的研究和实际应用提供有益的指导意见。
以上是引言部分的内容描述,主要从概述、研究背景和研究意义三个方面对文章进行了介绍。
2. 电池类型及特性:2.1 锂电池:锂电池是目前最广泛使用的无人驾驶航空器电池之一。
它具有较高的能量密度和周期寿命,能够提供长时间的飞行续航能力。
锂电池还具有较低的自放电率和充电效率,并且没有记忆效应。
这使得锂电池成为许多民用无人机的首选能源存储解决方案。
然而,锂电池也存在一些缺点。
首先,锂电池对温度较为敏感,在极端温度条件下可能会导致性能下降或损坏。
其次,由于其化学特性,锂电池在充放电过程中可能会发生热失控,并引发安全隐患。
因此,在使用锂电池时需要注意安全事项并遵循正确的充放电方法。
2.2 镍氢电池:镍氢电池是另一种常见的用于民用无人驾驶航空器的电池类型。
与锂电池相比,镍氢电池具有更高的充放电效率和较长的寿命。
多旋翼无人机电池充电
电池充电器介绍
电池充电器用于为无人飞行器的动力电池充电。目前市场上比较常用的充电 器有Cellpro PowerLab 8 v2 、Hyperion EOS-0720i-SDUO3等。
锂 电 池 和 充 电 器 介 绍
Cellpro PowerLab 8 v2
Cellpro PowerLab 8 v2
池
和 充
锂聚合物电池具有高倍率、高能量比、性能高、高安全、寿命长,环保
电
器
无污染,质量轻等优点。
介
绍
多旋翼飞行器常用锂电池介绍
6S 10000mah电池,多用于S1000、S800 EVO等6轴及以上大型多旋翼飞行器。 3S 5000mah电池,多用于风火轮F550等4轴中小型多旋翼飞行器。 3S 2200mah电池,多用于Phantom1、风火轮F450等4轴小型多旋翼飞行器。 3S 5200mah电池,用于Phantom2、Vision、Vision+等四轴小型多旋翼飞行器。
绍
5、支持并联充电,在并联充电板的支持下,可同时给多块电池充电。
以Cellpro PowerLab 8 v2充电器对6S 10000mah电池进行充电为例,基本使用步 骤如下:
(1)接上电源,并连接电池。(推荐使用1200W 27V DC电源)
锂 电 池 和 充 电 器 介 绍
(2)选择电源类型,该充电器有Battery(电瓶或充电站)和DC Power Supply(电源 供应器)两种选择,推荐选择后者。
锂
电
池
和
充
以上步骤执行完成后,按确认键,系统进行电池检测,检测正常后,再
电
器 介
按确认键,开始充电。
电池管理系统在无人机中的应用研究
电池管理系统在无人机中的应用研究无人机作为一种重要的飞行器,已经在各个领域得到广泛应用。
然而,无人机的续航能力一直是制约其发展的重要因素之一。
为了解决这个问题,电池管理系统(BMS)被引入到无人机中,以提高电池的使用效率和延长飞行时间。
本文将对电池管理系统在无人机中的应用进行研究,探讨其优势和挑战。
一、电池管理系统的优势1. 增强飞行稳定性:电池管理系统可以帮助无人机监测电池状态,包括电量、温度和电压等参数。
准确了解电池的状态,有助于避免过度放电或过度充电,从而保持飞行稳定性。
2. 延长飞行时间:通过电池管理系统,无人机可以实现电池容量的最大化利用。
管理系统可以根据电池的充电和放电情况,为无人机提供最佳的电能供应,从而延长其飞行时间。
3. 提高安全性:无人机使用的电池往往是锂离子电池,这种电池在不正确使用或管理的情况下可能引发火灾或爆炸。
电池管理系统可以监测电池的温度和电压,并及时报警以防止潜在的安全问题。
二、电池管理系统的挑战1. 重量和体积的限制:无人机需要在有限的空间内安装电池和电池管理系统,因此,电池管理系统需要满足轻量化和小型化的要求,以避免给无人机带来过多的负担。
2. 温度的影响:无人机的航空环境复杂多变,高温和低温都会对电池的性能产生不利影响。
电池管理系统需要具备高温和低温环境下的稳定工作能力,以确保无人机正常运行。
3. 高电流排放:无人机需要在起飞和加速时输出高电流。
电池管理系统必须能够处理和分配这些高电流,以确保无人机能够正常运行,同时保护电池免受过度负荷。
三、电池管理系统的应用研究1. 电池容量预测:通过采集电池的充电和放电数据,并结合算法和模型,可以预测电池容量的使用情况。
这样,在无人机飞行之前,可以根据电池容量预测结果规划飞行任务,合理安排飞行时间。
2. 温度监测和控制:电池的温度对其寿命和性能有重要影响。
电池管理系统可以监测电池的温度,并根据需要控制温度,以保证电池在适宜的工作温度范围内运行。