
过程控制第5章前馈控制系统xuPPT
F
Wff
V(S)
N(s)
Wf(S)
Y1(s)
+ Y(s)
Wff(S)
Wo(S)
+
Y2(s)
N
Y2(s) Y(s)
对象
Y1(s)
V(S) Wo(S)
20
根据框图,有:
N(s)
Wf(S)
Y1(s)
+ Y(s)
Wff(S)
Wo(S)
+
Y2(s)
Y(S)Wf (S)N(S)Wff(S)Wo(S)N(S) Y(S) N(S)Wf (S)Wff(S)Wo(S)
Wf(S)
Y1(s)
+ Y(s)
Wff(S)
Wo(S)
+
Y2(s)
前馈控制方框图
N ΔN
y
t
y1(t)
t
y2(t)
y1(t)+ y2(t)=0
前馈控制系统补偿过程
即 :当 N (t)0 时Y(, t)0
17
2.稳态不变性
被控量Y(t)在扰动量N(t)作用下,系统在稳态偏差 与扰动无关。即静态偏差为0,动态不为0。
则根据绝对不变性原理:
N(S)0,Y(S)0 即:Wf (S)Wff(S)Wo(S)0
21
满足输出绝对不变性前馈控制器:
W ff(S) W f(S)/W o(S)
Wff (S):前馈控制器传 (包函含测量环节) Wf (S):扰动通道传函 Wo(S):控制通道传(包函含执行)器
第五章 前馈控制系统设计
第三章 单回路控制系统设计
第四章 串级控制系统设计
都是负反馈,当扰动发生,通过检测扰动引起的 输出偏差进行调节。所以负反馈进行扰动调节时, 输出必然有波动。
有没有这样一种控制,当干扰一出现,在其影响 输出之前,就进行抑制,从而对输出没有影响?
1
此控制具有以下特征: 在扰动影响输出前进行调节。 直接测量扰动大小,通过调节,实现对扰动的完
15
1.绝对不变性
被控量Y(t)在扰动量N(t)作用下,过渡过程中始终不 变。即静态和动态偏差都为0。
F
Wff
N Y1(s)
Y2(s)
N(s)
Y(s)
Wff(S)
Wf(S)
Y1(s)
+ Y(s)
Wo(S)
+
Y2(s)
前馈控制
前馈控制方框图
16
F Wff
Y2(s)
N Y1(s)
Y(s)
前馈控制
N(s)
全补偿,从而实现消除扰动对输出的影响。 前馈控制就是测量扰动,补偿扰动的控制
2
本章内容
1 前馈控制的基本概念 2 前馈控制器的设计 3 前馈-反馈,前馈-串级复合控制系统 4 前馈控制系统的应用原则 5 前馈控制系统的参数整定 6 前馈控制系统典型应用
3
1 前馈控制的基本概念
前馈控制是相对于反馈控制而言的。
13
2 前馈控制器的设计
不变性原理是前馈控制的理论基础。
一、不变性原理
不变性原理指控制系统的被控量与扰动量完全无 关,或在一定准确度下无关。
即 :当 N (t)0 时Y(, t)0
N(t)
被控过程 Y(t)
及仪表
14
按照控制系统输出参数与输入参数的不变性程度, 分为几种不变性类型: 1.绝对不变性 2.稳态不变性 3.ε不变性
动态偏差 不为0
y1(t)
静态偏差 为0
系统输出y(t) y2(t)
18
3.ε不变性
被控量Y(t)在扰动量N(t)作用下,系统偏差小于一
个小量,用ε表示。
y1(t)
ε
系统输出y(t) y2(t)
19
二、前馈控制器的设计
1)输出Y(s)与扰动N(s)之间关系:
Wf (S):扰动通道传函 Wff (S):前馈控制器传含 函测 (量 包环节) Wo(S):控制通道(包 传含 函执行) 器
5
反馈控制总要滞后扰动,是一种不及时的控制。
反馈控制是闭环控制,存在稳定性问题。
对闭环回路中扰动都有调节作用。
调节器一般采用P、I、D控制规律,具有通用性。
偏差 反馈控制器
设定
干扰
执行器 对象
测量变送
被控变量
6
2、前馈控制
Feedforward control 简称FFC
当扰动一旦出现,调节器就根据扰动的大小和性质进 行控制,补偿扰动对系统的影响,使被控参数不变。
制系统 前馈控制使用的是与实施对象特性而定的专用控
制器,反馈控制采用通用PID控制器 一种前馈控制只能克服一种干扰,反馈控制只用
一个控制器就可克服多个干扰
12
前馈控制的应用场合
系统中存在用反馈控制 达不到质量要求时。
当控制系统的控制通道滞后时间较长,由于反馈控制 不及时影响控制质量时,可采用前馈或前馈-反馈控 制系统 。
前馈调节器 执行器
Y1 -Y1 被控变量
对象
通过设计前馈调节器,使得调节器改变的量刚好 补偿干扰对对象的影响。
8
前馈控制 特点:
①前馈控制器是“测量扰动,消除扰动对被控量的影响”。前 馈调节器又称为“扰动补偿器”。
②扰动发生,前馈控制器动作及时,对抑制由于扰动引起的动、 静态偏差比较快速有效。
③前馈控制属开环控制,只要系统中各环节稳定,控制系统必 定稳定。
Y1 -Y1 被控变量 对象
10
前馈控制与反馈控制比较
偏差
设定
反馈控制器
干扰
执行器 对象
测量变送
被控变量
测量变送器 前馈控制器 执行器
干扰
干扰通道 Y1 -Y1 被控变量
对象
11
特点比较:
前馈基于干扰控制,反馈基于偏差控制 抑制干扰,前馈控制比反馈控制及时有效 前馈控制属于开环控制系统,反馈控制是闭环控
1、反馈控制: Feedback control 简称FBC
反馈控制在被控参数偏离给定值后,依据偏差,控 制器发出控制指令,补偿扰动对被控参数的影响
4
——基于偏差的控制
偏差 反馈控制器
设定
干扰
执行器
对象
测量变送
被控变量
反馈控制特点:
当干扰已经发生,但是被控参数尚未变化, 偏差 =0,则控制器不产生调节作用。 例如: 闭环中的干扰:冷流体流量波动
测量变送器
干扰
干扰通道
前馈控制器 执行器
Y1 -Y1 被控变量
对象
9
④只对被测量的可测而不可控的扰动有校正作用, 而对系统中的其他扰动无校正作用。
即前馈控制具有指定性补偿的局限性。
⑤前馈控制器的控制规律,取决于被控对象的特性, 因此,有时控制规律比较复杂。
测量变送器 前馈控制器 执行器
干扰
干扰通道
例如: 闭环中的干扰:冷流体流量波动—突然增加
这种直接根据造成偏差 原因--扰动进行的控制 称为前馈控制
7
前馈控制:
当冷流体流量增加 N 时,其对
输出温度影响假如为Y1,当 其一产生,即改变蒸汽流量 Fs ,
使得蒸汽 Fs 对输出温度影响为 -Y1,那么输出温度就不会变化。
测量变送器
干扰
干扰通道
合集下载
河南理工大学-过程控制课件-前馈控制-正式
扰一出现,前馈控制器就根据检测到的干扰,按 一定规律进行控制。当干扰发生后,被控变量还 未发生变化,前馈控制器就产生了控制作用把偏 差彻底消除。
前馈控制与反馈控制的比较
前馈控制
相关干扰可测量 基于干扰操作 操作变量
开环,无稳定性问题
只有部分干扰可检测
控制通道与相关干扰通道的精确 数学模型均需要获得
前馈控制的理论基础
不变性原理是前馈控制的理论基础。“不变性 ”是指控制系统的被控变量不受扰动变量变化的影 响。进入控制系统中的扰动会通过被控对象的内部 关联,使被控变量发生偏离其设定值的变化。不变 性原理是通过前馈控制器的校正作用,消除扰动对 被控变量的这种影响。
有以下几种类型的不变性: (1)绝对不变性 指在扰动的作用下被控变 量在整个过程中始终保持不变; (2)误差不变性 指在扰动的作用下被控变量 的波动小于一个很小值; (3)稳态不变性 系统在稳态工况下被控变 量与扰动无关; (4)选择不变性 被控变量往往受到若干个 干扰的影响,若系统对其中几个主要的干扰实现不 变性补偿,就称为选择不变性。
TT 11
T2
工艺 介质
反馈控制方案
T2sp
PV
FFC
T1m
RFm
TT
FT
12
31
u RV
蒸汽
T1
RF
换热器
凝液
T2
工艺 介质
前馈控制方案
前馈控制的一般概念
ysp u(t)
前馈控制器
D1(t) Dn(t)
...
D1(t), …, Dn(t) 表示某些 可测量、且对被控变量 CV影响显著的干扰
被控 过程
测量单元
前馈控制器
GDM (s)
前馈控制与反馈控制的比较
前馈控制
相关干扰可测量 基于干扰操作 操作变量
开环,无稳定性问题
只有部分干扰可检测
控制通道与相关干扰通道的精确 数学模型均需要获得
前馈控制的理论基础
不变性原理是前馈控制的理论基础。“不变性 ”是指控制系统的被控变量不受扰动变量变化的影 响。进入控制系统中的扰动会通过被控对象的内部 关联,使被控变量发生偏离其设定值的变化。不变 性原理是通过前馈控制器的校正作用,消除扰动对 被控变量的这种影响。
有以下几种类型的不变性: (1)绝对不变性 指在扰动的作用下被控变 量在整个过程中始终保持不变; (2)误差不变性 指在扰动的作用下被控变量 的波动小于一个很小值; (3)稳态不变性 系统在稳态工况下被控变 量与扰动无关; (4)选择不变性 被控变量往往受到若干个 干扰的影响,若系统对其中几个主要的干扰实现不 变性补偿,就称为选择不变性。
TT 11
T2
工艺 介质
反馈控制方案
T2sp
PV
FFC
T1m
RFm
TT
FT
12
31
u RV
蒸汽
T1
RF
换热器
凝液
T2
工艺 介质
前馈控制方案
前馈控制的一般概念
ysp u(t)
前馈控制器
D1(t) Dn(t)
...
D1(t), …, Dn(t) 表示某些 可测量、且对被控变量 CV影响显著的干扰
被控 过程
测量单元
前馈控制器
GDM (s)
过程控制中的前馈控制系统共38页

21、要知道对好事的称颂过于夸大,也会招来人们的反感轻蔑和嫉妒。——培根 22、业精于勤,荒于嬉;行成于思,毁于随。——韩愈
23、一切节省,归根到底都归结为时间的节省。——马克思 24、意志命运往往背道而驰,决心到最后会全部推倒。——莎士比亚
1、不要轻就是一场冒险。走得最远的人,常是愿意 去做,并愿意去冒险的人。“稳妥”之船,从未能从岸边走远。-戴尔.卡耐基。
梦 境
3、人生就像一杯没有加糖的咖啡,喝起来是苦涩的,回味起来却有 久久不会退去的余香。
过程控制中的前馈控制系统 4、守业的最好办法就是不断的发展。 5、当爱不能完美,我宁愿选择无悔,不管来生多么美丽,我不愿失 去今生对你的记忆,我不求天长地久的美景,我只要生生世世的轮 回里有你。
25、学习是劳动,是充满思想的劳动。——乌申斯基
谢谢!
第五章2 前馈-反馈控制系统PPT课件

静态前馈控制;动态前馈控制;前馈-反馈控制;前馈-串级控制
1.静态前馈控制
所谓静态前馈控制,是指前馈调节器的输出量仅仅是其输入量的函数.与时间因 子无关。前馈调节器的控制规律具有比例特性,
其大小可根据过程扰动通道的静态放大系数和过程控制通道的静态放大系数来决定。 静态前馈控制只考虑最终稳态时的校正,所以只能使被控参数最终的静态偏差接
Kf
T1s 1 es 的微分表示形式为:
T2s 1
T2
du f (t) dt
uf
(t)
K
f
[T1
dF (t dt
)
F (t
)]
用差分方程来代替微分方程时:
Ts:采用周期。
du f (t) dt
|t kTs
u
f
(k)
dF (t dt
f
)
|t kTs
F (k
1
df ) Ts
F (k
则有:
Wf (s) K f
KdT1s T1s 1
1
T2s 1 KdT2s
1
K
f
T1s 1 T2s 1
在DDZ-Ⅲ型仪表和组装仪表中,上述前馈模型都有相应的硬件模块。为前馈-反 馈控制的广泛应用提供了方便。
Kf
T1s 1 e s 型前馈控制器 T2s 1
采用该种前馈模型的较少。
东北大学
3.数字仪表实施
/ T2 )
1
(
1 a
1)et
aT1
,这里
a
T1
T2
东北大学
当a>1,T1>T2, 前馈补偿器具有滞后性,适用于控制通道滞后小于干扰通道的场合; 当a<1,T1<T2, 前馈补偿器具有超前性,适用于控制通道滞后大于干扰通道的场合。
1.静态前馈控制
所谓静态前馈控制,是指前馈调节器的输出量仅仅是其输入量的函数.与时间因 子无关。前馈调节器的控制规律具有比例特性,
其大小可根据过程扰动通道的静态放大系数和过程控制通道的静态放大系数来决定。 静态前馈控制只考虑最终稳态时的校正,所以只能使被控参数最终的静态偏差接
Kf
T1s 1 es 的微分表示形式为:
T2s 1
T2
du f (t) dt
uf
(t)
K
f
[T1
dF (t dt
)
F (t
)]
用差分方程来代替微分方程时:
Ts:采用周期。
du f (t) dt
|t kTs
u
f
(k)
dF (t dt
f
)
|t kTs
F (k
1
df ) Ts
F (k
则有:
Wf (s) K f
KdT1s T1s 1
1
T2s 1 KdT2s
1
K
f
T1s 1 T2s 1
在DDZ-Ⅲ型仪表和组装仪表中,上述前馈模型都有相应的硬件模块。为前馈-反 馈控制的广泛应用提供了方便。
Kf
T1s 1 e s 型前馈控制器 T2s 1
采用该种前馈模型的较少。
东北大学
3.数字仪表实施
/ T2 )
1
(
1 a
1)et
aT1
,这里
a
T1
T2
东北大学
当a>1,T1>T2, 前馈补偿器具有滞后性,适用于控制通道滞后小于干扰通道的场合; 当a<1,T1<T2, 前馈补偿器具有超前性,适用于控制通道滞后大于干扰通道的场合。
第五章前馈控制系统ppt课件
第5章
前馈控制系统
5.1 前馈控制系统的特点 5.2 前馈控制系统的几种主要结构形式 5.3 前馈控制规律的实施 5.4 前馈控制系统的应用 5.5 前馈控制系统的参数整定 5.6 多变量前馈控制
实验:前馈控制系统实验
5.4 前馈控制系统的应用
什么情况下采用前馈控制:
(1)对象滞后较大,反馈难以满足要求,可把主要干 扰进行前馈控制
G(s) K es Ts 1
T1s 1 T2s 1
1 T2s 1
e f s
1
1 2
f
s
1
1 2
f
s
-K
输入
+Σ
+K
1
+
1 2
f
s
1
+Σ
-
输出
5.3 前馈控制系统的实施
输入
K=T1/T2-1
Kf
K
1/(T2s+1)
+
输出 -Σ
+
图5-12 (T1s+1)/(T2s+1)实施框图
t
mf
mf (t) K f [1 ( 1)e ]T1 (输出)
实验:前馈控制系统实验
5.3 前馈控制系统的实施
前馈控制规律取决于对象干扰通道和控制通道的 传递函数
工业对象特性复杂,导致前馈控制规律种类繁多, 不利于实施
工业应用希望控制规律能具有一定的通用性, 便于控制实施(特别是仪表)
5.3 前馈控制系统的实施
一般的工业对象可以用一阶容量滞后加纯滞后环节近似,如:
同样对于上述换热器FFC-FBC系统,如果蒸汽流量不稳定, 无论FFC或FBC的效果都不能正常发挥
前馈控制系统PPT课件
系统中存在着可测、不可控、变化频率频繁、幅值大且对被控变量 有显著影响的干扰,采用前馈控制系统可大大提高控制品质。
系统中主要干扰比较多,且对执行器要求严格,可采用前馈-串级控 制系统提高控制效果。
对于无自平衡能力的生产过程,不单独使用前馈控制。
第15页/共17页
第16页/共17页
感谢您的观看!
第17页/共17页
第9页/共17页
➢前馈-反馈复合控制系统
Gff
T C
SP
B2
B1
输入X: 冷流体流量F1
输出Y: 热流体出口温度
换热器前馈-反馈复合控制系统
当输入X变化时,通过前馈控制器Gff补偿扰动对输出Y的影响,同时反馈控制回路 反馈其他干扰对输出Y的作用,并通过控制变量进行校正,这两个校正作用叠加,使Y
尽快回到设定值。
Y
-Y 被控变量
前馈控制器是通过测量扰动来消除扰动对被控变量的影响。 当干扰发生时,前馈控制器动作及时,通过前馈调节器改变的量刚好补偿干 扰对对象的影响。 反馈控制属于开环控制,只要系统中各个环节稳定,控制系统必然稳定。 只适合于可测不可控的扰动。
第5页/共17页
➢前馈控制与反馈控制的比较
前馈基于干扰控制,反馈基于偏差控制。 对于抑制干扰,前馈比反馈要及时。 前馈属于开环控制系统,反馈属于闭环控制系统。 一种前馈控制只能控制一个干扰,反馈控制只用一个控制器就可以克服 多个干扰。 前馈控制使用的是与实施对象特性而定的专用控制器,反馈控制器采用 通用PID控制器。
基本概念
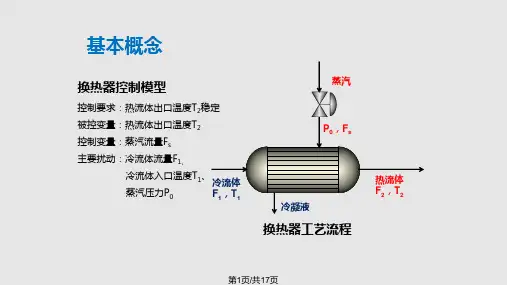
换热器控制模型
控制要求:热流体出口温度T2稳定
被控变量:热流体出口温度T2
控制变量:蒸汽流量Fs
主要扰动:冷流体流量F1、
冷流体入口温度T1、 冷流体
系统中主要干扰比较多,且对执行器要求严格,可采用前馈-串级控 制系统提高控制效果。
对于无自平衡能力的生产过程,不单独使用前馈控制。
第15页/共17页
第16页/共17页
感谢您的观看!
第17页/共17页
第9页/共17页
➢前馈-反馈复合控制系统
Gff
T C
SP
B2
B1
输入X: 冷流体流量F1
输出Y: 热流体出口温度
换热器前馈-反馈复合控制系统
当输入X变化时,通过前馈控制器Gff补偿扰动对输出Y的影响,同时反馈控制回路 反馈其他干扰对输出Y的作用,并通过控制变量进行校正,这两个校正作用叠加,使Y
尽快回到设定值。
Y
-Y 被控变量
前馈控制器是通过测量扰动来消除扰动对被控变量的影响。 当干扰发生时,前馈控制器动作及时,通过前馈调节器改变的量刚好补偿干 扰对对象的影响。 反馈控制属于开环控制,只要系统中各个环节稳定,控制系统必然稳定。 只适合于可测不可控的扰动。
第5页/共17页
➢前馈控制与反馈控制的比较
前馈基于干扰控制,反馈基于偏差控制。 对于抑制干扰,前馈比反馈要及时。 前馈属于开环控制系统,反馈属于闭环控制系统。 一种前馈控制只能控制一个干扰,反馈控制只用一个控制器就可以克服 多个干扰。 前馈控制使用的是与实施对象特性而定的专用控制器,反馈控制器采用 通用PID控制器。
基本概念
换热器控制模型
控制要求:热流体出口温度T2稳定
被控变量:热流体出口温度T2
控制变量:蒸汽流量Fs
主要扰动:冷流体流量F1、
冷流体入口温度T1、 冷流体
过程控制系统第五章 前馈控制系统
(1)完全补偿难以实现。
前馈控制只有在实现完全补偿的前提下,才能使系统得到良好的动态品质、
但完全补偿几乎是难以作到的,因为要准确地掌握过程扰动通道特性 Wf (s)及
控制通道特性 W0 (s) 是不容易的。故而前馈模型 Wm (s) 难以准确获得;且被控
对象常含有非线性特性,在不同的工况下其动态特性参数将产生明显的变化,
?bqfqfqbq??52前馈控制系统的结构形式523前馈反馈复合控制系统?15过程控制系统fttcffctt0???fqbq图54加热炉前馈反馈控制系统52前馈控制系统的结构形式16过程控制系统fswfswmy0swswcx??????swf0swswmyswc??fx???a前馈信号接在反馈控制器之后b前馈信号接在反馈控制器之前fs00fmcyswsfswswsfswswsys???55由图55a可知在扰动作用下系统输出为fs式55右边第一项是扰动量对被控量的影响第二项是前馈控制作用第三项是反馈控制作用
图 5 4 所 示 为 炼
5.2 前馈控制系统的结构形式
FFC
FT
qF
TT TC
0
qB
图5-4 加热炉前馈-反馈控制系统
5.2 前馈控制系统的结构形式
典型的前馈-反馈控制系统如图5-5所示。它是由一个反馈回路和一个外环 补偿回路叠加而成的复合系统。
X
F
Wm (s)
Wc (s)
本章内容要点
1. 前馈控制的本质是“基于扰动消除扰动对被控量的影响”,即一旦扰动出现 立刻进行补偿,故前馈控制又称为“扰动补偿”。反馈控制的本质是“基于扰 动产生的偏差来消除扰动对被控量的影响”,在扰动出现后、偏差产生前,调 节器没有控制作用。因此,前馈控制对抑制扰动引起的被控量的动、静态偏差 比较有效。
第 5章 前馈控制系统
ff
( S ) G PC ( S )
1 G C ( S ) G PC ( S )
应用不变性条件:
F ( S ) 0, 0
可推导出前馈控制器的传递函数:
G PD ( S ) G G
ff ff
( S ) G PC ( S ) 0
(S )
G PD ( S ) G PC ( S )
F c p ( 1 2 ) F S h S
FS
Gff Mff
F
θ
2
θ
1
F c p ( 1 2 ) F S h S
Cp—物料的比热容 hs—蒸气的汽化潜热
FS F cp hS ( 1 i
2
)
由上式可求得,静态前馈控制方程式为:
FS F cp hS ( 1 i
• 本系统不但能通过串级副回路及时克服给 水流量的干扰,而且还能实现对蒸汽负荷 的前馈控制,在稳定工况下,给水量Q将等 于蒸汽量D的变化,从而维持了水位H的不 变。
5.5 前馈控制系统的参数整定
5.5.1 Kf的整定 5.5.2 T1、T2的整定
5.5.1 Kf的整定
重要性:如果正确的选择Kf,也就能正确地决定阀 位。如果Kf过大,则相当对反馈控制路施加了干扰, 将会输出错误的静态前馈输出。 Kf的整定方法: (1)开环整定方法: 开环整定是在反馈回路断开,使系统处于单 纯静态前馈状态下,施加干扰, Kf 由小逐步增大, 直到被控变量回到给定值,此时Kf 为最佳值。
一个固定的前馈 模型难以获得良好的 控制品质。为了解决 上述局限性,将前馈 与反馈相结合,构成 前馈—反馈控制系统 (FFC-FBC)
TC Gff θ F Σ
( S ) G PC ( S )
1 G C ( S ) G PC ( S )
应用不变性条件:
F ( S ) 0, 0
可推导出前馈控制器的传递函数:
G PD ( S ) G G
ff ff
( S ) G PC ( S ) 0
(S )
G PD ( S ) G PC ( S )
F c p ( 1 2 ) F S h S
FS
Gff Mff
F
θ
2
θ
1
F c p ( 1 2 ) F S h S
Cp—物料的比热容 hs—蒸气的汽化潜热
FS F cp hS ( 1 i
2
)
由上式可求得,静态前馈控制方程式为:
FS F cp hS ( 1 i
• 本系统不但能通过串级副回路及时克服给 水流量的干扰,而且还能实现对蒸汽负荷 的前馈控制,在稳定工况下,给水量Q将等 于蒸汽量D的变化,从而维持了水位H的不 变。
5.5 前馈控制系统的参数整定
5.5.1 Kf的整定 5.5.2 T1、T2的整定
5.5.1 Kf的整定
重要性:如果正确的选择Kf,也就能正确地决定阀 位。如果Kf过大,则相当对反馈控制路施加了干扰, 将会输出错误的静态前馈输出。 Kf的整定方法: (1)开环整定方法: 开环整定是在反馈回路断开,使系统处于单 纯静态前馈状态下,施加干扰, Kf 由小逐步增大, 直到被控变量回到给定值,此时Kf 为最佳值。
一个固定的前馈 模型难以获得良好的 控制品质。为了解决 上述局限性,将前馈 与反馈相结合,构成 前馈—反馈控制系统 (FFC-FBC)
TC Gff θ F Σ
前馈控制系统PPT课件
前馈控制的补偿原理
F (s)
G ff (s) GPC (s)
GPD (s)
1 (s)
1(s) GPD(s)F(s)Gff (s)GPC(s)F(s)
1(s) F(s)
GPD(s)
Gff
(s)GPC(s)
0
前馈控制器模型为 Gf: f (s)
精品ppt
GPD(s) GPC(s)
8
前馈控制的特点
“基于扰动来消除扰动对被控量的影响”, 又称为“扰动补偿”;
精品ppt
30
a图的框图
F (s)
TC
FC 控制阀 燃料油 加热炉
T
检测变送
精品ppt
31
b图的框图
TC
FC 控制阀 燃料油 加热炉
T
检测变送
检测变送
精品ppt
32
前馈控制的选用与稳定性
实现前馈控制的必要条件是扰动量的可测及 不可控性
(1)可测:扰动量可以通过测量变送器,在 线地将其转换为前馈补偿器所能接受的信号。
扰动发生后,前馈控制“及时”动作;
属于开环控制,只要系统中各环节是稳 定的,则控制系统必然稳定;
只适合于可测不可控的扰动;
控制规律取决于被控对象的特性;
一种前馈控制只能克服一种扰动。
精品ppt
9
(1)可测:扰动量可以通过测量变送器,在 线地将其转换为前馈补偿器所能接受的信号。
(2)不可控:扰动量与控制量之间的相互独 立性,即控制通道的传递函数与扰动通道的 传递函数无关联,从而控制量无法改变扰动 量的大小。
精品ppt
46
Smith预估补偿控制系统
F (s)
G f (s)
X (s)
《前馈控制系统》课件
总结
前馈控制系统的作用
通过提前处理输入信号来减小受控对象对外部扰动的敏感性,提高系统的稳定性和性能。
前景和趋势
前馈控制系统将逐渐实现智能化、集成化和网络化,为各个领域的应用带来更多可能性。
应用前景展望
在工业自动化、航空航天和汽车控制等领域,前馈控制系统将发挥越来越重要的作用。
5
仿真与实验验证
使用仿真软件或实际系统进行验证,评估控制系统的性能和稳定性。
前馈控制系统的发展趋势
智能化
结合人工智能和机器学习技术, 实现自适应、自学习的前馈控 制系统。
集成化
将前馈控制系统集成到更复杂 的自动控制系统中,实现系统 的优化和整合。
网络化
通过网络连接,实现远程监控 和控制,提高实时性和灵活性。
2 缺点
对于系统模型和参数变化敏感,需要准确的 系统建模和参数设计。
前馈控制系统的设计方法
1
确定控制目标
明确希望系统实现的性能指标和控制要求。
2
确定系统模型
建立准确的系统数学模型,包括受控对象和控制器。
3
设计前馈和反馈控制器
根据系统模型和控制要求设计前馈和反馈控制器。
4
确定控制器参数
通过仿真和实验验证,调整控制器参数以达到预期的控制效果。
《前馈控制系统》PPT课 件
本课件将介绍前馈控制系统的定义、特点以及其在工业自动化、航空航天和 汽车控制等领域的应用。了解前馈控制系统的结构和设计方法,并展望其未 来的发展趋势。
什么是前馈控制系统?
前馈控制系统是一种用于实现预定输出的控制系统。它通过提前处理输入信号,减小受控对象对外部扰动的敏 感性,提高系统的稳定性和性能。
工业自动化
前馈控制系统可用于工业生 产过程的自动化控制,提高 生产效率和质量。
过程控制-第5章-前馈控制系统-xu
测量变送器
干扰
干扰通道
前馈控制器
执行器
Y1
-Y1 被控变量
对象
④只对被测量的可测而不可控的扰ቤተ መጻሕፍቲ ባይዱ有校正作用, 而对系统中的其他扰动无校正作用。 即前馈控制具有指定性补偿的局限性。 ⑤前馈控制器的控制规律,取决于被控对象的特性, 因此,有时控制规律比较复杂。
测量变送器
干扰
干扰通道
前馈控制器
执行器
Y1
-Y1 被控变量
FS N W ff
X
Y2
cp hS
( X Y2 ), X 设定温度
cp hS
Σ
Mff FS
-
× N
×
FC
Cp/hS
Y
静态前馈控制原理图
2、 前馈-反馈复合控制系统
单纯前馈控制的存在问题: (1) 补偿效果无法检验:单纯前馈不存在被控变量的 反馈,补偿效果没有检验的手段,前馈作用并没有最 后消除偏差时,系统无法得知这一信息而作进一步的 校正。 (2)多个干扰成本大:由于工业对象存在多个干扰, 势必要设置多个前馈控制通道,因而增加了投资费用 和维护工作量。 (3)控制精度不高:前馈控制模型的精度也受到多种 因素的限制,对象特性要受到负荷和工况等因素的影 响而产生漂移,导致Wo(s)和Wf(s)的变化。
?前馈基于干扰控制反馈基于偏差控制?抑制干扰前馈控制比反馈控制及时有效?前馈控制属于开环控制系统反馈控制是闭环控制系统?前馈控制使用的是与实施对象特性而定的专用控制器反馈控制采用通用pid控制器?一种前馈控制只能克服一种干扰反馈控制只用一个控制器就可克服多个干扰前馈控制的应用场合??系统中存在着可测但不可控的变化幅度大且频繁的干扰这些干扰对被控参数影响显著单用反馈控制达不到质量要求时
干扰
干扰通道
前馈控制器
执行器
Y1
-Y1 被控变量
对象
④只对被测量的可测而不可控的扰ቤተ መጻሕፍቲ ባይዱ有校正作用, 而对系统中的其他扰动无校正作用。 即前馈控制具有指定性补偿的局限性。 ⑤前馈控制器的控制规律,取决于被控对象的特性, 因此,有时控制规律比较复杂。
测量变送器
干扰
干扰通道
前馈控制器
执行器
Y1
-Y1 被控变量
FS N W ff
X
Y2
cp hS
( X Y2 ), X 设定温度
cp hS
Σ
Mff FS
-
× N
×
FC
Cp/hS
Y
静态前馈控制原理图
2、 前馈-反馈复合控制系统
单纯前馈控制的存在问题: (1) 补偿效果无法检验:单纯前馈不存在被控变量的 反馈,补偿效果没有检验的手段,前馈作用并没有最 后消除偏差时,系统无法得知这一信息而作进一步的 校正。 (2)多个干扰成本大:由于工业对象存在多个干扰, 势必要设置多个前馈控制通道,因而增加了投资费用 和维护工作量。 (3)控制精度不高:前馈控制模型的精度也受到多种 因素的限制,对象特性要受到负荷和工况等因素的影 响而产生漂移,导致Wo(s)和Wf(s)的变化。
?前馈基于干扰控制反馈基于偏差控制?抑制干扰前馈控制比反馈控制及时有效?前馈控制属于开环控制系统反馈控制是闭环控制系统?前馈控制使用的是与实施对象特性而定的专用控制器反馈控制采用通用pid控制器?一种前馈控制只能克服一种干扰反馈控制只用一个控制器就可克服多个干扰前馈控制的应用场合??系统中存在着可测但不可控的变化幅度大且频繁的干扰这些干扰对被控参数影响显著单用反馈控制达不到质量要求时