
实验DSP直流电机控制实验
直流电动机是最早出现的电动机,也是最早能实现调速的电动机。近年来,直流电动机的结构和控制方式都发生了很大的变化。随着计算机进入控制领域,以及新型的电力电子功率元器件的不断出现,使采用全控型的开关功率元件进行脉宽调制(Puls Width Modulation,简称PWM)控制方式已成为绝对主流。PWM调压调速原理
Uint16 Test_var = 0;
Uint16 Test_status[32];
Uint16 PASS_flag = 0;
unsigned int uWork;
int jishu=0;
unsigned int uWork,nCount=0,uN,uN1,nCount1,nDir;
unsigned int uPort8000;
// illustrates how to set the GPIO to it's default state.
// InitGpio(); // Skipped for this example
// Step 3. Clear all interrupts and initialize PIE vector table:
空比α的大小,改变α值就可以改变端电压的平均值,从而达到调速的目的,这就是PWM
调速原理。
PWM调速方法:
在PWM调速时,占空比α是一个重要参数。以下3种方法都可以改变占空比的值:
(1)定宽调频法:这种方法是保持t1不变,只改变t2,这样使周期T(或频率)也随之改变。
(2)调宽调频法:这种方法是保持t2不变,只改变t1,这样使周期T(或频率)也随之改变。
2.学习F2812DSP的通用I/O管脚的控制方法。
3.学习直流电机的控制原理和控制方法。
实验设备
计算机,ICETEK-F2812-EDU实验箱(或ICETEK仿真器+ICETEK–F2812-A系统板+相关连线及电源)。
实验原理
1.TMS320F2812DSP的McBSP引脚
通过设置PWM11和PWM5的工作方式和状态,可以实现将它们当成通用I/O引脚使用。
{0x00,0x00,0x84,0xC2,0xA2,0x92,0x8C,0x92,0x6C,0x00},
{0x00,0x00,0x30,0x28,0x24,0xFE,0x20,0x00},
{0x00,0x00,0x4E,0x92,0x92,0x92,0x62,0x00},
};
void main(void)
{
//int nCount=0;
char cKey,cOldKey;
unsigned int nScanCode,nKeyCode;
unsigned int nSpeed;
// Step 1. Initialize System Control:
// PLL, WatchDog, enable Peripheral Clocks
#define T46uS0x0d40
#define SCANCODE_0 0x70
#define SCANCODE_1 0x69
#define SCANCODE_2 0x72
#define SCANCODE_3 0x7A
#define SCANCODE_4 0x6B
#define SCANCODE_5 0x73
void Gpio_PortF(void);
void Gpio_PortDEG(void);
char ConvertScanToChar(unsigned char cScanCode);
void RefreshLEDArray();//刷新显示
void SetLEDArray(int nNumber);//修改显示内容
interrupt void cpu_timer0_isr(void);
void Delay(unsigned int nTime);
void Gpio_select(void);
void error(int);
void program_stop();
void Gpio_PortA(void);
void Gpio_PortB(void);
号,DSP将在此引脚上给出PWM信号用来控制直流电机的转速;图中的DIR输入对应
ICETEK–F2812-A评估板上P1外扩插座第6引脚的P4信号,DSP将在此引脚上给出高电
平或低电平来控制直流电机的方向。从DSP输出的PWM信号和转向信号先经过2个与门和
1个非门再与各个开关管的栅极相连。
控制原理
当电动机要求正转时,PWM11给出高电平信号,该信号分成3路:第1路接与门Y1
实验设计及调试:
(1)对实验内容和实验原理进行分析,理出完成实验的设计思路。
通过C语言编程改变pwm波的占空比,将此pwm波从I/O口输出到直流电动机,从而改变其转速,通过引脚上给出高电平或低电平和逻辑电路来控制直流电机的方向。
(2)列出设计所需的特殊环节…
1.pwm初始化
2.电机使能
3.键盘实时监测
#define CTRKEY *(int *)0x108001
#define CTRLCDCR *(int *)0x108002
#define CTRCLKEY *(int *)0x108002
#define CTRLCDLCR *(int *)0x108003
#define CTRLCDRCR *(int *)0x108004
// are cleared.
// This function is found in the DSP281x_PieCtrl.c file.
InitPieCtrl();
StopCpuTimer0();
// Disable CPU interrupts and clear all CPU interrupt flags:
// Disable CPU interrupts
DINT;
// Initialize the PIE control registers to their default state.
// The default state is all PIE interrupts disabled and flags
{0x00,0x00,0x7C,0x92,0x92,0x92,0x64,0x00},
{0x00,0x00,0x02,0xC2,0x32,0x0A,0x06,0x00},
{0x00,0x00,0x6C,0x92,0x92,0x92,0x6C,0x00},
{0x00,0x00,0x4C,0x92,0x92,0x92,0x7C,0x00}
的输入端,使与门Y1的输出由PWM决定,所以开关管V1栅极受PWM控制;第2路直接
与开关管V4的栅极相连,使V4导通;第3路经非门F1连接到与门Y2的输入端,使与门
Y2输出为0,这样使开关管V3截止;从非门F1输出的另一路与开关管V2的栅极相连,其
低电平信号也使V2截止。
同样,当电动机要求反转时,PWM5给出低电平信号,经过2个与门和1个非门组成的
unsigned int nScreenBuffer[1024];
unsigned char ledbuf[8],ledx[8];
unsigned char ledkey[10][8]=
{
{0x00,0x00,0x7C,0x82,0x82,0x82,0x7C,0x00},
{0x00,0x00,0x00,0x84,0xFE,0x80,0x00,0x00},//1
枢绕组两端的电压波形如图中所示。电动机的电枢绕组两端的电压平均值Uo为
S S
S
OU U
T
t
t t
t U
U= =α
+
+
=1
1 2
10
式中α为占空比,α=t1/T
占空比α表示了在一个周期T里,开关管导通的时间与周期的比值。α的变化范围为0
≤α≤1。由此式可知,当电源电压Us不变的情况下,电枢的端电压的平均值Uo取决于占
直流电动机转速n的表达式为:
Φ−=Kn U IR
其中,U为电枢端电压;I为电枢电流;R为电枢电路总电阻;Φ为每极磁通量;K为电动机结构参数。所以直流电动机的转速控制方法可分为两类:对励磁磁通进行控制的励磁控制法和对电枢电压进行控制的电枢控制法。其中励磁控制法在低速时受磁极饱和的限制,在高速时受换向火花和换向器结构强度的限制,并且励磁线圈电感较大,动态响应较差,所以这种控制方法用得很少。现在,大多数应用场合都使用电枢控制法。绝大多数直流电机采用开关驱动方式。开关驱动方式是使半导体功率器件工作在开关状态,通过脉宽调制PWM来控制电动机电枢电压,实现调速。
姓名
吴镌
樊想
孙璐
陈玉枫
学号
0816070110
0816070202
0816070201
0816070203
专业
自动化
时间
2011/12/7
成绩
实验名称
直流电机控制实验
实验内容
通过C语言编程控制控制I/O管脚产生不同占空比的PWM信号,从而控制直流电机的转速
实验目的和要求
1.学习用C语言编制中断程序,控制F2812 DSP通用I/O管脚产生不同占空比的PWM信号。
#define SCANCODE_Minus 0x7B
#define SCANCODE_Mult 0x7C
#define SCANCODE_Divid 0x4A
#define SCANCODE_Num 0x77
#define CTRGR *(int *)0x108000
#define CTRLCDCMDR *(int *)0x108001
基于DSP的直流电机模糊PID控制系统的研究与仿真

红 等人 采 用 AR M9作 为 直流 电机 的控 制 器『 2 1 陈 桂 等
人设 计 了基 于 F P G A的直 流 电机 速度 控制 器[ 3 1 。 杨隆梓
ቤተ መጻሕፍቲ ባይዱ
等 人设 计 了一 种 由上 位 机 和 A T 8 9 C 5 2相互 通 信控 制
直流 电机 。 以上学 者尽 管采 用 了不 同的处 理器 ,但是
高 、超 调 量 小 等 特 点 ,较好 地满 足变 量 喷 雾 的 控 制 要 求 。
关 键 词 :直 流 电机 ,D S P ,模 糊 P I D 控 制 ,M A T L A B仿 真 ,变 量 喷雾
中 图分 类号 :T P 2 7 3
文 献 标 识 码 :A
文章 编 号 :2 0 9 5 — 5 5 5 3 ( 2 0 1 3 )0 6 — 0 2 7 3 — 0 6
m o t o r b a s e d o n D S P f J 1 . J o u r n a l o f C h i n e s e A g r i c u l t u r l a M e c h a n i z a t i o n , 2 0 1 3 , 3 4 ( 6 ) : 2 7 3  ̄ 2 7 8
理 . 阐述 该 控 制 系 统 的 硬件 结 构 、软 件 流 程 和 控 制 算 法 ,并 使 用 Ma t l a b / S i mu l i n k搭 建控 制 系统 的原 理 图 ,对 控 制 系 统 进 行 仿 真 试 验 。结 果 分 析表 明 : 以 D S P为 控 制 器 并 结 合参 数 自适 应 模 糊 P I D 控 制 的 控 制 系统 ,具 有 响 应 速 度 快 、稳 定 性
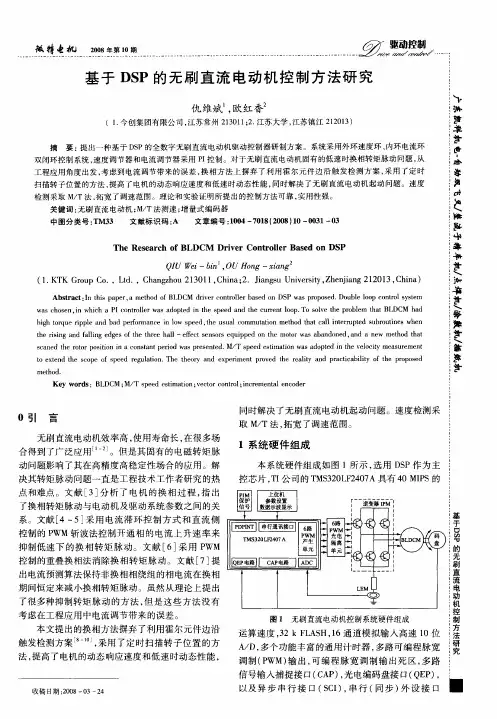
基于DSP的无刷直流电动机控制方法研究
The Re e r h o s a c fBLDCM ie Drv r Con r le s d n DSP t o lr Ba e o
Q U W i bn , U H n I e — i O og—x n ig a ( . T ru o ,Ld , h nzo 10 1 C ia 2 i guU i r t,h ni g 1 0 3 C ia 1 K K G o pC . t. C a gh u2 3 1 , hn ;.J n s nv sy Z ej n 2 1 , hn ) a ei a 2
w sc o e i h c Ic nr l rw sa o t d i h p e n h u r n o p T o v h rb e h tBL M a a h s n, w i h a P o t l a d p e n t e s e d a d t e c re t o . o s l e te p o l m t a DC h d n oe l hg oq e r pe a d b d p r r n e i o p e te u u lc mmuai n me h d t a ali tr p e u r ui e h n h tr u i l n a ef ma c n l w s e d. s a o p o h tt t o t l n e r td s b o t sw e o h c u n te r i g a d fl n d e f h h e al f c e s r q i p d o h trwa b n o e a d a n w me h d t a h i n n al g e g so e t re h l —ef t n o se up e n t e mo o sa a d n d, n e t o h t s i t e s
直流无刷电机实验
直流无刷电机实验一.实验目的1.了解直流无刷电机的运行原理2.掌握直流无刷电机的DSP控制。
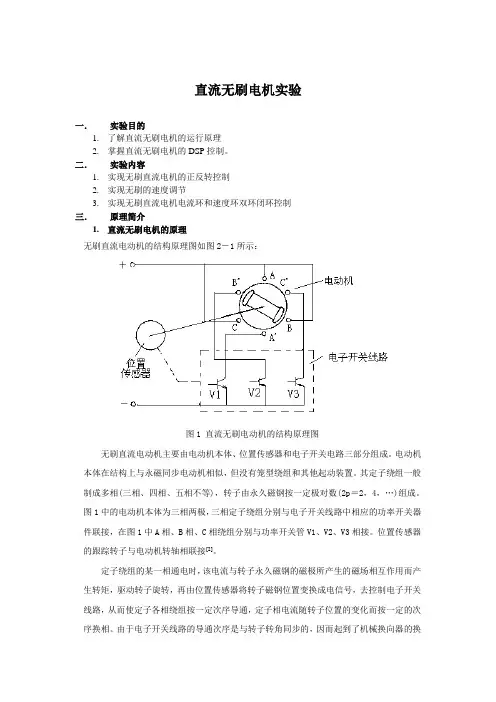
二.实验内容1.实现无刷直流电机的正反转控制2.实现无刷的速度调节3.实现无刷直流电机电流环和速度环双环闭环控制三.原理简介1.直流无刷电机的原理无刷直流电动机的结构原理图如图2-1所示:图1 直流无刷电动机的结构原理图无刷直流电动机主要由电动机本体、位置传感器和电子开关电路三部分组成。
电动机本体在结构上与永磁同步电动机相似,但没有笼型绕组和其他起动装置。
其定子绕组一般制成多相(三相、四相、五相不等),转子由永久磁钢按一定极对数(2p=2,4,…)组成。
图1中的电动机本体为三相两极,三相定子绕组分别与电子开关线路中相应的功率开关器件联接,在图1中A相、B相、C相绕组分别与功率开关管V1、V2、V3相接。
位置传感器的跟踪转子与电动机转轴相联接[2]。
定子绕组的某一相通电时,该电流与转子永久磁钢的磁极所产生的磁场相互作用而产生转矩,驱动转子旋转,再由位置传感器将转子磁钢位置变换成电信号,去控制电子开关线路,从而使定子各相绕组按一定次序导通,定子相电流随转子位置的变化而按一定的次序换相。
由于电子开关线路的导通次序是与转子转角同步的,因而起到了机械换向器的换向作用。
所以,所谓直流无刷电动机,就其基本结构而言,可以认为是一台由电子开关线路、永磁式同步电动机以及位量传感器三者组成的“电动机系统”。
其原理框图如图2所示。
图2 直流无刷电动机的原理框图2. 直流无刷电机的控制直流无刷电机的控制基本上类似于直流有刷电机的控制(PWM 调制),但由于无刷直流电机用电子换向器取代了机械电刷,所以无刷直流电机除了在控制各相电枢电流的同时还用对电子换向器进行控制。
在无刷直流电机的运行过程中,霍尔位置传感器不断检测电机当前位置,控制器根据当前位置信息来判断下一个电子换向器的导通时序。
如图3所示H1H3ANCBNCBNA CNAH2CNBANB AZXCyWBuV旋转方向反向图1 电子换向器的工作原理图中H1、H2和H3分别表示霍尔位置传感器的信号,H1的有效期为X 轴到u 轴的正半周,H2的有效器为V轴到y轴的正半周,H3的有效期为W轴到z轴的正半周,有效是霍尔对应的信号为1。
DSP实验报告最终版

SDRAM_init();
InitCTR();
PLL_Init(20);
SDRAM_init();
InitCTR();
//直流电机
//unsigned char dbScanCode,dbOld;
//unsigned char dbOld;
dbScanCode=dbOld=0;
在PWM调速时,占空比a是一个重要参数。以下三种方法都可以改变占空比的值:
(1)定宽调频法:这种方法是保持t1不变,只改变t2,这样使周期T(或频率)也随之改变。
(2)调宽调频法:这种方法是保持t2不变,只改变t1,这样使周期T(或频率)也随之改变。
(3)定频调宽法:这种方法是使周期T(或频率)保持不变。而改变t1和变t2。
2)设置CCS软件,点击debug—connect将试验箱和CCS软件连接。
3)右键单击project添加本实验程序,编译,将对应文件夹的*.out文件下载,点击debug-run运行程序。
·按键盘“1”键,进入直流电机程序,按键盘“3-6”键可以改变直流电机转速,按“7”或“8”键改变电机旋转方向。
键盘的扫描码由DSP得CTRKEY给出,当有键盘输入时,读此端口得到扫描码,当无键按下时,读此端口的结果为0。CTRCLKEY。读取的方法如下:
nScanCode=CTRKEY;nnn=CTRCLKEY;//nScanCode中为扫描码
对于高速运行的DSP,在两次读键盘之间可能需要增加延时语句。键盘连接原理如下:
ioport unsigned int *prsc0;
int nCursorCount;
void InitInterrupt();
void InitMcBSP();
直流电机的控制实训报告
一、实训目的本次直流电机控制实训旨在使学生掌握直流电机的基本原理、控制方法及其在实际应用中的操作技能。
通过实训,学生能够了解直流电机的结构、工作原理,学习PWM(脉宽调制)技术、单片机控制等现代电机控制技术,并能够独立完成直流电机的控制实验,提高动手能力和工程实践能力。
二、实训内容1. 直流电机基本原理学习首先,对直流电机的基本结构和工作原理进行了学习。
直流电机主要由转子、定子、电刷、换向器和励磁绕组等部分组成。
在了解这些基本组成部分的基础上,进一步学习了直流电机的转矩、转速与电压、电流之间的关系,以及直流电机的启动、制动和调速方法。
2. PWM技术学习PWM技术是现代电机控制中的重要技术之一。
通过学习PWM技术,了解了PWM信号的产生原理、特点及其在电机控制中的应用。
同时,学习了PWM控制电路的设计和调试方法。
3. 单片机控制学习单片机是现代电机控制系统的核心控制器。
通过学习单片机的基本原理、编程方法和接口技术,掌握了如何使用单片机控制直流电机的转速和转向。
4. 实验操作在实验过程中,按照以下步骤进行操作:(1)搭建实验电路:根据实验要求,连接直流电机、PWM控制器和单片机等元器件,搭建完整的实验电路。
(2)编写程序:使用C语言编写单片机控制程序,实现直流电机的转速和转向控制。
(3)调试程序:通过示波器等工具观察PWM信号和电机运行状态,对程序进行调试和优化。
(4)测试实验效果:观察电机转速和转向是否符合预期,验证实验效果。
三、实验结果与分析1. 转速控制实验在转速控制实验中,通过调整PWM信号的占空比,实现了直流电机的无级调速。
实验结果表明,随着PWM占空比的增大,电机转速逐渐提高;随着PWM占空比的减小,电机转速逐渐降低。
2. 转向控制实验在转向控制实验中,通过改变PWM信号的极性,实现了直流电机的正反转。
实验结果表明,当PWM信号正负极性相反时,电机转向相反。
3. 实验结果分析通过本次实训,掌握了直流电机的基本原理、PWM技术和单片机控制方法。
基于DSP的无刷直流电机模糊PID控制系统设计

中图 分 类 号 :T 23 P 7 文献标识码 : B
De i n o u z D o r ls s e f b u h e s sg f f z y PI c nt o y t m o r s l s
Ke wo d :DS BLDCM ; z y PI y rs P; Fu z D
O 引 言
随着各种 处理器 的出现和 发展 , 国内外 对无刷 直流 电
机控制系统 的研究也在 不断 的发 展和完 善 , 目前无 刷直 流 电机控制器 的结构有 多种形式 , 由无 刷直 流 电机 专用 集 如 成 控制芯 片实现 , 以单片机 为核心组成 的数 字控制 电路 实 现 , D P芯片为核 心实现 等 。在 系统 控制 算法 方 面 , 以 S 国 内外许多研究 人员也作 了大量 的研 究 : 的提 出了 内模 控 有
片( TMS 2L 2 0 A) 3 0 F 4 7 和无刷直流电机专用集成芯片( 30 5 为核心设计 了系统硬件电路 , MC 3 3 ) 并将 传统 PD控制与模糊控制 I 相结合形成的模糊 PD控制算法应用于该硬件系统 , I 同时设计 了上位监控系统 , 组成 了一个 数字化 、 能化 的无刷 直流 电机 智 控制系统 。实验结果表明, 本控制系统运行稳定 , 控制精度高 , 有着很强的应用推广价值。
Ab ta t sr c .Ast ea p ia in fedo u h e sDC mo o ( h p l to il fBr s ls tr BLDCM ) c n iu st na g 。i rq ie h o to y tm c o t e o e lr e t e ur st ec n r ls se n c n wo ksa l n o to x cl .S h sp p rtk st eDS h p ( a r t bya dc n r l a ty ot i a e a e h P c i TM S 2 L 4 7 )a d t eBL X2 p ca n e e 3 0 F2 0 A n h I M s e ilit— g ae ic i ( C3 0 5 st ec r o d sg h y tm a d r ic i.Th z yPI ag rt m ih i o me r td cr ut M s 3 3 )a h o et e in t es se h r wa ecrut eFu z - D lo ih wh c sfr d
利用DSP控制直流无刷电机
利用DSP控制直流无刷电机直流无刷电机(Brushless DC Motor,简称BLDC)由于其高效、高转速、大扭矩和低噪音等特性而被广泛应用于各种领域。
要控制BLDC进行转速调节、位置控制等,需要使用数字信号处理器(Digital Signal Processor,简称DSP)来实现。
本文将详细介绍如何利用DSP控制直流无刷电机。
一、直流无刷电机介绍直流无刷电机由转子和定子组成,电机可通过电子调速控制技术实现闭环控制,即通过检测电流、电压、角度等参数来实现控制。
相较于传统的可调电阻电调速和功率电子器件调速,无刷电机控制方式更为精确,可控性更高,并且在减小电气噪声的同时大大提高了效率。
二、直流无刷电机的控制方式直流无刷电机的控制方式可以分为三种:感应式、霍尔传感器控制、反电动势检测控制。
其中,感应式控制方式较为简单,但其准确性和鲁棒性较差;霍尔传感器控制方式使用霍尔元件检测转子位置,可以获得更高的准确性和鲁棒性;反电动势检测控制方式通过检测转子的反电动势来确定位置,具有简化硬件和准确性高等优点。
三、DSP控制直流无刷电机利用DSP控制直流无刷电机需要进行以下几个步骤:1. 设置DSP的GPIO口并输入代码:用GPIO口连接电机,可根据需要设置GPIO管脚的中断、状态和其他属性,并输入代码到DSP中。
2. 制作电机转速控制器:通过编写参考电路和硬件控制程序来制作电机转速控制器,代码需要根据控制方式进行适当的修改。
3. 编写电机控制程序:根据转速调节、位置控制等的需求,编写相关的电机控制程序。
基本步骤包括:初始化电机控制器、设定控制参数、检测电机状态、执行电机控制指令等。
4. 测试和优化:根据测试结果优化电机控制程序,以达到最佳效果。
在测试过程中可以使用示波器、逻辑分析仪等工具进行分析。
四、DSP控制直流无刷电机的优点1. 高精度DSP能够提供高精度的控制,可在微秒级的时间内执行多种运算,实现高速、高精度的控制。
《DSP无刷直流电机控制器的设计》范文
《DSP无刷直流电机控制器的设计》篇一一、引言随着现代工业的快速发展,电机控制技术已成为众多领域的关键技术之一。
无刷直流电机(BLDC)以其高效、低噪音、长寿命等特点在众多应用领域中崭露头角。
为了实现精确、稳定的电机控制,本文提出了一种基于DSP(数字信号处理器)的无刷直流电机控制器设计方法。
二、系统设计概述本设计采用DSP作为核心控制器,通过软件算法实现对无刷直流电机的精确控制。
系统主要由DSP控制器、电机驱动电路、传感器电路、电源电路等部分组成。
其中,DSP控制器负责接收传感器信号,进行算法处理后输出控制信号,驱动电机进行工作。
三、DSP控制器设计DSP控制器是本设计的核心部分,其性能直接影响到电机的控制效果。
在DSP选择上,我们应考虑处理速度、功耗、成本等因素,选择适合的DSP芯片。
DSP控制器的主要功能包括:1. 接收传感器信号:通过ADC(模数转换器)将传感器信号转换为数字信号,供DSP处理。
2. 算法处理:根据传感器信号,通过软件算法计算出电机的控制参数,如PWM(脉宽调制)信号的占空比等。
3. 输出控制信号:将计算出的控制参数通过PWM模块输出为控制信号,驱动电机进行工作。
四、电机驱动电路设计电机驱动电路是连接DSP控制器和电机的桥梁,其性能直接影响到电机的运行效果。
驱动电路应具备较高的驱动能力和较低的功耗。
同时,为了保护电机和控制器,驱动电路还应具备过流、过压等保护功能。
五、传感器电路设计传感器电路用于检测电机的运行状态,为DSP控制器提供反馈信号。
常见的传感器包括电流传感器、速度传感器等。
传感器电路应具备较高的精度和较低的噪声,以保证反馈信号的准确性。
六、电源电路设计电源电路为整个系统提供稳定的电源供应。
在设计中,应考虑电源的稳定性、效率、抗干扰能力等因素。
同时,为了降低系统的功耗,应采用低功耗的电源管理策略。
七、软件设计软件设计是DSP无刷直流电机控制器的关键部分。
在软件设计中,应采用合适的算法实现电机的精确控制。
基于DSP的无刷直流电动机控制系统
i p e e t d Ha d r de i n n c n r s r t g f DC mo o S rs ne r wa e sg a d o t ol ta e y or t r
等 方面的研究 :杨 春 。女 。北京 市石 景山 区业余 大学讲 师。硕 士研 究生毕 业。从 事计 算机检测与控制 、智 能仪 器等方 面的研 究。
作者声 明: 自 愿将本文稿酬捐为 “ 器仪表用户 杂志爱心助 学基金” 仪
基 于 D P的无刷直流 电动机控制 系统 S
尤 文 ,马文瑞 ,李
【】刘 富强 . 3 数字视 频监控系 统开发及应 用 [ . M】北京 :机 械工业 出版
社 . 20 . 0 3
作者 简介:刘志刚 ( 90) 男,在读研 究生 ,现从事计算机检 测与控制方面 18- 。 的研 究:邬拳学 ,男,教授 .从 事计 算机检 测与控 制.智 能仪 嚣.人工智能
远可 以达到 20 公里,而且传输的图象清晰无 马赛 克现象 。并且 00 本系统有很强的扩展性 ,可 以根据以后的需 要方便地增加接 点。
3 应 用及 分 析 随着 网络的不断成熟和发展 。网络视频将在各种领域应用,例
如现在 的网络会议 、网络可 视 电话,还 可 以应用 在各种远程监 控
圈 2 ■ 十啊 培幕坑 圉
中,比如水库大坝 、水 闸、银行 、电力系统等 的远程监控。 我们在长江 公路大桥监控 管理实践中成功地应用 了这一系统。 可对大桥 的路面车辆情况 ,收 费站 的现场情况等各种可能出现突发 事件 的地方实现现场视频监控 。由于整 个网络 是通过光纤作 为传送 媒介 ,基 于光纤具有大容量传输 能力 ,我们还 可以通过该网络把对 大桥 的其 他监控 数据在上 面传 输,比如对 中心变 电站采 集的电流 、 电压 数据 ,各种报 警信 息等 ,各种需要 的数据 都能在该 网络 中传 输 ,这样就大大地节约 了其他传输 的开销 。本 系统可 以根据 实际的 需要 ,可 以很方便 的与 wA 网连接 ,方便大范围的管理使用 。我 N 们通 过大 量的实验对本系 统的实时性 、准确 性、安全性、可靠性 、 稳 定性进行 了验证 ,结果 与我们 预期 的结果基 本符合 ,所以本视频
基于DSP的无刷直流电动机的控制设计
OUYANG e W n,TAN -  ̄a,JN Ru j Fu , v I —ln,YAO Ru — pn o ig
( h n h i ioo g Unv ri h n h i2 0 4 ,Chn ) S a g a Ja t n iest S a g a 0 2 0 yt ia
c ontolofs s r e s BLDC b s d on DSP i fe e r en o ]s a e s o f r d. Ke wor y ds: u hl s; s ns [s aj n p e; DSP br s es e ore s; 【e c ol
关键词 : 刷 ; 位置传感器 ; 无 无 凸极 ; 字 信 号 处理 器 数
中 围分 类 号 : M 3 1 2 T 0 . 文献标识码 : A 文 章 编 号 :0 1 64 (0 2O 一 0 2 0 10 . 8820)l 09 3
D e i fBLDC o o nt o lr Ba e n DS sgn o M t r Co r le s d o P
Ab tac : he [ sr tT  ̄ e e a i ft o r lo e o ]s nplm nt ton o he c nt o fs ns r e s BLDC o ori hehot p n r e r h F ap e s m t st s oti es a c he p er al d
( 海交 通 大学 , 海 上 上 2 04 ) 0 2 0
摘
要 : 位 置 传 感 器无 刷 直 流 电 动机 的控 制 实现 方 案一 直 是 近 年 的 研 究 热 点 文 中介 绍 丁 一 种 新 颖 的 电 流诖 无
^ 方 式 求 得 凸 极 转 子 位 置 的检 测 方 法 , 给 出 了基 于 DS 并 P的无 剃直 流 电机 无 位 置 传 感 器 的 控 制 方 案及 其 软 硬 件设 计。