
四元数矩阵上的偏序关系
第 2 7卷
20 0 7年
第 3期
5月
河 北大 学 学 报 ( 自然科 学版 )
J un l f b i ies y Naua S i c dt n o r a o e Unvri ( trl c n eE io ) He t e i
P ril d rn so e aeno arcs at a Or eig v rQu tr in M tie
ZHAO n 1 ,ZHAO i n 1 一 Li .i n J a .i ,ZHANG . ei , Li m
( , c o l f te t s c n e L ac e gUnvri , i c e g2 2 5 , hn ; 1 S h o o hmai i c , i h n ies y La h n 5 0 9 C ia Ma cS e o t o
Vo . 127 NO. 3
Ma 0 y 20 7
四元 数 矩 阵 上 的偏 序 关 系
赵 琳 琳 赵 建 立1 , 丽梅 , '张 2
( .聊 城 大 学 数 学 科 学 学 院 , 1 山东 聊 城 2 2 5 ; .华 东 师 范 大 学 数 学 系 , 海 509 2 上 206 ) 0 0 2
Ke r s q ae no P marc s u tr in s l c nu ae marcs u tr in n r lmar e ;sa ywo d : u tr in E tie ;q ae no ef o j g t tie ;q ae no oma — ti s tr c
间和 秩 , K 表示 K 的 Mo r— e rs 逆 , 号 Q Q , , o eP noe 符 , Q 分别 表示 四元 数 正规 矩 阵 、 自共轭 矩 阵和 酉矩 阵
的集合 . 四元数 矩 阵上 的星 序 、 ( ) 序 和减序 分 别定 义如 下 : 左 右 星
定 义 1 [
设 四元数 X= X +X1 0 i+X J+X k= a+ , 2 3 四元数 矩 阵 A = ( , 符 号 X , 别 表示 四元数 a ) , A 分
的复表 示 和 四元 数矩 阵 的复 表示 , 定义 参 见文 献 [ ] 其 2, 引理 1 】 设 A ∈ Q B ∈ Q [ 则 ( B) A = A ;A = ( ; 是 酉矩 阵 、 ( ) A ) A 自共轭 矩 阵和正
2 e at n f te t s E s C iaNoma Unv ri , h n h i 0 0 2 C ia ) .D prme t h mai , at hn r l i s y S a g a 2 0 6 , hn ) o Ma c e t
Ab t a t The e u v ln ha a t rz to s o o e p ri lor e i g v r q a e non ma rc s a e g v n b sr c : q i ae t c r c e ia i n f s m a ta d rn s o e u t r i tie r i e y u i g s mi nt r t ie , e r lton h p e we n c r an p r il r e i g fq t r o t ie r t id, sn e u a y ma rc s Th e a i s i sb t e e t i a ta d rn so ua e nin ma rc sa e sude o
p r ilo d rng;mi u a ta r e i g a ta r e i n s p r ilo d rn
设 Q 表 示 四元数 体 , 符号 K , K) R ( , ( 分别 表 示 四元数 矩 阵 K 的共 轭转 置 、 ( ) 空 R ( , K) r K) 右 左 列
*
A , ∈ Q B
。
,
则
1 A ≤B A ) A = A B且 A = B ; ) * ≤ B A A A 2A A = A B 且 R ( R ( ; ) ≤ A) B) 3 A *B A = B 且 RzA) R£B) 4 A ≤ B r B —A)= r A)一r B) A A ( ( ;) ( ( ( .
.
,
规矩 阵当且 仅 当 A 是酉 矩 阵 , r t 矩 阵 和正 规矩 阵 . Hemi e
1 E P矩 阵及 序 关 系 的 刻 画
定义 2 设 A ∈ . 若 ⅣrA)= ⅣrA , 中 ⅣrA) A 的右零空 间 , , ( ( )其 ( 为 则称 A 为 四元数 E P矩 阵 ,
摘 要 : 用广 义半 酉矩 阵给 出 了四元数 矩 阵上 几种 偏序 的 等价 刻 画 , 利 并研 究 了偏 序之 间的关 系. 关 键词 : 四元 数 E P矩 阵 ; 四元数 自共 轭矩 阵 ; 四元数 正 规矩 阵 ; 序 ; 序 星 减
中图分 类号 : 5 , 1 O 1 1 2 文 献标 识码 : A 文章 编号 :0 0—1 6 ( 0 7 0 10 5 5 2 0 )3—0 3 2 5—0 3
收 稿 日期  ̄ 0 6—0 20 4— 2 7
基金项 目: 山东 省 自然 科 学 基 金 资 助 项 目(0 4 X 3 20Z 1 )
作 者 简 介 : 琳 琳 (9 1一 , , 赵 1 8 ) 女 山东 聊 城 人 , 城 大 学 在 读 硕 士 研 究 生 聊
维普资讯
四元数简介——精选推荐
四元数简介在我之前,⽹上各个博客各⼤⽹站都有很多关于四元数的介绍与讲解!但我总结了⼀下接三个字:看不懂!说实话!这真的是实话!举个例⼦:1.旋转,应该是三种坐标变换——缩放、旋转和平移,中最复杂的⼀种了。
⼤家应该都听过,有⼀种旋转的表⽰⽅法叫四元数。
按照我们的习惯,我们更加熟悉的是另外两种旋转的表⽰⽅法——矩阵旋转和欧拉旋转。
矩阵旋转使⽤了⼀个4*4⼤⼩的矩阵来表⽰绕任意轴旋转的变换矩阵,⽽欧拉选择则是按照⼀定的坐标轴顺序(例如先x、再y、最后z)、每个轴旋转⼀定⾓度来变换坐标或向量,它实际上是⼀系列坐标轴旋转的组合。
那么,四元数⼜是什么呢?简单来说,四元数本质上是⼀种⾼阶复数(听不懂了吧。
),是⼀个四维空间,相对于复数的⼆维空间。
我们⾼中的时候应该都学过复数,⼀个复数由实部和虚部组成,即x = a + bi,i是虚数单位,如果你还记得的话应该知道i^2 = -1。
⽽四元数其实和我们学到的这种是类似的,不同的是,它的虚部包含了三个虚数单位,i、j、k,即⼀个四元数可以表⽰为x = a + bi + cj + dk。
那么,它和旋转为什么会有关系呢?怎么样,看得懂吗?反正⼩编是被现实胖揍⼀顿!那么,今天我们要怎么来介绍这个四元数呢?我们来最简单暴⼒的!重新定义⼀下这个怪物四元数!Quaternion(四元数)⽤于计算和表⽰Unity旋转。
它们计算紧凑⾼效,不受万向节死锁的困扰,并且可以很⽅便快速地进⾏球⾯插值。
Unity内部使⽤四元数来表⽰所有的旋转。
注意重点:1,不受万向节死锁的困扰。
2,⽅便快速地进⾏球⾯插值。
3, Unity内部使⽤四元数来表⽰所有的旋转。
好了,现在你得重定义应该是这样的:定义:Quaternion(四元数)⽤于计算和表⽰Unity旋转。
就像当初数学⽼师告诉你∏(pai)⽤来表⽰圆周率⼀样!你有探究过∏(pai)是怎么算出来的吗?但是你们是不是都知道怎么利⽤圆周率计算圆的⾯积呢?类似的,对于初学者的我们,最重要的是现在要学会和记住四元数的使⽤⽅法。
关于四元数EP矩阵偏序的研究
的
四
第1 期
曾 月迪 等 : 于 四元 数 E 关 P矩 阵 偏 序 的研 究
・9 1・
元 数
酉
那么 A
B 当且仅 当 E G = 0 D .
引理 3 设 A ∈ M H) 其 奇异值 分解 为 ( ,
A :
矩 阵
\ 0 f o. I D 0
f
证 由 ( ) 1 易见 的 Mo r— e rs 逆 为 oeP n oe
\,
A D 0 . V 0 01 . = 。‘ / / I \
A : v
使 得
因为 A是 E P矩 阵 , 以 由引理 1知道 A 所 A = A .于是 得 到 A
V Ud g L, )= da (rO V’ i ( 0 a i I, ) U. g
3 )若 A 一 B A。 且 R ( R ( , 记 , f ) fB) 则 4 )若 A — A B, AA 且 一 B , 记 A 则 * B. B.
5 )若 R ( , )一 R ( )则 称 是 一个 E , ’ , P矩阵 .
如 []所 述 , 序 和星 型序均是 四元 数 矩 阵范 畴 的偏 序关 系. 5 、6 , 们 有 5 减 由[] []我 引理 1 [ 设 ∈ M H)则 A 是 E ( . P矩 阵 当 且 仅 当
D
令 [ :中∈c则 算V d : =:] H 经 知* i , , 其 演 U a . g c.
反,从面证中道A U ),A (: . 由’ 之 以上的明知A=( A = )于 可 + :’ 是
=
da ( 1U2 得 ’ A i U, ) g A U = da ( 10 , A i U , )V’ AU= da ( , ) 则 A g i U10 , A= AA . 而再 g 从
旋转矩阵、欧拉角、四元数理论及其转换关系

旋转矩阵、欧拉⾓、四元数理论及其转换关系1. 概述旋转矩阵、欧拉⾓、四元数主要⽤于表⽰坐标系中的旋转关系,它们之间的转换关系可以减⼩⼀些算法的复杂度。
本⽂主要介绍了旋转矩阵、欧拉⾓、四元数的基本理论及其之间的转换关系。
2、原理2.1 旋转矩阵对于两个三维点p1(x1,y1,z1),p2(x2,y2,z2),由点 p1 经过旋转矩阵 R 旋转到 p2,则有注:旋转矩阵为正交矩阵RR^T=E任意旋转矩阵:任何⼀个旋转可以表⽰为依次绕着三个旋转轴旋三个⾓度的组合。
这三个⾓度称为欧拉⾓。
三个轴可以指固定的世界坐标系轴,也可以指被旋转的物体坐标系的轴。
三个旋转轴次序不同,会导致结果不同。
2.2 欧拉⾓欧拉⾓有两种:静态:即绕世界坐标系三个轴的旋转,由于物体旋转过程中坐标轴保持静⽌,所以称为静态。
动态:即绕物体坐标系三个轴的旋转,由于物体旋转过程中坐标轴随着物体做相同的转动,所以称为动态。
使⽤动态欧拉⾓会出现万向锁现象;静态欧拉⾓不存在万向锁的问题。
对于在三维空间⾥的⼀个参考系,任何坐标系的取向,都可以⽤三个欧拉⾓来表现。
参考系⼜称为实验室参考系,是静⽌不动的。
⽽坐标系则固定于刚体,随着刚体的旋转⽽旋转。
如图1,设定xyz-轴为参考系的参考轴。
称xy-平⾯与XY-平⾯的相交为交点线,⽤英⽂字母(N)代表。
zxz顺规的欧拉⾓可以静态地这样定义:α是x-轴与交点线的夹⾓,β是z-轴与Z-轴的夹⾓,γ是交点线与X-轴的夹⾓。
图中三个欧拉⾓分别为:(α,β,γ);蓝⾊的轴为:xyz轴红⾊的轴为:XYZ轴绿⾊的线为交线:Nα∈[0,2π],β∈[0,π],γ∈[0,2π]很可惜地,对于夹⾓的顺序和标记,夹⾓的两个轴的指定,并没有任何常规。
科学家对此从未达成共识。
每当⽤到欧拉⾓时,我们必须明确的表⽰出夹⾓的顺序,指定其参考轴。
实际上,有许多⽅法可以设定两个坐标系的相对取向。
欧拉⾓⽅法只是其中的⼀种。
此外,不同的作者会⽤不同组合的欧拉⾓来描述,或⽤不同的名字表⽰同样的欧拉⾓。
四元数 nuscenes 顺序
四元数 nuscenes 顺序【原创实用版】目录1.介绍四元数2.解释 nuscenes3.探讨四元数与 nuscenes 的关系4.讨论四元数 nuscenes 的顺序正文1.四元数是一种数学概念,也被称为 quaternion,由爱尔兰数学家威廉·罗兰·汉密尔顿于 1843 年发现。
四元数是一种扩展了复数的概念,它可以表示为一个实数和三个虚数的组合,通常表示为 q = a + bi + cj + dk,其中 a、b、c、d 都是实数,i、j、k 是三个虚数单位,满足以下关系:i = j = k = ijk = -1。
四元数在三维空间中的旋转、姿态表示和控制等方面有着广泛的应用。
2.nuscenes(nuclear scene)是指核场景,它是一种在虚拟现实和增强现实技术中使用的三维场景表示方法。
nuscenes 通常包括一个或多个物体,以及它们的位置、旋转和缩放信息。
在 nuscenes 中,物体的姿态信息通常用四元数表示,这是因为四元数可以简洁地表示三维空间中的旋转。
3.四元数与 nuscenes 的关系在于,四元数可以用来表示和操作三维空间中的旋转,而 nuscenes 正是描述三维空间中物体的旋转和位置信息的场景表示方法。
因此,四元数是 nuscenes 的重要组成部分,也是实现nuscenes 的关键技术之一。
4.四元数 nuscenes 的顺序是指在 nuscenes 中,四元数表示的物体旋转的顺序。
在实际应用中,物体的旋转顺序可能会影响到虚拟现实或增强现实场景的表现效果。
例如,在虚拟现实游戏开发中,合理的四元数nuscenes 顺序可以使游戏场景更加流畅和自然。
因此,在创建和使用nuscenes 时,需要根据实际需求和场景来确定四元数的顺序。
综上所述,四元数是一种重要的数学概念,它可以用来表示和操作三维空间中的旋转。
nuscenes 是一种描述三维空间中物体的旋转和位置信息的场景表示方法,四元数是 nuscenes 的重要组成部分。
《离散数学》7偏序关系
5
例2 (p109)证明(Z+,R)是偏序集
对于任意的x,y∊Z+,(x,y)∊R当且仅当x|y。
(1)对于任意的x∊Z+,显然有x|x,所以(x,x)∊R,即R 是自反的。
(2)对于任意的x,y∊Z+,若(x,y)∊R,且(y,x)∊R,则 x|y,即存在n∊Z+,y=nx 且 y|x,即存在 m∊Z+,x=my,所以x=mnx,而n,m∊Z+,所以只有 n=m=1,
d
j
k
h
4
c
e
h
i
e
f
g
2
3b
f
g
b
c
d
1
a
bc de
a
a
(a)
(b)
(c)
(d)
29
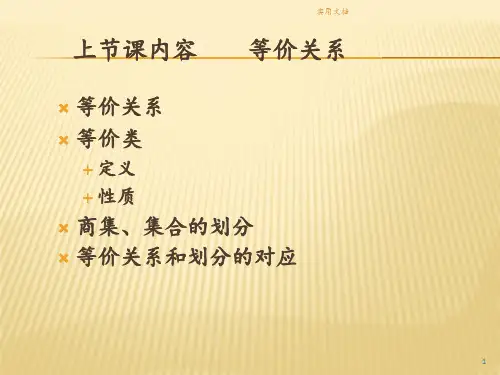
极大、极小与最大最小元的找法: 1、孤立点。
既是极大元也是极小元。 若图中有孤立点,则必无最大、最小元。 2、除孤立点外, 其他极小元是图中所有向下通路的终点; 其他极大元是图中所有向上通路的终点。 3、若极小元唯一则其为最小元; 若极大元唯一则其为最大元;
显然
2覆盖1 3覆盖1 4覆盖2,但4不覆盖1
4
2
3
1
哈斯图
12
二、哈斯图(Hasse Diagram)
设(A,≺ )是一个偏序集, A是一个有限集,|A|=n。 可以用一个图形来表示偏序集(A,≺), 这个图形有 n个顶点,每一个顶点表示A中 一个元素, 两个顶点 x与y,若有y覆盖x,则点x在点y 的下方,且两点之间有一条直线相连结。
即x=y时才有(x,y)∊R,且(y,x)∊R ,即R有 反对称性。
四元数的一种新的代数结构
四元数的一种新的代数结构作者:姜同松作者单位:华东师范大学数学系,上海,200062,临沂师范学院数学系,山东临沂,276005刊名:力学学报英文刊名:ACTA MECHANICA SINICA年,卷(期):2002,34(1)被引用次数:16次1.肖尚彬四元矩阵的乘法及其可易性 1984(02)2.王庆贵四元数变换及其在空间机构位移分析中的应用 1983(01)3.Adler SL Quaternionic Mechanics and Quantum Fields 19944.屠伯埙高等代数 19875.Nathan Jacobson Basic Algebra I 19746.姜同松;陈丽四元数体上矩阵的广义对角化[期刊论文]-应用数学和力学 1999(11)7.陈龙玄Cayley-Hamilton定理在四元数体上的推广 1991(06)8.Chen Longxuan Definition of determinant and Cramer solutions over the quaternion field[外文期刊] 1991(02)9.陈龙玄四元数矩阵的Jordan标准形 1996(06)10.张庆成四元数体上重行列式的性质及其应用 1995(02)11.陈龙玄四元数矩阵的特征值和特征向量 1993(03)12.陈龙玄四元数体上的逆矩阵和重行列式的性质 1991(01)1.王不了.冯良贵.WANG Bu-liao.FENG Liang-gui四元数的实矩阵表示[期刊论文]-国防科技大学学报2010,32(4)1.连德忠四元数矩阵的弱可交换乘积[期刊论文]-龙岩学院学报 2009(2)2.李莹.赵建立四元数自共轭矩阵特征值的变分特征及其应用[期刊论文]-河北大学学报(自然科学版) 2009(2)3.郑福四元数矩阵实表示的基本性质及应用[期刊论文]-数学的实践与认识 2009(4)4.李莹.张丽梅.贾志刚.赵琳琳四元数矩阵的行列式的一种新定义及其应用[期刊论文]-聊城大学学报(自然科学版) 2008(2)5.赵建立.李莹.张丽梅四元数矩阵的OR分解及等式约束最小二乘问题[期刊论文]-山东大学学报(理学版)2007(6)6.赵琳琳.赵建立.张丽梅四元数矩阵上的偏序关系[期刊论文]-河北大学学报(自然科学版) 2007(3)7.冯良贵四元数矩阵的列左秩[期刊论文]-自然科学进展 2006(5)8.赵琳琳.李莹.杨庆芝四元数矩阵上的几种偏序的研究[期刊论文]-聊城大学学报(自然科学版) 2006(3)9.李莹.赵建立四元数矩阵的Rayleigh-Ritz 定理的证明[期刊论文]-内蒙古大学学报(自然科学版) 2006(1)10.胡琳玲若干矩阵方程问题的讨论[学位论文]硕士 200611.胡淑娥关于四元数矩阵若干问题的结果及应用[学位论文]硕士 200513.连德忠四元数向量和矩阵的秩[期刊论文]-数学研究 2003(3)14.刘永辉四元数矩阵方程AXAH=B的最小二乘解[期刊论文]-数学研究 2003(2)15.连德忠四元数体上的范数理论和应用[期刊论文]-闽西职业大学学报 2003(2)16.刘永辉.姜同松.魏木生四元数矩阵的奇异值分解及其应用[期刊论文]-高等学校计算数学学报 2003(4)本文链接:/Periodical_lxxb200201014.aspx。
四元数 旋转变换-概述说明以及解释
四元数旋转变换-概述说明以及解释1.引言1.1 概述概述部分的内容可以从以下角度来写:四元数是一种数学对象,广泛应用于旋转变换和姿态控制等领域。
它可以用来描述三维空间中的旋转变换,具有很多独特的性质和优势。
在传统的三维空间中,我们通常使用欧拉角或旋转矩阵来描述旋转变换。
然而,欧拉角存在奇异性问题,而旋转矩阵则涉及到复杂的计算和高代数运算。
相比之下,四元数具有简洁、紧凑、可逆和无奇异性等优势,使其成为了一种更为有效的旋转变换描述方法。
四元数的定义在数学上是一种复数扩展,由一个实部和三个虚部组成。
它可以用于表示旋转轴和旋转角度,通过旋转轴和旋转角度的乘积形式来描述旋转变换。
这种形式上的描述使得四元数可以方便地进行数学运算,比如加法、减法和乘法等,从而实现了旋转变换的复合和插值等操作。
本文将从四元数的基本概念开始介绍,包括四元数的定义、表示和运算规则等内容。
然后,我们将详细讨论四元数在旋转变换中的应用,包括如何通过四元数进行旋转变换、如何进行旋转的插值和相对旋转的合成等。
最后,我们将总结四元数旋转变换的优势和应用领域,并给出结论。
通过本文的学习,读者将能够了解四元数在旋转变换中的基本原理和应用方法,掌握四元数的运算规则和操作技巧,进一步提升对旋转变换的理解和应用能力。
同时,本文还将展示四元数相对于其他旋转变换描述方法的优势和特点,为读者在实际应用中选择合适的旋转变换描述方法提供参考。
1.2 文章结构本文分为引言、正文和结论三部分。
引言部分包括概述、文章结构、目的和总结。
在概述中,将简要介绍四元数和旋转变换的背景和重要性。
文章结构部分将详细说明本文的组织结构和每个部分的内容。
目的部分将明确本文的目标和意图。
最后,在总结中将简要回顾本文的主要内容和结论。
正文部分主要包括三个章节:什么是四元数、四元数的定义和性质,以及四元数的旋转变换。
在什么是四元数章节,将解释四元数的基本概念和定义,以及它们在数学和物理中的应用。
四元数学习之四元数和矩阵的转换
四元数学习之四元数和矩阵的转换四元数学习之四元数和矩阵的转换四元数是⼀种可以替代矩阵和欧拉⾓的数学⼯具。
他最初是由William Rowan Hamilton发现的(参考维基百科),它的最⼤的特点是不满⾜交换率。
也谈⼀下⾃⼰对这⼀点的体会。
在离散数学中有讲到半群、群、环和域的概念,其中环的定义是具有交换率和分配率(详情参考环的数学定义),⽽域的概念则是在环的基础上加上了交换率。
所以说四元数⽆法满⾜域的定义,它是除法环的⼀种。
何为除法环?其实很简单,被除数和除数都满⾜结合律和分配律,但是如果要满⾜交换律,即被除数和除数交换位置,那么它的结果是不同的(准确地说,如果它们不为0的话,那么结果呈倒数关系)。
⼜由于要在四维解空间上解得i3=-1,所以只能在不满⾜交换率的条件下得出i、j、k。
四元数在计算机图形学的优势在于运算量⼩和利于插值,且旋转没有缺陷。
可是普通的⼀个四元数定义⼜⽐较难懂,⽽且OpenGL的API 中⼜没有带四元数的参数的函数,所以需要我们根据公式做⼀做⼩⼩的转换。
设四元数Q(x, y, z, w)表⽰向量a(x a,y a, z a)经过α⾓旋转后的结果,则x、y、z和w分别为:x= sin(α/2)·x ay= sin(α/2)·y az= sin(α/2)·z aw= cos(α/2)在中讲到了如何⽤⼀个矩阵表⽰坐标系沿向量的旋转,这⾥我直接给出公式:将这两个公式结合起来。
再结合⾼中所学的半⾓公式:sinα = 2sin(α/2)·cos(α/2)cosα = cos2(α/2) - sin2(α/2)cos2(α/2) = (1 +cosα)/2sin2(α/2) = (1 -cosα)/2可以解出⽤四元数表⽰旋转矩阵为:该来验证⼀下公式的正确性,同样地,采⽤OpenGL托管的矩阵来测试,看看使⽤⾃带的glRotatef()函数和我们写的公式相⽐,究竟有没有差距。
偏序关系
良序 全序 偏序 偏序/全序/良序的逆关系是否仍为偏序/全序/良序? 良序的逆关系不一定是良序
例如(N, )
链与反链
链与反链
设C是偏序集(P,≼)的一个子集
如果C中任何两个元素均可比,则C构成一个链 如果C中任何两个元素均不可比,则B构成一个反链
链与反链(示例)
a
元素个数最多的反链,含k个元素
注:覆盖P的链数 P中任一反链的元素个数.
等价结论:有限偏序集中存在一个链覆盖和一个反链,它们 大小相等
Dilworth定理的归纳证明
证明. 按照P中元素个数(|P|=1, 2 …)进行归纳证明. 设a为P中的一个极大元素, P’ =P-{a} 设(P’,≼)有一个大小为k的反链{a1, a2, …, ak},并有一个规模 为k的链覆盖{C1, C2, …, Ck}. 对任意Ci , P’中大小为k的任一反链均有唯一的元素属于Ci, 这些元素有一个最大元,记为xi. A={x1, x2, …, xk}必是反链。否则,不妨假设A中有两个元素 xi≼ xj. 根据xj的定义,P’中必有一个大小为k的反链Aj, xj是Aj 和Cj的公共元素,假设y是Aj和Ci的公共元素,则y≼ xi. 从而 y≼ xj.与Aj是反链矛盾.
离散数学集合论南京大学计算机科学与技术系极大小元最大小元格及其性质partialorder给定有限字符集合若在上有一个偏序关系类似上述办法可以对任意正整数k定义由中字符构成的长度为k的串的集合上的偏序关系
偏序关系
离散数学-关系
南京大学计算机科学与技术系
内容提要
偏序与全序
哈斯图
偏序关系
最大元, 最小元举例
例: <A,|>, A={1,2,3,4,5,6,9,10,15} B1={1,2,3}, B2={3,5,15}, B3=A. B1的最大元是{}, B1的最小元是{1} B2的最大元是{15}, B2的最小元是{} {15}, {} B3的最大元是{}, B3的最小元是{1}
最小上界,最大下界举例
例16(1): <A,|>, A={1,2,3,4,5,6,9,10,15} B1={1,2,3}, B2={3,5,15}, B3=A. B1的最小上界是{6}, B1的最大下界是{1} B2的最小上界是{15}, B2的最大下界是{1} {15}, {1} B3的最小上界是{}, B3的最大下界是{1}
说明: 说明: 如果存在最大( 如果存在最大(小)元,则必是唯一的. 则必是唯一的. 极大( 极大(小)元是一种局部性质,这个元素可能并不 元是一种局部性质, 是与每个元素都有关系, 是与每个元素都有关系,只要没有与它可比的元素 存在;而最大( 是一种"全局"性质, 存在;而最大(小)是一种"全局"性质,它必须 与相应集合成中每个元素都有关系. 与相应集合成中每个元素都有关系. 对于非空有穷偏序集来说,一定存在着极大( 对于非空有穷偏序集来说,一定存在着极大(小) 但最大( 元可能存在也可能不存在. 元,但最大(小)元可能存在也可能不存在. 如果存在着唯一的极大( 如果存在着唯一的极大(小)元,则这个极大(小) 则这个极大( 元必是最大( 元必是最大(小)元.
9 4 2 6 3 1 15 5 10 4 2 6 3 1 9 15 5 10
链(chain), 反链(antichain)
设<A,>为偏序集, BA, 链(chain): B是A中的链 xy( x∈B∧y∈B → x与y可比 ) |B|称为链的长度 反链(antichain): B是A中的反链 xy( x∈B∧y∈B∧x≠y → x与y不可比 ) |B|称为反链的长度