
F28335增强型正交编码模块EQEP
脉冲信号 A 的相位滞后脉冲信号 B 的相位 90°,此时逻辑电路处理后的方向信号 Dir 为低电平。
因此根据超前与滞后的关系可以确定电机的转向。其转速辩相的原理如图10.4所示。
二、光电编码器电机测速的基本原理
可以利用定时器/计数器配合光电编码器的输出脉冲信号来测量电机的转速。具体的测速方法
有M法、T法和M/T法3种。 M法又称之为测频法,其测速原理是在规定的检测时间Tc内,对光电编码器输出的脉冲信号 计数的测速方法,例如光电编码器是N线的,则每旋转一周可以有4N个脉冲,因为两路脉冲的上升
本课程是依照南京研旭电气科技有限公司推出的TMS320F28335至尊板来进 行详细讲解的,如果在学习过程中遇到任何疑问欢迎与我们进行联系沟通。
本教程是依照南京研旭电气科技有限公司推出的 TMS320F28335至尊板来进行详细讲解的。本书详细地阐 述了TMS320F28335 DSP处理器内部各功能模块的硬件结 构、工作原理、资源分配、功能特点以及应用等内容,同时 每个模块都配了实验教程,方便学生掌握提高。 本书配套资料包括:书中所有实例例程、烧写软件工具、 配套PPT、配套视频以及常用的调试工具软件,读者可以在 研旭电气提供的交流论坛(www.armdsp,net )相关版块或
T法也称之为测周法,该测速方法是在一个脉冲周期内对时钟信号脉冲进行计数的方法。例如时 钟频率为,计数器记录的脉冲数为,光电编码器是N线的,每周输出4N个脉冲,那么电机的每分钟的转 速为: 为了减小误差,希望尽可能记录较多的脉冲数,因此T法测速适用于低速运行的场合。但转速太 低,一个编码器输出脉冲的时间太长,时钟脉冲数会超过计数器最大计数值而产生溢出;另外,时间太 长也会影响控制的快速性。与M法测速一样,选用线数较多的光电编码器可以提高对电机转速测量的快 速性与精度。
量,是目前应用最多的传感器之一。
它具有分辨率高、精度高、结构简单、体 积小、使用可靠、易于维护、性价比高等优点。 在数控机床、机器人、雷达、光电经纬仪、地
面指挥仪、高精度闭环调速系统、伺服系统等
诸多领域中得到了广泛的应用。典型的光电编 码器由码盘(Disk)、检测光栅(Mask)、光 电转换电路(包括光源、光敏器件、信号转换 电路)、机械部件等组成。如图10.1所示。
网站免费获取。
本书可作为DSP开发应用的入门级教材,也可作为其他 层次DSP开发应用人员的参考手册。
第十讲:增强型正交编码模块EQEP
1、正交编码器QEP概述 2、F28335 增强型正交编码模块EQEP 3、QEP寄存器 4、EQEP的应用
正交编码器QEP概述
在运动控制系统中,不仅仅需要获取实时的速度信息,有时候为了精确控制,也需要 位置信息以及运动方向信息,F28335中的eQEP模块通过应用正交编码器不仅仅可以获得速 度信息,也可以获得方向信息以及位置信息。 光电编码器是集光、机、电技术于一体的数字化传感器,通过光电转换将输出轴上的 机械几何位移量转换成脉冲或者数字量的传感器,可以高精度测量被测物的转角或直线位移
第十讲:增强型正交编码模块EQEP
正交编码器QEP概述
一、采用增量型光电编码器来判别电机转速方向的基本原理 增量型编码器一般安装在电机或其他旋转机构的轴上,在码盘旋转过程中,输出两个信号称 为QEPA 与QEPB,两路信号相差90°,这就是所谓的正交信号,当电机正转时,脉冲信号A 的相 位超前脉冲信号 B 的相位 90°,此时逻辑电路处理后可形成高电平的方向信号 Dir。当电机反转时,
图10.1
正交编码器QEP概述
一般来说,根据光电编码器产生脉冲的方式不同,可以分为增量式、绝对式以及
复合式三大类。按编码器运动部件的运动方式来分,可以分为旋转式和直线式两种。
由于直线式运动可以借助机械连接转变为旋转式运动,反之亦然。因此,只有在那些 结构形式和运动方式都有利于使用直线式光电编码器的场合才予使用。旋转式光电编 码器容易做成全封闭型式,易于实现小型化,传感长度测时间是Tc,计数器的记录的脉冲数是M1,则电
机的每分钟的转速为n : 15M 1
NTc
正交编码器QEP概述
15 f 在实际的测量中,时间Tc内的脉冲个数不一定正好是整数,而且存在最大半个脉冲的误差。 n
clk
如果要求测量的误差小于规定的范围,比如说是小于百分之一,那么M1就应该大于50。在一定的转
NM 2
速下要增大检测脉冲数M1以减小误差,可以增大检测时间Tc,但考虑到实际的应用中检测时间很短, 例如伺服系统中的测量速度用于反馈控制,一般应在0.01秒以下。由此可见,减小测量误差的方法是 采用高线数的光电编码器。M法测速适用于测量高转速,因为对于给定的光电编码器线数N,测量时间 Tc条件下,转速越高,计数脉冲M1越大,误差也就越小。
《手把手教你学DSP——基于TMS320F28335》配套视频资 料
第十讲
增强型正交编码模块EQEP
南京研旭电气科技有限公司
公司网站: 天猫旗舰店: 学习论坛: 交流邮箱:zqj518@
力,因而在实际工业生产中得到广泛的应用。增量式光电编码器的特点是每产生一个
输出脉冲信号就对应于一个增量位移,但是不能通过输出脉冲区别出在哪个位置上的 增量。它能够产生与位移增量等值的脉冲信号,其作用是提供一种对连续位移量离散 化或增量化以及位移变化(速度)的传感方法,它是相对于某个基准点的相对位置增 量,不能够直接检测出轴的绝对位置信息。一般来说,增量式光电编码器输出 A、B 两相互差90° 电度角的脉冲信号(即所谓的两组正交输出信号),从而可方便地判断 出旋转方向。同时还有用作参考零位的 Z 相标志(指示)脉冲信号,码盘每旋转一周, 只发出一个标志信号。标志脉冲通常用来指示机械位置或对积累量清零。
DSP第5章-F28335-概述
外设总线: 用于外设互联,复用多种总线。
5.3.3 外设
1. ePWM:6个,可单独控制各个引脚,功能更强大 2.eCAP:6个 3.eQEP:2个,测速更加方便 4.ADC:12位,16路,80ns转换时间 5.Watchdog Timer:1个 6.McBSP:2个,用于连接高速外设,如音频处理模块 7.SPI:1个,连接具有SPI借口的外设
得益于F28335浮点运算单元,从而简化软件开发,缩 短开发周期,降低开发成本。
5.1 F28335的性能
高性能静态CMOS技术:主频150MHZ,指令周期6.67ns; 低功
耗设计,1.9V/1.8V内核电压,3.3VI/O引脚电压;Flash编 程电压为3.3V
高性能32位CPU:IEEE-754单精度浮点运算单元(FPU) ;
3个32位CPU定时器:定时器0、1、2。T0、T1为一般定时器 ,T0连接至PIE,T1连接至中断INT13,T2用作DSP/BIOS的
5.1 F28335的性能
串行端口外设:2个eCAN2.0B; 3个SCI(UART);2个 McBSP;1个SPI; 1个I2C总线接口。
16通道12位模数转换模块:转换时间80ns,2X8通道复用输入 接口;2个采样保持电路;单/连续通道转换;内部或外部参考电 压
▪32位定点CPU架构,支持16位和32位指令操作。前者减 少存储,提高代码密度。后者加快指令执行时间。 ▪32位IEEE-754单精度FPU,具有高效C/C++引擎,可使 用高级语言编程。 ▪32X32位MAC64位处理能力。 ▪快速中断响应。 ▪“原子指令”读写简化机制。执行更快,代码更少。
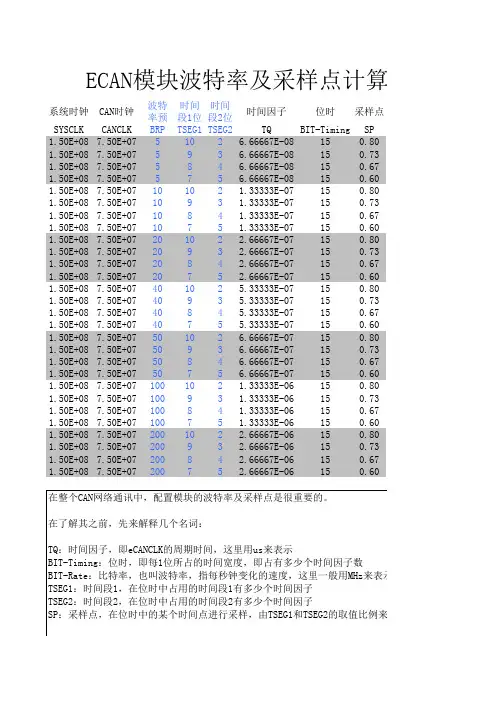
F28335的ECAN模块波特率及采样点计算
15
0.80
9
3 6.66667E-07
15
0.73
8
4 6.66667E-07
15
0.67
7
5 6.66667E-07
15
0.60
10 2 1.33333E-06
15
0.80
9
3 1.33333E-06
15
0.73
8
4 1.33333E-06
15
0.67
7
5 1.33333E-06
15
0.60
10 2 2.66667E-06
BIT-Rate 1000 1000 1000 1000 500 500 500 500 250 250 250 250 125 125 125 125 100 100 100 100 50 50 50 50 25 25 25 25
BIT-Rate 1.000 1.000 1.000 1.000 0.500 0.500 0.500 0.500 0.250 0.250 0.250 0.250 0.125 0.125 0.125 0.125 0.100 0.100 0.100 0.100 0.050 0.050 0.050 0.050 0.025 0.025 0.025 0.025
波特 率预 BRP
5 5 5 5 10 10 10 10 20 20 20 20 40 40 40 40 50 50 50 50 100 100 100 100 200 200 200 200
时间 时间 段1位 段2位
时间因子
位时 采样点
TSEG1 TSEG2
TQ
BIT-Timing SP
10 2 6.66667E-08
关于28335各个模块的理解

PWM的使用// Configure ePWM1// Setup TBCLKEPwm1Regs.TBPRD = EPWM_TIMER_TBPRD;// Set timer period 1500/2 TBCLKsEPwm1Regs.TBPHS.half.TBPHS = 0x0000; // Phase is 0EPwm1Regs.TBCTR = 0x0000; // Clear counter// Set Compare valuesEPwm1Regs.CMPA.half.CMPA = EPWM_CMPAB; // Set compare A value// EPwm1Regs.CMPB = EPWM_CMPAB; // Set Compare B value// Setup counter modeEPwm1Regs.TBCTL.bit.CTRMODE = TB_COUNT_UPDOWN; // Count up downEPwm1Regs.TBCTL.bit.PHSEN = TB_ENABLE; // enable phase loading use for syncEPwm1Regs.TBCTL.bit.PHSDIR=TB_UP;EPwm1Regs.TBCTL.bit.SYNCOSEL=TB_SYNC_IN;EPwm1Regs.TBCTL.bit.HSPCLKDIV = TB_DIV2+TB_DIV4+TB_DIV4; // TBClock ratio = SYSCLKOUT/(2*HSPCLKDIV*EPwm1Regs.TBCTL.bit.CLKDIV = TB_DIV1; // 2^CLKDIV)// Setup shadowingEPwm1Regs.CMPCTL.bit.SHDWAMODE = CC_SHADOW;// EPwm1Regs.CMPCTL.bit.SHDWBMODE = CC_SHADOW;EPwm1Regs.CMPCTL.bit.LOADAMODE = CC_CTR_ZERO; // Load on Zero// EPwm1Regs.CMPCTL.bit.LOADBMODE = CC_CTR_ZERO;// Set actionsEPwm1Regs.AQCTLA.bit.CAU = AQ_SET; // Set PWM1A on event A, up countEPwm1Regs.AQCTLA.bit.CAD = AQ_CLEAR; // Clear PWM1A on event A, down count// EPwm1Regs.AQCTLB.bit.CAU = AQ_CLEAR; //Clear PWM1B on event A, up count// EPwm1Regs.AQCTLB.bit.CAD = AQ_SET; // Set PWM1B on event A, down count// Set DeadBandEPwm1Regs.DBCTL.bit.IN_MODE=DBA_ALL;EPwm1Regs.DBCTL.bit.POLSEL=DB_ACTV_HIC;EPwm1Regs.DBCTL.bit.OUT_MODE=DB_FULL_ENABLE;EPwm1Regs.DBRED=Dbred; // Dead-band rising edge delayEPwm1Regs.DBFED=Dbfed; // Dead-band falling edge delay// Set Trip ZoneEPwm1Regs.TZSEL.bit.OSHT1=TZ_ENABLE;EPwm1Regs.TZCTL.bit.TZA=TZ_FORCE_LO;EPwm1Regs.TZCTL.bit.TZB=TZ_FORCE_LO;// Interrupt where we will change the Compare ValuesEPwm1Regs.ETSEL.bit.SOCBSEL= ET_CTR_ZERO;// Select start ADC (EPWMxSOCB) on Zero eventEPwm1Regs.ETSEL.bit.SOCBEN= Enable; // EnableEPwm1Regs.ETPS.bit.SOCBPRD=ET_1ST;主要注意的就是EPWM的死区子模块。
TMS320F28335中文资料资料讲解

T M S320F28335中文资料TMS320F28335中文资料TMS320F28335采用176引脚LQFP四边形封装,其功能结构参见参考文献。
其主要性能如下:高性能的静态CMOS技术,指令周期为6.67 ns,主频达150 MHz;高性能的32位CPU,单精度浮点运算单元(FPU),采用哈佛流水线结构,能够快速执行中断响应,并具有统一的内存管理模式,可用C/C++语言实现复杂的数学算法;6通道的DMA控制器;片上256 Kxl6的Flash存储器,34 Kxl6的SARAM存储器.1 Kx16 OTPROM和8 Kxl6的Boot ROM。
其中Flash,OTPROM,16 Kxl6的SARAM均受密码保护;控制时钟系统具有片上振荡器,看门狗模块,支持动态PLL调节,内部可编程锁相环,通过软件设置相应寄存器的值改变CPU的输入时钟频率;8个外部中断,相对TMS320F281X系列的DSP,无专门的中断引脚。
GPI00~GPI063连接到该中断。
GPI00一GPI031连接到XINTl,XINT2及XNMI外部中断,GPl032~GPI063连接到XINT3一XINT7外部中断;支持58个外设中断的外设中断扩展控制器(PIE),管理片上外设和外部引脚引起的中断请求;增强型的外设模块:18个PWM输出,包含6个高分辨率脉宽调制模块(HRPWM)、6个事件捕获输入,2通道的正交调制模块(QEP);3个32位的定时器,定时器0和定时器1用作一般的定时器,定时器0接到PIE模块,定时器1接到中断INTl3;定时器2用于DSP/BIOS的片上实时系统,连接到中断INTl4,如果系统不使用DSP/BIOS,定时器2可用于一般定时器;串行外设为2通道CAN模块、3通道SCI模块、2个McBSP(多通道缓冲串行接口)模块、1个SPI模块、1个I2C主从兼容的串行总线接口模块;12位的A/D转换器具有16个转换通道、2个采样保持器、内外部参考电压,转换速度为80 ns,同时支持多通道转换;88个可编程的复用GPIO引脚;低功耗模式;1.9 V内核,3.3 V I/O供电;符合IEEEll49.1标准的片内扫描仿真接口(JTAG);TMS320F28335的存储器映射需注意以下几点:片上外设寄存器块0~3只能用于数据存储区,用户不能在该存储区内写入程序。
第八章 增强型正交编码脉冲(eQEP)模块-TMS320F28335 DSP原理、开发及应用-符晓

EQEPxI
EQEPxS
Index Strobe 原点
寄存器名称
QPOSCNT
QPOSINIT QPOSMAX
QPOSCMP
QPOSILAT
QPOSSLAT
QPOSLAT QUTMR QUPRD
QWDTMR QWDPRD QDECCTL QEPCTL QCALCTL QPOSCTL
QEINT QFLG QCLR QFRC QEPSTS QCTMR QCPRD QCTMRLAT
eQEP的模块框图
边沿捕获单元 (QCAP)
位置计数器 及控制单元
(PCCU)
正交 解码 单元
(QDU)
eQEP与编码器的连接示意图
正交捕获
32位时基
SYSCLKOUT
QEP 的看门狗 位置/计数比较
Ch. A Ch. B
EQEPxA/XCLK
EQEPxB/XDIR
Quadrature Decoder
第八章 8 增强型正交编码脉冲(eQEP)模块
什么是增量型正交编码器
配合编码器来获取位置、方向及转速信息
正反转情况下编码器输出脉冲
顺时针旋转
注:N=每周槽数
逆时针旋转
Index(索引)脉冲
位置(角度)是如何由正交脉冲确定的
位置分辨率是/4角度
(00) (11)
(A,B) =
(10) (01)
定时器基准单元寄存器
2
定时器基准单元周期寄存器
0x12 0x13 0x14 0x15 0x16 0x17 0x18 0x19 0x1A 0x1B 0x1C 0x1D 0x1E 0x1F
1
看门狗定时器
1
看门狗周期寄存器
F28335中ePWM模块学习汇报

AQ模块
• • • • AQCTLA (输出A比较方式控制寄存器) AQCTLB (输出B比较方式控制寄存器) AQSFRC (软件强制控制寄存器) AQCSFRC (软件连续强制控制寄存器)
AQ模块
• AQCTLB设置EPWMB的比较方式有CBD、CBU、 CAD、CAU、PRD、ZRO,无影子寄存器,立 即装载 • CBD为TBCTR(计数器)与CMPB在down计 数时相等使输出为不动作(00)或low(01) 或high(10)或反向(11) • CBU为TBCTR(计数器)与CMPB在up计数时 相等使输出为不动作(00)或low(01)或 high(10)或反向(11)
• TBCTL[SYNCOSEL]=
• • • • • • • • •
00 EPWMxSYNCI 01 CTR = zero 10 CTR = CMPB 11 EPWMxSYNCO同步输出无效 TBCTL[CM]= 00 上升计数模式 01下降计模式 10增减计数模式 11 停止计数操作
增计数模式
• CAD为TBCTR(计数器)与CMPA在down计 数时相等使输出为不动作(00)或low(01) 或high(10)或反向(11) • CAU为TBCTR(计数器)与CMPA在up计数时 相等使输出为不动作(00)或low(01)或high (10)或反向(11) • PRD为TBCTR(计数器)与TBPRD(周期寄 存器)相等时使输出为不动作(00)或 low(01)或high(10)或反向(11) • ZRO为TBCTR(计数器)计到零时使输出为 不动作(00)或low(01)或high(10)或反向 (11)
• AQSFRC(软件强制控制寄存器)通过 (OTSFB、ACTSFB)设置EPWMB、 (OTSFA、)设置EPWMA启动一次强制 (ACTSFA=00)不动作、(01)置零、(10) 置高、(11)反向,当OTSFB、OTSFA被写1 时,动作一次,写0无效,无影子寄存器
TMS320F28335的EPWM参考手册中文-很有用.
DSP原理与应用The Technology & Applications of DSP北京交通大学电气工程学院郝瑞祥haorx@本页已使用福昕阅读器进行编辑。
福昕软件(C)2005-2009,版权所有,仅供试用。
§7.1F28335的PWM控制●每个ePWM模块都支持下列特性:●精确的16位时间定时器,可以进行周期和频率控制。
●两个PWM输出(EPWMxA and EPWMxB) 可以用于下面的控制●–两个独立的PWM输出进行单边控制●–两个独立的PWM输出进行双边对称控制●–一个独立的PWM输出进行双边非对称控制●与其它ePWM模块有关的可编程超前和滞后相控。
●在一个循环基础上的硬件锁定(同步)相位关系。
●独立的上升沿和下降沿死区延时控制●可编程控制故障区(trip zone)用于故障时的周期循环控制(trip)和单次(one-shot)控制.●一个控制条件可以使PWM输出强制为高,低,或高阻逻辑电平.●所有事件都可以触发CPU中断,启动ADC开始转换。
●可编程事件有效降低了在中断时CPU的负担。
●PWM高频载波信号对于脉冲变压器门极驱动非常有用。
本页已使用福昕阅读器进行编辑。
福昕软件(C)2005-2009,版权所有,仅供试用。
多个ePWM模块结构框图ePWM模块的子模块和信号连接模块相关信号说明如下:●PWM 输出信号(EPWMxA and EPWMxB) (x=1…6)●通过IO引脚输出PWM信号.●Trip-zone 信号(TZ1 to TZ6).这些输入信号警告ePWM模块有外部故障发生。
设备的每个模块都可以配置成使用或者忽略任何故障区信号(Trip-zone)。
这些信号可以设置为通用IO外设的异步输入。
●基于时间的同步输入信号(EPWMxSYNCI)和输出(EPWMxSYNCO)信号.同步信号雏菊花形将ePWM模块连接在一起。
每个模块可以配置成使用或忽略其同步输入信号。
F28335 EPWM各模块简介
F28335 EPWM各模块简介以DSP为基础的数字信号控制器(DSC)执行电动马达相位控制时,其核心组件为事件管理器(Event Manager)。
由于以DSP为基础的控制器应用范围正逐渐扩大到高效能电子产品的触发与控制等各种相关领域,因此这类事件管理器也需要一套全新架构。
以德州仪器(TI)基于DSP的24x和F28x数字信号控制器来看,事件管理器是由DSP 的可程式逻辑电路构成,以便产生脉冲宽度调变(PWM)信号。
这些事件管理器虽然是为了三相系统所设计,却拥有极大弹性,可以高效率应用在多相位或其它特殊需求应用(或许再加上一些软件)。
事件管理器的功能已通过数个世代的处理器考验与测试,只需要进行一些细部调整即可。
针对新的应用需求,TI开发出一套称为加强型事件管理器(eEVM)的架构,将应用于F28x衍生系列的新元件,包括TMS320F2801、TMS320F2806和TMS320F2808控制器(TMS320F2801已实作部份功能)。
加强型事件管理器的PWM产生方式与过去有很大差异。
如图1所示,事件管理器总共有6个加强型PWM(EPWM)模组,每个都能产生两组独立的PWM信号。
这6个模组拥有完全相同的功能和设定方式,因此每个模组都能独立产生中断要求、并在不同的时间点上触发模拟数字转换器。
除此之外,这些模组还能同步操作以便在同样的时基上产生PWM信号。
举例来说,若有两个完全相同的三相电动马达,就可以让EPWM1模组的时基与EPWM2和EPWM3同步,同时也让EPWM4的时基与EPWM5和EPWM6同步,以便使两个马达独立操作。
另一种做法是让EPWM1的时基与另外五个模组同步,这样两个马达就能在同一时间启动操作。
图1:F2808控制器的加强型事件管理器共有6个EPWM模组EPWM模组的架构如图2所示,每个模组都包含数个次模组。
如果要产生PWM信号,至少需要连接一个计时器和相关逻辑电路,以便在可程式设定的不同时间产生事件。
应用eQEP及编码器测量电机位置与速度的方法
应用eQEP及编码器测量电机位置与速度的方法张涛;杨振强;王晓旭【摘要】现代电气传动伺服系统中,对电动机转子位置及转速的检测必不可少,并在一定程度上决定着整个系统的性能.介绍了一种使用DSP28335的增强型正交编码脉冲单元(eQEP)与增量式编码器测量电机转速的方法.提出了一种改进的变权值平均速度算法,对其进行了对比误差分析,并通过仿真与实验证明了该算法的可行性.应用该方法,可以方便地设计出电机测速方案,在保证测速范围的前提下合理选择元件参数和算法参数,可精确测得电机转速.%In modern electrical transmission servo system,the test of the rotor position and speed is indispensable,and determines the system performance to a certain extent. Introduced a method to measure motor's rotate speed with enhanced quadrature encoder pulse (eQEP) module in DSP28335 and photoelectric encoder and put forward an improved method of calculating speed. Error analysis, simulation and experiment prove the feasibility of the proposed algorithm. With the method in this paper, we can design a motor speed solution easily. Ensure speed range and choose the proper parameters of components and program, we can get the motor speed accurately.【期刊名称】《电气传动》【年(卷),期】2011(000)004【总页数】4页(P48-51)【关键词】增强型正交编码脉冲单元;编码器;变权值平均【作者】张涛;杨振强;王晓旭【作者单位】大连理工大学电力电子研究所,辽宁,大连,116023;大连理工大学电力电子研究所,辽宁,大连,116023;大连理工大学电力电子研究所,辽宁,大连,116023【正文语种】中文【中图分类】TM306现代电动伺服系统发展突飞猛进,尤其是在机械制造行业中发挥着不可替代的作用,各种机床运动部分的速度控制、运动轨迹控制、位置控制等,大量采用了电动伺服系统。
25_TI DSP入门芯片TMS320F28335
作为一个电子硬件工程师,怎么不能懂DSP,或者我们中有一些同学对DSP的理解还不是很多,今天就让我们给大家介绍一个DSP的入门芯片,来自TI的TMS320F28335。
相信看过了这一系列的内容,大家会对DSP有初步的了解。
TMS320F28335简介:TMS320F28335采用176引脚LQFP四边形封装,其功能结构参见参考文献。
其主要性能如下:高性能的静态CMOS技术,指令周期为6.67 ns,主频达150 MHz;高性能的32位CPU,单精度浮点运算单元(FPU),采用哈佛流水线结构,能够快速执行中断响应,并具有统一的内存管理模式,可用C/C++语言实现复杂的数学算法;6通道的DMA控制器;片上256 Kxl6的Flash存储器,34 Kxl6的SARAM存储器.1 Kx16 OTPROM和8 Kxl6的Boot ROM。
其中Flash,OTPROM,16 Kxl6的SARAM均受密码保护;控制时钟系统具有片上振荡器,看门狗模块,支持动态PLL调节,内部可编程锁相环,通过软件设置相应寄存器的值改变CPU的输入时钟频率;8个外部中断,相对TMS320F281X系列的DSP,无专门的中断引脚。
GPI00~GPI063连接到该中断。
GPI00一GPI031连接到XINTl,XINT2及XNMI外部中断,GPl032~GPI063连接到XINT3一XINT7外部中断;支持58个外设中断的外设中断扩展控制器(PIE),管理片上外设和外部引脚引起的中断请求;增强型的外设模块:18个PWM输出,包含6个高分辨率脉宽调制模块(HRPWM)、6个事件捕获输入,2通道的正交调制模块(QEP);3个32位的定时器,定时器0和定时器1用作一般的定时器,定时器0接到PIE模块,定时器1接到中断INTl3;定时器2用于DSP/BIOS的片上实时系统,连接到中断INTl4,如果系统不使用DSP/BIOS,定时器2可用于一般定时器;串行外设为2通道CAN模块、3通道SCI模块、2个McBSP(多通道缓冲串行接口)模块、1个SPI模块、1个I2C主从兼容的串行总线接口模块;12位的A/D转换器具有16个转换通道、2个采样保持器、内外部参考电压,转换速度为80 ns,同时支持多通道转换;88个可编程的复用GPIO引脚;低功耗模式;1.9 V内核,3.3 V I/O供电;符合IEEEll49.1标准的片内扫描仿真接口(JTAG);TMS320F28335的存储器映射需注意以下几点:片上外设寄存器块0~3只能用于数据存储区,用户不能在该存储区内写入程序。