
脉冲输出指令库用法
1 概述S7--200提供了三种方式的开环运动控制:•脉宽调制(PWM)--内置于S7--200,用于速度、位置或占空比控制。
•脉冲串输出(PTO)--内置于S7--200,用于速度和位置控制。
• EM253位控模块--用于速度和位置控制的附加模块。
S7—200的内置脉冲串输出提供了两个数字输出通道(Q0.0和Q0.1),该数字输出可以通过位控向导组态为PWM或PTO的输出。
当组态一个输出为PTO操作时,生成一个50%占空比脉冲串用于步进电机或伺服电机的速度和位置的开环控制。
内置PTO功能仅提供了脉冲串输出。
您的应用程序必须通过PLC内置I/O或扩展模块提供方向和限位控制。
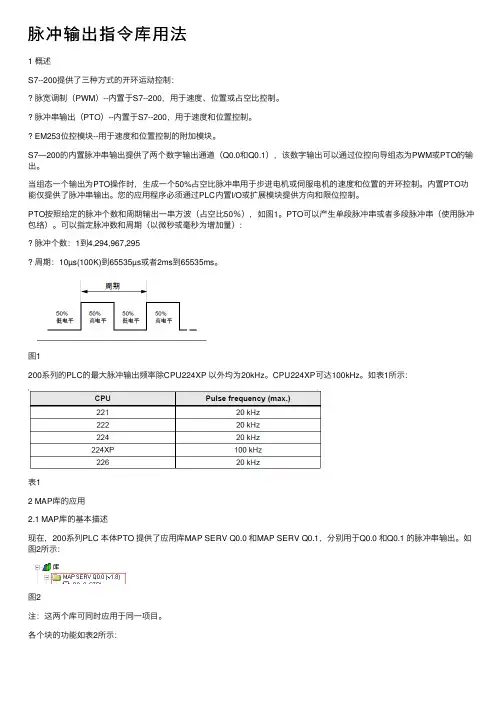
PTO按照给定的脉冲个数和周期输出一串方波(占空比50%),如图1。
PTO可以产生单段脉冲串或者多段脉冲串(使用脉冲包络)。
可以指定脉冲数和周期(以微秒或毫秒为增加量):•脉冲个数:1到4,294,967,295•周期:10μs(100K)到65535μs或者2ms到65535ms。
图1200系列的PLC的最大脉冲输出频率除CPU224XP 以外均为20kHz。
CPU224XP可达100kHz。
如表1所示:表12 MAP库的应用2.1 MAP库的基本描述现在,200系列PLC 本体PTO 提供了应用库MAP SERV Q0.0 和MAP SERV Q0.1,分别用于Q0.0 和Q0.1 的脉冲串输出。
如图2所示:图2注:这两个库可同时应用于同一项目。
各个块的功能如表2所示:表2总体描述该功能块可驱动线性轴。
为了很好的应用该库,需要在运动轨迹上添加三个限位开关,如图3:•一个参考点接近开关(home),用于定义绝对位置C_Pos 的零点。
•两个边界限位开关,一个是正向限位开关(Fwd_Limit),一个是反向限位开关(Rev_Limit)。
•绝对位置 C_Pos 的计数值格式为DINT ,所以其计数范围为(-2.147.483.648 to +2.147.483.647).•如果一个限位开关被运动物件触碰,则该运动物件会减速停止,因此,限位开关的安置位置应当留出足够的裕量 ΔSmin 以避免物件滑出轨道尽头。
图32.2 输入输出点定义应用MAP库时,一些输入输出点的功能被预先定义,如表3所示:表32.3 MAP库的背景数据块为了可以使用该库,必须为该库分配68 BYTE(每个库)的全局变量,如图4所示:图4下表是使用该库时所用到的最重要的一些变量(以相对地址表示),如表4:表42.4 功能块介绍下面逐一介绍该库中所应用到的程序块。
这些程序块全部基于PLC-200 的内置PTO输出,完成运动控制的功能。
此外,脉冲数将通过指定的高速计数器HSC 计量。
通过HSC 中断计算并触发减速的起始点。
2.4.1 Q0_x_CTRL该块用于传递全局参数,每个扫描周期都需要被调用。
功能块如图5,功能描述见表5。
图5表5Velocity_SS 是最小脉冲频率,是加速过程的起点和减速过程的终点。
Velocity_Max 是最大小脉冲频率,受限于电机最大频率和PLC的最大输出频率。
在程序中若输入超出(Velocity_SS,Velocity_Max)范围的脉冲频率,将会被Velocity_SS 或Velocity_Max 所取代。
accel_dec_time 是由Velocity_SS 加速到Velocity_Max 所用的时间(或由Velocity_Max 减速到Velocity_SS 所用的时间,两者相等),范围被规定为0.02 ~ 32.0 秒,但最好不要小于0.5秒。
警告:超出accel_dec_time 范围的值还是可以被写入块中,但是会导致定位过程出错!2.4.2 Scale_EU_Pulse该块用于将一个位置量转化为一个脉冲量,因此它可用于将一段位移转化为脉冲数,或将一个速度转化为脉冲频率。
功能块如图6,功能描述见表6。
图6表6下面是该功能块的计算公式:2.4.3 Scale_ Pulse_EU该块用于将一个脉冲量转化为一个位置量,因此它可用于将一段脉冲数转化为位移,或将一个脉冲频率转化为速度。
功能块如图7,功能描述见表7。
图7表7下面是该功能块的计算公式:2.4.4 Q0_x_Home功能块如图8,功能描述见表8。
图8表8该功能块用于寻找参考点,在寻找过程的起始,电机首先以Start_Dir 的方向,Homing_Fast_Spd 的速度开始寻找;在碰到limit switch (“Fwd_Limit” or “Rev_Limit”)后,减速至停止,然后开始相反方向的寻找;当碰到参考点开关(input I0.0; withQ0_1_Home: I0.1)的上升沿时,开始减速到“Homing_Slow_Spd”。
如果此时的方向与“Final_Dir”相同,则在碰到参考点开关下降沿时停止运动,并且将计数器HC0的计数值设为“Position”中所定义的值。
如果当前方向与“Final_Dir”不同,则必然要改变运动方向,这样就可以保证参考点始终在参考点开关的同一侧(具体是那一侧取决于“Final_Dir”)。
寻找参考点的状态可以通过全局变量“Homing_State”来监测,如表9:表92.4.5 Q0_x_MoveRelative该功能块用于让轴按照指定的方向,以指定的速度,运动指定的相对位移。
功能块如图9,功能描述见表10。
图9表102.4.6 Q0_x_MoveAbsolute该功能块用于让轴以指定的速度,运动到指定的绝对位置。
功能块如图10,功能描述见表11。
图10表112.4.7 Q0_x_MoveVelocity该功能块用于让轴按照指定的方向和频率运动,在运动过程中可对频率进行更改。
功能块如图11,功能描述见表12。
图11表12注意:Q0_x_MoveVelocity 功能块只能通过Q0_x_Stop block 功能块来停止轴的运动。
如图12:图122.4.8 Q0_x_Stop该功能块用于使轴减速直至停止。
功能块如图13,功能描述见表13。
图13表132.4.9 Q0_x_LoadPos该功能块用于将当前位置的绝对位置设置为预置值。
功能块如图14,功能描述见表14。
图14表14注意:使用该块将使得原参考点失效,为了清晰地定义绝对位置,必须重新寻找参考点。
2.5 校准该块所使用的算法将计算出减速过程(从减速起始点到速度最终达到Velocity_SS)所需要的脉冲数。
但时在减速过程中所形成的斜坡有可能会导致计算出的减速斜坡与实际的包络不完全一致。
此时就需要对“Tune_Factor”进行校正。
校正因子“Tune_Factor”“Tune_Factor”的最优值取决于最大、最小和目标脉冲频率以及最大减速时间。
如图15:图15如图所示,运动的目标位置是B,算法会自动计算出减速起始点,当计算与实际不符时,当轴已经运动到B点时,尚未到达最低速度,此时若位”Disable_Auto_Stop” = 0,则轴运动到B点即停止运动,若位”Disable_Auto_Stop” = 1,则轴会继续运动直至到达最低速度。
图中所示的情况为计算的减速起始点出现的太晚了。
确定调整因子注意:一次新的校准过程并不需要将伺服驱动器连接到CPU。
步骤如下:1. 置位”Disable_Auto_Stop”,即令”Disable_Auto_Stop” = 1。
2. 设置“Tune_Factor” = 1。
3. 使用Q0_x_LoadPos 功能将当前位置的绝对位置设为0。
4. 使用Q0_x_MoveRelative,以指定的速度完成一次相对位置运动(留出足够的空间以使得该运动得以顺利完成)。
5. 运动完成后,查看实际位置HC0。
Tune_Factor 的调整值应由HC0,目标相对位移Num_Pulses,预估减速距离Est_Stopping_Dist 所决定。
Est_Stopping_Dist 由下面的公式计算得出:Tune_Factor由下面的公式计算得出:6. 在调用Q0_x_CTRL 的网络之后插入一条网络,将调整后的Tune_Factor 传递给全局变量+VD1,如图16。
图167. 复位”Disable_Auto_Stop”,即令”Disable_Auto_Stop” = 0。
2.6 寻找参考点的若干种情况在寻找参考点的过程中由于起始位置、起始方向和终止方向的不同会出现很多种情况。
一个总的原则就是:从起始位置以起始方向Start_Dir 开始寻找,碰到参考点之前若碰到限位开关,则立即调头开始反向寻找,找到参考点开关的上升沿(即刚遇到参考点开关)即减速到寻找低速Homing_Slow_Spd,若在检测到参考点开关的下降沿(即刚离开遇到参考点开关)之前已经减速到Homing_Slow_Spd,则比较当前方向与终止方向Final_Dir 是否一致,若一致,则完成参考点寻找过程;若否,则调头找寻另一端的下降沿。
若在检测到参考点开关的下降沿(即刚离开遇到参考点开关)之前尚未减速到Homing_Slow_Spd,则在减速到Homing_Slow_Spd 后调头加速,直至遇到参考点开关上升沿,重新减速到Homing_Slow_Spd,最后判断当前方向与终止方向Final_Dir 是否一致,若一致,则完成参考点寻找过程;若否,则调头找寻另一端的下降沿。
(Final_Dir 决定寻找参考点过程结束后,轴停在参考点开关的哪一侧)下面的图形会反应不同情形下寻找参考点的过程。
Start_Dir=0, Final_Dir=0,如图17:图17Start_Dir=0, Final_Dir=1,如图18:图18Start_Dir=1, Final_Dir=0,如图19:图19Start_Dir=1, Final_Dir=1,如图20:.。
高速计数及脉冲输出指令

计数方向控制位:0(减计数); 1(增计数)
向HSC中写入计数方向: 0(不更新);1(更新计数方向)
向HSC中写入预置值: 0(不更新);1(更新预置值)
向HSC中写入新的当前值: 0(不更新);1(更新当前值)
HSC允许: 0(禁止HSC);1(允许HSC)
预置值
SMD42 SMD52 SMD62 SMD142 SMD152 SMD162
高速计数及脉冲输出指令
v高速计数器状态位
高速计数器状态字节,其中某些位指出了当前计数方向、当前值与预置 值是否相等、当前值是否大于预置值的状态。可以通过监视高速计数器的 状态位产生相应中断,完成重要操作。但要注意,状态位只有在执行高速 计数器终端程序时才有效。
(2) 在初始化子程序中,对相应高速计数器的控制字节写入希望的控制 字。如要使用HSC1,则对SMB47写入16#F8(2#11111000),表示允许高速 计数器运行,允许写入新的当前值,允许写入新的预置值,可以改变计数 器方向,置计数器的计数方向为增,置启动和复位输入为高电平有效。
(3) 执行HDEF指令,根据所选计数器号和运行模式将高速计数器号与 具体运行模式进行连接。
HSC 高速计数器指令,根据高速计数器特殊存储器位的设置, 按照HDEF指令指定的工作模式,控制高速计数器的工作。
高速计数及脉冲输出指令
高速计数器设置过程
为更好地理解和使用高速计数器,下面给出高速计数器的一般设置过 程。
(1) 使用初始化脉冲触点SM0.1调用高速计数器初始化操作子程序。这 个结构可以使系统在后续的扫描过程中不再调用这个子程序,从而减少了 扫描时间,且程序更加结构化。
I0.0 计数 计数 计数 计数
脉冲输出控制指令

使用脉冲输出指令举例(2)
00100
独立输出模式
固定设置 存放设置脉冲 个数的首通道 从01001输出脉冲 独立模式 脉冲频率500Hz
对独立模式, 当输出脉冲 达到设定个 数时,能自 动停止脉冲 输出。
@PULS(65) 000 000 DM0000 @SPED(64) 010 000 # 0050
2. 速度输出指令
SPED(64) @SPED(64) P P M M F F
SPED(64) P M F @SPED(64) P M F
P:000→由01000输出 M:000→独立模式
010→由01001输出 001→连续模式
F:取值范围为 0002~0200 →对应20~2000Hz 功能:在执行条件为ON时,设定脉冲的输出点、输 出模式及脉冲频率。
脉冲输出控制指令
中断控制指令 步进控制指令 特殊指令
概
述
CPM1A系列PLC的输出点01000和01001可输出 20Hz~2KHz的脉冲信号。
输出的脉冲可设置成两类:独立模式和连续模式。 输出脉冲的模式和频率要用控制指令来设定。 ◎ 同一时刻只能从一个点输出脉冲。
◎ 正在输出脉冲时,不能用指令改变输出脉冲个数。
程序功能
当00100 OFF→ON时,执行@PULS指令设置输出脉冲 的个数,执行@SPED指令启动脉冲输出,从01001输 出500Hz的脉冲信号。
脉冲输出功能的应用
使用脉冲输出指令举例(1)
当SPED指 令的F设ቤተ መጻሕፍቲ ባይዱ 0000,也可 以停止脉冲 输出。
00000
连续输出模式
从01000输出
S7-200PLC脉冲输出MAP库文件的使用资料

S7-200 PLC 脉冲输出MAP 库文件的使用Application of S7-200 PTO MAP LibGetting Start Edition (2011年3月)摘要该文档提供了S7-200 PLC脉冲输出指令库MAP的使用说明。
该库基于S7-200 PLC本体脉冲输出指令,用于帮助用户实现较复杂的定位功能,控制伺服驱动或步进电机。
关键词S7-200 PLC;脉冲输出;MAPKey WordsS7-200 PLC;PTO;MAP目录1 概述2 MAP库的应用2.1 MAP库的基本描述2.2 输入输出点定义2.3 MAP库的背景数据块2.4 功能块介绍2.4.1 Q0_x_CTRL2.4.2 Scale_EU_Pulse2.4.3 Scale_ Pulse_EU2.4.4 Q0_x_Home2.4.5 Q0_x_MoveRelative2.4.6 Q0_x_MoveAbsolute2.4.7 Q0_x_MoveVelocity2.4.8 Q0_x_Stop2.4.9 Q0_x_LoadPos2.5 校准2.6 寻找参考点的若干种情况1 概述S7--200提供了三种方式的开环运动控制:∙脉宽调制(PWM)--内置于S7--200,用于速度、位置或占空比控制。
∙脉冲串输出(PTO)--内置于S7--200,用于速度和位置控制。
∙EM253位控模块--用于速度和位置控制的附加模块。
S7—200的内置脉冲串输出提供了两个数字输出通道(Q0.0和Q0.1),该数字输出可以通过位控向导组态为PWM或PTO的输出。
当组态一个输出为PTO操作时,生成一个50%占空比脉冲串用于步进电机或伺服电机的速度和位置的开环控制。
内置PTO功能仅提供了脉冲串输出。
您的应用程序必须通过PLC内置I/O或扩展模块提供方向和限位控制。
PTO按照给定的脉冲个数和周期输出一串方波(占空比50%),如图1。
PTO可以产生单段脉冲串或者多段脉冲串(使用脉冲包络)。
最专业的PLC知识讲解:PLC高速脉冲输出指令

最专业的PLC知识讲解:PLC高速脉冲输出指令基本指令和顺序控制指令是PLC最常用的指令,为了适应现代工业自动控制需要,PLC制造商开始逐步为PLC增加很多功能指令,功能指令使PLC具有强大的数据运算和特殊处理功能,从而大大扩展了PLC的使用范围。
S7-200 PLC 内部有两个高速脉冲发生器,通过设置可让它们产生占空比为50%、周期可调的方波脉冲(即PTO脉冲),或者产生占空比及周期均可调节的脉宽调制脉冲(即PWM脉冲)。
占空比是指高电平时间与周期时间的比值。
PTO脉冲和PWM脉冲如图1所示。
图1 PTO脉冲和PWM脉冲说明在使用脉冲发生器功能时,其产生的脉冲从Q0.0和Q0.1端子输出,当指定一个发生器输出端为Q0.0时,另一个发生器的输出端自动为Q0.1,若不使用脉冲发生器,这两个端子恢复普通端子功能。
要使用高速脉冲发生器功能,PLC应选择晶体管输出型,以满足高速输出要求。
一、指令说明高速脉冲输出指令说明如下:二、高速脉冲输出的控制字节、参数设置和状态位要让高速脉冲发生器产生合符要求的脉冲,须对其进行有关控制及参数设置,另外,通过读取其工作状态可触发需要的操作。
1.控制字节高速脉冲发生器的控制采用一个SM 控制字节(8位),用来设置脉冲输出类型(PTO或PWM)、脉冲时间单位等内容。
高速脉冲发生器的控制字节说明见表5-14,例如当SM67.6=0时,让Q0.0端子输出PTO脉冲;当SM77.3=1时,让Q0.1端子输出时间单位为ms的脉冲。
表1 速脉冲发生器的控制字节2.参数设置高速脉冲发生器采用SM存储器来设置脉冲的有关参数。
脉冲参数设置存储器说明见表2,例如SM67.3=1,SMW68=25,则将脉冲周期设为25ms。
表2 脉冲参数设置存储器3. 状态位高速脉冲发生器的状态采用SM位来显示,通过读取状态位信息可触发需要的操作。
高速脉冲发生器的状态位说明见表3,例如SM66.7=1表示Q0.0端子脉冲输出完成。
脉冲输出指令库用法
脉冲输出指令库⽤法1 概述S7--200提供了三种⽅式的开环运动控制:脉宽调制(PWM)--内置于S7--200,⽤于速度、位置或占空⽐控制。
脉冲串输出(PTO)--内置于S7--200,⽤于速度和位置控制。
EM253位控模块--⽤于速度和位置控制的附加模块。
S7—200的内置脉冲串输出提供了两个数字输出通道(Q0.0和Q0.1),该数字输出可以通过位控向导组态为PWM或PTO的输出。
当组态⼀个输出为PTO操作时,⽣成⼀个50%占空⽐脉冲串⽤于步进电机或伺服电机的速度和位置的开环控制。
内置PTO功能仅提供了脉冲串输出。
您的应⽤程序必须通过PLC内置I/O或扩展模块提供⽅向和限位控制。
PTO按照给定的脉冲个数和周期输出⼀串⽅波(占空⽐50%),如图1。
PTO可以产⽣单段脉冲串或者多段脉冲串(使⽤脉冲包络)。
可以指定脉冲数和周期(以微秒或毫秒为增加量):脉冲个数:1到4,294,967,295周期:10µs(100K)到65535µs或者2ms到65535ms。
图1200系列的PLC的最⼤脉冲输出频率除CPU224XP 以外均为20kHz。
CPU224XP可达100kHz。
如表1所⽰:表12 MAP库的应⽤2.1 MAP库的基本描述现在,200系列PLC 本体PTO 提供了应⽤库MAP SERV Q0.0 和MAP SERV Q0.1,分别⽤于Q0.0 和Q0.1 的脉冲串输出。
如图2所⽰:图2注:这两个库可同时应⽤于同⼀项⽬。
各个块的功能如表2所⽰:表2总体描述该功能块可驱动线性轴。
为了很好的应⽤该库,需要在运动轨迹上添加三个限位开关,如图3:⼀个参考点接近开关(home),⽤于定义绝对位置C_Pos 的零点。
两个边界限位开关,⼀个是正向限位开关(Fwd_Limit),⼀个是反向限位开关(Rev_Limit)。
绝对位置 C_Pos 的计数值格式为DINT ,所以其计数范围为(-2.147.483.648 to +2.147.483.647).如果⼀个限位开关被运动物件触碰,则该运动物件会减速停⽌,因此,限位开关的安置位置应当留出⾜够的裕量 ΔSmin 以避免物件滑出轨道尽头。
关于脉冲输出讲解

一、脉冲输出功能XC3系列和XC5系列PLC 一般具有2个脉冲输出。
通过使用不同的指令编程方式,可以进行无加速/减速的单向脉冲输出,也可以进行带加速/减速的单向脉冲输出,还可以进行多段、正反向输出等等,输出频率最高可达200K Hz 。
Y0COM0Y1COM1Y2COM2注:1)为了使用脉冲输出,必须要使用带有晶体管输出的PLC 。
如XC3-14T-E 或XC3-60RT-E等。
2)XC5系列输出点数为32点的PLC 最大能够具有4路(Y0、Y1、Y2、Y3)脉冲输出功能。
二、脉冲输出的种类与指令应用1、 无加减速时间变化的单向定量脉冲输出指令PLSY• 以指定的频率产生定量脉冲的指令。
• 支持32位指令[DPLSY]。
• 频率:0~200KHz • 输出端子:Y0 或 Y1• 输出模式:连续或有限脉冲输出 •脉冲数目:16位指令 0~K3276732位指令 0~K2147483647注意:如控制对象是步进电机或伺服电机,建议不要采用该指令,以避免电机失步。
采用带加减速的脉冲输出指令PLSR 可以避免失步造成的影响。
步进/伺服电机驱动器当输出完设定的脉冲数目之后,输出自动停止。
2、 可变频率脉冲输出指令PLSFM0以设定频率连续输出脉冲直到通过指令停止输出。
3、带加减速的定量脉冲输出指令PLSR (含3种控制模式)•以指定的频率和加减速时间产生定量脉冲的指令。
•频率:0~200KHz•加减速时间:5000ms以下•支持32位指令[DPLSR]。
•输出端子:Y0 或Y1•输出模式:有限脉冲数目•脉冲数目:16位指令0~K32,76732位指令0~K2,147,483,647一般情况中途停止4、脉冲段切换[PLSNEXT/PLSNT]指令M81705、脉冲停止[STOP]指令6、脉冲数立即刷新[PLSMV]指令前进后退工作台原点信号● PLSMV 为32位操作指令● 当工作台后移的过程中,得到原点信号X2,执行外部中断,PLSMV 指令立即执行,不受扫描时间的影响,将输出端口Y0输出的脉冲数刷新,并送入D8170中。
脉冲指令说明
这五个指令虽然都是脉冲输出型,但可以分为两大类:一、脉冲输出指令(包括PLSY,PLSR和PLSR):可以应用高速点和普通点1、PLSY指令使用中可以设置单个输出点以一定的频率发出目标值个脉冲,在指令中可以设置脉冲频率、脉冲总数、和发出脉冲的输出点;但只能控制脉冲,如果是脉冲加方向的脉冲模式,那方向点要另选一个普通开关点另外控制。
2、PLSR为设置匀加减速指令,在指令中可以设置脉冲的最大频率、脉冲总数、加减速时间和脉冲输出点。
通过设置加减速时间来实现匀加速。
如果脉冲加方向的脉冲模式也需要另外控制方向点。
3、PLSV指令,为任意时间可变速指令,可以实时改变脉冲频率的指令,在指令中可以设置脉冲的实时频率、发出脉冲的输出点,和方向点。
但是不能设置发出脉冲的总数,也就是不能通过指令定位,如果需要不是很精准的定位可以在使用高速点的时候用脉冲计数器和目标值做一个比较,但是会在PLC的每个扫描周期比较一次,所以会超出一些脉冲。
二、定位指令:(包括DRVA和DRVI)他们都是为定位指令服务的,因此只能应用于高速点。
他们的指令表现形式基本一致,因此不做单一说明;在他们指令中可以设置脉冲总数、脉冲频率、脉冲的发出点和方向点。
高速脉冲点的特点就是他们有自己的脉冲计数寄存器,也就是不管通过上述几个指令发出脉冲,高速点会有以个特定的寄存器记录所发出的脉冲数,包括正向的和反向的,可作为运动控制中每个轴的坐标。
以上两个指令不同之处就是:DRVA是绝对记录脉冲式的,他的脉冲总数实际是他要到达的目标值,也就是和各高速点的计数寄存器相匹配,例如,当你输入脉冲目标值为20000,而你高速点的计数寄存器中是30000,这是他回朝着反向发出10000个脉冲;而DRVI指令却不同,他不管高速点计数器中的脉冲坐标值,他会向正方向运行20000个脉冲,因而成为相对脉冲指令。
以上说明比较混乱,语言组织不是很好,如果你哪个细节不明白再问我2:。
fx5u脉冲输出指令
fx5u脉冲输出指令FX5U脉冲输出指令是Mitsubishi电气公司开发的一种工控编程指令,主要用于控制脉冲输出。
FX5U系列PLC是一种高性价比、高功能、高可靠性的工业自动化控制器。
在工业自动化控制中,脉冲输出控制是常用的一种控制方式,如数控机床、包装机、激光切割机等。
FX5U脉冲输出指令可以控制PLC的输出端口产生脉冲信号,可用于控制步进电机、伺服电机、液压马达等执行器的运动,以及某些详细要求的计数控制等。
FX5U脉冲输出指令有以下几种不同的命令,每种命令的具体使用方法也有所不同。
1. PLSY –脉冲输出指令(单重脉冲)PLSY指令控制PLC输出端口产生单重脉冲信号,可产生周期性或有限次的脉冲,此命令支持单址指令格式,在一个指令中可以指定多个输出端口,同时输出脉冲。
指令的语法和使用方法如下:PLSY n1,n2,n3,n4,n5,n6,n7 ,[D [, T ]]n1 – n7:指定输出端口的点号D:循环周期,单位为ms,为可选参数,默认值为0。
PLSI m, p, q [,D [, T [, R ]]]m:指定输出的脉冲信号类型,取值范围为0或1,0表示单重脉冲,1表示多重脉冲p:脉冲信号输出的周期,单位为msR:脉冲信号重复次数,为可选参数,默认值为0。
PLSQ指令控制PLC输出端口生成按指定周期的脉冲信号,可以通过改变脉冲的周期来改变输出脉冲的频率。
PLSQ n, F [,T ]F:输出周期,单位为ms,当F为0时停止输出T:可选参数,表示计数器的初始值,当为0时使用现有计数值FX5U脉冲输出指令是PLC编程控制中常用的一种控制指令,可以实现对脉冲输出的控制。
在实际应用中,需要根据不同的需求选择相应的指令,并使用正确的参数来控制脉冲输出。
松下FP0RD90052寄存器设置及脉冲输出指令
要点!:FP0R 的脉冲输出控制标志区域■脉冲输出控制指令(F0)·使用内置高速计数器的复位、脉冲输出的停止及近原点输入的设置/复位。
·F0(MV)指令和特殊数据寄存器DT90052,请组合指定。
·若执行该指令,则所设定的内容被保持,直到再次执行该指令。
【例1】在原点复位动作中,使近原点输入有效并进入减速动作时CH0在左图程序中,使①近原点输入有效,②紧接着写入0,进行预置。
CH2【例2】强制停止脉冲输出时CH0在左图程序中强制停止时,请注意过程值区域的输出计数值和电机侧的输入计数值有时会不同。
CH2梯形控制(F171)指令JOG 定位0 型(F171)指令·以初速度1000Hz、目标速度7000Hz、加速时间300ms、减速时间450ms、移动量100,000 脉冲从Y0 输出脉冲。
·脉冲输出过程中,在接收到定位开始要求时,输出目标值中所设定的脉冲数的脉冲,并执行减速停止。
·执行左图所示程序的情况下,定位表和脉冲输出图如下所示。
JOG 定位1 型(F171)指令请注意根据所指定的初速,会具有以下特性:①1≦初速<46Hz 的情况下,控制的最高频率约可达10kHz。
超过该频率时,速度误差会增大。
②46≦初速<184Hz 的情况下,控制的最高频率可达50kHz。
③184≦初速的情况下,控制的最高频率可达50kHz。
50kHz 附近的速度误差最小。
脉冲输出动作说明固定为25%的占空比进行输出。
PLS+SIGN 方式进行输出的情况下,输出方向信号后,约过300us 后开始输出脉冲。
(考虑到电机驱动器的特性)JOG 运行(F172)指令请注意根据所指定的初速,会具有以下特性:①1≦初速<46Hz 的情况下,控制的最高频率约可达10kHz。
超过该频率时,速度误差会增大。
②46≦初速<184Hz 的情况下,控制的最高频率可达50kHz。
③184≦初速的情况下,控制的最高频率可达50kHz。
fx2n脉冲输出指令
fx2n脉冲输出指令FX2N脉冲输出指令是指Mitsubishi(三菱)PLC中的一种特定指令,用于控制PLC输出脉冲信号。
本文将详细介绍FX2N脉冲输出指令的使用方法及其应用场景。
一、FX2N脉冲输出指令概述FX2N脉冲输出指令是Mitsubishi FX系列PLC中的一种特殊指令,用于控制PLC输出脉冲信号。
通过该指令,可以实现对外部设备的控制,例如驱动步进电机、执行定时操作等。
FX2N脉冲输出指令具有高精度、高稳定性和高可靠性的特点,广泛应用于自动化控制领域。
二、FX2N脉冲输出指令的基本语法FX2N脉冲输出指令的基本语法如下:LD PULSE Y X D C其中,PULSE为脉冲输出指令的关键字,Y为输出端口,X为输入端口,D为延时参数,C为计数参数。
三、FX2N脉冲输出指令的具体用法1. 控制步进电机FX2N脉冲输出指令可以用于控制步进电机的转动。
通过设定输出端口Y和输入端口X的数值,可以实现步进电机的正转、反转和停止动作。
延时参数D可以控制每个脉冲信号的时间间隔,计数参数C可以控制脉冲信号的次数。
2. 执行定时操作FX2N脉冲输出指令还可以用于执行定时操作。
通过设定输出端口Y 和输入端口X的数值,可以实现定时开关的控制。
延时参数D可以控制每个脉冲信号的时间间隔,计数参数C可以控制脉冲信号的次数。
3. 实现精确计数FX2N脉冲输出指令具有高精度和高稳定性,可以实现对外部设备的精确计数。
通过设定输出端口Y和输入端口X的数值,可以实现对脉冲信号的计数。
延时参数D可以控制每个脉冲信号的时间间隔,计数参数C可以控制脉冲信号的次数。
四、FX2N脉冲输出指令的应用场景1. 工业自动化控制FX2N脉冲输出指令广泛应用于工业自动化控制领域。
通过控制PLC 输出脉冲信号,可以实现对各种设备的精确控制,提高生产效率和产品质量。
2. 机械设备控制FX2N脉冲输出指令可以用于机械设备的控制,例如控制步进电机、伺服电机等。