
RTK测量精度分析
H
200 400 600 800 1000 1200 实用文档
系列1
环境较差,有高压线和树木
2558621.82 2558621.8
2558621.78 2558621.76 2558621.74 2558621.72
2558621.7 2558621.68 2558621.66 2558621.64
0
X
系列1
200
400 实用文档600
800
1000
435360.28 435360.26 435360.24 435360.22
435360.2 435360.18 435360.16 435360.14 435360.12
435360.1 0
Y
系列1
200
400 实用文档600
800
1000
-10.3 0
实用文档
RTK快速静态法
• 在做RTK的同时记录静态数据,事后对外业 的静态数据后处理获得高精度的坐标值与 RTK数据比较分析。两种作业模式可以有效 的检查RTK初始化的有效性和可靠性。因此 在做RTK测量的时候我们需要做5-10分钟的 静态采集。实际作业时可以有选择的做部 分困难地区的快速静态。
实用文档
测试2,
• 卫星条件较差,下午时段。最差的卫星只 有5颗,
实用文档
X
2558736.89 2558736.885
2558736.88 2558736.875
2558736.87 2558736.865
2558736.86 2558736.855
0
X 200 400 6实00用文档800 1000 1200
2558728.785 2558728.78
2558728.775 0
X变化值
系列1
200
400
600
800
实用点文数档
Y坐标变化
Y值
435128.47 435128.465
435128.46 435128.455
435128.45 435128.445
435128.44 435128.435
435128.43 435128.425
实用文档
测试1
• 卫星10颗,分布均匀,PDOP小于2,平面精 度因子小于0.02,高程精度因子小于0.04. 每5秒一个点共采集700个点统计分析
• 时间是上午
实用文档
实用文档
X坐标变化
X值
2558728.815 2558728.81
2558728.805 2558728.8
2558728.795 2558728.79
RTK测量精度分析
• RTK测量与静态相比在可靠性和稳定性上都 要差一些,因此我们在作业中可以采取一 些措施来提高起精度。同时我们要加强RTK 测量的检核
实用文档
RTK测量检核方法
• 目前主要有5中检核方法
实用文档
已知点检核
• 该方法要求测区有一定数量的已知点,其 中控制测区的点作为起算点,在其中在选 部分点来检查,既可以检核参数的有效性 ,也可以对仪器本身做一个基本检查
系列1
435128.77 435128.765
435128.76 435128.755
435128.75 435128.745
435128.74 435128.735
0
Y 200 400实用文档600 800 1000 1200
系列1
17.86 17.84 17.82
17.8 17.78 17.76 17.74 17.72
实用文档
复测比较法
• 复测法有两层含义,其一在基准站搬动后 要对前一测站的3,5个点进行复测同时比 较两次测量成果。其二是在同一个点上多 次初始化的结果比较。
实用文档
穿线比较发
• 该方法和复测法有所不同,是在一测区的 RTK测量工作基本完成后,重新布设一条 RTK测量链,用于对整个测区的RTK测量数 据进行质量控制。在每个测站的测量数据 中选一两个点构成整网的检核链。
实用文档
电台变频检核法
• 在一测区架设多台基准站,每台基站使用 不同的频点发射改正数据。流动站在测量 过程中同一个点选用不同基站的差分改正 数据测量结果比较可以有效的检查测量成 果的可靠性。
实用文档
RTK数据精度分析
• RTK的精度主要的指标是10MM+1PPM,高程是 20MM+1PPM.在实际工作中RTK的测量有一定 的随机性
435128.42 435128.415
0
Y坐标变化
系列1
200
400
600
800
实用文点档数
H变化
H值
16.33 16.32 16.31
16.3 16.29 16.28 16.27 16.26 16.25 16.24
0
H变化
系列1
200
400
600
800
实用点文数档
结果
• 综上可见,RTK测量具有明显的偶然误差, 在增加测量时间后可以有效的提高结果的 可靠性。采样时间增加后的平均值趋于稳 定。所以在施工中我们可以通过增加观测 历元取平均的办法提高观测精度。工作中 基准站的收星情况对最后的成果有着非常 大的影响,在实践中我们要求基站架设在 10度以上没有遮挡的高处。最大程度的满 总基准站和流动站的公共卫星最大化。
-10.4 -10.5 -10.6 -10.7 -10.8 -10.9
-11
H
200
400
600
800
1000
系列1
实用文档
• 从上面的三幅图中我们可以很清晰的看出 来坐标的变化有一定的联动性,周围的环 境对RTK的测量结果有很大的影响。
实用文档
RTK测量误差控制方法
控制坐标转换精度 选好基准站 质量控制 • 通常采用已知点检核比较法、重测比较法和电台变频检核法等 控制RTK作业半径(5~10km) 卫星预报(选择PDOP小的时段进行) 避开电离层活跃的时间(12~16点) 选取标准精度高的品牌仪器 作业的规范性(对中,整平,量高等) 重复观测
移动站离开基准站的最大距离称作RTK的作业半径, 它 的大小取决于基准站电台信号的传输距离,且对 RTK测 量的速度和精度有着直接影响 •实验表明,当两山顶能够通视,移动站距基准站47 km 时, 也可收到差分信号。但是,在城镇作业时,如果两 点之间 有较高的房屋遮挡,即使相距1 km也很难进行 RTK测量 •如果在建筑物或树木比较多的地区作业,移动站接收 电 台的信号会比较弱且容易失锁,而且高程精度较差 。 • RTK的作业半径控制在10 km 以内为宜。当信号受影 响 严重时,还应进一步缩短作业半径,以提高RTK测量 的精 度和速度
RTK在测量中的精度控制分析

浅析RTK在测量中的精度控制分析摘要:在rtk的工程测量过程中,因为种种因素的影响,必然会导致一些测量的成果出现误差。
本文结合作者多年工作经验,通过一些rtk在实际中的测量操作手段,尽可能的减少误差,以此仅作参考。
关键词:rtk;测量;精度1 引言目前广泛采用的实时动态相对定位的主要方式是实时载波相位差分定位(rtk)。
rtk克服了常规测量要求点问通视、费工费时而且精度不均匀、外业不能实时了解测量精度的缺点;同时又避免了gps静态定位及快速静态相对定位需要进行后处理,避免了内业后处理中发现精度不合乎要求,需进行返工的困扰。
rtk实时三维精度可以达到厘米级,并且置信度可以达到99.9%,大大减轻测量作业的劳动强度并提高作业效率。
因此,在工程测量中应用极其广泛。
但是现阶段还没有rtk作业的相应技术规范,致使作业时大多以仪器使用说明为主要依据,有时由于各种因素的影响,比如人为操作因素、天气因素、仪器因素等,导致水平精度和高程精度出现误差。
如何减少相关误差的出现成为了一个亟待解决的问题。
2影响rtk成果的主要因素2.1 rtk外业操作流程为了更好的分析影响rtk成果的原因,必须先熟悉仪器及其外业操作流程。
(1)摸清仪器特性。
通过在各种条件下反复试验,摸清仪器各种特性,如能否达到标称精度,在各种条件下的测量误差和作业半径,仪器的稳定性和各种条件下的初始化能力及所耗时间等,以便应用时得心应手。
.(2)基准站操作。
架好gps接收机和天线→正确连接好各个电缆线→打开gps接收机及手簿→打开、配置工作项目→启动基准站测量。
(3)流动站操作。
打开gps手簿中已设置好各项参数的任务,当流动站与基准站连接成功后,测量已知点的坐标和高程来检查基准站和流动站设置是否正确,当满足要求精度后就可以开始测量,否则就要重新检查相关设备及设置。
2.2影响因素分析(1)基准位置的选择。
受卫星状况限制,随着时间的推移和用户要求的日益提高,gps卫星的空间组成和卫星信号强度已不能满足当前的需要,在某一确定的时间段不能很好地被卫星所覆盖。
rtk测量精度分析分析
目录
• RTK测量概述 • RTK测量精度的影响因素 • 提高RTK测量精度的措施 • RTK测量精度的验证方法 • RTK测量精度在实践中的应用
01
RTK测量概述
RTK测量是什么
RTK测量是指实时动态测量,是一种高精度的卫星定位技术 ,通过接收机接收卫星信号,结合基准站信息和用户站信息 进行实时数据处理,实现高精度定位。
进行重复测量
对同一地点进行多次重复测量,以获取更准确的数据。 制定合理的重复测量次数,确保数据的稳定性和可靠性。
利用数据处理软件进行后处理
使用专业的数据处理软件,对测量数据进行滤波和修正,以 减小误差。
对处理后的数据进行统计分析和评估,确保测量结果的可信 度和精度。
04
RTK测量精度的验证方法
02
RTK测量精度的影响因素
卫星信号质量
卫星信号的覆盖范围和穿透能力
RTK测量依赖于卫星信号,良好的信号覆盖范围和较强的穿透能力可以提高 测量精度。
信号多路径传播和干扰
卫星信号在传播过程中可能会遇到建筑物、地形等阻挡,导致信号质量下降 。同时,其他无线电信号也可能干扰卫星信号,影响测量精度。
接收设备性能
天气条件
天气条件如雨雪、大雾等也会影响RTK测量精度,因为这些 因素可能会影响卫星信号的传播。
测量时间
数据采集时间
RTK测量精度在不同时间段内会有所不同,如卫星分布和数量会随着时间变 化而变化,因此选择合适的测量时间可以提高测量精度。
数据处理时间
RTK测量数据处理时间也会影响测量精度,因为数据处理算法和软件可能需要 一定的时间来处理数据并计算出结果。
能。
05
RTK测量精度在实践中的应 用
RTK测量精度分析
丁小亮 李 东枫 ( 陕 西 国 土 测 绘 工 程 院)
摘要: GP S R T K作 为 2 1世 纪 的 一 项 高 新 技 术 , 因其 定 位 精 度 模 型 中引入 轨道 松 弛法来 消 除。 在 现行 技术 条件 下 , 系统
高、 测量速度快 、 劳 动 强 度 低 等 特 点 被 广 泛 应 用 。 本 文 就 是 从 GP — 误 差 对定 位 结 果 的影 响完 全 可 以通 过 先进 的仪 器 设 备及 S R T K的基 本原 理 出 发 , 分析 测 量 误差 因素 , 探讨 R T K在 控 制 测 量 中
0 引言 2个 , 所 有 C级 GP S点 和精 密导 线点均 进 全球 定位 系统( GP S ) 是 一 种具 有在 海 、 陆、 空进 行 全 方 密 四等导 线点 3 测 量 方法 严格 按 照规 范要 求操作 , 测 量 位 实 时三 维 导航 与定位 能力 的新一 代 卫 星 导航 与定 位 系 行 二等 水 准联 测 , 水 准 路 线 总长 约 1 7 . 2千米 , 闭合差 为 4 . 1毫米 , 满 足规 范 统。R T K ( R e a l T j me K i n e ma t i c ) 是 一种 基 于 载 波相 位 观 本 次利 用 R T K测 量 了 2 2个 控 制点 , 在 GP S点上 用 测 值 的实 时 动态定 位 技术 , 它可 以实 时提供 指定 坐 标 系 中 要求 , 三脚架 设 置流动 站 接 收机 , 每点连 续 采 集 3个 坐标 数据 取 测点的三维定位数据 , 测量精 度可以精确 到厘米。 GP S — R T K 的 出现 是 对经典 测 绘技术 的一 次跨越 。 本 文 以某地 工程 实 均 值。
RTK测量点位精度检定方法
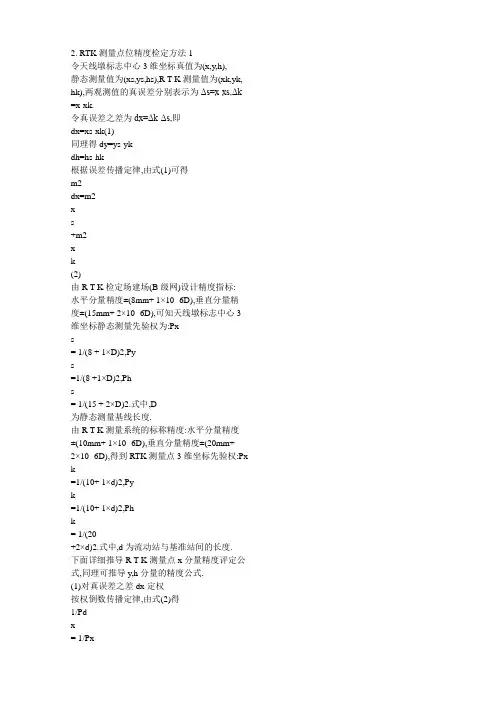
2. RTK测量点位精度检定方法1令天线墩标志中心3维坐标真值为(x,y,h),静态测量值为(xs,ys,hs),R T K测量值为(xk,yk, hk),两观测值的真误差分别表示为Δs=x-xs,Δk =x-xk.令真误差之差为dx=Δk-Δs,即dx=xs-xk(1)同理得dy=ys-ykdh=hs-hk根据误差传播定律,由式(1)可得m2dx=m2xs+m2xk(2)由R T K检定场建场(B级网)设计精度指标:水平分量精度±(8mm+ 1×10- 6D),垂直分量精度±(15mm+ 2×10- 6D),可知天线墩标志中心3 维坐标静态测量先验权为:Pxs= 1/(8 + 1×D)2,Pys=1/(8 +1×D)2,Phs= 1/(15 + 2×D)2.式中,D为静态测量基线长度.由R T K测量系统的标称精度:水平分量精度±(10mm+ 1×10- 6D),垂直分量精度±(20mm+2×10- 6D),得到RTK测量点3维坐标先验权:Px k=1/(10+ 1×d)2,Pyk=1/(10+ 1×d)2,Phk= 1/(20+2×d)2.式中,d为流动站与基准站间的长度.下面详细推导R T K测量点x分量精度评定公式,同理可推导y,h分量的精度公式.(1)对真误差之差dx定权按权倒数传播定律,由式(2)得1/Pdx= 1/Pxs+ 1/Pxk(3)代入Pxs,Pxk,得dx的权Pdx= 1/( (8 + 1×D)2+(10 + 1×d)2)(2)计算dx的平均中误差mdx表2为R T K测量x坐标分量精度比对表,由表2计算dx的单位权中误差μdx=±[PdxΔxΔx]/n=±12.989/18=±0.8mm计算dx的平均中误差mdx=μdx/Pdx=μdx×( (8 + 1×D)2+(10 + 1×d)2)=0.8×(78.00 + 122.92)=±11.33mm式中,D为静态测量基线的平均边长;d为R T K测量点间的平均边长.表2 RTK测量x坐标分量精度比对表序号静态测量x坐标/ m静态测量y坐标/ m静态测量边长D/ kmR T K测量点x坐标/ mR T K测量点y坐标/ m至基准站距离d/ km差数Δx/ mm差数Δy/ mmPdxΔxΔxPdyΔyΔy1189. 217908. 9731. 125189. 227908. 9611. 31410- 120. 4730. 6812259. 154972. 1231. 103259. 140972. 1451. 238- 14220. 9372. 3143175. 720409. 1791. 312175. 732409. 1641. 42512- 150. 6621. 0354124. 738856. 8620. 850124. 750856. 8551. 09812- 70. 7140. 2435277. 141655. 8650. 776277. 128655. 8791. 173- 13140. 8370. 9716265. 073647. 8770. 598265. 090647. 8701. 01117- 71. 4810. 2517219. 237678. 4090. 713219. 241678. 3970. 97114- 120. 9990. 7348175. 791921. 1260. 479175. 80 921. 1330. 913970. 4240. 2579173. 478876. 6781. 003173. 463876. 6850. 876- 1571. 1290. 24610197. 313996. 1320. 617197. 303996. 1510. 897- 10190. 5181. 87011300. 451712. 9700. 765300. 460712. 9571. 1349- 130. 4030. 84212258. 397715. 1060. 798258. 388715. 1181. 091- 9120. 4040. 71913247. 765859. 9870. 572247. 748859. 9980. 996- 17111. 4870. 62214275. 264923. 4740. 635275. 279923. 4601. 17115- 141. 1290. 98315140. 344770. 2900. 697140. 355770. 3071. 31211170. 5941. 41916180. 821878. 9070. 941180. 810878. 9161. 144- 1190. 5980. 39717139. 246978. 9620. 997139. 240978. 9540. 910- 6- 80. 1800. 32018152. 928720. 7310. 998152. 930720. 7450. 8992140. 0200. 981D= 0.832km;d= 1.087km; [PdxΔxΔx]= 12.989mm2; [PdyΔyΔy]= 14.885mm2; [ΔxΔx]= 2 602mm2; [ΔyΔy]= 3 010mm2注:x坐标分量已减2 497 000,y坐标分量已减514 000.23 测绘通报2004年第12期1994-2007 China Academic Journal Electronic Publishing House. All rights reserved. (3)计算静态测量x坐标平均中误差mxs根据静态测量重复基线分量闭合差Δ(往返测较差值,如表3所示)计算静态测量x分量单位权中误差μxs=±[PxsΔxΔx]/2n=±0.786/36=±0.15mm式中,Δx为第n基线重复基线x坐标分量闭合差值.计算静态测量x坐标平均中误差mxs=±μxs/Pxs=±μxs(8 + 1×D)2=±0.15×8.832 =±1.32mm表3 静态测量重复基线闭合差序号No1.x坐标观测值No2.x坐标观测值No1.y坐标观测值No2.y坐标观测值静态测量边长D/ km差值Δx/ mm差值Δy/ mmPxsΔxΔxPysΔyΔy1189. 217189. 220908. 973908. 9751. 125320. 1080. 048 2259. 154259. 152972. 123972. 1241. 103- 210. 0480. 012 3175. 720175. 721409. 179409. 1821. 312130. 0120. 104 4124. 738124. 736856. 862856. 8600. 850- 2- 20. 0510. 051 5277. 141277. 143655. 865655. 8620. 7762- 30. 0520. 117 6265. 073265. 070647. 877647. 8770. 598- 300. 1220 7219. 237219. 240678. 409678. 4100. 713310. 1190. 013 8175. 791175. 792921. 126921. 1230. 4792- 30. 0560. 125 9173. 478173. 476876. 678876. 6771. 003- 2- 10. 0490. 012 10197. 313197. 314996. 132996. 1350. 617130. 0130. 121 11300. 451300. 451712. 970712. 9720. 7650200. 052 12258. 397258. 399715. 106715. 1050. 7982- 10. 0520. 013 13247. 765247. 763859. 987859. 9870. 572- 200. 0540 14275. 264275. 265923. 474923. 4770. 635130. 0130. 121 15140. 344140. 344770. 290770. 2920. 6970200. 053 16180. 821180. 821878. 907878. 9040. 941- 1- 30. 0130. 11317139. 246139. 247978. 962978. 9620. 997100. 0120 18152. 928152. 927720. 731720. 7330. 998- 120. 0120. 049 D= 0.832km; [PxsΔxΔx]= 0.786; [PysΔyΔy]= 1.004注:x坐标分量已减2 497 000,y坐标分量已减514 000. (4)计算R T K测量x坐标平均中误差mxk由式(2)得mxk=±(m2dx-(m2xx)=±(11.332- 1.322)=±11.25mm(5)计算R T K测量x单位权中误差μxk根据权定义计算得μxk=mxk×Pxk=11.25×1/(10 + 1×d)2= 1.0mm(6)计算R T K测量点x坐标中误差mxkmxk=±μxk/Pxk=±1.0×(10 + 1×d)2=±C1×(a+b×d)mm(4)式中,C1为系数;a为R T K测量系统固定误差;b为R T K测量系统比例误差;d为流动站与基准站间作用距离.式(4)的结果说明这套仪器在本次约1km的R T K检定中,测量点x坐标分量测量精度与仪器标称精度一致.同理,可计算得到R T K测量点y坐标分量中误差myk=±1.1×(10 + 1×d)=±C2×(a+b×d)mm(5)由式(4),式(5)可得到R T K测量点平面点位精度mp=±mx2k+my2k=±C21+C22(a+b×d)(6)h坐标分量测量精度mhk=±1.1×(20 + 2×d)=±C3×(a+b×d)mm(7)3. RTK测量点位精度检定方法2假设仪器检定值是一组同精度的独立观测值,同时认为R T K检定场的静态测量坐标值不存在误差,将R T K测量所得点位坐标与检定场坐标进行比较,推导R T K测量精度检定公式.(下转第49页)332004年第12期测绘通报1994-2007 China Academic Journal Electronic Publishing House. All rights reserved. 2和图3.图2 第30小时湖区图3 第70小时湖区洪水淹没范围洪水淹没范围根据本文分析和计算实例可知,用"体积法"来模拟洪水淹没范围是一个简便可行的办法.它不仅可应用于湖区洪水淹没范围模拟,而且也适合于江,河,水库等水利流域的洪水淹没范围模拟,也就是说它具有推广应用价值.参考文献:[ 1 ] 向素玉,陈军.基于GIS城市洪水淹没模拟分析[J ] .地球科学—中国地质大学学报,1995 ,20(5).(上接第33页)(1)R T K测量点x坐标分量精度根据表2的Δx计算x坐标分量测量精度mxk=±[ΔxΔx]/n=±2 602/18=±12.0mm(8)(2)R T K测量点y坐标分量精度根据表2的Δy计算y坐标分量测量精度myk=±[ΔyΔy]/n=±3 010/18=±12.9mm(9)由式(8),式(9)可得到R T K平面点位精度mp=±mx2k+my2k=±17.6mm(3)R T K测量点h坐标分量精度同理,根据检定数据Δh计算h坐标分量精度mhk=±[ΔhΔh]/n=±11 889/18=±25.7mm(10)4.两种检定结果的差异方法1是假设每一组仪器检定值是不同精度的独立观测值,在公式推导时考虑了R T K检定场的建场误差.方法2是假设仪器检定值是一组同精度的独立观测值,同时认为R T K检定场的坐标值不存在误差.两种检定方法所得的结果如表4所示. 从表4可以看出,两种方法的检定结果是一致的,但第1种方法考虑了检定场的误差,公式推导更严密,检定结果更符合客观性.表4 两种检定结果比对表mmmxkmykmhk仪器标称精度±11. 0±11. 0±22. 0方法1±11. 1±12. 2±24. 4方法2±12. 0±12. 9±25. 7注:约1 km的检定结果.四,结论南宁GPS接收机标准检定场是设计用于对各种型号的GPS接收机进行静态,动态测量性能指标进行检定的场地,场地选埋是按照GPS规范要求进行,选择在无线电干扰小,无多路径效应,天线高度角小于10°的梧圩基线场,尽量避开了大的误差干扰源.从以上两种不同的推导来看,其检定结果与仪器的标称精度几乎一致,也说明了本文的检定原理和公式推导是正确的.。
RTK放线精度分析

2.1.3 RTK的技术特点1、工作效率高:在一般的地形地势下,高质量的RTK设站一次即可测完4km半径的测区,大大减少了传统测量所需的控制点数量和测量仪器的设站次数,移动站一人操作即可,劳动强度低,作业速度快,提高了工作效率。
2、定位精度高:只要满足RTK的基木工作条件,在一定的作业半径范围内(一般为4km )RTK的平而精度和高程精度都能达到厘米级。
3、全天候作业:RTK测量不要求基准站、移动站间光学通视,只要求满足“电磁波通视”,因此和传统测量相比,RTK测量受通视条件、能见度、气候、季节等因素的影响和限制较小,在传统测量看来难于开展作业的地区,只要满足RTK的基木工作条件,它也能进行快速的高精度定位,使测量工作变得史容易史轻松。
4、RTK测量自动化、集成化程度高,数据处理能力强:RTK可进行多种测量内、外业工作。
移动站利用软件控制系统,无需人工干预便可自动实现多种测绘功能,减少了辅助测量工作和人为误差,保证了作业精度。
5、操作简单,易于使用:现在的仪器一般都提供中文菜单,只要在设站时进行简单的设置,就可方便地获得二维坐标。
数据输入、存储、处理、转换和输出能力强,能方便地与计算机、其他测量仪器通信。
2.1.4 RTK的局限性和精度保障当然RTK也有其局限性,会影响到执行上述测量任务的能力。
了解其局限性可确保RTK测量成功。
最主要的局限性其实不在于 RTK 本身,而是源于整个GPS系统。
如前所述,GPS依靠的是接收两万多公里高空的卫星发射来的无线电信号。
相对而言,这些信号频率高、信号弱,不易穿透可能阻挡卫星和GPS接收机之间视线的障碍物。
事实上,存在于GPS接收机和卫星之间路径上的任何物体都会对系统的操作产生不良影响。
有些物体如房屋,会完全屏蔽卫星信号。
因此, GPS不能在室内使用。
同样原因, GPS也不能在隧道内或水下使用。
有些物体如树木会部分阻挡、反射或折射信号。
GPS信号的接收在树林茂密的地区会很差。
双基准站RTK测量及精度分析
两个 D G s 级 P 控制点 ( 已知点 ) , 上 转换参数的 求解也 随基准站 的设置分两次进行 ,求解转换 参数均采 用均 匀分布 在测 区 的 5个 D级 GP S 已知点 ,流动站分两次分 别对 4 3个 G S待测 P 点进行 R K数据 采集 ,数 据采集 过程 中均以 T 1 个 历元 的平均值作为坐标结果 , 0 定位结 果和 精度统计如表 l U 1 次的观测值) ( 出 0 歹 。 2成果 的精度分析 对全部 4 个点双基 准站 R K观测成果进 3 T 行 统 计 比较 ,平 面 最 大 较 差 △x 2 , : 8 AY 4 ,  ̄= 6 点位 最大偏 差 Mo - 6 . 4 mm,  ̄ 高程 最大较 差 △H 7 mm。计算其平均较差 AX: ~: 6
l
.
1
M 、 鬲:8m :厕 1m 。
作者简介: 海平( 8-, 硕士, 肖 1 0 )男, 9 江西
j J ’ _ l
通过以上数据 的精度分析可 以表 明,采用 理工大学建筑与测绘工程 学院教师 ,主要 从事 双基站 R K文时测量 ,其平 面精度 与 GP T S静 测绘工程及地理信 息系统 。
1.m 01 m, AY = 38 1.mm, M = 81 m, AH : 1 .m 2 .m 89 m 为 了对 R K高程 观测值 的可靠性 和正确 T 性进行检验 ,我们使 用 Z IS D N 型数字 E S I I1 1 水准 仪对控 制 网的所有 点进 行 了四等水 准测 量, 取双基准站 R K测量的两次高程观测值 的 T
a l l 0 1 2
- 表 1双基 准站 R K定位精度统计 , T m
H 一H e () , 一 1 : B: 4: . , . T 5 3 D 6 。 6 计算各待定点的正常 :
RTK测量精度分析分析
系列1
Y坐标变化
Y坐标变化 435128.47 435128.465 435128.46 435128.455 435128.45 435128.445 435128.44 435128.435 435128.43 435128.425 435128.42 435128.415 0 200 400 点数 600 800
• 复测法有两层含义,其一在基准站搬动后 要对前一测站的3,5个点进行复测同时比 较两次测量成果。其二是在同一个点上多 次初始化的结果比较。
穿线比较发
• 该方法和复测法有所不同,是在一测区的 RTK测量工作基本完成后,重新布设一条 RTK测量链,用于对整个测区的RTK测量 数据进行质量控制。在每个测站的测量数 据中选一两个点构成整网的检核链。
RTK测量精度分析
• RTK测量与静态相比在可靠性和稳定性上 都要差一些,因此我们在作业中可以采取 一些措施来提高起精度。同时我们要加强 RTK测量的检核
RTK测量检核方法
• 目前主要有5中检核方法
已知点检核
• 该方法要求测区有一定数量的已知点,其 中控制测区的点作为起算点,在其中在选 部分点来检查,既可以检核参数的有效性, 也可以对仪器本身做一个基本检查
如何消除RTK测量的野值
实践证明,观测者的专业技术水平、经验及工作态度等对成 果的精 度和可靠性影响很大
整数模糊度正确固定是前提
固定模糊度的时间和可靠性取决于四个因素
即接收机类型(单频或双频) • 双频RTK初始化的时间比单频RTK要短 所观测卫星的个数 • 解算时采用的星数越多,RTK的精确性和可靠性越好 移动站至基准站的距离 •移动站至基准站的距离越近,其初始化的时间也越短 RTK软件质量 • 采用的算法越先进,初始化时间越短,可靠性越高
rtk测量精度规范
以全站仪所测定的坐标值为真值,那么2种方法所测得的坐标的差值即可认为是RTK测量的误差。
根据《工程测量规范》点位误差<5cm,可得如下结论。
1、RTK测量结果与全站仪测量结果互差均在厘米级,其中互差最大为3.4cm ,最小为0.4cm。
2、若以全站仪测定的点位坐标为准,RTK放样点点位误差均在±5 c m以内,RTK放样点点位相对于全站仪测定点位误差按公式m=±计算,结果为2.3cm。
3、统计数据表明:若以全站仪测量结果为准,可以认为RTK测量结果的点位精度达到厘米级,需要指出的是各点位之间不存在误差累计,克服了传统测量技术的弊端,完全能满足点的测设精度要求。
4、但本次检验的结果是在全站仪测量误差忽略不计的情况下进行对比分析的,如果考虑到全站仪的误差,放样点有可能出现误差大于5cm的情况,对于这样的点误差,误差的原因可能是RTK系统自身的误差,也可能是测量环境对RTK的影响产生的误差,或许也是我们自身操作的不正确造成的,但最有可能的原因就是放样时存在测量环境影响中的“多路径误差”或“信号干扰误差”。
5、对于上述误差超限的点,我们可以根据误差的原因,采取措施来消除或减小误差,如:改变基准站的位置,选择地形开阔的地点,远离无线电发射源、雷达装置、高压电线等,或采用有削弱多路径误差的各种技术的天线等。
对于误差较大RTK又难以削弱其误差的点我们可以采用其他的测设方法,如用经纬仪和电子测距仪利用导线点对RTK放样的点进行测量,得出点的精确位置,再制作模板,标出点的正确位置。
表4.1 《地籍测量规范》中对界址点的规定档次界址点相对于邻近控制点的点位中误差/m适用范围A1±0.05大、中城市的的繁华地区街道外(街坊)内的明显界址点A2±0.10中、小城市(城镇)一般地区或大型工矿区、新型住宅区。
街道(街坊)内部的隐蔽界址点。
A3±0.25其他地区A4±0.50农村地区。
RTK测量精度分析
整数模糊度正确固定是前提
固定模糊度的时间和可靠性取决于四个因素
即接收机类型(单频或双频) • 双频RTK初始化的时间比单频RTK要短 所观测卫星的个数 • 解算时采用的星数越多,RTK的精确性和可靠性越好 移动站至基准站的距离 •移动站至基准站的距离越近,其初始化的时间也越短 RTK软件质量 • 采用的算法越先进,初始化时间越短,可靠性越高
电台变频检核法
在一测区架设多台基准站,每台基站使 用不同的频点发射改正数据。流动站在 测量过程中同一个点选用不同基站的差 分改正数据测量结果比较可以有效的检 查测量成果的可靠性。
RTK数据精度分析
RTK的精度主要的指标是10MM+1PPM, 高程是20MM+1PPM.在实际工作中RTK 的测量有一定的随机性
RTK快速静态法
在做RTK的同时记录静态数据,事后对 外业的静态数据后处理获得高精度的坐 标值与RTK数据比较分析。两种作业模 式可以有效的检查RTK初始化的有效性 和可靠性。因此在做RTK测量的时候我 们需要做5-10分钟的静态采集。实际作 业时可以有选择的做部分困难地区的快 速静态。
复测比较法
-11
H
200
400
600
800
1000
系列1
从上面的三幅图中我们可以很清晰的看 出来坐标的变化有一定的联动性,周围 的环境对RTK的测量结果有很大的影响。
RTK测量误差控制方 法
控制坐标转换精度 选好基准站 质量控制
• 通常采用已知点检核比较法、重测比较法和电台变频检核法等
控制RTK作业半径(5~10km) 卫星预报(选择PDOP小的时段进行) 避开电离层活跃的时间(12~16点) 选取标准精度高的品牌仪器 作业的规范性(对中,整平,量高等) 重复观测
RTK测量精度分析
摘要:GPS RTK作为21世纪的一项高新技术,因其定位精度高、测量速度快、劳动强度低等特点被广泛应用。
本文就是从GP-SRTK的基本原理出发,分析测量误差因素,探讨RTK在控制测量中的应用特点及精度大小。
通过GPSRTK实际观测作业得到工程实践数据,再用GPSRTK实际测量的数据与常规控制测量得到的数据进行比较,分析了GPSRTK的测量精度,检验RTK是否可以满足控制测量精度要求,精度可靠程度如何。
关键词:GPS-RTK控制测量精度0引言全球定位系统(GPS)是一种具有在海、陆、空进行全方位实时三维导航与定位能力的新一代卫星导航与定位系统。
RTK(Real Time Kinematic)是一种基于载波相位观测值的实时动态定位技术,它可以实时提供指定坐标系中测点的三维定位数据,测量精度可以精确到厘米。
GPS-RTK 的出现是对经典测绘技术的一次跨越。
本文以某地工程实际为例,分析了GPS-RTK技术的精度,证明了GPS-RTK 技术在图根控制测量应用中具有一定的优势,对于相应工程具有一定的参考价值。
1GPS-RTK工作原理、方法和作业流程1.1RTK技术的工作原理。
在RTK工作模式下,基准站借助无线电数据链向流动站传输测点坐标数据及观测值。
流动站还可以接收GPS卫星系统发送的载波相位信息,并构成相位差分观测值进行实时定位。
载波相位差分GPS包括两类:一类是基准站将载波相位修正量发送至用户站,以修正其载波相位,再求解坐标;一类是将基准站采集的载波相位发送至用户进行求差,解算坐标。
前者为准RTK技术,后者为真正的RTK技术。
1.2RTK测量的误差影响分析。
RTK 测量误差来源如下:误差来源GPS卫星星历误差卫星钟差相对论效应电离层误差卫星信号的传播过程对流层误差多路径效应接收机钟差天线相位中心位置的偏差接收机不同通道间的延迟接收设备其他,地球自转、地球潮汐、软件模型误差等基于误差的来源与性质可将其分为偶然误差和系统误差。