
平面四连杆机构模型仿真
平面四连杆机构模型仿真(SimMechanics)
1.四连杆实物模型:
平面四连杆机构仿真,主动杆3长度为0.12m,连杆2长度为1m,杆3长度为0.6m,杆2固定,铰接位置长度为0.867m。
主动杆3与水平轴X的夹角为60°,杆2的水平夹角为29.52°。
从该机构运动简图可见,整个系统有两个固定机架,3个刚体的连杆通过四个单自由度转动副和这两个固定机架相连,假设主动杆3绕铰4以w角速度转动,并假设为正弦信号,试分析杆2的两个端点3和2的运动轨迹。
2.建立仿真框图
1).建立一个SimMechanics模型窗口如图
2).分别选择并拖拽机械环境图标1次、固定端图标2次、刚体图标3次、Revolute运动图标4次、Joint Sensor图标2次及示波器Scope图标1次。
如图
3).修改模块名称,旋转模块,连接模块,如图
3.参数设置1).Ground1.如图
2).Revolute1.如图
4).Revolute2.如图
6)Revolute3.如图
8)Revolute4.如图
9)Ground2.如图
10)Env.如图
11)Joint sensor and Joint sensor2 .如图
1.示波器上显示铰2和铰3的角位移图
2.设置Configuration Parameters相应选项后可在仿真过程中同步动画,如图
3.椭圆体显示图,如图
应用M a t l a b /S i m u l i n k 建立仿真模型
1.传动机构的仿真分析
质量-阻尼系统仿真分析
L i L i L i L 221
1θ=
T -T i 11s J +J s+B +B i
i i ⎛⎫ ⎪⎡⎤⎛⎫⎝⎭
⎪⎢⎥⎝⎭⎣⎦
()i
e e 1
T
J s+B i 1i
1
s
(
)
i T s ()
i s θ ()
L s θ ()
L s θ
2.建立系统仿真
1)、建立工作窗口,如图
2)、拖拽所需图标放进工作模块,如图
3)、修改模块名,连线,如图
5)、封装,如图
7)、参数设置,如图
8)、完成如图
3.仿真结果
如图:。
基于matlab的平面四杆机构动态仿真
基于matlab的平⾯四杆机构动态仿真摘要:本⽂基于matlab 强⼤的数值计算功能,借助fsolve 函数,建⽴了⼀个平⾯四杆机构模型,并对此进⾏运动仿真,为平⾯四杆机构的尺⼨优化设计和运动分析提供了⼀条简单实⽤的捷径。
关键词:平⾯四杆机构 matlab fsolve 函数1 背景介绍平⾯四连杆机构是⼯程应⽤中使⽤⼴泛的机械结构。
如果知道相应尺⼨下杆件的运动轨迹,速度⼤⼩,对整个机构的优化设计有重要作⽤。
Matlab 具有强⼤的科学计算机数据处理能⼒,出⾊的图形处理功能,且程序语⾔简单。
基于以上叙述,本⽂⾸先设计了平⾯四杆机构的各连杆参数,然后在matlab 环境下运⽤⽜顿-⾟普顿算法,使⽤fsolve 函数快速实现了运动仿真并以图形的形式将其运动情况显⽰了出来。
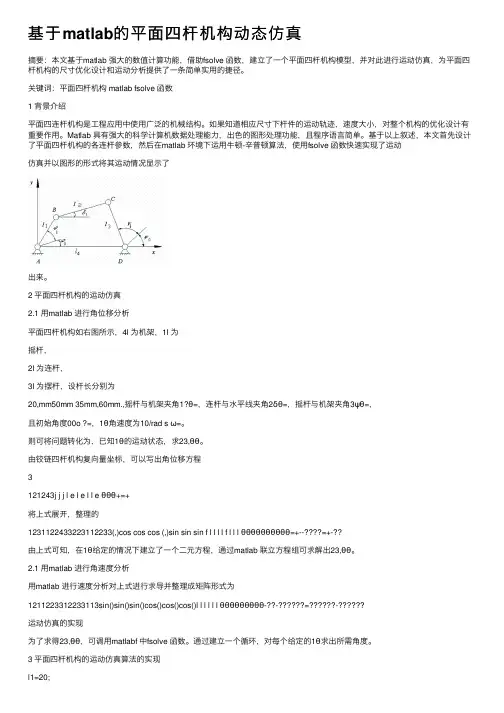
2 平⾯四杆机构的运动仿真2.1 ⽤matlab 进⾏⾓位移分析平⾯四杆机构如右图所⽰,4l 为机架,1l 为摇杆,2l 为连杆,3l 为摆杆,设杆长分别为20,mm50mm 35mm,60mm.,摇杆与机架夹⾓1?θ=,连杆与⽔平线夹⾓2δθ=,摇杆与机架夹⾓3ψθ=,且初始⾓度00o ?=,1θ⾓速度为10/rad s ω=。
则可将问题转化为,已知1θ的运动状态,求23,θθ。
由铰链四杆机构复向量坐标,可以写出⾓位移⽅程3121243j j j l e l e l l e θθθ+=+将上式展开,整理的1231122433223112233(,)cos cos cos (,)sin sin sin f l l l l f l l l θθθθθθθθθθ=+--=+-??由上式可知,在1θ给定的情况下建⽴了⼀个⼆元⽅程,通过matlab 联⽴⽅程组可求解出23,θθ。
2.1 ⽤matlab 进⾏⾓速度分析⽤matlab 进⾏速度分析对上式进⾏求导并整理成矩阵形式为1211223312233113sin()sin()sin()cos()cos()cos()l l l l l l θθθθθθθθθ-??-=-运动仿真的实现为了求得23,θθ,可调⽤matlabf 中fsolve 函数。
平面四杆机构的运动仿真模型分析
3平面四杆机构运动模型的建立及其分析ﻫ3.1运动模型的建立ﻫ 在UG NX5的Motion环境里,分别建立3个Link(连杆)即AB、BCE和CD以及4个Revolute Joint(旋转运动副),其中J001(即A点)和J004(即D点)为AB杆和CD杆的旋转运动副,而且J001还有一个常数驱动,其初始速度为30°/Sec,如图4所示。需要指出的是,为了使四杆机构中的E点在后处理中能够生成运动轨迹,需要在E点添加一个关联点(Associate Point),在建立连杆BCE时将该点添加到连杆中,然后选择该点作为运动轨迹(Trace)点,在后处理中将其生成轨迹;同时为了使四杆机构中的E点在后处理中能够生成运动规律曲线,需要在E点添加一个记号点(Marker),然后在后处理时选择该记号点作为运动对象(Motion Object)以生成相关的变化规律曲线。
2.2平面四杆机构的建模ﻫ 由于物料传送机构为曲柄摇杆机构,所以它符合曲柄存在条件。根据机械原理课程中的应用实例[1],选取AB=100,BC=CD=CE=250,AD=200,单位均为毫米。
在UG NX5的Sketch环境里,创建如图2所示的草图,并作相应的尺寸约束和几何约束,其中EE'为通过E点的水平轨迹参考线,用以检验E点的工作行程运动轨迹。现通过草图里的尺寸动画功能,令AB与AD的夹角从0°到360°变化,可看到E点的变化轨迹为直线和圆弧,如图3所示为尺寸动画的四个截图,其中图3(a)中的E点为水平轨迹的起点,图3(b)中的E点为水平轨迹的中点,图3(c)中的E点为水平轨迹的终点,而图3(d)中的E点为圆弧轨迹(图中未画出)即回程的中点。
平面四杆机构的运动仿真模型分析
基于UG的平面四连杆机构运动与仿真
基于UG的平⾯四连杆机构运动与仿真毕业设计论⽂题⽬: 基于UG的平⾯四连杆机构设计及运动仿真专业名称机电设备维修与管理学⽣姓名李⼩军指导教师季祥毕业时间2011年7⽉毕业设计任务书指导教师:季祥⼀、设计题⽬⽤基于UG的空间四连杆机构设计及运动仿真⼆、设计的⽬的1)掌握UG的基本使⽤⽅法。
2)掌握四连杆机构的特点及虚拟装配的⽅法。
3)掌握UG中运动仿真的⽅法。
三、设计要求1)平⾯四连杆机构的三维造型。
2)平⾯四连杆机构的虚拟装配3)UG中平⾯四连杆机构的运动仿真。
4)仿真结果的分析四、完成的任务要求说明详细,字迹⼯整,原理正确,图纸规范,图形清晰,符号标准,线条均匀。
(1)设计与绘制平⾯四连杆机构,建⽴运动仿真的模型。
(2)毕业设计说明书(8000以上)1)设计题⽬2)四连杆机构原理说明3)四连杆机构的三维造型设计及虚拟装配4)UG的四连杆运动仿真5)设计总结及改进意见6)主要参考资料五、参考⽂献机械设计⾼等教育出版社主编濮良贵纪名刚机械原理⾼等教育出版社主编孙恒陈作模UG NX5.0中⽂版从⼊门到精通机械⼯业出版社主编胡仁喜、康⼠廷、刘昌丽⽬录摘要 (4)第1章绪论 (5)1.1 UG NX5的功能模块 (5)1.1.1 UG NX5⽤户界⾯ (5)1.1.2主要功能 (6)1.2 UG NX5的⼯作环境 (9)1.3 产品设计的⼀般过程 (12)1.4 三维造型设计步骤 (13)第⼆章平⾯连杆机构 (15)2.1 平⾯四杆机构的基本形式 (15)2.2 铰链四杆机构中曲柄存在的条件 (16)2.3 铰链四杆机构的演化 (17)第三章平⾯四杆机构的基本特性 (20)3.1 四杆机构的极位 (20)3.2 四杆机构从动件的急回特性 (20)3.3 平⾯连杆机构的传⼒特性 (20)3.4 死点位置 (21)第四章四连杆的三维造型 (22)4.1 机架的三维造型 (22)4.2 连架杆1的三维造型 (26)4.3 连架杆2的三维造型 (28)4.4 连杆的三维造型 (28)第五章四连杆的虚拟装配 (31)5.1 进⼊装配模块 (31)5.2 添加组件机架 (31)5.3 装配连架杆1 (32)5.4 装配连架杆2 (34)5.5 装配连杆 (35)第六章平⾯四连杆机构的运动仿真 (40)6.1 新建仿真 (40)6.2 新建连杆 (41)6.3 创建运动副 (43)第七章平⾯四连杆的运动仿真分析 (46)7.1 运动副图表分析 (46)7.2 死点位置 (49)结论 (51)致谢 (52)参考⽂献 (53)摘要UG NX是集CAD\CAE\CAM于⼀体的三维参数化软件,也是当今世界最先进的设计软件,它⼴泛应⽤于航空航天、汽车制造、机械电⼦等⼯程领域。
基于VB和ADAMS的平面四杆机构连杆曲线的仿真与分析

口 段守 勇 口 孙 涛 口
上海
丁
泽
上海大学 机 电工程与 自动化学 院
摘
20 7 002
要 :通 过 对 平 面 四 杆机 构 进 行 运 动 分 析 , 到 连 杆 上 任 意 一 点 的 坐 标 , 得 然后 基 于 Vsa B s . 开 发 出平 面 四 i l ai6 0 u c
机 辅 助 设 计 ( Ao) 解 析 法 虽 计 算 复 杂 , 随 着 计 算 c 的 但
即 有 : 0 口 c 8 1 0C S 2 口 c 8 3 口 + lo 0 = 2O 0 + 3o 0
。 sn0 = a sn 2 口 sn0 li 1 2i 0 + 3i 3
() 1
() 2
可 由下列公 式 得到 :
0. + A B = 0 C + CB 4
连杆 曲线 的主 要绘 制 方法 有 解 析法 、 图法 和实 作 验 法 。 图 法 和实 验 法 因工 作 量 大 、 计 精 度低 等 缺 作 设 点 , 适 用于对 机构 精度 要求 不高 的场 合 ; 基 于计算 仅 而
机 技术 的 快速 发展 , 析法 在 机构 设 计 中得 到 广泛 应 解
用 一1本 文 主 要 利 用 Vi a B sc6 0 平 面 四 杆 机 。, 到 连 杆 上 某 点 的 轨 迹 ( 杆 曲 得 连 线 ) 曲线 弧 长 、 点 数 、 转 数 、 率 。 意 义 在 于 : ) 和 结 回 曲 其 1 深 入 研 究 计 算 机 在 设 计 和 仿 真 平 面 四杆 机 构 连 杆 曲 线 方 面 的 应 用 , 而 指 导 实 践 ; ) 过 计 算 机 分 析 得 到 某 从 2通
基于易语言的平面四连杆机构运动仿真

主要 是在 易语 言编 程 环 境 下 绘 图. 语 言 和 VB一 易
后 , 真时 主动杆 以定 速定方 向转 动 , 曲柄机 构存 仿 有
在 曲柄 , 以不需 要改 变转 动方 向 , 所 但是 双摇 杆类型 由于无 曲柄存 在 , 运动形 式是摇 杆 的左右摆 动 , 以 所 在 主动 杆到极 限位 置 后 需要 改变 转 动方 向 , 以反 方
类型 算法 有部 分相 同 , 确 定 双摇 杆 机 构各 杆 的准 如 确位 置和 根据确 定 的位置 画 出连 杆机 构 . 双 摇 杆 但 类型 算法 和有 曲柄类 型算 法也有 较大 的区别 , : 即 确 定一根 摇 杆为 主动杆并 算 出摇杆 机构 的主动 杆摆 角
平面 四连 杆 机构 运 动仿 真
2 平 面 四连杆为 曲柄 摇 杆机 构 、 曲 双 柄 机构 、 双摇杆 机构 等 3 类型 , 以正确地 判 断平 种 所
面 四连杆 机构 的类 型 , 实 现 平 面 四连 杆机 构 运 动 是
库 、 种实用 程序 等多 种资源 的接 口和支撑 工具 . 各 据 此笔 者选用 易语 言作 为开发工 具. 平面 四连杆机 构运 动仿真 程序需 要实 现如 下功
1 自动 辨别平 面 四连杆机 构类 型 ; ) 2 参数 化输入及 绘 图 ; )
且 已知三 边边 长 , 余 玄 定理 即 可 以求 出 曲柄 跟 机 用
[ 稿 日期 ]2 o 一 O —2 收 O7 3 O [ 金 项 目]湖 北 省 自然 科学 基 金 项 目(0 5 B 2 )武 汉 市 晨 光 计 划 ( 0 50 3 5 —) 基 2 0 AB 0 3 , 2 0 5 0 0 94 . [ 者 简 介 ]郑 晓伟 (9 7 ) 作 1 7 一 ,男 ,湖 北 鹤 峰 人 , 汉 理 工 大 学 硕 士 研 究 生 , 究 方 向 : 武 研 系统 优化 , 拟 仿 真 虚
基于MATLAB的平面四连杆机构运动仿真
12端 点 B运 动分析 .
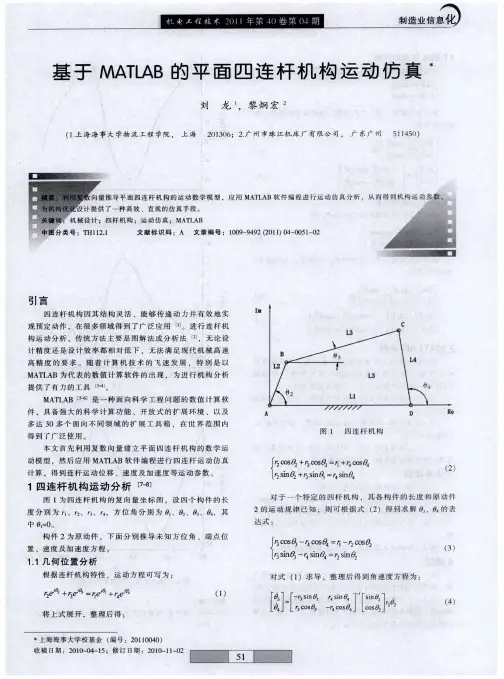
在 复 数 坐标 系 中 ,端 点 B的位 置 可 表 示 为 B ri,则 =2 ̄ e2
6
』Brn02 I =c2 I 2si O R 2s e o mB=r
速度分别为 :
( 5 ) 一
。
4
2
分 别 对 上 式 求 一 次 、二 次 导 数 ,得 到 B点 的 速 度 、加
[ ] 孙 桓 , 陈作 模 . 械 原 理 [ ] . 京 : 高 等 教 育 出版 社 1 机 M 北
2 0 . 0 6
( 转第 8 下 4页 )
1 00
5 0
>
一
5 0
。
10 0
图 4 交 替 反相 层 叠 下 相 电 压 波形 及 对 应 频谱
1 0. 0 0
lve i v re sa d DTC o rd v p lc t n .I E a so e l n etr n mo r e a p i ai s EE Tr n n i o
[ ] 刘风 君 ,多 电平 逆 变技 术及 其 应 用 [ ] , 京 :机 械 工 业 出 4 M 北
1 00 0 .
8 . 0O
.
5 0 0.
≮ 0
一
S O 0.
一
1 0. 0 0 0
^ 1 j f
1 0 2 0 0. 0. 3 0 400 0. . 500 6 0 . 0。
越
0 20 . 40 . 60 . 80 . 1 0 0.
t / ms
0
~
.
ll1 斟 s2 v t c西 m o2 B j
l 『 Is 一s i I 一 c ].∞ o h1 I l +s c o j
UG8.5平面四杆机构的装配与运动仿真
UG8.5平面四杆机构的装配与运动仿真一、平面四杆机构图形二、根据给出图形尺寸,创建连杆草绘-拉伸连杆1 连杆2再分别绘出类似连杆1、2的3、4连杆三、进行连杆的装配:1、新建“模型”,选择“建模”-“装配”环境进入。
第一条连杆以“绝对原点”方式安装,其它以“同心”的“装配约束”方式进行装配下图为放置第一条连杆下图中,可以利用“同心”的约束方式放置连杆2:装配完成后四、运动仿真对已装配好的机构,设置运动副,并根据机构设置驱动,使机构进行运动仿真。
(1)、运动仿真环境:点击下拉菜单“开始”-“运动仿真”进入运动仿真环境。
(如右图)右击“运动导航器”中的组件项,新建仿真。
(2)、创建“连杆”点击按钮,分别选取组件(注意哪条是固定连杆)分别创建L001(固定)、L002、L003、L004。
(3)、创建“运动副”,两“连杆”间的能进行的相对运动方式由“运动副”的类别确定。
点击按钮,在对话框中选择“运动副”类型,例如本机构选择“”。
同样方式创建其余三个铰合点的运动副(图中J002、J003、J004、J005)(4)设置驱动副双击左侧“运动导航器”中已创建的运动副“”进入“运动副”编辑对话框,在驱动选项页中设置运动即可。
(4)运动“解算方案”设定和运动方案可行性“求解”点击按钮,在“解算方案”对话框中设置运动参数,(时间影响运动周期,步数与驱动速度一样影响运动的快慢)。
点击对“解算方案”进行求解,若出现错误报告,则不能进行运动仿真。
点击播放按钮进行运动仿真,点击“”导出运动仿真视频,可以点击“”设置动画播放形式,点击按钮退出运动仿真动画。
平面四杆机构设计与仿真系统
精度要求, 以达到仿真的目的。
(. )
!
设计公式
引导问题) 如图 !, ! 为连杆上一点, " 则为连杆上过 ! 点
式中 (!/-!!# ) .# &-!!# -!%# +-"!# -"%# + $* )-"!# %* (!/-""# ) /# &-!"# -!%# +-""# -"%# + %* )-!"# $* 由此可知, 当给定连杆五位置时, 所设计的四 杆机构是唯一的。当给定 * ($* , 或( ($( , 位 %* ) %( ) 置中的任意一点坐标时,只要已知连杆上三位置, 就可求出另一点两坐标值,四杆机构是唯一确定 的。同理, 可求出另一连架杆 1, 上的铰点 1 或 , 的坐标。 (再现 "0" 按给定连架杆的预定位置设计四杆机构 函数问题) 如图 % 所示的平面四杆机构 * (1, , 其第 ! 和
!
系统的总体构成
图 ! 所示为系统的总体结构, 系统由四部分组
!)& 校核部分
校核部分是对已设计四杆机构判定是否存在 曲柄, 并校核传动角是否满足要求。
成: 界面、 设计类型、 校核及机构仿真。
!)! 设计类型
设计类型包括: 按给定连杆位置设计, 即刚体 的导引问题; 按给定连架杆的预定位置设计, 即再
# # ! ! # # ! !
图 $ 给定连架杆的预定位置设计示意图
第 # 位置分别为 * (!1!, 和 * (#1#,,主动杆和从动 杆相对的角位移分别为 "!# 和 #!# , "!# 和 #!# 间的对 应关系是预先给定的, 即已知 "!# 和 #!# , 共 # 123)! 对 ……, 来设计平面四杆机构。 该机构中 角 (#&" , %, ’) 各杆长度按同一比例增减, 并不影响它们角位移间 的关系, 可用相对杆长表示。取 * ,&! 设 * 为坐标 系原点, (+ , , $ 轴沿 * ,。此时, * 点坐标为 +) ,点 , 待求的设计变量为 (! 点坐标 ($(! , 坐标为 (! , +) %
实验一平面铰链四杆机构建模与仿真
实验一、平面铰链四杆机构建模与仿真1、实验目的(1)掌握Adams/View启动、环境设置、模型的保存与打开方法;(2)掌握构件和运动副的创建、命名和编辑修改;(3)掌握简单驱动规律和负载的施加方法;(4)掌握简单的模型校验和检查方法;(5)掌握简单的仿真设置及后处理;(6)初步掌握机构的装配法建模;(7)理解Adams/View的建模与仿真分析流程和步骤及其意义。
2、实验内容(2课时)在Adams/View下建立如下图所示曲柄摇杆机构,各杆长度分别为AB=100mm,BC=220mm,CD=220mm,AD=320mm,曲柄AB为原动件,摇杆CD为输出构件。
曲柄AB匀速转动的角速度为每分钟300转,摇杆CD承受逆时针方向大小为10Nm的力矩。
要求:(1)创建该机构虚拟样机模型;并校验其自由度,确认构件连接关系;保存模型。
(2)仿真两个工作周期,仿真步数719(720个计算点,即每度计算一个点)。
(3)输出摇杆CD的角位移、角速度和角加速度随时间变化的曲线,并判断仿真结果是否符合曲柄摇杆机构的一般运动规律。
(4)输出转动副A处所需的驱动力矩。
(5)输出连杆2与曲柄1连接处B转动副总反力的大小随时间变化的曲线。
3、实验步骤3.1启动Adams/View从桌面图标或开始菜单栏启动Adams/View如下图3.2创建新模型并设置建模环境(a)选择New Model选项创建新模型;(b)在Model Name文本框中输入将要创建的模型名:crank_rocker_mechanism;(c)在Gravity栏选择重力加速度的方向为全局坐标系的-Y方向;(d)在Units栏选择建模单位系统为MMKS-mm,kg,N,s,deg(e)点击Working Directory栏右侧的文件夹图标,选择保存模型文件的目录;(f)选择保存模型文件的文件夹;(g)选择确定按钮,返回Create New Model对话框;(h)选择OK按钮,完成模型文件名、重力加速度、单位系统、工作目录设置。
基于MATLAB Simulink的平面四连杆机构仿真(优选.)
基于MATLAB/Simulink的平面四连杆机构仿真一、题目及自由度分析如图1所示,该平面四杆机构中有三根运动的均质钢杆,其中有两根钢杆的一端与接地点连接,第三根杆就与这两根杆剩下的端点连接起来,两个接地点就可认为是第四杆,机构中相关尺寸如图2所示。
计算结构自由度,三个运动杆被限制到平面内运动,因此每个杆都有两个移动和一个转动,即在考虑约束之前,自由度为:3×(2+1)=9但是由于每个杆都受到约束,所以并不是每个自由度都是独立的。
在二维状态下,刚体间的连接或者刚体与接地点的连接就会增加两个约束。
这样就会使得刚体其中一端不能够作为独立的自由运动点,而是要受到邻近刚体的约束。
该题中有四个刚体--刚体或刚体—接地点的连接,这就隐含8个约束。
那么最后的自由度为9-8=1.虽然有四个转动自由度,但是,其中三个都是非独立的,只要确定其中一个,就可确定其余三个。
二、模型建立及参数设置1应用MATLAB/Simulink建立初始模型2在初始模型的基础上添加Joint Sensor模块3依题意设置相关参数⑴配置Ground模块由图2可得系统的基本尺寸为:①固定构件长86.7厘米②Ground_1表示接地点,在World CS坐标轴原点右边43.3cm处③Ground_2表示接地点,在World CS坐标轴原点左边43.4cm处④最下端的铰处于X-Z平面内原点以上4cm图5Ground_1模块参数设置图6Ground_2模块参数设置4配置Joint模块三个没有接地的联杆都是在X-Y平面内的,所以Revolute轴必须是Z轴。
⑴依次打开Revolute参数对话框,保持默认值,即Axis of rotation[x y z]默认设置为[001],Reference csys都是WORLD。
图7Revolute坐标设置⑵根据连接情况依次设置Revolute参数对话框中的Connection parameters参数图8Revolute模块参数对话框Connection parameters参数图9Revolute模块参数对话框Connection parameters参数图10Revolute模块参数对话框Connection parameters参数图11Revolute模块参数对话框Connection parameters参数5配置Body模块本题中Body模块(即Bar)定位方式不是直接相对于WORLD坐标系统,而是采用相对坐标形式,Bar1的CS1相对于Ground_1,Bar2的CS1相对于Bar1,以此类推。