
影像中NDVI异常值导致图像直方图形状变形的解决方法
由影像数据经过大气校正后计算NDVI,还是可能出现一些异常值。
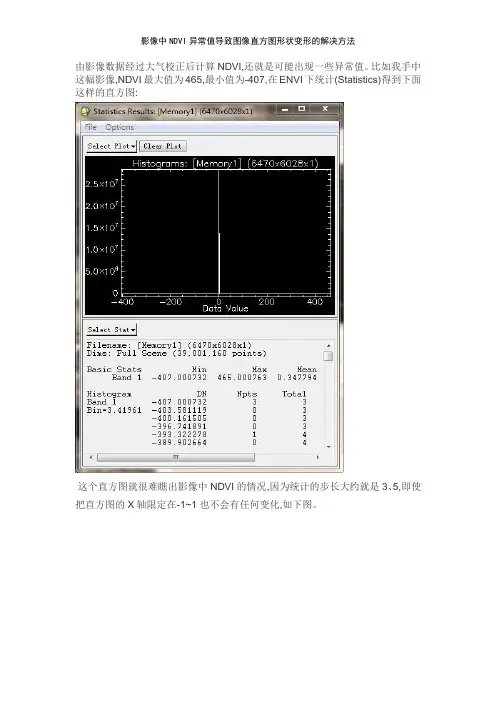
比如我手中这幅影像,NDVI最大值为465,最小值为-407,在ENVI下统计(Statistics)得到下面这样的直方图:
这个直方图就很难看出影像中NDVI的情况,因为统计的步长大约是,即使把直方图的X轴限定在-1~1也不会有任何变化,如下图。
没有改观的原因是:数据中的异常值没有消除,统计还是按的步长走,直方图上显示的无非是前面一个图的局部放大,我们不能更清楚地看到-1~1这个范围内的NDVI频率分布。
解决的办法是消除数据中的异常值,把小于-1的全部变成-1,把大于1的全部变成1 。
这个可以借助ENVI的bandmath实现,在bandmath里面输入下面这个公式:
(b1 lt *+(b1 ge and b1 le *b1+(b1 gt *
得到新的计算结果,统计它的直方图,如下图所示。
这个结果就与我们的感觉基本一致了。
影像中NDVI异常值导致图像直方图形状变形的解决方法
由影像数据经过大气校正后计算NDVI,还就是可能出现一些异常值。
比如我手中这幅影像,NDVI最大值为465,最小值为-407,在ENVI下统计(Statistics)得到下面这样的直方图:
这个直方图就很难瞧出影像中NDVI的情况,因为统计的步长大约就是3、5,即使
把直方图的X轴限定在-1~1也不会有任何变化,如下图。
没有改观的原因就是:数据中的异常值没有消除,统计还就是按3、5的步长走,直方图上显示的无非就是前面一个图的局部放大,我们不能更清楚地瞧到-1~1这个范围内的NDVI频率分布。
解决的办法就是消除数据中的异常值, 把小于-1的全部变成-1,把大于1的全部变成1 。
这个可以借助ENVI的bandmath实现,在bandmath里面输入下面这个公式:
(b1 lt -1、0)*(-1、0)+(b1 ge -1、0 and b1 le 1、0)*b1+(b1 gt 1、0)*1、0
得到新的计算结果,统计它的直方图,如下图所示。
这个结果就与我们的感觉基本一致了。
如何应对图像识别中的变形问题(四)
图像识别技术的迅速发展使得我们在日常生活中越来越多地接触到它。
从人脸识别技术到自动驾驶系统,图像识别为我们提供了诸多便利。
然而,与此同时,图像识别中的变形问题也随之而来,给准确性和可靠性带来了一定的挑战。
因此,我们需要采取一些应对措施来解决这个问题。
首先,理解变形问题的根本原因是非常关键的。
变形问题主要源于图像在采集、传输、存储等过程中受到的各种干扰和失真。
比如,光照条件恶劣、拍摄角度不佳、噪声以及图像压缩等因素都可能导致图像的变形。
在解决变形问题之前,我们必须对其产生的原因进行深入的分析和了解。
其次,选择适当的图像预处理方法是解决变形问题的重要步骤。
预处理可以通过对图像进行去噪、增强、对比度调整等操作,减少变形对图像识别的影响。
例如,可以使用滤波算法对图像中的噪声进行抑制,使用直方图均衡化算法来增强图像对比度。
此外,而且可以通过采用多传感器模态融合等手段来增加图像的稳定性和准确性。
除此之外,对于变形问题,我们可以选择使用适合的图像识别算法。
目前能够处理图像变形问题的算法有很多,如卷积神经网络(CNN)、支持向量机(SVM)等。
这些算法可以通过学习图像的特征和模式来识别和纠正变形,从而提高图像识别的精度。
此外,我们还可以结合传统的特征提取方法和深度学习算法,设计更加强大和鲁棒的图像识别系统。
此外,我们还可以借鉴多模态融合的方法来应对图像识别中的变形问题。
多模态融合是将来自不同传感器的多种输入数据进行融合,通过综合考虑多种信息来提高图像识别的准确性。
例如,我们可以将图像数据与其他传感器数据(如声音、纹理、温度等)进行融合,充分利用多模态数据的优势来对抗图像的变形效应。
此外,数据增强也是解决图像识别中变形问题的有效手段之一。
数据增强是通过对原始图像进行转换或变换,生成一系列具有差异性和多样性的训练样本。
通过扩充数据集,我们可以有效地增加模型对变形图像的鲁棒性和泛化能力。
常用的数据增强方法包括图像翻转、旋转、缩放、裁剪等,这些方法可以使模型对图像变形具有更好的鲁棒性。
一种畸变矫正方法

一种畸变矫正方法引言在图像处理领域,畸变是指由于光学系统的非理想特性引起的图像形状扭曲。
畸变矫正是一项重要的任务,广泛应用于计算机视觉、机器人、无人驾驶等领域。
本文将介绍一种基于相机标定和透视变换的畸变矫正方法。
相机标定相机标定是畸变矫正的第一步,旨在确定相机的内部参数和畸变系数。
一般采用棋盘格标定法,通过拍摄多张棋盘格图片,利用角点检测算法和相机几何校正模型,计算出相机的内部参数和畸变系数。
畸变模型常见的畸变模型有径向畸变和切向畸变。
径向畸变是由于相机镜头的形状引起的,使得图像的直线弯曲。
切向畸变是由于相机镜头与图像传感器之间的不完全平行引起的,使得图像的直线偏离了水平或垂直。
畸变模型可以用数学表达式表示:- 径向畸变:

如何应对图像识别中的变形问题引言:随着科技的不断发展,图像识别技术在我们的日常生活中扮演着越来越重要的角色。
然而,由于各种各样的原因,图像识别中的变形问题一直以来都困扰着我们。
本文将从数据预处理、特征提取、算法优化等方面,探讨如何应对图像识别中的变形问题。
一、合理的数据增强方法在图像识别中,数据的质量和数量对算法的性能有着重要的影响。
针对变形问题,我们可以通过合理的数据增强方法来提高数据的多样性和鲁棒性。
例如,可以对图像进行平移、旋转、缩放等变换操作,增加数据的丰富性。
此外,还可以通过添加噪声、模糊等方式,使得模型更好地适应各种变形情况。
通过合理选择和组合这些方法,我们可以获得更加健壮的图像识别模型。
二、特征提取与降维算法针对图像识别中的变形问题,特征提取是至关重要的一步。
传统的特征提取方法如SIFT、HOG等在一定程度上可以解决一些变形问题,但其表达能力有限。
因此,我们需要结合深度学习等最新的方法,提取更具代表性的特征。
同时,为了降低计算复杂度和减少不必要的噪音,也需要考虑使用降维算法。
例如主成分分析(PCA)、线性判别分析(LDA)等方法对图像特征进行降维处理,有助于提高图像识别的准确性和鲁棒性。
三、模型选择与优化在图像识别任务中,选择合适的模型也是至关重要的一环。
对于变形问题的处理,传统的机器学习方法如支持向量机(SVM)、决策树等可以发挥一定的作用。
而在深度学习领域,卷积神经网络(CNN)由于其对图像特征的学习能力较强,在图像识别中表现出色。
此外,对于特定的变形问题,也可以尝试一些针对性的模型优化方法,如迁移学习、自适应学习等,在准确性和鲁棒性上有所提高。
四、多模态信息融合图像识别问题中,我们还可以利用多模态信息融合的方式来解决变形问题。
除了图像数据外,我们还可以使用其他传感器(如声音、触觉等)获取的数据。
通过融合多种数据源的信息,可以提高图像识别模型的鲁棒性和准确性。
例如,当我们面临一幅变形的图像时,通过融合声音信号的特征,可以更加准确地判断图像中的物体是什么,从而弥补图像本身变形导致的问题。
如果拍摄的时候,遇到镜头畸变,该如何处理?

如果拍摄的时候,遇到镜头畸变,该如何处理?对摄影有些了解的小伙伴们,相信对于“镜头变形”这个情况都不陌生吧,它是我们在拍摄照片的时候,原本处于水平状态的横直线因为镜头的特性,会产生弧度或者散射,看起来有些变形,这就是我们所谓的“镜头变形”,这种情况多见于广角镜头和长焦距镜头,这种情况下我们看到的变形更加明显。
那么造成了这种拍摄缺陷,我们该怎么办呢?其实也不用过于惊慌,任何事物都有两面性,当然“镜头变形”也不例外,那么我们该如何利用它的优点,或者将问题修正过来呢?接下来,就让我们一起看看吧。
我们如何判断照片是否发生过镜头变形,最简单的方法就是拍摄有平衡纹理的墙面或者地面,观察照片里的横直线是否发生了畸变,以此就能够判断出镜头是否会发生变形,一般来说有镜头变形的情况,会如下图所示。
大家都知道广角镜头是容易发生“镜头变形”的镜头之一,很多时候,广角镜头变形并非都会破坏照片美感,只要使用的恰当,你会发现它也是一种很好的拍摄技巧,接下来,就让我们看看善用广角镜头变形的5种情况吧!一、广角镜头变形可以让建築物看起来更宏伟我们可以通过将建筑物放在照片的边缘位置,通过广角镜头变形,将建筑拉的看其阿里更加壮阔和宏伟,这也是我们常用的情况之一。
二、广角镜头变形会增加风景照的张力广角镜头变形不但可以令景色呈现出近大远小的透视感,让我们更能够感受到风景的空间感,让照片看起来仿佛身临其境一般,感受到照片的张力。
三、借助镜头变形还能让人看起来更修长在拍摄人像作品的时候,利用广角镜头变形可以一定程度上增加我们身体的高度,但是要注意的是,需要将人物的手或脚放在照片的边缘才会有变形的效果,但是切忌变形过度,这样会看起来很奇怪。
四、鱼眼镜头妙用变形效果最夸张的非鱼眼镜头莫属了,鱼眼镜头有接近180度的视角,在语言镜头下的照片,它的整个边缘都会扭曲,这样一来,我们就可以做非常多有趣的效果,当然,鱼眼镜头也可以用来拍摄广角照片,只要构图时,尽量和主体保持水平即可。
摄影中常见的镜头畸变问题及解决方法

摄影中常见的镜头畸变问题及解决方法摄影是一门创造性的艺术,通过镜头来捕捉和记录人们眼中的世界。
然而,在摄影过程中,我们常常会遇到一些挑战,其中一个常见问题就是镜头畸变。
本文将介绍镜头畸变的不同类型,以及一些常用的解决方法。
一、畸变的定义和分类镜头畸变是指在拍摄过程中,镜头将真实世界中的直线或平面呈现出弯曲、变形、扭曲或失真的现象。
根据畸变变形的形态不同,镜头畸变一般分为以下三种主要类型。
1. 几何畸变几何畸变是指通过镜头拍摄时,物体的直线在照片上呈现为曲线形状。
根据畸变的具体形态,几何畸变又可分为桶形畸变和枕形畸变。
桶形畸变使物体中心部分向外凸起,而枕形畸变则使物体中心部分向内凹陷。
2. 像差畸变像差畸变是指由于镜头制作和设计上的限制,图像边缘部分的亮度、对比度和清晰度等参数与图像中心部分有所不同。
通常,在图像的边缘部分,会出现胶片纹理、色彩偏差、镜头亮斑等问题。
3. 透视畸变透视畸变是指在摄影中,当镜头与拍摄对象的距离很近时,物体的大小和位置比例会发生变化,使物体呈现出变形的效果。
透视畸变通常在拍摄建筑物或拍摄人像等特定场景中较为明显。
二、解决镜头畸变的方法为了解决镜头畸变的问题,摄影师可以采取一些常见的方法。
下面将介绍几种常用的解决镜头畸变的方法。
1. 使用不同的镜头不同类型的镜头对畸变问题的表现也有所不同。
广角镜头在去中心畸变能力上较强,适合于拍摄需要获得大广角视角的场景。
而在一些特殊需要时,如需要进行微距拍摄或变焦拍摄时,可以选择专门设计用于这些拍摄需求的镜头。
2. 调整拍摄角度和距离在拍摄时,合理调整拍摄角度和距离也是解决镜头畸变的有效方法。
对于几何畸变问题,可以通过改变相机与被摄物体的距离和角度,来减轻或修正畸变现象。
3. 后期修复在拍摄完成后,摄影师可以通过后期修复来解决一部分镜头畸变的问题。
通过使用图像处理软件,可以对图像进行畸变校正、透视校正和像差校正等操作,使图像恢复到更加真实和准确的状态。
图像处理中的畸变矫正方法
图像处理中的畸变矫正方法在图像处理中,畸变指的是相机在拍摄时由于技术或物理原因引起的图像形变。
这种畸变的存在可能会使得图像的质量下降,影响图像的识别、分析和应用。
因此,在很多应用场景中需要进行畸变矫正。
畸变矫正方法的研究一直是图像处理领域的热点之一。
本文将介绍几种常见的畸变矫正方法。
一、几何矫正方法几何矫正方法是一种基于相机内外参数的畸变矫正方法。
这种方法的原理是通过计算相机的内部和外部参数,从而估计出畸变矫正所需要的变换矩阵。
在实现上,一般需要先标定相机,即通过多次拍摄特定的标定物件,得到相机的内部和外部参数。
然后再利用这些参数来进行畸变矫正。
几何矫正方法的优点是矫正效果比较好,可以达到很高的精度。
但是,这种方法需要相机标定的前提,而相机标定要求高精度的相机和标定物。
此外,该方法还需要大量的计算和复杂的算法,因此实现起来比较困难。
二、校正板矫正方法校正板矫正方法是一种简单而有效的畸变矫正方法。
这种方法的原理是通过先拍摄一张已知形状的校正板的图像,然后在图像中测量校正板的形状,最后利用测量结果进行畸变矫正。
校正板矫正方法的优点在于实现简单,只需要用一个已知形状的校正板即可。
而且这种方法的矫正精度也比较高。
但是,该方法的缺点是需要在每次拍摄之前先拍摄一张校正板的图像,这会增加系统的运行时间。
三、基于自适应滤波的方法自适应滤波是一种基于图像的局部特征进行滤波的方法。
该方法的思想是根据图像局部的特征来确定畸变的程度,并对其进行滤波,从而达到畸变校正的目的。
这种方法的优势在于可以适应不同的畸变类型和程度,并且可以在没有标定物的情况下进行畸变矫正。
自适应滤波方法的实现可分为两个步骤。
首先,需要提取图像的局部信息,确定畸变的程度和类型。
然后,根据提取的信息进行图像滤波,从而实现畸变矫正。
该方法的缺点在于需要大量的计算和运行时间,因此实现起来比较困难。
四、基于卷积核矫正方法基于卷积核的矫正方法是一种基于变换矩阵的方法。
如何处理计算机视觉中的图像病变与畸变问题
如何处理计算机视觉中的图像病变与畸变问题引言:在计算机视觉领域中,图像病变与畸变是一种常见的问题。
这些问题的存在会导致图像质量下降,给后续的图像处理和分析带来困扰。
因此,如何处理计算机视觉中的图像病变与畸变问题成为了一个重要的研究方向。
本文将从去噪、图像增强和图像校正等方面介绍一些常见的解决方法。
一、图像去噪噪声是导致图像病变和畸变的常见原因之一。
为了降低图像噪声,可以采用以下方法进行图像去噪处理。
1.1 统计滤波器统计滤波器是一种常见的去噪方法。
其中,中值滤波器是一种基于统计的滤波器,通过用像素邻域内的中值替代当前像素的值来降低噪声。
另外,高斯滤波器也是一种常用的统计滤波器,它通过对像素进行加权平均来减小噪声。
1.2 基于模型的方法除了统计滤波器,还可以利用图像的统计信息和先验知识来进行噪声建模,然后根据模型进行去噪处理。
例如,使用基于小波变换或稀疏表示的方法,可以将图像表示为噪声和信号的叠加,并通过去除噪声部分来恢复信号。
1.3 深度学习方法近年来,深度学习技术在图像去噪领域取得了显著的进展。
通过构建深度卷积神经网络,可以学习到从受损图像到原始图像之间的映射关系,从而实现去噪的效果。
这些深度学习方法有助于处理复杂的图像噪声,并且可以自动学习到噪声的特征。
二、图像增强除了噪声问题,图像病变和畸变问题还包括图像模糊、对比度不足等。
为了改善图像的视觉效果,可以进行图像增强处理。
2.1 锐化处理锐化处理是一种常用的图像增强方法,可以使图像的边缘更加清晰。
其中,拉普拉斯算子和梯度算子等是常用的锐化滤波器,可以通过对图像进行卷积操作来增强图像的高频细节。
2.2 色彩调整图像的色彩对于视觉效果具有重要影响。
可以通过调整图像的亮度、对比度、饱和度等参数来改变图像的色彩。
例如,对图像进行直方图均衡化操作可以增强图像的对比度。
2.3 基于神经网络的图像增强类似于图像去噪,深度学习方法也可以应用于图像增强问题。
通过构建神经网络模型,可以学习到图像的局部和全局特征,并根据学习到的特征来增强图像的细节。
快速修复照片中的镜头畸变问题技巧
快速修复照片中的镜头畸变问题技巧今天,我们将会介绍如何快速修复照片中的镜头畸变问题。
镜头畸变是摄影中常见的问题之一,它可能导致照片中的直线出现弯曲或拉伸的效果,从而影响图像的质量和视觉效果。
然而,通过以下技巧,我们可以轻松解决这个问题。
1. 使用图像处理软件图像处理软件是修复镜头畸变问题的最常用工具。
其中,Adobe Photoshop和Lightroom是两个功能强大的软件,具备丰富的调整工具和滤镜,可以帮助我们纠正畸变问题。
首先,导入照片到软件中,然后选择“镜头校正”或“畸变校正”功能。
根据照片中的畸变类型选择适当的选项,软件会自动进行矫正,使图像中的直线恢复直接。
2. 使用校正工具部分图像处理软件和照片编辑应用程序提供了特定的校正工具,可以手动调整照片中的畸变。
在这些工具中,常见的有“畸变校正”、“扭曲纠正”等选项。
通过拖动滑块或调整参数的方式,我们可以根据具体照片的畸变情况,手动微调畸变的程度,达到更精确的校正效果。
3. 使用插件或滤镜除了软件自带的工具之外,还有一些第三方插件和滤镜可以帮助我们修复照片中的镜头畸变。
这些插件和滤镜提供了更多的调整选项和预设,可以根据个人需求进行校正。
一些常用的插件包括DXOViewPoint、PTLens等。
安装并使用这些插件,能够更加高效地处理照片中的畸变问题。
4. 使用手机应用对于手机拍摄的照片,我们也可以使用一些手机应用进行快速的矫正。
Snapseed、Adobe Photoshop Express等应用程序提供了简单易用的工具,可以帮助我们轻松消除照片中的畸变。
只需导入照片,选择“透视校正”或“修正扭曲”等功能,然后应用适当的调整,就能快速修复照片中的镜头畸变问题。
总结起来,修复照片中的镜头畸变问题可以通过使用图像处理软件、校正工具、第三方插件、滤镜或手机应用等多种方法实现。
根据照片的具体情况和个人需求,选择适合的修复方式并进行调整,能够有效提升照片的质量和视觉效果。
照片修技巧大公开如何去除照片中的镜头畸变
照片修技巧大公开如何去除照片中的镜头畸变照片修技巧大公开:如何去除照片中的镜头畸变照片是记录生活中美好瞬间的重要方式之一,然而,有时候镜头畸变可能会影响照片的质量,破坏了图像的视觉效果。
在本文中,将向您介绍一些专业的照片修技巧,帮助您轻松去除照片中的镜头畸变。
一、什么是镜头畸变?在开始介绍修复镜头畸变的技巧之前,先来了解一下什么是镜头畸变。
镜头畸变是指镜头在图像投影过程中,由于物体距离镜头中心的远近而导致图像中的形状失真的现象。
它通常可分为三种主要类型:桶形畸变、枕形畸变和弯曲畸变。
桶形畸变:这种畸变使得图像的中心物体变形为凹状,就像是一个倒置的桶。
枕形畸变:与桶形畸变相对,枕形畸变使得图像的中心物体变形为凸状,看上去像一个倒置的枕头。
弯曲畸变:这种畸变将图像中物体的直线边缘呈现出弯曲的效果,看上去像是照片受到了拉伸。
接下来,将向您介绍两种去除镜头畸变的方法:使用图片处理软件和利用修正工具。
二、使用图片处理软件修复镜头畸变1. Adobe PhotoshopAdobe Photoshop是一款功能强大的图片处理软件,它提供了多种修复镜头畸变的工具。
使用Photoshop修复畸变的步骤如下:第一步:打开被畸变的图像,并选择“滤镜”选项。
第二步:在滤镜选项中,找到“相机校正”或“镜头畸变校正”的选项。
第三步:根据图像中的畸变类型,选择相应的畸变矫正选项,如“桶形畸变校正”、“枕形畸变校正”或“弯曲畸变校正”。
第四步:根据需要微调参数,使用该软件的调整工具来修正畸变效果。
第五步:点击“确定”按钮,保存修复后的图像。
2. LightroomAdobe Lightroom是另一款专业的图片处理软件,它也提供了去除镜头畸变的功能。
使用Lightroom修复畸变的步骤如下:第一步:导入被畸变的照片,并选择需要进行校正的图像。
第二步:点击“图像”选项,并找到“镜头校正”或“几何畸变校正”选项。
第三步:在校正选项中,选择对应的镜头型号和相应的畸变类型。