
第 2 讲 系统的典型环节
考查系统对恒值信号的跟踪能力
0 t
8
2. 斜坡函数 (等速度函数)
At t 0 r (t ) 0 t0
A=1,称单位斜坡函数,记为 t· 1(t)
f(t)
1 L[t 1( t )] 2 s
0 t
考查系统对匀速信号的跟踪能力
9
3. 抛物线函数(等加速度函数)
1 2 At t0 r (t ) 2 0 t0
f(t)
A=1,称单位抛物线函数,记为
1 2 t 1( t ) 2
1 1 2 R( s ) L t 1t 3 2 s
0
t
考查系统的机动跟踪能力
10
4. 脉冲函数
并 有 t 0 t 0 t 0
44
Step Response
300
250
200
Amplitude
150
100
50
0
0
50
100
150
Time (sec)
200
250
300
45
46
Step Response
1.4 1.2 1 0.8 0.6 0.4 0.2 0
Amplitude
0
2
4
6
Time (sec)
8
10
12
47
48
2 2 n
特征根(极点)
p1,2 n n 1
2
28
0 1
欠阻尼
特征方程的根是一对共轭复根
p1 n jn 1 p2 n jn 1
2 2
29
p1
ωd
β
-ξ ω n
d n 1
2
a
r
30
单位阶跃响应
2.2 系统的时间响应
G(s)
C (s) R(s)G(s)
c(t ) L [C(s)]
16
1
2.2.1 系统的时域性能指标
17
• 上升时间tr: 曲线从0上升到稳态值的时间 快 • 峰值时间tp: 速 曲线达到第一个峰值的时间 性 • 调整时间ts: 曲线达到并保持在误差带内的时间 • 最大超调量Mp: 曲线的最大值与稳态值的差 稳 • 振荡次数: 定 调整时间内,响应曲线穿越稳态值的次数的一 性 半.
57
例
20( j 5)( j 40) G( j ) 2 j ( j 0.1)( j 20)
j j 100( 1)( 1) 5 40 G ( j ) j j 2 j ( 1)( 1) 0.1 20
0.1 5 20 40
58
化成标准形式
确定K和转折频率
nt
(1 nt )
34
1
过阻尼
特征方程为两个不等的负实根
p1 n n 1
2
p2 n n 1
2
35
0
零阻尼,特征方程的根为一对共轭虚根
p1 jn p2 jn
ω d=ω n
36
c(t ) 1 cos(nt )
18
系统的极点和响应波形之间存 在着直接的联系,研究系统极点的 分布是时间响应分析的重要内容。 零极点分布是控制系统设计的关键
19
2.2.2 一阶系统响应
1 Ts 1 1 T
20
单位阶跃响应 响应的拉氏变换
1 1 1 T C ( s ) G ( s ) R (s ) Ts 1 s s Ts 1
51
▲奈氏图
G( j ) U Vj
向量长度代表幅值 与正实轴夹角代表相位
52
▲Bode图
L[G( j)] 20log | G( j) |
[G( j)] arg G( j)
53
54
Bode 图特点
• Bode图可以通过实验的方法完成绘制 • Bode图可以通过简单的叠加而得到
(t)
及
t dt 1
R( s) L (t ) 1
0
t
考查系统在脉冲扰动下的恢复情况
11
各函数间关系:
t
积 分 求导 1t 积 分 求导 t 1t 积 分 1 2 求导 t 2 1t
C ( s) GB ( s) R( s)
dr( t ) C1 ( s ) GB ( s ) L[ ] G B ( s ) sR( s ) sC ( s ) dt
dc( t ) c1 ( t ) dt
2. 在零初始条件下,当系统输入信号为原来输入信号
时间的积分时,系统的输出则为原来输出对时间的积分, 积分常数由零初始条件决定。
Bode Diagram
150
100
Magnitude (dB) Phase (deg)
50
0
-50
-100 0
-45
-90
-135
-180 -4 10
10
-3
10
-2
10
-1
10
0
10
1
10
2
Frequency (rad/sec)
49
50
频率特性的表示
• 幅相频率特性曲线(极坐标图, 奈氏图) • 对数频率特性曲线(Bode图)
ω
90°
-180°
64
• 积分环节
X o ( s) K G( s) X i ( s) s
转速与位移
电流与电压
65
积分环节
dB
ω
-90°
-180°
66
• 惯性环节
X o ( s) K G( s) X i (s) Ts 1
F
67
惯性环节
dB
ω
-180°
68
• 振荡环节
X o ( s) G( s ) 2 2 X i (s) s 2n s n
决定衰减 速度 决定振荡 频率
c(t ) 1
e
n t 2
1
sin(d t )
31
Mp e
1 2
tp d
ts
3
n
( = 5%)
32
1
p1 p2 n
临界阻尼
特征方程为两个相等的负实根
β=0
ωd
33
-ω n
c(t ) 1 e
c(t ) t T Te t / T
c(t) T
(t 0)
稳态分量(跟踪 项+常值)
c(t) = t ﹣T + Te﹣t/T
0
T
t
稳态响应是一个与输入斜坡函数斜率相同但在时间上 迟后了一个时间常数T的斜坡函数。
c() t T
24
表明过渡过程结束后,其稳态输出与单位斜坡输入之间,在位 置上仍有误差,一般叫做跟踪误差。
系统,测定出系统的单位脉冲响应,可以得到闭环传函。
d C阶跃 t ) C 斜坡 ( t ) ( dt
t
对应 r阶跃 ( t )
d r斜坡 ( t ) dt
d C 脉冲 ( t ) C阶跃 ( t ) dt d r脉冲 ( t ) r阶跃 ( t ) dt
26
线性定常系统的重要性质
1.当系统输入信号为原来输入信号的导数时,这时系 统的输出则为原来输出的导数。
比较阶跃响应曲线和斜坡响应曲线:
c(t) 1.0 c(t) T
t t 0 0 T 在阶跃响应中,输出量与输入量之间的位置误差随时间而减小, 最终趋于0,而在初始状态下,位置误差最大,响应曲线的斜率也 最大;无差跟踪。 在斜坡响应中,输出量与输入量之间的位置误差随时间而增大, 最终趋于常值T,在初始状态下,位置误差和响应曲线的斜率均等 于0。有差跟踪。 25
2 n
X o ( s) 1 G( s) 2 2 X i ( s) T s 2 Ts 1
69
X (s) 1 G( s) 2 U ( s) ms Bs K
70
U c (s) 1 G( s) 2 U i ( s) LCs RCs 1
71
振荡环节
dB
ω
4
例 跟踪直线飞行目标的伺服系统
arctan(at)
5
用来进行误差分析, 选定执行电机等
6
典型输入信号
7
1. 阶 跃 函 数 ( 位 置 函 数 ) A r(t) 0 记 为 1(t) t0 t0 令 A 1 称单位阶跃函数,
1 R(s) L1(t) s
-180°
72
73
下次课内容
74
单位脉冲响应 [R(s)=1]
C ( s) 1 Ts 1
h(t) 1/T 0.368/T 0.135/T 0.05/T
它恰是系统的闭环传函,这 时输出称为脉冲(冲激)响应 函数,以h(t)标志。
t T
0 T 2T 3T 1 h( t ) C脉冲 ( t ) e T 求系统闭环传函提供了实验方法,以单位脉冲输入信号作用于
• Bode图上可以表示很大的频率范围
• 补偿校正设计可以通过Bode图来完成
55
绘制波德图的简化步骤
(1)典型环节串联形式 (2)转角频率小→大排列 (3)从低频开始绘制渐近线,转角 频率处改变斜率,斜率改变由环节 而定。
56
低频渐近线的型式
系统没有积分环节时 系统的低频渐近线为水平线,并 经过点(1,20lgK),在第一个转 折频率处发生斜率改变。 系统有积分环节时 系统的低频渐近线为-20vdb/dec, v为积分环节的个数,并经过点(1, 20lgk)
第2章系统的数学模型02精选全文完整版
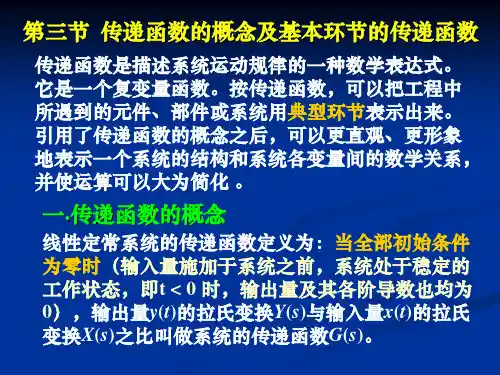
图2-13 油缸-负载系统
解:液压缸的作用力F
F pA
式中p—进油压力
A—液压缸工作面积
该力用于克服阻尼负载和弹性负载,即
dx
F Bc
kx
dt
式中x —液压缸输出位移
Bc—阻尼系数
K —弹簧刚度
合并以上两式,得液压缸的运动方程式:
dx
Bc
kx Ap
dt
传递函数为
A
4
dt
dt
dt
dt
解:按(2-53)式,则传递函数为
Y ( s)
6s 7
(1) G ( s )
3
X ( s) 5s 2s 2 s 2
(2) G ( s )
Y (பைடு நூலகம்s)
4
4
X ( s) s 2s 3 6s 2 3s 2
二、典型环节的传递函数
bm s m bm 1 s m 1 ...... b1 s b0
dt
dx
b1
b0 x
dt
(2-51)
式中,n≥m; an、bm均为系统结构参数所决定的定
常数 。(n,m=0、1、2、3…)
如果变量及其各阶导数初值为零,取等式两边拉
氏变换后得
an s nY ( s ) an1 s n1Y ( s ) a1 sY ( s ) a0Y ( s )
X(s)=0 系统的特征方程,→ 特征根。
特征方程决定着系统的动态特性。
X(s) 中s的最高阶次等于系统的阶次。
b0
当s=0时 G (0) K 系统的放大系数或增益
a0
!从微分方程的角度看,此时相当于所有的导
自动控制原理第二章讲课文档

设初始条G 件(s)为 零C R ( ( ,s s) )并 对b a m 上n s s m 式n 进a b n m 行1 1 s s Ln m a1 p1 l ace 变 a b 1 换1 ss , a b 经0 0整 理M N 得( (s s) ) :
因 建 系统立而的复,数域使学和得模时控型域制可之系以间统用解的、析分频法析域或和和实校时验正域法较之建为间立困的。难联系。来所达以到,人,们通往过往根通轨过迹 法、频域法间接地达到分析和校正控制系统的目的。
本章只讨论解析法建立系统的数学模型。
第4页,共45页。
2.1 控制系统的微分方程
控制系统中的输出量和输入量通常都是时间t的函数。很多常见的元件或系统 的输出量和输入量之间的关系都可以用一个微分方程表示,方程中含有输出 量、输入量及它们各自对时间的导数或积分。这种微分方程又称为动态方程、 运动方程或动力学方程。微分方程的阶数一般是指方程中最高导数项的阶数, 又称为系统的阶数。
Fk k[y(t)yo]
(2-16)
且 mgkyo
(2-17)
(2-18)
(2-19)
ቤተ መጻሕፍቲ ባይዱ
式中17、y1o为8、F=190)、代物m 入体d式处d 2y (于2 (tt2静)-1 平6)f衡d 得位d到(置y t)该时t 系弹k统簧(y t的的)运 伸动F 长(方量t)程,式将式(2-
第13页,共45页。
2.2 传递函数
一个控制系统性能的好坏,取决于系统的内在因素,即系统的结构参数,而与外 部施加的信号无关。因而,对于一个控制系统品质好坏的评价可以通过对系统结构 参数的分析来达到,而不需要直接对系统输出响应进行分析。 传递函数是在拉氏变换基础之上引入的描述线性定常系统或元件输入、输出关 系的函数。它是和微分方程一一对应的一种数学模型,它能方便地分析系统或元件 结构参数对系统响应的影响。
第五章 频率特性法 (2)

斜率 (dB/dec) 0 -20 -40 0,-20 ,
特殊点 ω L( )=lgK ω =1, L( )=0 ω ω =1, L( )=0 ω
φ(ω) 0o -90o -180o
s2 1 Ts+1
1+τs
ωn 2 s2+2ζ ωns+ωn
2
转折ω = 1 0o -90o ~ 频率 T 转折ω = 1 0o~90o 0,20 频率 , τ 0,-40 转折 ω =ω n 0o~-180o , 频率
一、典型环节的频率特性 二、控制系统开环频率特性
第二节 典型环节与系统的频率特性
一 典型环节的频率特性
1.比例环节 .
传递函数和频率特性 G(s)=K G(jω)=K 幅频特性和相频特性 A(ω)=K φ(ω)=0o (1) 奈氏图 奈氏图是实轴上的 点 奈氏图是实轴上的K点。 是实轴上的 比例环节的奈氏图
第二节 典型环节与系统的频率特性
(1) 奈氏图
振荡环节的奈氏图
Im
ω=0 =∞
A(ω)=1 A(ω)=0 (ω)=0o φ(ω)=-180o 1 A(ω)= 2ζ 率特性曲线因ζ值 率特性曲线因 值 φ(ω)=-90o 不同而异. 的不同而异
ω ∞
0
1
ω=0
Re
ω=ωn 振荡环节的频
ω= ωn
ξ=0.8 ξ=0.6 ξ=0.4
积分环节的伯德图
40 20 0 -20 0.1 1
L(ω)/dB -20dB/dec
10
ω
Φ(ω)
0 0.1 1 10
φ(ω)=-90o
ω
-90
第二节 典型环节与系统的频率特性
3.微分环节 .
系统的频率特性分析(第二讲)
-45°
-90° 111
20T 10T 5T
112 2T T T
5 10 20 TTT
一阶惯性环节伯德图
一阶微分环节的Bode图与惯性环节的Bode图关于 横轴对称。
二阶微分环节的频率特性
③ 二阶微分环节: G(s) 2s2 2 s 1
幅频和相频特性为:
A
(1 22 )2 (2 )2 ,() arctan 2 1 22
常数T变化时,对数幅频特性和对数相频特性的形状都不变,
仅仅是根据转折频率1/T的大小整条曲线向左或向右平移即可。
而当增益改变时,相频特性不变,幅频特性上下平移。
G(s) 5 s 1
当增益 改变时, 相频特 性不变, 幅频特 性上下 平移。
Matlab 绘制的惯性环节的Bode图
4
振荡环节(要重视)G(s)
0.7 0.8 1.0
5
10
T
T
-30°
-60°
0.1
-90° 0.2
0.3
-120° 0.5
-150° 0.7
1.0
-180°
1
1
10T 5T
1
1
2
2T
T
T
左图是不同阻尼系数情况下 的对数幅频特性和对数相频 特性图。上图是不同阻尼系 数情况下的对数幅频特性实 5 10 际曲线与渐近线之间的误差 T T 曲线。
1
0.086 0.34 1.29 2.76 4.30 6.20 4.30 2.76 1.29 0.34 0.086
K 10,T 1, 0.3
G(
j )
s2
10 0.6s
1
o
1 T
40dB/ Dec
实验二-典型环节的时域分析和频域分析

一、 实验名称:典型环节的时域分析和频域分析二、实验目的:(1) 理解、掌握matlab 模拟典型环节的根本方法,包括:比例环节、积分环节、一阶微分环节、惯性环节和振荡环节等。
(2) 熟悉各种典型环节的阶跃响应曲线和频域响应曲线 (3) 理解参数变化对动态特性的影响三、 实验要求:(1) 一人一机,独立完成实验内容 。
(2) 根据实验结果完成实验报告,并用A4纸打印后上交。
四、 时间:2022年11月21日 五、 地点:信自楼234实验报告:一、比例环节的时域分析和频域分析 比例环节的传递函数:()G s k(1) 当k=1:3:10时,绘制系统的阶跃响应曲线,分析k值的影响情况。
程序:for k=1:3:10;num=k;den=1;G=tf(num,den);figure(1);step(G); hold on; %翻开第1个图形窗口,绘制系统的阶跃响应曲线 endfigure(1); legend('k=1','k=4','k=7','k=10'); 曲线:结果分析:时域响应的结果就是把输入信号放大k 倍。
如图,输入信号为幅值为1的阶跃信号,因此,输出是幅值为k 的阶跃信号。
程序:for k=1:3:10;num=k;den=1;G=tf(num,den);figure(1);bode(G);hold on; %翻开第1个图形窗口,绘制系统的阶跃响应曲线 endfigure(1); legend('k=1','k=4','k=7','k=10');曲线:结果分析:比例环节对幅频有影响,输出信号的幅值为输入信号的20*lgk倍。
比例环节对相位没有影响,如图显示,相位特性为一条0度的程度线。
二、积分环节的时域分析和频域分析积分环节的传递函数:1 ()G ss=(1) 当k=1:3:10时,绘制系统()kG ss=的阶跃响应曲线,分析曲线特点。
控制系统的典型环节

登录注册主页关于我们控制理论教学制冷机仿真热工设备仿真论坛博客联系我们您当前的位置:主页> 控制理论教学> 控制理论教程> 第二章> 2.3习题演练控制系统实验控制理论教程学生作业档案教师办公室典型作业展示常见问题第一章自动控制的基本概念第二章控制系统的数学描述第三章控制系统的时域分析第四章控制系统的频域分析第五章过程控制2.3 控制系统的典型环节2.3 控制系统的典型环节自动控制系统是由不同功能的元件构成的。
从物理结构上看,控制系统的类型很多,相互之间差别很大,似乎没有共同之处。
在对控制系统进行分析研究时,我们更强调系统的动态特性。
具有相同动态特性或者说具有相同传递函数的所有不同物理结构,不同工作原理的元器件,我们都认为是同一环节。
所以,环节是按动态特性对控制系统各部分进行分类的。
应用环节的概念,从物理结构上千差万别的控制系统中,我们就发现,他们都是有为数不多的某些环节组成的。
这些环节成为典型环节或基本环节。
经典控制理论中,常见的典型环节有以下六种。
2.3.1 比例环节比例环节是最常见、最简单的一种环节。
比例环节的输出变量y(t)与输入变量x(t)之间满足下列关系(2.24)比例环节的传递函数为(2.25)式中K为放大系数或增益。
杠杆、齿轮变速器、电子放大器等在一定条件下都可以看作比例环节。
例10 图2.10 是一个集成运算放大电路,输入电压为,输出电压为,为输入电阻,为反馈电阻。
我们现在求取这个电路的传递函数。
解从电子线路的知识我们知道这是一个比例环节,其输入电压与输出电压的关系是(2.26)按传递函数的定义,可以得到(2.27)式中,可见这是一个比例环节。
如果我们给比例环节输入一个阶跃信号,他的输出同样也是一个阶跃信号。
阶跃信号是这样一种函数(2.28)式中为常量。
当时,称阶跃信号为单位阶跃信号。
阶跃输入下比例环节的输出如图2.11 所示。
比例环节将原信号放大了K倍。
自动控制理论_哈尔滨工业大学_2 第2章线性系统的数学模型_(2.4.1) 典型环节的传递函数PPT
0
t
积分环节在单位阶跃输入下的响应
例:积分器
i2
C
ui R
_
i1
uo
+i1 i2Fra bibliotek1 Rui
(t)
C
d dt
u0
(t )
uo
(t)
1 RC
ui (t)dt
G(s) Uo (s) 1 1 Ui (s) RC s
二、几种典型环节的数学模型
4.微分环节
c(t) d r(t)
斜率1/T
0τ
t
例: • 汽车加速、火箭升空; ——作用力和输出速度
• 加热系统; ——加热量和温度变化
• 励磁回路; ——输入电压和励磁电流
惯性大小用τ来量度。 ——τ越大,接近目标值越慢 ,惯性越大;τ越小,接近 目标值越快,惯性越小。
几乎任何物理系统都包含 大大小小的惯性。
二、几种典型环节的数学模型
滞后环节
二、几种典型环节的数学模型
1.比例环节
y(t) Ku(t)
G(s) Y(s) K U (s)
K——称为比例系数或放大系数,也称为环节的增益,有量纲。
输出量无失真、无滞后、成比例地复现输入。
• 无弹性变形的杠杆;
——作用力和输出力
• 忽略非线性和时间迟后的运算放大器;
——比例放大器的输入电压和输出电压
τ=RC—时间常数
当 r(t) 1(t) 时, R(s) 1
s
Y(s) s 1 1 s 1 s s 1
t
y(t) e
t=0时,输出幅值为1;
t→∞时,指数衰减至0。
二、几种典型环节的数学模型
2-4 典型环节及其传递函数
气阻的数学表达式为 ∆p = R∆q ∆p 式中, 是气体压力降 ; ( N/m 2 ) ∆q ( N ⋅ s) 是气体重量流量 ; R 是气阻值。 因而它的传递函数为 ∆P( s ) G( s ) = =R ∆Q ( s ) (3)喷嘴一挡板机构 喷嘴一挡板机构由恒节流孔 1,背压室 2,喷嘴 3,和挡板 4 组成,如图 2-18 所示。 ∆h 它的作用是把输入挡板的微小位移 转换成相应 的气压信号输出。在忽略背压室气容影响时,可把喷嘴 1 2 4 一挡板机构看作一个比例环节,即 3 D ∆p D = k 1 ∆h 式中, 是喷嘴背压的变化; ∆p D ∆h 是挡板开度变化量; 是比例系数。 k1 d (4)放大器 h 在自动控制系统中用得最多的是运算放大 器,它是一个具有高放大倍数直接耦合式放大器。 1 − 恒节流孔 2 − 背压室 运算放大器一般由集成电路构成,其符号如图 2- 3 − 喷嘴 4 − 挡板 19 所示。 图 2-17 喷嘴挡板机构结构示意图 图中三角形尖端代表输出端,输出电压为 u 0 (t ) 它有两个输入端,一个是同相输入端 b 用 “十”表示,一个是反相输入端 a 用“一”表示。当 放大器工作在放大区而不是饱和区时,输出电压 与同相输入端电压 和反相输入 u 0 (t ) u i (t ) u ( t ) 端电压 之间的电压差成正比。即 i1 a u 0 (t ) = k [u i2 (t ) − u i1 ( t )] + 也可写成 b ∆u 0 (t ) = k∆u i (t ) U i1 因而其传递函数为 Ui2 U0 ∆U 0 ( s ) G( s ) = =k 图 2-19 运算放大器符号图 ∆U i ( s ) 式中, 为开环放大倍数,这个数值很高,可达到 。所以集成运算放大器工作在 k 10 6 ~ 10 7 无反馈状态时输入电阻很高。它有以下两个主要特点: ①由于开环输入电阻很高,运算放大器两个输入端的电流接近于零。 ②由于开环放大倍数很高,所以 b 端和 C 端电位接近相等,即 。 u i2 ≈ ui1 运算放大器本身虽属放大环节,但可用它来组成其他各种基本环节。
第二章_典型环节
1. 比例环节 比例环节的微分方程为()()c t Kr t = (2-36)式中,()r t 和()c t 分别为系统输入量和输出量,K 为比例环节的放大系数。
其传递函数为()()()C s G s KR s ==(2-37) 比例环节的结构图为图2-13 比例环节比例环节的特点是,系统输出既不失真也不延迟,而按比例地反映输入的变化,又称为无惯性环节。
2. 惯性环节 惯性环节的微分方程为()()()dc t Tc t r t dt +=(2-38) 式中,K 为环节增益(放大系数);T 为时间常数,它表征了环节的惯性,且与系统的结构参数有关。
其传递函数为()1()()1C s G s R s Ts ==+(2-39) 惯性环节的结构图为图2-14 惯性环节惯性环节的特点是,由于环节中含有一个储能元件,所以当输入量突然变化时,输出量不能跟着突变,而是按指数规律逐渐变化。
3. 微分环节理想微分环节的微分方程为()()d c t T r t =(2-40)式中,d T 为微分时间常数。
其传递函数为()()()d C s G s T sR s == (2-41) 微分环节的结构图为图2-15 微分环节微分环节的特点是,系统输出量正比于输入量的微分,即输出量反映输入量的变化率,而不反映输入量本身的大小。
因此,可由微分环节来反映输入量的变化趋势,使控制作用提前。
实际中常利用微分环节改善系统的动态性能。
但要注意,当输入为单位阶跃响应函数时,输出就是脉冲函数,这在实际中是不可能的。
因此,微分环节一般不单独存在,而是与其他环节(如比例环节)同时存在的。
4. 积分环节积分环节的微分方程为()()i T c t r t = (2-42)式中,i T 为微分时间常数。
其传递函数为()1()()i C s G s R s T s==(2-43)积分环节的结构图为图2-16 积分环节积分环节的特点是,系统输出量正比于输入量对时间的积分,输出量呈线性增长。
第二章 自动控制系统原理的数学模型分析
c(t ) a n1
d n1
c(t ) ... a1
d c (t ) a 0 c (t ) dt d r (t ) ... b1 r (t ) b0 r (t ) dt
在初始条件为零时,对方程两边进行拉氏变换并整理得
C ( s) bm s m bm 1 s m 1 b1 s b0 M ( s) G ( s) (2-25) n n 1 R( s ) N ( s) a n s a n 1 s a1 s a 0
一阶常系数线性微分方程
RC
duc uc ur dt
(2-4)
微分方程建立举例(2)
【例2-2】机械位移系统 (1)确定输入、输出量
设外作用力F (t ) 为输入量,质量 物体的位移 y (t )为输出量。
(2)建立微分方程组
根据牛顿第二定律可得:
F (t ) FB (t ) FK (t ) ma
初始条件为零,一般是指输入量在t=0时刻以后才 作用于系统,系统的输入量和输出量及其各阶导数在 t≤时的值也均为零。
传递函数的一般表达式
如果系统的输入量为 r (t ) ,输出量为 c(t ) ,并 由下列微分方程描述
an
bm
dn dt n dm
dt m
dt n1 d m 1 r (t ) bm 1d m 1 dt
c (t ) 1
式中
<1时
(2-44)
1 2
e n t 1 2
4.应用实例 例2-2机械位 移系统等。
sin( d t )
,
arctan
d n 1 2
R 将 R1 1 K 、 2 1 K 代入上式得: 2 1