
连续梁的整体刚度矩阵
▲杆件单元归纳
自由梁单元: (用于刚架) 1
3
e
2
e
k
(6×6)
6
忽略轴向变形 2 e
4
4
的梁单元:
5
1
3
12
EI l3
k e (4×4)
EI 6 l2
12
EI l3
EI
6 l2
6
EI l2
4 EI l
6
EI l2
2 EI l
12
EI l3
6
EI l2
EI 12 l3
2 2i1
4i1
单刚②
对号入座 原理相同
(
(2
2 4i2 3 2i2
对号入座
3)
2i2
4i2
整体刚度矩阵
结点 位移码
(1 2 3)
4i1
2i1
0 1
2i1
4i14i2
2i2
2 3
0
2i2
4i2
结点荷载向量的集成原理相同 5
)
▲“对号入座”形成整体刚度矩阵(总刚)步骤
6
EI l2
6
EI l2
2 EI l
6
EI l2
4 EI
l
桁架单元:
1
e
EA
k 2
e
l
(2×2)
EA l
EA l
EA
l
连续梁单元:
1
e
k 2
e
4
EI l
(2×2)
2
EI l
2
EI l
4
EI l
矩阵表示
M M
23 32
4i2 2i2
2i2 4i2
23
3
5.由结点平衡 建立位移法方程
M1 ①
i1
1
M2 ②
i2
2
M3 3
结点1:
M12 M1
结点2:M 21+M 23 M 2
即
4i11 2i12 M1
即 2i11 (4i1+4i2 )2 2i23 M 2
1
2
3
4
5
结点 位移码
4i1 +4i2 2i2
0
0
0
1
2i2 4i2+4i3 2i3
0
0
2
[K] 0
2i3 4i3+4i4 2i4
0
3
0
0
2i4 4i4+4i5 2i5
4
0
0
0
2i5 4i5
5
8
[例2] 形成连续梁的整体刚度矩阵(E、L为常量)。
(0,0) (0,1)
解:1)编号及建立坐标
1
2
1.将定位向量标在整体坐标下的单元刚度矩阵边上; 2.将单元刚度矩阵中已知支座位移为零的行和列(相 应于定位向量中0编号的行列)划去;—— 先处理法
3.整体刚度矩阵[K]为n×n 方阵,n 即结构未知量数;
4.将各单元刚度矩阵[k]e按照其定位向量“对号入座” 集合入整体刚度矩阵,形成[K](空白的位置以0填充)。
2
§9-4 连续梁的整体刚度矩阵 (整体分析)
一、传统位移法(结合矩阵表示)
1.编号、建立坐标。
M1 ①
(连续梁每个结点只一个位移)
i1
(局部坐标与整体坐标一致) 1
M2 ②
i2
2
M3 3
2.已知原始结点荷载
M1
M2
M3
T
— 即三个结点力偶荷载
3.基本未知量(结点位移)
1
2
3
T
▲结点荷载向量的集成原理相同 6
[例1] 形成连续梁的整体刚度矩阵
(0) 1
i1
1
(1)
2
2 (2)
i2
3
3 (3) 4 (4)
i3
i4
4
5
5 (5)
i5
6
解:1)编号及建立坐标 2)单元刚度矩阵
(连续梁每个结点只一个位移)
0
[k
①
]
4i1 2i1
1 定位向量
1
2i1 0
4i1
23
移
向 量
荷 载 向 量
4
二、单元集成法(直接刚度法)
1.定位向量
M1 ①
—— 由单元的结点位移码
i1
(整体码)组成的向量。 1
M2 ②
i2
2
M3 3
(
)
①
1 2
②
2 3
2.整体刚度矩阵集成
定位向量
(1 2)
(
单刚①
)
1 4i1 2i1
MM12 M 3
1 2 3
整体刚度矩阵
结
结
点
点
位
(1 2)
单 元 ①
MM1221
4i1 2i1
2i1 4i1
12
(2 3)
单 元 ②
M M
23 32
4i2 2i2
2i2 4i2
— 即三个转角位移
4.写出单元的杆端弯矩
(转角位移方程)
(单元刚度方程)
单元①
M12 4i11 2i12 M 21 2i11 4i12
矩阵表示
MM1221
4i1 2i1
2i1 4i1
12
单元②
M 23 4i22 2i23 M32 2i22 4i23
(连续梁每个结点有二个位移) 1
I1
I2
2
2)单元刚度矩阵
(2,0) 3
0
00
1 定位向量
12EI1 6EI1 -12EI1 6EI1
L3
L2
L3
L2
0
①1
k =
6EI1 L2
4EI1 -6EI1 2EI1
L
L2
L
0
-12EI1 -6EI1 12EI1 -6EI1
L3
1 定位向量
2i1 0
4i1
1
1
[k
②
]
4i2 2i2
2
[k
③
]
4i3 2i3
3
2i3 2
4i3
3
3
[k
④
]
4i4 2i4
4
2i4 3
4i4
4
2
2i2 1
4i2
2
4
[k
⑤
]
4i5 2i5
5
2i5 4
4i5
5
3)整体刚度矩阵()源自结点3:M32 M3
即
2i22 4i23 M3
统一用矩阵表示:
整体刚度方程:
观察单元与整体刚度方程 的结点位移码对应关系, 可理解“单元集成法”。
(1 2 3)
结点位移码
4i1
2i1
0
2i1 4i1 4i2
2i2
0 2i2 4i2
12 3
1
[k
②
]
4i2 2i2
2 定位向量
2i2 1
4i2
2
2
[k
③
]
4i3 2i3
3
2i3 2
4i3
3
3
[k
④
]
4i4 2i4
4
2i4 3
4i4
4
4
⑤
[k]
4i5 2i5
5
2i5 4
4i5
5
7
0
[k
①
]
4i1 2i1
第9章 矩阵位移法
§9-1 概述 §9-2 单元刚度矩阵(局部坐标系) §9-3 单元刚度矩阵(整体坐标系) §9-4 连续梁的整体刚度矩阵(先讲) §9-5 刚架的整体刚度矩阵 §9-6 结构整体结点荷载 §9-7 计算步骤和算例
▲ 竖向杆件坐标变换的简化技巧 §9-8 忽略轴向变形时刚架的整体分析 §9-9 桁架及组合结构的整体分析
结构力学第十二章习题解答
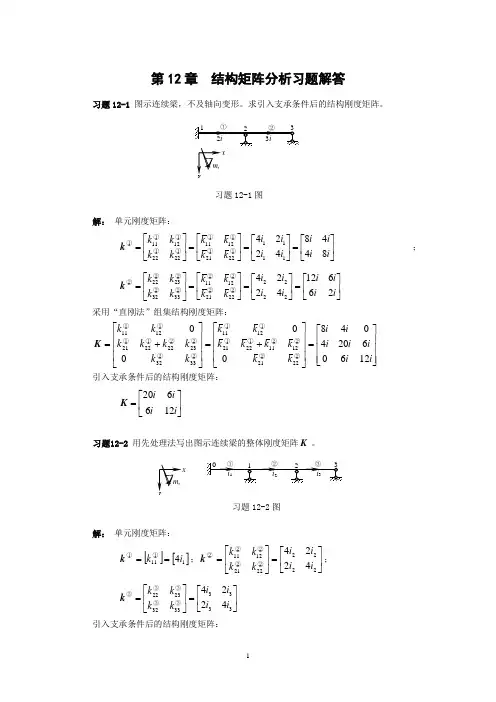
第12章 结构矩阵分析习题解答习题12-1 图示连续梁,不及轴向变形。
求引入支承条件后的结构刚度矩阵。
习题12-1图解: 单元刚度矩阵:⎥⎦⎤⎢⎣⎡=⎥⎦⎤⎢⎣⎡=⎥⎦⎤⎢⎣⎡=⎥⎦⎤⎢⎣⎡=i i i i i i i i k k k k k k k k 844842241111①22①21①12①11①22①22①12①11①k;⎥⎦⎤⎢⎣⎡=⎥⎦⎤⎢⎣⎡=⎥⎦⎤⎢⎣⎡=⎥⎦⎤⎢⎣⎡=i i i i i i i i k k k k k k k k 2661242242222②22②21②12②11②33②32②23②22②k采用“直刚法”组集结构刚度矩阵:⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+=i i i i i i i k k k k k k k k k k k k k k k k 126062040480000②22②21②12②11①22①21①12①11②33②32②23②22①22①21①12①11K 引入支承条件后的结构刚度矩阵:⎥⎦⎤⎢⎣⎡=i i i i 126620K习题12-2 用先处理法写出图示连续梁的整体刚度矩阵K 。
习题12-2图解: 单元刚度矩阵:[][]1①11①4i k==k;⎥⎦⎤⎢⎣⎡=⎥⎦⎤⎢⎣⎡=2222②22②21②12②11②4224i i i i k k k k k; ⎥⎦⎤⎢⎣⎡=⎥⎦⎤⎢⎣⎡=3333③33③32③23③22③4224i i i i k k k k k引入支承条件后的结构刚度矩阵:⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡++=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡++=333322221③33③32③23③22②22②21②12②11①114202442024400i i i i i i i i i k k k k k k k k k K 习题12-3 图示刚架,不考虑轴向变形,仅以转角为未知量,求引入支承条件前的结构刚度矩阵K 。
习题12-3图解: 单元刚度矩阵:⎥⎦⎤⎢⎣⎡=⎥⎦⎤⎢⎣⎡=i i i i k k k k 8448①22①22①12①11①k;⎥⎦⎤⎢⎣⎡=⎥⎦⎤⎢⎣⎡=i i i i k k k k 126612②33②32②23②22②k ; 引入支承条件前的结构刚度矩阵:⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+=⎥⎥⎥⎦⎤⎢⎢⎢⎣⎡+=i i i i i i i k k k k k k k k k k k k k k k k 126061240480000②22②21②12②11①22①21①12①11②33②32②23②22①22①21①12①11K 习题12-4 图示刚架,不考虑轴向变形,仅以转角为未知量,求引入支承条件前的结构刚度矩阵K 中的各主元素。
matlab连续梁程序的编制与使用

第三章连续梁程序的编制与使用入结构力学领域中而产生的一种方法,而Matlab语言正是进行矩阵运算的强大工具,因此,用Matlab语言编写结构力学程序有更大的优越性。
本章将详细介绍如何利用Matlab语言编制连续梁结构的计算程序。
矩阵位移法的解题思路是将结构离散为单元(杆件),建立单元杆端力与杆端位移之间的关系-单元刚度方程;再将各单元集成为原结构,在满足变形连续条件和平衡条件时,建立整体刚度方程;在边界条件处理完毕后,由整体刚度方程解出节点位移,进而求出结构内力。
用矩阵位移法计算连续梁的步骤如下:1)整理原始数据,如材料性质、荷载条件、约束条件等,并进行编码:单元编码、结点编码、结点位移编码、选取坐标系。
2)建立局部坐标系下的单元刚度矩阵。
3)建立整体坐标系下的单元刚度矩阵。
4)集成总刚。
5)建立整体结构的等效节点荷载和总荷载矩阵6)边界条件处理。
7)解方程,求出节点位移。
8)求出各单元的杆端内力。
实际上,上述步骤也是编制Matlab程序的基本步骤,在求出计算结果后,还可以利用Matlab的绘图功能绘制结构图、内力图、变形图等等。
图3-1程序流程图3.1 程序说明%******************************************************************* % 矩阵位移法解连续梁主程序%******************************************************************* ●功能:运用矩阵位移法解连续梁的基本原理编制的计算主程序。
●基本思想:结点(结点位移)编码默认为从左至右,从1开始顺序进行;杆端弯矩的方向默认为逆时针。
●荷载类型:可计算结点荷载,每单元作用的跨中集中力和均布荷载。
●说明:主程序的作用是通过赋值语句、读取和写入文件、函数调用等完成算法的全过程,即实现程序流程图的程序表达。
%----------------------------------------------------------------------------------------------------- 1 程序准备format short e %设定输出类型clear all %清除所有已定义变量clc %清屏●说明:format short e -设定计算过程中显示在屏幕上的数字类型为短格式、科学计数法;clear all -清除所有已定义变量,目的是在本程序的运行过程中,不会发生变量名相同等可能使计算出错的情况;clc -清屏,使屏幕在本程序运行开始时%----------------------------------------------------------------------------------------------------- 2 打开文件FP1=fopen('input.txt','rt'); %打开输入数据文件存放初始数据FP2=fopen('output.txt','wt'); %打开输出数据文件存放计算结果●说明:FP1=fopen('input.txt','rt'); -打开已存在的输入数据文件input.txt,且设置其为只读格式,使程序在执行过程中不能改变输入文件中的数值,并用文件句柄FP1来FP2=fopen('output.txt','wt'); -打开输出数据文件,该文件不存在时,通过此命令创建新文件,该文件存在时则将原有内容全部删除。
11.4 连续梁的整体刚度矩阵

1 i1
(4i1+4i2)∆2 ∆2 2i2∆3
2 i2
2i2∆2
0
1 i1
2 i2
4i2∆3 ∆3
F1 F2 F3
4i1
2i1
0
∆1 ∆2 ∆3
2
=
2i1 4i1+4i2 2i2 0 2i2 4i2
{F}=[K]{∆}
一、单元集成法的力学模型和基本概念
分别考虑每单元对{ 的单独贡献, 分别考虑每单元对{F}的单独贡献,整体刚度矩阵由单元直接集成
{} {}
8
e (3)单刚 [k]e和单元贡献 [K] 中元素的对应关系 单元贡献矩阵是单元刚度矩阵,利用“单元定位向量” 单元贡献矩阵是单元刚度矩阵,利用“单元定位向量”进行 “换码重排位”
1 (1) 1 2 (2)
(1)
单元
[k] = (2)
2 2
1
4i1 2i1 2i1 4i1
2 (1) 3 (2)
9
三、单元集成法的实施 (定位并累加) 定位并累加)
置零, ]=[0]; (1)将[K]置零,得[K]=[0]; 的元素在[ 中按{ 定位并进行累加得[ (2)将[k] 的元素在[K ]中按{λ} 定位并进行累加得[K ]=[K] 的元素在[ 中按{ 定位并进行累加, (3)将[k] 的元素在[K ]中按{λ} 定位并进行累加,得 [K ]=[K] +[K] ; 对所有单元循环一遍, 按此作法对所有单元循环一遍 最后即得整体刚度矩阵[ 按此作法对所有单元循环一遍,最后即得整体刚度矩阵[K]。 3 2 1 3 1 2 1 2 3 2 1 4i 1 0 2i1 1 1 4i 2i 0 1 0 0 0 0 0
1)单元 ①对结点力 的单独贡献 单元 对结点力{F}的单独贡献 1 F1 1 i1 {F}1 = [ F11 F21 F31 ]T
《结构力学习题集》(下)-矩阵位移法习题及答案 (2)
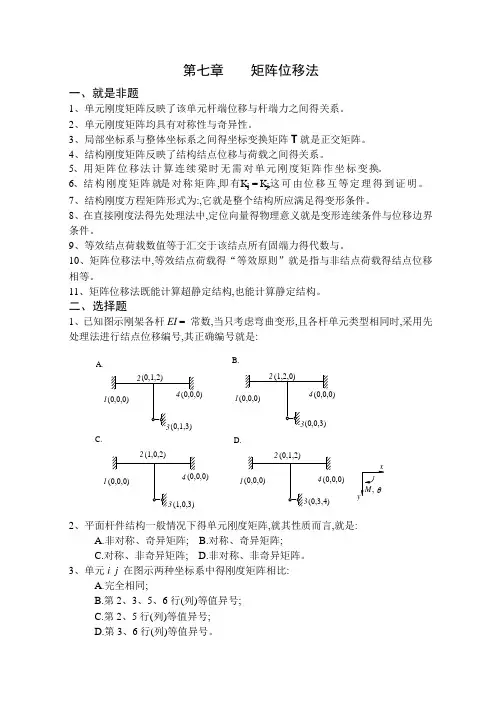
第七章 矩阵位移法一、就是非题1、单元刚度矩阵反映了该单元杆端位移与杆端力之间得关系。
2、单元刚度矩阵均具有对称性与奇异性。
3、局部坐标系与整体坐标系之间得坐标变换矩阵T 就是正交矩阵。
4、结构刚度矩阵反映了结构结点位移与荷载之间得关系。
5、用 矩 阵 位 移 法 计 算 连 续 梁 时 无 需 对 单 元 刚 度 矩 阵 作 坐 标 变 换。
6、结 构 刚 度 矩 阵 就是 对 称 矩 阵 ,即 有K i j = K j i ,这 可 由 位 移 互 等 定 理 得 到 证 明 。
7、结构刚度方程矩阵形式为:,它就是整个结构所应满足得变形条件。
8、在直接刚度法得先处理法中,定位向量得物理意义就是变形连续条件与位移边界条件。
9、等效结点荷载数值等于汇交于该结点所有固端力得代数与。
10、矩阵位移法中,等效结点荷载得“等效原则”就是指与非结点荷载得结点位移相等。
11、矩阵位移法既能计算超静定结构,也能计算静定结构。
二、选择题1、已知图示刚架各杆EI = 常数,当只考虑弯曲变形,且各杆单元类型相同时,采用先处理法进行结点位移编号,其正确编号就是:(0,1,2)(0,0,0)(0,0,0)(0,1,3)(0,0,0)(1,2,0)(0,0,0)(0,0,3)(1,0,2)(0,0,0)(0,0,0)(1,0,3)(0,0,0)(0,1,2)(0,0,0)(0,3,4)A.B.C.D.21341234123412342、平面杆件结构一般情况下得单元刚度矩阵,就其性质而言,就是:A.非对称、奇异矩阵;B.对称、奇异矩阵;C.对称、非奇异矩阵;D.非对称、非奇异矩阵。
3、单元i j 在图示两种坐标系中得刚度矩阵相比:A.完全相同;B.第2、3、5、6行(列)等值异号;C.第2、5行(列)等值异号;D.第3、6行(列)等值异号。
4、矩阵位移法中,结构得原始刚度方程就是表示下列两组量值之间得相互关系:A.杆端力与结点位移;B.杆端力与结点力;C.结点力与结点位移;D.结点位移与杆端力。
刚架的整体刚度矩阵[详细]

§9-1 概述 §9-2 单元刚度矩阵(局部坐标系) §9-3 单元刚度矩阵(整体坐标系) §9-4 连续梁的整体刚度矩阵 §9-5 刚架的整体刚度矩阵 §9-6 结构整体结点荷载 §9-7 计算步骤和算例
▲ 竖向杆件坐标变换的简化技巧 §9-8 忽略轴向变形时刚架的整体分析 §9-9 桁架及组合结构的整体分析
0 30 100 0 30 50 3
①
104 ×300 0
0 300 0
0
0
3 0 12 30 0 12 30 0
0
30 50
0
30
100
4
1
3
单元② 900
k② T T k ② T
0 1 0
1 0 0
0
T
0
01
0
1 0
0
1 0 0
0 0 1
1 2 300 0
0
12 30
0
12
30
2
104
×
0 300
30 0
100 0
0 300
30 0
50 3
0
0
0 12 30 0 12 30 0
0
30 50
0
30
100
4
1230 00
12 0 30 12 0 30 1
0
300
0
0
300
0
2
104
×
30 12
0 0
100 30 30 12
0 0
解:1)编号、建立坐标如图所示。 2)写出各单元局部坐标下的 刚度矩阵
1(1,2,3) ①
②
2 y (0,0,0)
矩阵位移法(整刚)

T
0 6 1 0 6 1 0 0 . 5 0 0 0 . 5 0 6 0 48 6 0 24 1 k 1 0 6 1 0 6 0 0.5 0 0 0.5 0 6 0 24 6 0 48
总刚的体积小 于单刚时的处 理
0 2i2 4i2
力学含义:
考虑单元1的贡献时,令 i2=0
综合上述
e k
定位向量
e K
e
求和
K
单元定位向量是扩充的桥梁
矩阵元素“对号入座”
k K i j
e ij
单元集成法的实施方案
在单元分析就将各个元素累加到总刚中,采用 “边定位,边累加”的方式进行。具体步骤:
1、K=0 总刚的所有元素置 0 问题:当连续梁中有中间 铰时如何处理 e 2、将k 的元素按定位向量累加到K中。 此时:
1 3
k14 k 24 k34 k 44 k54 k64
0 4
k15 k 25 k35 k 45 k55 k65
2 5
3 61 k16 k 26 k36 k 46 k56 k66
----1单元定位向量
1 0 2 0 3 1 4 0 5 2 6 3 1 2 k 1 k 1 35 33 1 1 k k 53 55 1 1 k k 63 65 K
3
4( 6,7,8)
0 5 0 0
1
1(0,0,1)
5 ( 0,0,0)
结点位移向量
1 2
1
3
4
5
6
x4
F6
7
8
T
T
《结构力学习题集》(下)-矩阵位移法习题及答案 (2)
第七章 矩阵位移法一、是非题1、单元刚度矩阵反映了该单元杆端位移与杆端力之间的关系。
2、单元刚度矩阵均具有对称性和奇异性。
3、局部坐标系与整体坐标系之间的坐标变换矩阵T 是正交矩阵。
4、结构刚度矩阵反映了结构结点位移与荷载之间的关系。
5、用 矩 阵 位 移 法 计 算 连 续 梁 时 无 需 对 单 元 刚 度 矩 阵 作 坐 标 变 换。
6、结 构 刚 度 矩 阵 是 对 称 矩 阵 ,即 有K i j = K j i ,这 可 由 位 移 互 等 定 理 得 到 证 明 。
7、结构刚度方程矩阵形式为:[]{}{}K P ∆=,它是整个结构所应满足的变形条件。
8、在直接刚度法的先处理法中,定位向量的物理意义是变形连续条件和位移边界条件。
9、等效结点荷载数值等于汇交于该结点所有固端力的代数和。
10、矩阵位移法中,等效结点荷载的“等效原则”是指与非结点荷载的结点位移相等。
11、矩阵位移法既能计算超静定结构,也能计算静定结构。
二、选择题1、已知图示刚架各杆EI = 常数,当只考虑弯曲变形,且各杆单元类型相同时,采用先处理法进行结点位移编号,其正确编号是:2、平面杆件结构一般情况下的单元刚度矩阵[]k 66⨯,就其性质而言,是: A .非对称、奇异矩阵; B .对称、奇异矩阵; C .对称、非奇异矩阵; D .非对称、非奇异矩阵。
3、单元i j 在图示两种坐标系中的刚度矩阵相比:A .完全相同;B .第2、3、5、6行(列)等值异号;C .第2、5行(列)等值异号;D .第3、6行(列)等值异号。
4、矩阵位移法中,结构的原始刚度方程是表示下列两组量值之间的相互关系: A .杆端力与结点位移; B .杆端力与结点力; C .结点力与结点位移; D .结点位移与杆端力 。
5、单 元 刚 度 矩 阵 中 元 素 k ij 的 物 理 意 义 是 :A .当 且 仅 当 δi =1 时 引 起 的 与 δj 相 应 的 杆 端 力 ;B .当 且 仅 当 δj =1时 引 起 的 与 δi 相 应 的 杆 端 力 ;C .当 δj =1时 引 起 的 δi 相 应 的 杆 端 力 ;D .当 δi =1时 引 起 的 与 δj 相 应 的 杆 端 力。
连续梁的矩阵位移法
§ 3.1 概述 § 3.2 连续梁的单元刚度矩阵 § 3.3 整体刚度矩阵 § 3.4 非结点荷载的处理 § 3.5 连续梁的矩阵位移法举例
§ 3.1 概述
一、结构矩阵分析方法
结构矩阵分析方法的广泛应用是近年来结构力学最重要的
发展之一,这与计算机技术的迅速发展有直接的关系。它是以 传统的结构力学作为理论基础,以矩阵作为数学表述形式,以 电子计算机作为计算手段的三位一体的方法。
MM3223
(2)
------称为单元杆端力列阵。
(1)
1 2
(1)
(2)
2 3
(
2
)
------称为单元杆端位移列阵。
§ 3.3 整体刚度矩阵
将方程组也用矩阵表示:
4i1
2i1
0
1
M1
2i1 0
4i1 4i2 2i2
2i2 4i2
32
M2 M3
简写为: K F ------称为整体刚度方程
有非结点荷载作用时的单元杆端力,可以由两部分叠加而 得:一部分是结点受有约束、各杆件为固端梁情况下的杆端力 (固端力),另部分是综合结点荷载作用下的杆端力,即
F(e) Ff(e)k(e) (e)
§ 3.5 直接刚度法的解题步骤和算例
直接刚度法中后处理作法的解题步骤: 1.对各单元和结点进行编号 2.计算整体坐标系的单元刚度矩阵。 3.将各单元刚度矩阵的子块“对号入座”形成整体刚度矩阵。 4.计算总的荷载列阵,建立整体刚度方程。 5.引入支承条件,修改整体刚度矩阵和整体刚度方程。 6.解整体刚度方程求各结点位移。 7.计算各单元的杆端力,并进一步求各单元的其它内力。 。 8.校核。
11.4 连续梁的整体刚度矩阵
{} {}
8
e (3)单刚 [k]e和单元贡献 [K] 中元素的对应关系 单元贡献矩阵是单元刚度矩阵,利用“单元定位向量” 单元贡献矩阵是单元刚度矩阵,利用“单元定位向量”进行 “换码重排位”
1 (1) 1 2 (2)
(1)
单元
[k] = (2)2 21源自4i1 2i1 2i1 4i1
2 (1) 3 (2)
1
0 0
0 4i1 2i1 0 2步 0 4i1 2i1 4i1+4i2 2i2 0
4i2 2i2 1 2 [k] = 2i 4i [K] = 0 4i2 2i2 2 2 0 2i2 4i2 4i1
0
2i2 0
4i2 0
2i1 2i2
0
[K]= 2i1 4(i1+i2) 2i2
4i2
6
e e 二、按照单元定位向量由 [k] 求 [K] e e 中的位置。为此建立两种编码 两种编码: 确定 [k] 中的元素在 [K] 中的位置。为此建立两种编码: (1)在整体分析中按结构的结点位移(基本未知量)统一编码, (1)在整体分析中按结构的结点位移(基本未知量)统一编码,称 在整体分析中按结构的结点位移 为总码。 总码。 (2)在单元分析中整体坐标系下 单元两端结点位移单独编码 单独编码, (2)在单元分析中整体坐标系下按单元两端结点位移单独编码, 在单元分析中整体坐标系下按 称为局部码。 以连续梁为例: 称为局部码。 以连续梁为例: 局部码 1
1 i1
(4i1+4i2)∆2 ∆2 2i2∆3
2 i2
2i2∆2
0
1 i1
2 i2
4i2∆3 ∆3
F1 F2 F3
4i1
2i1
全国自考结构力学(二)历年真题带答案
全国2009年7月自考结构力学(二)试题课程代码:02439一、单项选择题(本大题共10小题,每小题2分,共20分)在每小题列出的四个备选项中只有一个是符合题目要求的,请将其代码填写在题后的括号内。
错选、多选或未选均无分。
1.对称结构在反对称荷载作用下,内力图中为正对称的是( ) A .弯矩图 B .剪力图C .轴力图D .弯矩图、剪力图和轴力图2.图示桁架中零杆(不含零支座杆)的根数为( ) A .1 B .2 C .3 D .43.图(a)和图(b)为简支梁的两种单位力状态,由位移互等定理可得( ) A .2112δ=δ B .2211δ=δ C .2221δ=δ D .1211δ=δ4.图示超静定结构的超静定次数为( ) A .4 B .3 C .2D .15.图示结构各杆长均为l ,EI=常数,欲使结点A 产生单位转角,则在结点A 施加力偶矩M=( )A .6l EIB .7l EIC .8lEID .9lEI 6.以下关于影响线的说法不正确的一项为( )A .影响线指的是单位力在结构上移动时所引起的结构的某一内力(或反力)变化规律的 图形B .利用影响线可以求结构在固定荷载作用下某个截面的内力C .利用影响线可以求结构某个截面内力的最不利荷载位置D .影响线的横坐标是截面位置,纵坐标为此截面位置处的截面内力值 7.单元刚度矩阵中第3列元素表示( ) A .3∆=1时,在各个位移方向上产生的力 B .3∆=1时,在某个位移方向上产生的力C .在各个位移方向上发生单位位移时,在3∆方向上产生的力D .在某个位移方向上发生单位位移时,在3∆方向上产生的力 8.不计杆的分布质量,图示体系的动力自由度为 A .1 B .2 C .3D .49.为提高单自由度体系的自振频率可采取的措施有( ) A .减小外荷载 B .增大体系的刚度 C .增大阻尼D .增大质量10.AB 梁为矩形截面梁,截面高为h ,上侧温度升高10℃,下侧温度下降2℃,B 点的竖向位移(以向下为正)为( ) A .3h l 2αB .-3h l 2αC .6hl 2αD .-6hl 2α二、填空题(本大题共10小题,每小题2分,共20分) 请在每小题的空格中填上正确答案。