
第二章-无人机飞行原理及翼型特征下
弦长是很重要的数据,翼型上的所有尺寸数据都是弦长的相对值。
y
yu rl
O yl
τ x
c
翼型的几何参数和主要类型
翼型:用平行于对称平面的切平面切割机翼所得的剖面,称为翼剖面,简称翼型。
中弧线:翼型厚度中点的连线 弯度分布:有厚度的非对称翼,构造非对称翼型的“骨架”,称为中弧线的弯板,
它的高度yf的分布(即中弧线方程)称为弯度分布。 相对厚度:翼型最大厚度( Tmax )与翼型弦长(c)的比值Tmax /c
相对弯度(f):翼型最大弯度( fmax )与翼型弦长(c)的比值,f= fmax/c
y
yf
O
x c
yl
翼型的几何参数和主要类型
• 翼型的主要类型
NACA四位数系列翼型
NACA XYZZ X—相对弯度 Y—最大弯度位置 ZZ—相对厚度
对于某一种翼型、某 一种机翼剖面形状,通常 通过实验来获得升力系数 与ቤተ መጻሕፍቲ ባይዱ角的关系曲线(翼型 的升力特性曲线),即
Cy—α曲线,如右图。
升力系数的斜率为升力线斜率:
翼型的空气动力特性和影响因素
在Cy—α曲线中,对 应于升力系数等于零的迎 角称为零升力迎角;对应
于最大升力系数Cymax的迎
角叫临界迎角或失速迎角 。
翼型的几何参数和主要类型
翼型:用平行于对称平面的切平面切割机翼所得的剖面,称为翼剖面,简称翼型。 几何弦长c:连接翼型的前缘点(x=0)和后缘点(x=c)的直线长度。
翼型厚度(t):指上下翼面在垂直于翼弦方向的距离,其中最大者称为最大厚度Tmax 厚度分布(yt):在弦向任一位置x处,翼型的厚度t=yu-yl=2yu,用yt=t/2表示翼型厚度分布 前缘半径(rl): 翼型前缘为一圆弧,该圆弧半径称为前缘半径 后缘角(τ):翼型后缘上下两弧线切线的夹角称为后缘角
例如,NACA 2412翼型,表示相对弯度2%,最大弯 度在弦长的0.4处,相对厚度为12%的翼型。
翼型的空气动力特性和影响因素
升力的计算公式:
Y C(y 12ρv2)S
式中:
ρ为飞机所在高度处的空气密度, v为飞机的飞行速度, (1/2ρv2)称为动压; S为机翼的面积, Cy为升力系数。
翼型的空气动力特性和影响因素
翼型的空气动力特性和影响因素
阻力的计算公式:
X C(x 12ρv2)S
式中:
ρ为飞机所在高度处的空气密度, v为飞机的飞行速度, (1/2ρv2)称为动压; S为机翼的面积, Cx 为阻力系数。
翼型的空气动力特性和影响因素
同样,通过实验来获 得阻力系数与迎角的关系 曲线(翼型的阻力特性曲
线),即Cx—α曲线,如
无人机空气动力学与飞行 原理
第2章 无人机飞行原理与翼型特征
2.1 固定翼无人机飞行的基本原理 2.2 旋翼无人机飞行的基本原理 2.3 翼型的几何参数和主要类型 2.4 翼型的空气动力特征和影响因素
翼型的几何参数和主要类型
• 翼型的几何参数
翼型——平行于飞机对 称平面所切割机翼所成 的剖面 前缘——翼型的最前端 后缘——翼型的最后端 翼弦——前缘和后缘的 连线 迎角——翼弦与相对气 流速度的夹角 压力中心——升力作用 线与翼弦的交点
右图。
•在任何迎角下阻力系数都不为0; •小迎角下阻力系数变化不大,大 迎角下阻力系数急剧增大; •存在最小阻力系数。
翼型的空气动力特性和影响因素
翼型的极曲线
——升阻特性曲线
•存在阻力系数最小的点; •存在升阻比最大的点; •存在续航时间最久的点; •存在升力系数最大的点; •零升阻力数。
翼型的空气动力特性和影响因素
马赫数与雷诺数
Ma为马赫数;v相对速度; a为当地音速;ρ为空气密度; d为特征长度;μ为空气的动力 粘度
无人机结构与系统 6《无人机飞行原理》

《无人机飞行原理》课程标准课程类别:专业核心课程适用专业:无人机应用技术学分:3学分学时:48学时编写执笔人及编写日期:刘慎悦杨帆 2020年7月21日审定负责人及审定日期:一.课程性质本课程是高职无人机应用技术专业(560610)的一门专业核心课程,开设在第四学期,前期课程有:《无人机概论》、《无人机飞行安全及法律法规》、《航空电机学》、《无人机结构与系统》,并行课程有《无人机操控技术与任务设备》,后续课程有:《多旋翼无人机组装与飞行实训》、《无人机综合实训》、《无人机应用技术专业毕业设计》、《无人机应用技术专业顶岗实习》。
本课程培养学生综合运用航空机械、空气动力、控制等相关专业知识与技能,在掌握无人机结构、系统、简单飞行原理的基础上,进一步学习无人飞行器的飞行原理及其飞行性能。
使学生掌握无人机与大气的基本知识,飞行中的空气动力,无人机的飞行性能,无人机平衡性、稳定性与操纵性,螺旋桨与旋翼等知识,为今后对无人机飞行器结构、原理的深入认识打下基础,也为后续的实训课程铺垫理论基础。
二.课程目标通过本课程的学习,学生能了解飞机(固定翼、多旋翼和飞艇)与大气的一般知识、飞行中的空气动力、飞行性能、飞机的平衡性稳定性与操纵性、螺旋桨与旋翼及飞艇等基本知识。
达到以下具体目标:(一)知识目标(1)掌握空气动力的相关定义;(2)能够了解大气参数、分层及参数与飞行高度的关系;(3)能够掌握连续性原理与伯努利定理,升力的产生及影响因素、阻力的产生及影响因素、升力公式与阻力公式、高速气流中大气参数的变化及流速与流管切面之间的关系;(4)能够运用所学电气技术、无人机动力系统的组成及工作原理等知识,掌握无人机动力系统安装调试技术、步骤以及常用工具设备的使用方法和规范;(5)能够掌握平飞性能、起飞与着陆性能、机动性能的相关知识;(6)能够掌握无人飞行器平衡性、稳定性、操纵性的定义与条件;(7)能够掌握螺旋桨拉力的产生、旋翼参数及产生力的原理,地面效应、直升机的运动与无人旋翼机的操纵;(8)能够运用所学无人机机载设备种类、组成、原理等知识,掌握无人机机载设备的安装调试技术、步骤以及相关工具的使用方法和规范;(9)能够掌握飞艇的静力性能与操控等基本知识(二)能力目标(1)掌握无人机飞行器的飞行原理、飞行性能的相关知识;(2)具备对无人机飞行状态的判断力;(3)具备一定查阅资料与使用相关资料于实践中的能力;(4)具有团队合作能力;(5)具有探究学习、分析问题和解决问题的能力。
无人机的结构、飞行原理、系统组成、组装与调试
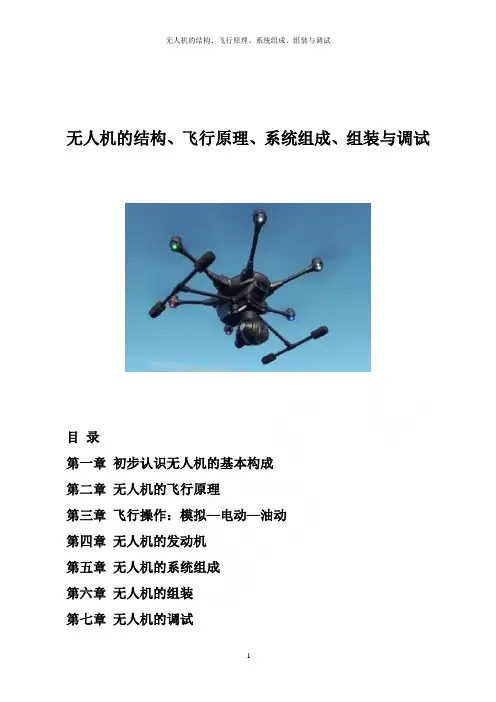
无人机的结构、飞行原理、系统组成、组装与调试目录第一章初步认识无人机的基本构成第二章无人机的飞行原理第三章飞行操作:模拟—电动—油动第四章无人机的发动机第五章无人机的系统组成第六章无人机的组装第七章无人机的调试第一章初步认识无人机的基本构成无人机最早出现于第二次世界大战时,直至近几年有厂商逐步把军用无人机技术转移至电子消费品的生产之上,制成定价较平、操作较易的无人机,始令无人机在消费者市场大热起来。
今次Lock Sir便为大家讲解无人机的运作结构及飞行原理。
一般来说,无人机有飞行器机架、飞行控制系统、推进系统、遥控器、遥控信号接收器和云台相机等6大构成部分。
1. 飞行器机架飞行器机架(Flying Platform)的大小,取决于桨翼的尺寸及电机(马达/马达)的体积:桨翼愈长,马达愈大,机架大小便会随之而增加。
机架一般采用轻物料制造为主,以减轻无人机的负载量(Payload)。
2. 飞行控制系统飞行控制系统(Flight Control System)简称飞控,一般会内置控制器、陀螺仪、加速度计和气压计等传感器。
无人机便是依靠这些传感器来稳定机体,再配合GPS 及气压计数据,便可把无人机锁定在指定的位置及高度。
3. 推进系统无人机的推动系统(Propulsion System)主要由桨翼和马达所组成。
当桨翼旋转时,便可以产生反作用力来带动机体飞行。
系统内设有电调控制器(Electronic Speed Control),用于调节马达的转速。
4. 遥控器这是指Remote Controller或Ground Station,让航拍玩家透过远程控制技术来操控无人机的飞行动作。
5. 遥控信号接收器主要作用是让飞行器接收由遥控器发出的遥控指令信号。
4轴无人机起码要有4条频道来传送信号,以便分别控制前后左右4组旋轴和马达。
6. 云台相机目前无人机所用的航拍相机,除无人机厂商预设于飞行器上的相机外,有部分机型容许用户自行装配第三方相机,例如GoPro Hero 4运动相机或Canon EOS 5D系列单眼相机,惟近年亦有厂商提倡采用M4 /3无反单眼(如:Panasonic LUMIX GH4)作航拍用途。
无人机的飞行原理
无人机的飞行原理无人机,又称无人驾驶飞行器,是一种不需要搭载人员直接进行飞行控制的飞行器。
它的出现极大地改变了航空领域的发展格局,成为了军事、民用、科研等领域的重要工具。
那么,无人机是如何实现飞行的呢?接下来,我们将深入探讨无人机的飞行原理。
首先,无人机的飞行原理与传统飞机类似,都是依靠空气动力学原理来实现飞行。
无人机通常由机翼、螺旋桨、电机、电子设备等组成。
在飞行过程中,无人机通过电机驱动螺旋桨旋转,产生向下的气流,从而产生升力。
而机翼的设计也能够产生升力,支撑无人机的飞行。
通过不同的控制方式,无人机可以实现前进、上升、下降、转弯等各种飞行动作。
其次,无人机的飞行原理还与电子设备密切相关。
现代无人机通常配备有各种传感器、导航系统、飞行控制器等电子设备,这些设备能够实时感知飞行环境、自动调整飞行姿态、实现自主飞行。
通过这些电子设备的协同作用,无人机可以实现精准的飞行控制,适应不同的飞行任务需求。
此外,无人机的飞行原理还与无线通信技术息息相关。
现代无人机通常通过无线通信设备与地面控制站进行通信,实现远程操控、数据传输、图像传输等功能。
地面控制站可以通过无线通信设备实时获取无人机的飞行状态、环境信息、图像数据等,从而实现对无人机的实时监控和指挥。
最后,无人机的飞行原理还需要考虑能源供应问题。
无人机通常使用电池或燃料作为能源,通过电机或发动机转化为动力,驱动无人机的飞行。
在飞行过程中,无人机需要合理利用能源,保证飞行时间和飞行距离的需求。
综上所述,无人机的飞行原理是一个涉及多个学科领域的复杂系统工程,包括空气动力学、电子技术、通信技术、能源技术等。
只有深入理解无人机的飞行原理,才能更好地设计、制造、操控无人机,发挥其在军事、民用、科研等领域的重要作用。
希望通过本文的介绍,读者对无人机的飞行原理有了更深入的了解。
无人机的飞行原理
无人机的飞行原理
无人机是一种通过遥控或自主飞行的飞行器,它的飞行原理与其他飞行器有所不同。
无人机的飞行原理主要包括以下几个方面:
一、气动原理
无人机的飞行主要依靠气动原理,即利用空气的流动来产生升力和推力。
无人机的机翼和螺旋桨都是利用气动原理来产生升力和推力的。
机翼的上表面比下表面更加凸起,当飞机在空气中飞行时,空气流经机翼时会产生向上的升力,从而使飞机能够在空中飞行。
而螺旋桨则是通过旋转产生推力,从而使飞机向前飞行。
二、控制原理
无人机的控制主要依靠电子设备来实现。
无人机上装有多个传感器和控制器,可以实时感知飞行状态和环境变化,并通过控制器来调整飞行姿态和飞行方向。
无人机的控制系统包括飞行控制器、遥控器、GPS导航系统、惯性导航系统等。
三、能源原理
无人机的能源主要来自电池或燃油发动机。
电池是无人机的主要能源
来源,它可以为无人机提供长时间的飞行能力。
而燃油发动机则可以
为无人机提供更高的飞行速度和更长的飞行时间。
四、自主飞行原理
无人机的自主飞行主要依靠自主导航系统和自主控制系统。
自主导航
系统可以通过GPS、惯性导航等技术来实现无人机的自主定位和导航。
而自主控制系统则可以通过人工智能、机器学习等技术来实现无人机
的自主飞行和自主决策。
总之,无人机的飞行原理是一个复杂的系统工程,它涉及到多个学科
领域的知识和技术。
随着科技的不断发展,无人机的飞行原理也在不
断地创新和完善,为人们带来更加便捷和高效的飞行体验。
无人机-2-无人机揭秘

GPS模块
包含GPS模块和指南针模块,用于 精确确定飞行器的方向及经纬度。 对于失控保护自动返航,精准定位 悬停等功能的实现至关重要
LED显示模块
用于实时显示飞行状态,是飞行过程中必 不可少的,它能帮助飞手实时了解飞行状 态。
无人机结构
遥控系统 (遥控器/接收器)
遥控系统由遥控器和接收器组成, 是整个飞行系统的无线控制终端。 4轴无人机起码要有4条频道来 传送信号,以便分别控制前后左 右4组旋轴和马达
无人机飞行原理
哆啦A梦有个神奇的宝贝—竹蜻 蜓,戴在头上可以自由的在空中 翱翔。 但是如果现在真有人发明出一模 一样的竹蜻蜓,肯定是不愿意戴 的。因为飞起来的效果是这样的: 螺旋桨疯狂旋转,人也向反方向 疯狂旋转。
无人机飞行原理
根据牛顿第三定律,旋翼在旋转 的同时,也会同时向电机施加一 个反作用力(反扭矩),促使电 机向反方向旋转。这也是为什么 现在的直升机都会带一个“小尾 巴”,在水平方向上施加一个力, 去抵消这种反作用力,保持直升 机机身的稳定。 而回到四旋翼飞行器上,它的螺 旋桨也会产生这样的力,所以为 了避免飞机疯狂自旋,四旋翼飞 机的四个螺旋桨中,相邻的两个 螺旋桨旋转方向是相反的。
无人机揭秘
目录 CONTENTS
01 无人机结构 02 无人机飞行原理
无人机结构
控制系统 (控制器/陀螺仪/加速 度计/气压计/GPS)
遥控系统 (遥控器/接收器)
旋翼无人机由飞行器机架、飞行
机架
控制系统、动力系统、遥控器、
遥控系统和云台相机等6大构成
部分
动力系统 (螺旋桨/电机/电调)
云台相机
无人机结构
飞行控制系统一般主要由主控单元、IMU(惯性测量单元)、GPS指南针模块、LED指示灯模块等部件组成
无人机飞行原理

无人机飞行原理无人机,作为一种新型的飞行器,其飞行原理与传统飞机有所不同,今天我们就来探讨一下无人机的飞行原理。
首先,无人机的飞行原理可以归纳为四个基本要素,动力系统、控制系统、结构系统和气动系统。
其中,动力系统提供飞行所需的动力,控制系统用来控制飞行器的姿态和飞行方向,结构系统支撑和连接各部件,气动系统则影响着无人机在空气中的飞行性能。
动力系统是无人机飞行的基础,无人机通常采用螺旋桨或者喷气发动机作为动力装置。
螺旋桨通过旋转产生推力,从而推动无人机飞行;而喷气发动机则通过燃烧燃料产生高温高压气体,从喷嘴喷出,产生推力。
这些动力装置为无人机提供了必要的动力,使其能够在空中飞行。
控制系统是保证无人机飞行稳定的关键,它包括飞行控制器、姿态稳定系统、导航系统等。
飞行控制器负责接收和处理飞行器的姿态、位置和速度等信息,并根据预设的飞行路径和指令进行控制;姿态稳定系统则通过调整飞行器的姿态,保持其在飞行过程中的稳定性;导航系统则能够为无人机提供定位和导航信息,使其能够按照预定的航线飞行。
结构系统是无人机的支撑系统,它包括机身、机翼、起落架等部件。
这些部件通过合理的结构设计和材料选择,能够有效地支撑和连接无人机的各个部件,保证其在飞行过程中的结构稳定性和强度。
气动系统是无人机在空气中飞行的基础,它包括机翼、机身、尾翼等部件。
这些部件的设计能够影响无人机在空气中的升力、阻力和稳定性,从而影响着无人机的飞行性能和操控性。
综上所述,无人机的飞行原理涉及到多个方面,包括动力系统、控制系统、结构系统和气动系统。
这些系统共同作用,使得无人机能够在空中飞行,并完成各种任务。
通过对无人机飞行原理的深入了解,我们能够更好地掌握无人机的飞行技术,为无人机的研发和应用提供更加坚实的理论基础。
无人机植保技术课件-第2章 植保无人机构造及原理
第二章 植保无人机构造及原理
➢2.1 植保无人机飞行平台构造
植保无人机因工作环境恶劣,机身长期处于酸碱、强腐蚀等有害药雾中, 为了保障植保无人机能稳定、长时间工作,需要将无人机绝大部分元件密封处 理,避免元件受损;植保机的电机、电调、电池更是专门设计,防止药雾进入 同时还要保证工作时产生的热量能正常发散出去;植保无人机必须具有一定到 防尘、防水性能才可以达到实用效果。
章节内 容
CONTENTS
01 植保无人机飞行平台构造 02 植保无人机喷洒系统
第二章 植保无人机构造及原理
本章导读
➢章节重点
本章主要介绍了植保无人机的构造与原理,同时讲授了植保无人所特有元件 及功能。
➢学习目标
了解植保无人机的基本结构;掌握植保无人机特有部件的功能与作用。
第二章 植保无人机构造及原理
农用无人机航空施药,具有作业飞行速度快、喷洒作业效率高、应对突发灾害能力强等优点,如图1-1为植保无人机作业现
持 续 较场长,它一克段服了时农间业机,械而或人后工电无压法进迅地速作业降的低难题。,从其发放展电前景曲受线到上农业可植以保领看域出的高,度电重视池。放 电 电流越大,放电容量越小,电压下降更快。
无人机使用电动机作为动力具有其它动力装置无法比拟的优势,如结构简 单、重量轻、使用方便、转换效率高、噪音低、红外特征小、维护简单等优点, 同时又能提供 与 燃 油机 不 想 上 下植的保无比人功机市率场。保有量
第二章 植保无人机构造及原理
➢2.1 植保无人机飞行平台构造
无人机使用的动力电机主要分为两类:有刷电动机与无刷电动机;由于有 刷电动机的效率低下、易磨损、易产生干扰,在无人机上已经很少使用,目前 主要以无刷电机为主。
电调的电源 输入线与电池连 接;电调的输出 线(有刷两根、 农用无无人刷机三航空根施)药,与具电有作业飞行速度快、喷洒作业效率高、应对突发灾害能力强等优点,如图1-1为植保无人机作业现
第2章无人机组成及飞行原理
固定翼无人机的结构组成
5、动力装置
目前民用领域主要适用往复式活塞发动机和无刷电动机。无刷电动机多用于多旋翼。 往复式活塞发动机是一种内燃机,由气缸、活塞、连杆、曲轴、机匣和汽化器等组
成。它的工作原理是燃料与空气的混合气在气缸内爆燃,产生的高温高压气体对活塞做 功,推动活塞运动,并通过连杆带动曲轴转动,将活塞的往复直线运动转换为曲轴的旋 转运动。曲轴的转动带动螺旋桨旋转,驱动无人机飞行。整个工作过程包括吸气、压缩、 做功和排气四个环节,不断循环往复地进行,使发动机连续运转。
标称空载KV值 电机KV值定义为“转速/伏特”,意思为输入电压增加1V,无刷电机空转转速增加的
转速值。例如,1000kv电机,外加1v电压,电机空转时每分钟转1000转,外加2v电压, 电机空转就2000转了。单从KV值,不可以评价电机的好坏,因为不同KV值有不同的适 用不同尺寸的浆绕线匝数多的,KV值低,最高输出电流小,但扭力大,上大尺寸的浆; 绕线匝数少的,KV值高,最高输出电流大,但扭力小,上小尺寸的浆。
固定翼无人机的结构组成
3、尾翼
尾翼是用来配平、稳定和操作固定翼无人机飞行的部件,通常包括垂直尾翼(垂尾)和 水平尾翼(平尾)两部分。
水平尾翼由水平安定面和升降舵组成,通常情况下水平安定面是固定的,升降舵是可动的。 垂直尾翼包括固定的垂直安定面和可动的方向舵。方向舵用于控制飞机的横向运动,升降 舵用于控制飞机的纵向运动。 尾翼的形状也是多种多样的,选择尾翼形状,首先要考虑的是能获得最大效能的空气动力, 并在保证强度的前提下,尽量使结构简单、质量轻。
多旋翼无人机的构成
5、动力电源—电池
电池是将化学能转化成电能的装置。在整个飞行系统中,电池作为能源储备,为整个 动力系统和其他电子设备提供电力来源。目前在多旋翼飞行器上,一般采用普通锂电池 或者智能锂电池等。
无人机结构与飞行原理
知)、加速计、角速度计、气压计、GPS及指南针模块(可选配)以及控制电路等部件
组成。通过高效25的控制算法,能够精准地感应并计算出无人机的飞行姿态等数据,再
通过主控制单元实现精准定位悬停和自主平稳飞行。根据机型的不一样,可以有不同类
常重要的参数。
3)内阻:电调都有内阻,通过电调的电流有时可以达到几十安
培,所以电调的发热功率不能被忽视。
4)刷新频率:电机响应速度很大程度上依赖于电调刷新频率。
5)可编程特性:通过调整电调内部参数,可以使电调的性能达
到最佳。可通过编程卡、通过USB连接电脑使用软件及通过接
收器用遥控器摇杆这三种方式来设置电调参数。
如果以1000mA放电,可持续放电1h。如果以500 mA放电,可以持续放电2h。
a)3S1P
3)充放电倍率C:表示电池充放电时的电流大小,是充放电快慢的量度,其计
算公式是充放电倍率=充放电电流/额定容量,单位为C。
4)平衡充电:常用3S电池,内部是3块锂电池,动力锂电都有2组线,1组是输
b)3S2P
多旋翼无人机的结
构及飞行原理
2.电机
(1)尺寸
在无刷电机的铭牌上有一组四位数字,如2212、2216等,如图1-6所示。用它来表示电
机的尺寸,前面两位数字是电机转子的内直径,后面两位数字是电机转子的高度,单位
为毫米。例如2212电机的内直径为22 mm,转子的高度为12 mm。前面两位数字越大,
电机越肥,后面两位数字越大,电机越高。高大粗壮的电机,功率就更大,适合做更大
升降运动,围绕立轴的运动称பைடு நூலகம்偏航运动。
图1-1 机体坐标轴
第02章 飞行原理
又远离地面,受地球引力很小,因而大气分子不断地向星际空间逃逸。大气外层 的顶界约为2000~3000km的高度。
2.1.2 大气的物理特性与标准大气
1.大气的物理特性 2.标准大气 3.国际标准大气及其物理性质
1. 大气的物理特性
第2章 飞行原理
〖学习目标〗 •掌握流体的两个基本定理 •掌握无人机是怎样产生升力的 •掌握无人机的常用坐标系以及坐标 系间的转换 •了解无人机阻力的产生以及影响升 力和阻力的因素
2.0 内容框架图
飞行原理
飞行环境
气流特性
升力和阻力的产 生
常用坐标系及其转 换 飞机的稳定性和操纵 性
大气层 大气的物理特性与标准大气
基本概念 运动相对性原理 稳定气流 流体的两个基本定理
翼型 升力 阻力 影响升力和阻力的因素 空气动力的特征曲线
常用坐标系及其定义
坐标系之间的变换关系
飞机的稳定性
无人机的发射回收方式
2.1 飞机的飞行环境
1.大气层
2.大气的物理特性与标准大气
介绍:飞行器的飞行离不开飞行环境,飞行 环境对飞行器的结构、材料、机载设备和飞 行性能都有着非常重要的影响。只有了解和 掌握了飞行环境的变化规律,并设法克服或 减少飞行环境对飞行器的影响,才能保证飞 行器飞行的准确性和可靠性。
因为空气微团总是沿着流线流动,所以在流线一边的空气不会流到流线的另一边。对 管道的横截面而言,任何相邻流线都可以看成是管道的管壁。两条流线之间的空气就 好像沿管中流动一样,通常把流线所组成的管子叫做流管。
流线愈稠密,流线之间的距离越小,就是流管变细。相反,流线愈稀疏,流线之间的 距离扩大,就是流管变粗。