
运动生物力学应用人体平衡2
游
(2)力的平移定理
力可平行于自身移动到任意一点,但需增加一个力偶,其力偶矩等于
原力对新作用点的力矩。 如图,作用于点A的力可用作用于点B的力和力偶矩M来代替。
游
5-9
7. 研究对象的受力分析
为了清晰地表示物体的受力情况,需要把研究的物体(受
力体)从周围的物体(施力体)中分离出来,单独画出简 图,叫做取研究对象。然后把施力物体对研究对象的作用 力全部画出来(受力图)。
游
稳度系数为稳定力矩与翻倒力矩之比值。稳度系数K>1时,平衡没有被破坏;
K=1时,处于临界状态;当K<1时,平衡被破坏。 这里的稳定力矩一般是指重力矩,是人体的体重和重力臂二者的乘积。
例2 :运动员体重70kg,两脚间距为0.5m,对手将一个196N的力从侧面水平地作用于他,作用点
距地面的高度为1.0m。若该运动员受推力过程中姿势不改变,试求: (1)重力作用线在支撑面正中央的稳度系数;
游
例1
简化田径运动员跑步后蹬动作的身体受力图,并分析这些力对
运动的影响。 解:如图5-10所示后蹬动作中身体受到4个力的作用。(1) 重力G (2)地面支撑力N(3)地面摩擦力f(4)空气阻力F。把N、f、F三 力平移至重心O点,并加上相应的力偶矩,如图5-11所示。
游
5-10
5-11
(二)力学条件
消化和血液循环等因素的影响,特别是在运动中,要受到
人体姿势变化的影响,随着姿势的改变而改变,有时甚至 能够移出体外。
游
(二)人体平衡的分类
1. 根据支点相对于人体重心的位置
不同,将人体平衡分为以下3种:
(1)上支撑平衡:
当人体处于平衡,且支点在人体重 心的上方。 如体操中的各种悬垂动作。
游
(2)下支撑平衡:
游
二、人体平衡的力学原理
5. 力的可传性原理
力可沿其作用线任意移动,而不改变其对物体的效应。
游
6. 力的平移定理
(1) 力矩、力偶矩 力矩为力与力臂的乘积。如力对于O点的力矩为M
M Fr sin Fd
如图所示。力矩的方向按右手螺旋法则,即
四指沿矢径r的方向转向力方向,大拇指的
方向即为力矩方向。该力矩方向为垂直于平 面向外。通常规定:力有使物体逆时针方向
评定一个体育动作完成的质量,分析其技术特征以及纠正错
误动作等,都需要根据运动时人体重心的变化规律。
特别是分析静力性动作,判定平衡的稳定性及分析动作的合 理性时,必须从人体重心相对于支撑面的位置来确定。
游
一般物体的重心比较恒定,而人体重心是变化的。 人体重心变化不仅在一段时间内,要受肌肉和脂肪的增长 或消退等因素的影响,即使在每一瞬间,也要受到呼吸、
当人体处于平衡,支点在人体重心的下方。
例如,站立、平衡木上的平衡动作及田径、 游泳、举重等各类平衡动作。 (3)混合支撑平衡: 是一种多支撑点的平衡状态,有的支撑点
在人体重心上方,有的支撑点在人体重心
的下方。 例如,肋木侧身平衡。
游
根据平衡的稳定程度把人体平衡分为4种: (1)稳定平衡:其特点是当偏离平衡位置时,重心升高,产生的重力 矩使物体向平衡位置运动,回到平衡位置后,合力为零,合力矩为零。 (2)不稳定平衡:其特点是偏离平衡位置时,重心降低,产生的重力 矩使物体继续倾倒。仅在下支撑平衡动作出现。 (3)有限度的稳定平衡:其特点是在一定限度内的偏离平衡位置时, 人体重心升高,产生的重力矩使人体向平衡位置移动,最终恢复平衡, 但超出某一定限度的偏离平衡位置时,人体重心降低,产生的重力矩 使人体更加偏离平衡位置。 (4)随遇平衡:其特点是偏离原来位置时,重心高度不变,不产生使 物体位置移动的重力矩。
(2)若该运动员将重力作用线移到离左脚B点5cm处,试求运动员在左右两个方向上的稳度系数
(3)若运动员将两脚间距增大至1m时,试求重力作用线在正中央时的稳度系数。
游
(二)影响人体平衡的生物学因素
稳定角、稳度系数等指标仅适用于刚体。对于人体这个具
有高级神经活动的生物力学系统,评定其动作的稳定程度 还需要考虑有关的生物学特点。 1.人体不能绝对静止 由于呼吸活动和血液循环必然造成人体总重心位置在一定
作用于人体的力系可以简化为一个 合外力和一个合外力矩,பைடு நூலகம்力系平
衡时满足下列条件时,人体即处于
平衡状态,即: Σ F=0
Σ M=0
当Σ F=0 时,人体没有平动的加速 度;
当Σ M=0时,人体没有转动的角加
速度,两个条件同时满足人体即达 到平衡。
燕 式 平 衡
游
三、影响人体平衡的因素
(一)影响人体平衡的力学因素
第五章 运动生物力学应用
第一节 人体平衡的生物力学分析
游
内容提要
1 2
一、人体平衡概述 二、人体平衡的力学原理 三、影响人体平衡的因素
3
4
四、人体平衡的生物力学分析举例
游
一、人体平衡概述
(一) 人体重心的概念
物体的重心是物体所受重力的合力作用点,人体的重心也 就是人体所受重力的合力作用点。
意义:
人体平衡的稳定性是人体处于有限稳定平衡状态时,抵抗各种破 坏的作用而保持平衡的能力。
1.支撑面:支撑面是由各支撑部位的表面及它们所包围的面积。支撑面越大, 物体平衡的稳定性就越好。 2.重心高度:重心越低,稳定性越好。
稳定角是重力作用线和重心至支撑面相应边界的连线之间的夹角。稳定角越大
稳定性越好,反之则越差。 3.体重:在摔跤、拳击、柔道等项目中运动员按体重分级的原因之一是体重 对人体的稳定性也有影响。
转动的趋势,则该力所产生的力矩为正,反
之为负。
游
力偶是指一对大小相等、方向相反的平行力。
• 如汽车司机两手作用于方向盘的力就是一个力偶。
• 力偶中二力之和为0,即力偶无合力。 • 力偶可以产生力偶矩。
M=Fd
M=Fd,式中d为力偶臂,是力偶两力作用线之间的垂距,如果力偶使
物体作逆时针方向转动的趋势,则力矩为正,反之为负。
范围内波动,肌肉的张力在任何时候都不可能恒定,因此
身体的姿势不可能绝对静止。
游
2.人体有效支撑面小于支撑面 由于人体软组织和力量不太足的肌肉无力平衡负荷,所以
翻倒线永远位于支撑面边界线之内,重力作用线未超过支
撑面边线时,人体就要提前翻倒。 3.人体具有一定的自身平衡调节能力 4.人体平衡受心理因素的影响 5.人体平衡动作消耗肌肉的生理能
运动生物力学
人体处在腾空无支撑的状态中,满足动量矩守恒的条件.
W运动生物力学的分析方法?
(1)系统分析的观点
(2)发展变化的观点
(3)对立统一的观点
W运动生物力学学科特征:
(1)研究对象的复杂性
(2)研究方法的综合性
(3)测量技术的先进性
(4)研究内容的实践性
W疲劳骨折的机制
骨受到低重复载荷的作用时,可观察到疲劳性细微骨折.疲劳骨折的产生不仅与载荷的大小和循环次数有关,还与载荷的频率有关骨具有一定的修复能力,只有疲劳断裂过程超过了骨的重建过程时疲劳骨折才会发生.一般的,运动可先引起肌肉疲劳,肌肉疲劳后,肌肉的收缩力降低,改变了骨的应力分布,随着循环次数和载荷的增加,导致疲劳性骨折.
惯性力和相互作用力的区别:(1)惯性了不是物体间的相互作用,不存在惯性力的反作用力;(2)只有在惯性系中才可观察到惯性力.
.
W转动定律(M=Jβ):(转动力学中的牛顿第二定律)刚体绕定轴转动时,转动惯量与角加速度的乘积等于作用于刚体的合外力距.
W缓冲动作的生物力学原理:
(1)结束性动作稳定性好坏往往是运动员在重大比赛中取得优异成绩的关键
4.有限度的稳定平衡:人体在外力作用下,在一定限度内的偏离平衡位置时,当外力撤销时,人体回复平衡状态,但是当偏离平衡位置超过某一限度时,人体失去平衡.例如,站立时的左右摇晃.
W.影响人体平衡的力学因素:
答:人体平衡的稳定性是人体处于有限稳定平衡状态时,抵抗各种破坏的作用而保持平衡的能力.
因素:
1.支撑面:是由各支撑部位的表面及它们所包围的面积.支撑面越大,物体平衡的稳定性就越好.
W人体骨骼的受力形式分为拉伸、压缩、弯曲、剪切、扭转和复合载荷.
运动生物力学总结
人体运动的时空参数(速度、速率、加速度)
(一) 速率和速度(单位:米/秒)
① 速率:
v(速率)
S (路程) t(时间)
② 速度:
v
S (位移) t (时间)
v lim x
③ 瞬时速度:
t0 t
关于瞬时速度
1、人体转动的力学条件 作用在人体上的外力对某一转轴的力矩的矢量和不为零, 即∑M≠0。
想一想:人体转动的困难程度与那些因素有关?
3.影响人体转动惯量的因素
人体的质量 身体形态(身高和胸围等等) 身体姿势(动作变化) 转动轴的位置
牛顿第二运动定律(加速度定律)及其应用
要使物体运动状态发生变化,就必须对物体施加 力。当—物体受到的合外力不为零时,物体运动的加 速度与合外力成正比,与其质量成反比,加速度的方 向与合外力的方向一致,用公式可表示为:
F ma
在应用牛顿第二定律时应注意的几点: • 牛顿第二定律中的物体是被当作质点。在体育运动中对人体进行
对于投掷项目(铅球),为获得最好成绩 当出手速度一定,出手高度和最佳出手角应是怎样的关系? 当出手高度一定,出手速度和最佳出手角是什么样的关系。
人体运动的时间参数(时刻、时间、频率)
(一) 时刻 人体位置的时间量度,是时间上的一个点。它用于运动的开始、结 束,运动过程中许多重要位相的瞬时。例如跳远起跳脚离地瞬间。
静力学的概念与研究任务
• 静力学是研究物体或物体系在外力作用下处于平衡状态的性质和行 为的力学分支。体育运动中人体运动的静力学主要讨论人体在完成 静力性动作,即处于相对静止的姿势(或称平衡状态)时的受力情况, 获得平衡和维持平衡的力学条件。
人体平衡的生物力学--力学原理
人体平衡的生物力学—力学原理1基本概念目录| Contents2力学条件03案例分析什么是人体平衡?怎样才能做到平衡?力系的简化:将作用于物体上的力系用一个合力和相应的力矩来表示的过程。
1(1)力与力系力的概念定义:力是物体之间的相互作用,力的作用离不开物体。
表现:人体运动中的力主要是人体与地面、器械、流体的相互作用。
要素:大小、方向、作用点。
单位:牛顿N(2)约束与约束反力约束——是指阻止物体自由移动的限制。
约束反力——是指约束反作用于物体的力,其大小等于物体加在约束上的力,方向相反。
(3)主动力与被动力主动力是指使物体运动或有运动趋势的力。
被动力是指约束对于物体的约束反力。
(4)力矩定义:量度力对物体作用时产生转动效果的物理量。
大小:力与力臂的乘积。
方向:力矩的方向根据右手螺旋法则判定,即右手握拳,四指由r 的方向转向F 的方向,外展的大拇指所指的方向为力矩的方向。
通常规定产生逆时针方向转动(或转动趋势)的力矩为正值,而产生顺时针方向转动(或转动趋势)的力矩为负值。
(5)力偶矩力偶是指一对大小相等,方向相反的平行力,力偶的作用是产生力偶矩,即力偶产生的力矩。
M = F d其中F 为力偶中的一个力,d 为力偶中两平行力之间的距离。
(6)力的可传性原理力可沿其作用线任意移动而不改变其对物体的效应。
(沿着力的作用线等额传递。
)条件:力的作用线、等额传递(7)力的平移定理力的平移定理:力可平行于自身移动到任一点,但需增加力偶,其力偶矩等于原力对于新作用点的力矩。
大小:力偶矩M=Fd方向:逆时针为正,顺时针为负。
特点:力偶矩的大小与矩心位置无关,这一点与力矩是不同的。
条件:力与作用线不在一条线上,增加力偶矩。
当物体保持平衡时,作用在物体上的一切外力相互平衡,也就是物体所受的合外力为零,所受的合外力矩为零。
∑F外=0(1)=0(2)∑M(1)表示物体不产生平动的力学条件。
(2)表示物体不产生转动的力学条件。
第五章 运动生物力学应用2
第四节缓冲动作的生物力学原理(赵焕彬、王海涛)一、动作形式延长力的作用时间以减小冲力作用,在运动技术中叫缓冲作用。
以延长力的作用时间减小冲力作用为目的动作称为缓冲动作。
例如,接高速来球,当手接球后屈肘回收,可延长手和球的作用时间,减小球对手的冲力作用,在篮球技术中要领称“迎、引、握”。
又如各种落地的缓冲动作,一般要求前脚掌先着地,并迅速过度到全脚掌,同时拌有屈膝、屈髋和伸踝动作,以延长脚与地面相互作用的时间,进而减小冲力可能对人体造成的的伤害。
上述动作是靠人体本身的动作来达到缓冲目的的,另外,还可以利用器械设备达到缓冲的目的。
如撑竿跳高和跳高用的海绵垫、跳远的沙坑等,都是为了延长着地时力的作用时间以减小冲力。
拳击运动员带的手套,可减缓击打时的冲击力值。
从缓冲动作的目的分析,有些缓冲动作是作为动作的结束部分,掌握人体平衡是其主要任务,如体操、武术、技巧、舞蹈等结束部分的动作。
另外,有相当一部分缓冲动作是为后续动作作准备,如跑及各种跃的缓冲动作只是整个支撑动作中的一步分。
支撑腿落地一直到瞪离地面瞬间,一般经历3个阶段即落地、缓冲及蹬伸阶段。
缓冲动作是落地的必然又为蹬伸做好准备,使下收各关节处于适宜的发力状态。
短跑中蹬伸是产生水平加速度的重要要阶段,缓冲动作就要从这个前提出发而与之相适应,包括缓冲开始的落地方式,最大缓冲角以及在最大缓冲时人体重心与支撑点的互相联系。
缓冲动作是体育技术动作的重要组成部分,很多项目中缓冲动作是不可或缺的。
有些缓冲动作的作为技术动作的结果部分,但相当一部分缓冲动作是后继动作的准备。
(一)作为结果部分的缓冲动作这类缓冲动作作为体育动作的结果部分,掌握Array人体平衡是其主要任务。
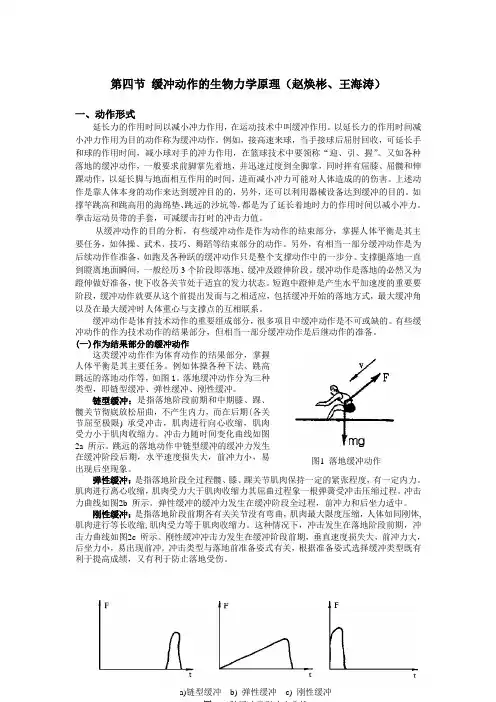
例如体操各种下法、跳高跳远的落地动作等,如图1。
落地缓冲动作分为三种类型,即链型缓冲、弹性缓冲、刚性缓冲。
链型缓冲:是指落地阶段前期和中期膝、踝、髋关节彻底放松屈曲,不产生内力,而在后期(各关节屈至极限) 承受冲击,肌肉进行向心收缩,肌肉受力小于肌肉收缩力。
人体平衡的生物力学--人体平衡控制
人体平衡的生物力学—人体平衡控制1影响因素目录| Contents2人体姿势控制03平衡能力评估人体平衡的稳定性是人体处于有限平衡状态时,抵抗各种破坏的作用而保持平衡的能力。
也就是说:当人体所受合外力为0,合外力矩也为0时,可以获得平衡,但维持平衡就要考虑平衡的稳定性。
影响因素1(1)影响人体平衡的力学因素支撑面:各支撑部位的表面及它们所包围的面积。
重心高度:重心越低,稳定性越好。
稳定角:重力作用线和重心至支撑面相应边界的连线之间的夹角。
平衡角:某方向上的稳定角之和。
体重:体重大,稳定性好。
稳定角与平衡角稳定系数:K=稳定力矩/倾倒力矩,其大小可反映抵抗各种外力作用而保持平衡的能力。
K﹥1平衡不破坏,K﹤1平衡破坏,K=1处于临界状态(2)影响人体平衡的生物学因素年龄、性别、神经控制能力、肌肉力量、身体状态(特殊疾患)、药物使用、运动疲劳等。
.人体不能绝对静止.人体有效支撑面小于支撑面.人体姿势的改变可以调节平衡.人体平衡受心理因素的影响.人体平衡动作消耗肌肉的生理能(1)姿势控制的定义:是指人控制身体在空间的位置,实现自身稳定性和方向性的目的。
稳定性:是控制身体重心与支撑面关系的能力。
方向性:是指保持身体各阶段间活动身体与任务环境间适当关系的能力。
COM身体质心:整个身体质量的中心点。
COG身体重心:各环节所受重力的集中点。
(2)人体直立姿势的控制:踝调节、髋调节、跨步调节。
(3)人体姿势控制系统感知系统前庭系统、视觉系统、本体感受器定位人体的空间信息、本体感觉神经系统大脑皮质、小脑、脊髓调控调控动作、控制人体姿势运动系统肌肉、骨骼、关节(1)静态平衡能力评估闭眼单脚站立测试踏木测试平衡功能检测(2)动态平衡能力评估功能性前伸试验平衡木测试闭眼原地踏步测试星形偏移平衡测试动态平衡仪(3)功能性平衡能力评估(平衡量表)Berg平衡量表、Tinetti平衡量表谢谢欣赏。
运动生物力学基本理论完整
运动生物力学的基本理论概述运动生物力学biomechanics应用力学原理和方法研究生物体的外在机械运动的生物力学分支。
狭义的运动生物力学研究体育运动中人体的运动规律。
按照力学观点,人体或一般生物体的运动是神经系统、肌肉系统和骨骼系统协同工作的结果。
神经系统控制肌肉系统,产生对骨骼系统的作用力以完成各种机械动作。
运动生物力学的任务是研究人体或一般生物体在外界力和内部受控的肌力作用下的机械运动规律,它不讨论神经、肌肉和骨骼系统的内部机制,后者属于神经生理学、软组织力学和骨力学的研究范畴(生物固体力学)。
在运动生物力学中,神经系统的控制和反馈过程以简明的控制规律代替,肌肉活动简化为受控的力矩发生器,作为研究对象的人体模型可忽略肌肉变形对质量分布的影响,简化为由多个刚性环节组成的多刚体系统。
相邻环节之间以关节相连接,在受控的肌力作用下产生围绕关节的相对转动,并影响系统的整体运动。
对于人体运动的研究最早可追溯到15世纪达·芬奇在力学和解剖学基础上对人体运动器官的形态和机能的解释。
18世纪已出现对猫在空中转体现象的实验和理论研究。
运动生物力学作为一门学科是20世纪60年代在体育运动、计算技术和实验技术蓬勃发展的推动下形成的。
70年代中H.哈兹将人体的神经-肌肉-骨骼大系统作为研究对象,利用复杂的数学模型进行数值计算,以解释最基本的实验现象。
T.R.凯恩将描述人体运动的坐标区分为内变量和外变量,前者描述肢体的相对运动,为可控变量;后者描述人体的整体运动,由动力学方程确定。
这种简化的研究方法有可能将力学原理直接用于人体实际运动的仿真和理论分析。
由于生物体存在个体之间的差异性,实验研究在运动生物力学中占有特殊重要地位。
实验运动生物力学利用高速摄影和计算机解析、光电计时器、加速度计、关节角变化、肌电仪和测力台等工具量测人体运动过程中各环节的运动学参数以及外力和内力的变化规律。
在实践中,运动生物力学主要用于确定各专项体育运动的技术原理,作为运动员的技术诊断和改进训练方法的理论依据。
人体工程学中的生物力学模型分析
人体工程学中的生物力学模型分析人体工程学是一种与人类系统工程相关的跨学科领域,其研究目标是设计和评估各种技术、设备和工作场所,以提高人类的生产效率和工作质量,同时保护人类的健康和安全。
生物力学模型分析是人体工程学中的重要方法之一。
本文将重点介绍生物力学模型分析在人体工程学中的应用。
一、生物力学模型生物力学模型是对人体的解剖和生理学知识的数学化表达。
它能够模拟人体的运动过程和生理反应,帮助工程师和设计师预测不同工作条件下人体的反应和表现。
生物力学模型通常分为静态和动态模型两种。
静态模型可以用来分析人体的姿势和姿态,包括人体的关节角度、肌肉张力和气压分布等。
静态模型通常采用静态力学原理,如静力平衡原理和支点原理等,来分析人体的负载分布和压力分布。
静态模型的分析结果可以用来指导人体工程设计中的姿势设定和座椅设计等。
动态模型用来分析人体在不同工作条件下的运动表现,包括步态分析、力学分析和生理反应分析等。
动态模型通常采用动力学原理和控制理论,如牛顿第二定律和PID控制器等,来分析人体的运动过程。
动态模型的分析结果可以用来指导人体工程设计中的员工培训和劳动力配备等。
二、生物力学模型在人体工程学中的应用生物力学模型在人体工程学中有着广泛的应用。
以下是一些常见的应用场景:1. 劳动工程学生物力学模型可以用来评估不同工作条件下员工的身体负荷和心理压力。
例如,在组装线工作的员工可能需要长时间保持躯体处于弯曲或扭曲状态,容易导致肌肉疲劳和关节受损。
生物力学模型可以分析这些不健康的动作,并提出改善方案,如调整工作台面的高度或角度,或增加工作间隔时间。
2. 座椅工程学生物力学模型可以用来评估不同设计参数对座椅舒适性和人体姿态的影响。
例如,在设计汽车座椅时,工程师需要考虑座垫高度、靠背角度和支撑方式等参数。
生物力学模型可以分析不同参数对人体的负荷分布和压力分布的影响,并提供优化方案。
3. 运动研究生物力学模型可以用来分析不同运动方式对人体的影响。
《运动康复生物力学》理论教学大纲(供四年制本科运动康复专业使用)
《运动康复生物力学》理论教学大纲(供四年制本科运动康复专业使用)Ⅰ前言运动康复生物力学是根据人体的解剖和生理特点及力学性质,用力学原理和方法探讨人体机械运动的规律,研究合理的运动动作技术,分析各种因素造成的运动功能障碍,以及运动损伤的原因、机理,为制订合理的治疗及康复方案提供依据。
通过讲授运动生物力学的基础知识和基本理论,使学生加深对各项运动技术的理解,掌握运动生物力学基本研究方法,并能够运用于体育运动实践及康复治疗过程中对动作技术的分析。
为运动技术分析、身体训练、预防运动创伤、理解运动技术原理及提高体育运动项目技术教学的理论水平奠定基础,同时也为学生在日后工作中确定医疗方案、选择康复手段、制定运动处方提供必要的生物力学知识保障。
本大纲适用于四年制本科运动康复专业使用。
现将大纲使用中有关问题说明如下:一为了使教师和学生更好地掌握教材,大纲每一章节均由教学目的、教学要求和教学内容三部分组成。
教学目的注明教学目标,教学要求分掌握、熟悉和了解三个级别,教学内容与教学要求级别相对应,并统一标示(核心内容即知识点以下划实线,重点内容以下划虚线,一般内容不标示)便于学生重点学习。
二教师在保证大纲核心内容的前提下,可根据不同教学手段,讲授重点内容和介绍一般内容,有的内容可留给学生自学。
三总教学参考学时为36学时,其中理论28学时,实践8学时;理论与实践学时之比3.5:1。
四教材:《运动生物力学》,人民体育出版社,陆爱云,1版,2010年。
Ⅱ正文绪论一教学目的学习运动生物力学的概念、任务、研究方法、课程内容与学科发展趋势二教学要求(一)掌握运动生物力学的概念。
(二)熟悉运动生物力学的任务。
(三)了解运动生物力学的研究方法、课程内容和学科发展趋势。
三教学内容(一)运动生物力学的概念人体动作结构的生物力学基础一教学目的学习人体动作结构的基本形式,人体运动的复杂性,人体简化模型与惯性参数。
二教学要求(一)掌握动作结构概念、动作系统的分类、人体运动的基本形式,并能运用人体运动的基本形式进行动作分析(二)掌握单运动链、多运动链、开放运动链、闭合运动链、人体惯性参数的概念,理解人体运动的复杂性,能运用相关原理进行简单的人体重心测量。
运动生物力学讲稿第二章
3、各向异性和应力强度的方向性:各向异性是指骨在不同方向上的力学性质不同,(多孔结构所致)。
应力强度的方向性表现在骨密质与骨松质刚性的差别和各向异性使骨对应力的反应在不同方向上各不相同。
4、耐冲击力和耐持续力差:骨对冲击力的抵抗和持续受力能力较其它材料差。
抗疲劳性能也差。
5、应力对骨结构的影响:外加机械力改变骨结构中的应力。
而应力通常与骨组织之间存在着一(就象多次弯曲竹杆)、周期性载荷引起的骨折,开始于应力集中点,形成蚌壳式裂纹。
、重复载荷的骨疲劳,引起的骨折往往是低载荷的情况。
(四)影响骨疲劳的因素和疲劳曲线:骨骼上的应力,起到保护骨骼的作用。
(二)体育锻炼可促进骨的形态结构发生变化,提高骨抵抗载荷的能力。
第三节关节软骨、韧带、肌腱的生物力学特性和人体关节力学(课下自学)作业:自学P37--51第三节关节软骨、韧带、肌腱的生物力学特性和人体关节力学并回答问题。
1、简述关节软骨的力学性质,并分析关节软骨在关节活动中的作用。
:指肌肉工作时并联弹性成分的张力。
:被动张力与主动张力之和。
Ft = Fc + Fp(四)肌肉的平衡长度:无任何负荷时肌肉的长度— 。
在人体内的肌肉长度总是稍许大于平衡长度,所以放松的肌肉也保(也称最适长度):指肌肉收缩成分产生最大收时,收缩成分的张力最大。
时,肌肉能恢复原长。
i=2.5 时,肌肉收缩力三、肌肉长度与肌肉收缩力量的关系—指肌肉收缩前的初长度对肌肉收缩(三)肌肉长度—总张力的关系(Ft— i曲线,P55图2-32)Ft = Fc + Fp分析:1、 i≤ 时,若肌肉收缩,Ft = Fc(此时Fp = 0)2、 i= o时,Fc = Fc max,则Ft =Fc max + Fp3、 i> o时,Fc减小,Ft一般减小。
Δ = 时为缓冲和超越器械(二)肌肉离心收缩力—速度的关系:(P60图2-37)随着肌肉被拉长速度的增加,肌力也增加,F∝V“切断”粗细肌丝连合所需的力要比保持等长收缩的力更大。
运动生物力学实验报告
运动生物力学实验报告运动生物力学实验报告引言:运动生物力学是研究生物体在运动过程中的力学特性和运动机制的学科。
通过对人体或动物运动过程中的力学参数进行测量和分析,可以揭示运动的本质和规律。
本实验旨在通过测量人体行走过程中的步态参数,分析步态的特点和变化规律。
实验方法:1. 实验对象:选择健康的成年人作为实验对象,确保实验结果的可靠性和准确性。
2. 实验仪器:使用高精度的步态分析仪器,包括压力传感器、加速度计、陀螺仪等,用于测量和记录步态参数。
3. 实验过程:实验对象按照自然的步行方式在指定的距离上进行行走,同时步态分析仪器记录下每一步的步幅、步频、支撑时间、摆动时间等参数。
4. 数据处理:将实验得到的数据进行整理和统计,计算平均值和标准差,以得到步态参数的变化规律。
实验结果:经过多次实验和数据处理,得到以下步态参数的变化规律:1. 步幅:随着速度的增加,步幅逐渐增大,但增长速度逐渐减缓。
这是因为步幅受到身体的稳定性和平衡能力的限制,随着速度的增加,身体需要更多的力量来保持平衡。
2. 步频:随着速度的增加,步频逐渐增大。
这是因为为了保持平衡,身体需要更快地移动脚步来适应速度的变化。
3. 支撑时间:随着速度的增加,支撑时间逐渐减少。
这是因为为了保持速度的稳定,身体需要更快地转移重心,减少每一步的支撑时间。
4. 摆动时间:随着速度的增加,摆动时间逐渐减少。
这是因为为了保持速度的稳定,身体需要更快地摆动腿部来适应速度的变化。
讨论与分析:通过对步态参数的测量和分析,可以得出以下结论:1. 步幅和步频是人体行走过程中的两个关键参数,它们相互影响,共同决定了行走的速度和稳定性。
2. 支撑时间和摆动时间是步态过程中的两个重要参数,它们反映了身体的平衡和协调能力。
3. 步态参数的变化规律与运动生物力学的理论相符,说明实验结果的可靠性和准确性。
结论:本实验通过测量和分析步态参数,揭示了人体行走过程中的力学特性和运动机制。