
经济学第七章离散控制系统课件
解:
X(Z)Z[1(t)] 1(nT)Zn n0
=1+ Z-1+ Z-2+···+ Z-n +···
Z-1X(Z)=Z-1+ Z-2+···+ Z-n +···
\ (1- Z-1) X(Z)=1
Z[1(t)]11 Z1ZZ 1 (7-6)
经济学第七章离散控制系统
14
例7-2: x(t)=e-at(t<0, x(t)=0),求X(Z)。
采样信号x*(t)的数学描述
dT(t) 1
···
···
(7-1) ···-2T -T 0 T 2T ···
图7-4 理想单位脉冲序列
e*(t)e(t)dT(t)e(nT)d(tnT) (7-2) n
e(t)
dT(t)
e*(t)
e(t)
e*(t)
t
调制器
0 T 2T ···
t
采样与采样序列
经济学第七章离散控制系统
nT≤t≤(n+1)T时:
工程上大量 使用零阶保
h0(t)x(nT)
持器(ZOH)
x(nT)x[(n1)T]
h1(t)x(nT)
T
(tnT)
经济学第七章离散控制系统
10
零阶保持器的传递函数与频率特性
1 e T s
G h G 0 ( h0 s ()j L )[ g 1h 0 ( jet ) ] jT ωL [ T 1 ( t s) in T 1 2 ( T t e T j ) 2T ]s
n
n
Z=eTS
F(Z)F*(s)slnZ f(nT)Zn T n
f *(t)的Z变换定义为:
F(Z) f(nT)Zn n
(7-5)
记作:F(Z)=Z[ f *(t)] or F(Z)=Z[ f (t)]
经济学第七章离散控制系统
12
F(Z)是用Z的语言描述时间域中的离散函数f *(t), F(Z)的反变换是f *(t);
Z[ak]1a 1Z1ZZ a (7-8)
经济学第七章离散控制系统
16
7.3.2.2 部分分式法
X (s)
M (s)
n
(s si )
i=1
若si互异,则X(s)可展开为部分分式之和:
E(sjns)
dT(t)是周期函数,可展开为傅氏级数
dT (t)
c ejnst n
n
s 2 T
cn
1 T
T2T2dT(t)ejnstdtT1
0d(t)1dt1
0
T
d ed*(Tt()t ) e(T1t)nT e(t)jn stT 1e(t)n e jn st
1
Tn
e(t)ejnst
Le*(t)LT 1n e (t)ejn stT1n
7.1 离散控制系统的基本概念 7.2 离散信号的形成与复现 7.3 Z变换 7.4 线性离散系统模型 7.5 离散系统性能分析 7.6 离散系统的频域分析 7.7 本章小结
经济学第七章离散控制系统
1
7.1 离散控制系统的基本概念
7.1.1 有关概念
模拟信号:时间和幅值上都连 续的信号 离散的模拟信号:时间离散、 幅值连续的信号 数字信号:时间离散、数字上 整量化信号 采样:将模拟信号按一定的时间采样成离散的模 拟信号 量化:采用一组数码来逼近离散模拟信号的幅值
(7 -7 )
经济学第七章离散控制系统
15
例7-3: x(k)=ak(k=0,1,2,···),求X(Z)。 解:
X (Z ) Z [x (k )]a k Z k 1 a Z 1 a n Z n k 0
aZ-1X(Z)=aZ-1+ a2Z-2+···+ anZ-n+··· ∴ (1-aZ-1)X(Z)=1
6
连续信号e(t)与离散信号e*(t) 的频谱分析 频谱 — 信号按频率分解后的表达式
e(t)
F
连续信号
e * (t )
离散信号
e*(t)e(nT)d(tnT) n
F
E*(s) e(nT)enTs
E*(s)1 Tn
E(sjns)
n
经济学第七章离散控制系统
s 2 T
7
证明:
E*(s)1 Tn
( 7 - 3 )
(7-4)
T
2
0
s 2s
2
3
0.5T
图7-7 零阶保持器的频率特性
11
7.3 Z变换
7.3.1 Z变换定义
设f *(t)为连续函数f (t)的采样序列, f (t)拉氏变换F(s)存在,则 f *(t)的拉氏变换为:
F * ( s ) L [f* ( t) ] F ( s jks ) f( n T ) e n T s
解:
X(Z) x(nT)Zn eanTZn
n0
n0
e a T Z 1 X (Z ) e Z a (n 1 )T (n 1 ) e a n T Z n
n 0
n 1
\ (1- e-aTZ-1) X(Z)=1
Z [e a t] 1 e 1 a T Z 1Z Z e a T
经济学第七章离散控制系统
2
7.1.2 离散控制系统主要类型
T
脉冲 控制器
保持器
被控 对象
测量元件 采样控制系统
A/D
计算机 D/A
被控 对象
测量元件
数字控制系统
经济学第七章离散控制系统
3
采样系统
经济学第七章离散控制系统
4
7.2 离散信号的形成与复现
7.2.1 采样过程与离散信号
将模拟信号按一定时间间隔循环取值,得到按时间顺序 排列的一串离散信号的过程,称为采样过程,简称采样,采 样是由采样器完成的。
E(s
jns)
经济学第七章离散控制系统
8
7.2.3 信号的复现
香农(Shannon)采样定理 — 信号完全复现的必要条件
s
2
T
2h
s
2
T
2h
s
2
T
2h
T
s 2h
h
采样开关
理想滤波器
经济学第七章离散控制系统
9
x(t)
x*(t) 保持器
xh(t)
xh(t) 零阶
保持器的信号恢复
F(Z)中Z-n是脉冲发生时刻,其系数f (nT)是f (t)的 采样值,时域中延时一个采样周期,在Z域中相当 于Z-1;
Z=eTs,Z无量纲。且t0,相当于s∞,Z∞; t ∞ ,相当于s0,Z1。
经济学第七章离散控制系统
13
7.3.2 Z变换求法
7.3.2.1 级数求和法
例7-1: x(t)=1(t),求X(Z)。
最简单且最普遍使用的是等间隔(周期)采样,如图7-3 所示。t为采样持续时间,T为采样周期, t<<T。
e(t)
e(t) 采样器
e*(t)
e*(t)
t 采样
经济学第七章离散控制系统
τ
0 T 2T ···
t 5
7.2.2 采样过程的数学描述
周期为T的理想单位脉冲dT(t)
dT(t) d(t nT) n
合集下载
自动控制原理第7章线性离散控制系统
差分方程描述了系统在离散时间点的 行为,通过求解差分方程,可以预测 系统未来的输出。
状态方程
状态方程是描述线性离散控制系统动态行为的数学模型,其形 式为 X(k+1) = A*X(k) + B*U(k),其中X(k)表示在时刻k的系统 状态向量,U(k)表示在时刻k的控制输入向量,A和B是系统矩 阵。
自动控制原理第7章 线性离散控制系统
目录
CONTENTS
• 引言 • 线性离散控制系统的数学模型 • 线性离散控制系统的稳定性分析 • 线性离散控制系统的性能分析 • 线性离散控制系统的设计方法 • 线性离散控制系统的应用案例
01
引言
线性离散控制系统的定义与特点
定义
线性离散控制系统是指系统的动态行为由差分方程或离散状态方程描述的一类控制系统。
适性。
常见的智能家居控制系统包括智 能照明、智能安防、智能环境监
测等。
案例三:工业自动化控制系统设计
工业自动化控制系统是线性离散 控制系统的另一个重要应用领域, 主要用于实现生产过程的自动化
和智能化。
工业自动化控制系统通常采用分 布式控制结构,通过各种传感器、 执行器和主控制器实现对生产设
备的监测和控制。
离散控制系统的稳定性判据
劳斯-赫尔维茨稳定性判据
通过计算离散控制系统的传递函数的极点和零点,判断系统的稳定性。如果所有极点都位于复平面的左半部分,则系 统稳定;否则系统不稳定。
奈奎斯特稳定性判据
通过分析离散控制系统的频率响应,判断系统的稳定性。如果频率响应的相位曲线在-π~π范围内,则系统稳定;否则系 统不稳定。
系统实现
将设计好的控制器应用于实际系统中,并进 行实验验证。
离散控制系统设计的常用方法
状态方程
状态方程是描述线性离散控制系统动态行为的数学模型,其形 式为 X(k+1) = A*X(k) + B*U(k),其中X(k)表示在时刻k的系统 状态向量,U(k)表示在时刻k的控制输入向量,A和B是系统矩 阵。
自动控制原理第7章 线性离散控制系统
目录
CONTENTS
• 引言 • 线性离散控制系统的数学模型 • 线性离散控制系统的稳定性分析 • 线性离散控制系统的性能分析 • 线性离散控制系统的设计方法 • 线性离散控制系统的应用案例
01
引言
线性离散控制系统的定义与特点
定义
线性离散控制系统是指系统的动态行为由差分方程或离散状态方程描述的一类控制系统。
适性。
常见的智能家居控制系统包括智 能照明、智能安防、智能环境监
测等。
案例三:工业自动化控制系统设计
工业自动化控制系统是线性离散 控制系统的另一个重要应用领域, 主要用于实现生产过程的自动化
和智能化。
工业自动化控制系统通常采用分 布式控制结构,通过各种传感器、 执行器和主控制器实现对生产设
备的监测和控制。
离散控制系统的稳定性判据
劳斯-赫尔维茨稳定性判据
通过计算离散控制系统的传递函数的极点和零点,判断系统的稳定性。如果所有极点都位于复平面的左半部分,则系 统稳定;否则系统不稳定。
奈奎斯特稳定性判据
通过分析离散控制系统的频率响应,判断系统的稳定性。如果频率响应的相位曲线在-π~π范围内,则系统稳定;否则系 统不稳定。
系统实现
将设计好的控制器应用于实际系统中,并进 行实验验证。
离散控制系统设计的常用方法
离散系统的基本概念课件

第二节 信号的采样与保持
恒值外推原理:把采样时刻kT的采样值 e(kT)保持到下一 个采样时刻(k+1)T。
eh (t ) = e(kT), kT≤ t ≤(k + 1)T
零阶保持器的输入输出特性
e*(t)
eh(t)
e*(t) 零阶 eh(t)
保持器
0
k (k+1) t
0
k (k+1) t
第二节 信号的采样与保持
实现采样的装置称为采样器,或称采样开关。
2、信号复现
在采样控制系统中,把脉冲序列转变为连续信号的过 程称为信号复现过程。相当于D/A转换过程。
实现复现过程的装置称为保持器。
最简单的保持器是零阶保持器。
第一节 离散系统的基本概念
三、数字控制系统
系系统统中中的如A果/D用转计换算器机相来当代于替一脉个冲采控样制开 关器,,D实/A现转对换偏器差相信当号于的一处个理保,持就器构。成了数 字控制系统,也称为计算机控制系统。
连续频谱⏐E ( jω )⏐形状一致,幅值上变化了1/T倍。
其余频谱(n=±1, ± 2, ···)是采样频谱的补分量。
第二节 信号的采样与保持
⏐E∗( jω )⏐
0
采样信号的频谱(ωs< 2ωh) 可见,当ωs< 2ωh时,采样信号发生频率混叠,致
使输出信号发生畸变。 此时,不能通过滤波器恢复原来的连续信号。
⏐E( jω )⏐
-ωh 0 ωh
连续信号频谱
第二节 信号的采样与保持
⏐E∗( jω )⏐
2
1 1/T
2
-2ωs
-ωs -ωh 0ωh ωs
2ωs
-ωs/2 ωs/2
第7章 离散控制系统

1 X ( jω) T
*
2019/3/29
k
X [ j (ω kωs )]
(7-8)
16
式中X(jω)为连续信号x(t)的傅氏变换,|X(jω)| 即为x(t)的频谱,即
1 * X ( j ) T
k
X [ j ( ks )]
(7-9)
式(7-9)中离散信号x*(t)的频谱|X*(jω)|是以 采样频率ωs为周期,由无限多x(t)的频谱|X(jω)| 叠加而成。当ωs≥2ωmax时,离散信号的频谱为无限 多个孤立频谱组成的离散频谱,其中与k=0对应的是 采样前原连续信号的频谱,幅值为原来的1/T,如图 7.7(b)所示。 若ωs<2ωmax,离散信号x*(t)的频谱不再由孤立 频谱构成,而是一种与原来连续信号x(t)的频谱毫不 相似的连续频谱,如图7.7(c)所示。
b(t )
H (s)
图7.5 数字控制系统的简化框图
2019/3/29
7
数字控制系统较之一般的连续控制系统具有如下一 些优点:
能够保证足够的计算精度; 在数字控制系统中可以采用高精度检测元件和执 行元件,从而提高整个系统的精度; 数字信号或脉冲信号的抗干扰性能好,可以提高 系统的抗干扰能力; 可以采用分时控制方式,提高设备的利用率,并 且可以采用不同的控制规律进行控制; 可以实现一些模拟控制器难以实现的控制律,特 别对复杂的控制过程,如自适应控制、最优控制、 智能控制等,只有数字计算机才能完成。
2019/3/29 17
k 1
X ( j )
k 0
k 1
2s
s
s 2
*
2019/3/29
k
X [ j (ω kωs )]
(7-8)
16
式中X(jω)为连续信号x(t)的傅氏变换,|X(jω)| 即为x(t)的频谱,即
1 * X ( j ) T
k
X [ j ( ks )]
(7-9)
式(7-9)中离散信号x*(t)的频谱|X*(jω)|是以 采样频率ωs为周期,由无限多x(t)的频谱|X(jω)| 叠加而成。当ωs≥2ωmax时,离散信号的频谱为无限 多个孤立频谱组成的离散频谱,其中与k=0对应的是 采样前原连续信号的频谱,幅值为原来的1/T,如图 7.7(b)所示。 若ωs<2ωmax,离散信号x*(t)的频谱不再由孤立 频谱构成,而是一种与原来连续信号x(t)的频谱毫不 相似的连续频谱,如图7.7(c)所示。
b(t )
H (s)
图7.5 数字控制系统的简化框图
2019/3/29
7
数字控制系统较之一般的连续控制系统具有如下一 些优点:
能够保证足够的计算精度; 在数字控制系统中可以采用高精度检测元件和执 行元件,从而提高整个系统的精度; 数字信号或脉冲信号的抗干扰性能好,可以提高 系统的抗干扰能力; 可以采用分时控制方式,提高设备的利用率,并 且可以采用不同的控制规律进行控制; 可以实现一些模拟控制器难以实现的控制律,特 别对复杂的控制过程,如自适应控制、最优控制、 智能控制等,只有数字计算机才能完成。
2019/3/29 17
k 1
X ( j )
k 0
k 1
2s
s
s 2
自动控制原理 离散控制系统PPT课件
香农采样定理:如果被采样的连续信号 e(t) 的频谱具有有限带宽,且频谱的 最高角频率为 max ,则只要采样角频率s 满足:s 2max 或采样频率 fs 满足:fs 2 fmax 则通过理想滤波器,由采样得到 的离散信号能够可以不失真地恢复为原连续信号。
采样定理给出了采样频率下限的选取规则,对于采样频率的上限,要依据易 实现性和抗干扰性来统一确定。
利用拉氏反变换求出 1 的原时间函数为e( j)t,利用已知的指数函
s j
数z变换公式可求得相应的z变换,即
Z[sin t ]
2
j(z
z e
jT
)
2
j(z
z
e jT
)
z2
z sinT (2cosT )z
1
第23页/共79页
3.留数计算法
若已知连续时间函数e(t)的拉氏变换 E(s) 及其全部极点,则e(t)的z变换E(z)可通过
1 1 z1
z
z 1
第20页/共79页
例7-2 试求衰减指数函数 e(t) eat (a 0) 的z变换。
解:将 eat 在各采样时刻上的采样值代入展开式,得
E(z) eakT zk 1 eaT z1 e2aT z2 k 0
ekaT zk
若 | eaT z1 |1,即| eaT z |1,则可写成闭合形式:
第8页/共79页
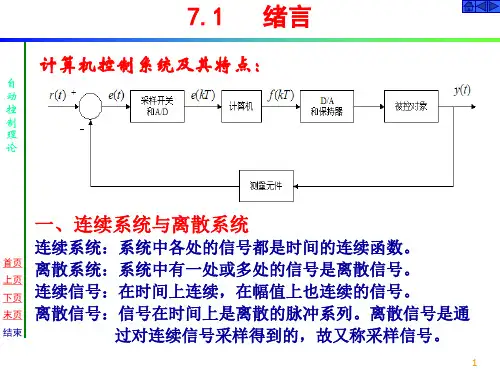
2.D/A转换器
D/A转换器是把离散的数字信号转换为连续模拟信号的装置。包括解码过程 和复现过程。 解码过程就是把离散数字信号转换为离散的模拟信号。 复现过程就是通过保持器,将离散模拟信号复现为连续模拟信号。
第9页/共79页
7.2 信号的采样与保持 采样过程及其数学描述
采样定理给出了采样频率下限的选取规则,对于采样频率的上限,要依据易 实现性和抗干扰性来统一确定。
利用拉氏反变换求出 1 的原时间函数为e( j)t,利用已知的指数函
s j
数z变换公式可求得相应的z变换,即
Z[sin t ]
2
j(z
z e
jT
)
2
j(z
z
e jT
)
z2
z sinT (2cosT )z
1
第23页/共79页
3.留数计算法
若已知连续时间函数e(t)的拉氏变换 E(s) 及其全部极点,则e(t)的z变换E(z)可通过
1 1 z1
z
z 1
第20页/共79页
例7-2 试求衰减指数函数 e(t) eat (a 0) 的z变换。
解:将 eat 在各采样时刻上的采样值代入展开式,得
E(z) eakT zk 1 eaT z1 e2aT z2 k 0
ekaT zk
若 | eaT z1 |1,即| eaT z |1,则可写成闭合形式:
第8页/共79页
2.D/A转换器
D/A转换器是把离散的数字信号转换为连续模拟信号的装置。包括解码过程 和复现过程。 解码过程就是把离散数字信号转换为离散的模拟信号。 复现过程就是通过保持器,将离散模拟信号复现为连续模拟信号。
第9页/共79页
7.2 信号的采样与保持 采样过程及其数学描述
第七章 离散控制系统共66页文档
自 动
信号恢复就是将离散信号恢复为连续信号,它
控 制
是通过保持器来实现的。
理 论
保持器通过在采样间隔处插值来得到连续信号。
根据外推原理的不同可分为零阶保持器和一阶保持
器。
a)零阶保持器
零阶保持器是采样恒值外推规律的保持器。它
首页 把前一个采样时刻nT的采样值e(nT)恒值地保持
上页 下页
到下一个采样时刻(n+1)T
➢ 拉氏变换是分析线性连续系统的有力工具,但对序列u*(t)
自 和零阶保持器的拉氏变换表明:在离散系统中沿用传统的拉氏
动 变换为分析工具在运算中会出现s的超越函数,带来不便,而
控 制
采用z变换则可避免这一问题。Z变换是分析离散系统的常用
理 方法,是由拉氏变换演变而来。
论
一、z变换的定义
L[x*(t)] x(kT )ekTsX*(s)
末页
它的输入信号和输出信号关系如图所示。
结束
7
零阶保持器的传
自 动
递函数为:
控
制 理 论
1 eTs Gh(s) s
b)一阶保持器
一阶保持器是按照线性规律外推的保持器,其输出信 号如图所示。
首页 上页 下页 末页 结束
8
四、数字控制的优点:
自 1,占用空间小;
动
控 2,成本低;
制
理 3,灵敏、抗干扰性强;
动
控 制 理
fs
1 T
采样频率
s
2
fs
2
T
采样角频率
论
➢ 由于采样持续时间 远小于采样周期T,故可以认
为 0 ,理想采样器。
➢ 理想采开关的输出 f * (t )是一脉冲系列,用数学公式
第7章 离散系统控制理论 ppt课件
77..89
线性离散系统设计方法 MATLAB在离散系统分析中的应
用 21
7.3.1 Z变换的定义
离散序列{f(k)},k=0,1,2, …的Z变换
Z{f(k)}F(z) f(k)zk k0
f*(t)f(kT)(tkT)
F(z)F*(s)|S1lnz
T
n0
F*(s) f(kT)ekTs k0
22
24
7.3.2 Z变换的基本定理
(1) 线性定理
Z[a(ft)]a(F z)
Z [f 1 ( t) f2 ( t) ] Z [f 1 ( t) ] Z [f2 ( t) ]
(2) 滞后定理
1
Z[f(tm)T ]zm[F(z) f(k)T zk] km
Z[f(tm T)]zm F(z) f(t)0,t0
y (4 ) 2 y (3 ) 2 4 1 17
…...
19
7.2.4 差分方程的经典解法 1.奇次解 2.特解 3.全解
20
第7章 离散系统控制理论
7.1 信号的采样与保持
7.2 差分方程
7.3 Z 变换
7.4 Z传递函数
7.5 线性离散系统的稳定性分析
7.6 线性离散系统的暂态分析
7.7 线性离散系统稳态性能分析
Lf(t)ejkst
Tk
F*(s)T1kF(sjks)
8
3、采样定理
采样信号的频谱,及与连续信号频谱的关系
F * (j) T 1 F (j Fj*2 (js ) )T 1 T1F ( k j Fj (js ) T 1 jkF ( sj ) )T1F(jjs)
9
从采样信号中不失真地恢复出原来的连续信号
离散控制系统PPT课件
[e(i) 2e(i
e(i 1)] 1) e(i
2)]
中心
e(t
e(t )
)
1 T2
1 [e(i 2T [e(i 1)
1) e(i 1)] 2e(i) e(i
1)]
例7-3 试将PID控制器离散化
u(t
)
K
p
e(t
)
1 Ti
展开式
或② 或③
n
n
y(k) ai y(k i) bi x(k i)
i 1
i 1
n
n
y(k) bi x(k i) ai y(k i)
i0
i0
级数和式 计算机算式
2、与脉冲传递函数的关系
对②两边Z变换:
Y (z)(1 a1z1 a2 z2 an zn ) X (z)(b0 b1z1 b2 z2 bn zn )
1 0.2s
1
解:代入 s 2 z 1
T z 1
G(z)
2
z
12
1 0.2
2
z
1
1
T z 1
u(k)
u(k
1)
K
p e(k)
e(k
1)
T Ti
e(k )
Td e(k) 2e(k 1) e(k 2)
T
或整理为
u(k) u(k 1) b0e(k) b1e(k 1) b2e(k 2)
b0
K
p
自动控制原理:第七章 离散系统理论
z1
1
z 1
F z
【前提】仅当极限 lim f (存nT在) 时。 n
『例7』 求1t 和T 的(tZ变T换) 。
『解』Z
1t
T
z 1Z
1t
z 1
z
z 1
1 z 1
Z t T z1Z t z1
Z (t) 1
Z (t T ) z1 Z (t 2T ) z2
Z (t 3T ) z3
f*(t)。 f(t)
T (t)
f (t)
-3T -T T 3T -2T 2T
f(t)
T (t)
脉冲调制器
f (t)
0
t
0
t
f *(t) f (0) (t) f (T ) (t T )
F*(s) f (nT ) enTs n0
f (nt) (t nT )
f (nT ) (t nT) n0
第七章 线性离散系统的分析
7-1 离散系统的基本概念
7-2 信号的采样和保持 7-3 Z 变换理论 7-4 离散系统的数学模型 7-5 离散系统的稳定性与稳态误差
背景:由于脉冲技术、数字式元部件、数字计算机的
发展,数字控制器在许多场合取代了模拟控制器。
离散系统与连续系统差别:利用Z变换法研究离散
系统,连续系统中的概念和方法可推广应用于离散系 统。
『例1』设e(t) ,1试(t)求 的e拉* (t氏) 变换。
『解』 E* (s) e(nT )enTs 1 eTs e2Ts ... n0
1
1 eTs
eTs ,| eTs | 1 eTs 1
『例2』设 e(t) eat,, t试求0 的拉e氏* (变t) 换。
『解』
1
z 1
F z
【前提】仅当极限 lim f (存nT在) 时。 n
『例7』 求1t 和T 的(tZ变T换) 。
『解』Z
1t
T
z 1Z
1t
z 1
z
z 1
1 z 1
Z t T z1Z t z1
Z (t) 1
Z (t T ) z1 Z (t 2T ) z2
Z (t 3T ) z3
f*(t)。 f(t)
T (t)
f (t)
-3T -T T 3T -2T 2T
f(t)
T (t)
脉冲调制器
f (t)
0
t
0
t
f *(t) f (0) (t) f (T ) (t T )
F*(s) f (nT ) enTs n0
f (nt) (t nT )
f (nT ) (t nT) n0
第七章 线性离散系统的分析
7-1 离散系统的基本概念
7-2 信号的采样和保持 7-3 Z 变换理论 7-4 离散系统的数学模型 7-5 离散系统的稳定性与稳态误差
背景:由于脉冲技术、数字式元部件、数字计算机的
发展,数字控制器在许多场合取代了模拟控制器。
离散系统与连续系统差别:利用Z变换法研究离散
系统,连续系统中的概念和方法可推广应用于离散系 统。
『例1』设e(t) ,1试(t)求 的e拉* (t氏) 变换。
『解』 E* (s) e(nT )enTs 1 eTs e2Ts ... n0
1
1 eTs
eTs ,| eTs | 1 eTs 1
『例2』设 e(t) eat,, t试求0 的拉e氏* (变t) 换。
『解』
自动控制原理(离散控制系统 )-PPT精选文档
谱中的补充分量相互交叠在一起,采样器的输出信号将发生畸变, 无法再恢复到原来的连续信号的频谱。
图(c) 采样信号频谱 s < 2 h
由此可见,要想使连续信号不失真地从采样信号中恢复过来, 则必须满足条件:
s 2h
5、采样定理(Shannon定理)
Shannon定理:如果采样器的输入信号e(t)的频谱具有有限带宽,
(3)、信号保持器的特性 a、低通滤波特性;b、相角迟后特性;c、时间迟后特性。
7.3 Z变换理论 一、Z变换定义
1、直接定义
对于离散信号序列:
e * t e nT t n T e n T e 0 ,e 1 ,
n 0
定义它的Z变换为:
E Z e nT Z n e 0 e 1 T Z 1 e 2 T Z 2
由于连续信号 e ( t )的频谱 E( j)是单一的连续频谱,其最大角频率
为 h ,如图(a)所示。而采样信号的频谱则是以采样角频率为 s周 期的无穷多个频谱之和,当 s >2 h 时,则采样频谱如图(b)所示。
图(a) 连续信号频谱
图(b) 采样信号频谱 s >2 h
当 s <2 h 时,则采样频谱如下图(c)所示。此时, 采样频
n
n
0
enT tnT enT tnT
n
n0
习惯上认为e(t)只有在开始采样以后才有意义,因此, t < 0时的信号 为零,即 :
0
enTtnT0
n
故经过采样器出来的离散信号为 :
e*tenTtnT
n 0
其中,Z为复变量,且上式为无穷级数收敛,即|z-1|<1。
图(c) 采样信号频谱 s < 2 h
由此可见,要想使连续信号不失真地从采样信号中恢复过来, 则必须满足条件:
s 2h
5、采样定理(Shannon定理)
Shannon定理:如果采样器的输入信号e(t)的频谱具有有限带宽,
(3)、信号保持器的特性 a、低通滤波特性;b、相角迟后特性;c、时间迟后特性。
7.3 Z变换理论 一、Z变换定义
1、直接定义
对于离散信号序列:
e * t e nT t n T e n T e 0 ,e 1 ,
n 0
定义它的Z变换为:
E Z e nT Z n e 0 e 1 T Z 1 e 2 T Z 2
由于连续信号 e ( t )的频谱 E( j)是单一的连续频谱,其最大角频率
为 h ,如图(a)所示。而采样信号的频谱则是以采样角频率为 s周 期的无穷多个频谱之和,当 s >2 h 时,则采样频谱如图(b)所示。
图(a) 连续信号频谱
图(b) 采样信号频谱 s >2 h
当 s <2 h 时,则采样频谱如下图(c)所示。此时, 采样频
n
n
0
enT tnT enT tnT
n
n0
习惯上认为e(t)只有在开始采样以后才有意义,因此, t < 0时的信号 为零,即 :
0
enTtnT0
n
故经过采样器出来的离散信号为 :
e*tenTtnT
n 0
其中,Z为复变量,且上式为无穷级数收敛,即|z-1|<1。
控制工程基础-离散控制系统概述(ppt 49张)
例7.5:下图为一离散控制系统,计算其差分方程
u(t) e(t) T e*(t)
1 e Ts s
a s
积分器
eh(t)
y(t)
零阶保持器
( t ) e ( kT ) ( kT t ( k 1 ) T ) 按零阶保持器的作用,其输出应为 e h
按积分器的作用,在一个采样周期内的输出应为
①迭代法:已知k=0下的y(-j) (j=0,1,…,n)和已知输入u(k),以及采样周期T
时。用迭代方法计算差分方程,有
y ( k ) a y ( k 1 ) ... a y ( k n ) b u ( k ) b u ( k 1 ) ... b u ( k m ) 1 n 0 1 m
的数学工具是“z变换”。
离散控制系统的分析思路仍然是:首先,建立数学模 型(脉冲传递函数);其次,基于脉冲传递函数进行性能 分析;再次,基于性能分析给出改善性能的控制器设计; 最后,进行控制器的工程实现
7. 离散控制系统
离散控制系统(计算机控制系统)的主要特点: (1)计算机担任控制器的作用——数字控制器 (2)系统中连续信号和离散信号(数字信号)并存 由此引申出不少的控制优势: (1)控制的适应性强。通过编程可以完成复杂的控制任务
1 1 aT bT bT aT Y ( z ) 1 e e e e aT bT aT bT z ( z e )( z e) z e z e
对照z变换表,z反变换为
akT bkTБайду номын сангаасe e y (t) aT bT e e *
n
akT k ( e) e z 按 z at k 0
u(t) e(t) T e*(t)
1 e Ts s
a s
积分器
eh(t)
y(t)
零阶保持器
( t ) e ( kT ) ( kT t ( k 1 ) T ) 按零阶保持器的作用,其输出应为 e h
按积分器的作用,在一个采样周期内的输出应为
①迭代法:已知k=0下的y(-j) (j=0,1,…,n)和已知输入u(k),以及采样周期T
时。用迭代方法计算差分方程,有
y ( k ) a y ( k 1 ) ... a y ( k n ) b u ( k ) b u ( k 1 ) ... b u ( k m ) 1 n 0 1 m
的数学工具是“z变换”。
离散控制系统的分析思路仍然是:首先,建立数学模 型(脉冲传递函数);其次,基于脉冲传递函数进行性能 分析;再次,基于性能分析给出改善性能的控制器设计; 最后,进行控制器的工程实现
7. 离散控制系统
离散控制系统(计算机控制系统)的主要特点: (1)计算机担任控制器的作用——数字控制器 (2)系统中连续信号和离散信号(数字信号)并存 由此引申出不少的控制优势: (1)控制的适应性强。通过编程可以完成复杂的控制任务
1 1 aT bT bT aT Y ( z ) 1 e e e e aT bT aT bT z ( z e )( z e) z e z e
对照z变换表,z反变换为
akT bkTБайду номын сангаасe e y (t) aT bT e e *
n
akT k ( e) e z 按 z at k 0