
IAI电缸控制器PCON-CA的PROFIBUS通讯笔记
以下来自MJ0258手册,对PCON-CA的PROFIBUS-DP通讯的操作说明:Operation Modes and FunctionsPCON-CA/CFA controllers supporting PROFIBUS-DP can be operated in a desired operation mode selected from the following five modes.Operation Modes and Key Functions[3] Half direct mode: In this mode, the actuator is operated by specifying the speed,acceleration/deceleration and push current, in addition to the target position, directly as values. Number of occupied bytes: 16 bytes (8 words)[4] Full direct mode: In this mode, the actuator is operated by specifying all values relating to position control(target position, speed, acceleration/deceleration, etc.) directly as values.Number of occupied bytes: 32 bytes (16 words)4.3 PROFIBUS-DP (Slave Station) Settings(1) Name of each partThe name of each part relating to PROFIBUS-DP is shown.(4) Operation mode selection (setting) 第95页Set a desired operation mode using a parameter.Set the mode selector switch on the front side of the controller to the MANU position, and then set parameter No.84, “FMOD: Fieldbus operation mode” using the RC PC software (V6.00.05.00 or later). (Refer to 4.7,“PROFIBUS-DP.”)Note Refer to operation manual of RC PC Software for the applicable version.(5) Node address setting (Refer to 4.7)Set the node address using a parameter.Set parameter No. 85, “NADR: Fieldbus node address” using the RC PC software.(Refer to 4.7, “PROFIBUS-DP Parameters.”) Settable range: 0 to 125 (The parameter has been set to 1 at the factory.)(Note 1) Pay attention to duplicate node address settings.(Note 2) PROFIBUS-DP node addresses are set with the master station always having address 0. Accordingly,addresses of slave stations can be set between 1 and 125.(6) Status LED indicationsThe board operating condition and network condition can be checked using the two LEDs provided on the front side of the controller.(Note 1) After the necessary parameters have been set, reconnect the controller power and return the mode selector switch on the front side of the controller to the AUTO position. If the switch remains in the MANU position, PLC operation cannot be performed.(Note 2) 有关波特率的设置The baud rate is automatically set according to the corresponding setting on the master side and thus need not be set.The address assignments under each operation mode are shown below.PLC output →PCON-CA/CFA input (* n indicates the initial output address for each axis.)(Note) The “occupied area” is occupied according to the operation mode setting.This area cannot be used for any other purpose. Also pay attention to use of duplicate addresses.PCON-CA/CFA output →PLC input (* n indicates the initial input address for each axis.)(Note) The “occupied area” is occupied according to the operation mode setting.This area cannot be used for any other purpose. Also pay attention to use of duplicate addresses.4.4.4 Half Direct Mode (Number of Occupied Bytes: 16)第109页In this mode, the actuator is operated by specifying the target position, positioning band, speed, acceleration/deceleration and push current directly as values from the PLC.Set each value in an applicable I/O address. If the zone function is used, set parameter Nos. 1, 2, 23 and/or 24.The key functions that are available on ROBO Cylinders controllable in this mode are shown in the tablebelow.(1) PLC address configuration (* n indicates the initial input/output address for each axis.)第109页(Note) Pay attention to use of duplicate addresses.(2) I/O signal assignments for each axis第110页An I/O signal of each axis consists of 8 words (16 bytes) of I/O addresses.①Control signals and status signals are bit ON/OFF signals.②The target position and current position are both a 2-word (32-bit) binary data. Although values from -999999 to +999999 (unit: 0.01 mm) can be handled by the PLC, set position data within the software stroke range (0 up to the effective stroke length) of the applicable actuator.③Set a desired positioning band. The positioning band is a 2-word (32-bit) binary data and values from 1 to +999999 (unit: 0.01 mm) can be handled by the PLC.④The speed is a 1-word (16-bit) binary data. Although values from 0 to +65535 (unit: 1.0 mm/sec or 0.1mm/sec)can be handled by the PLC, set a value not exceeding the maximum speed of the applicable actuator.The setting of unit can be established in Parameter No. 159 FB Half Direct Mode Speed Unit.⑤The acceleration/deceleration is a 1-word (16-bit) binary data. For the acceleration/deceleration, the PLC can handle values from 1 to 300 (unit: 0.01 G). Take note, however, that the set value should not exceed the maximum acceleration or maximum deceleration supported by the applicable actuator.⑥The push-motion current-limiting value is a 1-word (16-bit) binary data. For the push-motion current-limiting value, the PLC can handle values from 0 (0%) to 255 (100%). Take note, however, that the setting should be inside the allowable specification range of push-motion current-limiting values supported by the applicable actuator (refer to the catalog or operation manual for the actuator).⑦The command current is a 2-word (32-bit) binary data (unit: 1 mA).⑧The current position is a 2-word (32-bit) binary data (unit: 0.01 mm/sec).Positive value: The actuator is moving in the direction opposite home. / Negative value: The actuator is moving in the direction of home.这个解释应该有问题,单位是有问题的,也有可能解释的是速度。
机泵控制系统的通讯协议与应用技术

机泵控制系统的通讯协议与应用技术一、引言机泵控制系统作为一种现代化控制系统,广泛应用于工业生产和民用水泵系统中。
在机泵控制系统中,通讯协议和应用技术是实现系统智能化、高效化运行的关键因素。
本文将针对机泵控制系统的通讯协议和应用技术展开论述,并对其优势和应用场景进行分析。
二、通讯协议1. Modbus协议Modbus是一种常用的工业通讯协议,主要用于串行通信和以太网通信。
在机泵控制系统中,Modbus协议被广泛应用于控制器和其他设备之间的通信。
其简单、易于实现和可靠的特点使得Modbus成为机泵控制系统通讯的首选协议之一。
2. Profibus协议Profibus是一种用于工业自动化领域的现场总线通讯协议,具有高速传输、可靠性强的优点。
在机泵控制系统中,Profibus协议被用于控制器与外部设备之间的通信,实现对机泵的远程监控和控制。
其广泛应用于大型工业场景,使得机泵控制系统能够更加智能和高效地运行。
3. CAN总线协议CAN总线协议是一种快速、可靠的串行通讯协议,通常用于工控领域和汽车电子系统中。
在机泵控制系统中,CAN总线协议被用于实现控制器与各个外部传感器和执行器之间的通信。
CAN总线协议具有高速传输和抗干扰能力强的特点,保证机泵控制系统在复杂环境下的稳定运行。
三、应用技术1. PLC技术PLC(可编程逻辑控制器)技术被广泛应用于机泵控制系统中,其通过编程控制实现对机泵的自动化控制。
PLC技术具有响应速度快、可靠性高、可编程性强的特点,可以根据实际需求对机泵进行精确的控制和监测。
2. 变频调速技术变频调速技术是指通过改变电机供电频率和电压来实现对电机转速的调节。
机泵控制系统中的变频调速技术可以根据水泵负荷情况自动调节电机转速,实现节能和运行效率的提高。
同时,变频调速还可以减少水泵启动过程中的冲击力,延长机械设备的使用寿命。
3. 远程监控技术远程监控技术通过将机泵控制系统与计算机网络相连接,实现对机泵系统的远程监控和控制。
PLC与变频器通讯接线
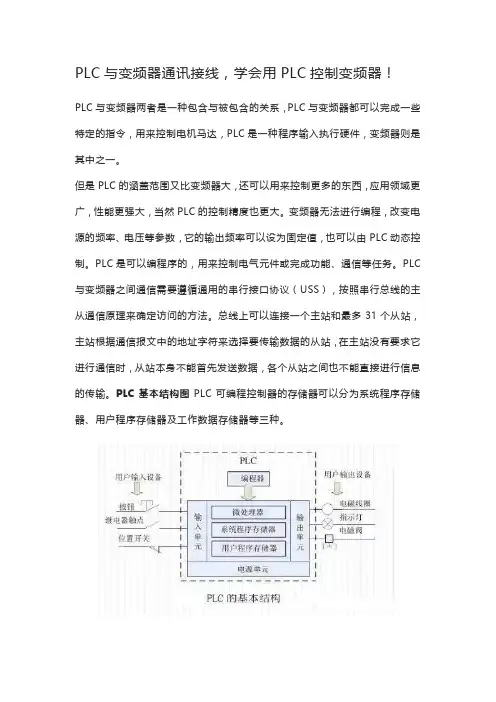
PLC与变频器通讯接线,学会用PLC控制变频器!PLC与变频器两者是一种包含与被包含的关系,PLC与变频器都可以完成一些特定的指令,用来控制电机马达,PLC是一种程序输入执行硬件,变频器则是其中之一。
但是PLC的涵盖范围又比变频器大,还可以用来控制更多的东西,应用领域更广,性能更强大,当然PLC的控制精度也更大。
变频器无法进行编程,改变电源的频率、电压等参数,它的输出频率可以设为固定值,也可以由PLC动态控制。
PLC是可以编程序的,用来控制电气元件或完成功能、通信等任务。
PLC 与变频器之间通信需要遵循通用的串行接口协议(USS),按照串行总线的主从通信原理来确定访问的方法。
总线上可以连接一个主站和最多31个从站,主站根据通信报文中的地址字符来选择要传输数据的从站,在主站没有要求它进行通信时,从站本身不能首先发送数据,各个从站之间也不能直接进行信息的传输。
PLC基本结构图PLC可编程控制器的存储器可以分为系统程序存储器、用户程序存储器及工作数据存储器等三种。
1、系统程序存储器系统程序存储器用来存放由可编程控制器生产厂家编写的系统程序,并固化在ROM内,用户不能直接更改。
系统程序质量的好坏,很大程度上决定了PLC的性能。
其内容主要包括三部分:第一部分为系统管理程序,它主要控制可编程控制器的运行,使整个可编程控制器按部就班地工作,第二部分为用户指令解释程序,通过用户指令解释程序,将可编程控制器的编程语言变为机器语言指令,再由CPU执行这些指令;第三部分为标准程序模块与系统调用程序。
2、用户程序存储器根据控制要求而编制的应用程序称为用户程序。
用户程序存储器用来存放用户针对具体控制任务,用规定的可编程控制器编程语言编写的各种用户程序。
目前较先进的可编程控制器采用可随时读写的快闪存储器作为用户程序存储器,快闪存储器不需后备电池,掉电视数据也不会丢失。
3、工作数据存储器工作数据存储器用来存储工作数据,既用户程序中使用的ON/OFF状态、数值数据等。
西门子PLC常用通讯PPT课件
.
34
以太网通讯
2、以太网的主要缺陷
❖ 不确定性 ❖ 非实时性 ❖ 低可靠性 改进措施:改善交换技术、提高以太网速度、采
用IEEE1ቤተ መጻሕፍቲ ባይዱ88对时机制。
.
35
以太网通讯
SIMATIC NET工业以太网
德国西门子公司研发的SIMATIC NET工业以太网。它提 供了开放的、适用于工业环境下各种控制级别的通信系 统,这些通信系统均基于国家和国际标准,符合 ISO/OSI网络参考模型。SIMATIC NET工业以太网主要 体系结构是由网络硬件、网络部件、拓扑结构、通行处 理器和SIMATIC NET软件等部分组成。
PLC-PLC之间的MPI通讯
二、无组态连接通讯
1、双边编程
2、单边编程
.
15
MPI通讯
PLC-PLC之间的MPI通讯
三、有组态连接通讯
在MPI网络中,对于这种通讯方式只适合于S7-300/400以及S7400/400之间的通讯。S7-300只能做服务器,S7-400作为客户机对 S7-300的数据进行读写。最大支持160字节
.
13
MPI通讯
PLC-PLC之间的MPI通讯
二、无组态连接通讯
无组态的MPI通讯需要调用系统功能块SFC65-SFC69来实现,这 种通讯方式适合于S7-300、S7-400和S7-200之间的通讯。通过调 用SFC来实现的MPI通讯又分为两种方式:双边编程通讯方式和单 边编程通讯方式。
.
14
MPI通讯
.
24
PROFIBUS通讯
4、PROFIBUS-DP接口连接远程站ET200M
AELTA DVPPF02-H2 PROFIBUS DP 从站通讯模块 说明书

DVPPF02-H2
PROFIBUS DP 从站通讯模块 操作手册
DVP-0205310-01
PROFIBUS DP 从站通讯模块 DVPPF02-H2
注意事项
3 此操作手册提供功能规格、安装、基本操作与设定,以及有关于网络协议内容的介绍。 3 本机为开放型 (OPEN TYPE) 机壳,因此使用者使用本机时,必须将其安装于具防尘、防潮及免于电击/
5 GSD 文件介绍 .....................................................................................................................................9 6 LED 指示灯说明与故障排除................................................................................................................9 7 应用范例(一).................................................................................................................................10
s_iai_robo_vga_cn_guide

IAI ROBO 电缸(PCON, ACON, SCON)VGA版本示例程序文件说明书机型:AGP-3500T普洛菲斯国际贸易(上海)有限公司技术热线:021-6361-50081.0 版目录内容页码1. 设备组态 (3)1.1 设备连接 (3)1.2 ROBO电缸:连接单台设备(RS-232C) (4)1.3 ROBO电缸:连接多台设备 (RS-422/485) (5)2. 通讯设置 (10)2.1 从[系统设置]窗口中点击[控制器/PLC],显示设置画面 (10)2.2 ROBO 电缸 (13)3. 画面 (16)3.1 菜单画面 (16)3.2 历史报警代码/描述画面 (17)3.3 监控器/操作画面 (18)3.4 坐标表画面 (20)3.5 输入/输出端监控画面 (22)3.6 参数设置画面 (23)4. 地址 (24)* IAI ROBO 电缸设置更详细描述,请参照IAI公司操作手册;* 以上文件可以直接从IAI公司主页下载;注意:在您的系统中使用本例时,请在操作前检查。
1. 设备组态1.1 设备连接Pro-face 人机界面IAI ROBO 电缸(*1)本案例参考1:1连接(RS-232C)的系统组态;人机界面RS-232C/485放大器ROBO 电缸1.2 ROBO电缸:连接单台设备(RS-232C)注意:RS-232转换模块(RCB-CV-MW)和通讯电缆(CB-RCA-SIO050)都是由IAI制造的PC人机软件(RCM-101-MW)的附件;1.除AGP-3302B以外的所有GP机型。
2.当使用多于一套AMP接头,需要自制电缆2。
3.除GP3200系列和AGP-3302B以外的所有GP机型。
A) 当使用由Pro-face制造的串口转换适配器(CA3-ADPCOM-01)和RS-422转换适配器(CA3-ADPTRM-01)和自制电缆1,以及IAI制造的AMP接头和放大器连接电缆(CB-RCB-CTL002);B) 当使用自备电缆1,IAI制造的AMP接头(5-1473574-4)和放大器连接电缆(CB-RCB-CTL002);C) 当使用Pro-face制造的串口通讯终端适配器(CA4-ADPONL-01)和RS-422转换适配器 (CA3-ADPTRM-01),自制电缆1,IAI制造的AMP接头(5-1473574-4)和放大器连接电缆(CB-RCB-CTL002);D) 当使用Pro-face制造的串口通讯终端适配器(CA4-ADPONL-01),自制电缆1,IAI制造的AMP接头(5-1473574-4)和放大器连接电缆(CB-RCB-CTL002);2. 通讯设置2.1 从[系统设置]窗口中点击[控制器/PLC],显示设置画面<RS-232C>GP 设置SIO Type RS232C Speed 38400 Data Length 8 Parity NONE Stop Bit 1Flow Control NONE个别控制器设置Axis No. 0<RS-422/485>►重点通讯设置的信息和电缆制作图,请参照GP-Pro EX 中自带的控制器/PLC连接手册“IAI公司ROBO CYLINDER MODBUS SIO驱动”;安装GP-Pro EX软件时,控制器/PLC连接手册也一同安装;*1您可以通过以下方式查看手册。
IAI控制器说明书
并确认正确配线方式後再打开电源。
仅供个人学习参考
附录 「安全规则」 关於产业用自动装置安全的 JIS 规格----「产业用自动装置之安全通则」(JISB8433)於 1983 年 3 月 1 日制定,另外由劳动省於同年 7 月 1 日修改一部分的「劳动安全卫生规则」,以实施产业用自动 装置之定义或,安全对策等规则。在此所介绍的是,参考「劳动安全卫生规则」之产业用自动装置安 全对策上的重要规则。 ●特别教育(第 36 条第 31 号,第 32 号) 第 36 条 第 31 号操纵装置及记忆装置(包含可变序列控制装置及固定序列控制装置。),以记忆装置资讯为 基础之操纵装置之伸缩.屈伸.上下移动.左右移动,或者旋转动作或复合动作等,均可自动执行之机 械(除了研究开发中之其他劳动大臣所制定之装置以外。以下统称为「产业用自动装置」。)之可 动范围(以记忆装置之资讯为基础之操纵装置或其他产业用自动装置,每个部位的最大可动范围。), 该产业自动装置所执行之操纵装置的动作顺序.位置或设定速度.变更或确认(以下称为「教示 等」)。(除了切断产业用自动装置驱动源之执行装置)或者再产业用自动装置之可动范围内,执行该 产业自动装置之教示等,与劳动者共同在该产业用自动装置的可动范围外,操作该教示等之相关机 械业务。 第 32 号在产业用自动装置可动范围内执行该产业用自动装置之检查.修理或调整(除了教示等以 外。)或确认其结果(下号简称为「检查号」。)(限於产业用自动装置执行运转中),或在产业用 自动装置可动范围内,与劳动者共同执行该产业用自动装置检查等,在该产业用自动装置的可动范 围外,操作该检查等之相关机械操作业务。 ●防止自动运转中的危险 第 150 条之 4 当业者在运转产业用自动装置时(为了教示等,而执行运转产业用自动装置,以及在运 转产业用自动装置中,务必要执行下列条款规定之作业的产业用自动运转时除外。),劳动者接触该 产业用自动装置有恐会产生危险时,请务必要设置防止发生危险的装置。
IAI电缸 XSEL 控制器
ᅤჵ
˄ ݕ2 ȋ 6 ፺๒˅
మ܌፯ ףబධ፯
ᅤჵ
၃న ˄ ؼن1˅ ˄ ؼن2˅˄ ؼن3˅˄ ؼن4˅ I/O ݢେ٣ݢ ޡኑݢᅼ
ቂ ؼنᎳ I/O
ମዴ I/O
P ܐ๒ᄲ Q ภฏቱޭሥܐ๒ᄲ
1 1 ፺ࣙࢆ 2 2 ፺ࣙࢆ 3 3 ፺ࣙࢆ
I/O ମዴˈᄲखߴಅˈข ؼن2 ܸ ؼن4 ᄙ Sȃ
ஂ˅ ؼن2 Ꭷମዴ I/Oˈඝܿؼنቂ XSEL-P-2-100A-100A-N1-N1EE-2-3
Ꭷମዴ I/OˈፔᎧମዴ I/O নᏰ
XSEL-P-2-100A-100A-N1-SSS-2-3
˄P429 دጐ˅
PCON ACON SCON PSEL ASEL SSEL XSEL
426 XSEL
/ /
内控 置制 型器
滑 块 型
拉 杆 型
臂平 杆台 扁 平 旋夹 转爪 型
专无 用尘 型室
防 滴 型
控 制 器
机种一览
24V
触摸屏
网关单元
简易绝对 型单元
RoBoNET
ERC2
PCON
ACON
Ꮃ I/O
ମዴ I/O
ݢኑݢᅼ
B ٴ C ๙ࡥۈקධ HA ࡴৠਂཨࣙࢆ L ኊࡥۈݞධ /LS ޭሥ M ᎐፺ፑށ S ۰፺ፑށ
I ዓᄲ A ુޭᄲ
I ዓᄲ A ુޭᄲ
B ٴ C ๙ࡥۈקධ HA ࡴৠਂཨࣙࢆ L ኊࡥۈݞධ /LS ޭሥ M ᎐፺ፑށ S ۰፺ፑށ
IAI通讯测试
ROBONET使用方法(CC-Link通訊)飛泰貿易有限公司何雲遠(社內秘)安裝方法:預備各RoboNet單元,Dim安裝軌,左右頂塊(Dim安裝軌及左右頂塊需客戶自備把RoboNet單元上固定架拉後,將RoboNet單元安裝於Dim安裝軌,把RoboNet單元上固定架前推,將RoboNet單元固定於Dim安裝軌,將所有RoboNet單元安裝於Dim安裝軌,把左右頂塊固定於Dim安裝軌把控制器通訊連接電路板安裝於各RoboNet 單元,並安裝終端抵抗電路板於最後一單元(請確定安裝及拔出控制器通訊連接電路板及終端抵抗電路板時電源必須關閉)DC24V 0V打開各單元上蓋把電源連接板安裝於各RoboNet 單元,導通各單元間電源接上電源線DC24V0V急停輸入端子插口接地線端子插上急停輸入端子及接上地線如使用簡單絕對單元,對應 軸的編碼器電纜連接於該簡易絕對單元馬達電纜馬達電纜編碼器電纜編碼器電纜接上各驅動軸的馬達電纜 及編碼器電纜至各對應RoboNet 單元對主局及最後的子局,DA 及DB 需連接上110Ω1/2W 電阻(黃)(白)(藍)(黃)(白)(藍)(黃)(白)(藍)(黃)(白)(藍)子局1子局2主局以CC-Link 電纜連接主局PLC 的CC-Link 模塊110Ω1/2W 電阻110Ω1/2W 電阻RoboNet CC-Link通訊設定:請於以下網址下載Parameter Configuration Tool for IAI ROBONETGateway Unit並安裝於電腦/software.php按下此處下載,儲存或直接安裝以CB—CV-MW及CB—RCA-SIO050或CB-SEL-USB010,RCB-CV-USB及CB- RCA-SIO050 連接電腦及RoboNet CC-Link 通訊單元(RGW-CC), 執行Parameter Configuration Tool for IAI ROBONET Gateway Unit軟件,選擇通訊口號碼及通訊速率(一般選擇38400),按”OK”鍵按:”Read”,讀取RoboNet內設定客戶可根據CC-Link 網絡,設定RoboNet 單元地址對應主局的CC-Link 的通訊速率設定淮許功能,可選擇”Shutdown”或“ServoOff”選擇簡易直值模式或定位模式軸數選擇直接數值指定模式軸數對應軸選擇簡易直值模式時,按下此位置,出現*對應軸選擇定位模式時,按下此位置,出現*定位模式簡易直值模式直接數值指定模式位置數768點768點╳位置號指定移動○╳╳位置座標指定移動╳○○速度,加速度直接指定╳(根據位置號內數據)╳(根據位置號內數據)○定位距離直接指定╳(根據位置號內數據)╳(根據位置號內數據)○推壓動作╳(根據位置號內數據)╳(根據位置號內數據)○(可直接指定推壓電流)動作完了位置號輸出○○╳區位輸出○○○位置號區位輸出○○╳教導功能○╳╳JOG動作○○○寸進動作○○○軸狀態信號輸出○○○現在位置值輸出○○○錯誤碼輸出○○○速度,電流值輸出╳╳○位置數值指定最大值9999.99mm9999.99mm9999.99mm最大連接軸數16168定位模式■只是單純使用定位,還沒能力做到隨意定位例・使用多台PCON、ACON・偶爾需要在觸幕屏上變更位置數據・512個位置點數不够,最好有768個。
IAI电缸控制器MCEP_C学习摘抄
Caution: Make sure to turn the power to the controller OFF when inserting or removing the connector that connects the PC software or teaching pendant to the controller.(For touch panel teaching (CON-PTA, TB-01), insertion and removal of the active line is available.)Inserting or removing the connector while the power is turned ON causes a controller failure.在断开电脑或示教器与控制器的连接时,请将电断掉。
2.2 Operation Pattern Selected2.2.1 Outline for Operation PatternsPIO type MSEP units provide 6 varying patterns of PIO operation. Fieldbus type MSEP units.provide 6 varying modes of fieldbus operation. Select an appropriate pattern or fieldbus mode based upon your application requirements. See Section 3 Operation for the details of the operation patterns.(Note) Setting can be done only to Operation Pattern 6 of the fieldbus type for MSEP-LC.看到第37页第83页:Operation of MSEP-C(Note) Refer to 3.2 for MPEP-LC Type 3.1.1 Basic Operation MethodsThere are two types of methods for operation, one to control with PIO and the other to controlwit fieldbus. Check the model code indicated on the model code card attached on the frontpanel of the body to see which method should be applied for your product. [Refer to Section1.1.5]Operation Mode Available in Fieldbus Type。
西门子PLC与施耐德ATV7161变频器的ProfibusDP通信
自动化控制 • Automatic Control118 •电子技术与软件工程 Electronic Technology & Software Engineering 【关键词】西门子 PLC 施耐德 ATV71/61变频器 Profibus-DP 通信随着信息技术的不断发展,大型企业均采用全数字集成控制,主要通过主控计算机对数据进行收集以及运算。
Profibus-DP 是一个性能较强的高速现场总线,具有读取主站信息的功能,并能够将主站周期的信息向从站发送。
主要有两种介质访问模式,第1种为分散模式,该模式主要采用令牌传递原理,第2种为集中方式,该模式主要采用主从通信原理,连接方式主要采用双线电缆或光缆,RS-485双绞线进行连接,拓扑结构可为多种形状,例如,环形,星星或树型。
1 西门子P L C 与A T V 71/61变频器的Profibus-DP连接主要采用集中介质访问模式,常用的拓扑结构为树形结构,下文主要应用此类型进行叙述。
1.1 通信卡接头管脚结构及相关定义想要实现ATV71/61变频器与Profibus-DP 网络的连接,VW3A3307通行卡是必不可少的条件,应保证Profibus-DP 通信卡具有9针SUB-D 连接器,同时,不需要任何额外的设备相连接,使用标准的Profibus-DP 电缆及接头进行连接即可。
1.2 通信卡的设置通讯卡在设置过程中,需要设置从站地址。
设置完成后,通过拨动拨码开关,完成开关设置,向上波动为ON ,向下拨动为OFF 。
开关组通常以二进制代码向十进制转换,即可设置从站地址,地址为23的拨码为00010111,第1支为89的拨码对应为01011001,寻址开关放置到ON 上就可以与ATV71/61系列变频器连接,拨到OFF 处能够西门子PLC 与施耐德ATV71/61变频器的Profibus-DP 通信文/盛丽娜变频器的启动、停止,频率设定等通信离不开PLC 和变频的支持,可实现多电机之间的同步运行,具有传输距离远,成本低,抗干扰能力强的特点。