
基于Viterbi的一种单目标跟踪算法
基 于 V tr i 一种 单 目标 跟 踪算 法 i b的 e
王 海鹏’孔 ,
( . 军 航 空 工程 学 院 , 1海 山东 烟台
挺 何 ,
友 李 莹 ,
葫芦岛 150) 2 0 1
24 0 , . 军 飞行 学 院 , 宁 6012 海 辽
摘
要 : 深 入 分 析 Vi ri 法 的基 础 上 , 现 存 的基 于 Vi ri 数 据 关 联 算 法 作 出 了一 定 的 正 , 出了 一 种 改 进 的 在 t b算 e 对 t b的 e 提
t e cu t r d n iy p r me e s a e d fi u t t e n f c . n t e e d t e sm u a i n r s ls s o t a h h l te e st a a t r r if l o g ti a t I h n h i l t e u t h w h t t e c o
V0 . 3 No. 1 5, 4
Ap 2 1 r. 0 0
火 力 与 指 挥 控 制
FieCo to r n r l& Co ma d Co to m n nr1
第 3 5卷 第 4期 21 0 0年 4月
文章 编 号 ;0 2 O 4 ( O O O — 0 9 0 1 0一 6 O 2 1 )40 0 —4
W ANG ip n , Ha — e g KONG ng , Ti HE You LIYi g , n
( . a 口 r u ia gi e rn n t u e Ya t i2 4 0 , i a, . v y n a e y, u u a 2 0 1 Ch n ) 1N y Z Ae o a t lEn n e i g I si t , n a 6 0 1 Ch n 2 Na y Fl i g Ac d m H l d o 1 5 0 , i a c t
ag rt m (VDA ) i p o o e . e ag rt m o l fe tv l r c h i ge t r e , n e ov h l o ih I s r p s d Th l o ih c u d ef ciey ta k t e sn l ag t a d r s l e t e
基 于 Vi r i 单 目标 数 据 互 联 算 法 (VD , 效 地 完 成 了 对 单 目标 的 跟 踪 , 解 决 了 P A 算 法 在 目标 检 测 概 率 较 低 时误 t b的 e I A)有 并 D 跟 踪率 偏 高 和 杂 波 密 度 参 数 在 实 际 中难 以获 取 的 问题 , 后 通 过 仿 真 验证 了结 论 的 正 确 性 。 最
通 常在 传感 器所 探测 的监 视 区域 内会 存在 杂 波或 虚
最近邻域法 ( NNS [ ] 概 率 数 据 互 联 算 法 F)1 、
( DAF) P c钊。 。
NNS F计 算 简单 , 易实现 , 容 但仅适 于 目标不 密 集 的环 境 , 如果 目标 密集 就会造成 错误 关联 , 跟踪 效
果 不理 想 。
P DA 算 法 主要 是计 算 每个 量测 值 与 预 测 值 之
c ncuson i o r c . o l i S c r e t Ke y wor :Vie bi sng e a ge t a ki g, da a s o ito ds t r , i l t r t r c n t a s ca i n, t r t e e to pr b biiy, c u t r a ge d t c i n oa l t lte
de iy pa a e e s nst r m t r
引 言
单 目标 跟 踪是 利用 传感 器 的离 散观 测来 估计 目 标 的 连续状 态 , 目标跟 踪 的基础 。 据 目标 的机 动 是 根
性 及算 法 的应用 环境 , 目标 跟踪 可 分为 : 单 单机 动 目 标 跟 踪 、 波 中单 目标 跟 踪 、 波 中机 动 目标 跟踪 。 杂 杂
pr bl m fPDA ha he e r rt a ki r a lt shi h whe t a ge t c i n p o b lt s l o e o t tt r o r c ng p ob biiy i g n he t r tde e to r ba iiy i ow n ad
Ab t a t Ba e o e na y i t t Vie b a g ihm , a s r c : s d n a de p a l s s o he t r i l ort n mod fc to h e s e t a a ii a i n on t e xit n d t a s i ton l ort s oca i a g ihm ba e on sd Vie bi s t r i pr s n e e e t d, a a mpr v d i l t r e d t a s ca i n nd i o e sng e a g t a a s o ito
关 键 词 : tr i单 目标 跟 踪 , 据互 联 , Vi b, e 数 目标 检 测 概 率 , 波 密 度 参 数 杂
中图 分 类 号 : 1 . 8 V2 1 7 文献标识码 : A
Re e r h t i g e Ta g t Tr c i g r t m a e n Vie b s a c o a S n l r e a k ng Al o i h b s d o t r i
基于Viterbi算法的高灵敏度GPS信号跟踪

( S h a n g h a i K e y L a b o r a t o r y o f N a v i g a t i o n a n d L o c a t i o n b a s e d S e r v i c e s ,S h a n g h a i J i a o t o n g U n i v e r s i t y , S h a n g h m 2 0 0 2 4 0 ,C h i n a )
Hi g h S e n s i t i v i t y G PS Si g na l Tr a c ki ng Ba s e d o n Vi t e r bi Al g o r i t h m
CHEN Ka i ,YI NG Re n- d o n g,LI U Pe i — l i n,YU We n — x i a n
Ab s t r a c t :Hi g h s e n s i t i v i t y GP S r e c e i v e r h a s b e c o me a h o t r e s e a r c h t o p i c w i t h t h e n e e d o f n a v i g a t i o n i n t h e s c e n a i r o s c o v e ed r b y w o o d s o r i n d o o r .GP S we a k s i g n a l t r a c k i n g i s o n e o f t h e k e y i s s u e s t h a t mu s t b e s o l v e d .Re f e r r i n g t o t h e c h a r a c t e i r s t i c s o f we a k GP S s i na g l ,a n e w w e a k s i na g l t r a c k i n g me t h o d b a s e d o n V i t e r b i lg a o r i t h m i s d e v e l o p e d .S i mu l a t i o n r e s lt u s s h o w t h a t :t h e t r a c k -
维特比算法(Viterbi)及python实现样例
维特⽐算法(Viterbi)及python实现样例维特⽐算法(Viterbi)维特⽐算法维特⽐算法shiyizhong 动态规划算法⽤于最可能产⽣观测时间序列的-维特⽐路径-隐含状态序列,特别是在马尔可夫信息源上下⽂和隐马尔科夫模型中。
术语“维特⽐路径”和“维特⽐算法”也被⽤于寻找观察结果最有可能解释的相关dongtai 规划算法。
例如在统计句法分析中动态规划可以被⽤于发现最有可能的上下⽂⽆关的派⽣的字符串,有时被称为“维特⽐分析”。
利⽤动态规划寻找最短路径动态规划是运筹学的⼀个分⽀,是求解决策过程最优化的数学⽅法,通常情况下应⽤于最优化的问题,这类问题⼀般有很多可⾏的解,每个解有⼀个值,⽽我们希望从中找到最优的答案。
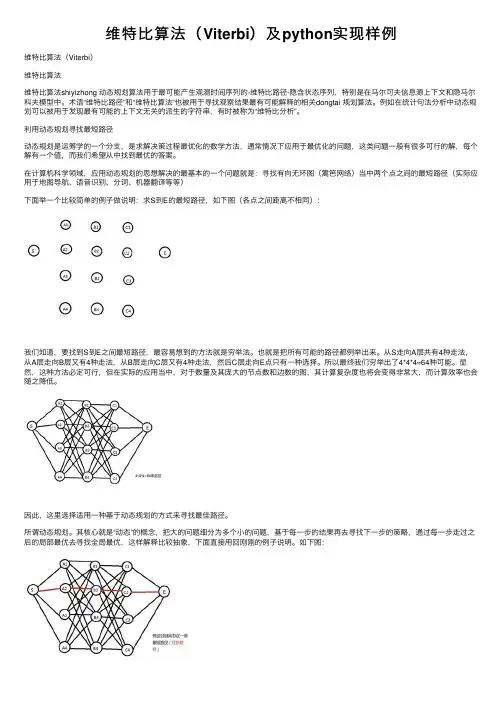
在计算机科学领域,应⽤动态规划的思想解决的最基本的⼀个问题就是:寻找有向⽆环图(篱笆⽹络)当中两个点之间的最短路径(实际应⽤于地图导航、语⾳识别、分词、机器翻译等等)下⾯举⼀个⽐较简单的例⼦做说明:求S到E的最短路径,如下图(各点之间距离不相同):我们知道,要找到S到E之间最短路径,最容易想到的⽅法就是穷举法。
也就是把所有可能的路径都例举出来。
从S⾛向A层共有4种⾛法,从A层⾛向B层⼜有4种⾛法,从B层⾛向C层⼜有4种⾛法,然后C层⾛向E点只有⼀种选择。
所以最终我们穷举出了4*4*4=64种可能。
显然,这种⽅法必定可⾏,但在实际的应⽤当中,对于数量及其庞⼤的节点数和边数的图,其计算复杂度也将会变得⾮常⼤,⽽计算效率也会随之降低。
因此,这⾥选择适⽤⼀种基于动态规划的⽅式来寻找最佳路径。
所谓动态规划。
其核⼼就是“动态”的概念,把⼤的问题细分为多个⼩的问题,基于每⼀步的结果再去寻找下⼀步的策略,通过每⼀步⾛过之后的局部最优去寻找全局最优,这样解释⽐较抽象,下⾯直接⽤回刚刚的例⼦说明。
如下图:⾸先,我们假设S到E之间存在⼀条最短路径(红⾊),且这条路径经过C2点,那么我们便⼀定能够确定从S到C2的64条(4*4*4=64)⼦路经当中,该⼦路经⼀定最短。
基于VTA的超视距雷达海面目标检测前跟踪

龙源期刊网
基于VTA的超视距雷达海面目标检测前跟踪
作者:庞洁王增福杨峰
来源:《现代电子技术》2012年第09期
摘要:针对超视距雷达(OTHR)海杂波环境下的目标检测问题,提出了一种基于贝叶斯滤波和VTA的检测前跟踪算法。
将雷达回波信号进行距离、方位维处理后,即在多普勒级进行信号处理。
对每一个距离、方位单元,利用临近单元信号构建白化滤波器对信号进行预白化处理,采用贝叶斯滤波方法构造各个检测单元目标存在的广义似然比,即路径积分矩阵的各元素。
采用Viterbi算法进行检测跟踪,在输出检测结果的同时给出目标航迹。
仿真结果表明,该算法可以有效地解决跨单元问题,检测到目标。
关于单目标跟踪方法的研究综述

关于单目标跟踪方法的研究综述单目标跟踪(Single Object Tracking,SOT)是计算机视觉领域的一个重要研究课题。
它的主要目标是对视频序列中的一个特定目标进行连续的跟踪。
相对于其他多目标跟踪方法,SOT更加具有挑战性,因为它需要在没有先验信息的情况下,仅凭图像序列本身推断目标位置的变化。
本文将对单目标跟踪方法的研究进行综述,并分析当前的研究热点和未来的发展趋势。
目前,学术界对单目标跟踪方法的研究主要可以分为传统方法和深度学习方法两个方向。
传统方法主要利用图像处理和机器学习技术,如边缘检测、颜色直方图和支持向量机等,来进行目标跟踪。
这些方法在一定程度上能够满足一些简单场景下的跟踪需求,但在复杂的背景干扰、目标形变和遮挡等情况下,性能较差。
深度学习方法则通过利用深度卷积神经网络(Convolutional Neural Networks,CNN)来提取图像特征,并结合循环神经网络(Recurrent Neural Networks,RNN)等技术进行目标的在线跟踪。
这种方法通过大规模数据集的训练,取得了更好的跟踪效果。
随着深度学习的兴起,很多基于卷积神经网络的方法被提出并取得了显著的成果。
其中,Siamese网络是一种常见的SOT方法,它通过将目标样本和图像序列的模板进行比较,学习得到目标的视觉特征表示。
另外,多尺度跟踪方法也是一个研究热点,它通过在不同尺度下对目标进行跟踪,来提高跟踪的准确性和鲁棒性。
此外,目标的运动预测和目标的外观更新也是当前研究的重点方向。
前者主要通过分析目标的运动规律,预测目标的下一帧位置,以提高跟踪效果;后者则通过将目标的外观与在线获取的图像信息进行更新,以适应目标外观的变化和环境的变化。
未来,单目标跟踪方法的研究还有许多挑战和发展空间。
首先,目前的研究主要集中在2D图像上的跟踪,而在复杂的场景下,如遮挡和视角变化等,仅仅利用2D图像信息是不够的。
因此,将3D信息和语义信息结合到单目标跟踪中将是一个有前景的研究方向。
HMM模型和Viterbi算法

HMM模型和Viterbi算法⼀、隐含马尔可夫模型(Hidden Markov Model)1、简介 隐含马尔可夫模型并不是俄罗斯数学家马尔可夫发明的,⽽是美国数学家鲍姆提出的,隐含马尔可夫模型的训练⽅法(鲍姆-韦尔奇算法)也是以他名字命名的。
隐含马尔可夫模型⼀直被认为是解决⼤多数⾃然语⾔处理问题最为快速、有效的⽅法。
2、马尔可夫假设 随机过程中各个状态S t的概率分布,只与它的前⼀个状态S t-1有关,即P(S t|S1,S2,S3,…,S t-1) = P(S t|S t-1)。
⽐如,对于天⽓预报,硬性假定今天的⽓温只与昨天有关⽽和前天⽆关。
当然这种假设未必适合所有的应⽤,但是⾄少对以前很多不好解决的问题给出了近似解。
3、马尔可夫链 符合马尔可夫假设的随机过程称为马尔可夫过程,也称为马尔可夫链。
图:马尔可夫链 在这个马尔可夫链中,四个圈表⽰四个状态,每条边表⽰⼀个可能的状态转换,边上的权值是转移概率。
隐含马尔可夫链是上述马尔可夫链的⼀个扩展:任⼀时刻t的状态S t是不可见的。
所以观察者没法通过观察到⼀个状态序列S1,S2,S3,…,S T来推测转移概率等参数。
但是隐含马尔可夫模型在每个时刻t会输出⼀个符号O t,⽽且O t和S t相关且仅和S t相关。
这称为独⽴输出假设。
隐含马尔可夫模型的结构如下图,其中隐含的状态S1,S2,S3,…是⼀个典型的马尔可夫链。
鲍姆把这种模型称为“隐含”马尔可夫模型。
图:隐含马尔可夫模型4、隐含马尔可夫模型的三个基本问题(1)给定⼀个模型,如何计算某个特定的输出序列的概率? Forward-Backward算法(2)给定⼀个模型和某个特定的输出序列,如何找到最可能产⽣这个输出的状态序列? 维特⽐算法(3)给定⾜够量的观测数据,如何估计隐含马尔可夫模型的参数?训练隐含马尔可夫模型更实⽤的⽅式是仅仅通过⼤量观测到的信号O1,O2,O3,….就能推算模型参数的P(S t|S t-1)和P(O t|S t)的⽅法(⽆监督训练算法),其中主要使⽤鲍姆-韦尔奇算法。
“维特比”(Viterbi)算法

隐马尔可夫模型中的Viterbi算法2008年1月24日这篇文章简单描述一下Viterbi算法——一年之前我听过它的名字,直到两周之前才花了一点时间研究了个皮毛,在这里做个简单解释。
先用一句话来简单描述一下:给出一个观测序列o1,o2,o3 …,我们希望找到观测序列背后的隐藏状态序列s1, s2, s3, …;Viterbi以它的发明者名字命名,正是这样一种由动态规划的方法来寻找出现概率最大的隐藏状态序列(被称为Viterbi路径)的算法。
这里需要抄一点有关隐马可夫序列(HMM,Hidden Markov Model)的书页来解释一下观测序列和隐藏状态序列。
首先从最简单的离散Markov过程入手,我们知道,Markov随机过程具有如下的性质:在任意时刻,从当前状态转移到下一个状态的概率与当前状态之前的那些状态没有关系。
所以,我们可以用一个状态转移概率矩阵来描述它。
假设我们有n个离散状态S1, S2,…Sn,我们可以构造一个矩阵A,矩阵中的元素aij表示从当前状态Si下一时刻迁移到Sj状态的概率。
但是在很多情况下,Markov模型中的状态是我们观察不到的。
例如,容器与彩球的模型:有若干个容器,每个容器中按已知比例放入各色的彩球(这样,选择了容器后,我们可以用概率来预测取出各种彩球的可能性);我们做这样的实验,实验者从容器中取彩球——先选择一个容器,再从中抓出某一个球,只给观察者看球的颜色;这样,每次取取出的球的颜色是可以观测到的,即o1, o2,…,但是每次选择哪个容器是不暴露给观察者的,容器的序列就组成了隐藏状态序列S1, S2,…Sn。
这是一个典型的可以用HMM描述的实验。
HMM有几个重要的任务,其中之一就是期望通过观察序列来猜测背后最有可能的隐藏序列。
在上面的例子中,就是找到我们在实验中最有可能选择到的容器序列。
Viterbi正是用来解决这个问题的算法。
HMM另外两个任务是:a) 给定一个HMM,计算一个观测序列出现的可能性;b)已知一个观测序列,HMM参数不定,如何优化这些参数使得观测序列的出现概率最大。
单目标跟踪的主要算法
单目标跟踪的主要算法
基于特征的方法:基于特征的方法通过提取目标的颜色、纹理和形状等特征进行跟踪。
在目标被完全遮挡的情况下,基于特征的方法往往容易失效。
常用的算法包括:Mean Shift、Camshift、TLD等。
基于滤波的方法:基于滤波的方法通过建立一个滤波器来预测目标的位置和运动轨迹。
常用的算法包括:Kalman Filter、Particle Filter等。
这些方法对于线性系统的跟踪比较有效,但在处理非线性系统时可能会出现问题。
基于深度学习的方法:随着深度学习技术的发展,基于深度学习的方法在单目标跟踪领域也取得了很大的进展。
这些方法通过训练神经网络来学习目标的特征表示,并利用这些特征进行跟踪。
常用的算法包括:Siamese Network、Tracklet Network等。
基于深度学习的方法在处理复杂场景和遮挡问题时具有较好的性能,但需要大量的计算资源和训练数据。
基于生成模型的方法:基于生成模型的方法通过构建目标模型来生成目标的候选位置,并利用一些规则进行筛选。
常用的算法包括:Multiple Hypothesis Tracking、Tracklet-based Tracking等。
基于生成模型的方法在处理遮挡问题时具有一定的优势,但在处理复杂场景时可能会出现问题。
以上是单目标跟踪的主要算法,各种算法都有其优缺点,在实际应用中需要根据具体场景选择合适的算法。
基于GSWD-Viterbi的弹道目标微动特征提取算法
基于GSWD-Viterbi的弹道目标微动特征提取算法李靖卿;冯存前;贺思三;唐东丽【摘要】针对弹道目标信号分量多、噪声敏感性强以及各散射点强度变化范围大的问题,提出一种新的弹道目标微多普勒特征提取算法.在滑动模型的基础上,首先在时域进行GSWD变换,然后通过Viterbi算法依次提取出各信号分量,最后利用逆S 变换在时域内重构信号来实现降噪,并运用求和平均误差补偿方法求出目标的微多普勒信息.结果表明,该方法抗噪性好,较为准确的提取出弹道目标的微多普勒参数.【期刊名称】《弹箭与制导学报》【年(卷),期】2015(035)006【总页数】4页(P94-97)【关键词】GSWD;Viterbi算法;弹道目标;特征提取【作者】李靖卿;冯存前;贺思三;唐东丽【作者单位】空军工程大学防空反导学院,西安710051;空军工程大学防空反导学院,西安710051;空军工程大学防空反导学院,西安710051;空军工程大学防空反导学院,西安710051【正文语种】中文【中图分类】TN957微多普勒信息提取技术是实现弹道目标识别的关键技术之一[1]。
作为非合作目标,弹道目标对先验信息比较敏感,而目标的微动特性恰好不甚依赖于先验要求,能够被精密雷达获取。
V.C.Chen首先将时频分析方法引入到目标微多普勒参数的提取[2]中,为弹道目标识别提供了新的研究思路。
文献[3]利用STFT和AP聚类相结合的方法,在混合信号模型的基础上,分离出多分量非平稳信号,但STFT时频分辨率不高。
文献[4]采用连续小波变换(CWT)来处理无线电波传感器信号,取得了较好的测量精度,但CWT无法准确得到目标信号的相位信息,且所得频谱幅值受限于频率的变化。
文献[5]在Wigner-Ville分布(WVD)上构造正交基窗函数,有效的实现了旋转机构的提取及故障诊断,但依然存在交叉项。
综合这些方法和特点,文中采用广义S变换(GSWD)[6]与Viterbi算法[7]相结合的方法,它能有效的分离并提取出弹道目标的微多普勒特征。
目标跟踪之轮廓跟踪(转)
⽬标跟踪之轮廓跟踪(转)轮廓跟踪形状复杂的⽬标难以⽤简单的⼏何形状来表⽰。
基于轮廓的⽅法提供了较为准确的形状描述。
这类⽅法的主要思想是⽤先前帧建⽴的⽬标模型找到当前帧的⽬标区域。
其中⽬标模型可以是颜⾊直⽅图、⽬标边缘或者轮廓。
基于轮廓的跟踪⽅法可以分为两类:形状匹配⽅法和轮廓跟踪⽅法。
前者在当前帧中搜索⽬标性状,后者则通过状态空间模型或直接的能量最⼩化函数推演初始轮廓在当前帧中的新位置。
1 形状匹配⽅法这种⽅法类似于基于模板的跟踪,在当前帧中搜索⽬标的轮廓和相关模型。
Huttenlocher et al.[1993] - ⽤基于边缘的表达⽅式进⾏形状匹配,⽤Hausdorff距离进⾏匹配测量。
Li et al. [2001] - 也提出了⽤Hausdorff距离的形状匹配⽅法。
另⼀种匹配形状的⽅法是在连续两帧中寻找关联轮廓,建⽴轮廓关联,或称为轮廓匹配,是类似于点匹配的⼀种⽅法。
这种⽅法使⽤了⽬标的外观特征。
-轮廓检测通常由背景减除实现。
-轮廓被提取后,匹配由计算⽬标模型和每个轮廓之间的距离实现。
-⽬标模型可以使密度函数(颜⾊或边缘直⽅图)、轮廓边界、⽬标边缘或这些信息的组合Kang et al.[2004] - 使⽤了颜⾊和边缘直⽅图作为⽬标模型Haritaoglu et al. [2000 - 使⽤了轮廓内部得到的边缘信息建模⽬标外观⽤光流法提取进⾏轮廓匹配也是⼀种思路。
如Sato and Aggarwal [2004] - ⽤Hough变换计算轮廓轨迹2 轮廓跟踪这种⽅法从前⼀帧的轮廓位置开始轮廓推演,得到当前帧的轮廓。
前提是当前帧和前⼀帧的⽬标轮廓有所交叠。
这类⽅法⼜有两种不同的实现⽅式,⽤状态空间模型建模轮廓的形状和运动,或直接⽤梯度搜索等轮廓能量最⼩化⽅法推演轮廓。
2.1 ⽤状态空间模型跟踪⽬标状态由轮廓的形状和运动参数定义。
状态在轮廓的后验概率最⼤化时更新。
Terzopoulos and Szeliski [1992] - ⽤控制点的运动定义⽬标状态,控制点的动态性⽤弹簧模型建模。
“维特比”算法
“维特比”算法维特比算法(Viterbi algorithm)是一种用于解码隐马尔可夫模型(Hidden Markov Model,HMM)的动态规划算法。
它是由Andrew Viterbi 在1967年提出,因此得名。
隐马尔可夫模型是一种用于描述具有隐藏(不可观察)状态的过程的统计模型。
该模型由状态集合、观测集合、状态转移概率矩阵、观测概率矩阵、初始状态概率向量组成。
维特比算法的目标是找到给定观测序列条件下最有可能的状态序列。
它通过分析所有可能的状态序列并计算它们的概率来实现这一目标。
维特比算法的核心思想是利用动态规划的方式来避免重复计算,以提高算法的效率。
算法利用一个二维矩阵来保存中间结果,其中每个元素表示以当前观测为结束点的最优状态路径的概率。
算法的步骤如下:1.初始化:将第一次观测作为当前观测,计算每个隐藏状态的初始概率。
2.递推:对于每个后续观测,计算每个隐藏状态的最大概率路径。
3.终止:选择以最后一个观测为结束点的最大概率路径作为最终的状态序列。
在递推过程中,维特比算法利用状态转移概率和观测概率来计算当前观测下每个隐藏状态的最大概率路径。
具体地,对于每个隐藏状态,算法选择前一个观测下最大概率路径与当前状态到下一个状态的转移概率的乘积最大的路径作为最优路径。
维特比算法的时间复杂度取决于观测序列的长度和状态的数量,通常为O(TN^2),其中T是观测序列的长度,N是状态的数量。
维特比算法在自然语言处理和语音识别等领域有着广泛的应用。
例如,在语音识别中,维特比算法可以从观测到的声学特征序列中推断出最有可能的音标序列。
综上所述,维特比算法是一种用于解码隐马尔可夫模型的动态规划算法,通过分析所有可能的状态序列并计算它们的概率来找到给定观测序列条件下最有可能的状态序列。
它在自然语言处理和语音识别等领域有着广泛的应用,并通过利用动态规划的方式来避免重复计算,提高算法的效率。