
《无人水面艇检验指南》
第 1 节 系统目标 ..............................................................................................................................12 第 2 节 一般规定 ..............................................................................................................................12 第 3 节 通信设备 ..............................................................................................................................13 第 4 节 通信软件 ..............................................................................................................................13
第 5 章 艇体 ................................................................................................................................... 23
第 1 节 功能目标 ..............................................................................................................................23 第 2 节 一般规定 ..............................................................................................................................23 第 3 节 纤维增强塑料艇 ..................................................................................................................24 第 4 节 钢质艇 ..................................................................................................................................32 第 5 节 铝合金艇 ..............................................................................................................................35 第 6 节 门、盖等设施 ......................................................................................................................37 第 7 节 稳性 ......................................................................................................................................37 第 8 节 舾装 ......................................................................................................................................37 第 9 节 收放系统 ..............................................................................................................................38
第 2 章 总体目标及功能要求........................................................................................................... 9
第 1 节 总体目标 ................................................................................................................................9 第 2 节 一般规定 ................................................................................................................................9 第 3 节 功能要求 ..............................................................................................................................10
第 1 节 一般规定 ................................................................................................................................1 第 2 节 图纸审查 ......................................................................................................................................................................................................................................3 第 4 节 建造中检验 ............................................................................................................................4 第 5 节 建造后检验 ............................................................................................................................5
第 4 章 操控系统............................................................................................................................ 15
第 1 节 系统目标 ..............................................................................................................................15 第 2 节 一般规定 ..............................................................................................................................15 第 3 节 操控设备 ..............................................................................................................................16 第 4 节 操控软件 ..............................................................................................................................18
指导性文件 GUIDANCE NOTES
GD24-2017
中国船级社
无人水面艇检验指南
(2018)
2018 年 1 月 1 日生效 北京
I
目录
第 1 章 通则 ..................................................................................................................................... 1
第 6 章 轮机 ................................................................................................................................... 39
如何使用无人船进行水域测量和水质监测

如何使用无人船进行水域测量和水质监测水是生命之源,对水域的测量和水质的监测一直是环境保护和水资源管理的重要任务。
然而,传统的人工测量方法不仅费时费力,还存在着安全隐患。
近年来,随着科技的发展,无人船技术的应用逐渐成为水域测量和水质监测的新选择。
本文将介绍如何使用无人船进行水域测量和水质监测的方法和技术。
一、无人船的基本原理无人船,顾名思义,就是没有人操控的船只。
其基本原理是通过无线通信技术和自主导航系统,利用传感器等设备对水域进行测量和监测。
无人船在船体结构、导航系统和能源供应等方面与传统船只存在差异。
船体结构通常采用轻型材料,以提高自身浮力和机动性。
导航系统则包括全球定位系统(GPS)和惯性导航系统(INS),能够实现船只的精确定位和路径规划。
能源供应方面,无人船一般采用电力或太阳能供电,以减少燃料消耗和环境污染。
二、水域测量方法使用无人船进行水域测量可以借助激光测距仪、声纳和相机等设备。
具体而言,可以通过安装在无人船上的激光测距仪对水深进行测量,进而绘制水深图和水下地形图。
声纳则用于测量水下物体的位置和形状,可广泛应用于海底地形测绘、水生物调查等领域。
相机用于拍摄水域景观照片,以提供更直观的信息和数据支持。
这些测量方法的组合使用不仅能够获得详细的水域信息,还能够提高测量的准确性和效率。
三、水质监测技术水质监测是评估水环境状况和保护水资源的重要手段。
无人船可以通过搭载传感器来采集水质参数,如温度、溶解氧、氨氮、浊度和藻类浓度等。
传感器将水质参数转化为电信号,并通过数据采集系统传送到中心控制台进行实时处理。
这样可以实时监测水质状况,发现异常情况,及时采取相应措施。
同时,无人船还可以利用机载相机记录水体表面的图像信息,通过图像处理技术提取水质信息。
这些技术和手段的综合应用,能够提高水质监测的精度和时效性。
四、无人船在水域测量和水质监测中的优势和应用领域相比传统的水域测量和水质监测方法,无人船具有诸多优势。
船舶自动识别系统(AIS)设备专项检查指南

船舶自动识别系统(AIS)设备专项检查指南船舶自动识别系统(AIS)设备专项检查指南本指南提供给现场检查人员开展检查时使用。
除本指南以外,检查员还应该参考下列文件:(一)国际海事组织(IMO)海安会通函MSC.1/Circ.1252;(二)关于印发《国内航行船舶船载电子海图系统和自动识别系统设备管理规定》的通知(海船舶〔2010〕156号)。
检查人员在检查中须分清船舶所配备的AIS设备属于A级还是B 级,根据AIS设备的不同级别,检查要求和缺陷处理要求也将不同。
船舶根据国际公约、法定检验技术规则所要求配备的AIS设备应为A 级。
B级AIS设备为加强航行安全而建议非SOLAS或法定检验技术规则船舶安装配备的助航设备,在设备功能和性能指标方面相对于A级设备进行了简化和降低,设备成本较低,便于普及安装。
A级AIS应符合国际电工委员会(IEC) 61993-2标准《海上导航和无线电通信设备和系统-自动识别系统(AIS)第二部分:通用自动识别系统(AIS)A级船载设备-操作和性能需求、测试方法和要求的测试结果》。
B级AIS应符合中国海事局《国内航行船舶船载B级自动识别系统(AIS)设备(SOTDMA)技术要求(暂行)》或国际电工委员会(IEC)62287-1标准《海上航行和通信设备与系统B级船载自动识别系统(AIS)第一部分:载波侦听时分多址技术(CSTCDMA)》。
1. AIS-A级船载设备检查要求1.1 安装1.1.1船舶是否按配备要求安装AIS总吨及以上的非国际航行船舶以及所有客船(如有免除的除外)。
1.1.2 AIS是否有型式认可证书如船舶已配备,是否有该设备的型式认可证书,其次核对该设备是否已经在船舶检验证书航行设备栏里签注,检查时注意核对设备型号。
1.1.3 AIS是否装有主、应急双套电源,且能自动切换查看电源联接情况,该设备应由主电源供电,另外还接入应急电源。
检查AIS是否装有主、应急双套电源,且能自动切换。
无人艇:向未来进发
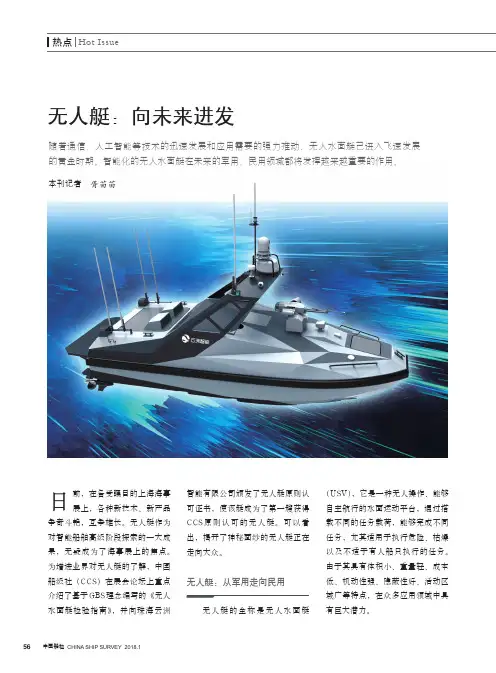
无人艇:向未来进发随着通信、人工智能等技术的迅速发展和应用需要的强力推动,无人水面艇已进入飞速发展的黄金时期。
智能化的无人水面艇在未来的军用、民用领域都将发挥越来越重要的作用。
热点 Hot Issue日前,在备受瞩目的上海海事展上,各种新技术、新产品争奇斗艳,互争雄长。
无人艇作为对智能船舶高级阶段探索的一大成果,无疑成为了海事展上的焦点。
为增进业界对无人艇的了解,中国船级社(CCS)在展会论坛上重点介绍了基于GBS理念编写的《无人水面艇检验指南》,并向珠海云洲智能有限公司颁发了无人艇原则认可证书,使该艇成为了第一艘获得CCS原则认可的无人艇。
可以看出,揭开了神秘面纱的无人艇正在走向大众。
无人艇:从军用走向民用无人艇的全称是无人水面艇(USV),它是一种无人操作、能够自主航行的水面运动平台,通过搭载不同的任务载荷,能够完成不同任务,尤其适用于执行危险、枯燥以及不适于有人船只执行的任务。
由于其具有体积小、重量轻、成本低、机动性强、隐蔽性好、活动区域广等特点,在众多应用领域中具有巨大潜力。
本刊记者 胥苗苗CCS 向珠海云洲智能有限公司颁发了无人艇原则认可证书,该艇为第一艘获得CCS原则认可的无人艇伸,中国的无人艇(船)也会将触角伸向海洋。
各种危险或重复工作都会向无人化、智能化、标准化、网络化的方向发展。
无人艇通过搭载不同的传感器系统可以完成各种各样的任务,如监测海洋环境、观测海洋水文数据、勘探海洋资源和海洋灾害预警等任务。
可以预见,无人艇(船)未来的发展势必将更加“亲民”。
首部《无人水面艇检验指南》问世在国际国内,无人艇如雨后春笋般涌现,应用越来越广泛,正是基于国内外对船舶数字化、智能化,包括对无人船(艇)的研究与探索层出不穷,具有广阔的发展前景,中国船级社CCS 基于市场需求水面无人艇技术最早起源于二战期间,冷战时期得到快速发展。
时至今日,这一技术逐渐从军事走向民用。
开展无人水面艇研制的国家和地区主要包括美国、以色列、英国、法国、德国、瑞典、日本、新加坡等。
《无人水面艇检验指南》

第 1 节 系统目标 ..............................................................................................................................12 第 2 节 一般规定 ..............................................................................................................................12 第 3 节 通信设备 ..............................................................................................................................13 第 4 节 通信软件 ..............................................................................................................................13
1542轮机部分的特别检验除完成本节1541条所列项目外尚应完成下列项目检柴油机的气缸气缸盖阀及其传动装置活塞连杆曲轴及所有轴承曲拐箱机座机架曲拐箱门的紧固件及其冷却器燃油泵和附件凸轮轴及其转动装置以及平衡块振动阻尼器或减振器倒车机构机带泵和冷却器等应打开检查
无人水面艇检验指南英文
无人水面艇检验指南英文Unmanned Surface Vessel Inspection GuideIntroduction:Unmanned Surface Vessels (USVs) are an important tool in various maritime applications, including surveillance, research, and environmental monitoring. As with any vessel, it is essential to conduct regular inspections to ensure the safe and efficient operation of USVs. This inspection guide provides a general overview of the key areas to be considered when inspecting USVs.Pre-Inspection Preparations:1. Review the USV's operation manual and familiarize yourself with its components and systems.2. Ensure that all necessary safety equipment, such as life jackets, first aid kits, and fire extinguishers, are readily available and in good working condition.3. Conduct a visual inspection of the USV to check for any obvious signsof damage or wear.Inspection Checklist:1. Hull and Structure:- Check the hull for any signs of cracks, dents, or corrosion.- Inspect the external and internal structure for any damage that may compromise the integrity of the vessel.2. Propulsion System:- Examine the propulsion system, including the propellers and motors, for any signs of damage or wear.- Test the steering mechanism to ensure it is functioning properly.3. Electrical Systems:- Inspect the USV's electrical systems, including the battery, wiring, and control panels, for any signs of wear or corrosion.- Test all electrical components to ensure they are functioning properly.4. Communication and Navigation Systems:- Check the USV's communication and navigation systems, such as radios, GPS, and radar, for proper operation.- Ensure that all necessary equipment for safe navigation, such as lights and sound signals, are functional.5. Payload and Equipment:- Inspect any additional equipment or payloads carried by the USV, such as sensors or cameras, to ensure they are properly secured and operational.6. Emergency Systems:- Test the USV's emergency systems, such as the remote control shutdown and emergency buoy deployment, to ensure they are functioning properly.Post-Inspection Actions:1. Document any findings from the inspection and report any issues tothe appropriate authorities.2. Make any necessary repairs or adjustments to ensure the USV is in safe and proper working condition.3. Conduct regular follow-up inspections to ensure continued safe operation of the USV.Conclusion:Regular inspections of unmanned surface vessels are essential to ensure their safe and efficient operation. By following this inspection guide and conducting thorough and regular checks, operators can help mitigate potential risks and ensure the reliable performance of USVs in various maritime applications.。
海上自主水面船规则及航海保障应对

海上自主水面船规则及航海保障应对探讨张淑静(北海航海保障中心天津航测科技中心,天津 300211)航海技术标准和指导性意见是业界最高级别文件。
1.2 分类分级2018年12月MSC100会议为便于法规梳理的进程,将船舶自主等级分为4级:Ⅰ级——具有自动化处理和决策支持的船舶--船员在船上,以操作和控制船上的系统和功能。
某些操作可以自动,且有时可无人照看,但有船员在船上,以准备好进行控制。
Ⅱ级——船员在船上的遥控船舶--船舶从另一位置进行控制和操作。
船员可以在船上,以控制和操作船上的系统和功能。
Ⅲ级——无船员在船上的遥控船舶--船舶从另一位置进行控制和操作。
无船员在船上。
Ⅳ级——完全自主船舶--该船舶的操作系统能自动地作出决策和确定其操作行动。
应当注意到,在单次航行期间,MASS可能以一个或多个自主等级营运。
1.3 发展状态MASS一般指20 m以上无人船,而无人船即是智能船,对应于MASS的III—IV级,智能无人船舶研发更倾向于从小型船舶开始实践,优先研发远程操控、自主航线规划、自主避碰等技术。
2019年,MASS开始全球的加速发展,海洋强国纷纷开建船舶和测试实验,美国海军一艘没有任何船员的反潜无人舰从加州自行开往夏威夷后再返回,创下无人船自主航行的里程碑;日本邮船株式会社(NYK)“Iris Leader”滚装船完成了两段包含白天以及夜晚的自主航行试验。
2020年,韩国“SAMSUNG T-8”号拖船成功进行了远程自主航行测试,但受新冠疫情影响,一些代表性的项目和计划被迫推延,最近两年出现转机,中国的“智飞”号、韩国“世界路”号、英国“五月花”、挪威“YARA Birkeland”号等相继成功海测,日本成功进行无人船项目“MEGURI2040”全部6个不同船型、不同条件的实船测试。
技术研发的同时,IMO和几大船级社相继制定MASS 相关法规、标准、指南、规则,产、学、研配合测试场、研发基地形成MASS发展的链条。
关于印发载重线标志和水尺勘划及船体颜色检验指南的通知
关于印发载重线标志和水尺勘划及船体颜色检验指南的通知交通运输部海事局文号:海船检〔2011〕254号发布时间:2018-08-09 各省、自治区、直辖市船舶检验局(处),中国船级社,广东、黑龙江海事局:根据《船舶与海上设施法定检验规则》、《船体颜色标识和水尺勘划暂行规定》,我局制订了《载重线标志和水尺勘划及船体颜色检验指南》。
现印发给你们,请遵照执行。
载重线标志和水尺勘划及船体颜色检验指南1.1 本指南阐述的是依据中华人民共和国海事局现行《船舶与海上设施法定检验规则》、《船体颜色标识和水尺勘划暂行规定》,在船舶载重线证书签发或签证之前,对船舶载重线标志、水尺勘划及船体颜色所进行的检验。
1.2 本规定适用于船长20m及以上的中国籍国内航行船舶,但不适用于运动艇、高速船、浮船坞和非营业性游艇。
2.1 初次检验2.1.1 干舷核定(1)核查载重线标志和水尺图审批意见的落实情况;(2)测量实船型深与批准图纸相符。
2.1.2 载重线标志及水尺标志检查(1)根据批准的载重线标志和水尺图检查载重线标志及水尺标志勘划的正确性。
载重线高低偏差应在±1.Omm范围内。
水尺位置高低偏差标准在±1.Omm范围内,允许极限为±2.Omm。
a.海船载重线勘划在载重线圆环的前方,即左舷的载重线在载重线圆环的左边,右舷的载重线在载重线圆环的右边。
海船载重线标志、线段以及甲板线的式样及尺寸规定如图1所示。
(当由中国船级社勘划载重线时,则用CS代替ZC。
)b.内河船舶左右舷的载重线标志相同,内河船舶载重线标志、线段以及甲板线的式样及尺寸规定如图2所示。
c.首、尾两舷水尺标志尽可能勘划在首、尾垂线处,并可根据实际情况平行引伸勘划成阶梯状,尾部可以将水尺标志勘划在舵叶后缘适当位置;船长中部两舷勘划水尺标志时,海船水尺标志在载重线圆环中心向后1200mm处或最近的肋位上,内河船舶水尺刻度垂直线段的右边线应在离载重线圆环中心向左600mm处。
无人船快速性试验方法
无人船快速性试验方法无人船是一种无需人员操控的船只,能够通过自动导航和遥控技术完成任务。
为了保证无人船的快速性能,需要进行相应的试验方法。
一、静态试验1.船体结构试验:对无人船的船体结构进行静力试验,以验证其强度和刚度是否满足要求。
试验中可以采用水压试验或模拟试验等方法。
2.电子设备试验:对无人船的电子设备进行功能测试和性能验证,包括通信系统、导航系统、遥控系统等。
测试中需要模拟不同工作状态和环境条件,以验证其稳定性和可靠性。
二、动态试验1.航行实验:对无人船在不同航行状态下进行实验,验证其动力性能和操控性能。
包括起航、加速、减速、转弯等动作,并考察其稳定性和航行精度。
2.急停实验:对无人船在高速行驶过程中进行急停试验,测试其制动性能和响应速度。
可以在开放水域进行试验,采用定点停船或急转弯等方式进行测试。
三、水下试验1.潜水试验:对无人船进行潜水试验,测试其潜航性能和浮力控制能力。
可以在水池中进行试验,模拟不同水深和潜航速度条件,测试其潜水稳定性和操纵性。
2.水下作业试验:对无人船进行水下定位、采样、修复等作业试验,验证其水下作业能力和精度。
试验中需要模拟不同作业场景和工作负载,确保无人船能够完成各项任务。
四、性能评估1.速度测试:对无人船在平稳水域进行速度测试,记录其最高速度、加速度和减速度等性能指标。
可以通过GPS和测流仪等设备进行测量,并进行数据分析。
2.载荷测试:对无人船进行负载测试,测试其承载能力和稳定性。
可以通过负载传感器和浮力测试设备进行测试,确保无人船能够承受相应的作业负荷。
以上是无人船快速性试验的方法,通过这些试验可以全面评估无人船的性能和工作能力,为进一步优化设计和改进提供依据。
同时,在试验过程中需要注意安全,确保试验过程和环境的安全性。
《游艇检验技术要求》
《游艇检验技术要求》(评审稿)中国船级社上海规范所2005.1简要编写说明随着我国国民经济持续多年高速发展,人民生活水平的不断提高,人们的交通概念和消费模式也发生着巨大变化。
作为水上休闲娱乐器材,游艇正成为风行世界各地家庭和个人高级耐用消费品。
我国有占世界上约1/4的人口,其有发展游艇经济的先天条件:水网稠密、海岸线漫长,内陆江河纵横交错,湖泊水库星罗棋布,沿海岛屿林立,傍水名胜处处可见。
故开发水上交通、水上休闲活动和观光旅游项目,已成为水网发达地区的重要经济活动。
尤其是近年来部分先富起来人群购买游艇或租用游艇能力的增强,使得游艇正越来越成为人们新的娱乐休闲方式。
鉴于目前还没有适合于游艇的检验标准,为保障游艇的安全营运、保护环境不受污染,急切制定游艇检验标准。
本要求就是在此背景下按照CCS总部下达的任务编制的。
本要求主要在CCS《沿海小船检验规范》的基础上,参照《海上高速船入级与建造规范》、ISO小艇国际标准,综合分析欧洲小艇导则、国外小船法规、美国ABYC标准、以及其他国际规范标准的要求,结合国内情况,对非营业性游艇作出规定。
其主要要求如下:1、适用于包括海上与内河航行的所有非营业性机动游艇;2、检验周期与一般货船相同,但对图纸资料及检验项目考虑该游艇的特点,予以简化。
并对批量生产的原型艇引入产品型式认可的检验模式;3、在某些方面的要求尽量与ISO接轨,如受力尾封板要求,门窗盖密性要求等;4、根据非营业性游艇的实际情况对舾装、消防设备、救生设备等予以简化。
对固定在温暖水域营运的艇,允许使用敞开式两面可用救生筏代替气胀式救生筏;5、从美观方面考虑,不要求勘划载重线标志;6、对8m以下的游艇,给出简易的完整稳性衡准方法;7、考虑到其航区的不固定,要求加配测深仪。
对从事夜航的艇加配雷达。
目录第1章通则第1节一般规定第2节检验与证书第2章艇体结构第1节纤维增强塑料艇第2节钢质艇第3节铝合金艇第3章轮机第1节一般规定第2节发动机装置第3节汽油机和(或)汽油柜的舱室第4节轴系与推进器第5节燃油系统第6节排气系统第7节舱底水设施第8节操舵装置第4章电气装置第1节一般规定第2节电源与配电第3节系统保护第4节照明与航行灯第5节电缆第6节艇内安装汽油机的附加要求第5章舾装、布置与乘员定额第1节舵设备第2节锚泊与系泊设备第3节舱室布置与乘员定额第6章消防第1节一般规定第2节结构防火与布置第3节灭火设备第7章干舷、稳性与吨位第1节载重线、干舷与储备浮力第2节完整稳性第3节分舱与布置第4节吨位第8章安全设备与环保要求第1节信号设备第2节无线电通信设备第3节航行设备第4节救生设备第5节环保要求第9章液化石油气(LPG)动力游艇的附加要求第1节一般规定第2节LPG发动机第3节LPG供气系统第4节布置与通风第5节探测与报警系统第6节结构防火与消防用品第7节其他附录:游艇操作手册编写要求第1章通则第1节一般规定1.1.1目的1.1.1.1为保障非营业性游艇及人命财产的安全,防止水域环境污染,特制定《游艇检验技术要求(非营业性)》(以下简称本要求)。
无人机舱当值检查清单
UMS CHECK LIST STANDING INSTRUCTION1. 在进行无人机舱操作前,应严格遵照本检查清单执行。
2. 本检查清单的各项内容应在海上定速后完成(无论何时定速),并应在随后每天的1700H实行无人机舱前完成。
3. 机务主管访船时应检查该记录,如发现未遵照执行,将对轮机长采取措施。
4. 检查方法:1) 对每个检查点进行检查后,根据机器的状况以下列图示标示:✓-正常点O -非正常点2) 机器的震动用手确认;3) 主配电板和控制面板温度用手确认;4) 机器的噪音用侦听棒进行确认;5) 污水和油渣在实行无人机舱前应泵出或泵至污水柜和污油柜;6) 下列可能造成火患的因素应在实行无人机舱前消除:a) 漏油至热的表面上;b) 高温气体或蒸汽泄漏;c) 电器设备高温;5. 主机Main Engine1) 工作参数-是否所有参数在推荐范围内(记录单缸排气、透平进出口温度、燃油泵、进出口滑油压力和温度)2) 主机负荷-主机油门杆刻度和集控室读数3) 泄漏-燃油泵、汽缸头连杆、液压伺服器和透平上是否有可见的油漏4) 所有辅助泵浦-主机所有辅助泵浦工作良好、无泄漏5) 自动控制-排干所有可能产生的积水6) 检查各冷却水柜(缸套、活塞、燃油喷射器等)水位正常,需要时注水1) 工作参数-是否所有参数在推荐范围内(至少记录机旁扫气温度、滑油压力、冷却水压力、燃油压力等)2) 负荷-功率、电压、电流3) 备用辅机-曲拐转动二圈,检查滑油油壳底、检查所有阀开启、辅机启动开关处于stand-by模式4) 泄漏-燃油泵或其它泵浦是否有任何可见的油漏5) 观察辅机运行是否任何异常1) 压力-记录锅炉压力,检查是否处于自动点火模式2) 水位-吹通玻璃水位计并确认水位3) 大气冷凝器-检查记录冷凝器和冷却水温度4) 热水井-检查热水井的水位正常,无油渍或其它污染物1) 气瓶压力,包括应急空气瓶-记录所有压力2) 气瓶放残-无积水3) 空气压缩机-运行的、备用的4) 主停止阀的位置-关或开1) 运行中的泵浦的温度-用手触感马达和泵浦轴2) 泵浦泄漏-如发现较大的泄漏应告知轮机长3) 运行中的泵浦的压力-是否在正常的工作范围?4) 备用泵浦应处于stand-by模式-检查备用泵浦各阀是否开启和转换到stand-by 模式1) 检查舵机的操作2) 检查舵机液压系统是否有泄漏-如发现应告知轮机长3) 检查液压柜液位-需要时添加至正常液位4) 需要时舵承舵轴加注牛油5) 测试舵机房与驾驶台通讯1) 检查所有污水液位-前、后、左、右、尾轴等2) 是否有严重泄漏到底部污水柜-如发现时应告知轮机长3) 测量对IOPP证书上列明的所有污水柜和污油柜,每日记录,并与油类记录簿一致1) 每日测量并记录各柜油位1) 检查各种未固定的物体,如油桶、化学品桶、工具、物料(钢板、钢管)是否系固妥当2) 备件箱关闭并系上销扣3) 氧气瓶主罚关妥4) 车间内不使用的机械,如车床、电钻、砂轮机等关闭(电源切断)1) 检查主配电板上的灯和警报面板2) 不在使用中的设备如克令吊、缆机等的开关应置于关闭位置。