
《最优控制》第4章线性系统二次型性能指标的最优控制问题解析
1
第4章 线性系统二次型性能指标的最优 控制问题
2
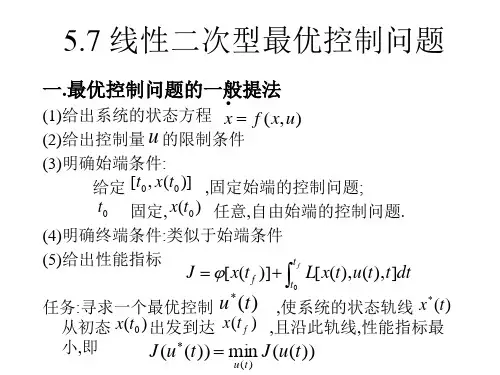
第4章——线性系统二次型性能指标的最优控制问题
一:概述
f y T Ay aij yi y j
i , j 1
m
实二次型:
f 0正定,f 0半正定 f 0负定,f 0半负定
1.问题的提法:设线性系统的状态方程和输出方程为:
1 T 1 T e ( t ) Q ( t ) e ( t ) X (t )Q(t ) x(t ) 以零状态为平衡状态 2 2 1 T 1 T ②输出调节器 e (t )Q(t )e(t ) y (t )Q(t ) y (t ) 2 2
<输出调节器可转化为状态调节器> y(t ) c(t ) x(t )
6
第4章——线性系统二次型性能指标的最优控制问题
<2>伺服系统(随动系统)
e(t ) yr (t ) y (t )
二.状态调节器 1.已知
以不大的能量是系统输出跟随给定的 输出而变化。
x (t ) A(t ) x(t ) B(t )V (t ), x(t0 ) x0
1 1 tf T J xT (t f ) Fx (t f ) [ x (t )Q(t ) x(t ) u T (t ) R (t )u (t )]dt 2 2 t0
⑤状态方程
x Qx AT
1 T 1 T x x Ax BR B A BR B x T T Qx A Q A
x(t0 ) x(t ) (t ) (t , t0 ) (t ) 0
Yr(t)表示预期输出,e(t)为广义误差。寻求最优控制u*(t), 使下面二次型性能指标最小。 1 T 1 tf T J e (t f ) Fe(t f ) [e (t )Q(t )e(t ) uT (t ) R (t )u (t )]dt 2 2 t0 其中,F是q×q半正定常数矩阵 Q(t)是q×q半正定矩阵 R(t)是p×p正定矩阵。 (R 1 (t )要存在) 2.性能指标J
则
(t f ) Fx(t f )
8
第4章——线性系统二次型性能指标的最优控制问题
④控制方程: H 0 u H Ru BT 0 u (t ) R 1BT u
2H u 2
R 0 则u * (t ) R 1 (t ) BT (t ) (t )
x(t f ) 11x(t ) 12 (t ) (t f ) 21x(t ) 22 (t ) Fx (t f ) F11x 12 ① ② ③
则②=③
10
t [t0 , t f ]
又由横截条件: (t f ) FX (t f )
21x 22 F12 x F12 (22 F12 ) ( F11 21) x
1 T 1 e (t )Q(t )e(t ) 2
用以衡量误差大小
4
第4章——线性系统二次型性能指标的最优控制问题
1 tf T e Qedt 2 t0 表示t0 t f 的总误差
1 T 2 u (t ) R(t )u (t ) 用以衡量控制功率的大小 2 tf T t0 u Rudt 表示控制能量
寻求u*(t),使J最小。<X(tf)自由,tf有限>
7
第4章——线性系统二次型性能指标的最优控制问题
求解:①构造哈密顿函数:
H F T f
1 T 1 T H X Qx U Ru T Ax T Bu 2 2 H ②协调方程: x 1 Qx 1 ( xT Q)T (T A)T Qx AT 2 2 1 T [ x FX ] 2 ( t ) ③横截条件 f x(t f ) x(t f )
(t ) A(t ) x(t ) B(t )u(t ), y(t ) c(t ) x(t ) x
其中,x(t)是n维状态向量,u(t)是p维控制向量,y(t)是q维输 出向量,u(t)不受约束。A(t),B(t),C(t)是分段的时间连续函数
3
第4章——线性系统二次型性能指标的最优控制问题
<实际中不用上式来求P(t),过于复杂,采用如下方法;> 2.黎卡提矩阵微分方程 考察 (t ) P(t ) x(t ) 两边对t求导
3 Q(t ), R(t ) 加权矩阵 Q(t )半正定,R(t )正定且均为时变 1 T 4 e (t f ) Fe(t f ) 突出对终端的误差的要求 2 特别要求终端固定,即e(t f ) 0时,F
5
第4章——线性系统二次型性能指标的最优控制问题
3.分类
<1>调节器问题.yr(t)=0 ①状态调节器
t [t0 , t f ]
9
第4章——线性系统二次型性能指标的最优控制问题
(t , t0 ) 2n 2n 的状态转移矩阵
当t t f 时,又t [t0 , t f ] 都可作为初始时刻<分块>
x(t f ) 11(t f , t ) 12 (t f , t ) x(t ) ( t ) ( t , t ) ( t , t ) ( t ) 22 f f 21 f
第4章——线性系统二次型性能指标的最优控制问题
(t ) (22 F12 )1( F11 21) x(t )
可以证明 (22 F12 )1 存在 因此, (t )与X (t ) 呈线性关系,可表示为 (t ) P(t ) x(t ) 则
u * (t ) ห้องสมุดไป่ตู้ R 1(t ) BT (t ) P(t ) x(t )
《最优控制》第4章线性系统二次型性能指标的最优控制问题

1 T 1 T e ( t ) Q ( t ) e ( t ) X (t )Q(t ) x(t ) 以零状态为平衡状态 2 2 1 T 1 T ②输出调节器 e (t )Q(t )e(t ) y (t )Q(t ) y (t ) 2 2
<输出调节器可转化为状态调节器> y(t ) c(t ) x(t )
第4章——线性系统二次型性能指标的最优控制问题
(t ) (22 F12 )1( F11 21) x(t )
可以证明 (22 F12 )1 存在 因此, (t )与X (t ) 呈线性关系,可表示为 (t ) P(t ) x(t ) 则
u * (t ) R 1(t ) BT (t ) P(t ) x(t )
(微分方程解的存在性和唯一性定理)
* * * * x1 x2 即x1 x2
16
第4章——线性系统二次型性能指标的最优控制问题
5.总结 状态调节器控制规律 u * (t ) R 1 (t ) BT (t ) P(t ) x(t ) 其中P(t)满足下面的矩阵黎卡提微分方程及边界条件
⑤状态方程
x Qx AT
1 T 1 T x x Ax BR B A BR B x T T Qx A Q A
x(t0 ) x(t ) (t ) (t , t0 ) (t ) 0
3 Q(t ), R(t ) 加权矩阵 Q(t )半正定,R(t )正定且均为时变 1 T 4 e (t f ) Fe(t f ) 突出对终端的误差的要求 2 特别要求终端固定,即e(t f ) 0时,F
5
线性二次型最优控制

✓ 时变矩阵R(t)的不同选择,对闭环最优控制系统的性 能的影响较大。
❖ 综上所述,可见线性系统的二次型性能指标泛函 的最优控制问题的实质在于用不大的控制量,来 保持较小的控制误差,以达到所耗费的能量和控 制误差的综合最优。
✓ R(t)为r×r维时变的分段连续的正定矩阵,且其逆矩 阵存在并有界;
✓ 末态时刻tf是固定的。
线性二次型最优控制(6/12)
下面对上述性能指标泛函作细致的讨论: 1) 性能指标泛函J[u(·)]中的第1项e(tf)Fe(tf),是为了突出对 末端目标的控制误差的要求和限制而引进的,称为末端 代价函数。 ✓ 非负定的常数矩阵F为加权矩阵,其各行各列元素的 值的不同,体现了对误差向量e(t)在末态时刻tf各分量 的要求不同、重要性不同。 ✓ 若矩阵F的第i行第i列元素值较大,代表二次项的重 要性较大,对其精度要求较高。
➢ 本节将陆续介绍线性二次型问题及其解的存在性、唯一 性和最优控制解的充分必要条件。
➢ 线性系统的二次型性能指标的最优控制问题可表述如下。
线性二次型最优控制(4/12)
线性二次型最优控制问题 设线性时变系统的状态方程和输 出量测方程为
x(t) A(t)x(t) B(t)u(t), x(t0 ) x0 y(t) C(t) x(t)
f / r β-a
β q a2 r
最优控制的存在性与唯一性(7/13)
➢ 最优状态轨线为下列一阶时变微分方程的解
x(t)
a
p(t) r
x(t)
于是得
x(t)
x0
exp
4.1 线性二次型最优控制
(4-2-10)
用Ω(t,t0)表示方程组(4-2-9)的2n╳2n维转移矩阵,用λ(t0)表示待定的 协态变量初值,则方程组(4-2-9)的解可以表示为
x( t 0 ) x( t ) ( t ) ( t , t 0 ) ( t ) 0
(4-2-11)
• 二次型性能指标中加权矩阵F、Q、R的选取在最优 控制方法中是受人为因素影响最大的步骤。 • 对同样的二次型最优控制问题,选取不同的F、Q、 R,则所得到的最优控制规律也将不一样。 • 控制规律设计(控制器综合)中人为因素影响总是 客观存在的。
(4) 线性二次型最优控制问题的三种类型
状态调节器问题 此时有C(t) = I 为单位矩阵,yr(t) = 0,即有 y(t) = x(t) = -e(t) 输出调节器问题 此时有yr(t) = 0,即有 y(t) = -e(t) 跟踪问题 此时yr(t) ≠ 0, e(t) = yr(t) - y(t)
1 tf 2 为单输出,即e(t)为数量函数时, e ( t )dt 即为经典控制中的动态误 2 t0
Lu u T ( t ) R ( t ) u( t )为衡量控制功率(积分后即为能量)大小的
代价函数,若u(t)表示电流或电压时,则u2(t)正比于电功率;
e T ( t f )Fe( t f ) 是要使末值时刻误差最小。
则(4-2-12)式可写为来自(4-2-13)x ( t f ) 11 ( t f , t ) x ( t ) 12 ( t f , t ) ( t )
(4-2-14) (4-2-15)
( t f ) 21 ( t f , t ) x( t ) 22 ( t f , t ) ( t )
第4章线性二次型最优控制
λ(t) = [Ω 22 (t f , t) − FΩ12 (t f , t)]−1[FΩ11 (t f , t) − Ω 21 (t f , t)]x(t)
此式表明λ(t)与 x(t)之间存在线性关系。令
λ(t) = P(t)x(t)
考虑Ω(tf ,tf)=I2n╳2n, 即
首先列出该问题的 Hamilton 函数
H
=
1 2
xT
(t)Q(t)x(t)
+
1 2
uT
(t)R(t)u(t)
+
λT [A(t)x(t)
+
B(t)u(t)]
(4-2-3)
因 u(t)不受约束,所以沿最优轨线有
∂H ∂u (t )
=
0
即
∂H ∂u(t)
=
R(t)u(t)
+
BT
(t )λ (t )
=
0
(4-2-4)
则取较小值。 z 若要减少各分量间的关联耦合作用,系数矩阵可不为对角线矩阵,只需
将在系数矩阵中对应关联分量位置的元素取为非零的正数,其大小也依
对消除各分量间关联的重视程度而定,即最优性能指标也可以用于解耦
控制设计。 z 当 Q、R 取为时变矩阵 Q(t)和 R(t)时,可以反映不同时间阶段的系统控
制要求。如当 t = t0 时 e(t)可能很大,但此时并不反映系统的控制性能, 可以将 Q(t)取得较小;当 t→ tf、e(t)减小时,为保证控制系统性能,可 以将 Q(t)逐渐取大。 二次型性能指标中系数矩阵 F、Q、R 的选取在最优控制理论中是受人为因 素影响最大的步骤,对同样的二次型最优控制问题,选取不同的 F、Q、R 所得 到的最优控制规律也是完全不一样的。 (4) 线性二次型最优控制问题的三种类型 依照系统(4-1-1)~(4-1-3)的情况不同,线性二次型最优控制问题可以分为 如下三类: I. 状态调节器问题 此时有 C(t) = I 为单位矩阵,yr(t) = 0,即有 y(t) = x(t) = -e(t) II. 输出调节器问题 此时有 yr(t) = 0,即有 y(t) = -e(t)。 III. 跟踪问题
线性二次型讲解

(3)
其解为:
x(t0 ) x(t ) (t ) (t , t0 ) (t ) 0
(5)
线性二次型(LQ)最优控制问题
横截条件给出了终端时刻二者的关系:
1 [ xT (t f ) Fx(t f )] (t f ) 2 Fx(t f ) x(t f ) (6)
边界条件:
(17)
(6)
(13)
(t f ) Fx(t f )
(t ) P(t ) x(t )
P(t f ) F
(18)
线性二次型(LQ)最优控制问题
黎卡提方程求解问题:
(1)可以证明,P(t)为对称矩阵,只需求解n(n+1)/2个一阶微分 方程组。 (2)为非线性微分方程,大多数情况下只能通过计算机求出数值 解。
u(t ) R1BT R1BT P(t ) x(t ) K (t ) x(t )
(14)
线性二次型(LQ)最优控制问题
最优线性反馈控制
求解P(t),但直接 利用式(12)求 解,涉及矩阵求 逆,运算量大
线性二次型(LQ)最优控制问题
应用性质求解P(t)
(t ) P(t ) x(t ) (13) x Ax BR 1BT Ax S
说明:
1 T J (u ) [ x (t )Qx(t ) u (t )T Ru (t )]dt 2 t0
(2)
1)要求系统完全能控。
2)F=0,人们所关心的总是系统在有限时间内的响应
线性二次型(LQ)最优控制问题
可以证明:
(10)
(t ) (22 F12 )1 (F11 21 ) x(t )
【线性系统课件】线性二次型最优控制问题
则上式写成
A A12 x1 B1 x 11 1 u A 21 A22 x2 B2 x 2 x1 y I q 0 x1 x2
因此, 只需再估计出x2 , 则x 已知, x可得. 只需对x2构造(n q)维状态观测器 , 对x2而言, 是全维状态观测器 .
闭环系统为
x [ A BR1BT P]x
仍保持为定常系统。
对P的要求:最优系统必须是稳定的,即 [ A BR1BT P] 的所有特征值均具负实部。 可以证明:以上方法构成的最优闭环系统必是大范围渐 近稳定的。
证明: 选取Lyapunov函数
V ( x) xT Px x ( A BR1 B T P ) x V ( x) x Px x P x
1 T x0 P (0) x0 , x0 0 2
证明:该定理给出的是充分条件,实际上也是必要条件。
1 T 1 T x (t f ) P(t f ) x(t f ) x (0) P(0) x(0) 2 2 1 tf d T [ x P(t ) x]dt 0 2 dt 1 tf T T T [ x P(t ) x x P(t ) x x P(t ) x]dt 2 0 1 tf T T {x [ A P(t ) P(t ) P(t ) A]x u T B T P(t ) x xT P(t )Bu}dt 2 0 1 tf { xT Qx xT P(t ) BR1 B T P(t ) x u T B T P(t ) x xT P(t )Bu}dt 2 0 1 tf { xT Qx u T Ru [u R 1 B T P(t ) x]T R[u R 1 B T P(t ) x]}dt 2 0
最 优 控 制 教 案第四章 线性二次型性能指标的最优控制问题
许多控制问题可以转化为线性二次型问题;其最优解可以写成统一的解析表达式,理论比较成熟第四章 线性二次型性能指标的最优控制问题4.1概述如果所研究的系统为线性,所取的性能指标为状态变量与控制变量的二次型函数,则这种动态系统的最优控制问题,称为线性二次型问题。
设线性时变系统的状态方程为()()()()(),()()()xt A t x t B t u t y t c t x t =+=在工程实际中,希望:系统输出y(t)尽量接近某一理想输出y r (t) 定义误差:e(t)= y r (t)- y(t)求最优控制u *(t),使下列性能指标极小:11()()[()()()()()()]22ft T T T f f t J e t Fe t e t Q t e t u t R t u t dt =++∫F 为对称非负定常阵,Q(t)为对称非负定时变矩阵,R(t)为对称正定时变矩阵,t 0,t f 固定。
上式中系数21是为了简化计算。
指标的物理意义:使系统在控制过程中的动态误差与能量消耗,以及控制结束时的系统稳态误差综合最优。
(1) 状态调节器问题若c(t) = I, y r (t) = 0, 则有e(t)= - y(t)= - x(t)11()()[()()()()()()]22f t T TT f f t J x t Fx t x t Q t x t u t R t u t dt =++∫此时系统可归纳为:当系统受扰动偏离平衡零状态时,要求产生一控制向量,使系统状态x(t)保持在零状态附近。
(2) 输出调节器若 y r (t) = 0, 则有e(t)= - y(t)11()()[()()()()()()]22ft T T T f f t J y t Fy t y t Q t y t u t R t u t dt =++∫ 此时系统可归纳为:当系统受扰动偏离平衡零状态时,要求产生一控制向量,使系统输出y(t)保持在零状态附近。
线性二次型问题的最优控制
若取 xT (t )(Q + K T RK ) x (t ) = −
J=
d T x (t ) Px (t ) 则有: dt
1 ∞ T 1 ∞ T x (t )(Q + K T RK ) x(t ) dt = − 2 ∫0 dx (t ) Px(t ) 2 ∫0 1 T = x (0) Px (0) − xT (∞) Px(∞) 2
x 因此,设计的控制律为 u = [−1 - 3] 1 x2
3 控制律验证 3.1 系统稳定性验证 加入状态反馈后系统的极点分布图如下。极点为 − 状态反馈控制后系统又不稳定变为稳定系统。
3 1 3 ± i ,阻尼比 ξ = 。因此引入 2 2 2
Pole-Zero Map 0.8 0.7 0.6 0.84 0.4 0.95 0.2 Imaginary Axis 0.9 0 0.8 0.7 0.6 0.5 0.4 0.3 0.2 0.1 0.56 0.42 0.3 0.2 0.09
2 控制律设计 由上述分析可知状态反馈的控制律为 u = Kx = [ k1 k2 ] x , 因此, 系统新的状态方程变为:
0 & = x 0 1 0 0 + [k1 k 2 ] x 其中 Ac = A + BK = 0 1 k1 1 。 k2
& = Ax + Bu x y = Cx + Du x (0) = x 0
性能指标
J= 1 ∞ T x (t )Qx(t ) + uT (t ) Ru (t ) dt 2 ∫0
若采用状态反馈,取控制输入 u = Kx 则有: & = ( A + BK ) x x
最优控制应用基础-第四章
R ,
1 ,Riccati方程为
p 11 ( t f ) 0 , p 12 ( t f ) 0 , p (t ) S , 1 22 f
p 12 p 22
p 11 p 12 0 , 故有 u * 1 R 1TB T P ( t ) X ( t ) T P ( t ) P( t ) A ( t ) A ( t ) P( t ) P( t ) B ( t ) R ( t ) B ( t ) P( t ) Q ( t ) 1 1 p 22 , x 2 (t ) t f t 1 S1 t t 1 S
Q ( t ) x ( t ) A ( t ) P( t ) x ( t )
T
得黎卡提(Riccati)矩阵(P(t)是对称时变矩阵)微分方程
T 1 T P ( t ) P( t ) A ( t ) A ( t ) P( t ) P( t ) B ( t ) R ( t ) B ( t ) P( t ) Q ( t )
J 1 2 S 1 x 2 (t f )
2
1 2
tf
u dt
2
t0
取极小。 解
p 11 P p 12
0 A 0 1 0 0 ,B , Q 0 1
2 p 11 p 12 , p 12 p 12 p 22 p 11 , p p2 2 p , 22 12 22
第四章 线性最优控制
线性最优控制问题,它研究的受控对象是线性的,性能 指标是关于状态矢量和控制矢量的二次型函数,因此,又称 做线性二次型问题。线性二次型问题在现代控制理论中占有 重要地位,它是卡尔曼在20世纪60年代初提出和解决的。 线性二次型问题能够避开求解一般最优控制问题时经常 遇到的非线性两点边界值问题,得到闭合形式的解析解,而 且求出的最优控制是统一的状态变量的线性函数,可以利用 反馈方法来构成闭环控制,在工程上易于实现。它在理论上 也很重要,有许多控制问题可以作为线性二次型问题来处理。 尤其是需要综合考虑各种设计参数的关系时,线性二次 型问题可以把一些相互矛盾的要求统一在一个性能指标中, 求得系统的总体最优性。 线性最优控制问题包括线性调节器和线性伺服系统两类 问题。
最优化控制 线性二次型最优控制问题
用不大的控制能量,使系统状态X(t)保持在零值 附近——状态调节器问题。
7
线性二次型最优控制问题的几种特殊情况
若Yr(t)0,则 e(t) Yr (t) Y (t)
于是性能指标可写为
J
1 2
[Yr
(t
f
) Y (t f
)]T
S[Yr (t f
) Y (t f
)]
1 2
性能指标的物理意义
➢性能指标中的第一部分
1 2
eT
(t
f
)Se(t
f
)
称作终端代价,用它来限制终端误差e(tf) ,以保证
终端状态X(tf)具有适当的准确性。
➢性能指标中的第二部分
1 tf eT (t)Q(t)e(t)
2 t0
称作过程代价,用它来限制控制过程的误差e(t),
以保证系统响应具有适当的快速性。 9
t
f
]
(t f ) P(t f )X (t f )
(t f ) SX (t f )
所以,
P(t f ) S
矩阵黎卡提(Riccati)微分方程 的边界条件
21
P(t)的3个重要性质:
由微分方程理论的存在与唯一性定理,可以证明P(t) 存在而且唯一。 对于任意的t[t0,tf], P(t)均为对称阵,即P(t)=PT(t)。
由(1)和(2),得
[P&(t) P(t)B(t)R1(t)BT (t)P(t) P(t) A(t) AT (t)P(t) Q(t)]X (t) 0 20
由于X(t)是任意的,所以有
P&(t) P(t)B(t)R1(t)BT (t)P(t) P(t) A(t) AT (t)P(t) Q(t) 0