
自动控制原理第三章3.3
Settling Time
h(t ) 1
1 1
2
e
n t
sin( d t )
弧度
d
三、欠阻尼二阶系统动态性能计算
令 h(t ) 1取其解中的最小值,
tr
令h(t)一阶导数=0,取其解 得 t p 中的最小值 d cos 所以 cos
附加零点对过阻尼二阶系统的影响
σ%=33%
j 0
无振荡有超调
0.333
结论:
ts可能大了可能小了 上升时间减小
1 零点有削弱阻尼的作用 2 零点越靠近原点该作用越明显
附加零点对欠阻尼二阶系统的影响
j 0
四、二阶系统性能的改善
常用附加装置有比例微分环节和微分负反馈 环节,通过附加的装置改变系统的结构,从而达 到改善系统性能的目的.
75 t rຫໍສະໝຸດ t r 1 d .9tp tp
d 1 .9
tts
s
?0 . 5
n
3 3
% e % e
tg tg 75
e ss 0
例 已知系统的闭环传递函数 ,当 K K= 2, K = 4 时,求系统的单位阶跃 Ф(s)= s2 +3s+K 响应和σ% ,ts 。
R(s)
s 1
n
2
C(s)
s ( s 2 n )
2
j
临界阻尼
s 2 s1
1
0
1
0
s1, 2 n n 1
j
1
s1, 2 n
j
欠阻尼 s
无阻尼
n 1
2
s1
n
0
s2
0
s2
0 1
s1, 2 n jn 1
2
0
s1, 2 jn
二、二阶系统的单位阶跃响应
2
h (t) 1
1 1
2
e
t
sin( d t )
为什么衰减?
e
n t
s1,2有负实部
n
怎么样能衰减更快?
为什么振荡?
s1,2远离虚轴
s1,2有虚部
sin( d t )
1
怎么样能减小振荡? 思考
2
d
n
s1,2靠近实轴
1
由%
h(t p ) h() h ( )
% e
100%
1
2
100 %
或
5%
%
ts
e
4 n
tg
100 %
3 调节时间 ts 近似求得 n
2%
% 与 的关系曲线
为了获得更好的平 稳性和快速性,通 常将 选在0.4-0.8之 间,相应的超调量 为2.5%-25%
2
100 % 25 %
0 . 4037
闭环传递函数:
t p 0 .4 s
tp
n 1
2
(s)
C (s) R (s)
2
K n
' 2 2
s 2 n s n
2
n 8 .5 8 5 ra d / s
4 7 3 .7 s 6 .9 3 s 7 3 .7
2
K 单位反馈系统 G (s) s(s / 2n 1) “尾一” 开环传递函数 s(s 2n )
R(s)
_
ω 2n s(s+2 ξ ω n)
C(s)
开环增益
K n / 2
一、典型二阶系统的数学模型
微分方程
LC d uc dt
2 2
RC
du dt
c
uc ur
1
(s )
n
2
s 2 n s n
2 2
s 2 s1
j 0
1
j 0
h ( t ) 1 A1e
01
s1t
s1, 2 n 过阻尼 1 n
A 2e2
s2t
h(t ) 1 (1 n t )e
0
n t
s1, 2 n 临界阻尼
0 .4
欠阻尼二阶系统动态性能分析
j
n
(s )
n
2
s 2 n s
2
2 n
β
n
cosβ=ξ
0
0 < ξ<1时:
j n 1
2
s 1 , 2
1 1
2
n
h(t ) 1
e
n t
sin( d t )
s1, 2 n jn 1 jd
2
2 9 4 .8 s 6 .9 3 s 2 2 1 .1
2
例3:3个二阶系统传递函数均为 ( s )
C (s) R (s)
K n
' 2 2
s 2 n s n
2
它们的阶跃响应曲线如图所示,试在同一平面画出3个系统 闭环极点的相对位置,并说明理由。
系统1 系统2 系统3
2 n 2 2
解:
C (s) R( s)
2
2 n 2 n
C ( s) R( s)
s 2n s
( s n ) d
j
n 1
2
c(t ) 1
e
n t 2
1
sin( d t )
d
n
n
0
c(t)=1-1.03e-0.5tsin(1.9t+75o)
2
(s)
2
7500 s 34 . 5 s 7500
2
n
34 . 5
31 . 6
n 86 . 6
0 . 545
0 .2
0 . 081
t r 0 . 02
0 . 012
t p 0 . 037
0 . 174 t s 0 . 174
13 %
% 52 . 7 %
解: (1)
K 2 (s )
2 s 3s 2
2
n 2 1 . 06 1
t
单位阶跃响应
(2) K 4
c(t) 1 2e
4
e
2 t
n 2 (s) 2 s 3s 4 0 . 75 1
单位阶跃响应
2 .1
(过阻尼)
c(t)
1
1500 200 13.5
0
t
二阶系统的单位斜坡响应
(s )
2 2 n 2 n
s 2 n s
r (t ) t
n
2 2 n 2
R( s)
1 s
2
C ( s ) ( s ) R( s )
( s 2n s ) s
2
n 1 3 0 . 174 ts n
0 . 081
tp
n 1
1
2
2
0 . 12
% e
/
100 % 13 %
闭环传递函数
200 2、 K 1500
n 7500
2
(s)
5K s 34 . 5 s 5 K
% 1 6 .3 %,峰值时间 t p 1 s,
求
K
和 a 的值。
R(s)
K
10 s(s a)
C(s)
例2:设单位负反馈二阶系统的单位阶跃响应曲线如图所示,试 确定此系统的开环传递函数和闭环传递函数。 解:由图可知 %
54 4
100% 25%
% e
1
2 2
s 2n s n
2
闭环传递函数
(s ) C(s ) R (s ) n
2
闭环特征方程
2
s 2 n s n
2
s 2n s 0
2 2 n
闭环特征根 闭环极点 n — 无阻尼自然振荡频率
— 阻尼比
n
2
s 1, 2 n n 1
2
R (s )
1000 s 34 . 5 s 1000
2
5K s ( s 34 . 5 )
C (s )
1、 K 200
(s)
2 n 1000 2
n
34 . 5
n 31 . 6
0 . 545
根据欠阻尼二阶系统性能指标计算公式
tr
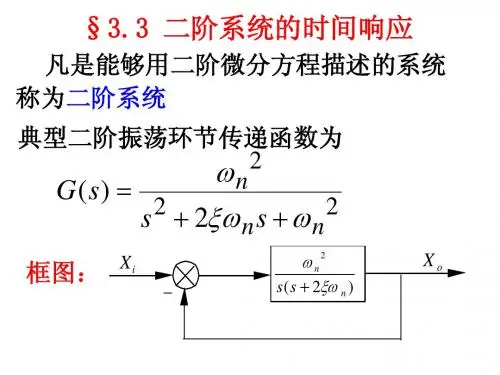
用二阶微分方程描述的系统 闭环传递函数分母 s最高次为2次的系统
闭环传递函数
U c (s) U r (s) 1 LCs RCs 1
2
典型二阶系统传递函数
(s)
n
2 2
s 2n s n
2
例:已知某一阶单位反馈系统的开环传递 函数为 ( s )
5 2s 3
第三节 二阶系统性能分析
一、典型二阶系统的数学模型
微分方程
LC d uc dt
2 2
RC
du dt
c
uc ur
用二阶微分方程描述的系统 闭环传递函数分母 s最高次为2次的系统
闭环传递函数
U c (s) U r (s) 1 LCs RCs 1
h(t ) 1
1 1
2
e
n t
sin( d t )
弧度
d
三、欠阻尼二阶系统动态性能计算
令 h(t ) 1取其解中的最小值,
tr
令h(t)一阶导数=0,取其解 得 t p 中的最小值 d cos 所以 cos
附加零点对过阻尼二阶系统的影响
σ%=33%
j 0
无振荡有超调
0.333
结论:
ts可能大了可能小了 上升时间减小
1 零点有削弱阻尼的作用 2 零点越靠近原点该作用越明显
附加零点对欠阻尼二阶系统的影响
j 0
四、二阶系统性能的改善
常用附加装置有比例微分环节和微分负反馈 环节,通过附加的装置改变系统的结构,从而达 到改善系统性能的目的.
75 t rຫໍສະໝຸດ t r 1 d .9tp tp
d 1 .9
tts
s
?0 . 5
n
3 3
% e % e
tg tg 75
e ss 0
例 已知系统的闭环传递函数 ,当 K K= 2, K = 4 时,求系统的单位阶跃 Ф(s)= s2 +3s+K 响应和σ% ,ts 。
R(s)
s 1
n
2
C(s)
s ( s 2 n )
2
j
临界阻尼
s 2 s1
1
0
1
0
s1, 2 n n 1
j
1
s1, 2 n
j
欠阻尼 s
无阻尼
n 1
2
s1
n
0
s2
0
s2
0 1
s1, 2 n jn 1
2
0
s1, 2 jn
二、二阶系统的单位阶跃响应
2
h (t) 1
1 1
2
e
t
sin( d t )
为什么衰减?
e
n t
s1,2有负实部
n
怎么样能衰减更快?
为什么振荡?
s1,2远离虚轴
s1,2有虚部
sin( d t )
1
怎么样能减小振荡? 思考
2
d
n
s1,2靠近实轴
1
由%
h(t p ) h() h ( )
% e
100%
1
2
100 %
或
5%
%
ts
e
4 n
tg
100 %
3 调节时间 ts 近似求得 n
2%
% 与 的关系曲线
为了获得更好的平 稳性和快速性,通 常将 选在0.4-0.8之 间,相应的超调量 为2.5%-25%
2
100 % 25 %
0 . 4037
闭环传递函数:
t p 0 .4 s
tp
n 1
2
(s)
C (s) R (s)
2
K n
' 2 2
s 2 n s n
2
n 8 .5 8 5 ra d / s
4 7 3 .7 s 6 .9 3 s 7 3 .7
2
K 单位反馈系统 G (s) s(s / 2n 1) “尾一” 开环传递函数 s(s 2n )
R(s)
_
ω 2n s(s+2 ξ ω n)
C(s)
开环增益
K n / 2
一、典型二阶系统的数学模型
微分方程
LC d uc dt
2 2
RC
du dt
c
uc ur
1
(s )
n
2
s 2 n s n
2 2
s 2 s1
j 0
1
j 0
h ( t ) 1 A1e
01
s1t
s1, 2 n 过阻尼 1 n
A 2e2
s2t
h(t ) 1 (1 n t )e
0
n t
s1, 2 n 临界阻尼
0 .4
欠阻尼二阶系统动态性能分析
j
n
(s )
n
2
s 2 n s
2
2 n
β
n
cosβ=ξ
0
0 < ξ<1时:
j n 1
2
s 1 , 2
1 1
2
n
h(t ) 1
e
n t
sin( d t )
s1, 2 n jn 1 jd
2
2 9 4 .8 s 6 .9 3 s 2 2 1 .1
2
例3:3个二阶系统传递函数均为 ( s )
C (s) R (s)
K n
' 2 2
s 2 n s n
2
它们的阶跃响应曲线如图所示,试在同一平面画出3个系统 闭环极点的相对位置,并说明理由。
系统1 系统2 系统3
2 n 2 2
解:
C (s) R( s)
2
2 n 2 n
C ( s) R( s)
s 2n s
( s n ) d
j
n 1
2
c(t ) 1
e
n t 2
1
sin( d t )
d
n
n
0
c(t)=1-1.03e-0.5tsin(1.9t+75o)
2
(s)
2
7500 s 34 . 5 s 7500
2
n
34 . 5
31 . 6
n 86 . 6
0 . 545
0 .2
0 . 081
t r 0 . 02
0 . 012
t p 0 . 037
0 . 174 t s 0 . 174
13 %
% 52 . 7 %
解: (1)
K 2 (s )
2 s 3s 2
2
n 2 1 . 06 1
t
单位阶跃响应
(2) K 4
c(t) 1 2e
4
e
2 t
n 2 (s) 2 s 3s 4 0 . 75 1
单位阶跃响应
2 .1
(过阻尼)
c(t)
1
1500 200 13.5
0
t
二阶系统的单位斜坡响应
(s )
2 2 n 2 n
s 2 n s
r (t ) t
n
2 2 n 2
R( s)
1 s
2
C ( s ) ( s ) R( s )
( s 2n s ) s
2
n 1 3 0 . 174 ts n
0 . 081
tp
n 1
1
2
2
0 . 12
% e
/
100 % 13 %
闭环传递函数
200 2、 K 1500
n 7500
2
(s)
5K s 34 . 5 s 5 K
% 1 6 .3 %,峰值时间 t p 1 s,
求
K
和 a 的值。
R(s)
K
10 s(s a)
C(s)
例2:设单位负反馈二阶系统的单位阶跃响应曲线如图所示,试 确定此系统的开环传递函数和闭环传递函数。 解:由图可知 %
54 4
100% 25%
% e
1
2 2
s 2n s n
2
闭环传递函数
(s ) C(s ) R (s ) n
2
闭环特征方程
2
s 2 n s n
2
s 2n s 0
2 2 n
闭环特征根 闭环极点 n — 无阻尼自然振荡频率
— 阻尼比
n
2
s 1, 2 n n 1
2
R (s )
1000 s 34 . 5 s 1000
2
5K s ( s 34 . 5 )
C (s )
1、 K 200
(s)
2 n 1000 2
n
34 . 5
n 31 . 6
0 . 545
根据欠阻尼二阶系统性能指标计算公式
tr
用二阶微分方程描述的系统 闭环传递函数分母 s最高次为2次的系统
闭环传递函数
U c (s) U r (s) 1 LCs RCs 1
2
典型二阶系统传递函数
(s)
n
2 2
s 2n s n
2
例:已知某一阶单位反馈系统的开环传递 函数为 ( s )
5 2s 3
第三节 二阶系统性能分析
一、典型二阶系统的数学模型
微分方程
LC d uc dt
2 2
RC
du dt
c
uc ur
用二阶微分方程描述的系统 闭环传递函数分母 s最高次为2次的系统
闭环传递函数
U c (s) U r (s) 1 LCs RCs 1
合集下载
自动控制原理_王万良(课后答案3

(3)当 D1 ( z ) = 1 , D 2 ( z ) = 0 时, 由(2)得
Φ( z ) =
Gh G1G2 ( z ) 1 + D1 ( z ) ⋅ Gh G1G2 ( z )
代入数据,化简可得:
Φ( z ) =
k (1 − e −T ) z + k (1 − e −T ) − e −T
4
G ( z ) = K (1 − z −1 ) Z [ 1 = K (1 − z −1 )[ 1 − z −1 K (1 − e −T ) z −1 = 1 − e −T z −1
(2) Φ ( z ) =
C ( z) G( z) K (1 − e −T ) z −1 = = R ( z ) 1 + G ( z ) 1 + ( K − e −T − Ke −T ) z −1
k =0
∞
F ∗ ( s ) = ∑ kTe − akT e − kTs
k =0 ∞
∞
(2) f (t ) =
∗
∑ e −akT sin ωkTδ (t − kT )
k =0
F ∗ ( s ) = ∑ e − akT sin ωkTe − kTs
k =0
3.2 求下列序列的 Z 变换,设 k < 0 时 f ( k ) = 0 。 (1) 1, λ , λ , λ , Λ Λ
G1 ( z ) R( z ) 1 + G1G2 ( z ) + G1 ( z )G3 ( z )
3.8 如图题 3.8 所示采样控制系统 (1)求在输入和扰动共同作用下的输出量的 Z 变换表达式; (2)求系统输出 C ( z ) 与输入 R( z ) 之间的 Z 传递函数; (3)设 D1 ( z ) = 1 , D 2 ( z ) = 0 , G1 ( s ) =
大学自动控制原理_3.3二阶系统时间响应
1s 5% ts 1.33 2%
例2 如图所示的机械系统,在质量块上 施加9.8牛顿阶跃力后,m的时间响应 如图曲线,试求系统的 m、k 、c 。
Fi (t )
xo (t )
m c
k
解:根据牛顿第二定律,得
Fi (t ) Fk Fc Mo (t ) x Fk kxo (t ) Fc cxo (t )
即:
e
nt 2
1
1 1 1
2
解得: t s
n
ln
4 ln
若 0.02
1 1
2
则t s
n
3 ln
1 1
2
若 0.05
则t s
n
4
0.02) ( 若0 0.7时 ts n ts 32、源自阻尼状态( 0)2
1 X o (s) 2 2 s s n
1 s s s 2 n2
n
xo (t ) 1 cos nt
曲 线 特 点 : 等 幅 振 荡
3、临界阻尼状态
1 X o (s) 2 s (s n )
( 1)
n
5、振荡次数N
在调整时间内响应曲线振荡的次数
ts ts N T 2
d
0 0.7时,
0.02时,t s 0.05时,t s 4
n
3
N N
2 1
2
1. 5 1
2
n
振荡次数N随着 而 。
( 2 1) nt ( 2 1) n t e e 2 2 1
精品文档-自动控制原理(王春侠)-第三章

% 1 e 1 2 100%
(3-20)
32
5) 调节时间ts的计算
对于如式(3-13)所示的欠阻尼二阶系统单位阶跃响应,
指数曲1 线ent
1
2
是对称于h(∞)=1的一对包络线,整个响应
曲线总是包含在这一对包络线之内,如图3-9所示。图中采用
无因次时间ω nt(弧度)作为横坐标,因此时间响应特性仅
第三章 线性系统的时域分析法
3.1 线性系统的时域性能指标 3.2 线性系统的动态性能分析 3.3 线性系统的稳定性分析 3.4 线性系统的稳态误差计算 3.5 Matlab应用实例
1
3.1 线性系统的时域性能指标 在确定系统的数学模型后,便可以分析控制系统的性能。 在经典控制理论中,常用时域分析法、根轨迹分析法或频域分 析法来分析线性系统的性能。本章主要研究用于线性系统性能 分析的时域分析法。 设描述线性定常系统的闭环传递函数为Φ(s),系统给定 输入信号的拉普拉斯变换式为R(s),系统输出信号的拉普拉 斯变换式为C(s)。在零初始条件下,可得到系统输出的时域 解为
图3-6 欠阻尼二阶系统的特征参量
26
1) 延迟时间td的计算 在式(3-13)中,令h(td)=0.5,可得td的隐函数表达式为
ntd
1
ln
2 sin(
1 2ntd arccos ) 1 2
则ωntd和ζ的关系曲线图如图3-7所示。利用曲线拟合法, 在较大的ζ范围内,近似有
td
1
0.6 n
ts
3.5
n
3.5
若选取误差带Δ=0.02,则有
4.4 4.4
ts n
(3-21) (3-22)
35
例3-1 设系统结构图如图3-10所示,若要求系统具有性 能指标σ%=20%,tp=1 s, 试确定系统参数K和τ,并计算单 位阶跃响应的特征量td、tr和ts。
自动控制原理第3章控制系统的稳定性及特性
lim c (t ) 0 lim c (t )
t
线性系统稳定的充要条件: 闭环系统特征方程的所有根均具有负实部, 或其特征根全部位于s平面的左半部。
C(s) 1 例. 试判断系统 3 的稳定性。 2 R(s) s 4s 5s 2 解 : s 3 4s 2 5s 2 0
C (s) G1 ( s )G2 ( s ) (s) R ( s ) 1 G1 ( s )G2 ( s ) H ( s )
R(s) E(s) Y(s) N(s) G1(s) X1(s) X (s) 2 G2(s) H(s) C(s)
2. 扰动作用下的闭环系统的传递函数
令R ( s ) 0 C (s) N (s)
R(s) E(s)
G2 ( s ) 1 G1 ( s ) 2 G ( s ) H ( s )
-
N(s) X1(s) X (s) G1(s) 2 G2(s) H(s)
C(s)
f (s)
Y(s)
定义:C(s)/N(s)为被控信号对于扰动信号的闭环 传函,记为 f ( S )。
E (s) R(s) 1 G1 (s)G 2 (s)H(s) E (s) R(s) R(s) 1 G(s) G2 ( s ) H ( s ) N ( s ) 1 G1 ( s ) G 2 ( s ) H ( s )
n
n -1
... a1s a 0 0
(1)特征方程的各项系数ai(i=1,2,…,n)都不为零;
(2)特征方程的各项系数ai(i=1,2,…,n)具有相同的符号。
充分条件: 劳斯阵列第一列所有元素为正。
劳斯阵列 s n a n a n -2 a n -4 a n -6 ...... n -1 s a n -1 a n -3 a n -5 a n -7 ...... n -2 s b1 b 2 b 3 ....... s n -3 c1 c 2 ...... ...... ...... a n1a n2 a n a n3 a n1a n4 a n a n5 b1 b2 a n1 a n1 a n1a n6 a n a n7 b3 a n1 b1a n3 a n1b2 b1a n5 a n1b3 c1 c2 b1 b1
自动控制原理及应用课件(第三章)

即 s1,2=- n 临界阻尼情况的单位阶跃响应为
C(s) n2 1 (s n )2 s
设部分分式为
C(s) A1 A2 A3
s s n (s n )2
式中,待定系数分别为A1=1,A2=-1,A3=-n
于是有
C(s) 1 1 n s s n (s n )2
取C(s)的拉普拉斯逆变换,则有
R(s) A0 s2
3.抛物线信号 抛物线信号的数学表达式为
0
r(t)
1 2
A0t
2
(t 0) (t ≥ 0)
式中,A0为常数。
当A0=1时,称为单位抛物线信 号,也称为单位加速度信号。
抛物线信号如图所示,它表示
随时间以等加速度增长的信号。
图3-3 抛物线信号
抛物线信号在零初始条件下的拉普拉斯变换为
R(s) A0 s3
4.脉冲信号 脉冲信号是一个脉宽极短的信号,其数学表达式为
0 t < 0;t >
r
(t
)
A0
0<t <
脉冲信号如图3-4(a)所示,
当A0=1时,若令脉宽 →0,则
称为单位理想脉冲函数,记作
(t),单位脉冲函数如图3-4(
b)所示, (t)函数满足
(t)
0
(t 0) (t 0)
闭环传递函数为 系统特征根为
(s) n2 s2 n2
s1,2 jn
无阻尼情况的单位阶跃响应为
C(s) n2 1 1 s s2 n2 s s s2 n2
取C(s)的拉普拉斯逆变换,则有
c(t) 1 cosnt (t ≥ 0)
系统阶跃响应曲线为等幅振荡,超调量为100%,振荡频率为 自然振荡角频率 n 。由于曲线不收敛,系统处于临界稳定状 态。
自动控制原理第3章

arctan 9 3
1.25rad
则响应为 y(t) 1 2 e 3t 0.95e j1.25e (1 j)t 0.95e j1.25e (1 j)t 5
1 2 e 3t 0.95e t e j(t1.25) e j(t1.25) 5 1 2 e 3t 1.9e t cos(t 1.25)
平衡位置:力学系统中,当系统外的作 D
用力为零时,位移保持不变的位置。
此时位移对时间的各阶导数为零。 A点和D点是平衡位置, B点和C点不是平衡位置。
O
B
C
A
稳定的平衡位置:若在外力作用下,系统偏离了平衡位置,但 当外力去掉后,系统仍能回到原来的平衡位置,则称这一个平 衡位置是稳定的平衡位置。
所以A点是稳定的平衡位置,而D点不是稳定的平衡位置。
注意:输入信号为非单位阶跃信号时,依齐次性,响应 只是沿纵轴拉伸或压缩,基本形状不变。所以ts 、 tr、 tp 、 σ并不发生变化。
当t < ts时,称系统处于动态;当t > ts时,称系统处于稳态。
3.2 一阶系统的单位阶跃响应
一阶系统(惯性环节)
G(s) 1 Ts 1
单位阶跃响应为
t
y(t) 1 e T
设零初始状态,y(0)=0 r (t)=1(t)时,y(t)的响应曲线为
y(t)
1.05 y(∞)
ym
y(∞)
0.95 y(∞)
tr tp
ts
ym:单位阶跃响应的最大偏离量。 y(∞):单位阶跃响应的稳态值。并非期望值。 ts:调节时间。y(t)进入0.5*y(∞)或0.2* y(∞)构成的误差带 后不再超出的时间。 tr:上升时间。 y(t) 第一次达到 y(∞)的时间。
自动控制原理第三章
(1)延迟时间 t d :曲线第一次达到终值一半 所需的时间。 (2)上升时间 t :响应曲线从终值10%上 升到90%所需的时间;对于欠阻尼系统 可定义为响应从零第一次上升到终值所 需的时间。 (3)峰值时间 t p :响应超过终值到达第一个 峰值所需的时间。 ) (4)超调量M :响应的最大偏离量c(t 与终值 c (∞ ) 之差的百分比,即
图3-10
0 < ζ < 1 时的单位阶跃响应
0 < ζ < 1情况下二阶系统单位阶跃响应的暂态
性能的各项指标。 ①上升时间 tr :是指在暂态过程中第一次达 到稳态值的时间。
π − arctan
tr = 1−ζ 2
ζ
2
ωn 1 − ζ
=
1
ωd
(π − arctan
1− ζ 2
ζ
)
tp
②峰值时间t p :是指响应由零上升到第一个峰 值所需的时间。
3.3.2 单位阶跃响应
对于单位阶跃输入r(t)=1(t),R(s)=1/s,得到系统 的输出为
2 ωn s + 2ζωn 1 C ( s) = Φ( s) R( s) = = − 2 2 2 2 s ( s + 2ζωn s + ωn ) s s + 2ζωn s + ωn
当 ζ 为不同值时,所对应的响应具有不同 的形式。 (1)当 ζ = 0时,为零阻尼情况,系统的输出 为 ω 1 s
(t ≥ 0)
1 − t T
e(t ) = r (t ) − c(t ) = Tt − T (1 − e
2
)
表3-1 一阶系统对典型输入信号的响应
传递函数 输入信号 输出响应
(自动控制原理)第三章3
KP值( 值)适中
经过少数几个减幅振荡后,逐渐趋于稳定,有一 定的静差。 静差——当系统稳定运行时,设定值和运行参数之 间的差值。
问:纯比例调节可以消除静差吗?
2、 I控制——积分控制
KI代表积分速度。当输入偏差是常数A时:
当偏差存在时,输出信号将随时间增长。 当偏差为零时,输出才停止变化而稳定在某一值上。 用积分控制器组成控制系统可以达到无余差。
室外温度补偿特性
根据室外温度变化,全年自动调节控制室内温度
3.3.2 软件控制器
1.直接数字控制器(DDC)
2.计算机控制系统的基本控制算法
3.可编程控制器(PLC-Programmable Logic Controller ) 4.现场控制单元的软件结构
1.直接数字控制器(DDC)
1)DDC系统具有如下的特点:①计算机运算速度快,能分
3、 D控制——微分控制
加入微分控制的目的:防止出现超调现象。 微分控制方法:输出量与输入偏差对时间的微分成 正比。——根据被控参数变化的快慢进行调节,属 超前控制。
微分控制: TD为微分时间
TD值过大
系统反应过于灵敏,调节时间长,余差大,有时 甚至会出现大幅振荡。
TD值过小 微分作用不明显,超调量大。 TD值适中
②不完全微分PID控制算法。普通的PID控制算式,对具有高频扰
动的生产过程,微分作用响应过于灵敏,容易引起控制过程振荡,
降低调节品质。尤其是计算机对每个控制回路输出时间是短暂的, 而驱动执行器动作又需要一定时间,如果输出较大,在短暂时间 内执行器达不到应有的相应开度,会使输出失真。为了克服这一 缺点,同时又要微分作用有效,可以在PID控制输出串入一阶惯
性环节,这就组成了不完全微分PID调节器。
朱玉华自动控制原理第3章 时域分析3-1,2,3
1
1
ቤተ መጻሕፍቲ ባይዱ
s4 3s3 s2 3s 1 0 s3 3 3
试判别该系统的稳定性。 s2 0 1
当 0时,3 3 0,
s1 3 3 0
s0
1
有2个特征根在s平面第右3章边控. 制系系统统的是时域不分析稳定的
10 0 0
(2) 劳斯表中某一行的元素全为零。
——这时系统在s平面上存在一些大小相等符号相反的
61
s0 6
劳斯表中第一列元素大于零,所以该系统是稳定的。 这时,系统所有的特征根均处于s平面的左半平面。
第3章 控制系统的时域分析
课程回顾(1)
1、 稳态性能指标 2、 动态性能指标
ess
lim[r(t)
t
cr (t)]
(1)延迟时间td (2)上升时间tr
(3)峰值时间tp
(4)调整时间ts
负可化为全为正) (2)劳斯表中第一列所有元素均大于零。
第3章 控制系统的时域分析
例3-1 已知三阶系统特征方程为 a0s3 a1s2 a2s a3 0
试写出系统稳定的充要条件
解:列写劳斯表 s3
a0
a2
0
s2
a1
a3
0
s1 a1a2 a0a3 0
a1
s0
a3
0
故得出三阶系统稳定的充要条件为:
0
9
s0 5
s1 32
0
s0 5
所得结论不变
第3章 控制系统的时域分析
2、劳斯稳定判据的特殊情况
(1) 劳斯表中某一行的第一个元素(系数)为零,而该 行其它元不为零。
——计算下一行第一个元素时将出现无穷大,以至劳斯 表的计算无法进行。
自动控制原理 第三章时域分析方法
位脉冲响应,由此可以求得系统的传递函数。
总结与分析:
一阶系统对典型试验信号的响应 输入信号x(t) 输出响应y(t)
1 2 3
t
1() δ(t)
t T Te t / T
1 et /T
1 T
et /T
l 线性定常系统对输入信号导数的响应,可以通过 把系统对输入信号的响应进行微分求得; l 系统对输入信号积分的响应,可以通过把系统对原 输入信号的响应进行积分求得,而积分常数则由初 始条件决定。
3.1.1 控制系统的输入信号
● 在分析和设计控制系统时,需要有一个对各种
系统性能进行比较的基础。
● 从实际应用中抽象出一些典型的输入信号,它
们具有广泛的代表性和实际意义。
● 通过比较各类系统对这些典型试验信号的响
应来分析它们的性能。
常用的典型试验信号:
r(t) A t (a) 阶跃信号
r(t)
1 E
实验方法求取一阶系统的传递函数:
63.2% T
1 Ts 1
对一阶系统的单位阶跃响应曲线, 1、直接从达到稳态值的63.2%对应的时间求出一阶 系统的时间常数;
2、从t=0处的切线斜率求得系统的时间常数。 思考题:
若系统增益K不等于1,系统的稳态值应是多少?如何用实
验方法从响应曲线中求取K值?
3.2.2单位斜坡响应
2、系统的稳态响应为y(∞)=t-T,是一个与输入斜 坡函数斜率相同但时间迟后T的斜坡函数。
3、输出总是小于输入,误差逐步从零增大到时间 常数T并保持不变,因此T也是稳态误差。系统 的时间常数T越愈小,系统跟踪输入信号的稳态 误差也越小。
3.2.3 单位脉冲响应
1 R( s) L[ ( t )] 1 Y ( s) G ( s) R( s) G (s ) Ts 1 系统输出量的拉氏变换式就是系统的传递函数
总结与分析:
一阶系统对典型试验信号的响应 输入信号x(t) 输出响应y(t)
1 2 3
t
1() δ(t)
t T Te t / T
1 et /T
1 T
et /T
l 线性定常系统对输入信号导数的响应,可以通过 把系统对输入信号的响应进行微分求得; l 系统对输入信号积分的响应,可以通过把系统对原 输入信号的响应进行积分求得,而积分常数则由初 始条件决定。
3.1.1 控制系统的输入信号
● 在分析和设计控制系统时,需要有一个对各种
系统性能进行比较的基础。
● 从实际应用中抽象出一些典型的输入信号,它
们具有广泛的代表性和实际意义。
● 通过比较各类系统对这些典型试验信号的响
应来分析它们的性能。
常用的典型试验信号:
r(t) A t (a) 阶跃信号
r(t)
1 E
实验方法求取一阶系统的传递函数:
63.2% T
1 Ts 1
对一阶系统的单位阶跃响应曲线, 1、直接从达到稳态值的63.2%对应的时间求出一阶 系统的时间常数;
2、从t=0处的切线斜率求得系统的时间常数。 思考题:
若系统增益K不等于1,系统的稳态值应是多少?如何用实
验方法从响应曲线中求取K值?
3.2.2单位斜坡响应
2、系统的稳态响应为y(∞)=t-T,是一个与输入斜 坡函数斜率相同但时间迟后T的斜坡函数。
3、输出总是小于输入,误差逐步从零增大到时间 常数T并保持不变,因此T也是稳态误差。系统 的时间常数T越愈小,系统跟踪输入信号的稳态 误差也越小。
3.2.3 单位脉冲响应
1 R( s) L[ ( t )] 1 Y ( s) G ( s) R( s) G (s ) Ts 1 系统输出量的拉氏变换式就是系统的传递函数