
6模糊控制系统设计实例3(4)6
模糊控制系统
5.测量装置
它是将被控对象的各种非电量,如流量、温度、压力、速度、浓度等转换为电 信号的一类装置。通常由各类数字的或模拟的测量仪器、检测元件或传感器等组成。 它在模糊控制系统中占有十分重要的地位,其精度往往直接影响整个系统的性能指 标,因此要求其精度高、可靠且稳定性好。
3.2 模糊控制系统的基本原理⑴
若该工作机构的负载扰动有很大随机性,为了保持直流电动机转速为 1000r/min,根据人工操作经验,控制规则用条件语言来表示如下: 如果电动机转速nd低于1000r/min,那么应该升高电压ud,若nd低得越 多,则ud升得越高; 如果电动机转速nd高于1000r/min,那么应该降低电压ud,若nd高得越 多,则ud降得越低; 如果电动机转速nd等于1000r/min,则保持电压ud不变。
3.1 模糊控制系统的组成⑴
模糊控制系统通常由模糊控制器、输入/输出接口、执行机构、 被控对象和测量装置等五个部分组成。
1.被控对象 它可以是一种设备或装置以及它们的群体,也可以是一个生产 的、自然的、社会的、生物的或其他各种的状态转移过程。这些被 控对象可以是确定的或模糊的、单变量或多变量的、有滞后或无滞 后的,也可以是线性的或非线性的、定常的或时变的,以及具有强 耦合和干扰等多种情况。对于那些难以建立精确数学模型的复杂对 象,更适宜采用模糊控制。 2.执行机构 除了电气的以外,如各类交、直流电动机, 伺服电动机,步进电动机等,还有气动的和液压 的,如各类气动调节阀和液压马达、液压阀等。
智能控制技术⑵
题记
在这个世界上,有许多高深的理论其实就 发源于我们司空见惯的日常生活里。
任何理论,如果不用于解决实际问题,这 种理论再好也是没有实际意义的。
第3章:模糊控制系统
模糊控制系统的设计方法
模糊控制系统的设计方法随着科技的不断发展,人工智能技术在各个领域中得到了广泛应用。
模糊控制系统作为一种重要的控制方法,其设计方法也越来越受到关注。
本文将介绍模糊控制系统的设计方法,帮助读者更好地理解和应用该技术。
我们需要了解什么是模糊控制系统。
模糊控制系统是基于模糊逻辑的一种控制方法,它模拟人类的思维方式,通过模糊集合和模糊规则来实现对系统的控制。
相比传统的控制方法,模糊控制系统更能应对复杂、模糊的问题。
模糊控制系统的设计主要包括以下几个步骤:1. 系统建模在设计模糊控制系统之前,我们首先需要对控制对象进行建模。
建模的目的是将实际系统转化为数学模型,便于后续的分析和设计。
建模方法可以根据实际问题的特点选择,常见的有物理建模和数据建模两种方法。
2. 设定输入和输出变量在模糊控制系统中,输入和输出变量通常是模糊化的。
输入变量表示系统的输入条件,输出变量表示系统的输出结果。
通过设定输入和输出变量,可以明确控制系统的目标。
3. 设计模糊集合模糊集合是模糊控制系统的基础,它用来描述输入和输出变量的模糊状态。
模糊集合可以通过隶属函数进行描述,隶属函数表示变量在某个模糊集合中的隶属程度。
常见的隶属函数有三角隶属函数、梯形隶属函数等。
4. 构建模糊规则库模糊规则库是模糊控制系统的核心部分,它用来描述输入变量和输出变量之间的关系。
模糊规则库由若干个模糊规则组成,每个模糊规则包括一个条件部分和一个结论部分。
条件部分是输入变量的模糊集合,结论部分是输出变量的模糊集合。
5. 模糊推理模糊推理是模糊控制系统的关键步骤,它通过模糊规则库将模糊输入转化为模糊输出。
常见的推理方法有最大隶属度法、最小最大法等。
模糊推理的结果是模糊输出,需要进行模糊化处理。
6. 解模糊处理解模糊处理是将模糊输出转化为具体的控制信号。
解模糊处理可以通过模糊加权平均法、模糊中心法等方法进行。
解模糊处理的结果是具体的控制信号,用来驱动控制对象。
7. 性能评估和调整设计完成后,我们需要对模糊控制系统进行性能评估和调整。
智能控制-第六章 模煳控制系统

第六章 模糊控制系统
1. 模糊控制的定义 扎德(Zadeh)于1965年提出了模糊集合(Fuzzy Sets)。模糊控制是一类应用模糊集合理论的控制方法。
2. 模糊控制的价值 模糊控制提出了一种新的机制用于实现基于知识〔规那么〕甚至语义描述的控制规律。 模糊控制为非线性控制器提出了一个比较容易的设计方法,尤其是当受控装置〔对象或过程〕含有不确定性而且很难用传统非线性控制理论处理时,更是有效。
定义6.4 直积〔笛卡儿乘积,代数积〕
若 分别为论域 中的模糊集合,则这些集合的直积是乘积空间 中一个模糊集合,其隶属函数为: (6.7)
定义6.5 模糊关系
图6.4 Braae-Rutherford模糊控制器
此方法是由Braae和Rutherford于1978年开发 的,其结构原理如以下图所示。两个积分单元分别 放在模糊化单元之前和模糊判决单元之后。虽然 本模糊控制器能够减小系统误差至一定程度,但 是,无法保证消除极限环振荡现象。
若U,V是两个非空模糊集合,则其直积U×V中的一个模糊子集R称为从U到V的模糊关系,可表示为: (6.8)
模糊关系通常可以用模糊集合、模糊矩阵和模糊图等方法来描述。
定义6.6 复合关系
若R和S分别为U×V和V×W中的模糊关系,则R和S的复合是 一个从U到W的模糊关系,记为: (6.9)
定义6.2 模糊支集、交叉点及模糊单点
如果模糊集是论域U中所有满足 的元素u构成的集合, 则称该集合为模糊集F的支集。当u满足 ,称为交叉点。当模 糊支集为U中一个单独点,且u满足 则称此模糊集为模糊单 点。
其隶属函数为: (6.10)
定义6.7 正态模糊集、凸模糊集和模糊数
模糊控制设计例题
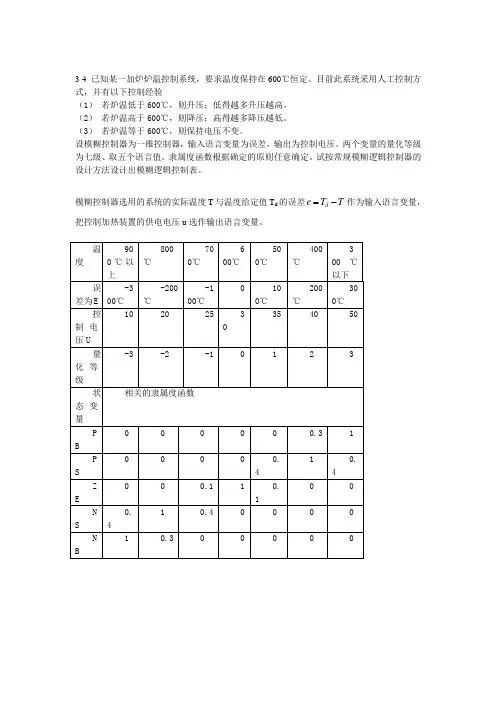
3-4 已知某一加炉炉温控制系统,要求温度保持在600℃恒定。
目前此系统采用人工控制方式,并有以下控制经验(1) 若炉温低于600℃,则升压;低得越多升压越高。
(2) 若炉温高于600℃,则降压;高得越多降压越低。
(3) 若炉温等于600℃,则保持电压不变。
设模糊控制器为一维控制器,输入语言变量为误差,输出为控制电压。
两个变量的量化等级为七级、取五个语言值。
隶属度函数根据确定的原则任意确定。
试按常规模糊逻辑控制器的设计方法设计出模糊逻辑控制表。
模糊控制器选用的系统的实际温度T 与温度给定值T d 的误差d e T T =-作为输入语言变量,把控制加热装置的供电电压u 选作输出语言变量。
模糊输出量隶属度函数控制规则规则1、如果误差e 是NB ,则控制U 为NB; 规则2、如果误差e 是NS ,则控制U 为NS; 规则3、如果误差e 是ZE ,则控制U 为ZE; 规则4、如果误差e 是PS ,则控制U 为PS; 规则5、如果误差e 是PB ,则控制U 为PB; 由上可得 (3)0.4PS μ= 10.4U PS=(3)1PB μ= 21U PB=120.41U U U PSPB=+=+控制输出:00.4500.43515046.66670.40.41v ⨯+⨯+⨯==++误差(2)1PS μ= 11U PS=(2)0.3PS μ= 20.3U PB=120.31U U U PSPB=+=+精确化 控制输出:00.340140400.31v ⨯+⨯==+(1)0.1ZE μ= 10.1U ZE = (1)0.4PS μ= 20.4U PS=120.10.4U U U ZEPS=+=+控制输出:00.4350.4500.1350.125400.40.40.10.1v ⨯+⨯+⨯+⨯==+++(1)0.4N S μ-= 10.4U N S= 20.1U ZE=120.10.4U U U ZEN S=+=+00.4100.4250.1250.135200.40.40.10.1v ⨯+⨯+⨯+⨯==+++(2)0.3NB μ-= 10.3U N B= (2)1N S μ-= 21U N S=120.31U U U N BN S=+=+控制输出:00.320120200.31v ⨯+⨯==+(3)1N S μ-= 11U N B =(3)0.4NS μ-= 20.4U N S=120.41U U U N BN S=+=+:00.4250.41011013.33330.40.41v ⨯+⨯+⨯==++因此模糊逻辑控制表。
第六章 模糊控制系统
第六章模糊控制系统教学内容首先讲解用于控制的模糊集合和模糊逻辑的基本知识;然后讨论模糊逻辑控制器的类型、结构、设计和特性;最后举例说明FLC的应用。
教学重点模糊控制的数学基础,模糊逻辑控制器的类型、结构、设计和特性。
教学难点对定义的准确把握和理解,模糊逻辑控制器的类型、结构、设计和特性。
教学方法通过对数学基础的牢固掌握,对模糊控制进行深入的理解,课堂教授为主。
教学要求掌握用于控制的模糊集合和模糊逻辑的基本知识;模糊逻辑控制器的类型、结构、设计和特性6.1 模糊控制基础教学内容模糊集合、模糊逻辑定义及运算;模糊逻辑推理一般方法;模糊判决方法。
教学重点模糊集合、模糊逻辑定义及运算;模糊逻辑推理一般方法;模糊判决方法。
教学难点对抽象公式的理解、熟练运算;模糊逻辑推理一般方法。
教学方法课堂教授为主,课后作业巩固。
教学要求掌握模糊集合、模糊逻辑定义及运算;模糊逻辑推理一般方法;能够熟练使用模糊判决方法。
6.1.1 模糊集合、模糊逻辑及其运算设为某些对象的集合,称为论域,可以是连续的或离散的;表示的元素,记作={}。
定义6.1模糊集合(fuzzy sets)论域到[0,1]区间的任一映射,即: →[0,1],都确定的一个模糊子集;称为的隶属函数(membership function)或隶属度(grade of membership)。
也就是说,表示属于模糊子集F的程度或等级。
在论域中,可把模糊子集表示为元素与其隶属函数的序偶集合,记为:若U为连续,则模糊集F可记作:若U为离散,则模糊集F可记作:定义6.2模糊支集、交叉点及模糊单点如果模糊集是论域U中所有满足的元素u构成的集合,则称该集合为模糊集F的支集。
当u满足,则称此模糊集为模糊单点。
定义6.3模糊集的运算设A和B为论域U中的两个模糊集,其隶属函数分别为和,则对于所有,存在下列运算:(1) A与B的并(逻辑或)(2) A与B的交(逻辑与)(3) A的补(逻辑非)定义6.4直积(笛卡儿乘积,代数积) 若分别为论域中的模糊集合,则这些集合的直积是乘积空间中一个模糊集合,其隶属函数为:定义6.5模糊关系若U,V是两个非空模糊集合,则其直积U×V中的一个模糊子集R称为从U到V的模糊关系,可表示为:定义6.6复合关系若R和S分别为U×V和V×W中的模糊关系,则R和S的复合是一个从U到W的模糊关系,记为:定义6.7正态模糊集、凸模糊集和模糊数定义6.8语言变量定义6.9常规集合的许多运算特性对模糊集合也同样成立。
模糊控制的应用实例与分析
模糊控制的应用实例与分析本页仅作为文档封面,使用时可以删除This document is for reference only-rar21year.March模糊控制的应用学院实验学院专业电子信息工程姓名指导教师日期 2011 年 9 月 20 日在自动控制中,包括经典理论和现代控制理论中有一个共同的特点,即控制器的综合设计都要建立在被控对象准确的数学模型(如微分方程等)的基础上,但是在实际工业生产中,很多系统的影响因素很多,十分复杂。
建立精确的数学模型特别困难,甚至是不可能的。
这种情况下,模糊控制的诞生就显得意义重大,模糊控制不用建立数学模型,根据实际系统的输入输出的结果数据,参考现场操作人员的运行经验,就可对系统进行实时控制。
模糊控制实际上是一种非线性控制,从属于智能控制的范畴。
现代控制系统中的的控制能方便地解决工业领域常见的非线性、时变、在滞后、强耦合、变结构、结束条件苛刻等复杂问题。
可编程控制器以其高可靠性、编程方便、耐恶劣环境、功能强大等特性很好地解决了工业控制领域普遍关心的可靠、安全、灵活、方便、经济等问题,这两者的结合,可在实际工程中广泛应用。
所谓模糊控制,其定义是是以模糊数学作为理论基础,以人的控制经验作为控制的知识模型,以模糊集合、模糊语言变量以及模糊逻辑推理作为控制算法的一种控制。
模糊控制具有以下突出特点:(1)模糊控制是一种基于规则的控制,它直接采用语言型控制规则,出发点是现场操作人员的控制经验或相关专家的知识,在设计中不需要建立被控对象的精确的数学模型,因而使得控制机理和策略易于接受与理解,设计简单,便于应用(2)由工业过程的定性认识出发,比较容易建立语言控制规则,因而模糊控制对那些数学模型难以获取,动态特性不易掌握或变化非常显著的对象非常适用。
(3)基于模型的控制算法及系统设计方法,由于出发点和性能指标的不同,容易导致较大差异;但一个系统语言控制规则却具有相对的独立性,利用这些控制规律间的模糊连接,容易找到折中的选择,使控制效果优于常规控制器。
模糊控制器设计实例
模糊控制器在智能家居中的应用
总结词
提升家居舒适度
详细描述
智能家居系统中的温度、湿度、光照等环境因素的控制可以通过模糊控制器实 现。通过将传感器采集的环境参数进行模糊化处理,根据模糊逻辑规则进行推 理,实现对家居环境的智能调节,提升家居的舒适度。
模糊控制器在智能家居中的应用
总结词:节能环保
详细描述:在智能家居中,模糊控制器能够根据家庭成员的生活习惯和环境参数,智能调节家电的运 行状态,实现节能环保。例如,根据室内外温度和光照强度,模糊控制器可以智能调节空调和照明设 备的运行状态,减少能源的浪费。
进方向。
模糊控制器性能优化
算法优化
改进模糊控制器的核心算法,提高响 应速度和控制精度。
参数调整
根据实际应用需求,调整模糊控制器 的参数,以优化控制效果。
抗干扰设计
增强模糊控制器的抗干扰能力,提高 系统的稳定性和鲁棒性。
人机交互优化
改进用户界面和操作方式,提高模糊 控制器的易用性。
05
模糊控制器发展趋势与展望
高医疗设备的安全性和可靠性。
模糊控制器在医疗设备中的应用
总结词
辅助医生诊断
VS
详细描述
在医疗影像诊断中,模糊控制器可以对医 学影像数据进行处理和分析,辅助医生进 行疾病诊断。通过对医学影像数据进行模 糊化处理,提取病变特征,并根据模糊逻 辑规则进行推理,帮助医生快速准确地判 断病情。
04
模糊控制器性能评估
02
模糊控制器设计实例
模糊控制器实例选择
实例选择
选择一个适合的模糊控制器实例,例 如温度控制器、速度控制器等,需要 考虑控制对象的特性和控制要求。
实例分析
对所选实例进行详细分析,了解其输 入输出变量、控制规则等,为后续设 计提供基础。
模糊控制应用实例
模糊控制应用实例1. 引言模糊控制是一种基于模糊逻辑的控制方法,它能够处理不确定性和模糊性问题。
本文将介绍模糊控制的应用实例,包括模糊控制在机器人导航、温度控制和交通信号灯控制等方面的应用。
2. 模糊控制在机器人导航中的应用2.1 模糊控制器设计在机器人导航中,模糊控制可以用于控制机器人的运动路径。
首先,需要设计一个模糊控制器,该控制器包括输入和输出变量以及一组模糊规则。
输入变量可以是机器人与障碍物的距离、机器人当前的角度等。
输出变量通常是机器人的速度和转向角度。
2.2 模糊控制器实现在机器人导航中,可以使用传感器来获取机器人与障碍物的距离和机器人当前的角度。
这些信息可以作为输入变量输入到模糊控制器中。
模糊控制器根据一组模糊规则来计算机器人的速度和转向角度,然后将其作为输出变量输出给机器人的控制系统。
2.3 模糊控制器优势相比于传统的控制方法,模糊控制在机器人导航中具有一定的优势。
首先,模糊控制能够处理不确定性和模糊性问题,使得机器人能够更好地适应复杂的环境。
其次,模糊控制可以通过调整模糊规则和输入变量的权重来优化机器人的导航性能。
最后,模糊控制可以很容易地与其他控制方法结合使用,以实现更高级的导航功能。
3. 模糊控制在温度控制中的应用3.1 温度控制系统在温度控制中,模糊控制可以用于调节加热器或制冷器的功率,以维持目标温度。
温度控制系统通常包括一个温度传感器、一个控制器和一个执行器。
温度传感器用于测量当前的温度,控制器根据温度的变化来调整执行器的功率。
3.2 模糊控制器设计在温度控制中,需要设计一个模糊控制器来根据当前的温度误差和误差变化率来调整执行器的功率。
模糊控制器的输入变量可以是温度误差和误差变化率,输出变量可以是执行器的功率。
通过选择适当的模糊规则和调整输入变量的权重,可以实现温度的稳定控制。
3.3 模糊控制器实现在温度控制中,可以使用一个模糊控制器来计算执行器的功率。
模糊控制器根据一组模糊规则来决定执行器的功率大小,然后将其输出给执行器。
基于模糊控制的系统建模与设计
基于模糊控制的系统建模与设计模糊控制是一种基于模糊逻辑推理的控制方法,它能够处理各种复杂的非线性系统。
通过将模糊规则应用于系统控制中,可以实现对输入输出之间的模糊关系进行建模与设计。
本文将介绍基于模糊控制的系统建模与设计方法,并通过实例分析说明其应用场景与效果。
一、模糊控制理论概述模糊控制理论是由日本学者石田昌弘于上世纪60年代提出的,它是一种模拟人类思维方式的控制方法。
传统的控制方法通常基于精确的数学模型,在实际应用中可能会面临模型不准确或无法建立的问题。
而模糊控制则通过模糊规则的设计,将模糊的输入映射为模糊的输出,从而实现对复杂系统的控制。
二、模糊控制系统的建模过程1. 确定系统输入和输出:首先需要确定系统的输入和输出,即控制器接受的输入信号和输出信号。
系统的输入可以是一个或多个,输出也可以是一个或多个。
2. 建立输入与输出之间的模糊关系:通过模糊化方法将输入和输出变量转化为模糊集。
模糊化的过程通常采用隶属函数来描述变量的隶属度。
3. 设计模糊规则集:根据系统的特性和要求,设计一系列的模糊规则。
模糊规则由IF-THEN形式的条件语句组成,其中IF部分描述输入的状态,THEN部分描述输出的状态。
4. 模糊推理和模糊解模糊化:将输入信号通过模糊推理引擎进行推理,得出模糊输出。
然后通过解模糊化方法将模糊输出转化为实际的输出信号。
5. 性能评估和调整:根据系统的性能指标,对模糊控制器进行评估和调整,以获取更好的控制效果。
三、模糊控制系统设计实例为了更好地理解基于模糊控制的系统建模与设计,以下以智能温控系统为例进行实例分析。
智能温控系统是一种能够根据室内温度和设定温度自动调整空调开关状态的控制系统。
通过模糊控制方法可以实现对室内温度的精确调节,提高舒适度和能源利用效率。
首先,确定系统的输入和输出。
系统的输入为室内温度和设定温度,输出为空调开关的状态(开或关)。
然后,建立输入与输出之间的模糊关系。
假设室内温度的隶属度函数为高、低,设定温度的隶属度函数为冷、舒适、热,空调开关的状态的隶属度函数为开、关。
计算机控制系统 第五章 模糊控制
三、模糊控制器的结构 模糊控制器的输入变量一般选为偏差及其变化率,输出变 量通常为作用于被控对象的控制量。输入变量的个数称为模糊 控制器的维数,根据输入变量的个数不同,模糊控制器一般有 三种结构,如图5-2所示。
e
模糊控制器
u
e
de dt
ec
模糊控制器
u
(a) 一维模糊控制器
e
de dt
ec
模糊控制器
(2)S形隶属函数
f ( x; a, c)
1 1 e a ( x c )
图5-4 S形隶属函数
(3)梯形隶属函数
f ( x; a, b, c, d ) xa a x b b x c c x d dx
模糊控制器的控制规律是由计算机的程序实现的,具体步 骤如下: (1)根据本次采样值得到模糊控制器的输入量,并进行输入 量化处理; (2)量化后的变量进行模糊化处理,得到模糊量; (3)根据输入的模糊量及模糊控制规则,按模糊推理合成规 则计算控制量(输出的模糊量); (4)对得到的模糊输出量进行反模糊化处理,得到控制量的 精确量,并进行输出量化处理,得到实际控制量。
X Y
A ( x) B ( y )
( x, y )
(2)模糊蕴含积运算
~ ~ ~ ~ ~ Rp A B A B
X Y
A ( x) B ( y )
( x, y )
利用MATLAB软件中的模糊控制工具箱可以方便的完 成上述运算。
3.模糊推理 模糊推理就是利用某种模糊推理算法和模糊规则进行 推理,得出最终的控制量。模糊推理算法与模糊规则直接相 关。它的复杂性依赖于模糊规则语句中模糊集合隶属函数的 确定。选择一些简单的又能反映模糊推理结果的隶属函数可 以大大简化模糊推理的计算过程。 (1)广义前向推理(GMP): 对于GMP推理,