
四旋翼飞行器的动力学建模及PID控制
目前研究多集中在非线性控制领域,由于非线 性控制对模型准确性有较强的依赖,在模型误差存 在的条件下,PID控制更加实用.本文在四旋翼飞行 器动力学建模的基础上设计了PID控制器.
表3仿真参数取值表
Tab.3 Ⅳ
parameters of the quadrotor
‰
‰
‰
l
2
OO
l
2
2
6
Ol
3
3
OO
l
4
2
8
Ol
5
3
l
l
6
如
l
l
仿真结果表明:系统超调量较小,稳态误差几 乎为零,响应速度较快,系统仿真验证了PID控制 的有效性.
墓
搬
姜
1.2
l
翟0.8
萎0.6
誓眈0.4
O
万方数据
第l期
万方数据
116
2 PID控制研究
辽宁工程技术大学学报(自然科学版)
3仿真与试验
第31卷
上文引入了四个控制量以,因而把复杂的非线 性耦合模型分解成了四个独立的控制通道,那么, 整个模型可以看成由线运动和角运动两个独立的 子系统构成,通过上文建模可知,角运动不受线运 动的影响,而线运动受角运动的影响.
在此基础上使用小扰动法处理,忽略附加小扰 动后,可以得到四旋翼飞行器的运动方程
m童=彳工+Bu,
x=I量,夕,三,P,q,,,0,庐,y11,
r
1T
即2【村l,l/2’材3,"4j·
由于姿态角和角速度之间是准积分关系,为了 简化控制系统,假设姿态角和角速度之间有简单的
:
工
.
积分关系,即:妒2 P,∥2 g,妒2 r.
飞行器坐标系到惯性坐标系的转换矩阵为
收稿日期:2011-05-05 基金项目:国家自然科学基金资助项目(50905171) 作者简介:李俊(1986.),男,山东泰安人,硕士研究生,主要从事四旋翼飞行嚣方面的研究.本文编校:曾繁慧
万方数据
第l期
李俊,等:四旋翼飞行器的动力学建模及PID控制
115
根据受力分析,牛顿第二定律以及飞行器动力 学方程可得到线运动方程,表述如下
前文已经假设四旋翼飞行器质量和结构均匀 对称,所以,其惯性矩阵可定义为对角阵J.
通过动量矩的计算,可得到M在飞行器坐标系
三个轴向分量尥、鸠、必的角运动方程
【恤+(L-l,)qr]/l,
=l[鸠+(t一‘)节]肛 ■t+ul—l●p如|lt
定义仉,踢,%,砜,为四旋翼飞行器的四个独 立控制通道的控制输入量
self-stability contr01.
Keywords:quadrotor;modeling;PID control;Matlab;dynamic analysis;self-stability control;Simulink;
flying test
引言
近年来,四旋翼飞行器逐渐成为航空学术研究 中新的前沿和热点.四旋翼飞行器是一种能实现垂 直起降的非共轴式多旋翼飞行器【IJ,可以只通过调 节蝶形分布的四个旋翼的转速,实现对四旋翼飞行 器飞行姿态的控制.由于不需要尾翼,四旋翼飞行器 结构更加紧凑,四个旋翼的提升力比单旋翼更加均 匀,因而飞行姿态更加稳定.另外,四旋翼飞行器还 具有起飞要求低、可悬停等特点12J.
中图分类号:TP 13
文献标志码:A
Modeling and PID contrOl for a quadrotor
LI Jun,LI Yuntang
(College of Mechanical and Electrical Engineering,China Jiliang University,Hangzhou 310018,China) Abstract:In order to solve the flying control problem associated with a quadrotor,a dynamic model on quadrotor was developed in this study.Based on the model developed,a PID controller WaS designed.Also,the effectiveness of the PID controller was tested by Matlab/Simulink simulation and flying test.The simulation result demonstrates that the PID controller is able to robustly stabilize the quadrotor helicopter wiⅡl given PID
r
羔10
宝
m
I,Ⅷ……川川川n…I…|I|J,|J
I…-
越一10 …【|i_|1…r Iill 1……I r I……I
腰
oO
-50 440
460
480
500
,×10。。/s
520
540
E
匠 杷 暴
l2
1
{0.8
赁0 6 鼍04
0.2
0
5
2
25
3
时间,s
3s4455 Nhomakorabea图4位置与姿态单位阶跃响应 Fig 4 step response ofposition and attitude
李俊,李运堂
(中国计量学院机电工程学院,浙江杭州310018)
摘要:为了解决四旋翼飞行器的飞行控制问题,对四旋翼飞行器进行了动力学建模,并在动力学建模的基础上 设计了PID控制器.通过Matlab/Simulink仿真和飞行试验对所设计的PID控制器的有效性进行了验证,仿真结果表 明:在所设定的PID参数卜.,控制器可以有效地完成四旋翼飞行器的自稳定控制.飞行试验结果表明:PID控制器 可以有效地校正由于杂乱气流等扰动造成飞行角偏移.该成果对四旋翼飞行器的自稳定控制具有一定的参考价值和 指导意义. 关键词:四旋翼飞行器:数学模型;PID控制;Matlab;动力学分析;自稳定控制:仿真;飞行试验
|
援
耋
g _叵 按 辑
李俊,等:四旋翼飞行器的动力学建模及PID控制
117
翼飞行器在44 s时离地升空,44~54 s在空中飞行, 俯仰角,滚动角和航向角的角度变化很小(5。以内). 试验结果表明:PID控制可以调整由于微风等扰动造 成的b行器姿态变化.
50 .....——PitchAJ
Ro¨A口
30 YawA口
考虑到仿真结果与实际实际飞行存在差别,为 了验证PID控制器的可行性,本文通过自行设计制 作的四旋翼飞行器(图5)进行了飞行试验,并通 过外场试验最终确定各个参数.
,,
.√一。~一一
㈠、…㈨1__f tf】.}.j州q
Fig.5 picture ofthe quadrotor
飞行器的空中姿态数据由角速度传感器采集并 通过蓝牙设备传输至下位机试验结果如图6,四旋
1 动力学模型的建立
为了获得四旋翼飞行器的数学模型,首先建立 两个基本坐标系:惯性坐标系e(oxrz)和飞行器坐 标系B(oxyz),见图1. 由地面坐标系到机体坐标系
图1中,分别定义欧拉角如下: 偏航角妒:Ox在OXY平面的投影与X轴夹角; 俯仰角0:Oz在OXZ平面的投影与Z轴夹角;
翻滚角咖:仍在OYZ平面的投影与y轴夹角.
根据笔者制作的四旋翼飞行器试验机,并参阅 有关文献,得出四旋翼飞行器参数表1.
表1四旋翼飞行器参数
Tab.1 parameters of the quadrotor
参数
数值
m/kg
1.2
j,m
O.2
矗xlO。5,(N·s2)
3.13
b×10"7/(N‘m一)
7.5
厶×lO'3/(kg‘m2) 0 x10"31(kg’m2) 厶×10。Z/(kg’mz)
Fig 6
图6飞行试验结果 test results ofthe flying experiment
第31卷第1期
V01.3 1
No.1
辽宁工程技术大学学报(自然科学版)
Journal of Liaoning Technical University(Natural Science)
文章编号:1008-0562(2012)01-0114-04
2012年2月
Feb.
20 1 2
四旋翼飞行器的动力学建模及PID控制
.
z
主
i.63
G‘:上。 :上U:4—跳-27s6(.s4s+—5+)743.5
’
一st s(6Is+4463)
图3控制系统框图
Fig.3 block digram of control systcm
根据PID系统的结构图(图3),搭建simulink 模型并仿真,经过调试,参数取值见表2,所设计 的控制器的位置阶跃响应图线及姿态阶跃响应图 线见图4,依次是俯仰角,翻滚角,偏航角,X轴 向,z轴向,】,轴向.
图l 四旋翼飞行器的结构模型 Fig.1 structure model ofthe quadrotor
Jj}=佤一gj)/m=哦芝并(瞄If,sjIl9瞄妒+血y幽纠一K妁/鸺
l
‘|二
{萝=哆一K≯)/m=皈∑砰㈤lf,咖≯瞄妒一瞄ysill柳一^劝/鸺
I
四旋翼飞行器动力学建模与控制技术研究
四旋翼飞行器动力学建模与控制技术研究随着无人机技术的不断发展,四旋翼飞行器已经成为了无人机市场中的一种重要机型。
四旋翼飞行器由于其体积小、操作灵活、便携性强等特点,被广泛应用于农业、地质勘探、安防、航拍等领域。
然而,四旋翼飞行器的稳定性及控制问题一直是制约其广泛应用的关键性技术之一。
因此,本文将探究四旋翼飞行器动力学建模及控制技术的研究现状和趋势。
一、四旋翼飞行器动力学建模四旋翼飞行器的动力学模型一般包括四个方程,分别是运动学方程、动力学方程、气动平衡方程以及电机方程。
首先,运动学方程是描述四旋翼飞行器在空间的运动轨迹和姿态的方程。
这个方程组包括七个微分方程,包括三个表示位置的方程和四个表示姿态的方程。
位置方程描述飞行器在三个自由度上的运动,姿态方程描述飞行器在三个方向上的旋转。
接下来,动力学方程主要描述四旋翼飞行器的运动和状态方程。
四旋翼飞行器的动力学方程主要包括牛顿定律、欧拉定理、动量定理和角动量定理。
气动平衡方程则描述了四旋翼飞行器在空气中的运动状态。
这个方程组包括六个方程,其中四个方程描述四个电机的输出,两个方程描述飞行器的速度和角速度。
电机方程则描述了四个电机的动力输出。
这个方程通常采用电机的转矩和输出功率来进行建模,用来计算四旋翼飞行器的运动状态。
二、四旋翼飞行器控制技术四旋翼飞行器的控制技术是保障其稳定飞行的关键之一。
控制技术的核心是设计合理的控制算法和系统结构,通过对飞行器的状态进行控制,以达到预定的控制目标。
其中,传统的PID控制算法无法适应四旋翼飞行器的高自由度、快速响应的特点。
针对这个问题,目前研究较多的是基于模型预测控制(MPC)和切换控制的方法。
MPC将控制问题视为一个优化问题,通过对未来状态进行预测,优化当前状态,从而实现系统控制。
而切换控制则通过将控制问题分成多个子空间,通过切换不同的控制子空间,实现系统控制。
同时,四旋翼飞行器的控制技术也离不开传感技术的支撑。
四旋翼飞行器需要准确地获取各种姿态、位置、速度等信息才能进行控制。
四轴飞行器动力学分析与建模

四轴飞行器动力学分析与建模四轴飞行器主要由机架、动力系统、控制系统和传感器系统组成。
机架是整个飞行器的骨架,负责承载各个部件。
动力系统由四个电动马达和四个螺旋桨组成,电动马达通过转动螺旋桨产生升力和推力。
控制系统负责控制飞行器的飞行姿态以及飞行方向。
传感器系统用于获取飞行器的姿态和位置信息。
首先是力学分析。
在飞行过程中,四个螺旋桨产生的升力和推力需要平衡飞行器的重力。
根据牛顿第二定律,可以建立四轴飞行器的运动方程。
假设四轴飞行器在三维空间中的位置为(x, y, z),速度为(vx, vy, vz),质量为m。
则四轴飞行器所受到的合力可以表示为:F = mg - Tm是飞行器的质量,g是重力加速度,T是螺旋桨产生的合力。
根据牛顿第二定律,可以得到四轴飞行器的加速度方程为:a = (mg - T) / m其次是电机模型。
电机模型主要描述电动马达的输出特性。
通常情况下,电动马达的输出转矩与输入电流之间存在一定的关系。
可以使用简化的转矩模型来描述电动马达的输出。
假设电动马达的转矩为Tm,电流为I,转矩模型可以表示为:Tm=k1*I其中k1为电动马达的参数。
接下来是姿态稳定。
四轴飞行器的姿态稳定是实现飞行器平稳飞行的重要问题。
姿态稳定的关键在于对飞行器角度的控制。
通过使用陀螺仪、加速度计和磁力计等传感器获取飞行器的姿态信息,并通过控制系统对飞行器的姿态进行控制。
姿态稳定算法可以根据飞行器的姿态误差来计算所需的控制指令,进而控制飞行器的电动马达来实现姿态的调整。
最后是运动控制。
运动控制主要涉及到飞行器的位置和速度控制。
通常情况下,可以使用位置式控制和速度式控制来实现飞行器的运动控制。
在位置式控制中,通过计算飞行器的位置误差来产生相应的控制指令,控制飞行器的电动马达来实现位置的调整。
在速度式控制中,通过计算飞行器的速度误差来产生相应的控制指令,控制飞行器的电动马达来实现速度的调整。
综上所述,四轴飞行器的动力学分析与建模主要涉及到力学分析、电机模型、姿态稳定和运动控制等方面。
四旋翼飞行器的建模及控制算法仿真_高燕
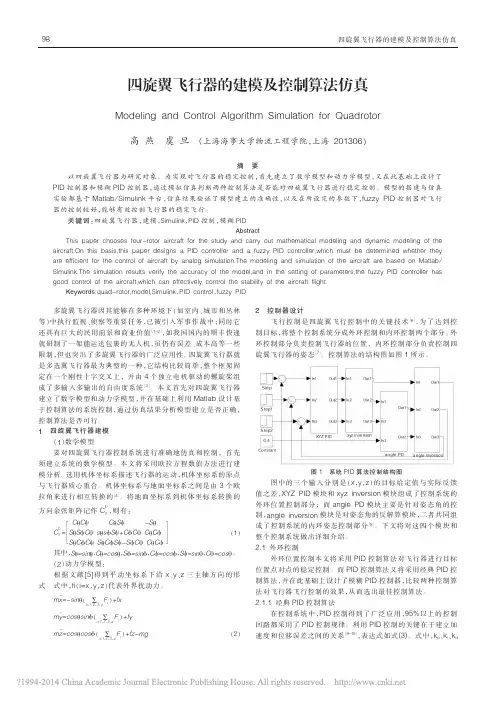
参数取值分别为 3 、5 、1 , 而 kd 的参数取值为 0.1 、2 、1 。 而 angle inversion 模 块 是 对 angle PD 模 块 的 三 个 输 出 进 行 反 解 算 , 三 个输出是姿态角的实际值 , 如图 2 所示 。
PID 参数将根据不同时刻三个参数的作用以 及 相 互 之 间 的
多旋翼飞行器因其能够在多种环境下 ( 如室内 、 城市和丛林 等 ) 中执行监视 、 侦察等重要任务 , 已被引入军事作战中 ; 同时它 还具有巨大的民用前景和商业价值
[1-2]
2
控制器设计 飞 行 控 制 是 四 旋 翼 飞 行 控 制 中 的 关 键 技 术 [6], 为 了 达 到 控
, 如我国国内的顺丰 快 递
2 ) 当 e 和 ec 为中等大小时 , 比例系数应较小些 , 积分系
四旋翼飞行器PID控制器的设计
四旋翼飞行器PID控制器的设计引言:1.PID控制器原理:PID控制器是由比例、积分和微分三个控制基元组成的。
其中比例控制器根据偏差的大小调整控制量;积分控制器根据偏差的积累调整控制量;微分控制器根据偏差的变化率调整控制量。
PID控制器根据实际值和期望值的偏差以及偏差变化率和积累量来调整控制量,以达到稳定目标。
2.四旋翼飞行器PID控制器参数调整:PID控制器的性能取决于三个控制基元的参数调整。
参数调整不当会导致飞行器姿态不稳定,甚至发生震荡。
常用的参数调整方法包括手动调整和自适应调整。
手动调整需要通过观察飞行器的响应来调整参数,而自适应调整则是根据系统的动态特性自动调整参数。
3.四旋翼飞行器PID控制器设计步骤:(1)确定控制目标和输入变量:控制目标即所要控制的飞行器姿态或高度,输入变量即传感器测得的实际值。
(2)传感器数据处理:通过传感器获得飞行器姿态或高度相关的信息,并进行滤波和校正,以减小误差。
(3)误差计算:计算实际值与目标值之间的误差,作为PID控制器的输入。
(4)参数调整:根据实际情况选择手动或自适应调整方法,逐步调整PID控制器的参数。
(5)控制量计算:根据误差和PID控制器的参数计算控制量。
(6)控制执行:将控制量传输给四旋翼飞行器的执行机构,使其根据控制量进行相应的动作,以实现飞行器的稳定。
4.PID控制器应用拓展:PID控制器作为一种简单有效的控制方法,广泛应用于四旋翼飞行器以外的许多领域,如汽车、工业控制和机器人等。
在实际应用中,还可以根据具体需求进行改进和优化,比如引入模糊控制或自适应控制等。
结论:四旋翼飞行器PID控制器是实现飞行器姿态和高度控制的关键部件。
通过合适的参数调整和控制策略设计,可以实现飞行器的稳定飞行。
PID 控制器在实际应用中具有广泛的适用性和可拓展性,为飞行器控制提供了一种简单而有效的解决方案。
PID算法在四旋翼飞行器上的应用

PID算法在四旋翼飞行器上的应用四旋翼飞行器是一种多旋翼飞行器,有着广泛的应用。
PID算法是一种控制算法,广泛应用于机器人控制和飞行器控制等领域中,被广泛应用于四旋翼飞行器中,用于实现飞行器的稳定控制和姿态控制。
本文将详细介绍PID算法在四旋翼飞行器上的应用。
1.PID算法的基本概念PID算法是将系统输出的误差和误差的时间变化率、积分值一起作为算法输入的一种控制算法。
主要包括比例环节(P)、积分环节(I)、微分环节(D)三个环节。
PID算法的输出是一个控制量,即控制器向实际执行器输出的控制信号。
2.四旋翼飞行器的控制(1)比例环节(P)比例环节是基于误差大小,将误差转化成需要调节的输出量。
在四旋翼飞行器上的姿态控制中,比例环节的目标是减小飞行器与目标姿态之间的差距,使飞行器维持所需的平衡状态。
在飞行控制中,比例环节的目标是减小飞行器所处位置与目标位置之间的差距。
(2)积分环节(I)积分环节是基于误差的积分值,将累积误差转化成需要调节的输出量。
在四旋翼飞行器上的姿态控制中,积分环节的作用是消除静差和减少任何偏差,通过对累积误差进行积分调整,以减小误差。
在飞行控制中,积分环节的作用是将累积误差转化成控制器的输出,并根据误差方向调整输出信号。
PID算法简单易懂,易于调整,而且可以实现准确的控制。
但是,PID算法存在一些缺陷,其中最大的缺陷是调整PID环节的时间常数很难进行,需要进行反复试验和调整,这需要大量的时间和精力。
此外,PID算法还存在一定的误差,当存在噪声和干扰时,其误差将更为明显。
5.结论PID算法是一种简单易用,效果良好的控制算法,被广泛应用于四旋翼飞行器的姿态控制和飞行控制中。
通过比例、积分和微分环节,PID算法可以准确、快速地实现稳定控制和姿态控制。
虽然PID算法存在一些缺陷,但是它依然是目前四旋翼飞行器的主要控制算法之一。
四旋翼无人机建模与PID控制器设计
应快的原则。 本文通过对四旋翼无人机机体结构和飞行原理了解,运用牛
顿欧拉定律对其进行动力学受力分析,建立其小角度飞行下的数 学模型,运用 PID 算法设计了 PID 控制器,内环姿态控制与外环 位置控制,并进行了 matlab 仿真验证其有效性。
1 机体结构与飞行原理
Abstract :In this paper, through the knowledge of the body structure and flight principle of the quadrotor UAV, Newton-Euler method is used to analyze the dynamics of the quadrotor UAV. At a small angle of rotation, the mathematical model of the drone was established. Using PID to control it, a double-loop PID controller (inner loop attitude control and outer loop position control) was des- igned through the mathematical model of the drone, and its effectiveness was verified by MATLAB simulation. Key Words :Quadrotor UAV; Modeling; PID control
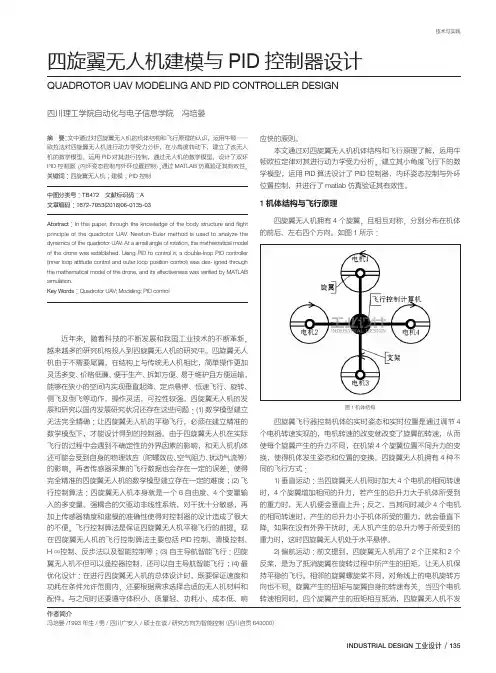
四旋翼无人机拥有 4 个旋翼,且相互对称,分别分布在机体 的前后、左右四个方向。如图 1 所示 :
动态系统建模(四旋翼飞行器仿真)实验报告-
动态系统建模(四旋翼飞行器仿真)实验报告:动态系统建模(四旋翼飞行器仿真)实验报告院(系)名称大飞机班学号学生姓名任课教师2021年 _月四旋翼飞行器的建模与仿真一、实验原理 I.四旋翼飞行器简介四旋翼飞行器通过四个螺旋桨产生的升力实现飞行,原理与直升机类似。
四个旋翼位于一个几何对称的十字支架前、后、左、右四端,如图1-1所示。
旋翼由电机控制;整个飞行器依靠改变每个电机的转速来实现飞行姿态控制。
在图1-1中,前端旋翼1 和后端旋翼3 逆时针旋转,而左端旋翼2 和右端的旋翼4 顺时针旋转,以平衡旋翼旋转所产生的反扭转矩。
由此可知,悬停时,四只旋翼的转速应该相等,以相互抵消反扭力矩;同时等量地增大或减小四只旋翼的转速,会引起上升或下降运动;增大某一只旋翼的转速,同时等量地减小同组另一只旋翼的转速,则产生俯仰、横滚运动;增大某一组旋翼的转速,同时等量减小另一组旋翼的转速,将产生偏航运动。
图1-1 四旋翼飞行器旋翼旋转方向示意图从动力学角度分析,四旋翼飞行器系统本身是不稳定的,因此,使系统稳定的控制算法的设计显得尤为关键。
由于四旋翼飞行器为六自由度的系统(三个角位移量,三个线位移量),而其控制量只有四个(4 个旋翼的转速),这就意味着被控量之间存在耦合关系。
因此,控制算法应能够对这种欠驱动(under-actuated)系统足够有效,用四个控制量对三个角位移量和三个线位移量进行稳态控制。
本实验针对四旋翼飞行器的悬浮飞行状态进行建模。
II.飞行器受力分析及运动模型(1)整体分析如图1-2所示,四旋翼飞行器所受外力和力矩为:Ø重力mg,机体受到重力沿-Zw方向Ø四个旋翼旋转所产生的升力Fi(i=1,2,3,4),旋翼升力沿ZB方向Ø旋翼旋转会产生扭转力矩Mi (i=1,2,3,4), Mi垂直于叶片的旋翼平面,与旋转矢量相反。
图1-2 四旋翼飞行器受力分析(2)电机模型Ø力模型(1.1)旋翼通过螺旋桨产生升力。
四旋翼飞行器建模与PID控制器设计
Vo l I 21 No _ 2 3
电 子 设 计 工 程
El e c t r o n i c De s i g n En g i n e e r i n g
2 0 1 3年 1 2月
De e . 2 01 3
四旋 翼 飞行 器建模 与 P I D 控制 器设计
关 键 词 :四 旋 翼 飞 行 器 ; L P V;非 线 性 建 模 ; P I D控 制
中 图 分类 号 : T N 7 9
文献标识码 : A
文 章 编 号 :1 6 7 4 - 6 2 3 6 ( 2 0 1 3 ) 2 3 - 0 1 4 7 - 0 4
Mo d e l i ng a n d PI D c o nt r o l f 0 r a q ua d r o t o r
近年来 , 随着新 型材料 、 微 机电 ( ME MS ) 、 微惯 导 ( MI MU)
坐标系如 图 l 所示 。
以 及 飞 行 控 制 等 技 术 的迅 速 发 展 , 小 型 四旋 翼 飞 行 器 得 到 了 进 一 步 的发 展 , 逐 渐 成 为 各 国科 技 人 员 关 注 的焦 点 。小 型 四 旋 翼 飞 行 器 是 一 种 具 有 4个 螺 旋 桨 , 并 且 螺 旋 桨 呈 十 字 交 叉 结构的旋翼式 飞行器 。 它 通 过 调 整 4个 电 机 的 转 速 来 实 现 俯 仰、 横滚、 偏航 等飞行动作 , 并具有可 悬停 、 机 动性好 、 结 构 简 单等优点 。 飞 行 控 制 一 直 是 小技 大 学 的聂 博 文 设 计 了基 于 反 步 法 的控 制器 。 哈 尔 滨 工 业 大
江 杰 ,岂伟 楠
四旋翼飞行器飞行控制技术综述
四旋翼飞行器飞行控制技术综述四旋翼飞行器是一种由四个旋翼组成的无人机,可以垂直起降和定点悬停,具有灵活性和机动性。
它的飞行控制技术可以分为姿态控制和位置控制两种基本类型。
姿态控制是指控制飞行器姿态(包括横滚、俯仰和偏航),而位置控制则是控制飞行器的定点飞行或航线飞行。
下面将对这两种控制技术进行详细介绍。
一、姿态控制技术1. 传统PID控制PID控制是一种经典的控制方法,它通过比例、积分和微分三个分量的组合来调节系统的输出。
在四旋翼飞行器中,PID控制可以用来控制姿态,使飞行器保持平稳的飞行状态。
通过对角速度和角度的反馈控制,可以实现对飞行器姿态的精确控制。
但是PID控制也存在一些问题,比如对于非线性系统和参数变化的系统,PID控制的性能会受到影响。
2. 模糊控制模糊控制是一种可以应对非线性系统和模糊环境的控制方法。
在四旋翼飞行器中,可以利用模糊控制来实现对姿态的精确控制。
通过建立模糊规则库,可以将模糊的输入与输出进行映射,实现对飞行器姿态的控制。
模糊控制可以有效地应对系统的非线性特性,但是对规则库的设计和参数的选择需要较大的经验和技巧。
3. 神经网络控制4. 遗传算法控制遗传算法是一种模拟生物进化的优化算法,可以用来优化系统的控制参数。
在四旋翼飞行器中,可以利用遗传算法来寻找最优的姿态控制参数,从而实现对飞行器姿态的精确控制。
遗传算法能够全局寻优,但是需要大量的计算资源和较长的优化时间。
1. GPS定位控制GPS定位是一种全球定位系统,可以实现对飞行器位置的精确控制。
在四旋翼飞行器中,可以利用GPS定位进行位置控制,实现定点飞行或航线飞行。
通过GPS模块获取飞行器的位置信息,可以实现对飞行器位置的精确控制。
但是GPS在室内或密集城市地区信号可能不太可靠。
3. 惯性导航控制惯性导航是一种通过加速度计和陀螺仪获取飞行器运动信息,并通过积分计算得到飞行器位置信息的导航方法。
在四旋翼飞行器中,可以利用惯性导航进行位置控制,实现对飞行器位置的精确控制。
四旋翼动力学建模
四旋翼动力学建模一、引言四旋翼无人机是近年来飞行器领域的热门话题,其广泛应用于农业、环保、安全监控等领域。
为了更好地掌握四旋翼的运动规律,需要对其进行建模分析。
本文将介绍四旋翼动力学建模的基本原理和方法。
二、四旋翼结构和工作原理1. 四旋翼结构四旋翼主要由机身、电机、螺旋桨和控制系统等组成。
其中,机身是支撑整个飞行器的主体部分,电机驱动螺旋桨产生升力,控制系统负责调节电机转速和方向。
2. 四旋翼工作原理四旋翼通过调节各个螺旋桨的转速和方向来实现飞行姿态调整和位置控制。
当四个螺旋桨转速相等时,飞行器保持平衡状态;当某一侧或某一角度需要调整时,相应螺旋桨的转速会发生变化以产生所需的力矩。
三、四旋翼运动学建模1. 坐标系选择在进行运动学建模时,需要选择合适的坐标系。
通常选择惯性坐标系和机体坐标系。
惯性坐标系是固定不动的,用于描述四旋翼在空间中的位置和速度;机体坐标系则随着四旋翼运动而改变,用于描述其姿态。
2. 姿态表示四旋翼的姿态通常用欧拉角表示。
欧拉角包括滚转角、俯仰角和偏航角,分别表示飞行器绕x、y、z轴旋转的角度。
3. 运动方程根据牛顿第二定律和欧拉定理,可以得到四旋翼的运动方程。
其中,力和力矩来自于螺旋桨产生的升力和扭矩,阻力主要来自于空气阻力和重力。
四、四旋翼动力学建模1. 动力学方程四旋翼的动力学方程可以通过牛顿第二定律和欧拉定理推导得到。
其中,电机输出扭矩与电机转速成正比;螺旋桨产生升力与螺旋桨转速的平方成正比。
2. 状态空间模型将四旋翼的动力学方程转化为状态空间模型可以方便地进行控制设计和仿真分析。
状态空间模型包括状态向量、输入向量和输出向量,其中状态向量包括四旋翼的位置、速度和姿态等状态变量。
3. 控制系统设计四旋翼的控制系统通常采用PID控制器。
PID控制器由比例、积分和微分三个部分组成,用于调节电机转速和方向以实现飞行姿态调整和位置控制。
五、结论本文介绍了四旋翼动力学建模的基本原理和方法。