
第十一章 数字式位置传感器 《自动检测技术及应用(第2版)》课件
绝对式码盘与增量
式码盘有何区别?
Hale Waihona Puke 零位标志绝对式测量角编码器
每一个微小的
角位移都有一个对
应的编码,常以二
进制数据形式来表
示。在绝对式测量
θ
中,即使中途断电,
重新上电之后,当
前位置的二进制编
码数据仍然不变。
自然二进制码
1 0 0 1 或格雷码
绝对式编码器(接触式)演示
4个电刷 4位二进制
码盘 +5V输入 公共码道
n6 0m 16 0 1 0 0 r/m in2 9 .3 r/m in tsN 0 .2 1 0 2 4
2)由于±1误差,在ts时间段里,计数得到的脉 冲数m1=100±1个脉冲,则
n 60 100 1 r/min 29.3 0.29r/min 0.21024
3)如果将ts延长到1s,m1'必然增加到500,则
N
tsN
±1误差简述
M法测速的本质是测频。误差主要由两个因素决
定:
一是闸门时间ts的误差,可以使用晶振来提高闸 门时间的准确性;
二是量化误差,又称为±1误差,见下图,原理见
后述。
ts
2)产生±1误差的原因:测频时,计数脉冲通过闸
门进入计数器。由于闸门开启时刻(秒信号的上升沿)
和被测计数脉冲上升沿到来的时刻之间的关系是随机
第十一章 数字式位置传感器
介绍几种常用数字式位置传感器的结构、 原理,如角编码器、M法测速、光栅传感 器、莫尔条纹、磁栅传感器、容栅传感 器等,并讨论他们在直线位移和角位移 精密测量以及机床位置控制中的应用。
第十一章 数字式位置传感器 目录
11.1 位置测量方式 11.2 角编码器 11.3 光栅传感器 11.4 磁栅传感器 11.5 容栅传感器
θ
1)所转过的齿数N;
2)齿条的齿距t;
3)齿条所移动的距离 x。
解: 1)所转过的齿数
N=(z÷360º) ×θ
D 齿条为直线运动,
=(100/360º)×180º=50 齿轮作旋转运动
2)齿条的齿距
t=πD/z=6.28mm;3)齿条所移动的距离x=N t=
. 50×6.28=314mm.测出齿轮的角位移,就可测得齿条的直线位移
1—绝对式编码器 2—电动机 3—转轴 4—转盘 5—工件 6—刀具
数控加工中心
编码器在数控加 工中心的刀库选刀 控制中的应用
T法测速举例
例:有一增量式光电编码器,其参数为1024p/r ,插
入时钟频率fc为1MHz。测得输出两个相邻脉冲之间 的脉冲数为3000,求转速n(r/min)
编码器输出脉冲
m2 时钟脉冲fc
···
解:n = 60fc /(Nm2 ) = 60×106÷(1024×3000) =19.53 r/min
A相位超前B :90° (1/4周期)
元件A、B,有时
又称为cos 、
sin元件。
例:W=1mm,cos与sin元件的距离可以是6.25或8.25mm等
两路光电信号判断旋转方向
A超前于B,判断为正向旋转,
A也称为cos信号; B也称为sin信号。
A滞后于B,判断为反向旋转
辨向信号和零标志 光电编码器的光栏板上有A
M法测速的计算
在一定的时间间隔ts内( ts =t 闸门= t门控,如10s、1s、
0.1s等),用编码器所产生的脉冲数来确定速度的方
法称为M法测速。
若编码器每转产生N个脉冲,在ts的闸门时间间隔内 得到m1个脉,则编码器所产生的脉冲频率为
f m1 ts
则转速n(单位为r/min)为
n60f 60m1
传动机构 齿距t 齿轮
滚珠丝杠-螺母 副、齿轮-齿条副 等传动机构能够 将旋转运动转换 成直线运动。但 应设法消除传导 过程产生的间隙 误差。
齿条
x
θ
滚珠丝杠螺母副
滚珠丝杠-螺
螺母 丝杠
母副能够减小传
θ
动磨檫力,延长
使用寿命,减小
间隙误差。
x
平均螺距误差大于10μm
传动分析
设:螺距t=4mm,丝杠在4s时间里转动了10圈,
求:丝杠的平均转速n(r/min)及螺母移动了多少毫
米?螺母的平均速度v又为多少?
螺距t=4mm
N=10圈时,θ =?度 x=?mm
滚珠
θ
齿轮-齿条副、 螺母丝杆副等直
螺母
线-旋转转换设备
丝杠
均存在间隙误差,
x 特别是从正转切
换到反转时,间隙
将导致测量死区,
必须予以补偿。
二、增量式和 绝对式测量
在增量式测量中,移动 部件每移动一个基本长度 单位,位置传感器便发出 一个测量信号,此信号通 常是脉冲形式。这样,一 个脉冲所代表的基本长度 单位就是分辨力,对脉冲 计数,便可得到位移量。
M法测速和T法测速
a)M法测速 b)T法测速
M法测速(适合于高转速场合) m1
ts
编码器每转产生 N 个脉冲,在ts时间段
内有 m1 个脉冲产生,则转速(r/min)为 : n = 60m1/(NT)±1
M法门控测速电路
先利用施密特触发器将角编码器的输出脉冲三角波 转换为矩形波。当与门的C端为高电平时,b端的信号 可以通过与门,到达d端,然后单片机进行计数,得到 m1个计数结果。
增量式测量得到的脉冲波形
绝对式测量的特点是: 每一被测点都有一个对应的编码,常以二进制数据
形式来表示(例如:10 1011 0010)。即使断电之后 再重新上电,也能读出绝对式测量传感器当前位置的 数据。典型的绝对式位置传感器有绝对式角编码器。
第二节 角编码器
角编码器是一种旋转式位置传感器,它的转 轴通常与被测旋转轴连接,随被测轴一起转动。
角编码器能将被测轴的角位移转换成二进制 编码或一连串脉冲。角编码器有两种基本类型: 绝对式角编码器和增量式角编码器。
回目录
光电脉冲角编码器示意图
16
一、绝对式角编码器 10码道光电绝对式码盘
绝对式角编码 器按照角度直接进 行编码。根据内部 结构和检测方式有 接触式、光电式、 磁阻式等。
透光区
不透光区
解:n = 60×65536 ÷1024 ÷ 5= 768 r/min
T法测速(适合于低转速场合)
编码器输出脉冲
m2 时钟脉冲fc
···
编码器每转产生 N 个脉冲,用已知频率fc 作为时钟,填充到角编码器输出的两个相邻
脉冲之间的脉冲数为m2个,则转速(r/min)为 n = 60fc / (Nm2 )
绝对式光电码盘与增量式码盘的区别
低位 高位
绝对式光电码盘(12码道) 增量式光电码盘(1024位)
绝对式光电编码器的分辨力及分辨率
绝对式光电编码器的测量分辨力取决于 它所能分辨的最小角度,而这与码盘上的码 道数n 有关,即最小能分辨的角度为:
α=360º/2n 分辨率=1/2n
增量式光电编码器的分辨力及分辨率
n 6 05 0 0 1r/m in 2 9 .3 0 .0 6 r/m in 1 1 0 2 4
结论:采样时间为1s时计算得到的转速,与在 0.2s时间内测得的转速相同,但±1个脉冲引起 的误差显然缩小。
M法测速计算
m1
T
例:有一增量式光电编码器,其参数为 1024p/r, 在5s时间内测得65536个单向脉冲, 求:转速n(r/min)
最小分辨角度为 α=360º/2n =360÷16=22.5º
其他角编码器外形
(参考德国图尔克传感与自动化技术专业公司光盘资料)
其他角编码器外形(续)
其他角编码器外形(续)
拉线式角编 码器利用线轮, 能将直线运动转 换成旋转运动。
2.绝对式光电编码器结构
低位 高位
a)光电码盘的平面结构(8码道) b)光电码盘与光源、光敏元件的对应关系(4码道)
多使用旋转式位置 传感器。测量到的
回转运动参数仅仅
x
是中间值,但可由
这中间值再推算出
与之关联的移动部
θ
件的直线位移。间
接测量须使用丝杠
-螺母副、齿轮-齿
条副等传动机构。
齿轮-齿条副的位移转换演示 +x
例:设齿轮的分度圆直 齿条
径为200mm ,齿数z=100,
传感器测得齿轮转过了
-x
齿轮
θ=180度。求:
进入 进入
进入 进入
进入
间接测量 示意图
随动刀具
5
6
1.直接测量
回转工作台 旋转运动θ
利用角位移 传感器直接测 量工作台的角 位移
2020/10/31
7
直接利用数字式直线位移传感器 测量直线机床的位移量
直接测量 没有转换
误差
工作台运动方向
光栅
2.间接测量
编码器 在间接测量中,
工作台 丝杠 进给电机
辨向原理 A、B狭缝 LED
cos sin
C:零位检测
光敏元件所产生的信号A、B彼 此相差90相位。当码盘正转时, A信号超前B信号90;当码盘反转 时,B信号超前A信号90。
光电编码器的两个“辨向元件”
(m +1/4)W 光栏板上的
两个狭缝距离 W
是码盘上的两
个狭缝距离W
的(m +1/4)倍,m 为正整数,并设 置了两组光敏
光源 输出信号 使用温度 工作环境 相对湿度/(%)
振动/g 冲击/g
14
80" ±100" Φ 50× 40 Φ 6× 12
250
200 DC12(±5%),5(±5%)
红外LED 格雷码,TTL电平
传感器技术及应用(第二版)检测与传感技术基础

1)偏差式测量法
•
在测量过程中,用仪表指针相对于刻度线的
检 位移(偏差)来直接表示被测量,这种方法称为 测 偏差式测量法,广泛应用于工程测量。
与
传
感
技
术
基
础
传 感 器 技 术 及 应
用•
2)零位式测量法 零位式测量法是在测量过程中,用指零仪
表的零位指示来检测测量系统是否处于平衡状
态,当测量系统达到平衡时,用已知的基准量
用
•
根据测量数据中的误差所呈现的规律及产
生的原因可将其分为系统误差、随机误差和粗
检 大误差。
测
与
传
感
技
术
基
础
传
感
器 技
术 及
1)随机误差
应 用
•
在同一测量条件下,多次测量被测量时,
其绝对值和符号以不可预定方式变化着的误差
称随机误差。
•
检
测•
与 传 感 技 术 基 础
随机误差表示为
随机误差 xi x
检 测 与 传 感 技 术 基 础
传
感
器
技
术
及 应
1.2.3 测量误差
用
• 测量误差是测得值减去被测量的真值。
检 1. 测量误差的表示方法
测
与 • 测量误差的表示方法有多种,含义各异。
传 感 技 术 基 础
传 感 器 技 术 及 应
用•
检 测
•
与
传
感
技
术
基
础
1)绝对误差 绝对误差可定义为
X L
式中:——绝对误差;
感
技
图1-1 检测系统组成框图
《自动检测技术及应用》绪论.ppt(全集) 共30页PPT资料
一、课程简介: • 课程性质:专业应用技术学科 • 主要内容:传感器技术,检测方法,误差
理论,抗干扰技术等。 • 主要任务:获得传感器的基本知识和自动
检测方法,抗干扰技术等方面 的基本技能。
二、教学安排 • 时间:1~14周,共14周,56学时 • 建议:1)不迟到、旷课,课堂纪律好(个人修养)
…
人与简 动力机 单工具 与机械
自动测 智能机 量控制 械装置
…
生产方式
3、传感器的位置
被测量 传感器
测量 电路
电源
指示仪
记录仪
数据 处理器
开环检测系统
• 传感器位于自控系统的最前端 • 系统整体精度难以超越检测部分的精度 • 传感器技术是现代科学的前沿技术 • 20世纪以来与检测技术发展相关的诺贝尔
办公商务:扫描仪:文档扫描---线阵CCD 红外传输数据:红外检测---光敏二极管、光敏三极管
医疗卫生:数字体温计:接触式---热敏电阻,非接触式---红外传感器 电子血压计:血压检测 --- 压力传感器 血糖测试仪、胆固醇检测仪 --- 离子传感器
四、自动检测系统组成
显示器
被检测量 传感器 信号处理电路 数据处理装置
2)端正学习态度,注意学习方法 要有一个良好的学习心态 养成一个良好的学习习惯(学习能力)
3)本课程涉及机、电、光等多方面的知识, 学科面广,需要有较广泛的基础和专业知识。学习 过程中,要富于联想,善于借鉴。
三、希望 与大家一起营造一个轻松愉快的学习环境 祝愿同学们能够取得满意的成绩! 最后送大家一句话:
人有五感: 视觉、听觉、触觉、味觉、嗅觉
人与机器的机能对应关系图
人
感官
人脑
传感器技术及其应用第2版教学课件ppt作者陈黎敏传感器技术答案(2)
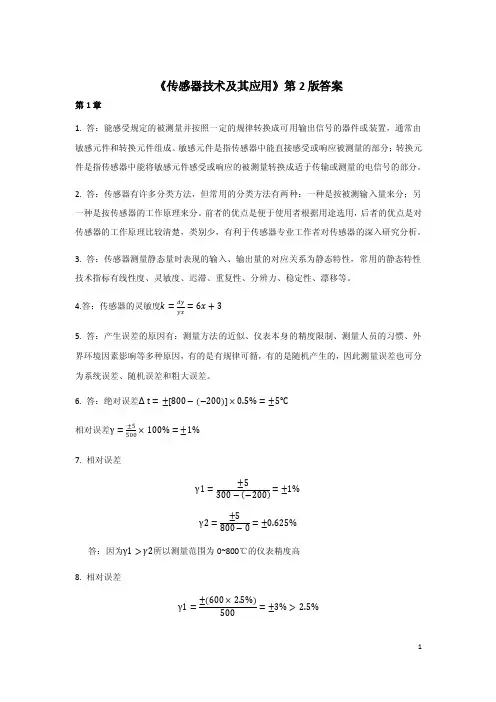
《传感器技术及其应用》第2版答案第1章1. 答:能感受规定的被测量并按照一定的规律转换成可用输出信号的器件或装置,通常由敏感元件和转换元件组成。
敏感元件是指传感器中能直接感受或响应被测量的部分;转换元件是指传感器中能将敏感元件感受或响应的被测量转换成适于传输或测量的电信号的部分。
2. 答:传感器有许多分类方法,但常用的分类方法有两种:一种是按被测输入量来分;另一种是按传感器的工作原理来分。
前者的优点是便于使用者根据用途选用,后者的优点是对传感器的工作原理比较清楚,类别少,有利于传感器专业工作者对传感器的深入研究分析。
3. 答:传感器测量静态量时表现的输入、输出量的对应关系为静态特性,常用的静态特性技术指标有线性度、灵敏度、迟滞、重复性、分辨力、稳定性、漂移等。
4.答:传感器的灵敏度k=dyyx=6x+35. 答:产生误差的原因有:测量方法的近似、仪表本身的精度限制、测量人员的习惯、外界环境因素影响等多种原因,有的是有规律可循,有的是随机产生的,因此测量误差也可分为系统误差、随机误差和粗大误差。
6. 答:绝对误差Δt=±800−−200×0.5%=±5℃相对误差γ=±5500×100%=±1%7. 相对误差γ1=±5300−−200=±1%γ2=±5800−0=±0.625%答:因为γ1>γ2所以测量范围为0~800℃的仪表精度高8. 相对误差γ1=±600×2.5%500=±3%>2.5%γ2=± 600×2.0% 500=±2.4%<2.5% γ3=± 600×1.5% 500=±1.8%<2.5% 答:可见2.0级与1.5级都能满足测量误差要求,考虑性价比建议选择2.0级,若只需考虑测量精度则选择1.5级。
传感器与检测技术第2版课件第11章

• 5. 生物传感器系统
• 生物传感器系统亦称生物芯片,它是继大规模集成电 路之后的又一次具有深远意义的科技革命。生物芯片 是采用微电子技术集成的微型生物化学分析系统,可 广泛用于医疗卫生、生物制药、环境监测等领域,其 效率是传统检测手段的成百上千倍。常见的生物芯片 分为三大类:基因芯片、蛋白质芯片和实验系统芯片 。
• 4. 蓝牙传感器系统
• “蓝牙”(Bluetooth)技术是一种能取代固定式或便携式 电子设备上的电缆或连线的短距离无线通信技术,蓝牙 芯片可安装在任何数字设备中,实现无阻隔的无线通信 ,为消费类电子产品与通信工具的整合提供了一个平台 。目前,蓝牙收发器的有效通信距离已从最初的 10m 扩展到 100m 以上
11.2 无线传感器网络
无线传感器网络综合了传感器技术、嵌入式计算技术、分布式信息处 理技术和通信技术,能够协作地实时监测、感知和采集网络分布区域 内的各种环境或监测对象的信息,并对这些信息进行处理,获得详尽 而准确的信息,传送到需要这些信息的用户。传感器网络可以使人们 在任何时间、地点和环境条件下获取大量翔实而可靠的信息。因此, 传感器网络应用前景非常广阔,能广泛应用于军事、环境监测和预报、 健康护理、智能家居、建筑物状态监控、复杂机械监控、城市交通、 大型车间和仓库管理以及安全监测等领域。
图11-7是当前无线传感器网络普遍采 用的协议栈体系结构,它包括物理层、 数据链路层、网络层、传输层和应用 层,与互联网协议栈的五层协议相对 应。另外协议栈还包括能量管理平台、 移动管理平台和任务管理平台。
各层协议和平台的功能分析如下: (1)物理层提供简单但重要的信号调制和无线收发技术,负责频率选择、载 波生成、信号检测、调制解调、编码、定时和同步等问题,物理层设计直接 影响到电路的复杂度和传输能耗等问题。 (2)数据链路层负责数据成帧、帧监测、差错校验和介质访问控制(MAC) 方法,以保证可靠的点到点和点到多点的通信。 (3)网络层主要负责路由生成与路由选择。以通信网络为核心,实现传感器 与传感器、传感器与观察者之间的通信,支持多传感器协作完成大型感知任 务。
传感器技术及应用第二版课件

传感器技术及应用第二版课件传感器技术在现代科技中起着至关重要的作用。
本文将对传感器技术及其应用的第二版课件进行介绍,旨在帮助读者更全面地了解该课件的关键内容和应用。
传感器技术的快速发展为各行各业带来了巨大的变革。
传感器是一种能够感知和测量环境参数的设备。
课件中首先介绍了传感器的基本原理和分类。
常用的传感器类型包括温度传感器、湿度传感器、压力传感器、光学传感器等。
通过课件的学习,学员们将能够了解每种传感器的工作原理、特点以及适用场景。
除了传感器的基本知识外,课件还介绍了传感器在各行业中的应用。
传感器技术广泛应用于工业自动化、医疗健康、智能交通、环境监测等领域。
例如,在工业领域,传感器可以用于检测设备的温度、压力和振动等参数,从而实现设备的状态监测和故障预警;在医疗健康领域,传感器可以用于监测患者的体温、心率和血压等生理参数,帮助医务人员进行准确的诊断和治疗。
课件中还提到了一些传感器技术的发展趋势。
随着物联网和大数据技术的发展,传感器的网络化和智能化越来越受到关注。
传感器技术也呈现出小型化、低功耗和多功能化的趋势。
课件通过案例分析和最新研究成果的介绍,帮助学员们了解传感器技术的前沿发展和应用前景。
综上所述,传感器技术及应用第二版课件是一份系统、全面介绍传感器技术的学习资料。
通过学习该课件,读者们可以深入了解传感器的原理、分类和应用,并能够掌握传感器技术的发展趋势。
这将为读者在实际工作中运用传感器技术提供指导和帮助。
无论是想进一步了解传感器技术的专业人士,还是对传感器技术感兴趣的普通读者,该课件都将是一份有价值的学习资料。
自动检测技术及应用用于自动检测技术的各种电阻传感器PPT教案

分。 NTC又可分为两大类:
关系第,一因类此的可电用阻于值测与量温R温T度度之:R间0e呈严B(T格10 的T1 )负指数
第二类为突变型(CTR)。当温度上升到 某临界点时,其电阻值突然下降 ,可用于控 制温度或抑制浪涌电流 。
当电路中有异常过电流, 或环境温度超过额定值时, 热量使聚合物迅速膨胀,切断 导电粒子所构成的导电通路, 自恢复熔断器呈高阻状态; 当电路中过电流(或超ቤተ መጻሕፍቲ ባይዱ状态 )消失后,聚合物冷却,体积恢 复正常, PTC中的导电粒子又重新构成导电通路。
第三节 气敏电阻传感器
气敏电阻可以把某种气体的成分、浓度等参 数转换成电阻变化量,再转换为电流、电压信 号。
MQN型气敏电阻结构及测量电路
1-电极引脚 2-塑料底座 3-烧结体 4-不锈钢网罩 5-加热电极 6-工作电极 7-加热回路电源 8-测量回路电源
MQN型气敏电阻结构(续)
MQN型气敏半导体器件的烧结体中,有两组 铂丝。一组铂丝为测量电极,另一组(上图中 的左边铂丝)为加热电极兼测量电极。
气敏电阻工作时必须加热到200300℃,其目 的是加速被测气体的化学吸附和电离的过程并 烧去气敏电阻表面的污物(起清洁作用)。
测温热电阻传感器的分类
测温热电阻可分为金属和半导体两大类。
一、金属热电阻的正温度系数
温度升高,金属内部原子晶格的振动加剧, 从而使金属内部的自由电子通过金属导体时的 阻碍增大,宏观上表现出电阻率变大,电阻值 增加,称其为正温度系数,即电阻值与温度的 变化趋势相同。
金属丝电阻随温度增高而变大的演示
Ubd
Uba
Uda
《数字式传感器》课件
多功能化和集成化
随着环保意识的提高,低功耗和绿色环保的数字式传感器将成为未来的发展趋势。
低功耗和绿色环保
为了满足各种严苛的工业环境需求,高可靠性、长寿命的数字式传感பைடு நூலகம்将成为研究的重要方向。
高可靠性和长寿命
数字式传感器的设计与实现
易于集成和智能化
数字式传感器通常具有较长的使用寿命和良好的稳定性,能够保证长期的测量精度。
长寿命和稳定性
数字式传感器可以通过数字信号进行远程传输和监控,方便实现远程管理和控制。
易于远程传输和监控
随着物联网技术的发展,数字式传感器将更加智能化和网络化,能够实现更高效、更准确的测量和控制。
智能化和网络化
总结词
数字式传感器采用数字化测量技术,能够将温度、压力、位移等物理量转换为数字信号,并通过数字通信接口传输给计算机或其他数字设备进行处理。与传统的模拟传感器相比,数字式传感器具有更高的测量精度和稳定性,能够更好地抵抗外部干扰的影响,提高测量的可靠性和准确性。
详细描述
总结词
数字式传感器的工作原理通常涉及信号的转换和传输。首先,传感器将物理量转换为电信号,然后通过模数转换器将模拟信号转换为数字信号,最后通过数字通信接口将数字信号传输到计算机或其他数字设备进行处理。
实验室测试
将传感器安装在实际使用场景中,验证其在各种工况下的性能表现。
实际应用测试
在不同温度、湿度和压力条件下测试传感器的稳定性。
环境适应性测试
数字式传感器的实际案例分析
PART
05
01
智能工厂的温度监控
02
在智能工厂中,温度传感器被用于实时监测生产过程中的温度变化,确保产品质量和设备安全。
自动检测技术及应用第十一章
第十一章数字式位置传感器本章学习几种常用数字式位置传感器的结构、原理,如角编码器、光栅传感器、磁栅传感器、容栅传感器等,并讨论他们在直线位移和角位移测量、控制中的应用。
第一节 位置测量的方式一、直接测量和间接测量位置传感器有直线式和旋转式两大类。
若位置传感器所测量的对象就是被测量本身,即用直线式传感器测直线位移,用旋转式传感器测角位移,则该测量方式为直接测量。
例如直接用于直线位移测量的直线光栅和长磁栅等;直接用于角度测量的角编码器、圆光栅、圆磁栅等。
若旋转式位置传感器测量的回转运动只是中间值,再由它推算出与之关联的移动部件的直线位移,则该测量方式为间接测量。
1.直接测量回转工作台旋转运动θ利用角位移传感器直接测量工作台的角位移直接利用数字式直线位移传感器测量直线机床的位移量工作台运动方向 直接测量的误差较小光栅工作台 丝杠xθ2015/12/6 Sunday5x θ螺母θx设:螺距t=4mm圈,求:丝杠的平均转速少毫米?螺母的平均速度螺母 丝杠 螺距x=?2015/12/6 Sunday二、增量式和绝对式测量增量式测量得到的脉冲波形 在增量式测量中,移动部件每移动一个基Array本长度单位,位置传感器便发出一个测量信号,此信号通常是脉冲形式。
这样,一个脉冲所代表的基本长度单位就是分辨力,对脉冲计数,便可得到位移量。
绝对式测量的特点是:每一被测点都有一个对应的编码,常以二进制数据形式来表示。
绝对式测量即使断电之后再重新上电,也能读出当前位置的数据。
典型的绝对式位置传感器有绝对式角编码器。
第二节 角编码器角编码器又称码盘,是一种旋转式位置传感器,它的转轴通常与被测旋转轴连接,随被测轴一起转动。
角编码器能将被测轴的角位移转换成二进制编码或一连串脉冲。
角编码器有两种基本类型:绝对式角编码器和增量式角编码器。
一、绝对式角编码器 10码道光电绝对式码盘绝对式角编码 器按照角度直接进 行编码。
根据内部 结构和检测方式有 接触式、光电式、 磁阻式等。
电子课件-《传感器及应用(第二版)》-B02-1472 模块四 位移的测量
模块四 位移的测量
光电电位器 1—光电导层 2—基体 3—电阻带 4—窄光束 5—集电极
模块四 位移的测量
四、电位器式位移传感器的应用
电位器式位移传感器是电位器式传感器的典型应用。 可以直接送去显示或输送给控制器或采集装置。电位器式 位移传感器常用于测量几毫米到几十米的位移和几度到 360°的角度。
图 a 是替换杆式位移传感器,可用于量程为 10~ 320mm 的多种测量范围。
模块四 位移的测量
电位器式位移传感器
模块四 位移的测量
电位器式压力传感器如图 a 所示。图b 所示为电位器 式加速度传感器。
电位器式位移传感器的应用
模块四 位移的测量
课题二 电感式位移传感器 学习目标
◇了解电感式位移传感器的类型、特点和使用场合。 ◇了解差动变压器式、电涡流式位移传感器的工作原 理和基本参数。 ◇掌握电感式位移传感器的测量转换电路。 ◇能正确安装与使用电感式位移传感器。
模块四 位移的测量
电位器式位移传感器
模块四 位移的测量
这类传感器因结构简单、成本低廉、输出信号大、线性 度好、性能稳定,广泛用于被测位移量变化较大的场合;缺 点是精度不高,要求输入能量大 ( 要能够带动电刷移动) , 电刷与电阻间易磨损,导致使用寿命短、动态性能差,因而 多用于静态或缓变信号的测量。
(3) 线性范围 一般差动变压器的线性范围为线圈骨架长度的1/ 10 ~ 1 /4,中段线性较好。 (4) 频率特性 差动变压器的激磁频率一般为 400Hz ~10kHz 较为适当, 且应大于衔铁运动频率的 10 倍。 (5) 温度特性 温度主要影响差动变压器式位移传感器的测量精度。
模块四 位移的测量
模块四 位移的测量
电感式位移传感器 a) 变磁阻式传感器 b) 差动变压器式传感器
传感器与检测技术(第2版)全套课件
传感器与检测技术(第2版)
(3)组合测量。若被测量必须经过求解联立方程组才能得 到最后结果,则这种测量方法称为组合测量。组合测量是一种 特殊的精密测量方法,操作手续复杂,花费时间长,多用于科 学实验等特殊场合。 2.等精度测量与不等精度测量
用相同仪表与测量方法对同一被测量进行多次重复测量, 称为等精度测量。
用不同精度的仪表或不同的测量方法,或在环境条件相差 很大时对同一被测量进行多次重复测量称为非等精度测量。
传感器与检测技术(第2版)
3.偏差式测量、零位式测量和微差式测量
(1)偏差式测量。在测量过程中,用仪表指针的位移(即 偏差)决定被测量值,这种测量方法称为偏差式测量。仪表上 有经过标准量具校准过的标尺或刻度盘。在测量时,利用仪表 指针在标尺上的示值,读取被测量的数值。偏差式测量简单、 迅速,但精度不高,这种测量方法广泛应用于工程测量中。
1.1 测量方法及检测系统的组成
1.1.1 测量的基本概念
在科学实验和工业生产中,为了及时了解实验进展情况、 生产过程情况以及它们的结果,人们需要经常对一些物理量, 如电流、电压、温度、压力、流量、液位等参数进行测量,这 时人们就要选择合适的测量装置,采用一定的检测方法进行测 量。
测量是人们借助于专门的设备,通过一定的方法,对被测 对象收集信息、取得数据概念的过程。为了确定某一物理量的 大小,就要进行比较,因此,有时也把测量定义为“将被测量 与同种性质的标准量进行比较,确定被测量对标准量倍数的过
传感器与检测技术(第2版)
1.直接测量、间接测量与组合测量
(1)直接测量。用事先分度或标定好的测量仪表,直接读 取被测量值的方法称为直接测量。例如,用电磁式电流表测量
电路的某一支路电流、用电压表测是工程技术中大量采用的方法, 其优点是测量过程简单而又迅速,但不易达到很高的测量精度。