
运料小车自动往返10
上机操作
X005(SQ2)
教学内容
现象演示
教学背景
重点难点
教学内容
上机操作
上机操作
注意事项:
教学背景
1、严格遵守PLC实训室安全操作规程 2、按操作顺序为可编程控制器开机送电 3、正极接直流+5V接口,正负极不得接反
重点难点
教学内容
4、行程开关SQ1、SQ2、SQ3、SQ4用按钮代替 5、输出部分接入操作面板上的LED灯模块
重点难点
教学内容
手段。
上机操作
教学内容
利用功能添加法设计程序的步骤
教学背景 (1)根据控制对象,设计基本控制环节的程序
X002 X001 Y002 Y001
A
SQ3 SQ1
B
SQ2 SQ4
重点难点
Y001
教学内容
X003 Y002
X001
Y001 Y002
上机操作
运料小车正反转控制程序
教学内容
利用功能添加法设计程序的步骤
可编程序控制器及其应用
XXXXXXX XXX
2018年5月22日星期二
运料小车的系统设计与调试
1 2
教学背景
3 4
教学内容
重点难点
上机操作
教学背景
运料小车的地位与作用
教学背景 工作回顾 重点难点 迈入新世纪后,由于人力资源成本的剧增,企业要求工业自主生产、自动化生产管理 的水平空前提高,无论是采矿冶铁(如中铝集团),还是配套加工(如富士康),都在大
上机操作
谢 谢 大 家
上机操作
运料小车自动往返控制编程
教学内容
任务要求
教学背景 A
SQ3 SQ1
B
SQ2 SQ4
(1)送料小车需要从原料库(A)将原料运送到加工车间(B)进行加工。 (2)小车从A向B前进,当前端碰到并压合行程开关SQ2时,小车停止前进
重点难点
并从B向A后退,当后端碰到并压合行程开关SQ1时,小车停止后退并从A向B前 进。 (3)设计必要的保护措施:将行程开关SQ4和SQ3作为运料小车的前进和
(2)根据控制对象的运动轨迹,设计控制程序 教学背景
X002
Y001
A
B
SQ3 SQ1
SQ2 SQ4
X001
Y002
X005(SQ2) Y001
重点难点
当小车前进至B处压合
SQ2,小车要停止前进
教学内容
X003
Y002
X001
Y001
Y002
并开始后退,那么程序 要如何编写呢?
上机操作
X005(SQ2)
教学内容
利用功能添加法设计程序的步骤
(3)保护措施的程序编写 教学背景
X002 Y001 X001 Y002
A
B
SQ3 SQ1
SQ2 SQ4
X005(SQ2)
Y001
重点难点
当SQ3被压合后,电机 停止反转,小车停止后
教学内容
X003
Y002
X001
Y001
X006(SQ3) Y002
退,实现限位保护。那
正转启动按钮SB1 反转启动按钮SB2
教学内容
行程开关SQ1 行程开关SQ2 行程开关SQ3
上机操作
行程开关SQ4
X7
教学内容
功能添加法
教学背景
首先设计基本控制环节的程序,然后在原控制程序性能保持不变的基 础上逐一增加功能的设计方法,称为功能添加法。该方法不仅适用于PLC 控制系统的程序设计,而且还是继电—接触器控制设计的一种重要设计
教学内容
上机操作 后退方向的限位保护极限开关,当SQ3被压合后,电机停止反转,小车停止后退, 实现限位保护。SQ4作用同理。
教学内容
A
I/O口分配表
SQ3 SQ1
B
SQ2 SQ4
教学背景 停止按钮SB3 重点难点
输入 X1 X2 X3 X4 X5 X6
输出 正转接触器KM1 反转接触器KM2 Y1 Y2
力推行控制系统的自动化。而运料小车的控制系统则可以实现无人现场操作,无人专门管
理的理想状态,大大节约了企业的劳动力成本。 化工 机械制造
教学内容
上机操作
物流
应用 领域
冶金
生物、医药
航天、航空和航海
教学重点和难点
教学背景
ห้องสมุดไป่ตู้
重点
1、理解运料小车的运动状态 2、掌握功能添加法的编程方法
重点难点
教学内容
难点
小车自动往返装卸料讲解
自动往返装卸料
1
工程分析
2ቤተ መጻሕፍቲ ባይዱ
添加PLC设备
3
设置PLC设备属性
4
设备通道连接
5
设备调试
自动往返装卸料最终效果图
2. 添加PLC设备
(4)双击“PLC设备”,弹出能够与MCGS通 信的PLC列表。选择“欧姆龙 ”→“HostLink”→“扩展Omron HostLink” ,双击“扩展Omron HostLink”图标,该设备 也被添加到“选定设备”栏,如图所示。
2. 添加PLC设备
(5)单击“确认”,“设备工具箱”列表中出 现以上两个设备。
1.工程分析
数据对象:
1.工程分析
流程控制:
按启动按钮后,小车停在左边,左行程开关动作, 开始装料,3s后装料结束,小车右行,当右行程 开关动作,开始卸料,3s后卸料结束,小车左行, 回到原始位置,自动循环3次后结束。 按下复位按钮后,小车回到原始位置。
2. 添加PLC设备
在MCGS系统中,由设备窗口负责建立系统与外 部硬件设备的连接,使得MCGS能从外部设备 读取数据并控制外部设备的工作状态,实现对 应工业过程的实时监控。因此MCGS与PLC设备 的联接是通过设备窗口完成的,具体操作如下:
(1)选中通道1,双击”对应数据对象”栏,在其中输 入在实时数据库中建立的与之对应的数据名“启动 ”,单击“确认”按钮就完成了MCGS中的数据对象 与PLC内部寄存器间的连接,具体的数据读写将由主 控窗口根据具体的操作情况自动完成,如图所示。
题目:小车自动往返
用PLC直接控制 用PLC直接控制的接线图:
端子 外接器件
I0 SB1
作 用
停车
I1
I1端子
起动
反转限位 正转限位 正转
Q3
LI2端子
反转
参考梯形图:
如果要求碰到限位开关时停5s 再反转,主电路和控制电路的 接线图不变,其参考梯形图如 图所示。
如果要求按下停车按钮,不管小 车处在什么位置,都必须在小车 回到压下SQ1时再停车。主电路 和控制电路仍不变,其参考梯形 图如图所示。
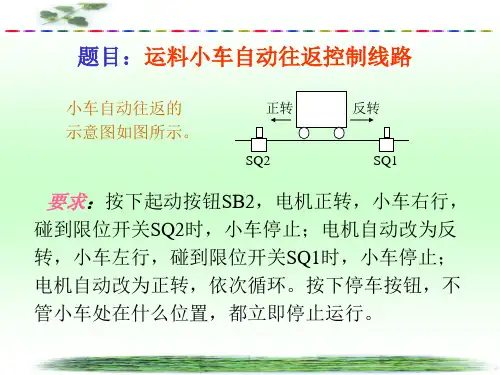
题目:运料小车自动往返控制线路
小车自动往返的 示意图如图所示。
正转 反转
SQ2
SQ1
要求:按下起动按钮SB2,电机正转,小车右行,
碰到限位开关SQ2时,小车停止;电机自动改为反 转,小车左行,碰到限位开关SQ1时,小车停止; 电机自动改为正转,依次循环。按下停车按钮,不 管小车处在什么位置,都立即停止运行。
小车自动往返

开关型号为LX2-131。
5
五、PLC的I/O地址分配表
输入 PLC输入端 I0.0 外接元器件 按钮SB1 功能 起动 PLC输出端 Q0.0 输出 外接元器件 KM1线圈 功能 正转控制
I0.1
.2
按钮SB2
开关S1
停止
工作方式选 择
Q0.1
Q0.2
KM2线圈
YV1线圈
反转控制
装料控制
I0.3
项目一
送料小车自动往返 ———PLC控制系统 设计与安装调试
一、任务要求
(1)在任意一点,小车能正向或反向启 动运行。 (2)在任意一点,小车能停止。 (3)工作过程为:小车原位为A点,按下 启动按钮,小车从A点运行至B点,压下行 程开关SQ1,小车停止,料斗门打开给小车 加料;经过5S后关闭料斗门,小车退返回 至A点,压下SQ2,打开小车底门卸料。5S 后结束完成一个周期并循环。 (4)合理选择低压电器,设计程序、系 统安装接线图;并安装、调试完成自动往 返控制系统的实训室模拟系统。
2
二、用接触器实现电动机正反转控制电路分析
用 接 触 器 实 现 电 动 机 正 反 转 控 制 电 路
主电路
控制电路
3
三、工作台自动循环控制电路分析
4
四、PLC选型
整个系统设有起动按钮 SB1 、工作方式选择开关 S1 、
连续方式的停止按钮SB2、行程开关SQ1、行程开关SQ2等
6个输入信号,输出需控制接触器KM1、KM2的线圈,电磁 阀YV1和YV2的线圈,因此需要4个输出控制信号。在这里 我们选择西门子公司的S7-200系列PLC,其中的CPU226有 24个输入,16个输出,足够系统控制要求。 LX2 系列行程开关适用于交流 50Hz 、电压至 380V , 或直流电压至 220V 的控制电路中,作为控制运动机构的 行程或变换其运动方向或速度之用。在本装置中,行程
(PLC)运料小车两地往返运行控制

1、能通过阅读工作任务单,明确工作内容、设计要求。
2、能够应用定时器或计数器实现任务。
3、能通过小车两地运行的任务完善PLC的设计思路。
4、培养学生规范操作、安全操作的良好习惯,并培养学生的团队意识,合作的精神。
学习内容
1、明确工作任务
2、分析工作任务
3、任务实施
4、总结
5、项目评估
学习重点难点
学生对定时器的选择和应用掌握的不够好,要多做练习。
教学组织流程
学习活动及课时
学习环节及时间
学习内容
教师活动
学生活动
教学方法
教学活动1:
明确工作任务
(2课时)
课堂准备
(10分钟)
1、点名记录考勤。
2、检查学生劳保用品是否穿戴齐全。
3、进行课堂纪律及安全教育。
4、复习上次课的学习内容。
5、指导分组
1、组织教学
讲解法
示范法
举例法
主电路设计
(80分钟)
1、根据设计任务明确主电路采用的电气元件的种类和数量。
2、明确各电气元件的工作原理和作用。
3、画出主电路原理图。
1、指导学生如何根据设计任务的要求选择合适的电气元件。
2、分析讲解各元器件的特点。
1、在教师的讲解下小组讨论根据电气元件的特点选出完成本次任务所需的元器件。
讲解法
示范指导法
程序设计
(160分钟)
1、利用基本编程方法设计:
(1)注意编程的格式。
(2)定时器的应用注意事项。
1、引导学生设计本次任务的编程思路
2、和学生分析利用基本编程方法设计的设计重点和注意事项
1、在教师的指导下各小组讲解自己的设计思路。
PLC 情景一 装卸料小车自动往返的控制
1.听取教师讲解实训室安全管理规定以及安全操作规程,请将规定及规程中,你认为最重要.最核心的5条内容记录如下
1)实训过程中,要注意加强学生遵守《安全操作规程》的教育,并严格按规程执行。
2)电路未经证明是否有电时,应视作有电处理,不得用手触摸,避免触电事故发生。
3)电气设备出现故障,应首先切断电源,确认无电后方可修理,而且在电源开关上挂上“不准合闸”的标志。
供应24V直流电源输出可连接至外部传感器,作外部传感器的电源使用
4
输出信号端子Y0、公共端子COM0
用于连接PLC与输出设备输出信号端子又称输出点,也采用八进制,共8个输出点。同组输出点不能使用不同电源,一般要查阅PLC使用手册,根据负载大小,电源等级及电源类型,合理分配,正确使用。
5
输出信号端子Y1、公共端子COM1
图1.5晶闸管输出电路
工作原理:PLC的一个扫描周期必经输入采样、程序执行和输出刷新三个阶段。PLC在输入采样阶段:首先以扫描方式按顺序将所有暂存在输入锁存器中的输入端子的通断状态或输入数据读入,并将其写入各对应的输入状态寄存器中,即刷新输入。随即关闭输入端口,进入程序执行阶段。PLC在程序执行阶段:按用户程序指令存放的先后顺序扫描执行每条指令,经相应的运算和处理后,其结果再写入输出状态寄存器中,输出状态寄存器中所有的内容随着程序的执行而改变。输出刷新阶段:当所有指令执行完毕,输出状态寄存器的通断状态在输出刷新阶段送至输出锁存器中,并通过一定的方式(继电器、晶体管或晶闸管)输出,驱动相应输出设备工作。
全体组员
14-3-7
11
练习诚创CAD制图软件
全体组员
14-3-17
12
绘制电气原理图
全体组员
基于运料小车自动往返顺序控制的plc程序设计
基于运料小车自动往返顺序控制的plc程序设计基于运料小车自动往返顺序控制系统6.22.20151.运料小车的发展概况工厂运输现大多采用地面运输,地面运输主要采用叉车及手推运料小车,叉车需专人驾驶且无固定轨道,在车间内运行极不安全,手推运料小车需人为动力,劳动强度大,运输效率低。
随着经济的发展,运料小车不断扩大到工业运输的各个领域,从手动到自动,逐渐形成了机械化、自动化。
早期运料小车电气控制系统多为继电器-接触器组成的复杂系统,这种系统存在设计周期长、体积大、成本高等缺陷,几乎无数据处理和通信功能,必须有专人负责操作。
后来,单片机应用到运料小车控制系统中。
但是单片机开发周期长,使用难,开发成本高,批量成本低,对人要求高,而且其稳定性不够高。
由于PLC 开发周期短,使用容易,开发成本低,批量成本高,对操作人员技术要求要求不高,并且稳定性好,抗干扰能力强,使得对基于PLC的运料小车控制系统的开发研究逐步加强。
PLC(Programmable Logical Controller)是20世纪70年代以来以微处理器为核心,综合计算机技术、自动控制技术和通信技术发展起来的一种新型工业自动控制装置。
由于它具有功能强、可靠性高、配置灵活、使用方便以及体积小、重量轻等优点,使其在自动化控制的各个领域中得到了广泛的应用。
将PLC应用到运料小车电气控制系统,可实现运料小车的自动化控制。
降并且,控制系统具有连线简单,自动控制,控制速度快,精度高,可靠性和可维护性好,安装、维修和改造方便可以降低系统的运行费用等优点,低系统的运行费用。
- 1 -基于运料小车自动往返顺序控制系统6.22.20152.可编程控制器(PLC)概述2.1 PLC的概述PLC即可编程控制器(Programmable logic Controller,是指以计算机技术为基础的新型工业控制装置。
在1987年国际电工委员会(International Electrical Committee)颁布的PLC标准草案中对PLC做了如下定义:“PLC是一种专门为在工业环境下应用而设计的数字运算操作的电子装置。
(PLC)运料小车两地往返运行控制
教学反思 学生对定时器的选择和应用掌握的不够好,要多做练习。
学习活动及 学习环节及
课时
时间
学习内容
1、点名记录考勤。
教学组织流程
教师活动 1、组织教学
课堂准备 2、检查学生劳保用品是否穿戴2、强调实训中的安全及
可以独立的运行、调 10
试,排除故障
小组分工明确
10
团队合作 能够互相帮助、有协 10
助精神
评。 3、组织学生根据评分表
进行个人评价,小组 评价
4、对每个学生任务完成
的情况进行综合评
价。
评价项目
评价内容
分值 自我评 小组互 教师评
价
评
价
劳保用品齐全
5
安全规范 正确使用工具、设备 10
操作规范
10
课堂学习 态度端正、积极发言 5
状态 小组讨论积极参与 10
按照原理图正确识 10
图、接线
学习过程 能够使用正确的指令 20 编程
运行调试
根据原理图连接plc线路,检查 教师巡视指导学生进行 无误后,进行程序的运行调 接线和程序调试运行。
(40分钟) 试。
1、小组成果展示及任务总结 1、指导学生用专业的术
2、个人评价
语进行总结。
3、小组评价
2、对学生的总结进行点
教学活动4: 总结,评价 (1课时)
4、教师评价 总结,评价 (40分钟)
阅读工作任 行控制。
务单 3、设计要求:按下启动按钮
(70分钟) 时,小车左行,当小车到达 煤场后,停留5s卸货。时间
小车自动往返PPT课件
(a)位地址表示方式;(b)对应的位置
8
3.间接寻址 间接寻址是指使用地址指针来存取存储器 中的数据。使用前,首先将数据所在单元的 内存地址放入地址指针寄存器中,然后根据 此地址存取数据。S7-200CPU中允许使用 指针进行间接寻址的元器件有I,Q、V、M、 S、T、C。
9
4.1.3顺控指令
S7-200
S7-200 15
4.2任务分析
小车一个工作周期的动作要求如下: (I)按下启动按钮SB(I0.0),小车电机正转(Q1.0),小 车第一次前进,碰到限位开关SQ1(I0.1)后小车电机 反转(Q1.1),小车后退。 (2)小车后退碰到限位开关SQ2(I0.2)后,小车电机M 停转。停5s后,第二次前进,碰到限位开关 SQ3(I0.3),再次后退。 (3)第二次后退碰到限位开关SQ2(I0.2)时,小车停止。
情境4:运料小车的PLC控制
4.1任务资讯 4.2任务分析 4.3任务决策 4.4任务计划 4.5任务实施 4.6评价提高
S7-200
S7-200 1
情境4:运料小车的PLC控制
4.1任务资讯 4.2任务分析 4.3任务决策 4.4任务计划 4.5任务实施 4.6评价提高
S7-200
S7-200 2
22
23
4.4.2PLC资源分配
表5-8 运料小车的控制编程元件分配表
类别
地址 作用
I0.0 启动
输入器件
I0.1 中间限位开关 I0.2 左限位开关
I0.3 右限位开关
输出器件
Q1.0 Q1.1
电机正转 电机反转
M10.0 准备状态
M10.1 第一次前进状态
M10.2 第一次后退状态
运料小车延时自动往复实验
4
KMF KMR FR Y0 Y1
PLC接线图
X0 X1 X2 FP1
X2:SBR(常开) TM1:KT1(15秒) X3:STa(常闭) X4:STb(常闭) X1 Y0 TM2 X0 Y1 TM2:KT2(20秒)
ST X2 OR Y1 OR TM1 AN X0 AN/ Y0 AN X4 OT Y1
利用FP1上的输 入开关和输出指 示灯模拟运行。
运料小车延时自动往复行程控制实验
I/O分配:
X0:SB1(常闭) X1:SBF(常开) Y0:KMF Y1:KMR SB1 SBF SBR STa STb 24V X3 Y0 ST X1 OR Y0 X0 X2 Y1 TM1 X0 X4 X0 X3 Y0 TM X 150 1TM X 200 2 ED ST X0 AN/ X3 TM X1 K 150 X3 X4 COM 220V COM ~ ST X0 AN/ X4 TM X2 K ED 要求 200
实验2. 实验2.运料小车延时自动往复行程控制实验 b
SB1 SBF 继电器接触器 控制原 理图
3
逆程
电机
KMR KMF KTb STa STa
正程
a
FR KMF
KTa STb KMR
SBR
KMF KMR KTa
KTb
STb 控制要求: 控制要求:运料小车起动后自动在a、b两地之间往复运行。运行到b地装货20 秒,运行到a地卸货15秒。小车可在a、b两地之间任意处起动或停车,并可向 任意方向运行。
基于运料小车自动往返顺序控制的PLC程序设计
郑州航空工业管理学院工业通信技术课程设计报告届专业班级题目学号姓名指导教师二О一二年月日1系统控制要求1)按下开始按钮SB1,运货小车电动机反转,运货小车自动后退,到达仓库A装料,停留5秒后,运货小车电动机正转,运货小车自动前进,向仓库B运动,到达仓库B后停4秒卸料并后退,向仓库A运动,到达仓库A后,开始下一轮循环工作;2)若按下停止按钮SB2,运货小车电动机停止转动,运货小车停止运动;3)在2)的条件下,按下手动后退按钮SB3,运货小车后退,向仓库A的方向运动;4)在2)的条件下,按下手动前进按钮SB4,运货小车前进,向仓库B的方向运动。
2流程图基于运料小车自动往返顺序控制的PLC程序设计的流程图如图(一)所示:准备S0X0 小车后退(启动)S20 Y1动作,小车后退T0 延时5秒后小车前进S21 Y2动作,小车前进T1延时4秒后小车后退S22 Y1动作,小车后退X1小车后退时停止X2小车手动后退S23 Y1动作,小车后退X3 小车手动前进S24 Y2动作,小车前进图(一)运料小车自动往返顺序控制的PLC程序设计的流程图3 输入输出分配表输入地址分配表如下表(一)所示表一PLC X元件对应外部设备X000 开始按钮X001 停止按钮X002 手动后退按钮X003 手动前进按钮输出地址分配表如下表(二)所示表二PLC Y元件对应外部设备Y001 电动机反转Y002 电动机正转4 编程逻辑框图基于运料小车自动往返顺序控制的PLC程序设计的编程逻辑框图如图(二)所示:否否否是 是 是否是否 是否是否 按手动后退按钮小车后退 按手动前进按小车前进延时4秒 小车自动后退 按停止按钮 开始按开始按钮小车自动后退延时5秒小车自动前进小车停止 按开始按钮 结束5 状态转移图基于运料小车自动往返顺序控制的PLC程序设计的状态转移图如图(三)所示:图(三)运料小车自动往返顺序控制的PLC程序设计的状态转移图选择性分支左边分支:第3步分支:第4步分支:第5步分支:第7步分支:第8步分支:第10步分支:第11步分支:选择性分支中间分支:第3步分支:第4步分支:第5步分支:选择性分支右边分支:第3步分支:第4步分支:第5步分支:6 梯形图基于运料小车自动往返顺序控制的PLC程序设计的梯形图如图(四)所示:图(四)运料小车自动往返顺序控制的PLC程序设计的梯形图7 指令表基于运料小车自动往返顺序控制的PLC程序设计的梯形图如表(三)所示:表三8 总结经过这次的课程设计,使得我对PLC的掌握进一步的增强,加深了对PLC它们的理解,并对PLC产生了浓厚的兴趣,但是我也深深的知道自己的不足之处,比如说对高级指令的不熟悉,大大地加深了我的程序复杂程度。