
E悬挂运动控制系统(E题)——【全国大学生电子设计大赛】
悬挂运动控制系统(E题)
一、任务
设计一电机控制系统,控制物体在倾斜(仰角≤100度)的板上运动。
在一白色底板上固定两个滑轮,两只电机(固定在板上)通过穿过滑轮的吊绳控制一物体在板上运动,运动范围为80cm×100cm。
物体的形状不限,质量大于100克。
物体上固定有浅色画笔,以便运动时能在板上画出运动轨迹。
板上标有间距为1cm的浅色坐标线(不同于画笔颜色),左下角为直角坐标原点, 示意图如下。
1
二、要求
1、基本要求:
(1)控制系统能够通过键盘或其他方式任意设定坐标点参数;
(2)控制物体在80cm×100cm的范围内作自行设定的运动,运动轨迹长度不小于100cm,物体在运动时能够在板上画出运动轨迹,限300秒内完成;
(3)控制物体作圆心可任意设定、直径为50cm的圆周运动,限300秒内完成;(4)物体从左下角坐标原点出发,在150秒内到达设定的一个坐标点(两点间直线距离不小于40cm)。
2、发挥部分
(1)能够显示物体中画笔所在位置的坐标;
(2)控制物体沿板上标出的任意曲线运动(见示意图),曲线在测试时现场标出,线宽
1.5cm~1.8cm,总长度约50cm,颜色为黑色;曲线的前一部分是连续的,长
1
约30cm;后一部分是两段总长约20cm的间断线段,间断距离不大于1cm;
沿连续曲线运动限定在200秒内完成,沿间断曲线运动限定在300秒内完成;(3)其他。
三、评分标准
四、说明
1、物体的运动轨迹以画笔画出的痕迹为准,应尽量使物体运动轨迹与预期轨迹吻合,
同时尽量缩短运动时间;
2、若在某项测试中运动超过限定的时间,该项目不得分;
3、运动轨迹与预期轨迹之间的偏差超过4cm时,该项目不得分;
4、在基本要求(3)、(4)和发挥部分(2)中,物体开始运动前,允许手动将物体定位;开
始运动后,不能再人为干预物体运动;
5、竞赛结束时,控制系统封存上交赛区组委会,测试用板(板上含空白坐标纸) 测试时
自带。
1。
2023年全国赛区大学生电子设计TI杯竞赛试题(E题)
2023年全国赛区大学生电子设计TI杯竞赛试题(E题)参赛注意事项(1)20xx年x月xx日8:00竞赛正式开始。
本科组参赛队只能在A、B、C、D、E题目中任选一题;高职高专组参赛队原则上在F、G、H题中任选一题,也可以选择其他题目。
(2)参赛者必须是有正式学籍的全日制在校本、专科学生,应出示能够证明参赛者学生身份的有效证件(如学生证)随时备查。
(3)每队严格限制3人,开赛后不得中途更换队员。
(4)竞赛期间,可使用各种图书资料和网络资源,但不得在学校指定竞赛场地外进行设计制作,不得以任何方式与他人交流,包括教师在内的非参赛队员必须迴避,对违纪参赛队取消评审资格。
(5)20xx年x月xx日20:00竞赛结束,上交设计报告、制作实物及《登记表》,由专人封存。
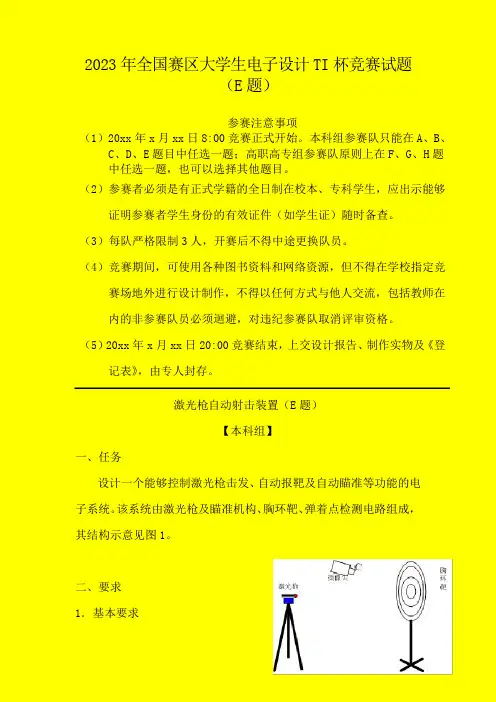
激光枪自动射击装置(E题)【本科组】一、任务设计一个能够控制激光枪击发、自动报靶及自动瞄准等功能的电子系统。
该系统由激光枪及瞄准机构、胸环靶、弹着点检测电路组成,其结构示意见图1。
二、要求1.基本要求(1) 用激光笔改装激光枪,激光枪可受电路控制发射激光束,激光束照射于胸环靶上弹着点的光斑直径<5mm;激光枪与胸环靶间距离为3m。
图1 激光枪自动射击装置示意图(2) 激光枪固定在一机构上,可通过键盘控制激光枪的弹着点(用键盘设置激光束在靶纸上上下、左右移动一定距离)。
(3) 制作弹着点检测电路,通过摄像头识别激光枪投射在胸环靶上的弹着点光斑,并显示弹着点的环数与方位信息。
其中环数包括:10、9、8、7、6、5、脱靶;方位信息是指弹着点与10环区域的相对位置,包括:中心、正上、正下、正左、正右、左上、左下、右上、右下。
详见图2-b。
2.发挥部分(1) 在图形点阵显示器上显示胸环靶的相应图形,并闪烁显示弹着点。
(2) 自动控制激光枪,在15秒内将激光束光斑从胸环靶上的指定位置迅速瞄准并击中靶心(即10环区域)。
(3) 可根据任意设定的环数,控制激光枪瞄准击中胸环靶上相应位置。
大学生电子设计竞赛题目方向

大学生电子设计竞赛题目方向1)仪器仪表方向:音频信号分析仪:2021年a题数字取样示波器:2021年c题简易频谱分析仪:2021年c题简易逻辑分析仪:2021年d题低频相位测量仪:2021年c题数字存储示波器:2001年b题频率特性测量仪:1999年c题数字工频多用表:1999年b题简易数字频率计:1997年b题轻便rlc测量仪:1995年d题仪器仪表方向训练重点:内容:包含信号产生、采集、存储、分析、处理、显示、控制等信号处理环节中的大部分或全部。
类型:分成时域分析处置和频域分析处置两大类。
难点:强调速度、处理能力、显示性能等。
需要通过构建新技术硬件平台及运用信号处理算法来实现。
系统中的部分任务需要在训练阶段完成。
训练:dds任一信号产生、高速/宽带演示电路、滤波器、高速adc/dac取样与录像、高速数据存储(fifo)、算法(fft、卷积、有关、数字滤波等)、表明技术(lcd、绘图、实时曲线等)、弱实时性mammalian多任务软件设计、fpga/cpld与单片机的USB、仪器仪表原理、各类电参数测量、等内容。
2)电路系统方向:宽带直流放大器:2021年c题轻便程控滤波器:2021年d题正弦信号发生器:2021年a题宽带放大器:2021年b题压往下压l/c振荡器:2021年a题任一波形发生器:2001年a题轻便测量放大器:1999年a题录音与录像系统:1999年e题新颖信号源制作:1995年b题电路系统方向训练重点:内容:偏重概念和指标。
涉及到各类经典单元模块电路,及其基本概念、基本原理和新实现方法、性能指标测试方法等。
类型:分成功能型(轻在新方法)和指标型(轻在崭新设计思路)两大类。
难点:特别强调指标,通常经典设计、通用型ic就是难以完成的。
训练:(程控)放大器、(程控)滤波器、振荡器、dds任一信号产生、基本演示调理电路、电性能指标测试(电阻、增益、频宽…)、拓展设计思路等。
3)功率电子方向:光伏发电演示装置:2021年a题电能搜集充电器:2021年e题开关型稳压电源:2021年e题数控恒流源:2021年f题三相正弦变频电源:2021年g题高效d类放大器:2001年d题直流稳定电源:1997年a题实用音频放大器:1995年a 题功率电子方向训练重点:内容:小电流、大功率、三相电、斩波、dc-ac低电压、dc-dc开关电源、变频驱动、class-d功放、光伏发电、并网、mppt算法,等电力电子领域的新技术。
电子竞赛培训
电子竞赛培训1、经验分享人员组合与分工这是很关键的,人员组合主要考虑两点:1、大家相处融洽,团队有凝聚力,在学习过程中能互相学习,互相鼓励,形成一个良好的学习氛围,要现在的话说叫:和谐;(以实例说明)2、实现较好的知识组合,即队员之间在知识、技能上扬长避短,科学互补,每组3人,可以按照软件编程、硬件制作、设计总结报告写作三部分进行分工,每个队员各有侧重,分工合作,在制作过程中及时进行分析、交流和经验总结。
(说一下三人的工作去向,洪:创业,有一次去买篮球:老板开135,最后50元成交了,现在经商中)准备过程1、要有激情,要有对电子制作的爱好,有句话大家应该很熟悉了:兴趣是最好的老师。
孔圣人说过:知之者不如好之者,好之者不如乐之者。
所以,我希望大家能够真正的乐在其中。
本来有感情基础的可以加深,还没感觉的可以培养,不过,我想大家在这么热的天气不回家避暑,而是坐在这里听我讲课,可见大家对电子制作都是很感兴趣的。
2、要冷静。
你们肯定会觉得很奇怪了,刚叫我们要有激情,这又让我们冷静,老师这不是自相矛盾吗?其实不是的,荀子说过:不积跬步,无以至千里;不积小流,无以成江海。
那我们现在有了这个到“千里之外”的目标和热情,在行动上,就要脚踏实地,一步步来,要不可能就要“大跃进”时一样,雄心壮志,到最后变成“进一退二”了。
所以我希望同学们能根据各自小组的实际情况,制定比较切实可行的计划。
3、要坚持。
当时我们那届暑假刚开始时也有大十几组参加集训,最后真正报名参加比赛的有20几组,那中间总共有多少组真正在实验室里呢?你们猜一下?只有4组,不过,我们这4组在比赛是最低的成绩是省二等奖。
我们这几组的同学现在大多是公司的技术骨干了。
我希望大家能持之以恒,比赛的准备过程也是你学习、进步、挑战自我的过程。
元器件的选购与准备1、集中采购,量大价优。
我们这的人买东西就喜欢砍价。
我和继山每次去买东西,那个老板娘都很无奈,说你们买这么少还要这么优惠。
电子设计大赛控制类题目及准备

1.历届的“控制类赛题”在9届电子设计竞赛中,“控制类赛题”除了1994和1995年外,其它每届都有,共有9题:①水温控制系统(1997年C题);②自动往返电动小汽车(2001年C题);③简易智能电动车(2003年E题);④液体点滴速度监控装置(2003年F题);⑤悬挂运动控制系统(2005年E题);⑥电动车跷跷板(2007年F题本科组);⑦电动车跷跷板(2007年J题高职高专组);⑧声音引导系统(2009年B题);⑨模拟路灯控制系统(2009年I题)。
其中与电动小车有关的有6题。
2. 从历届赛题可以看到:从历届的赛题来看,主攻“控制类”赛题方向的同学需要了解和掌握:(1)系统控制方案和算法设计(2)微控制器电路模块制作和编程:如:AT89S52、MSP430F1611、MSP430F2274、Atmega128、PIC16F628A、ADuC841、C8051F022、W78E51B、STM32F103VET6等等。
(3)微控制器外围电路模块制作和编程:如键盘及LED数码管显示器模块、RS-485总线通信模块、CAN总线通信模块、无线收发器电路模块、ADC模块、DAC模块等等。
(4)传感器电路模块制作和编程:如光电传感器模块、超声波发射与接收模块、温湿度传感器模块、倾角传感器模块、角度传感器模块、音频信号检测模块等等。
(5)电机控制电路模块制作和编程:如直流电机驱动模块(L298 N)、步进电机驱动模块(L297+L298N,TA8435H)、舵机控制模块、光电隔离模块等等。
(6)放大器电路模块制作:小信号放大器电路模块、滤波器电路模块、音频放大器(7)电源电路模块制作(8)电动小车制作3. 建议:“控制类”赛题中所涉及到的一些知识点,特别是有关自动控制理论与算法方面,对有些专业的同学来讲,在专业课程中是没有的,需要自己去搞清楚。
这一点很重要。
理论用来指导行动。
没有理论基础,盲人摸象,行动一定会有困难。
悬挂运动控制系统(E题)2005..
2018/9/28
9
怀化学院大学生电子设计竞赛系列培训
(2005年全国大学生电子设计竞赛E题 ) 悬挂运动控制系统(E题)
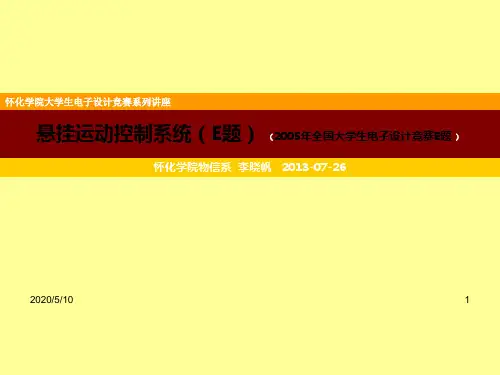
以FPGA核心的控制系统方框图
黑线检测模块 电机A驱动模 块 现场可编程门列阵 FPGA 按键输入模块
坐标显示模块
电机B驱动模 块
以FPGA核心的控制系统方框图
2018/9/28 10
怀化学院大学生电子设计竞赛系列培训
(2005年全国大学生电子设计竞赛E题 ) 悬挂运动控制系统(E题)
控制器模块的方案二
• 采用AT89S51作为系统控制的方案。单片机算术运算功能强,软件编 程灵活、自由度大,可用软件编程实现各种算法和逻辑控制。由于其 功耗低、体积小、技术成熟和成本低等优点,各个领域应用广泛。并 且,由于芯片引脚少,在硬件很容易实现。因此,在本设计中采用 AT89S51处理输入的数据并控制电机运动。 • 采用方案二
2018/9/28
3
怀化学院大学生电子设计竞赛系列培训
(2005年全国大学生电子设计竞赛E题 ) 悬挂运动控制系统(E题)
2、发挥部分
• (1)能够显示物体中画笔所在位置的坐标; • (2)控制物体沿板上标出的任意曲线运动(见示意图),曲线在测试时现 场标出,线宽1.5cm~1.8cm,总长度约50cm,颜色为黑色;曲线的前一 部分是连续的,长约30cm;后一部分是两段总长约20cm的间断线段,间 断距离不大于1cm;沿连续曲线运动限定在200秒内完成,沿间断曲线运 动限定在300秒内完成; • (3)其他。
完成第(1)项
发挥部 分 完成第(2)项中连续线段运动 完成第(2)项中断续线段运动 其他
10
14 16 10
2018/9/28
历年年全国大学生电子设计竞赛题目

2015年全国大学生电子设计竞赛题目【本科组】双向DC-DC变换器(A题)风力摆控制系统(B题)多旋翼自主飞行器(C题)增益可控射频放大器(D题)80MHz-100MHz频谱分析仪(E题)数字频率计(F题)短距视频信号无线通信网络(G题)第一届(1994年)第一届(1994年)全国大学生电子设计竞赛A.简易数控直流电源B.多路数据采集系统第二届(1995年)第二届(1995年)全国大学生电子设计竞赛A.实用低频功率放大器B.实用信号源的设计和制作C.简易无线电遥控系统D.简易电阻、电容和电感测试仪第三届(1997年)第三届(1997年)全国大学生电子设计竞赛A.直流稳定电源B.简易数字频率计C.水温控制系统D.调幅广播收音机第四届(1999年)第四届(1999年)全国大学生电子设计竞赛A.测量放大器B.数字式工频有效值多用表C.频率特性测试仪D.短波调频接收机E.数字化语音存储与回放系统第五届(2001年)第五届(2001年)全国大学生电子设计竞赛A.波形发生器B.简易数字存储示波器C.自动往返电动小汽车D.高效率音频功率放大器E.数据采集与传输系统F.调频收音机第六届(2003年)第六届(2003年)全国大学生电子设计竞赛A.电压控制LC振荡器B.宽带放大器C.低频数字式相位测量仪D.简易逻辑分析仪E.简易智能电动车F.液体点滴速度监控装置第七届(2005年)第七届(2005年)全国大学生电子设计竞赛A.正弦信号发生器B.集成运放测试仪C.简易频谱分析仪D.单工无线呼叫系统E.悬挂运动控制系统F.数控恒流源G.三相正弦波变频电源第八届(2007年)第八届(2007年)全国大学生电子设计竞赛A.音频信号分析仪B.无线识别C.数字示波器D.程控滤波器E.开关稳压电源F.电动车跷跷板G.积分式直流数字电压表H.信号发生器I.可控放大器J.电动车跷跷板第九届(2009年)第九届(2009年)全国大学生电子设计竞赛A.光伏并网发电模拟装置B.声音导引系统C.宽带直流放大器D.无线环境监测模拟装置E.电能收集充电器F.数字幅频均衡功率放大器G.低频功率放大器H.LED点阵书写显示屏I.模拟路灯控制系统第十届(2011年)A.开关电源模块并联供电系统B.基于自由摆的平板控制系统C.智能小车D. LC 谐振放大器E.简易数字信号传输性能分析仪F.帆板控制系统G.简易自动电阻测试仪H.波形采集、存储与回放系统第十一届(2013年)A.单相AC-DC变换电路B.四旋翼自主飞行器C.简易旋转倒立摆及控制装置D.射频宽带放大器E.简易频率特性测试仪F.红外光通信装置G.手写绘图板J.电磁控制运动装置K.简易照明线路探测仪L.直流稳压电源及漏电保护装置第十二届(2015年)【本科组】双向DC-DC变换器(A题)风力摆控制系统(B题)多旋翼自主飞行器(C题)增益可控射频放大器(D题)80MHz-100MHz频谱分析仪(E题)数字频率计(F题)短距视频信号无线通信网络(G题)【高职高专组】LED闪光灯电源(H题)风板控制装置(I题)小球滚动控制系统(J题)获奖状况。
05电子大赛一等奖 悬挂运动控制系统
悬挂运动控制系统[05电子大赛一等奖]文章来源:凌阳科技教育推广中心作者:西安航空技术高等专科学校(李新钊胡春雷钱建松)发布时间:2006-5-29 11:28:19摘要:本系统以凌阳16位单片机SPCE061A为控制核心,通过所需运动轨迹曲线的参数方程,建立运动控制模型,按照算法对两组驱动步进电机进行控制,实现了悬挂画笔在给定的范围内的定点运动、任意曲线运动以及圆心可任意设定的圆周运动等功能,不仅完成了发挥部分要求,利用SPCE061A强大的语音处理功能,还增加了语音播放功能。
关键词:单片机运动控制模型智能算法步进电机一、方案论证根据题目的设计要求,本设计主要实现勾画设定轨迹和对设定轨迹的搜寻功能,并能实时的显示物体中画笔所在位置坐标。
其系统方案框图如图1.1所示。
为实现各模块功能,提出了几种设计方案并进行论证。
图1.1 系统方案框图1、控制器模块方案一:采用传统的51系列单片机作为系统控制器。
在本设计中,单片机的运算速度越快,运动轨迹精度越高,所以对单片机的执行速度有较高的要求;又由于本系统程序量较大,使用的I/O口资源较多,对于51来说,实现这些功能都比较困难。
方案二:采用凌阳16位单片机SPCE061A作为控制核心。
与51相比,SPCE061A具有更加丰富的资源:具有32个可编程的I/O口,14个中断源;CPU的工作时钟频率可以高达49.152MHZ,可以更好地满足本设计对数据处理速度的要求;独特的语音功能可使本系统具有更好的人机交互界面。
综上分析,选择方案二。
2、电机驱动模块在本设计中,主控制器通过对电机的步进数控制来实现物体的运动,从而作出各种运动轨迹,设计思想是将物体的运动转换为拉线的伸缩,最终将伸缩量转化为电机的步数,从便于软件设计的角度出发,采用了57BYG系列两相混合式步进电机作为被控电机,这种具有较高的控制精度,速度的可控性好,制动性强。
其驱动方案如下:采用微步进驱动模块,微步进驱动模块是由微控制器外接D/A转换器及光耦隔离电路组成的,它可以产生步进电机所需的相序脉冲。
05年电子设计大赛题论文——悬挂控制系统
作者:缑文博丁杰白博赛前辅导老师:刘远聪兰建平胡亚琦摘要本悬挂系统是以两个AT89C52为核心,用专用步进电机的驱动SJ-220驱动步进电机控制坐标图上的笔的位置,通过两个定滑轮配合步进电机,利用控制电机的转速的变化绘制出所需的图形。
利用LCD作为整个过程的显示部分,结合4×4的键盘输入,控制画图过程的输入。
一、设计方案和论证按照题意,控制系统能够通过键盘或其他方式任意设定坐标点参数;控制物体在80cm ×100cm的范围内做自行设定的运动,运动轨迹长度不小于100cm,物体在运动时能够在板上画出运动轨迹,限300s内完成;控制物体做圆心可任意设定、直径为50cm的圆周运动,限300s内完成;物体从左下角坐标原点出发,在150s内到达设定的一个坐标原点。
在此基础上,能够显示物体中画笔所在位置的坐标。
考虑到测量对象较多,如果使用一个单片机,系统资源将非常紧张,难以达到最佳的控制。
因此,采用两片单片机,合理分工,分别控制各模块的工作。
系统框图如图1所示。
对于各模块的设计,分别讨论如下。
1.电动机及其的选择(1)电动机的选择方案一:使用步进电机。
其优点在于速度易于控制,可以实现快速启停,且转动角度严格可控。
可以根据驱动脉冲电流的次数计算小车的行驶距离,省去距离测量这一环节。
步进电机的功率大,速度可调,转速稳定,可以达到精密控制。
方案二:使用直流电机,用脉冲宽度调节方法,对电机进行控制。
但此方案的缺点也很明显,直流电机动起来惯性大,转速不易控制,很难达到精确地控制,误差较大。
因此,选择方案一。
(2)电动机驱动模块所用电动机是四相电动机,需要放大4路驱动信号。
方案一:采用4路三极管放大电路驱动,该方案电路复杂,可靠性难以保证。
方案二:采用专用的步进电机驱动SJ—220, SJ-220驱动器驱动二相混合式步进电机,该驱动器采用原装进口模块,实现高频斩波,恒流驱动,具有很强的抗干扰性、高频性能好、起动频率高、控制信号与内部信号实现光电隔离、电流可选、结构简单、运行平稳、可靠性好、噪声小,带动2A以下所有的42BYG、57BYG、系列步进电机。
全国大学生电子设计竞赛测控类赛题分析
实现“点亮、划亮、反显、整屏擦除、笔画擦除、连写多字、对象拖移”
等书写显示功能;
当环境光强改变时,能自动连续调节屏上显示亮度;超时不操作时进入休
眠状态。
2009-LED点阵书写显示屏
题目的理解 光电传感器的灵敏度及响应速度 扫描点的定位 动作指令的识别
测控类赛题设计概要
准备
5cm B
0.4m
引导线
2.3m
1.2m
2019-简易智能电动车
循迹: 光电传感器 铁片检测:涡流传感器、霍尔传感器 避障: 超声波传感器 定点停车:红外传感器 主要难点:
光相关自适应调整 速度与偏差
误区:开环控制
2019-悬挂运动控制系统
15cm
15cm
80cm
图2 平衡状态示意图
2019-电动车跷跷板
水平度检测:用电位器自制传感器、 水银开关、倾角传感器、加速度传 感器
小车保持直线运行、行程记录 车速控制:步进式控制;车速与水
平度相关 小车响应速度与行进距离矛盾的协
调
2009-声音导引系统
接收器 C
1m 中点 O’
接收器 A
一、任务
x
减少瞄向靶心的时间。
电线
硬币
20cm
电机
150cm
10cm 6cm
平板
电机转轴
2019-基于自由摆的平板控制系统
开始摆动的检测 起始位置角度的检测(与平板角度相关) 平板的预调整 电机转动的响应速度 根据起始角、周期、摆长、靶距计算摆
动过程中激光笔的位置,进而算出激光 笔的角度原点源自15cm100cm
15cm
一、任务 通过两只电机控制物体
全国大学生电子设计大赛控制类赛题
第三届(1997 年)全国大学生电子设计竞赛题目C 题水温控制系统一、任务设计并制作一个水温自动控制系统,控制对象为1 升净水,容器为搪瓷器皿。
水温可以在一定范围内由人工设定,并能在环境温度降低时实现自动控制,以保持设定的温度基本不变。
二、要求1.基本要求(1)温度设定范围为40~90℃,最小区分度为1℃,标定温度≤1℃。
(2)环境温度降低时(例如用电风扇降温)温度控制的静态误差≤1℃。
(3)用十进制数码管显示水的实际温度。
2.发挥部分(1)采用适当的控制方法,当设定温度突变(由40℃提高到60℃)时,减小系统的调节时间和超调量。
(2)温度控制的静态误差≤0.2℃。
(3)在设定温度发生突变(由40℃提高到60℃)时,自动打印水温随时间变化的曲线。
三、评分意见第五届(2001 年)全国大学生电子设计竞赛题目C 题自动往返电动小汽车一、任务设计并制作一个能自动往返于起跑线与终点线间的小汽'BB车。
允许用玩具汽车改装,但不能用人工遥控(包括有线和无线遥控)。
跑道宽度0.5m,表面贴有白纸,两侧有挡板,挡板与地面垂直,其高度不低于20cm。
在跑道的B、C、D、E、F、G 各点处画有2cm 宽的黑线,各段的长度如图1 所示。
二、要求1.基本要求(1)车辆从起跑线出发(出发前,车体不得超出起跑线),到达终点线后停留10 秒,然后自动返回起跑线(允许倒车返回)。
往返一次的时间应力求最短(从合上汽车电源开关开始计时)。
(2)到达终点线和返回起跑线时,停车位置离起跑线和终点线偏差应最小(以车辆中心点与终点线或起跑线中心线之间距离作为偏差的测量值)。
(3)D~E 间为限速区,车辆往返均要求以低速通过,通过时间不得少于8 秒,但不允许在限速区内停车。
2.发挥部分(1)自动记录、显示一次往返时间(记录显示装置要求安装在车上)。
(2)自动记录、显示行驶距离(记录显示装置要求安装在车上)。
(3)其它特色与创新。
三、评分标准四、说明(1)不允许在跑道内外区域另外设置任何标志或检测装置。