
四相步进电机原理图
四相步进电机原理图
本文先介绍该步进电机的工作原理,然后介绍了其驱动器的软、硬件设计。
1. 步进电机的工作原理 该步进电机为一四相步进电机,采用单极性直流电源供电。
只要对步进电机的各相绕组按合适的时序通电,
就能使步进电机步进转动。
图1是该四相反应式步进电机工作原理示意图。
图1 四相步进电机步进示意图 开始时,开关SB 接通电源,SA 、SC 、SD 断开,B 相磁极和转子0、3号齿对齐,同时,转子的1、4号齿就和C 、D 相
绕组磁极产生错齿,2、5号齿就和D 、A 相绕组磁极产生错齿。
当开关SC 接通电源,SB 、SA 、SD 断开时,由于C 相绕组的磁力线和1、4号齿之间磁力线的作用,使转子转动,1、4号齿和C 相绕组的磁极对齐。
而0、3号齿和A 、B 相绕组产生错齿,2
、5号齿就和A 、D 相绕组磁极产生错齿。
依次类推,A 、B 、C 、D 四相绕组轮流供电,则转子会沿着A 、B 、C 、D 方向转动。
四相步进电机按照通电顺序的不同,可分为单四拍、双四拍、八拍三种工作方式。
单四拍与双四拍的步距角相等,但单四拍的转动力矩小。
八拍工作方式的步距角是单四拍与双四拍的一半,因此,八拍工作方式既可以保持较高的转动力矩又可以提高控制精度。
单四拍、双四拍与八拍工作方式的电源通电时序与波形分别如图2.a 、b 、c 所示:
a. 单四拍
b. 双四
拍 c八拍
图2.步进电机工作时序波形图
2.基于AT89C2051的步进电机驱动器系统电路原理
步进电机驱动器系统电路原理如图3:
图3 步进电机驱动器系统电路原理图
AT89C2051将控制脉冲从P1口的P1.4~P1.7输出,经74LS14反相后进入9014,经9014放大后控制光电开关,光电隔离后,由功率管TIP122将脉冲信号进行电压和电流放大,驱动步进电机的各相绕组。
使步进电机随着不同的脉冲信号分别作正转、反转、加速、减速和停止等动作。
图中L1为步进电机的一相绕组。
AT89C2051选用频率22MHz的晶振,选用较高晶振的目的是为了在方式2下尽量减小AT89C2051对上位机脉冲信号周期的影响。
图3中的RL1~RL4为绕组内阻,50Ω电阻是一外接电阻,起限流作用,也是一个改善回路时间常数的元件。
D1~D4为续流二极管,使电机绕组产生的反电动势通过续流二极管(D1~D4)而衰减掉,从而保护了功率管TIP122不受损坏。
在50Ω外接电阻上并联一个200μF电容,可以改善注入步进电机绕组的电流脉冲前沿,提高了步进电机的高频性能。
与续流二极管串联的200Ω电阻可减小回路的放电时间常数,使绕组中电流脉冲的后沿变陡,电流下降时间变小,也起到提高高频工作性能的作用。
2EDA03四相步进电机控制电路
2EDA03四相步进电机控制电路四相步进电机控制电路题目背景步进电机是一种将电脉冲转化为角位移的执行机构。
当步进驱动器接收到一个脉冲信号,它就驱动步进电机按设定的方向转动一个固定的角度(称为“步距角”),它的旋转是以固定的角度一步一步运行的。
可以通过控制脉冲个数来控制角位移量,从而达到准确定位的目的;同时可以通过控制脉冲频率来控制电机转动的速度和加速度,从而达到调速的目的。
设计要求基本要求:1(以四相八拍方式控制电机的正反转(步进电机工作原理见所附资料);双四拍:对ABCD四个绕组依次按以下顺序通电。
正转:AB--B--BC--C--CD--D--DA--A-AB;反转:AB--A--AD—D--DC--C--CB—B--AB2(规定步进电机运行规律为正转20s、停10s、反转20s、停10s、再正转20s,以后反复运行。
参考资料[1] 阎石.数字电子技术基础[M].北京:高等教育出版社[2] 郑存芳、李永泉、任玉艳、丁丽华、刘利晖.《EDA技术基础与实践》.自编教材[3] 潘松、黄继业.EDA技术实用教程[M].北京:科学出版社,2007.四相步进电机工作原理该步进电机为一四相步进电机,采用单极性直流电源供电。
只要对步进电机的各相绕组按合适的时序通电,就能使步进电机步进转动。
图1是该四相反应式步进电机工作原理示意图。
图1 四相步进电机步进示意图开始时,开关SB接通电源,SA、SC、SD断开,B相磁极和转子0、3号齿对齐,同时,转子的1、4号齿就、D相绕组磁极产生错齿,2、5号齿就和D、A相绕组磁极产生错齿。
和C 当开关SC接通电源,SB、SA、SD断开时,由于C相绕组的磁力线和1、4号齿之间磁力线的作用,使转子转动,1、4号齿和C相绕组的磁极对齐。
而0、3号齿和A、B相绕组产生错齿,2、5号齿就和A、D相绕组磁极产生错齿。
依次类推,A、B、C、D四相绕组轮流供电,则转子会沿着A、B、C、D方向转动。
步进电机驱动电路
步进电机驱动电路[单机片]1. 步进电机的工作原理该步进电机为一四相步进电机,采用单极性直流电源供电。
只要对步进电机的各相绕组按合适的时序通电,就能使步进电机步进转动。
图1是该四相反应式步进电机工作原理示意图。
图1 四相步进电机步进示意图开始时,开关SB接通电源,SA、SC、SD断开,B相磁极和转子0、3号齿对齐,同时,转子的1、4号齿就和C、D相绕组磁极产生错齿,2、5号齿就和D、A相绕组磁极产生错齿。
当开关SC接通电源,SB、SA、SD断开时,由于C相绕组的磁力线和1、4号齿之间磁力线的作用,使转子转动,1、4号齿和C相绕组的磁极对齐。
而0、3号齿和A、B相绕组产生错齿,2、5号齿就和A、D相绕组磁极产生错齿。
依次类推,A、B、C、D四相绕组轮流供电,则转子会沿着A、B、C、D方向转动。
四相步进电机按照通电顺序的不同,可分为单四拍、双四拍、八拍三种工作方式。
单四拍与双四拍的步距角相等,但单四拍的转动力矩小。
八拍工作方式的步距角是单四拍与双四拍的一半,因此,八拍工作方式既可以保持较高的转动力矩又可以提高控制精度。
单四拍、双四拍与八拍工作方式的电源通电时序与波形分别如图2.a、b、c所示:图2.步进电机工作时序波形图图3 步进电机驱动器系统电路原理图AT89C2051将控制脉冲从P1口的P1.4~P1.7输出,经74LS14反相后进入9014,经9014放大后控制光电开关,光电隔离后,由功率管TIP122将脉冲信号进行电压和电流放大,驱动步进电机的各相绕组。
使步进电机随着不同的脉冲信号分别作正转、反转、加速、减速和停止等动作。
图中L1为步进电机的一相绕组。
AT89C2051选用频率22MHz的晶振,选用较高晶振的目的是为了在方式2下尽量减小AT89C2051对上位机脉冲信号周期的影响。
图3中的RL1~RL4为绕组内阻,50Ω电阻是一外接电阻,起限流作用,也是一个改善回路时间常数的元件。
D1~D4为续流二极管,使电机绕组产生的反电动势通过续流二极管(D1~D4)而衰减掉,从而保护了功率管TIP122不受损坏。
4-四相五线减速步进电机28BYJ-48原理、仿真及演示程序(使用ULN2003A驱动)

步进电机是一种将电脉冲转化为角位移的执行机构。
通俗一点讲,当步进驱动器接收到一个脉冲信号,它就驱动步进电机按设定的方向转动一个固定的角度(及步进角)。
可以通过控制脉冲个来控制角位移量,从而达到准确定位的目的;同时也可以通过控制脉冲频率,来控制电机转动的速度和加速度,从而达到调速的目的。
减速步进电机28BYJ-48的原理如下图:中间部分是转子,由一个永磁体组成,边上的是定子绕组。
当定子的一个绕组通电时,将产生一个方向的电磁场,如果这个磁场的方向和转子磁场方向不在同一条直线上,那么定子和转子的磁场将产生一个扭力将定子扭转。
依次改变绕组的磁场,就可以使步进电机正转或反转(比如通电次序为A->B->C->D正转,反之则反转)。
而改变磁场切换的时间间隔,就可以控制步进电机的速度了,这就是步进电机的驱动原理。
由于步进电机的驱动电流较大,单片机不能直接驱动,一般都是使用ULN2003达林顿阵列驱动,当然,使用下拉电阻或三极管也是可以驱动的,只不过效果不是那么好,产生的扭力比较小。
参考:减速步进电机28BYJ-48最简单的驱动方法28BYJ-48的内部结构请见这里下面是一个步进电机的演示程序:#include <reg52.h>sbit key=P2^0; //按键控制步进电机的方向unsigned char speed=5; //步进电机的转速//八拍方式驱动,顺序为A AB B BC C CD D DAunsigned char codeclockWise[]={0x01,0x03,0x02,0x06,0x04,0x0c,0x08,0x0d};void delay(unsigned char z){unsigned char x,y;for(x=0;x<z;x++)for(y=0;y<110;y++);}void main(){unsigned char i;while(1){for(i=0;i<8;i++){if(key) //按键未按下,正转{P0=clockWise[i];delay(speed);}else //按键按下,反转{P0=clockWise[8-i];delay(speed);}}}}。
步进电机及其工作原理详细图文
B
4 3
A
1
A
2
4
B
3
2
1
B
C
B
C
A
30 °
θb = 30°
A
2
A
2 1 4 3
B
3
C
B
1 4
B
C
C
制作:张津
A
A
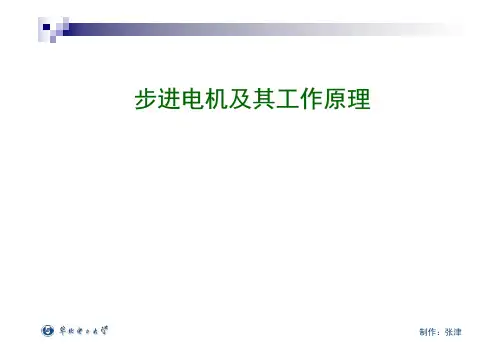
单段反应式步进电机的工作原理 ——四转子齿
定子通电顺序: BA→AC→CB→BA 转子旋转方向: 顺时针 步距角:
1
2 A A 1 2
360 ° θb = m* Z * C
式中:m -定子相数 4 3 Z - 转子齿数 A C -通电方式 C = 1 单相轮流通电、双相轮流通电方式 C = 2 单、双相轮流通电方式
制作:张津
常用步进电机的步距角 常用步进电机的定子绕组多数是三相和五相, 与此相 匹配的转子齿数分别为40齿和48齿,即有 三相步进电机:
△ △A △B △C
1
2 3 4 5 6 7 8 9
制作:张津
环行分配器的工作原理
如果用D触发器,则触发器的输入端就是D端,它的信号也 取自触发器本身,不过这中间还要加一定的外接无源电路。触 发器的输出和输入通过一定的外电路连接在一起,构成一个封 闭的整体环形电路,只要有¦¤x这个单序列脉冲它就能连续不断 地输出ΔA、ΔB、ΔC,这就是我们把它称为环行分配器的道 理。即环行就是触发器的输入由其输出连接,分配就是根据步 进电机定子绕组的通电顺序要求对Δx的序列脉冲进行再分配。 所以也常直接称其为脉冲分配器。
制作:张津
60
°
步进电机驱动电路.(DOC)

步进电机驱动电路[单机片]1. 步进电机的工作原理该步进电机为一四相步进电机,采用单极性直流电源供电。
只要对步进电机的各相绕组按合适的时序通电,就能使步进电机步进转动。
图1是该四相反应式步进电机工作原理示意图。
图1 四相步进电机步进示意图开始时,开关SB接通电源,SA、SC、SD断开,B相磁极和转子0、3号齿对齐,同时,转子的1、4号齿就和C、D相绕组磁极产生错齿,2、5号齿就和D、A相绕组磁极产生错齿。
当开关SC接通电源,SB、SA、SD断开时,由于C相绕组的磁力线和1、4号齿之间磁力线的作用,使转子转动,1、4号齿和C相绕组的磁极对齐。
而0、3号齿和A、B相绕组产生错齿,2、5号齿就和A、D相绕组磁极产生错齿。
依次类推,A、B、C、D四相绕组轮流供电,则转子会沿着A、B、C、D方向转动。
四相步进电机按照通电顺序的不同,可分为单四拍、双四拍、八拍三种工作方式。
单四拍与双四拍的步距角相等,但单四拍的转动力矩小。
八拍工作方式的步距角是单四拍与双四拍的一半,因此,八拍工作方式既可以保持较高的转动力矩又可以提高控制精度。
单四拍、双四拍与八拍工作方式的电源通电时序与波形分别如图2.a、b、c所示:图2.步进电机工作时序波形图图3 步进电机驱动器系统电路原理图AT89C2051将控制脉冲从P1口的P1.4~P1.7输出,经74LS14反相后进入9014,经9014放大后控制光电开关,光电隔离后,由功率管TIP122将脉冲信号进行电压和电流放大,驱动步进电机的各相绕组。
使步进电机随着不同的脉冲信号分别作正转、反转、加速、减速和停止等动作。
图中L1为步进电机的一相绕组。
AT89C2051选用频率22MHz的晶振,选用较高晶振的目的是为了在方式2下尽量减小AT89C2051对上位机脉冲信号周期的影响。
图3中的RL1~RL4为绕组内阻,50Ω电阻是一外接电阻,起限流作用,也是一个改善回路时间常数的元件。
D1~D4为续流二极管,使电机绕组产生的反电动势通过续流二极管(D1~D4)而衰减掉,从而保护了功率管TIP122不受损坏。
4相步进电机工作原理
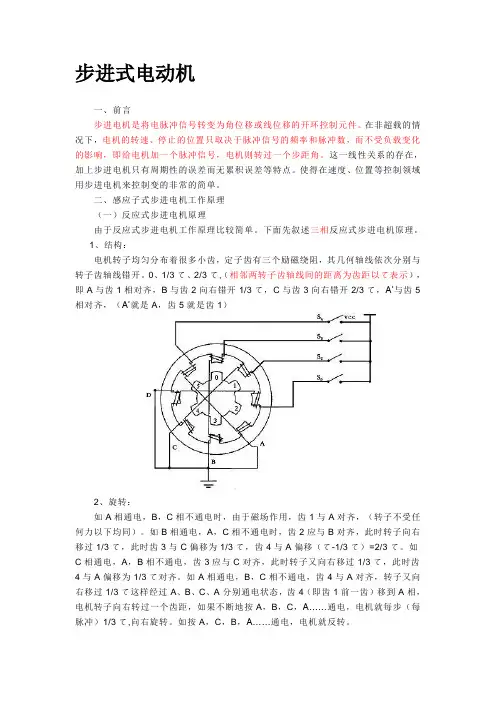
其中f为每秒脉冲数(简称PPS)
(二)、应用中的注意点
1、步进电机应用于低速场合---每分钟转速不超过1000转,(0.9度时6666PPS),最好在1000-3000PPS(0.9度)间使用,可通过减速装置使其在此间工作,此时电机工作效率高,噪音低。
2、步进电机最好不使用整步状态,整步状态时振动大。
2.步进电机分哪几种?
步进电机分三种:永磁式(PM),反应式(VR)和混合式(HB)
永磁式步进一般为两相,转矩和体积较小,步进角一般为7.5度或15度;
反应式步进一般为三相,可实现大转矩输出,步进角一般为1.5度,但噪声和振动都很大。在欧美等发达国家80年代已被淘汰;混合式步进是指混合了永磁式和反应式的优点。它又分为两相和五相:两相步进角一般为1.8度而五相步进角一般为0.72度。这种步进电机的应用最为广泛。
6.步进电机的外表温度允许达到多少?
步进电机温度过高首先会使电机的磁性材料退磁,从而导致力矩下降乃至于失步,因此电机外表允许的最高温度应取决于不同电机磁性材料的退磁点;一般来讲,磁性材料的退磁点都在摄氏130度以上,有的甚至高达摄氏200度以上,所以步进电机外表温度在摄氏80-90度完全正常。
7.为什么步进电机的力矩会随转速的升高而下降?
3、功率放大
功率放大是驱动系统最为重要的部分。步进电机在一定转速下的转矩取决于它的动态平均电流而非静态电流(而样本上的电流均为静态电流)。平均电流越大电机力矩越大,要达到平均电流大这就需要驱动系统尽量克服电机的反电势。因而不同的场合采取不同的的驱动方式,到目前为止,驱动方式一般有以下几种:恒压、恒压串电阻、高低压驱动、恒流、细分数等。
5、电机在较高速或大惯量负载时,一般不在工作速度起动,而采用逐渐升频提速,一电机不失步,二可以减少噪音同时可以提高停止的定位精度。
4相步进电机驱动原理
步进电机驱动器的工作原理步进电机在控制系统中具有广泛的应用。
它可以把脉冲信号转换成角位移,并且可用作电磁制动轮、电磁差分器、或角位移发生器等。
有时从一些旧设备上拆下的步进电机(这种电机一般没有损坏)要改作它用,一般需自己设计驱动器。
本文介绍的就是为从一日本产旧式打印机上拆下的步进电机而设计的驱动器。
本文先介绍该步进电机的工作原理,然后介绍了其驱动器的软、硬件设计。
1. 步进电机的工作原理该步进电机为一四相步进电机,采用单极性直流电源供电。
只要对步进电机的各相绕组按合适的时序通电,就能使步进电机步进转动。
图1是该四相反应式步进电机工作原理示意图。
图1 四相步进电机步进示意图开始时,开关SB接通电源,SA、SC、SD断开,B相磁极和转子0、3号齿对齐,同时,转子的1、4号齿就和C、D相绕组磁极产生错齿,2、5号齿就和D、A相绕组磁极产生错齿。
当开关SC接通电源,SB、SA、SD断开时,由于C相绕组的磁力线和1、4号齿之间磁力线的作用,使转子转动,1、4号齿和C相绕组的磁极对齐。
而0、3号齿和A、B相绕组产生错齿,2、5号齿就和A、D相绕组磁极产生错齿。
依次类推,A、B、C、D四相绕组轮流供电,则转子会沿着A、B、C、D方向转动。
四相步进电机按照通电顺序的不同,可分为单四拍、双四拍、八拍三种工作方式。
单四拍与双四拍的步距角相等,但单四拍的转动力矩小。
八拍工作方式的步距角是单四拍与双四拍的一半,因此,八拍工作方式既可以保持较高的转动力矩又可以提高控制精度。
单四拍、双四拍与八拍工作方式的电源通电时序与波形分别如图2.a、b、c所示:图2.步进电机工作时序波形图2.基于AT89C2051的步进电机驱动器系统电路原理图3 步进电机驱动器系统电路原理图AT89C2051将控制脉冲从P1口的P1.4~P1.7输出,经74LS14反相后进入9014,经9014放大后控制光电开关,光电隔离后,由功率管TIP122将脉冲信号进行电压和电流放大,驱动步进电机的各相绕组。
步进电机内部结构、驱动原理图和汇编程序
步进电机在控制系统中具有广泛的应用。
它可以把脉冲信号转换成角位移,并且可用作电磁制动轮、电磁差分器、或角位移发生器等。
有时从一些旧设备上拆下的步进电机(这种电机一般没有损坏)要改作它用,一般需自己设计驱动器。
本文介绍的就是为从一日本产旧式打印机上拆下的步进电机而设计的驱动器。
本文先介绍该步进电机的工作原理,然后介绍了其驱动器的软、硬件设计。
1. 步进电机的工作原理该步进电机为一四相步进电机,采用单极性直流电源供电。
只要对步进电机的各相绕组按合适的时序通电,就能使步进电机步进转动。
图1是该四相反应式步进电机工作原理示意图。
图1 四相步进电机步进示意图开始时,开关SB接通电源,SA、SC、SD断开,B相磁极和转子0、3号齿对齐,同时,转子的1、4号齿就和C、D相绕组磁极产生错齿,2、5号齿就和D、A相绕组磁极产生错齿。
当开关SC接通电源,SB、SA、SD断开时,由于C相绕组的磁力线和1、4号齿之间磁力线的作用,使转子转动,1、4号齿和C相绕组的磁极对齐。
而0、3号齿和A、B相绕组产生错齿,2、5号齿就和A、D相绕组磁极产生错齿。
依次类推,A、B、C、D四相绕组轮流供电,则转子会沿着A、B、C、D方向转动。
四相步进电机按照通电顺序的不同,可分为单四拍、双四拍、八拍三种工作方式。
单四拍与双四拍的步距角相等,但单四拍的转动力矩小。
八拍工作方式的步距角是单四拍与双四拍的一半,因此,八拍工作方式既可以保持较高的转动力矩又可以提高控制精度。
单四拍、双四拍与八拍工作方式的电源通电时序与波形分别如图2.a、b、c所示:a. 单四拍b. 双四拍c八拍图2.步进电机工作时序波形图2.基于AT89C2051的步进电机驱动器系统电路原理步进电机驱动器系统电路原理如图3:图3 步进电机驱动器系统电路原理图AT89C2051将控制脉冲从P1口的P1.4~P1.7输出,经74LS14反相后进入9014,经9014放大后控制光电开关,光电隔离后,由功率管TIP122将脉冲信号进行电压和电流放大,驱动步进电机的各相绕组。
20BY-0型4相步进电机
步进电机控制系统设计一、任务和目的利用PC机和实验箱设计并实现给定步进电机的控制进一步掌握微机硬件和软件综合设计方法。
二、内容和要求1.基本要求控制步进电机转动,要求转速1步/秒基于实验箱,设计并实现接口和驱动电路用汇编语言编制程序2.提高要求(1)改善步进电机的控制性能,控制步进电机转/停;正转/反转;改变转速(至少3档);单步。
(2)改善人机接口三、实验报告要求(1)实验目的和内容(2)总体设计(3)硬件设计:原理图(接线图)及简要说明(4)程序框图和清单(5)实验结果和体会附:步进电机控制波形及参考驱动电路AB BC CD DAABC 步进电机引脚: 1 2 3 4 5地 A C B DD一个周期(4拍)步进电机控制系统设计一、四相步进电机工作原理步进电机是机电一体化的关键部件之一,被广泛应用于需要精确定位、同步、行程控制等场合。
本设计所采用的是国产20BY-0型步进电机,它使用+5V直流电源,步距角为18度。
电机线圈由四相组成,即A、B、C、D四相,驱动方式为二相激磁方式,电机示意图和各线圈通电顺序如图1和表4.1所示:图 1 步进电机原理图表1相顺序 A B C D0 1 1 0 01 0 1 1 02 0 0 1 13 1 0 0 1相顺序从0到1称为一步,电机轴将转过18度,0→1→2→3→4则称为通电一周,转轴将转过72度,若循环进行这种通电一周的操作,电机便连续的转动起来,而进行相反的通电顺序如4→3→2→1将使电机同速反转。
通电一周的周期越短,即驱动频率越高,则电机转速越快,但步进电机的转速也不可能太快,因为它每走一步需要一定的时间,若信号频率过高,可能导致电机失步,甚至只在原步颤动。
二、总体设计(1)8253定时控制步进速度(2)8255输出控制脉冲,再经75452驱动电机。
(3)系统运行时,首先显示主菜单,选择子菜单(设置参数)或控制工作,或返回DOS。
三、硬件设计因采用了PC机和PC总线接口应用平台,硬件电路相对简单,除利用了PC机本身资源外(如中断资源),还利用了平台上的8253计数/定时器、8255并行接口单元,再加上外围驱动电路,便构成可步进电机控制电路,硬件原理图如图2:图2 硬件原理图图中75452元件是正与非驱动器,OC门输出,所以加上拉电阻;8253的作用是输出定时信号向CPU申请中断要求输出电机走步的控制信号。
四相八拍步进电机调速
摘要步进电机是将电脉冲信号转变为角位移或线位移的开环控制元件。
在非超载的情况下,电机的转速、停止的位置只取决于脉冲信号的频率和脉冲数,而不受负载变化的影响,即给电机加一个脉冲信号,电机则转过一个步距角。
这一线性关系的存在,加上步进电机只有周期性的误差而无累积误差等特点。
使得在速度、位置等控制领域用步进电机来控制变的非常的简单。
步进电机的调速一般是改变输入步进电机的脉冲的频率来实现步进电机的调速,因为步进电机每给一个脉冲就转动一个固定的角度,这样就可以通过控制步进电机的一个脉冲到下一个脉冲的时间间隔来改变脉冲的频率,延时的长短来具体控制步进角来改变电机的转速,从而实现步进电机的调速。
在本设计方案中采用单片机内部的定时器改变脉冲的频率从而实现对步进电机的转速进行控制,实现电机调速与正反转的功能。
关键词:步进电机,单片机,调速系统AbstractStep-by-step electric motor is the ring opening gating element changing electricity pulse signal into angular displacement or line displacement. Under the situation of must overload, the electric motor rotation rate , discontinuous location depend on pulse signal frequency and pulse number only , make free from being loaded with the effect changing ,but be that being added a pulse signal , the electric motor by electric motor is to have rotated a step spur angle. This gleam of location Step-by-step electric motor speed regulation general be change import step-by-step electric motor pulse frequency come true step-by-step electric motor speed regulation, because of step-by-step electric motor every be given to a pulse right away rotate one fixed angle, such right away not bad pass under the control of step-by-step electric motor a pulse arrive at next pulse period come to change pulse frequency Come to control the speed regulation ,Frequency adopt the internal timer of realizing an electric motor and the function that the positive and negative rotates being in progress to step-by-step electric motor rotation rate thereby.Key Words: Step-by-step electric motor , monolithic machine , speed regulation system目录摘要------------------------------------------------------------------------------------------------------------- I ABSTRACT --------------------------------------------------------------------------------------------------- II 第1章绪论 ---------------------------------------------------------------------------------------------- 1 1.1步进电机的概述-------------------------------------------------------------------------------------- 11.1.1 步进电机的特点----------------------------------------------------------------------------- 11.1.2 步进电机的工作原理简述-------------------------------------------------------------------- 11.1.3 步进电机的基本参数-------------------------------------------------------------------------- 11.1.4 步进电机调速原理简述----------------------------------------------------------------------- 2 1.2四相八拍步进电机---------------------------------------------------------------------------------- 21.2.1四相步进电机工作原理 ----------------------------------------------------------------------- 21.2.2 八拍得工作方式 -------------------------------------------------------------------------------- 4 1.3单片机概述 -------------------------------------------------------------------------------------------- 41.3.1 单片机原理简述 -------------------------------------------------------------------------------- 41.3.2 8031单片机 ------------------------------------------------------------------------------------- 5 1.4总体方案设计 ----------------------------------------------------------------------------------------- 61.4.1 系统的组成 -------------------------------------------------------------------------------------- 61.4.2 系统的工作原理 -------------------------------------------------------------------------------- 6 第2章硬件设计----------------------------------------------------------------------------------------- 72.1A/D转换器选择-------------------------------------------------------------------------------------- 72.1.1 MC14433A/D转换器简介 ---------------------------------------------------------------------- 72.1.2 MC14433各类引脚的功能--------------------------------------------------------------------- 7 2.2外部程序存储器的扩展 --------------------------------------------------------------------------- 8 2.3片外数据存储器的扩展----------------------------------------------------------------------------- 9 2.4脉冲分配器的选择 --------------------------------------------------------------------------------- 10 2.5键盘与显示选择------------------------------------------------------------------------------------ 12 2.6六反向器的设计------------------------------------------------------------------------------------ 13 2.7逻辑电路---------------------------------------------------------------------------------------------- 142.7.1地址锁存器的设计---------------------------------------------------------------------------- 142.7.2地址译码器的选择---------------------------------------------------------------------------- 142.8报警电路设计 --------------------------------------------------------------------------------------- 15 2.9掉电保护电路设计 --------------------------------------------------------------------------------- 16 2.10光电隔离 -------------------------------------------------------------------------------------------- 17 2.11光电传感器----------------------------------------------------------------------------------------- 17 2.12步进电机的加减速控制 ------------------------------------------------------------------------- 18 第3章系统软件设计 ------------------------------------------------------------------------------ 203.1显示子程序的设计-------------------------------------------------------------------------------- 20 3.2键盘子程序的设计--------------------------------------------------------------------------------- 22 3.3正反转程序流程图--------------------------------------------------------------------------------- 253.3.1 正反转程序流程图--------------------------------------------------------------------------- 253.3.2 转速快慢程序流程图 ---------------------------------------------------------------------- 28 3.4定时中断流程图------------------------------------------------------------------------------------ 30 3.5语音报警系统-------------------------------------------------------------------------------------- 33 3.6A/D转换器中断程序------------------------------------------------------------------------------- 35 3.7主程序设计 ------------------------------------------------------------------------------------------ 37 第4章结论 ---------------------------------------------------------------------------------------------- 40 参考文献 --------------------------------------------------------------------------------------------------- 41 致谢----------------------------------------------------------------------------------------------------------- 42第1章绪论1.1 步进电机的概述1.1.1 步进电机的特点1)一般步进电机的精度为步进角的3-5%,且不累积。