
机电传动及控制系统习题--解答
“机电传动与控制”习题 06-07学年第2学期(200703-200707)第1次作业(第二章)1.简述组合开关与自动开关的区别。
答:组合开关又称转换开关,不能直接带负载起动电动机,不具有保护功能;自动开关主要在电路正常工作条件下作为线路的不频繁接通和分断用,并在电路发生过载、短路及失压时能自动分断电路。
2.自动开关有哪几种保护。
答:过载、短路及欠压。
3、简述热继电器与熔断器的用途的区别及原因。
答:熔断器在电路严重过载或短路时起保护作用,热继电器起过载、断相及电流不平衡的保护。
电路中的电流超过短路保护电流时,熔断器立即熔化切断电路,而电路中的电流短时超过额定电流时热继电器不动作,但一定时间连续超过额定电流,热继电器动作,切断控制电路中的接触器线圈,从而切断主电路,以避免电路长时间过载。
第2次作业(第二章)1、(参考书[1]2-2)试用延时动作瞬时复位的时间继电器、中间继电器、按钮开关等画出控制一个电动机只通电一定时间的电路。
解:该电动机为小容量电动机。
3~50HzFU2KAKAKT2、(参考书[1]2-3)在下图的能耗制动控制电路中,若用断电延时触头代替该图中的通电延时触头,请修改控制电路(重新画图)。
解:KM1KM2KM1SB2SB1FRSB1KM2KT KM2KT KM13、(参考书[1]2-4)下图为双速电机的控制图,若将图中的开关SA改为控制按钮SB,且不改变原电路功能,试设计该控制电路图。
解:第3次作业(第三章)1、(参考书[1]P27-1)下图为机床自动间歇润滑的控制电路图,KM控制润滑泵电机运行。
KT1、KT2为通电延时时间继电器。
(1)试说明其工作原理;(2)说明开关SA和按钮SB的作用;(3)写出各继电器和接触器的逻辑表达式。
解:(1)机床自动间歇润滑的工作原理为:旋转SA 闭合→KM 和KT1线圈同时得电→机床开始润滑→KT1定时时间到则KT1常开触点闭合→KA 和KT2线圈得电并自锁→KA 常闭触点断开、从而使KM 和KT1线圈断电→机床停止润滑→KT2延时时间到则KT2常闭触点断开→KA 线圈断电→KA 常开触点复位断开、常闭触点复位闭合→KT2线圈断电,同时KM1和KT1线圈又得电,机床又开始润滑,如此循环。
(2)SA 为长动开关,机床自动间歇润滑;SB2为点动按钮。
(3)SB KA SA KM +⋅= SB KA SA KT +⋅=12)1(KT KA KT KA += KA KT KT +=122、(参考书[2]8.16)要求三台电动机1M 、2M 、3M 按一定顺序启动:即1M 启动后,2M 才能启动;2M 启动后3M 才能启动;停车时则同时停止。
试设计此控制线路。
方法一:缺点:KM2、KM3控制触点太多KM1KM3KM2改为方法二:绘制三条控制分支,分别用SB2-SB4来使得KM1-KM3线圈得电自锁,然后在KM2线圈上方串联KM1常开,在KM3线圈上方串联KM2常开。
SB1仍然放在这三条分支的公共上方部分。
第4次作业(第四章)1、(教材[1]:1-7)试设计两台电动机M1、M2的电气控制线路,使其满足以下要求:(1)M1可以正、反向点动调整控制;(2)M1正向起动之后,才能起动M2;(3)停车时,M2停止后,才能停M1。
解:M1由KM1、KM2控制,M2由KM3控制。
(主电路学生自己绘)KM1KM3KM2也可KM2线圈所在的分支不需要放在SB1的下面,而可以直接连到上水平线。
2、(参考书[2]:8.18)试设计一台异步电动机的控制线路,要求:(1)能实现启、停的两地控制; (2)能实现点动调整;(3)能实现单方向的行程保护; (4)要有短路和长期过载保护。
解:3~50Hz 380VSA21KM1FU3SB12第5次作业(第五章)1、教材[2]-《可编程序控制器》习题:33.写出下图所示梯形图的指令表程序。
解:序号指令序号指令1 LD X000 8 LD X0022 ANI M132 9 ANI M1203 LDI X001 10 ORB4 AND X002 11 OR X0045 ORB 12 ANB6 LDI X003 13 OR X0077 AND Y001 14 OUT Y00715 END2、教材[2]-《可编程序控制器》习题:44.写出下图所示梯形图的指令表程序。
解:在后面无需用栈指令!!序号指令序号指令1 LD X000 9 AND C0052 OR Y005 10 ORB3 ANI X001 11 ANB4 OR X003 12 OR M1105 LD T1 13 OUT Y0056 ANI M132 14 AND X0017 LD Y001 15 OUT M1108 ORI M111 16 ANI X00517 OUT M111第6次作业(第五章)1、教材[2]-《可编程序控制器》习题:7(b)原题:序号指令序号指令1 LD M150 10 ANB2 ANI X001 11 OR M2033 OR M200 12 SET M44 AND X002 13 ANI X0115 LD M201 14 OUT Y0046 ANI M202 15 AND X0107 ANB ←原题16 OUT M1008 LDI X004 17 END9 ORI X005解:线圈不能串联解:序号指令序号指令1 LD M150 10 ANB2 ANI X001 11 OR M2033 OR M200 12 SET M44 AND X002 13 ANI X0115 LD M201 14 OUT Y0046 ANI M202 15 AND X0107 ORB ←原题修改16 OUT M1008 LDI X004 17 END9 ORI X005或:序号指令序号指令1 LD M150 10 ORB ←原题修改2 ANI X001 11 OR M2033 OR M200 12 SET M44 AND X002 13 ANI X0115 LD M201 14 OUT Y0046 ANI M202 15 AND X0107 ANB 16 OUT M1008 LDI X004 17 END9 ORI X0052、教材[2]-《可编程序控制器》习题:1616.(1)用SET,RST指令设计出图下对应的梯形图。
(2)用STL指令设计下图对应的梯形图,将M200、M201~M206改为S0、S21~S26。
解:第7次作业(第五章)1、教材[2]-《可编程序控制器》习题:1414.按下X000端的输入按钮(常开触点)后,Y000~Y002按下图(a)所示时序变化,设计出梯形图。
解:没要求绘制端口分配图或:T1M100X000T3M100T1T2K40K100Y000Y001T1T3Y002T2T3起动T3K150M100T32、教材[2]-《可编程序控制器》习题:15 15、设计满足下图(b )所示波形的梯形图。
解:(端口分配图――略)没要求端口分配图缺点:T1的4S 到后,要再经过一个周期才能使Y001变为0。
或:缺点:不能再次按X000所接的按钮来起动或:以下较好Y000X000 X001Y000Y001T1K40Y001起动X001 T1停机第8次作业(第五章)1、 教材[2]-《可编程序控制器》习题:12 12.粉末冶金制品压制机(见下图(a ))装好金属粉末后,按下起动按钮SB1(接X000),冲头下行,将粉末压紧后压力继电器(接X001)为“1”状态,保压延时5s 后,冲头上行,压限位开关SQ1(X002变为“1”状态),然后模具下行到位压限位开关SQ3(X003变为“1"状态),取走成品后工人按下按钮SB2(接X005),模具上行压SQ2(X004变为”1“状态),系统返回初始状态。
请设计PLC 端口分配图和梯形图。
图(a)SQ3(接X003)压力继电器(接X001)SQ2(接X004)SQ1(接X002)解:3~50Hz 380VKM4模具运动电动机冲头运动电动机保压启动I/O端口分配冲头下行控制冲头上行控制复位或:是否应该将原位行程开关常开添加到线圈前面,使得X002为1,冲头才能下行,X004为1,模具才能下行?X000 X001Y004Y004 T0 M101 X002M101X004Y006 起动 冲头下压紧 模具下 Y007压冲头下 X005M101手工复位 X001 T0 X002 Y005冲头原X003 X005 T0 K5冲头上模具上 手工下限位Y007中限Y004Y005 Y005 Y006Y0072、教材[2]-《可编程序控制器》习题:1313.下图(b)中的3条运输带顺序相连,按下起动按钮,3号运输带开始工作,5s后2号自动起动,再过5s后1号自动起动。
停机的顺序与起动的顺序相反,间隔仍然为5s。
请设计PLC端口分配图和梯形图。
1号2号3号图(b)解:起动顺序: 3号--5s--2号--5s--1号停机顺序: 1号--5s--2号--5s--3号停止启动I/O 端口分配220VAC 1号传送带电动机号传送带电动机3号传送带电动机或:M100 M100 X000 T4M100T0T1K50 K100 Y006Y005T0 T3Y004T1M101M101 X001 T4T3 T4K50 M101起动停机3号运输带2号运输带 1号运输带K1003、教材[2]-《可编程序控制器》习题:1818.依据如下图所示的三相异步电动机的Y—△(星三角)起动的工作时序图,试画出电气的主电路和PLC的端口分配图和梯形图。
启动X0停止X1运转Y30Y Y31Y 期间期间20S0.5S解:控制要求图改为:启动X0停止X1运转Y004Y005Y006(c) 梯形图X000Y004Y004T0T1Y004(b) 端口分配图KM3(a) 主电路图。
机电传动控制试题及答案
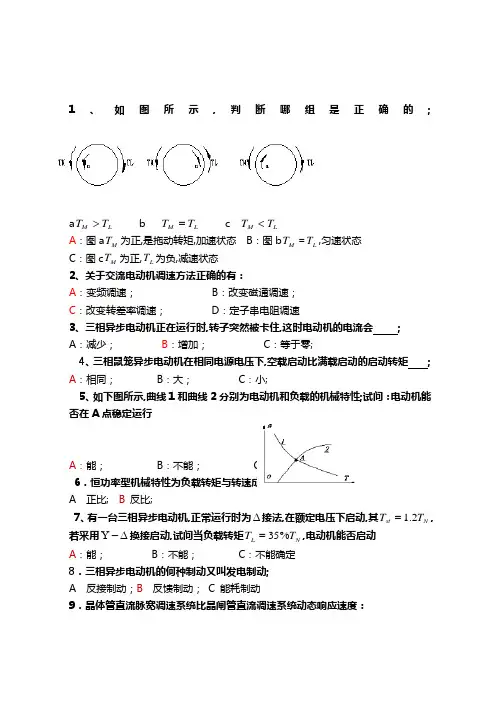
1、如图所示,判断哪组是正确的;a L M T T >b L M T T =c L M T T <A :图a M T 为正,是拖动转矩,加速状态B :图b M T =L T ,匀速状态C :图c M T 为正,L T 为负,减速状态2、关于交流电动机调速方法正确的有:A :变频调速;B :改变磁通调速;C :改变转差率调速;D :定子串电阻调速3、三相异步电动机正在运行时,转子突然被卡住,这时电动机的电流会 ;A :减少;B :增加;C :等于零;4、三相鼠笼异步电动机在相同电源电压下,空载启动比满载启动的启动转矩 ; A :相同; B :大; C :小;5、如下图所示,曲线1和曲线2分别为电动机和负载的机械特性;试问:电动机能否在A 点稳定运行A :能;B :不能;C :不能确定6.恒功率型机械特性为负载转矩与转速成:A 正比;B 反比;7、有一台三相异步电动机,正常运行时为∆接法,在额定电压下启动,其N st T T 2.1=,若采用∆-Y 换接启动,试问当负载转矩N L T T %35=,电动机能否启动A :能;B :不能;C :不能确定8.三相异步电动机的何种制动又叫发电制动;A 反接制动;B 反馈制动;C 能耗制动9.晶体管直流脉宽调速系统比晶闸管直流调速系统动态响应速度:A 高;B 低;C 一样;10、直流电动机当电枢回路中串接电阻后,其固有的机械特性曲线是:A :由0,no 出发的一簇向下倾斜的直线;B :一簇平行于固有特性曲线的人为特性曲线;C :;由0,no 出发的一簇向上倾斜的直线;D :不确定;11、下列方法中哪一个不是消除交流伺服电动机“自转”的方法:A :增大转子转动惯量;B :增大转子电阻;C :减小转子转动惯量12.直流发电机E 与Ia 的方向:A 相同;B 相反;C 不一定;;二、简答题1 常用的变频调速方式有哪几种变压变频调速、恒压弱磁调速;2 晶闸管触发电路的基本组成部分有哪些脉冲形成及放大、移相控制、同步电压、控制电压信号等3交流电动机的结构组成及其工作原理如何 其调速方法和调速特性怎样交流电动机由定子,转子,机座等组成; 其工作原理为在定子三相绕组通以三相交流电流所形成的旋转磁场作用下, 转子绕组旋感应电流;带电转子绕组在旋转磁场作用下又感应电磁力,形成电磁转距, 带动转子而旋转,称为交流感应电动机 ; 其调速方法有变频无级平滑,变极有级不平滑,变S 特性变软4什么是调速 它包含哪两方面的涵意 衡量直流调速系统好坏的性能指标有哪些各表示什么意义通过人为改变电动机参数来改变电动机速度称为调速;它包括人为变速和自动稳速两方面; 衡量直流调速系统好坏的性能指标有衡量直流调速系统好坏的性能指标有调速范围D, 转差率S,平滑性,经济性.三、计算题1、一台并励电动机,额定功率kW P N 2.2=,额定电压V U N 220=,额定电流A I N 2.12=,额定转速m in /3000r n N =,最大励磁功率W P fN 2.68=;试求:1最大励磁电流fN I ; 0.31A 2额定运行时的电枢电流aN I ;11.893额定转矩N T ;7NM 4额定运行时的效率N η;0.822、有一台三相鼠笼式异步电动机,其额定数据为:kW P N 102=,min /1460r n N =,V U N 380=,∆接法,868.0=N η,88.0cos =N ϕ,5.1/=N st T T ,5.6/=N st I I ;试求:1额定输入功率N P 1; 2额定转差率N S ; 3额定电流N I ; 4输出的额定转矩N T ; 5采用∆-Y 换接启动时的启动电流和启动转矩解答:1.4极电机2对极对数2.额定输入功率:P/η=10/0.868=11.52KW3.SN=1500-1460/1500=0.0274.In=10000/1.732X380X0.868X0.88=19.9A5.Tn=10/1460X9550=65.4NM6.星形——三角形换接启动时:启动电流=1/3X19.9x6.5=43.12A启动转矩==1/3X65.4x1.5=32.7NM1.一台他励直流电动机的铭牌数据为:P N =5.5 KW, U N =110 V, I N =62 A, n N =1000r/min,试绘出它的固有机械特性曲线;Ra=0.61-pN/UNINUN/IN U=Ke ΦnN+IaRa n0=U/ke Φ2.一台直流他励电动机,其额定数据为:kW P N 17=,V U N 220=,A I N 91=,m in /1500r n N =,Ω=22.0a R ;试求:1 额定转矩N T ;52.52 直接启动时的启动电流st I ;10003 如果要使启动电流不超过额定电流的两倍,求启动电阻为多少欧 此时启动转矩为多少 0.992.指出下图中a 和b 哪一点是机电传动系统稳定运行的平衡点 为什么.a 点平衡点3 直流电动机不能直接启动的原因是 启动电流过大启动转矩太大1.三相笼型异步电动机的启动方法有 和 ;2.电气控制系统中常设的保护环节有 、 、 、和弱励磁保护;15.机床上常用的电气制动方式中,不常用的是:A:能耗制动B:反馈制动C:反接制动D:直接制动11.直流电动机当电枢回路中串接电阻后,其固有的机械特性曲线是:A:一簇平行于固有特性曲线的人为特性曲线;B:由0,no出发的一簇向上倾斜的直线;C:由0,no出发的一簇向下倾斜的直线;D:不确定;12.直流电器的线圈能否串联使用A:能;B:不能;13.直流接触器铁心由材料制造;A: 硅钢片;B: 铜C: 软钢;;14.晶闸管中,阴极用符号表示;A: G;B: K;C: A;8直流他励电动机启动时,为什么一定要先把励磁电流加上若忘了先合励磁绕阻的电源开关就把电枢电源接通,这是会产生什么现象试从T L=0 和T L=T N两种情况加以分析当电动机运行在额定转速下,若突然将励磁绕阻断开,此时又将出现什么情况当TL=0启动时:因为励磁绕组有一定剩磁,使Φ≈0;启动时,n=0,E=0,根据UN=E+IaRa 知,UN全加在电阻Ra上,产生很大的Ia10~20IN,但因为Φ≈0,所以T=KtΦIa并不大,因为TL≈0,所以动转矩大于0,系统会加速启动;启动后,虽有n,使E 变大点,但因为Φ≈0,所以E仍不大, UN大部分仍要加在电阻Ra上,产生很大Ia和不大的T,使系统不断加速;当系统达到“飞车”时,在相当大的某一n稳速运行时,T=KtΦIa=TL ≈0,所以Ia≈0,此时,E相当大,UN几乎和E平衡;当TL=TN启动时:n=0,E=0,根据UN=E+IaRa知,UN全加在电阻Ra上,产生很大的Ia10~20IN,但因为Φ≈0,所以T=KtΦIa并不大,因为TL= TN,所以系统无法启动;当电动机运行在额定转速下,T=KtΦNIaN = TL=TN,n =nN,此时断开励磁, Φ≈0,虽然仍有n=nN,但E ≈0,根据UN=E+IaRa知,UN全加在电阻Ra上,产生很大的Ia,但因为Φ≈0,所以T=KtΦIa并不大,因为TL= TN,所以T <TL,系统逐渐减速到停车3、直流电动机常用的调速方法有电枢电路电路串电阻、改变电压、改变磁通;5、三相笼型异步电动机的启动方法有直接启动和降压启动 ;6、生产机械对电动机调速系统提出的主要静态技术指标有静差度、调速范围、调速平滑性 ;7、同步电机最突出的优点是能改变功率因数 ;8、晶闸管的导通条件是 A-K与A-G之间是正电压 ,晶闸管由导通转变为阻断的条件是阳极电流小于维持电流;10、电磁转差离合器调速系统是通过电磁转差离合器来实现调速的;11、交流电机恒转矩变频调速要满足的条件是 ;12、直流他励电机的制动状态分为三种形式,即反馈制动 ,反接制动 ,能耗制动1、简述机电传动系统稳定运行的条件;2、简述交流异步电动机与直流电动机的区别3、一般同步电动机为什么要采取异步启动法2、试分别说明下图中几种情况下系统的运行状态是加速减速还是匀速图中箭头方向为转矩的实际作用方向3、有一台四极三相异步电动机,电源电压频率为50Hz,满载时电动机的转差率为:0.02求:①电动机的同步转速;②电动机的转子转速;③电动机的转子电流频率;5、线绕式异步电动机采用转子串电阻启动时,所串电阻愈大,启动转矩A、愈大B、愈小C、不变D、不一定3、在传动系统中和运动方向相同的转矩称为______拖动转矩__________,和运动方向相反的转矩称为______制动转矩____________;7、控制系统按组成原理分为 、 ;12、交流变频调速系统中电压型变频调速系统在整流和逆变之间接入____电容_____进行滤波,电流型变频调速系统在整流和逆变之间接入___电感___限制电流1、 交流伺服电机与普通电机相比,有那些特点调速范围广,转子惯性小,能快速启动、停转;过载能力强,可靠性好;1直流电动机常用的启动方法有降压启动电枢电路内接外加电阻启动;2直流电动机常用的调速方法有电枢电路外接电阻Rad 改变电动机电枢电压U 改变电动机主磁通;3 三相鼠龙式异步电动机的启动方法有直接启动定子串电阻或降压器降压启动Y-△降压启动自耦变压器降压启动软启动;4三相鼠龙式异步电动机的调速方法有改变极对数调速改变转差率调速变频调速一、填空题:1.直流电动机常用的调速方法有 、 和 ;2.三相笼式异步电动机的启动方法有 和 ;3.电气控制系统中常设的保护环节有短路保护、弱励磁保护、 、 和 ;4.三相鼠笼式异步电动机常用的调速方法有 和 ;5.他励直流电动机的三种调速方法中,调速时机械特性变软的是 ;调速时机械特性不变的是 调速;6.晶闸管的几个主要参数是 、 、额定通态平均电流T I 和维持电流H I ;7.直流调速系统中,电流截止负反馈环节的作用是 ;8.三相鼠笼式异步电动机的降压启动方法有 、 和自耦变压器启动;9.生产机械对电动机调速系统提出的主要静态技术指标有 、 和平滑性;10.晶闸管可控整流电路的负载常有电阻性、 和 ;11.三相绕线式异步电动机常用 进行启动和调速,也可以用 进行启动;12.三相鼠笼式异步电动机的电气停转方法有和 ;13.在直流电动机的双闭环无静差调速系统中,转速环的作用主要是;电流环的作用主要是 ;14.直流他励电动机可采用启动或降压启动,目的都是为了 ;15.为了改变三相交流异步电动机的旋转方向,只要即可;16.无静差闭环调速系统,PI调节器中积分环节的作用是 ;17.交流电动机变频调速的特点有 ,在恒转矩的变频调速系统中,常保持为定值;18.就一台直流电动机开环、有静差闭环、无静差闭环调速系统三者的静特性而言,机械特性最硬的是 ,最软的是 ;19.带电阻性负载的单相半波可控整流电路中,控制角α的移相范围是,控制角α和导通角β的关系式是 ;20.交流异步电动机采用调压调速时,采用转速负反馈闭环系统,可以 ;21.电动机的短路保护和长期保护不同,前者是 ,后者是 ;二、单项选择题:1.电源线电压为380V,三相笼型异步电动机定子每相绕组的额定电压为380V,能否采用星形——三角形启动A.不能B.能2.直流电器的线圈能否串联使用A.不能B.能3.直流电动机调速系统,若想采用恒转矩调速,则可改变K B.Φ C.UA.e4.三相异步电动机正在运行时,转子突然被卡住,这时电动机的电流会A.增大B.减少C.等于零5.试说明下图情况下,系统的运行状态是A.加速B.减速C.匀速6.交流电器的线圈能否接入与其额定电压相等的直流电源使用A.不能B.能7.直流电动机调速系统,若想采用恒功率调速,则可改变A.e KB.C.U8.三相异步电动机在相同电源电压下,空载启动比满载启动的启动转矩A.大B.小C.相同9.三相异步电动机带动一定负载运行时,若电源电压降低了,这时电动机的转矩会A.增大B.减少C.不变10.三相异步电动机中断了一根电源线后,能否启动A.能B.不能11.交流电器的线圈能否串联使用A.不能B.能12.电源线电压为380V,三相笼型异步电动机定子每相绕组的额定电压为380V,能否采用星形——三角形启动A.不能B.能13.三相异步电动机在运行中断了一根电源线下,则电动机的转速A.增大B.减少C.停转14.下图中,1、2分别为电动机和负载的机械特性,系统是否具有运行的稳定平衡点A.有B.没有M L15.直流电器的线圈能否接入与其额定电压相等的交流电源使用A.不能B.能16.一台直流他励电动机在稳定运行时,如果负载转矩L T =常数,外加电压和电枢电路中的电阻不变,问:减弱励磁使转速上升到新的稳定值后,电枢反电势会A.增大B.减少C.不变17.三相异步电动机带一定负载运行时,若电源电压降低了,则电动机的转速A.增大B.减少C.不变18.交流变频调速系统中采用的逆变器属于A.无源逆变B.有源逆变19.直流电机的有源逆变电路,在逆变状态下时,电机工作于A.电动状态B.发电状态20.一台他励直流电动机拖动恒转矩负载,当电枢电压或电枢附加电阻改变时,能否改变其稳定运行状态下电枢电流的大小A.能B.不能21.有源逆变电路,主要用于A.直流电动机的可逆调速B.交流电动机的变频调速22.相对于开环系统,闭环调速可使系统的机械特性变硬,调速范围A.扩大B.减小C.不变23.绕线式异步电动机采用串电阻启动时,可A.增大启动转矩,同时降低启动电流B.通过增大启动电流以增大启动转矩24.他励直流电动机的三种调速方法中;在额定转速以上采用A.调压调速B.调磁调速C. 串电阻调速25.三相异步电动机运行中断了一根电源线下,能否继续转动A.能B.不能三、问答题:1.定性绘制线绕式异步电动机转子电路串电阻时的人为机械特性曲线,并说明线绕式异步电动机转子电路串电阻启动时的特点;2.直流他励电动机启动时,若在加上励磁电流之前就把电枢电压加上,这时会产生什么后果试从N L L T T T ==和0两种情况加以说明3.三相交流异步电动机为什么不运行在Tmax 或接近Tmax 的情况下四、计算题:已知一台他励直流电动机的技术数据为:P N =22KW,U N =220V,I N =115A,n N =1500r/min,电枢电路固有电阻Ra=0.1Ω,电动机拖动恒转矩负载;1计算其固有机械特性并绘出该曲线;2要求得到900r/min 的运行速度,采用降压调速的方式,电枢电压应降至多少伏5、三相异步电动机Y-∆降压起动时,其起动转矩是全压起动转矩的 A 倍;A 、31B 、31 C 、21 D 、不能确定 11、三相异步电动机的气隙圆周上形成的磁场为 直流电动机气隙磁场为 ,单绕组异步电动机内部气隙磁场为 . CA 、恒定磁场、脉振磁场、旋转磁场;B 、旋转磁场、恒定磁场、旋转磁场;C 、旋转磁场、恒定磁场、脉振磁场;1.异步电动机旋转磁场的转向与__A_ _有关;A.电源相序B.转子转速C.电源频率2.当电源电压恒定时,异步电动机在满载和轻载下的起动转矩是____A____;A.完全相同的B.完全不同的C.基本相同的3.当三相异步电动机的机械负载增加时,如定子端电压不变,其旋转磁场速度_A__;A. 不变B.减少C. 增加4.当三相异步电动机的机械负载增加时,如定子端电压不变,其转子的转速_A___;A. 减少B. 增加C.不变5.当三相异步电动机的机械负载增加时,如定子端电压不变,其定子电流___A___;A.增加B.减少C.不变6.当三相异步电动机的机械负载增加时,如定子端电压不变,其输入功率__A____;A.增加B.减少C.不变7.鼠笼式异步电动机空载运行与满载运行相比,其电动机的电流应___C___;A. 小B. 大C.相同8.鼠笼式异步电动机空载起动与满载起动相比:起动转矩__A____;A. 不变B.小C.大9.三相异步电动机形成旋转磁场的条件是__C_____;A. 在三相对称绕组中通以三相对称的正弦交流电流B.在三相对称绕组中通以三个相等的电流C. 在三相绕组中通以任意的三相电流10.降低电源电压后,三相异步电动机的起动转矩将___A_____;A.减小B.不变C.增大11.降低电源电压后,三相异步电动机的起动电流将___A_____;A.减小B.不变C.增大12.三相异步电动机在稳定运转情况下,电磁转矩与转差率的关系为___A____;A. 转差率增大,转矩增大B. 转矩与转差率平方成正比C. 转矩与转差率无关D.转差率减小,转矩增大13.某三相异步电动机的额定转速为735r/min , 相对应的转差率为___A____;A. 0.02B. 0.265C. 0.51D.0.18314.异步电动机起动电流大的原因是_____A__;A. 与旋转磁场相对速度太大B.电压太高C.负载转矩过大15.三相异步电动机采用Y-△起动时,其起动转矩STST T T 为_____A_____; A.1/3 B.1/2 C. 3 D. 216.三相异步电动机在一定的负载转矩下运行,若电源电压降低,定子电流将__A___;A.增大B.降低C.不变17.三相异步电动机在一定的负载转矩下运行,若电源电压降低,电动机的转速将_A_____;A. 降低B. 增大C.不变18.从降低起动电流来考虑,三相异步电动机可以采用降压起动,但起动转矩将____A___,因而只适用空载或轻载起动的场合;A.降低B.升高C.不变19.从降低起动电流来考虑,三相异步电动机可以采用降压起动,但起动转矩将降低,因而只适用_____A__或轻载起动的场合;A. 空载B.轻载C. 重载21.有两台三相异步电动机,它们的额定功率相同,但额定转速不同,则__A _;A.额定转速小的那台电动机,其额定转矩大B.额定转速大的那台电动机,其额定转矩大C.两台电机的额定转矩相同;22.一台三相异步电动机的负载转矩恒定不变,若电源电压下降,则在新的稳定运转情况下,电动机定子绕组中电流I1 将 __A___;A 增大 B. 不变 C.下降23.工频条件下,三相异步电动机的额定转速为1420 转/分,则电动机的磁对数为A ;A.2B. 1C.3D.424.一台磁极对数为3 的三相异步电动机,其转差率为3%,则此时的转速为A ;A. 970B. 1455C. 291025.异步电动机的转动方向与__ A__有关;A. 电源相序B.转子转速C.负载转矩D.电源频率26.低压电动机绕组相间及对地的绝缘电阻,用500V 绝缘电阻表摇测,应不低于 ;A. 0.5MΩB. 0.38MΩC. 1MΩD.10MΩ27.鼠笼式异步电动机空载起动与满载起动相比:起动电流___A___;A. 不变B.小 C 大. D.无法确定28.鼠笼式异步电动机空载起动与满载起动相比:起动转矩__A____;A. 不变B.小C. 大D.无法确定29. 鼠笼式异步电动机空载运行与满载运行相比:最大转矩_A_____;A. 不变B.小C. 大D.无法确定30.降低电源电压后,三相异步电动机的起动电流将____A____;A.降低B.不变C.提高D.无法确定31.降低电源电压后,三相异步电动机的起动转矩将___A_____;A.降低B.不变C.提高D.无法确定32.三相异步电动机起动转矩不大的主要原因是 A;A. 起动时功率因数低B.起动时电流不大C.起动时磁通少D. 起动时电压低33.一台三相异步电动机,其铭牌上标明额定电压为220/380V,其接法应是 A;A. △/ΥB. Υ/△C.△/△D.Υ/Υ34.三相异步电动机的额定功率是指电动机A ;A. 输出的机械功率B.输入的有功功率C.产生的电_磁功率D. 输入的视在功率_二、选择题1.异步电动机旋转磁场的转向与___ _有关;AA. 电源相序B.转子转速C.电源频率2.当电源电压恒定时,异步电动机在满载和轻载下的起动转矩是________;AA.完全相同的B.完全不同的C.基本相同的3.当三相异步电动机的机械负载增加时,如定子端电压不变,其旋转磁场速度______;AA. 不变B.减少C. 增加4.当三相异步电动机的机械负载增加时,如定子端电压不变,其转子的转速______;AA. 减少B. 增加C.不变5.当三相异步电动机的机械负载增加时,如定子端电压不变,其定子电流______;AA.增加B.减少C.不变6.当三相异步电动机的机械负载增加时,如定子端电压不变,其输入功率______;AA.增加B.减少C.不变7.鼠笼式异步电动机空载起动与满载起动相比,起动电流______;AA. 小B. 大C.不变8.鼠笼式异步电动机空载起动与满载起动相比:起动转矩______;AA. 不变B.小C. 大9.三相异步电动机形成旋转磁场的条件是_______;CA. 在三相对称绕组中通以三相对称的正弦交流电流B.在三相对称绕组中通以三个相等的电流C. 在三相绕组中通以任意的三相电流10.降低电源电压后,三相异步电动机的起动转矩将________;AA.减小B.不变C.增大11.降低电源电压后,三相异步电动机的起动电流将________;AA.减小B.不变C.增大12.三相异步电动机在稳定运转情况下,电磁转矩与转差率的关系为_______;AA. 转差率减小,转矩增大B. 转矩与转差率平方成正比C. 转差率增大,转矩增大D. 转矩与转差率无关13.某三相异步电动机的额定转速为735r/min, 相对应的转差率为_______;AA. 0.02B. 0.265C. 0.51D.0.18314.异步电动机起动电流大的原因是_______;AA. 与旋转磁场相对速度太大;B. 电压太高;C.负载转矩过大;15.三相异步电动机采用Y-△起动时,其起动转矩STST T T 为__________;A A.1/3 B.1/2 C. 3 D. 216.三相异步电动机在一定的负载转矩下运行,若电源电压降低,定子电流将_____;AA.增大B.降低C.不变17.三相异步电动机在一定的负载转矩下运行,若电源电压降低,电动机的转速将______;AA. 降低B. 增大C.不变18.从降低起动电流来考虑,三相异步电动机可以采用降压起动,但起动转矩将_______,因而只适用空载或轻载起动的场合;AA.降低B.升高C.不变19.从降低起动电流来考虑,三相异步电动机可以采用降压起动,但起动转矩将降低,因而只适用_______或轻载起动的场合;AA.空载B.轻载C.重载20.从降低起动电流来考虑,三相异步电动机可以采用降压起动,但起动转矩将降低,因而只适用空载或_______起动的场合;AA. 轻载B. 空载C.重载21.有两台三相异步电动机,它们的额定功率相同,但额定转速不同,则__ _;AA. 额定转速小的那台电机,其额定转矩大B.额定转速大的那台电机,其额定转矩大C.两台电机的额定转矩相同;22.一台三相异步电动机的负载转矩恒定不变,若电源电压下降,则在新的稳定运转情况下,电动机定子绕组中电流I1将 _____;AA 增大 B. 不变 C.下降23.工频条件下,三相异步电动机的额定转速为1420转/分,则电动机的磁对数为 ;AA.2B. 1C. 3D.424.一台磁极对数为3的三相异步电动机,其转差率为3%,则此时的转速为 ;AA. 970B. 1455C. 291025.异步电动机的转动方向与__ __有关; AA. 电源相序B.转子转速C.负载转矩D. 电源频率26.低压电动机绕组相间及对地的绝缘电阻,用500V绝缘电阻表摇测,应不低于; AA. 0.5MΩB. 0.38MΩC. 1MΩD.10MΩ27.鼠笼式异步电动机空载起动与满载起动相比:起动电流______; AA. 不变B.小C. 大D.无法确定28.鼠笼式异步电动机空载起动与满载起动相比:起动转矩______; AA. 不变B.小C. 大D.无法确定29.异步电动机起动电流大的原因是_______; AA. 与旋转磁场相对速度太大B. 电压太高C.负载转矩过大D.无法确定30.三相异步电动机起动转矩不大的主要原因是;AA. 起动时功率因数低B.起动时电流不大C.起动时磁通少D. 起动时电压低31.降低电源电压后,三相异步电动机的起动转矩将________; AA.降低B.不变C.提高D.无法确定32.降低电源电压后,三相异步电动机的起动电流将________; AA.降低B.不变C.提高D.无法确定33.一台三相异步电动机,其铭牌上标明额定电压为220/380V,其接法应是;AA.△/ΥB.Υ/△C.△/△ D.Υ/Υ34.三相异步电动机的额定功率是指 ;AA. 输出的机械功率B.输入的有功功率C.产生的电磁功率D.输入的视在功率三、计算题1.在额定工作情况下的三相异步电动机Y180L-6型,其转速为960转/分,频率为50赫兹,问电机的同步转速是多少有几对磁极对数转差率是多少解:∵ n N=960r/min ∴n1=1000r/minp=3 04.01000960100011=-=-=n n n s N 2.一台两极三相异步电动机,额定功率10KW,额定转速为nN =2940转/分,额定频率f1=50Hz,求:额定转差率SN ,轴上的额定转矩TN ;解: s N =n1-nN /n1=3000-2940/3000=0.02TN =9550PN /nN =9550×10/2940=32.48牛·米3.一台三相异步电动机,电源频率f1= 50Hz,额定转差率SN =2%;求:当极对数P=3时电动机的同步转速n1及额定转速nN ;解: 因:n1=60f1=/p 所以P=3时, n1=60×50/3=1000 r/min则nN =n11-sN =980r/min4.极数为8的三相异步电动机,电源频率f1=50Hz,额定转差率SN =0.04,PN =10KW,求:额定转速和额定电磁转矩;解: n1=60f1=/p= 300/4=750转/分 ∴nN =n11-sN =720转/分TN =9550PN /nN =132.6 N.m5.有一台三相异步电动机,其铭牌数据如下:型号 Y180L-6,50Hz,15KW,380V,31.4A,970r/min,cos φ=0.88,当电源线电压为380V时,问:1电动机满载运行时的转差率;2电动机的额定转矩;3电动机满载运行时的输入电功率;4电动机满载运行时的效率;解: 1 s N =n1-nN /n1n1=1000r/min ∴S=0.03 2 电动机额定转矩TN =9550PN /nN =147.66 牛·米3 ∵PN=15KWP1=3ULIL cosφ=18.2KW4 电机效率为η=PN/P1=82.8%6.一台异步电动机的技术数据为:PN=2.2KW,nN=1430r/min,ηN=0.82,cosφ=0.83,UN为220/380伏;求Y形和△形接法时的额定电流IN;解: P1=PN/η= 2.2/0.82 = 2.68 KWY连接时:IN=P1/3UL cosφ=2.68×10/3×380×0.83=4.91A△连接时:IN=P1/3UL cosφ=2.68×10/3×220×0.83=8.5A7.某异步电动机,其额定功率为55KW,额定电压380V、额定电流101A,功率因数0.9;试求该电机的效率;解: P1=3ULIL cosφ=3×380×101×0.9=59.8KW效率η=PN/P1= 55/59.8 = 0.92 8.有一台四极异步电动机的额定输出功率为28KW,额定转速为1370转/分,过载系数λ=2.0,试求异步电动机的:①额定转矩②最大转矩③额定转差率解: ⑴TN=9550×28/1370=195.2牛·米⑵Tmax=λTN=2×195.2=390.4牛·米⑶ s N=n1-nN/n1=1500-1370=0.0879.已知一台三相异步电动机的技术数据如下:额定功率4.5KW,额定转速950r/min,f1=50Hz,试求:①极对数p;②额定转差率SN;③额定转矩TN;解:⑴由已知nN950r/min与之接近的同步转速n1=1000r/min。
机电传动控制例题+课后习题答案+华科+第四版

TL T KtI a C
I a
I a E
E U I a Ra E E1
注意:从
U Ra C
不能判断E是如何变化的 E K en
52.5
T
3.15 解:(1) IN=PN/NUN=2200/0.8 ×110=25A (2)求IfN=Uf/Rf=110/82.7=1.33A (3)Pf= Uf IfN=110 ×1.33=0.146kw (4)TN=9.55 × PN/nN=9.55 ×2200/1500=14N.m (5)E= KeN nN=UN-INRa=110-25 ×0.4=100V (6)IST= UN/Ra=110/0.4=275A (7) IST=UN/(Ra+RST)2 IN RST UN/2 IN- Ra=110/2 ×25-0.4=1.8
• 例5-2 有一台三相四极的异步电动机, • 其额定技术数据为nN=1440r/min,R2,E20=20V, • 试求:(l)电动机的同步转速n0 :(2)电动机启动时的转子电流 I2st : • (3)电动机在额定转速时转子电动势的频率f2N; • (4)电动机在额定转速时的转子电流 I2N E20 20 • 解 (1) n0=60f1/P=60×50/2=1500r/min 242.5 A I 2 st 2 2 • (2) R2 X 20 0.022 0.082 •
(1)估算Ra
K e N U N I N RN / nN
5.5 103 PN U N Ra 0.51 I 0.51 220 31 0.71 UN IN N
机电传动控制习题及其答案
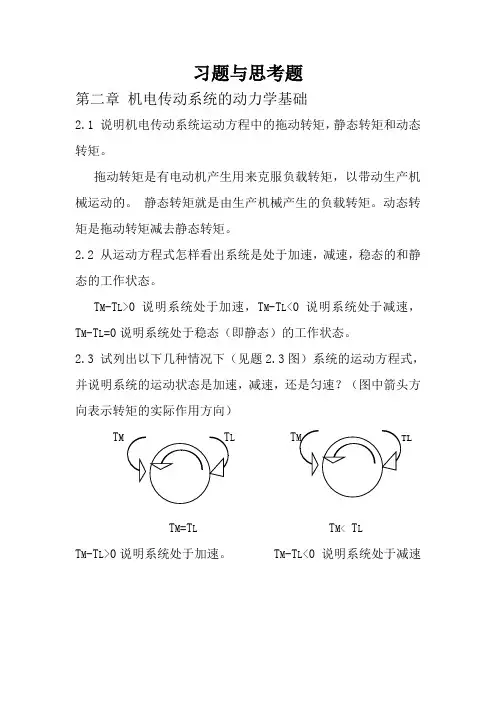
习题与思考题第二章机电传动系统的动力学基础2.1 说明机电传动系统运动方程中的拖动转矩,静态转矩和动态转矩。
拖动转矩是有电动机产生用来克服负载转矩,以带动生产机械运动的。
静态转矩就是由生产机械产生的负载转矩。
动态转矩是拖动转矩减去静态转矩。
2.2 从运动方程式怎样看出系统是处于加速,减速,稳态的和静态的工作状态。
T M-T L>0说明系统处于加速,T M-T L<0 说明系统处于减速,T M-T L=0说明系统处于稳态(即静态)的工作状态。
2.3 试列出以下几种情况下(见题2.3图)系统的运动方程式,并说明系统的运动状态是加速,减速,还是匀速?(图中箭头方向表示转矩的实际作用方向)T M L TT M=T L T M< T LT M-T L>0说明系统处于加速。
T M-T L<0 说明系统处于减速T M T L T M T LT M> T L T M> T L系统的运动状态是减速系统的运动状态是加速T M T L T T LT M= T L T M= T L系统的运动状态是减速系统的运动状态是匀速2.4 多轴拖动系统为什么要折算成单轴拖动系统?转矩折算为什么依据折算前后功率不变的原则?转动惯量折算为什么依据折算前后动能不变的原则?因为许多生产机械要求低转速运行,而电动机一般具有较高的额定转速。
这样,电动机与生产机械之间就得装设减速机构,如减速齿轮箱或蜗轮蜗杆,皮带等减速装置。
所以为了列出系统运动方程,必须先将各转动部分的转矩和转动惯量或直线运动部分的质量这算到一根轴上。
转矩折算前后功率不变的原则是P=Tω,p不变。
转动惯量折算前后动能不变原则是能量守恒MV=0.5Jω22.5为什么低速轴转矩大,高速轴转矩小?因为P= Tω,P不变ω越小T越大,ω越大T 越小。
2.6为什么机电传动系统中低速轴的GD2逼高速轴的GD2大得多?因为P=Tω,T=G∂D2/375. P=ωG∂D2/375. ,P不变转速越小GD2越大,转速越大GD2越小。
机电传动与控制-习题答案
6-1长时间运行的电动机控制线路中有了短路保护是否还需要有过载保护?。
答:熔断器提供短路保护,热继电器提供过载保护,短路保护和过载保护的用途不同。
短路保护是当电路出现短路或严重过载时切断电路的一种保护电器,反应速度较快;过载保护的作用时当电路长时间过载时,为了防止电路元器件损坏而切断电路的一种保护电器,反应速度较慢。
当电路出现过载的时候,如果没用过载保护,负载会因长时间过载而损坏,这时候熔断器不能熔断,起不到保护作用。
所以电路中已经有了短路保护还需要有过载保护。
6-2接触器的使用类别的含义是什么?交流接触器能否串联使用?为什么?答:接触器的使用类别的含义是主触头的的通断能力,即在规定条件下,主触头接通和分断的电流值大小。
不能。
电压过低时,接触器不能动作。
6-3热继电器能否对Y形或△形接法的电动机电路起缺相保护作用?答:由于热继电器是串联在电机主电路中的,所以其通过的电流就是线电流。
对于Y形接法,当电路发生缺相运行时,另两相电流明显增大,流过热继电器的电流等于电动机相(绕组)电流,热继电器可以起到保护作用。
而对于△形接法,电动机的相电流小于线电流,热继电器是按线电流来整定的,当电路发生缺相运行时,另两相电流明显增大,但不至于超过线电流值或超过的数值有限,这时热继电器就不会动作,也就起不到保护作用。
所以,对于△形接法的电路必须采用带缺相保护装置的热继电器。
6-4当通风不良或环境温度过高时,热继电器能否对电动机起到保护作用?答:不能,应采用温度继电器。
因为热继电器是根据定子电流是否过载而动作的保护电器,而温度继电器是根据温度变化而动作的保护元件。
当通风不良或环境温度过高而使电动机绕组温度过高时,不会使热继电器动作,而温度继电器会快速动作切断控制电路,起到保护作用,并且当电动机绕组温度或介质温度冷却到复位温度时,温度继电器又能自动复位重新接通控制电路。
6-5什么是电动机Y-△降压起动?什么情况下可以采用Y-△降压起动方法?答:电动机Y-△降压起动是指电动机起动时,定子绕组接成Y形联接,每相绕组的电压由额定380V 降为220V,起动电流降为△形联接起动电流的1/3。
机电传动控制第二版课后练习题含答案
机电传动控制第二版课后练习题含答案注意:以下题目及答案仅供参考,具体答案需根据实际情况而定。
第一章选择题1.在PLC控制系统中,属于输入信号的是:A. 电动机转速B. 光电开关信号C. 驱动器输出信号D. 电源电压【答案】 B2.PLC控制系统中的通讯接口属于下列哪种类别?A. 并行接口B. 串行接口C. USB接口D. 网络接口【答案】 B第二章填空题1.电话拨号机是一种由_________控制的机电一体化设备。
【答案】数字信号2.__________________是PLC的基本组成部分,它用于检测输入信号的状态并决定输出信号的状态。
【答案】 PLC输入输出模块3.在闭环控制中,____________是与实际输出信号相比较以检测误差的元件。
【答案】比较器第三章简答题1.请解释机械传动中的速度比。
【答案】速度比是指输入轴与输出轴的转速之比,通常表示为i,公式为i=输出轴转速/输入轴转速。
2.请简述闭环控制中的基本概念。
【答案】闭环控制是指通过比较输出信号和期望值信号之间的差异,来使得输出信号和输入信号之间的差异最小化的控制系统。
闭环控制系统有感知环节,执行环节和反馈环节三个基本部分。
第四章综合题某工厂生产一款机器人,需要通过气动元件控制机器人的移动。
机器人有三个移动方向:上下、前后和左右。
请设计一个气动控制系统,使得机器人可以完成以下动作:•向左移动3秒钟,速度为每秒50cm•向后移动2秒钟,速度为每秒30cm•向上移动1秒钟,速度为每秒20cm并画出相应的气动控制图。
【答案】暂无。
机电传动与控制考试参考答案汇总教案资料

机电传动与控制考试样题一.选择题(从下列各题备选答案中选出一个正确答案,再将其代号写在题后的括号内,每小题2分,共10分)1.机电传动系统处于动态时,系统中必然存在一个动态转矩Td ,当Td>0时,表示系统处于 ( B )A 匀速运行状态;B 加速运行状态;C 减速运行状态; D.静止状态2. 下列启动方法中,不能用于鼠笼式异步电动机的是 ( D )A 电阻或电抗器降压启动;B 直接启动;C 星形-三角形降压启动;D 转子电路逐级切除启动电阻3.为了实现生产设备的多点控制,接线的组成原则是 ( A )A 各启动按钮的常开触点并联,各停止按钮的常闭触点串联B 各启动按钮的常开触点并联,各停止按钮的常闭触点并联C 各启动按钮的常开触点串联,各停止按钮的常闭触点并联D 各启动按钮的常开触点串联,各停止按钮的常闭触点串联4.下列对他励电动机机械特性的描述,不属于人为特性的是 ( A )A 在额定电压和额定磁通下,电枢电路内不接任何电阻时的机械特性;B 电枢电路串接电阻时的机械特性;C 降低电源电压时的机械特性;D 改变磁通时的机械特性5.可工作于交流电源的晶闸管形式是 ( B )A 可关断晶闸管B 双向晶闸管C 大功率晶闸管D 功率晶闸管二.填空题(每空1分,共10分)1.尽管电动机种类繁多、特性各异,生产机械的负载性质也可以各种各样,但从动力学的角度来分析,都应服从动力学的一般规律,即在同一传动轴上电动机的转距T M 、负载转距T L 、转轴角速度w 三者之间符合关系式(1)dtd J T T L M ω=-。
2.在诸如电车下坡这样的过程中,当电动机在负载的拖动下使得电动机的实际转速n 大于其理想空载转速n 0(即n>n 0),电枢电流I a 反向,电磁转矩T 反向变为制动转矩而产生的制动称为(2)反馈制动或再生制动或发电制动;在要求生产机械迅速减速、停车或反向的场合,将电枢电压U 改变方向而产生的制动称为(3)电源反接制动。
机电传动控制习题解答
n=f(TM)
n’ n n=f(TL)
0
C
T’MT’L T
分析:
假设干扰使得转速上升到n1’ n 1 n’1 2 由图示可看出: 且 T’M < T’L T’M < T’L
当干扰使得转速下降到n1’’ n1 n1’’ 0 T’M C TL
a
由 T
a是稳定平衡点
P40 3.3
一台他励直流电动机所拖动的负载转矩 TL =常数,当电枢电压或电枢附加电阻 改变时,能否改变其稳定运行状态下电 枢电流的大小?为什么?这时拖动系统 中哪些量必然要发生变化?
1.05 365
100 0.3732 950
2
1.05
3.7
解:
E U I a Ra E1 U1 I N Ra 150 65.3 0.25 166.325 V E2 U 2 I N Ra 220 65.3 0.25 236.325 V
nM 900 jL 15 nL 60
2 16 J Z 2.5 2 2 2.793kg m2 3 15
2.8
解:由
M j1 j2 16 L
1 2 L M M nM 16 60 1 1 2 1 2 L M nM 950 6.22rad / s 16 16 60 16 60
答: 已知TL=常数,U=常数,Ra=常数 在稳态运行时,电动机的电磁转矩 T = TL= KtΦIa =常数 Φ减小, Ia增大 E=U-IaRa E减小 即E< E1
2.7
解:对于图2.3(a)所示的拖动系统,折算到电动机轴上的 等效转动惯量
《机电传动控制》练习题及答案(1)
西南科技大学成教学院德阳教学点《机电传动控制》练习题姓名:学号:班级:成绩:一、单项选择题1.机电传动的发展大体上经历的阶段顺序是:()A.单电机拖动、双电机拖动、成组拖动 B.成组拖动、单电机拖动、多电机拖动C.单电机拖动、多电机拖动、成组拖动 D.成组拖动、单电机拖动、网络拖动2、机电传动系统稳定工作时中如果TM >TL,电动机旋转方向与TM相同,转速将产生的变化是。
()A.减速 B.加速 C.匀速 D.停止3、机电传动系统中如果TM <TL,电动机旋转方向与TM相同,转速将产生的变化是。
()A.加速B.匀速C.减速 D.停止4、机电传动系统稳定工作时,如果TM =TL,电动机旋转方向与TM相同,转速将产生的变化是。
()A.减速 B.加速 C.匀速 D.停止5、设电动机某一转动方向的转速n为正,则约定电动机转矩T M与n_________的方向为_________。
()A.一致、正向 B.一致、反向 C.相反、正向 D.以上都不对6、_________的作用方向恒定,与运动方向无关。
()A.反抗转矩 B.离心式转矩 C.位能转矩 D.恒功率转矩7、起重机吊一个重物升降时,负载的机械特性是_________。
()A.恒功率型B.位能型恒转矩C.反抗型恒转矩 D.直线型机械特性8、下面哪个部分是属于直流电动机的定子部分?()A.换向器 B.电枢绕组 C.励磁绕组 D.风扇9、复励直流电机的励磁绕组和电枢绕组是。
()A.串联 B.并联C.单独分开连接 D.一部分串联其他的并联10、直流电动机最常用的启动方式是_________。
()A.串电阻启动 B.降压启动 C.直接启动 D.调节励磁启动11、三相异步电动机带动一定负载运行时,若电源电压降低了,此时电动机转矩_________。
()A.增加B.不变 C.减小 D.等于零12、鼠笼式异步电动机不采用_________方法启动。
()A.全压启动 B.逐级切除启动电阻 C.延边三角形启动D.Y- 降压启动13、不是三相异步交流电动机固有机械特性曲线的四个特殊点。
机电传动控制课后习题答案
机电传动控制课后习题答案机电传动控制课后习题答案机电传动控制是现代工程中的重要学科,它涉及到机械、电气、电子等多个领域的知识。
学习这门课程需要掌握一定的理论知识,并能够运用所学知识解决实际问题。
为了帮助同学们更好地理解和掌握机电传动控制,下面将给出一些常见习题的答案,供大家参考。
习题一:什么是机电传动控制?答案:机电传动控制是指利用电气、电子等技术手段对机械传动系统进行控制的过程。
它通过控制电机、传感器、执行器等设备的工作状态,实现对机械传动系统的运动、力、速度等参数的控制。
习题二:机电传动控制的应用领域有哪些?答案:机电传动控制广泛应用于各个领域,如工业自动化、机器人技术、航空航天、交通运输等。
在工业自动化中,机电传动控制可以实现生产线的自动化操作;在机器人技术中,机电传动控制可以实现机器人的运动和操作;在航空航天领域中,机电传动控制可以实现飞机、航天器等的运动控制。
习题三:机电传动控制系统的组成部分有哪些?答案:机电传动控制系统主要由电机、传感器、执行器、控制器等组成。
电机负责提供动力,传感器负责感知系统的状态和参数,执行器负责执行控制指令,控制器负责控制系统的运行。
习题四:机电传动控制系统的工作原理是什么?答案:机电传动控制系统的工作原理是通过控制器对电机、传感器、执行器等设备进行控制,实现对机械传动系统的运动、力、速度等参数的控制。
控制器接收传感器反馈的信号,根据设定的控制算法计算出控制指令,然后将控制指令发送给执行器,执行器根据控制指令对机械传动系统进行控制。
习题五:机电传动控制系统的优势是什么?答案:机电传动控制系统具有以下优势:1. 精确控制:机电传动控制系统可以实现对机械传动系统的精确控制,提高系统的运动精度和稳定性。
2. 自动化操作:机电传动控制系统可以实现机械传动系统的自动化操作,提高生产效率和产品质量。
3. 灵活性:机电传动控制系统可以根据不同的需求进行灵活调整,适应不同的工作环境和工作条件。
机电传动控制习题集及解答
机电传动控制习题解答机械工程学院郝听玉习题集及解答第1章概述1- 1什么是机电传动控制?机电传动与控制的发展各经历了哪些阶段?答:从广义上讲,机电传动控制就是要使生产机械设备、生产线、车间甚至整个工厂都实现自动化;具体地讲,就是以电动机为原动机驱动生产机械,将电能转变为机械能,实现生产机械的启动、停止及调速,满足各种生产工艺过程的要求,实现生产过程的自动化。
因此,机电传动控制,既包含了拖动生产机械的电动机,乂包含了控制电动机的一整套控制系统。
例如,一些精密机床要求加工精度达白分之几毫米,甚至几微米,重型鲤床为保证加工精度和控制粗糙度,要求在极慢的稳速下进给,即要求在很宽的范围内调速;轧钢车间的可逆式轧机及其辅助机械,操作频繁,要求在不到一秒钟时间内就得完成从正转到反转的过程,即要求能迅速地启动、制动和反转;对丁电梯和提升机则要求启动和制动平稳、并能准确地停止在给定的位置上;对丁冷、热连轧机以及造纸机的各机架或分部,则要求各机架或各分部的转速保持一定的比例关系进行协调运转;为了提高效率,由数台或数十台设备组成的生产自动线,要求统一控制和管理。
诸如此类的要求.都是靠电动机及其控制系统和机械传动装置来实现的。
它主要经历了四个阶段:最早的机电传动控制系统出现在20世纪韧,它仅借助丁简单的接触器与继电器等控制电器,实现对控制对象的启动、停车以及有级调速等控制,它的控制速度慢,控制精度差,30年代出现了电机放大机控制,它使控制系统从断续控制发展到连续控制,连续控制系统可随时检查控制对象的工作状态,并根据输出且与给定量的偏差对控制对象进行自动调整,它的快速性及控制精度都大大超过了最初的断续控制,并简化了控制系统,减少了电路中的触点,提高了可靠性,使生产效率大力提高;40年代〜50年代出现了磁放大器控制和大功率可控水银整流器控制;可时隔不久,丁50年代末期出现了大功率固体可控整流元件一一晶闸管,很快晶闸管控制就取代了水银整流器控制,后乂出现了功率晶体管控制,由丁晶体管、晶闸管具有效率高、控制特性好、反应快、寿命长、可靠性高、维护容易、体积小、重量轻等优点,它的出现为机电传动自动控制系统开辟了新纪元;随着数控技术的发展,计算机的应用特别是微型计算机的出现和应用,乂使控制系统发展到一个新阶段一一采样控制,它也是一种断续控制,但是和最初的断续控制不同,它的控制间隔(采样周期)比控制对象的变化周期短得多,因此,在客观上完全等效丁连续控制,它把晶闸管技术与微电子技术、计算机技术紧密地结合在一起,使晶体管与晶闸管控制具有强大的生命力。