
MUSASHI机械臂点胶机介绍
点胶控制器型号及图例.规格.特点
d.ML-5000X e.ML-5000XII f.ML-808FX/ ML-808FX-COM g.Super ∑CMII-V5/V2/V7 h.ME-5000VT
②. 螺杆容积计量式点胶控制器分为: MPP-1 /MPP-3
③.喷射式点胶控制器分为: AeroJet B. CyberJet
各产品图例及介绍
MUSASHI机械臂点胶机介绍
1
目录
1
一.目前公司产品目录
2 二.各机械手型号及图例﹑规格﹑特点
3
三.点胶控制器型号及图例.规格.特点
4
四 .公司目前其它部分的产品
一.目前公司产品目录 现阶段公司产品主要分为三部分
1.点胶机分机械手和点胶控制器两部分 2.脱泡机 3.UV 机
二.各机械手型号及图例﹑规格﹑特点
■机械手主要是按指令来完成作业整个动作。
机械手型号主要分为以下几个系列
①. SHOTMINI 200 SL ②. SHOTMINI 200S CUSTOM (仿AAC) ③. SHOTMASTER 300 ④. SHOTMASTER 200 DS
SHOTMASTER 300 DS, 400DS ⑤. SHOTMASTER 300 DS-S.
④.蠕动式点胶控制器 MT – 410
气动式点胶控制器图例﹑规格﹑特点
①.MS-1
产品规格:
图例:
气动式点胶控制器图例﹑规格﹑特点
特点:
些种机型体积小,耗电量低,易操作,搬运方便及价格便宜等优点。
②.ML-5000X
图例:
气动式点胶控制器图例﹑规格﹑特点
产品规格:
特点:
此机型漏滴防止用真空调 制机构,并带有秒表功能, 点胶精度要比MS -1 高; 气压和负压都用LED显示 ,直观一目了然,防止产 线员工因看表头而产生误 差。
各机械手图例﹑规格及特点
② SHOTMINI 200S CUSTOM 图例:
各机械手图例﹑,直线与直 线之间、直线与圆弧之间的连接 圆滑,没有停滞感,接头处不会 堆胶,弧线处不会抖动,画出来 的线没有水波纹。特别适合椭圆 形、跑道形等线幅描画。机器内 置RAM可储存99个程序,通过 MUCAD软件向PC方做备份,可 在PC上编辑点胶程序,以及PC与 ROBOT之间程序的上传下载。
所用导轨:THK.
所用马达:东方马达。
驱动电路:MUSASHI 独自驱动电 路。
各机械手图例﹑规格及特点
③. SHOTMASTER 300 图例:
各机械手图例﹑规格及特点
产品规格:
特点:
SHOTMASTER 300
采用丝杆传动,机器高速 时的动作稳定性提高提高3 倍。反复定位精度提高2倍 ,宽电源电压设计,从 110V~240V均可应对。机 器内置RAM可储存99个程 序,通过MUCAD软件向 PC方做备份,可在PC上编 辑点胶程序,以及PC与 ROBOT之间程序的上传下 载。
三.点胶控制器型号及图例.规格.特点
■ 点胶控制器主要是控制点胶胶量,搭载 机械手动作来完成整个作业。点胶控制 器种类繁多,在下列未讲解到的,详见 机器说明手册
(1).常见点胶控制器有以下型号: 点胶控制器分三大类:
A.气动式点胶控制器
B.螺杆容积计量式点胶控制器
C.喷射式点胶控制器
①. 气动式点胶控制器分为: a.MS-1 b.MS-7/7II c.MS-10DX d.ML-5000X
所用导轨:THK.
所用丝杆:NSK.
所用马达:东方马达。
驱动电路:MUSASHI 独 自驱动电路。
各机械手图例﹑规格及特点
④.SHOTMASTER 300DS 图例:
各机械手图例﹑规格及特点
产品规格:
特点:
新开发机械臂,卓越的线幅描画功 能,直线与直线之间、直线与圆弧 之间的连接圆滑,没有停滞感,接 头处不会堆胶,弧线处不会抖动, 画出来的线没有水波纹。特别适合 椭圆形、跑道形等线幅描画。机器 内置RAM可储存99个程序,通过 MUCAD软件向PC方做备份,可在 PC上编辑点胶程序,以及PC与 ROBOT之间程序的上传下载。针 对LED行业特别增加的矩阵功能, 编程更容易。增加AUTO CAD 功 能,能把AUTO CAD 数据导入编 程软件,直接生成点胶程序,减少 编程时间。
④.ML-808FX com 图例:
产品规格:
气动式点胶控制器图例﹑规格﹑特点
特点:
此机型具有:自动递增;自动斜坡;真空计时器/间隔计时;根据胶水的粘度变化,可以设 定气压和点胶时间的递增,从而达到点胶的一致性,也可以用此功能在机械臂 匀速的状态下,画出不同线宽的线条;数据的上传/下载(RS-232C)等功能.
所用导轨:THK.
所用马达:东方马达。
驱动电路:MUSASHI 独自驱动电 路。
各机械手图例﹑规格及特点
⑤. SHOT MASTER 300 DS-S
图例:
各机械手图例﹑规格及特点
产品规格:
特点:
新开发机械臂,除拥有DS机的所 有功能外,传动机构升级为丝杆 传动,运行稳定性提高3倍,反复 定位精度提高2倍。机器内置 RAM可储存99个程序,通过 MUCAD软件向PC方做备份,可 在PC上编辑点胶程序,以及PC 与ROBOT之间程序的上传下载。 针对LED行业特别增加的矩阵功 能,编程更容易。增加AUTO CAD 功能,能把AUTO CAD 数 据导入编程软件,直接生成点胶 程序,减少编程时间。
气动式点胶控制器图例﹑规格﹑特点
③.ML-5000XII 图例:
气动式点胶控制器图例﹑规格﹑特点
产品规格:
特点:
此机型是在ML-5000X 基础 上的升级版;在其基础上附加 触发开关;输入信号电压切换 等功能.增加储气罐和气压稳 定电路,保持稳定的气压输 出,从而达到点胶的一致性 。
气动式点胶控制器图例﹑规格﹑特点
各机械手图例﹑规格及特点
①.SHOTMINI 200 SL
图例:
产品规格:
各机械手图例﹑规格及特点
特点:
卓越的线幅描画功能,直线与直线之间、直线与圆弧之间的连接圆滑,没有 停滞感,接头处不会堆胶,弧线处不会抖动,画出来的线没有水波纹。特别 适合椭圆形、跑道形等线幅描画。机器内置RAM可储存99个程序,通过 MUCAD软件向PC方做备份,可在PC上编辑点胶程序,以及PC与ROBOT之间 程序的上传下载。 所用导轨:THK. 所用马达:东方马达。 驱动电路:MUSASHI 独自驱动电路。
MUSASHI机械臂点胶机介绍2
各机械手图例﹑规格及特点 机械手图例﹑ 机械手图例
④.SHOTMASTER 300DS DS 图例: 图例:
11
各机械手图例﹑规格及特点 机械手图例﹑ 机械手图例
产品规格: 产品规格:
特点: 特点:
新开发机械臂,卓越的线幅描画功 能,直线与直线之间、直线与圆弧 之间的连接圆滑,没有停滞感,接 头处不会堆胶,弧线处不会抖动, 画出来的线没有水波纹。特别适合 椭圆形、跑道形等线幅描画。机器 内置RAM可储存99个程序,通过 MUCAD软件向PC方做备份,可在PC 上编辑点胶程序,以及PC与ROBOT 之间程序的上传下载。针对LED行 业特别增加的矩阵功能,编程更容 易。增加AUTO CAD 功能,能把 AUTO CAD 数据导入编程软件,直 接生成点胶程序,减少编程时间。 所用导轨:THK. 所用马达:东方马达。 驱动电路:MUSASHI 独自驱动电路。
4
各机械手图例﹑规格及特点 机械手图例﹑ 机械手图例
①.SHOTMINI 200 SL 图例: 图例: 产品规格: 产品规格:
5
各机械手图例﹑规格及特点 机械手图例﹑ 机械手图例
特点: 特点:
卓越的线幅描画功能,直线与直线之间、直线与圆弧之间的连接圆滑,没 有停滞感,接头处不会堆胶,弧线处不会抖动,画出来的线没有水波纹。特 别适合椭圆形、跑道形等线幅描画。机器内置RAM可储存99个程序,通过 MUCAD软件向PC方做备份,可在PC上编辑点胶程序,以及PC与ROBOT之间程序 的上传下载。 所用导轨:THK. 所用马达:东方马达。 驱动电路:MUSASHI 独自驱动电路。
②.MPP-3 .MPP-
图例: 图例:
31
螺杆容积计量式点胶控制器图例﹑规格﹑ 螺杆容积计量式点胶控制器图例﹑规格﹑特点
MUSASHI机械臂点胶机介绍2ppt课件
所用马达:东方马达。
驱动电路:MUSASHI 独自驱动电 路。
.
8
各机械手图例﹑规格及特点
③. SHOTMASTER 300
图例:
.
9
各机械手图例﹑规格及特点
产品规格:
特点:
SHOTMASTER 300
采用丝杆传动,机器高速 时的动作稳定性提高提高3 倍。反复定位精度提高2倍, 宽电源电压设计,从 110V~240V均可应对。机 器内置RAM可储存99个程序, 通过MUCAD软件向PC方做备 份,可在PC上编辑点胶程 序,以及PC与ROBOT之间程 序的上传下载。
①. 气动式点胶控制器分为: a.MS-1 b.MS-7/7II c.MS-10DX d.ML-5000X
.
15
点胶控制器型号及图例.规格.特点
d.ML-5000X e.ML-5000XII f.ML-808FX/ ML-808FX-COM g.Super ∑CMII-V5/V2/V7 h.ME-5000VT
所用导轨:THK.
所用马达:东方马达。
驱动电路:MUSASHI 独自驱动电路。
.
12
各机械手图例﹑规格及特点
⑤. SHOT MASTER 300 DS-S 图例:
.
13
各机械手图例﹑规格及特点
产品规格:
特点:
新开发机械臂,除拥有DS机的所 有功能外,传动机构升级为丝杆 传动,运行稳定性提高3倍,反复 定位精度提高2倍。机器内置RAM 可储存99个程序,通过MUCAD软件 向PC方做备份,可在PC上编辑点 胶程序,以及PC与ROBOT之间程序 的上传下载。针对LED行业特别增 加的矩阵功能,编程更容易。增 加AUTO CAD 功能,能把AUTO CAD 数据导入编程软件,直接生成点
武藏产品介绍
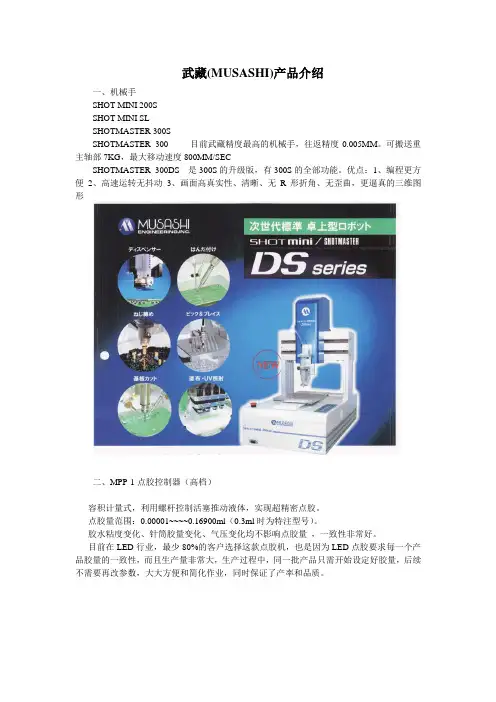
武藏(MUSASHI)产品介绍一、机械手SHOT MINI 200SSHOT MINI SLSHOTMASTER 300SSHOTMASTER 300 目前武藏精度最高的机械手,往返精度0.005MM。
可搬送重主轴部7KG,最大移动速度800MM/SECSHOTMASTER 300DS 是300S的升级版,有300S的全部功能。
优点:1、编程更方便2、高速运转无抖动3、画面高真实性、清晰、无R形折角、无歪曲,更逼真的三维图形二、MPP-1点胶控制器(高档)容积计量式,利用螺杆控制活塞推动液体,实现超精密点胶。
点胶量范围:0.00001~~~~0.16900ml(0.3ml时为特注型号)。
胶水粘度变化、针筒胶量变化、气压变化均不影响点胶量,一致性非常好。
目前在LED行业,最少80%的客户选择这款点胶机,也是因为LED点胶要求每一个产品胶量的一致性,而且生产量非常大,生产过程中,同一批产品只需开始设定好胶量,后续不需要再改参数,大大方便和简化作业,同时保证了产率和品质。
三、SUPER ∑CM系列(高档)三大功能:A、压力自动补偿:液体排放到一位位置,会受气压强度的影响而改变胶量(水位差)压力自动补偿装置可自动调整,以保证每滴胶量的大小一致。
B、真空回吸功能:可以控制胶水的滴漏(自动调整)。
应注意,调压时,根据液体压力来调动气压。
C、自动报警装置:没有胶水或胶量不足时,有自动报警功能。
四、ML-808FX系列(高档)高尖端产品,具有压力补偿功能,可以设定400种不同点胶压力,一般情况下,胶水粘度影响吐出量量,粘度改变气压相应随着改变,而808具备压力补偿功能,可以控制调用气压,是目前世界上唯一一款带有此功能的数显点胶机。
而且可以做到微量吐出。
基本功能:1、真空回吸防滴漏2、自动函数补偿功能3、空气脉冲安定回路功能(武藏公司的专利)五、ML-5000XII(中档)具备空气脉冲安定回路和全数控精度可达到0.001秒,是一款数显的高精度带真空回吸的点胶机六、MS-1(低档)七、真空搅拌脱泡机。
点胶机的工作原理及操作

点胶机的工作原理及操作
点胶机的工作原理是将胶水从储胶器中通过压力系统送到胶嘴上,然后通过控制阀控制胶水的流量和流动方向。
工作时,控制胶水的流量以及机器的运动轨迹和速度,从而在所需的位置和形状上,将胶水精确地点在需要涂胶的工件上。
点胶机的操作步骤如下:
1. 将胶水注入储胶器并将其固定在机器上。
2. 根据需要设置点胶机的工作参数,例如胶水的流量、速度和持续时间等。
3. 将需要点胶的工件放置在机器的工作台上,固定好位置。
4. 打开点胶机的电源开关,并启动机器。
5. 根据操作面板或触摸屏上的指示,设置工件的点胶位置和形状。
6. 检查胶水的流量和工作台的移动速度是否符合要求。
7. 开始点胶,确保胶水被均匀地涂到工件上。
8. 点胶结束后,关闭点胶机的电源开关,并清洁好机器和胶嘴等部件,以防止胶水干固堵塞。
需要注意的是,对于不同类型的胶水和不同的工件,点胶机的参数和操作步骤可能会有所不同。
因此,在操作点胶机之前,应仔细阅读和遵守相关的操作说明书和安全指南。
武藏点胶机培训内容

武藏点胶机培训资料胶体:金属用丙酮清洗陶瓷用酒精清洗每2—4小时清洗一次[TEST] MODE OBJ +0 再按MPP1机器FILL UP 键两个机器连接信号端口X 方向向右为﹢Y 方向向里为+Z 方向向下为+名称简介PROGRAME 编程TEST 测试MODE 模式转换AUX 调节速度EXEC 外部模式OBJ 命令选择进入程序EDIT 编辑进入程序0—100为主程序,100以外为子程序AUX 速度EDIT +AUX=PARAMETEREDIT0 SEARCH STEP 1 INSERT STEP 2 DELETE STEP 3 COPY CH 4 DELETE CH 5 MATRIX COPY绝对/相对转换ABS/INC 坐标转换CLR 清除RTN 复位ENT 确认SHOT 出胶(外部模式)COMMAND0 PIT MOTION1 CP MOTION2 STEP TOOLS3 I/O IN4 I/O OUT5 CORRECTION6 UARIABLE7 COANT8 PALLETIZE编程,画框OBJ0+0 点到点移动0+1 点到点速度(将从下一步开始的PIP的运行速度改为指定速度0+2 复位通过0点感应,进行机器的机械复位,等同于RESET键。
0+5 矩阵MATRIX(-为顺时针,+为反时针,0走S形,1走Z字形)。
P1,P2,N1,N2的问题P1为行间距,P2为列间距;N1为行矩阵数,N2为列矩阵数REV =+ 00.00从左上角高度为零CALL CH :000 调入子程序OBJ 1+0 直线1+2 ELBOW1+3 SQ.BRACLIET1+6 ARI1+7 ARC Z1+8 ARC 31+10 SPLINE1+11 30 ARCOBJ 2+0 延时出胶(无条件等待指定时间)2+1 重复步骤(按指定步骤重复次数)2+2 跳转跳步骤2+3 调动至程序2+4 CALL STEP2+5 STOP2+6 BLANK (无实际意义,空白步骤)OBJ 3+1 WAIT IN LAP3+2 IN JUMP 条件跳转3+4 BIN IN JUMP3+5 BCD IN JUMPOBJ 4+0 开胶关胶OUT 信号输出4+1 TIME OUT 信号输出保持指定时间4+2 SET OUT4+4 BINARY OUT 二进制码信号输出4+5 BCD OUT BCD码输出4+7 RESET OUT 强制关闭信号端口输出MPP-1透明管出气胶的粘度越大,气压要越大CHANGE 模式转换MAIN MODE 主程序PARAMETER 参数设定WASHING SET UP 排气泡清洗DIS 手动点胶FILL UP 手动充胶ICD 翻页IN 内部,参数可改,按键有效EXT 按键锁住TIME 、MANU(打点\打直线)DIS VOLUME 胶量DIS ACCEL 缓冲WASHING SET UP (1 COUNT 次数,胶体排气泡;2 rate速率)。
点胶机结构解析及其工作原理

随着工业革命的迅速推进,第一台代替人工进行点胶作业的点胶机诞生了。
点胶机的发明以及广泛应用,大大的节省了人力成本,实现了自动化的同时还实现了高精度,对提高产品质量有着极其重大的意义。
今天我们将就点胶机的设计艺术来与大家做一个简要介绍。
首先要了解的是点胶机器人的组成部分。
点胶机器必不可少的三大系统是:执行机构、驱动机构和控制系统。
点胶机的执行机构主要负责执行点胶作业,驱动机构能够帮助执行机构更精确,更高质的实现点胶,而这些当然还有赖于科学、合理的控制系统。
执行机构由机械手和躯干两部分构成。
机械手在作业过程中都是的呈直线运作。
为了配合机械手的运作,一般选用所谓直线液压缸、摆动液压缸、电液脉冲马达、伺服液压马达、交流伺服电动机、直流伺服电动机以及步进电动机等执行机构。
点胶机的躯干是点胶机的主体部分,包括安装手臂、动力源、各种执行机构的支架等都属于点胶机的躯干范畴。
接下来要说的是点胶机的第二大组成部分:驱动装置。
驱动机构主要有四种:液压驱动、气压驱动、电气驱动以及机械驱动。
其中仅电气、气动驱动凭借着用胶量相对较少,气源方便,保养简单方便,且费用相对较低的优势占了总应用的百分之九十。
最后要说的就是控制系统了。
为了保证点胶操作简单更加,高速精准。
点胶机的控制系统配备了运动控制卡、脱机转换板、手持式示教盒、串口线、接口线、软件狗、脱机液品、脱机键盘、薄码开关点胶程式。
这样的装配的优点就在于文件易于下载,方便资料管理便捷。
在了解点胶机的构成后,还要了解的就是点胶机的工作原理。
点胶机通过将压缩空气送入注射器或者是胶瓶中,将胶压进与活塞室相连的进给管中,利用压力进行点胶作业。
当活塞处于上冲程时,活塞室中就会填满胶;当活塞向下推进滴胶针头时,胶受到压力便会从针嘴压出。
滴出的胶量由活塞下冲的距离决定,可以手工调节,也可以通过编程进行控制。
点胶机是从人工到自动化的一个重大转变。
它包含了机械、电气、PLC程序的编写等。
很好地诠释了机电一体化技术的非凡应用。
点胶机的品牌及分类
点胶机的品牌及分类点胶机的品牌美国:EFD、Asymtek、CAMALOT、LCC 等;德国:scheugenpflug、Preeflow 等;亚洲:深圳德信、Y AMAHA、胜翔自动化、腾洲自动化、日本岩下IEI、台湾KGN、台湾创视纪smart vision、武藏MUSASHI 、东莞赛恩斯(SES)、益达Y&D、韩国阿尔帕、韩国MARO、日本仲氏NLC、中国欧宝(Oupel)、宇航(YHA/YHB),特盈(TWINWIN)、昌利(CHANIL)、中国腾盛(TENSUN)、等;目前单液点胶机已经做得很成熟,世界品牌主要是日本仲氏NLC、EFD和I&J 、武藏MUSASHI等。
国内单液点胶机目前在通用性上做得可以,在普通的控制器和自动化设备这块技术比较成熟,然而在高精度要求还是有很大差距。
双组份的点胶机目前国外的机器挺多,技术也相对成熟,只是价位太高。
国内双液点胶技术已经走向成熟,国内双液点胶机知名品牌深圳德信、胜翔自动化、腾洲自动化、深圳世椿(SECOND-AUTO)、东莞赛恩斯(SES)、益达Y&D、欧宝(Oupel)、特盈(TWINWIN)、腾盛(TENSUN)、axxon轴心自控目前已经有专业双液设备存在,而且质量稳定,价格合适,很适合国内用户使用。
以下分类点胶机为普通型点胶机。
控制器式点胶机:包括自动点胶机、定量点胶机、半自动点胶机、数显点胶机、精密点胶机等。
桌面型点胶机:包括台式点胶机、台式三轴点胶机、台式四轴点胶机、或者桌面式自动点胶机、3轴流水线点胶机、多头点胶机、多出胶口点胶机、划圆点胶机、转圈点胶机、喇叭点胶机、手机按键点胶机、机柜点胶机等。
半自动点胶机:包括微电脑精密点胶机、LED数显点胶机、自动回吸点胶机、拔码循环点胶机。
自动型点胶机。
落地式双液点胶机喷涂式自动点胶机(此点胶机采用喷胶阀,在线式作业,主要用于PCB板三防漆喷涂,起到防尘,防潮,绝缘作用)导电胶自动点胶机(此点胶机与普通点胶机区别之处在于,所点出来的导电胶切面呈三角形分布状态,主要用于电磁屏蔽点胶)荧光粉喷射式点胶机,(此点胶机主要用于LED行业)点胶机双Y轴COG点胶机此类点胶机包括两个运动平台,传统点胶机一般只含一个运动平台。
武藏点胶机300DS-机械手的操作及编程
机械手的操作及编程[300DS+MPP-1]1.主菜单,连续按“MODE”键可切换各菜单窗口:机械手各频道的切换方法指令解说表阵列频道的编辑:按OBJ 选择0:PTP MOTION 中的0-5MATRIX 就出现上面。
1/3画面:0:LINEAR CYC 表示矩阵是按直列连续运行方式的1:STEP CYCLE 表示矩阵是按并列断续运行方式的-:CW:是按顺时针方向横着走+:CCW:是按逆时针方向竖着走2/3画面:P1:表示X 轴间距P2:表示Y 轴间距N1:表示X 行的次数(有多少排)N2:表示Y 列的次数(有多少列)3/3画面:REV.:表示设定夹具倾斜角度。
大功率&SMD点胶程序编辑程序运行速度可根据情况自行设定,安全设定参数为X、Y运行速度为400-600mm/sec,Z轴运行速度为200-300mm/sec。
程序如下:(10行×18列,夹具上2片材料)1.点胶主程序:CH001CH..0011、点胶主程序:CH2.矩阵程序:CH1103.点胶子程序:CH1006TIMER WAIT0.2sec吐胶等待时间。
根据胶量设定!7OUT NO.6=0关胶8TIMER WAIT0.05sec关胶后等待。
9PTPSPEEDX=300mm/sY=300mm/sZ=50mm/s给一个速度。
10PTPMOTIONINCX=-------Y=-------Z=—2.00负值:上升2mm11PTPSPEEDX=500mm/sY=500mm/sZ=250mm/s给一个速度。
12PTPMOTIONINCX=-------Y=-------Z=—4.00负值:上升4mm13TIMER WAIT0.1sec根据拖胶情况设定等待时间。
备注:1、大功率的程序与3528程序的差别有一下几点:a)轨道程序的参数应和使用的支架一致;b)点胶后提升的速度:Z1=10~50mm/s,Z2=50~100mm/s;2、关胶后提升2次的运行方式适用于较稠的胶水,稀的胶水可以设置成提升1次的方法。
机器人点胶机方案
机器人点胶机方案摘要机器人点胶机是一种自动化设备,用于在工业生产中进行精确的胶水点胶操作。
本文介绍了机器人点胶机的原理、工作流程、优势以及在不同行业中的应用。
引言点胶是一种在工业生产中广泛应用的工艺,用于固定、密封或者绝缘材料。
传统的点胶工艺往往需要大量的人工操作,不仅效率低下,而且容易出现人为误差。
随着科技的发展,机器人点胶机逐渐取代了传统的人工点胶工艺,提高了生产效率和产品质量。
工作原理机器人点胶机的工作原理主要分为两个步骤:定位和点胶。
定位机器人点胶机通过使用视觉检测系统来对工件进行定位。
视觉检测系统能够识别工件的位置和形状,从而确定点胶的位置和运动轨迹。
常用的视觉检测技术包括图像处理、边缘检测、角点检测等。
点胶在定位完成之后,机器人点胶机会根据事先设定的参数进行点胶操作。
点胶的参数包括胶水的流量、压力、速度和路径等。
机器人点胶机通过控制点胶阀门的开关来控制胶水的流量,并且可以根据需要调整压力和速度。
同时,机器人点胶机可以根据工件的形状和要求来设计点胶路径,确保点胶的均匀性和一致性。
工作流程机器人点胶机的工作流程一般包括以下几个步骤:准备工作、定位、点胶和检测。
1.准备工作:包括点胶机的开启、胶水的准备、工件的装载等。
2.定位:机器人点胶机通过视觉检测系统对工件进行定位,确定点胶的位置和运动轨迹。
3.点胶:根据事先设定的参数,机器人点胶机控制点胶阀门进行点胶操作。
4.检测:机器人点胶机通过视觉检测系统对点胶质量进行检测,包括胶水的均匀性、厚度和精度等。
优势相比传统的人工点胶工艺,机器人点胶机具有以下优势:1.提高生产效率:机器人点胶机可以自动完成点胶操作,提高了生产效率,减少了生产时间和人力成本。
2.提高产品质量:机器人点胶机能够精确控制胶水的流量、压力和速度,保证了点胶的均匀性和一致性,提高了产品质量。
3.减少人为误差:传统的人工点胶容易出现人为误差,而机器人点胶机可以根据事先设定的参数进行点胶操作,减少了人为误差的可能性。
六轴机器人点胶机
对于汽车来说,车门密封是很重要的一道工序,直接关系到车内的防尘、隔噪、防水等功能,因此为防止问题的发生,很多使用机器人进行点胶作业,有效提高工作效率,同时保证生产质量。
目前,我国越来越多汽车制造企业开始选择机器人密封点胶机来完成密封工作。
机器人密封点胶机能够实现自动发泡点胶,防护等级高,点胶准、快速,点胶的品质稳定、美观,点胶过程以机械取代人力,能有效降低生产和人力成本,达到精益生产的效果。
其中,使用较多的是六轴机器人点胶机。
机器人的机械臂具有高速运行、工作范围广、高力矩、编程灵活性以及环境保护等优势。
与其他产品相比,它的整机更加轻量化、手臂结构得到进一步优化、速度提升、动作范围更大,还具备防尘、防水性能,生产效率比老款机械手可提高约50%。
配备的F控制柜,也具备更加轻便、节能的优势。
六轴机器人机械手臂的特征:1.速度快采用了轻质器件、高功率微信型马达,提高了速度,从而缩短了循环周期的时间,提高生产效率。
2.精度高:六轴工业机械手采用高质量、高性能谐波减速机,使在运行工程中不断重复定位,保证精度。
3.密封性好:各轴间完全密封,适合在适合在粉尘、油污、有害气体液等密封性有很高要求的恶劣环境中使用。
4.外形小巧相对负载大,机械手的臂宽设计为115mm,减少了与周边设备的干扰,运动半径为870mm,负载能力6KG。
六轴机器人机械手臂优点:1、有很高的自由度,6轴,适合于几乎任何轨迹或角度的工作;2、可以自由编程,完成全自动化的工作提高生产效率,可控制的错误率;3、功能特性,操作非常简便,可实现不同工件之间的灵活快捷更换;4、代替很多不适合人力完成、有害身体健康的复杂工作。
以上就是相关内容的介绍,希望对大家料及诶这一问题会有一定的帮助,同时如有这方面的需要,可以咨询南京矽景自动化技术有限公司了解更多详情。